Flink CDC 如何简化实时数据入湖入仓

Flink + Paimon数据 CDC 入湖最佳实践 Apache Paimon 最典型的场景是解决了 CDC (Change Data Capture)数据的入湖,看完这篇文章可以了解到:1、为什么 CDC 入Hive迁移到 Paimon?2、CDC 入 Paimon 怎么样做到成本最低?3、Paimon 对比 Hudi有什么样的优势?Paimon 从 CDC 入湖场景出发,希望提供给你 简单、低成本、低延时 的一键入湖。 阅读详情

一、Flink CDC 介绍

从广义的概念上讲,能够捕获数据变更的技术, 我们都可以称为 CDC 技术。通常我们说的 CDC 技术是一种用于捕获数据库中数据变更的技术。CDC 技术应用场景也非常广泛,包括:
 

  • 数据分发,将一个数据源分发给多个下游,常用于业务解耦、微服务。
     
  • 数据集成,将分散异构的数据源集成到数据仓库中,消除数据孤岛,便于后续的分析。
     
  • 数据迁移,常用于数据库备份、容灾等。

图片

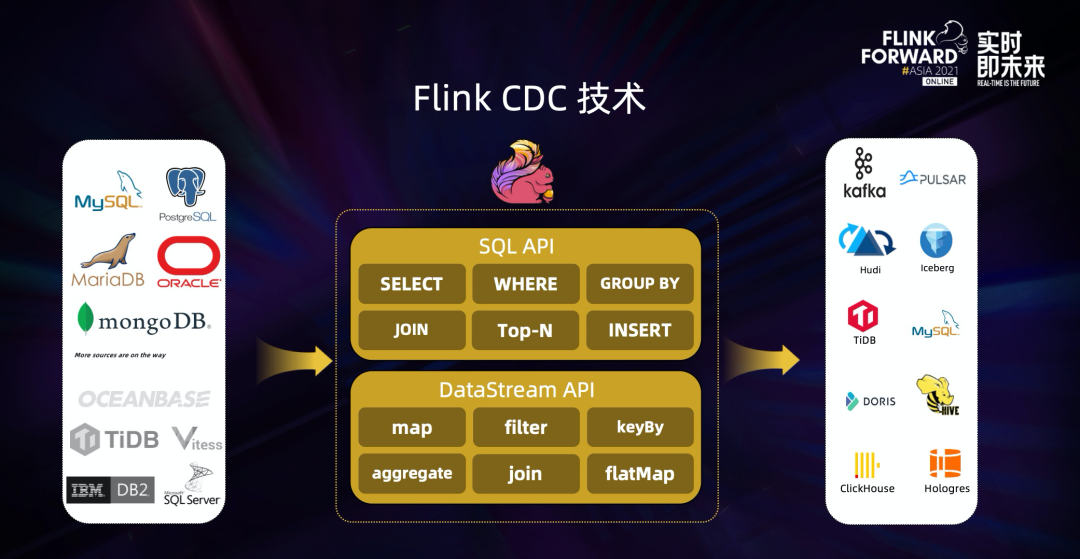
Flink CDC 基于数据库日志的 Change Data Caputre 技术,实现了全量和增量的一体化读取能力,并借助 Flink 优秀的管道能力和丰富的上下游生态,支持捕获多种数据库的变更,并将这些变更实时同步到下游存储。

目前,Flink CDC 的上游已经支持了 MySQL、MariaDB、PG、Oracle、MongoDB 等丰富的数据源,对 Oceanbase、TiDB、SQLServer 等数据库的支持也已经在社区的规划中。 

Flink CDC 的下游则更加丰富,支持写入 Kafka、Pulsar 消息队列,也支持写入 Hudi、Iceberg 等数据湖,还支持写入Apache Doris等各种数据仓库。

同时,通过 Flink SQL 原生支持的 Changelog 机制,可以让 CDC 数据的加工变得非常简单。用户可以通过 SQL 便能实现数据库全量和增量数据的清洗、打宽、聚合等操作,极大地降低了用户门槛。 此外, Flink DataStream API 支持用户编写代码实现自定义逻辑,给用户提供了深度定制业务的自由度。
图片

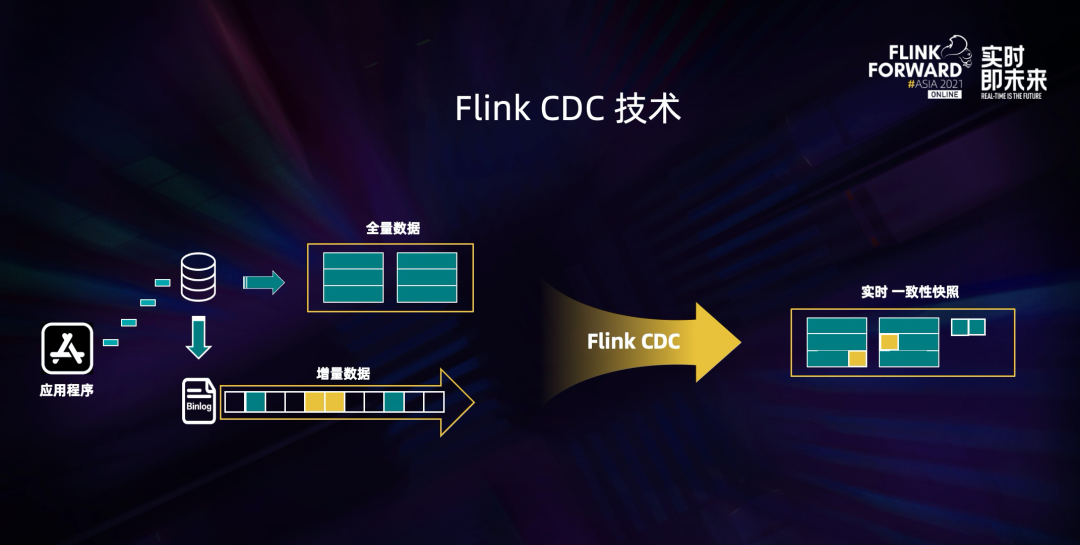
Flink CDC 技术的核心是支持将表中的全量数据和增量数据做实时一致性的同步与加工,让用户可以方便地获每张表的实时一致性快照。比如一张表中有历史的全量业务数据,也有增量的业务数据在源源不断写入,更新。


Flink CDC + Hudi 海量数据入湖在顺丰的实践 简介:覃立辉在 5.21 Flink CDC Meetup 的分享。本文整理自顺丰大数据研发工程师覃立辉在 5月 21 日 Flink CDC Meetup 的演讲。主要内容包括:顺丰数据集成背景Flink CDC 实践问题与优化未来规划点击查看直播回放 & 演讲PDF一、顺丰数据集成背景顺丰是快递物流服务提供商,主营业务包含了时效快递、经济快递、同城配送以及冷链运输等。运输流程背后需要一系列系统的支持,比如订单管理系统、智慧物业系统、以及很多中转场、汽车或飞机上的很多传感器,都会产生大量数据。如果 阅读详情

相关推荐

数据仓库内容分享(七):Flink CDC 实现海量数据实时同步转换

在 Flink CDC 1.x 版本中,如果想实现 exactly-once 同步,需要配合 Flink 提供的 checkpoint 机制,全量阶段没有做切片,则只能在一个 checkpoint 里完成,这会导致一个问题:每个 checkpoint 中间要将这张表的全量数据吐给下游的 writer,writer 会将这张表的全量数据混存在内存中,会对其内存造成非常大的压力,作业稳定性也特别差。保障实时性,因为类似 binlog 的日志文件是可以流式消费的,提供的是实时数据。链路短,组件少,运维友好。

之乎者也·的博客 3493

Flink-CDC解析(第47天)

本文主要概述了Flink-CDC

syhiiu的博客 9359

基于Apache Hudi 的CDC数据入湖

作者:李少锋 文章目录: 一、CDC背景介绍 二、CDC数据入湖 三、Hudi核心设计 四、Hudi未来规划 1. CDC背景介绍 首先我们介绍什么是CDC?CDC的全称是Change data Capture,即变更数据捕获,它是数据库领域非常常见的技术,主要用于捕获数据库的一些变更,然后可以把变更数据发送到下游。它的应用比较广,可以做一些数据同步、数据分发和数据采集,还可以做ETL,今天主要分享的也是把DB数据通过CDC的方式ETL到数据湖。 对于CDC,业界主要有两种类型: 基于查询,客户端会通过

xleesf 699

基于 Flink SQL 构建流批一体的 ETL 数据集成

Flink 对各个系统的数据接入能力、维度打宽能力、入仓/入湖能力都已经非常完善了。在 CDC 流式读取上,Flink 已经支持了主流的数据库和 Kafka 消息队列。在数据湖方向,Flink 对 Iceberg 的流式读取和 CDC 写入的功能也即将在接下来的 Iceberg 版本中发布。从这个能力矩阵可以看出,Flink 的数据集成能力是非常全面的

菜鸟叔叔的博客 993

保姆级教程:在Windows上用Python+OpenCV调用海康工业相机(附MVS配置避坑指南)

本文提供了一份详细的Windows环境下使用Python和OpenCV调用海康工业相机的保姆级教程,涵盖MVS配置避坑、相机连接、图像获取与格式转换等关键步骤。特别针对工业相机取流中的常见问题,如独占访问控制和多相机协同工作,提供了实用解决方案,帮助开发者快速实现稳定的图像采集系统。

weixin_29228781的博客 398

如何选择StandardScaler、MinMaxScaler和RobustScaler做标准化的对比解释和示例代码

选择合适的标准化方法取决于数据的特点和需求。如果数据分布接近正态分布且无异常值,可以使用。如果需要将数据映射到特定范围内并保持相对关系,可以使用。如果数据中存在异常值或离群点,可以使用进行鲁棒标准化。在分类、聚类算法中,需要使用距离来度量相似性的时候、或者使用PCA技术进行降维的时候,StandardScaler表现更好(避免不同量纲对方差、协方差计算的影响);在不涉及距离度量、协方差、数据不符合正态分布、异常值较少的时候,可使用MinMaxScaler。

qq_36001281的博客 4939

深入解析Cuk、Zeta和Sepic拓扑:非隔离型开关电源的设计奥秘

本文深入解析了Cuk、Zeta和Sepic三种非隔离型开关电源拓扑的设计奥秘。它们均能实现升降压转换,但特性各异:Cuk拓扑输出反向电压,输入输出纹波极低;Sepic拓扑输出同极性电压,应用广泛;Zeta拓扑输出纹波小,适合精密供电。文章详细对比了其电路结构、工作原理、核心公式及选型指南,帮助工程师根据输入电压范围、输出极性及纹波要求,灵活选择最合适的拓扑方案。

weixin_28308325的博客 474

基于 YOLOv8 的自动驾驶车辆障碍物检测与避障路径规划

本文探讨基于YOLOv8的自动驾驶车辆障碍物检测与避障路径规划系统。在感知层面,采用YOLOv8模型实现多类别障碍物识别,结合单目视觉距离估计和ByteTrack多目标跟踪算法,完成障碍物的稳定检测与运动状态估计。在路径规划层面,设计分层规划架构,融合全局路径规划与局部避障算法,重点实现Frenet坐标系下的采样优化算法和基于模型预测控制的实时避障轨迹生成。通过完整的代码实现与仿真实验,验证系统在复杂交通场景下的有效性与实时性,为自动驾驶开发者提供从理论到实践的完整技术参考。 关键词:YOLOv8;自动驾驶

huanghm88的专栏 248

【YOLOv11多模态涨点改进】独家创新首发 | TGRS 2025 | 引入CDFIM跨模态差异特征交互模块,通过差异特征提取和融合增强机制,减少了冗余信息,显著提升了小目标的检测精度,高效涨点改进

🔥本文给大家介绍使用 CDFIM跨模态差异特征交互模块改进 YOLOv11多模态目标检测,通过有效的差异特征提取和增强,显著提升了小目标的检测精度,特别是在复杂背景和低对比度环境下。该模块通过残差加法和通道与空间注意力机制,增强了可见光与红外模态之间的互补特征交互,减少了冗余信息,提高了检测稳定性。尽管提升了特征交互,CDFIM 仍保持轻量化设计,计算开销和参数量较低,适合实时检测应用。总的来说,CDFIM 模块在保留原始模态信息的同时优化了特征融合,有效提高了 YOLO 在多模态目标检测中的鲁棒性和精度

Ai缝合怪、助力小伙伴高效发论文 130

智能车复工日记【3】:图像处理——基本扫线和基本特征提取和十字补线

目录前言基本扫线(除了进入环岛状态或者坡道或者十字路口的普通扫线)基本数据和初步特征进一步特征提取1、计算并且显示前n行左右线各丢失数目(不break和break的都有)2、计算左右线方差(以右线为例)【a】计算右线曲率(选三个点:r_start、中点、break点)【b】如果右线曲率在一定的范围,就进行右线拟合,从空白行开始计算斜率,否则则从0行开始计算 前言 图像大小185*70,通过扫线获取.........

hanhan的博客 3万+

二、Creo模型的功能函数 例如:模型(元件)的干涉........

【代码】模型(元件)的干涉。

行为艺术家Zzz的博客 613

am62x A53与R5F通信

AM62x是Ti的一款异构多核芯片。remoteproc驱动,硬编码(写死)了R5F/M4F固件的名字,这样驱动启动时,就会找硬件编码的固件,下面是其对应关系。值得注意的是,linux内核中的M4F remoteproc驱动启动M4F,而linux内核中的R5F remoreteproc驱动不启动R5F,相反,它attach到已经在boot阶段启动的R5F固件上。在/lib/firmware的真实固件名:,而我们生成的固件名如下所示,没有直接对应的,经确认,.out文件就是我们需要的,重命名后即可。

鹰之翔 1358

jdk-8u144-linux-x64.tar.gz.

该资源为搭建Linux系统Java环境用,资源的后缀为tar.gz格式的压缩包

TMS_WebGMaps_1.9.8.0_Full_Source

TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

ET2012新版免狗免安装绿色软件

ET2012新版免狗免安祖昂绿色软件。,新界面,新视觉,

老版QQ原生表情gif动态

这是老版的QQ表情,不过全是动态的的,Windows照片查看器是不会动的,可以右击用浏览器打开查看,再说一遍是老版的,只是分享给宁愿用老版也要动态的人。

上一篇: Vue-CLI项目启动和打包优化
下一篇: 移动端自适应
云开发者联盟
博客等级 码龄5年 546粉丝 93原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值