PARK变换与反PARK变换

一、BLDC矢量控制基础知识:Clarke变换和Park变换 本文的目的在于梳理三相电机旋转矢量以及Clarke变换和Park变换的知识并给出推导。最近想入手无刷电机的矢量控制,发现资料上比较零散,对一些变换公式说的不够清楚,让人倍感苦恼,为了夯实基础,扫除学习上的拦路虎,这里决心静下心来认真推导坐标变换公式。我们知道电机中有三个线圈分别放置在空间(如果是多极电机则是电角度空间)中,并且角度相差120°,并且电流的相位也相差120°。这样我们看出电流实际上又有方向又有大小。因此这三个线圈中的电流其实是矢量(并且三个方向上的电流的大小不是独立的,而是成正弦规律变换并且相 阅读详情

一、Park 变换简介

硬件资料和FOC框架可以见之前的博客https://blog.youkuaiyun.com/debug_like/article/details/157386716?spm=1001.2014.3001.5502
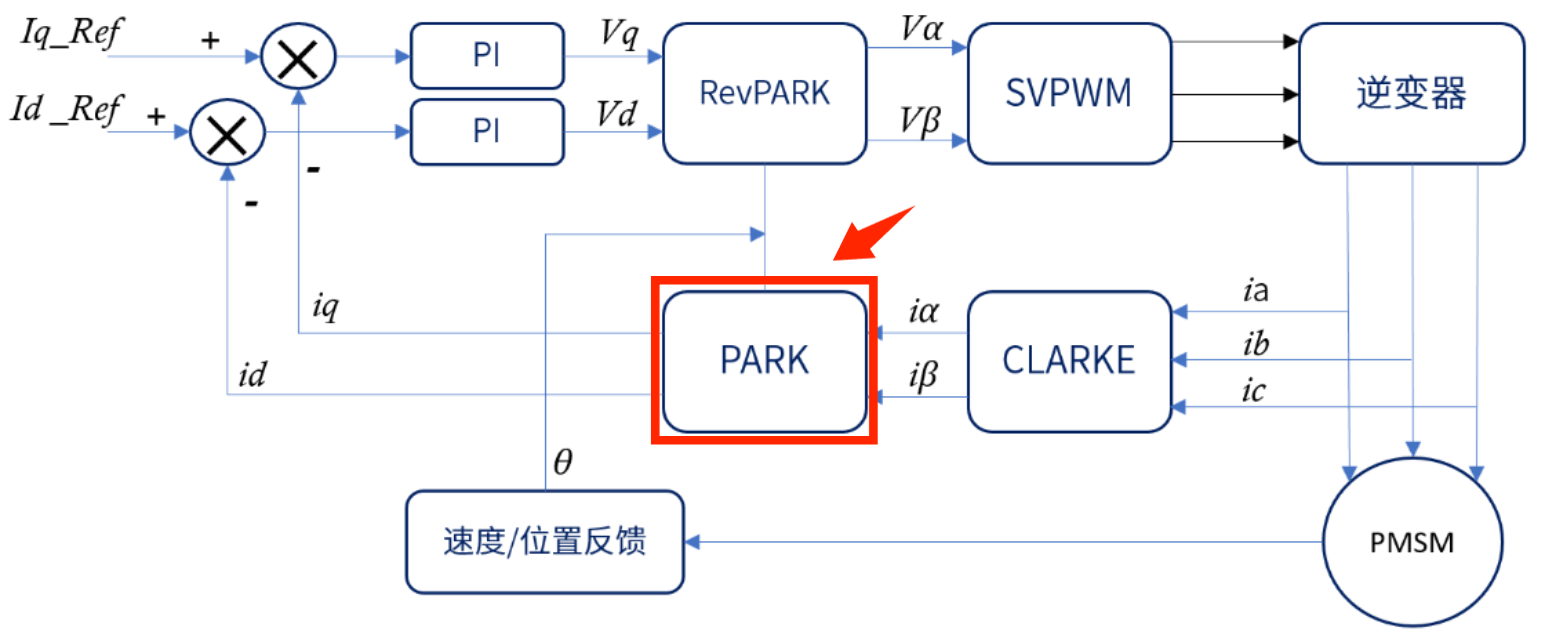
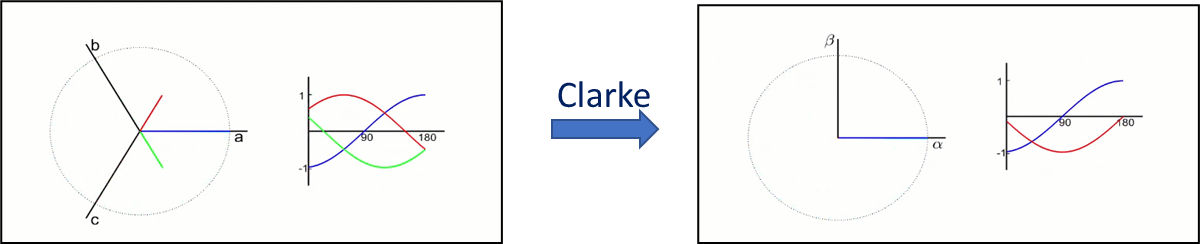
从Clarke到Park

Clarke 变换已将三相(a、b、c)电流简化为两相(α、β)正交电流,成功实现 “降维”。但 α、β 坐标系是静止不动的,对应的电流波形仍为随时间变化的正弦波(非线性特性),这给后续的线性控制(如 PID 调节)带来了不便 —— 非线性信号难以通过简单的比例积分运算实现高精度闭环控制。

而 Park 变换的核心作用,就是解决这一问题:将 α、β 两相静止坐标系中的交流信号,进一步变换到随电机转子同步旋转的 d-q 坐标系中,让非线性的正弦信号转化为恒定不变的直流信号,实现 “交流转直流” 的线性化处理。
从Clarke到Park

Park 变换本质是 “坐标旋转投影”,Park变换可以将电机从两相静止坐标系变换到随转子转动的坐标系(dq轴)

  • d 轴(直轴):通常对齐转子永磁体的磁链方向(相当于 “磁场的北极方向”);
  • q 轴(交轴):垂直于 d 轴,是产生电磁转矩的核心轴(相当于 “推动转子转动的力的方向”);
  • 优势:在该坐标系下,原本交变的 α、β 电流会转化为恒定的 Id(d 轴电流)和 Iq(q 轴电流),后续控制可直接通过线性的 PI 调节器实现高精度控制。
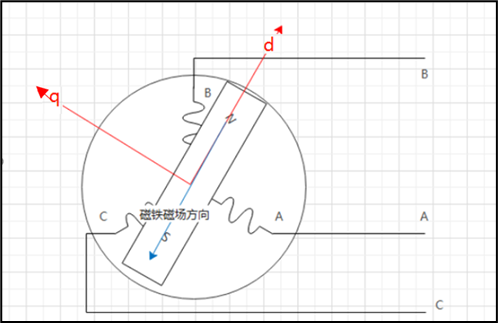
dp轴的示意图
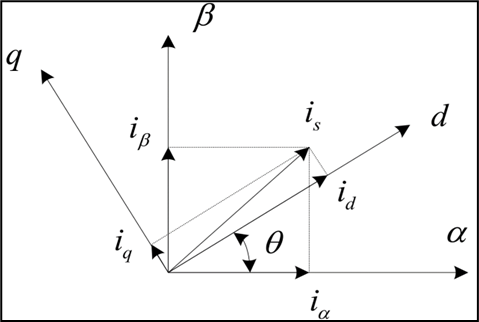
d - q 坐标系

二、推导 PARK 变换

  • 输入信号:Clarke 变换输出的 α、β 两相电流(或电压);
  • 已知参数:转子实时旋转角度 θ(可通过霍尔传感器、编码器等硬件检测获取);
  • 变换目标:将 α、β 静止坐标系信号,投影到随转子旋转的 d-q 坐标系,得到恒定直流信号 Id、Iq。

三、反Park变换简介

Park 变换将信号从 “静止域” 转入 “旋转域” 以实现线性控制,而 SVPWM 调制算法的输入要求是 α、β 两相静止坐标系的信号(需基于静止域合成电压空间矢量)。因此,反 Park 变换需将经过 PI 调节后的 d-q 坐标系直流信号(Vd、Vq),重新转换回 α、β 两相静止坐标系的交流信号,为后续 SVPWM 调制提供符合要求的输入。
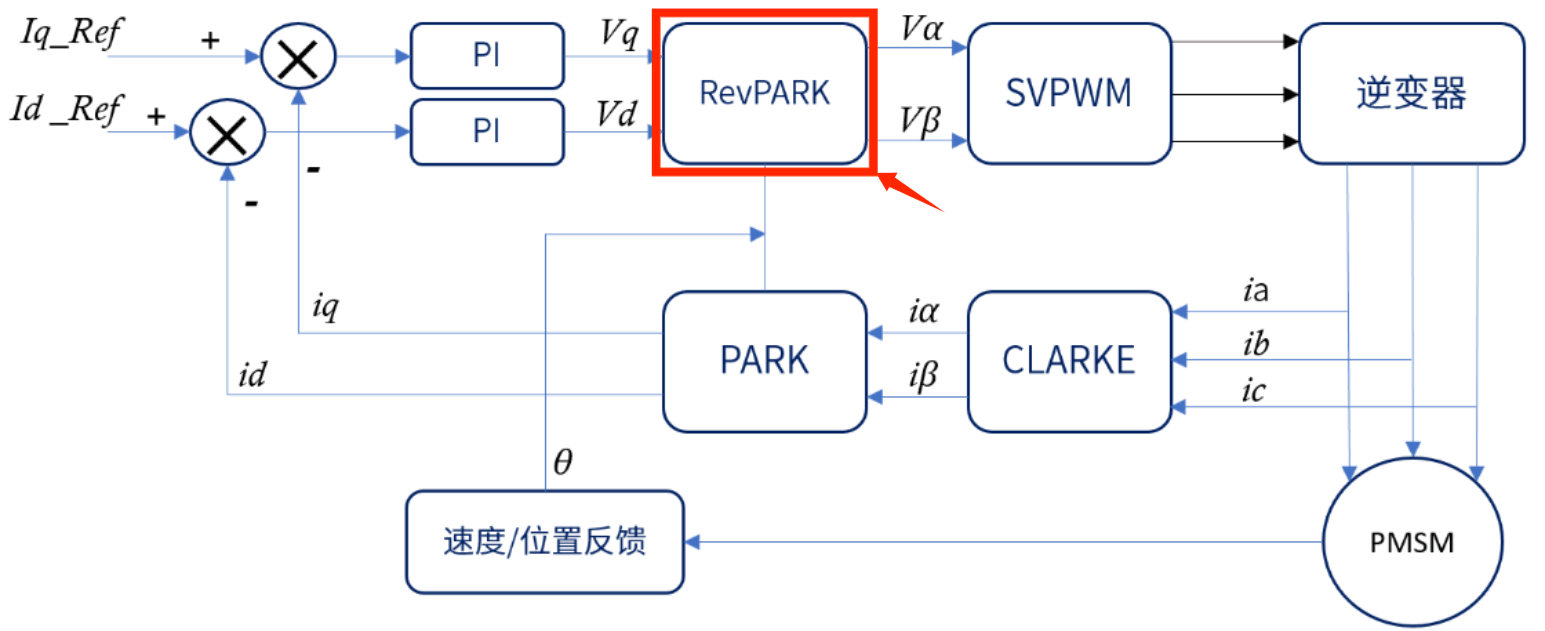

SVPWM算法的实现需要用到静止的坐标系α,β
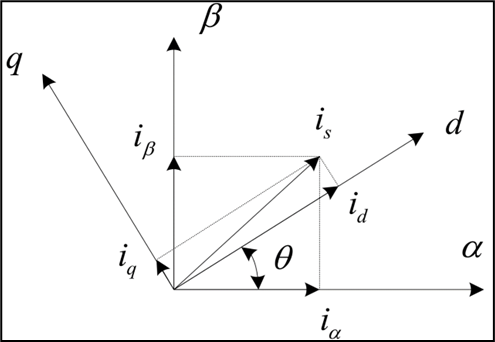
α,β坐标系

四、推导反 PARK 变换

  • 输入信号:PI 调节器输出的 d-q 坐标系直流电压 Vd、Vq;
  • 关键参数:与 Park 变换一致的转子实时角度 θ(保证变换的对称性);
  • 变换目标:将 d-q 旋转坐标系的直流信号,反向投影到 α、β 静止坐标系,得到交流信号 Vα、Vβ,适配 SVPWM 算法需求。


五、思考

这些变换是否改变了信号类型,一会用电压表示一会用电流表示?
Clarke/Park/ 反 Park 本质是 “坐标投影工具”,不区分信号类型 —— 电流、电压都是 “矢量信号”,只要遵循同一套变换规则,就能实现坐标转换,之所以交替出现,是 FOC 闭环控制的流程需求。

电流信号是 “反馈值”:用来判断 “电机当前状态”,所以先通过 Clarke/Park 变换,把它变成容易控制的直流信号;

电压信号是 “控制指令”:用来修正 “电机状态偏差”,所以通过反 Park 变换,把修正后的指令转成 SVPWM 能识别的格式。

从零开始之了解电机及其控制(8)clarke和park变换 为了最大化无刷电机产生的扭矩,我们希望感应磁场与转子磁场正交并引导转子磁场,无刷电机定子产生的磁场矢量将与电流矢量逆时针旋转90度 阅读详情

相关推荐

Clark变换和Park变换仿真验证

FOC控制,Clark变换,Park变换

m0_70748084的博客 2330

PMSM中常用的两种坐标变换——Park变换

同步旋转的合成磁场是由三项定子绕组在气隙中产生的,而Park变换就是用一个假想的、随转子同步旋转的绕组来等效替代原来的三相定子绕组。根据等效的原则,不论使用什么样的绕组系统,只要可以在气隙中产生相同的合成旋转磁场,这个绕组系统就能和原来的三相定子绕组等效。Park变换将参考坐标从旋转电机的定子一侧转移到转子一侧的坐标变换。假定旋转电机的定子三相绕组在空间上互相差120度呈正弦分布,转子d、q两轴绕组通直流电流,产生磁场沿气隙呈现正弦分布形式。

xiaoxiaodawei的博客 9332

Park变换与反Park变换的建模原理及STM32G4代码实现

Park变换与反Park变换是电机矢量控制(FOC)中实现abc-dq坐标系转换的核心数学工具,其本质是通过旋转变换将时变三相交流量解耦为直流量,从而简化转矩与磁链的独立调节。该过程依赖精确的电角度同步与实时三角函数计算,技术价值在于提升控制带宽、抑制耦合扰动并保障系统稳定性。典型应用场景涵盖永磁同步电机(PMSM)、无刷直流电机(BLDC)的高性能驱动,尤其在STM32G4等集成CORDIC协处理器的MCU平台上,可借助硬件加速实现微秒级低延迟运算。本文围绕Park变换、反Park变换的物理意义、Simu

weixin_30978239的博客 353

Park变换及Park逆变换

Park变换 由于PID控制器对直流参考信号的跟踪效果更好,因此在Clark变换之后需要将静止的α,β坐标系转换为旋转的d,q坐标系(Park变换也称2s/2r变换)。 SVPWM算法的实现用的是静止的坐标系α,β,因此得到id,iq进行完PID运算后需要进行Park逆变换再转换到α,β坐标系。 从数学意义上讲,park变换没有什么,只是一个坐标...

Wolf的专栏 8万+

深入解析Park变换与反Park变换在DSP电机控制中的定点实现与优化

在电机控制领域,坐标变换是实现高性能矢量控制(FOC)的核心数学工具。其基本原理是通过Park变换,将静止坐标系下的交流信号转换为旋转坐标系下的直流量,从而实现对电机转矩和磁场的独立、解耦控制,这极大地简化了控制器的设计。反Park变换则负责将控制指令逆向转换回静止坐标系,以驱动功率逆变器。在工程实践中,尤其是在资源受限的DSP平台上,算法的定点数实现至关重要。Q15格式作为一种高效的16位定点数表示法,在精度与运算效率之间取得了平衡,是电机控制算法中的常用选择。通过查表法(LUT)优化三角函数的计算,并利

weixin_29184371的博客 242

PARK变换与反PARK变换:FOC电机控制的坐标变换原理与调试要点

在电机控制领域,坐标变换是交流电机矢量控制的基础。PARK变换作为从静止坐标系到旋转坐标系的核心数学工具,能将三相交流量转化为直流分量,使电流环PI调节器能够像控制直流电机一样控制永磁同步电机。理解CLARKE变换与PARK变换的矩阵系数、等幅值与等功率区别以及D轴对齐方式,是实现磁场定向控制(FOC)的关键。实际工程中,电角度换算、三角函数实现和正反变换的角度一致性直接影响调速系统的稳定性。坐标变换参数配置错误往往导致电流波形畸变、力矩波动和电机发热。本文系统梳理了PARK变换与反PARK变换的物理意义、

weixin_29169899的博客 180

FOC - 反Park变换

FOC中的反Park变换原理

嵌入式技术 2202

Park与反Park变换的嵌入式实现:从数学原理到STM32G4代码生成

坐标变换是电机控制中实现解耦与线性化的核心技术,其本质是将时变耦合的三相交流系统映射为恒定独立的直流控制通道。Park变换(αβ→dq)通过同步旋转坐标系实现电流矢量的直流化表征,反Park变换(dq→αβ)则完成控制指令的空间重构。该技术依托三角函数实时计算与角度闭环反馈,具有强实时性、高精度和硬件敏感性等特点。在永磁同步电机(PMSM)磁场定向控制(FOC)中,它直接决定id/iq电流环的动态响应与稳态精度,并广泛应用于伺服驱动、电动车辆及工业变频器等场景。本文聚焦ARM Cortex-M4平台,详解基

weixin_42584507的博客 451

电机控制反Park变换和反Clarke变换公式推导

正的Park变换和Clarke变换的变换对象是电流,而反Park变换和反Clarke变换的变换对象是电压。

tiange1996的博客 1万+

7.2 Park变换与反变换

摘要:Park变换与反变换优化实现 Park变换及其逆变换是FOC算法的核心数学工具,用于旋转坐标系与静止坐标系之间的转换。在Cortex-M0平台上实现面临两大挑战:实时三角函数计算和角度归一化处理。针对三角函数计算,推荐采用256点第一象限正弦表配合线性插值的方法,通过象限压缩和快速索引计算实现高效近似。角度处理方面,建议使用32位累加器存储电角度,并通过取模运算实现归一化。这些优化方法在保证控制精度的同时,显著提升了M0平台的实时计算性能。表7-2-1对比了不同实现方案的性能特点,为工程应用提供了选择

技术工作者 865

STM32G4 Park及反Park变换(一)matlab建模

本文介绍了STM32G4电机控制中Park及反Park变换的MATLAB建模过程。Park变换通过旋转矩阵将αβ坐标系转换为dq坐标系,实现电流分量解耦控制;反Park变换则完成逆向转换。文章详细展示了在Simulink中搭建两种变换模型的步骤,包括公式实现、角度同步模块配置及信号观测设置,并附仿真波形示例。最后提供了相关学习资源链接,为电机控制算法开发提供实用参考。

qq_43091070的博客 930

Simulink仿真---Park变换、反Park变换

1、变换关系 使用park变换将电流Iα、Iβ 和转子的电角度θ转化为电流 Iq、Id。 公式为: 2、建立模型 添加Park变换子系统,模型如下:(从“Simulink”-“User-Defined Function”-“Fcn”处添加函数模块) 添加反Park变换子系统,模型如下: 添加信号源和示波器: 输入相位差90度的两个正弦波作为Alpha和...

qlexcel的专栏 2万+

STM32G4 Park及反Park变换(二)实验

本文详细介绍了基于STM32G4的Park及反Park变换实验流程。实验通过MATLAB/Simulink封装原子单元并生成嵌入式代码,修改Keil工程添加变量定义和回调函数,最终通过VOFA上位机验证变换效果。结果显示三相电流经变换后成功转换为id和iq两项电流,为后续电流环PID控制奠定基础。文章提供了完整的代码修改步骤和实验接线图,并附有相关学习视频资源。(147字)

qq_43091070的博客 520

simulink实现反park变换

在我的理解看来,反park变换模块在我的理解来看就是 输入两个直流分量,转变为两个相差90°的正弦信号的过程。理论上来讲就是吧旋转的 D Q轴上的输入量,按时间投影到静止坐标系 alphe bate 轴上。theat角度就是两个坐标系之间的夹角。以上资料为个人理解。如有不对的地方,请各位大佬多多指正。

long_lingvvv的博客 1256

群晖NAS安装HomeAssistant保姆级教程:从Docker部署到智能设备接入

本文提供了一份详尽的群晖NAS安装HomeAssistant保姆级教程,涵盖从Docker部署到智能设备接入的全过程。通过规划存储路径、配置容器环境变量和网络模式,确保系统稳定运行。教程还介绍了如何接入小米、苹果HomeKit等智能家居设备,并利用自动化与仪表盘打造本地化、高响应速度的智能中枢,实现数据隐私与远程控制的完美平衡。

play7的博客 700

告别CAPL编程!用Matlab/Simulink+CANoe实现复杂ECU仿真的5个技巧

本文介绍了如何利用Matlab/Simulink与CANoe进行联合仿真,以替代复杂的CAPL编程,高效实现复杂ECU仿真。文章分享了5个核心技巧,涵盖信号映射、模型编译集成、实时参数调整、性能优化及数据分析,帮助算法工程师构建稳定强大的仿真环境,显著提升开发与测试效率。

rgv234567的博客 298

反Park+反Clarke变换

本文演示了通过反Park和反Clarke变换将dq轴电流(id,iq)转换为三相电流(ia,ib,ic)的过程。Matlab代码实现了两种工况的对比分析:工况1(id=1A,iq=1A)和工况2(id=1A,iq=2A)。结果显示,随着iq增大,三相电流幅值从1.414A增至2.236A(符合Is=√(id²+iq²)),电流相位角从45°增大到63.4°。三相电流呈现标准正弦波形且互差120°,验证了变换的正确性。该变换在电机控制中具有重要意义,iq增大对应转矩分量增加,而id不变保持励磁分量恒定。

cxhust001688的博客 258

基于Playwright的雪球网股票情绪数据自动化采集实战

网络爬虫是自动化获取互联网公开数据的关键技术,其核心原理在于模拟浏览器行为或直接发送HTTP请求以解析网页内容。在金融科技与量化分析领域,实时、稳定的数据源具有极高的技术价值,能够为市场情绪分析、因子挖掘提供基础。面对采用动态加载、复杂反爬机制的现代单页应用,传统的请求库与Selenium方案在稳定性与隐蔽性上面临挑战。本文聚焦于利用Playwright这一现代浏览器自动化工具,通过模拟真实用户交互、监听网络请求,构建一个能够稳定采集雪球社区实时讨论热度的解决方案。该方案不仅解决了动态内容渲染问题,还通过请

weixin_42529328的博客 585

【FOC】【003】反Park变换--- 2024.11.21

不进来看你会后悔哦~~~

Enoch-dj 863

VisualSFM+MeshLab 三维重建全过程记录

VisualSFM+MeshLab 三维重建全过程记录,从下载到运行出结果,以及其中一些可能出现的小问题。通过这两个软件熟悉一下多目立体视觉重建的流程。

何似莫相逢 3万+

从编译到调通:RK3588与FPGA的PCIe XDMA驱动实战解析

本文详细解析了在RK3588平台上为FPGA板卡编译、加载与调试PCIe XDMA驱动的完整实战流程。内容涵盖环境准备、Makefile深度定制、编译排错、驱动加载与内核日志解读、设备节点分析以及用户空间编程实战,旨在帮助开发者打通RK3588与FPGA之间的高速PCIe通信链路,实现稳定可靠的数据传输。

weixin_29304021的博客 485

FOC学习记录(2):Clarke、Park、反 Clarke 和逆 Park 变换

Clarke 变换是将三相静止坐标系中的电流(或电压)转换到两相静止坐标系(αβ坐标系),这种转换可以将三相系统的复杂性降低。

Bin_Watson的博客 1590

基于江协科技STM32创建HAL库工程模板

基于江协科技STM32入门教程创建的HAL库工程模板

2401_82728381的博客 1138

Park变换与反Park变换:从数学推导到FOC工程实现全解析

坐标变换是电机矢量控制中的基础环节,它将三相交流量转换为旋转坐标系下的直流量,从而让PI调节器能够精准跟踪电流。本文从三相电流时变特性出发,解释Clarke变换和Park变换的物理意义,并给出dq轴数学推导及单片机C代码实现,结合实际调试中遇到的零点对齐、等幅值/等功率选择等问题,帮助读者理解FOC控制链路的完整逻辑。

weixin_29168153的博客 230

【OTFS与信号处理:论文阅读4】OTFS时延多普勒域嵌入导频辅助信道估计(已更新)

【OTFS与信号处理:论文阅读】Embedded Pilot-Aided Channel Estimation for OTFS in Delay–Doppler Channel(快来看看OTFS嵌入式导频设计的经典之作!!!)

Cuby的博客 5340

部署OpenClaw(ClawdBot、MoltBot)后访问localhost:18789报1008错误怎么办?

部署openclaw(曾用名ClawdBot、MoltBot)后访问localhost:18789出现1008授权错误❌?本文分享如何快速解决这个问题✅

XiaoqiangClub的博客 1万+
上一篇: Clarke 变换推导(基于等幅值变换)
下一篇: CCS与C2000Ware安装调试全攻略
Lkdot023
博客等级 码龄5年 25粉丝 14原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值