
STM32--定时器输出pwm的几种模式

stm32输出比较模式与PWM模式总结 文章目录前言一、输出比较模式和PWM模式二、PWM模式1.原理2.配置cubemx3.代码及验证三、输出比较模式1.原理2.配置cubemx2.代码及验证总结 前言 最近因为从标准库过渡到hal库,又重新温习了一遍定时器相关的功能,在stm32中定时器经常被用作输出PWM波,在此对定时器常用来输出PWM的两种模式:输出比较模式和PWM模式做一个总结 本次实验使用stm32G431,使用cubemx生成底层代码。 一、输出比较模式和PWM模式 输出比较模式和PWM模式都可以用来输出PWM波,在功能上两者有 阅读详情
AI摘要

本文详细介绍了STM32定时器的PWM模式和输出比较模式的工作原理及应用场景,对比了两者的优缺点,并提供了实际编程示例。

目录

定时器

输出脉冲模式:

PWM模式(PWM Mode)

输出比较模式(Output Compare Mode)

总结

占空比:

输出比较模式与占空比

PWM模式与占空比

输出比较模式与PWM模式的结合

输出比较模式实例:

问题记录:

参考:

定时器

定时器分类:

高级定时器

通用定时器

基本定时器

三种定时器都可以输出pwm,但是常用高级和通用定时器,功能更多。

输出脉冲模式:

常用的四种输出脉冲模式:

1.定时器中断里面设定电平高低进行脉冲输出,简单的翻转。

2.PWM1

3.PWM2

4.输出比较模式(也是一种翻转)

第一种很少用。

pwm1和pwm2的区别还没有搞懂。

PWM模式(PWM Mode)

PWM模式是定时器模块的一种重要功能,用于生成周期性变化的脉冲信号。STM32的定时器模块通常支持两种PWM模式:PWM1和PWM2。

  • PWM1模式:在PWM周期内,当定时器的计数值小于比较值时,输出为高电平;当计数值大于比较值时,输出为低电平。
  • PWM2模式:与PWM1相反,在PWM周期内,当定时器的计数值小于比较值时,输出为低电平;当计数值大于比较值时,输出为高电平。

优点:

  1. 高效生成连续波形:硬件生成周期性PWM信号,不需要CPU干预,适用于需要连续波形输出的场景。
  2. 灵活控制占空比:通过改变比较值可以灵活控制PWM信号的占空比,适用于调光、调速等应用。
  3. 多用途:广泛应用于电机控制、LED调光、音频信号生成等领域。

缺点:

  1. 配置相对复杂:需要正确设置定时器的频率、周期和比较值,初次使用可能需要花时间理解。
  2. 频率和分辨率限制:PWM信号的频率和分辨率受限于定时器的硬件规格和时钟源,可能无法满足所有应用需求。

用途: PWM广泛用于电机控制、模拟信号生成、电源管理等领域,需要精确控制输出功率或电压

输出比较模式(Output Compare Mode)

输出比较模式是STM32定时器的一种功能,可以用来生成精确的时间事件。当定时器计数器的值与预设的比较值匹配时,定时器可以输出一个信号,改变输出引脚的状态(例如设为高电平、低电平或翻转)。STM32定时器的输出比较模式通常包括:

  1. 冻结(Frozen)模式
  2. 主动电平设置(Set Active Level on Match)
  3. 电平复位(Set Inactive Level on Match)
  4. 翻转(Toggle)模式
  5. 强制高电平(Force Active Level)
  6. 强制低电平(Force Inactive Level)

优点:

  1. 精确控制:可以精确控制输出引脚的状态变化时刻,适用于时间敏感的应用。
  2. 多种模式:提供多种输出模式,灵活应对不同的应用需求。
  3. 低CPU开销:通过硬件实现,不占用CPU资源,适合实时性要求高的应用。

缺点:

  1. 配置复杂:需要理解并正确配置定时器和相关寄存器。
  2. 功能局限:主要用于生成单次或周期性的事件,对连续波形生成支持不如PWM。

     
    总结

    在STM32的定时器模块中,输出比较模式和PWM模式各有其特定的应用场景和优缺点。

    输出比较模式适用于需要精确控制输出引脚状态变化时刻的应用,如生成定时事件、测量时间间隔等。

    PWM模式适用于需要生成连续周期性波形的应用,如电机控制、LED调光、音频信号生成等。

    如果需要精确控制单次或周期性的时间事件,选择输出比较模式。
    如果需要生成连续的PWM信号,并灵活控制占空比,选择PWM模式(PWM1或PWM2)。

占空比:

在STM32的定时器模块中,输出比较模式和PWM模式是紧密相关的,尤其在PWM模式下,占空比的控制是核心功能。然而,严格来说,标准的输出比较模式本身并不是为控制占空比设计的。让我们深入探讨这个问题。

输出比较模式与占空比

输出比较模式本质上是通过比较定时器的计数值和预设的比较值(CCRx寄存器)来触发特定的行为,例如改变输出引脚状态。例如上文中的6种模式,尽管这些模式中部分可以改变输出引脚的状态,但它们并不是专门设计来控制占空比的。而占空比控制是PWM模式的核心功能。

PWM模式与占空比

PWM模式专门设计用于生成占空比可调的周期性信号。在PWM模式下,定时器的计数值在一个周期内连续计数(从0到预设的ARR值)。通过设置比较值(CCRx),可以定义在一个周期内高电平和低电平的时间,从而实现占空比的控制。

配置方法

  1. 设置周期:通过设置自动重装载寄存器(ARR)的值确定PWM信号的周期。
  2. 设置占空比:通过设置捕获/比较寄存器(CCRx)的值确定PWM信号的占空比。

例如,在PWM1模式下,当计数器值小于CCRx时,输出为高电平;当计数器值大于CCRx时,输出为低电平。这样,通过调整CCRx的值可以灵活控制占空比。

输出比较模式与PWM模式的结合

在一些特定的应用场景中,可以利用输出比较模式和PWM模式的结合来实现更复杂的占空比控制。例如,通过配置多个输出比较通道,可以在一个周期内多次改变输出引脚的状态,从而实现非标准的PWM信号。

结论

  • 输出比较模式:主要用于生成精确的定时事件或单次/周期性引脚状态变化,不适合直接控制占空比。
  • PWM模式:专门用于生成占空比可调的周期性信号,适合控制电机速度、LED亮度等。

如果您的应用需要控制占空比,建议使用PWM模式(PWM1或PWM2)。输出比较模式适合用于需要精确时序控制的其他场合,但不适合用于生成占空比可调的信号。

输出比较模式实例:

//输出引脚配置
static void PWM_TIM_GPIO_Config(void) 
{
    GPIO_InitTypeDef GPIO_InitStructure; 
  	RCC_APB2PeriphClockCmd(MOTOR_PUL_GPIO_CLK, ENABLE);
    GPIO_InitStructure.GPIO_Pin = MOTOR_PUL_PIN;// 
    GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP ;//GPIO_Mode_AF_PP;
    GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
    GPIO_Init(MOTOR_PUL_GPIO_PORT, &GPIO_InitStructure);

}

//中断配置
static void PWM_TIM_NVIC_Config(void)
{
    NVIC_InitTypeDef NVIC_InitStructure;     
    NVIC_PriorityGroupConfig(NVIC_PriorityGroup_0);		
    NVIC_InitStructure.NVIC_IRQChannel = PWM_TIM_CC_IRQn ;	
    NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0;	 
    NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1;	
    NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
    NVIC_Init(&NVIC_InitStructure);
}

     //对定时器配置成输出比较
void PWM_TIM_Mode_Config(void)
{   
     TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStruct;  //时间基 结构体变量
     TIM_OCInitTypeDef TIM_OCInitStruct;             //通道初始化 结构体变量   
 
     PWM_TIM_APBxClockCmd(PWM_TIM_CLK,ENABLE); //使能TIM1定时器时钟线
     //时间基设定参数
     TIM_TimeBaseInitStruct.TIM_ClockDivision = TIM_CKD_DIV1;  //这里跟TIM1 产生PWM波功能无关
     TIM_TimeBaseInitStruct.TIM_CounterMode = TIM_CounterMode_Up; //向上计时模式
     //不知道为什么这里要设成65535才行,不是说比较输出模式和TIM_Period没关系吗
     TIM_TimeBaseInitStruct.TIM_Period = 0XFFFF - 1;  //0xFFFF  - 1 
     TIM_TimeBaseInitStruct.TIM_Prescaler = PWM_TIM_Prescaler;  //最高频率72MHZ  这里定义 预分频720 
     TIM_TimeBaseInitStruct.TIM_RepetitionCounter =   0;                                                                                            
     TIM_TimeBaseInit(PWM_TIM,&TIM_TimeBaseInitStruct);//初始化函数 让刚刚配置的参数 输入到对应寄存器里面
 
     //pwm输出模式设定参数
     TIM_OCInitStruct.TIM_OCMode = TIM_OCMode_Toggle; //比较输出模式
     TIM_OCInitStruct.TIM_OCPolarity = TIM_OCPolarity_Low;//输出极性低
     TIM_OCInitStruct.TIM_OutputState = TIM_OutputState_Enable; //CER的CC1N,输入/捕获输出使能
     TIM_OCInitStruct.TIM_Pulse = 0;  //初始化占空比0   占空比可以依照TIM_Period进行配置 在它范围内就好了
     TIM_OC4Init(PWM_TIM,&TIM_OCInitStruct); //初始化函数 让刚刚配置的参数 输入到对应寄存器里面

     TIM_ITConfig(PWM_TIM, PWM_TIM_IT_CC, ENABLE);//使能通道4中断   
     TIM_OC4PreloadConfig(PWM_TIM,TIM_OCPreload_Disable);//输出比较时,要禁能 
     //TIM_ARRPreloadConfig(TIM1,ENABLE);//没搞懂影响
     TIM_ClearITPendingBit(PWM_TIM, TIM_IT_CC4 ); //清除中断标志
     //TIM_SetCompare4(TIM1, temp_data_06); //放在这里会影响第一个脉冲的宽度,不对

}

TIM_OC4PreloadConfig(PWM_TIM,TIM_OCPreload_Disable);//输出比较时,要禁能,因为禁能时,可以随时更改ccr的值;使能时,只有计数到arr的设定值时,才可以修改ccr的值,这样可以让脉冲更稳定,

//中断处理部分
void PWM_TIM_IRQHandler(void) 
{	
    if(TIM_GetITStatus(PWM_TIM, TIM_IT_CC4) != RESET){
        // 清楚定时器中断
	    TIM_ClearITPendingBit(PWM_TIM, TIM_IT_CC4 );//不知道放在中断开头还是结尾好        
        capture = TIM_GetCapture4(PWM_TIM);//一定要先读取计数值,
        TIM_SetCompare4(PWM_TIM, capture + temp_data_06);//在计数值基础上加上时间,等待计数值到达这个数
    }
}

一定要先读取计数值,想加后,再使用TIM_SetCompare4设定比较值

//初始化pwm用到的定时器,脉冲引脚
void motor_pwm_Init(void)
{
    PWM_TIM_NVIC_Config();
    PWM_TIM_GPIO_Config();	
	PWM_TIM_Mode_Config();	
}

//使用的时候,进行使能和禁能即可输出和关闭脉冲
TIM_Cmd(PWM_TIM,ENABLE); //使能计时器
TIM_CtrlPWMOutputs(PWM_TIM,ENABLE); //输出脉冲使能

设成0,定时器会被关闭,不输出脉冲。

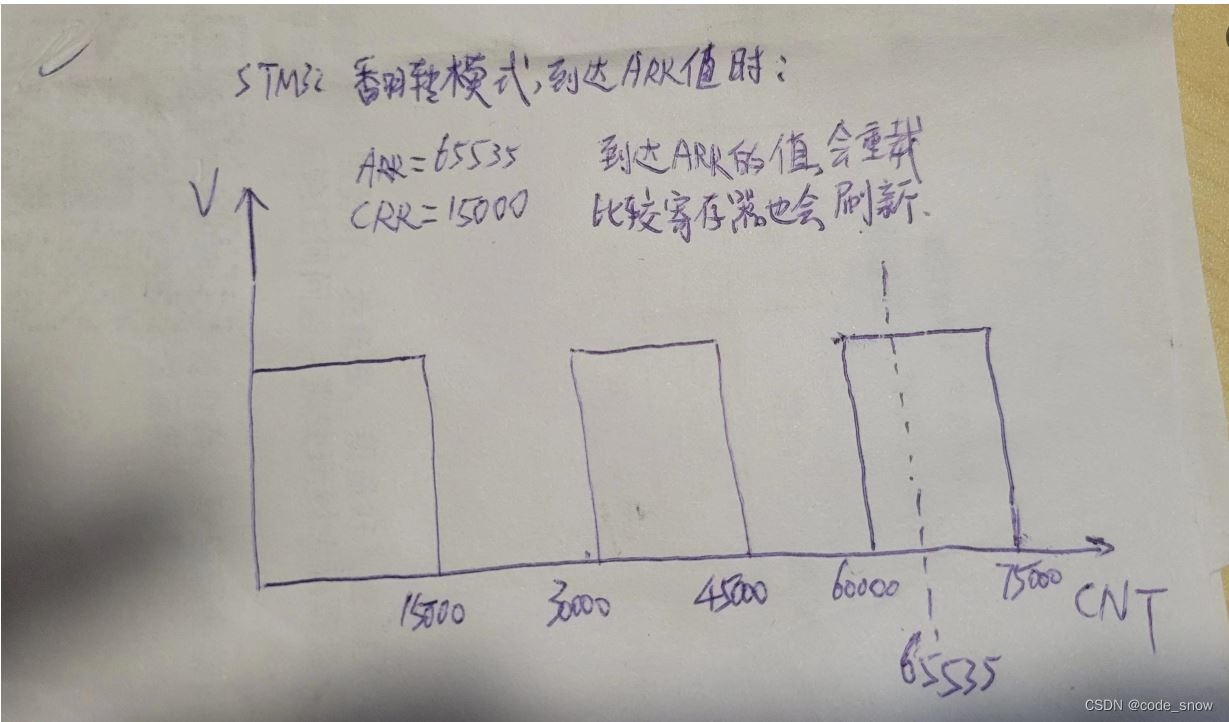
关于到达TIM_Period设定值,会如何处理:
1. 只有对TIM_IT_Update中断使能,到达arr的值才会进入中断,因此在时候不会进入中断

2.会触发一个事件,然后对相关寄存器进行刷新,相关计数值也会刷新,因此ccr和tim->cnt的比较咩有影响。具体过程如下图
问题记录:

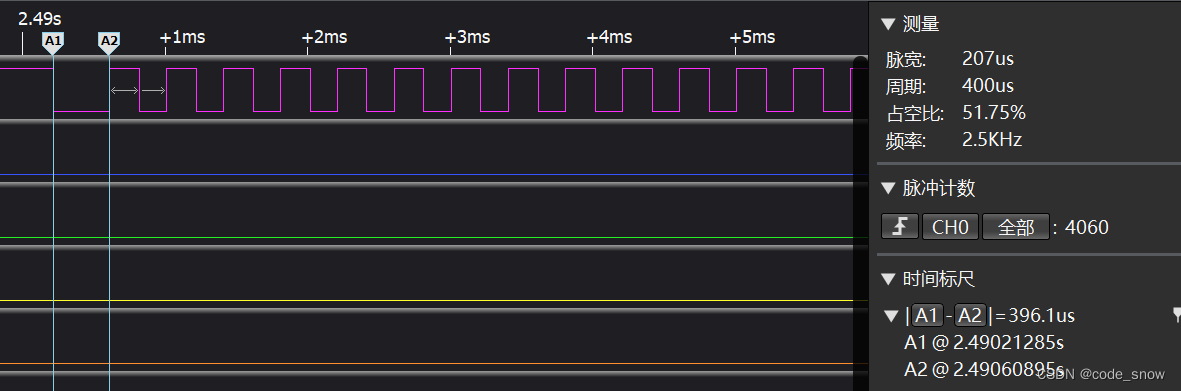
设置的是200us的宽度,不知道为什么第一个宽度会是400,
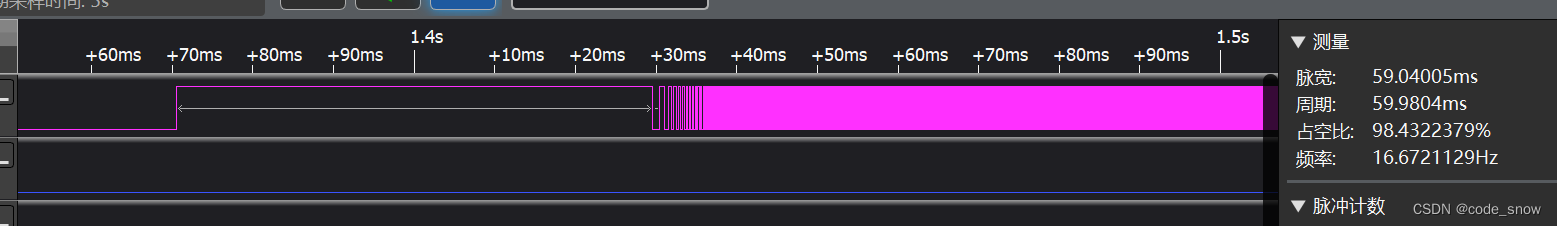
arr设置的是65535-1,不知道为什么,每次初始化完,在第一个脉冲前都会出现这么一段,把arr的值设小了,这一段也会变短。
参考:

STM32定时器之ARR,PSC俩兄弟

【经验分享】STM32实例-步进电机的速度控制 - STM32团队 ST意法半导体中文论坛

STM32 定时器输出比较翻转模式_stm32f4定时器输出比较翻转模式驱动代码-优快云博客

stm32 配置PWM及实践 通过:CNT:计数器与CCR寄存器比较来产生的,并且输入捕获和输出比较使用的是同一个寄存器,然后有四个输出比较,但是CNT用的是同一个。以数字量等效出来的模拟量变化,效果如左1图,在一个周期内高电平长就等效的为上半,否则为下半。频率:周期的倒数嘛就是频率,占空比:如图 就是高电平站一整个周期的大小。分辨率:补距 就是说占空比精度 比如占空比从50只能到51那分辨率就是1,原理!!! 阅读详情

相关推荐

STM32配置定时器1输出PWM控制电机(标准库)

stm32配置PWM(标准库)

m0_58832575的博客 9051

STM32使用PWM(脉冲宽度调制)

STM32使用PWM(脉冲宽度调制)

qq_53381910的博客 6857

STM32CubeMX之定时器PWM输出

;PWM是一种对模拟信号电平进行​​ ​​数字编码​​​​​的方法。通过高​​ ​​分辨率​​​​计数器的使用,方波的占空比被调制用来对一个具体​​ ​​模拟信号​​​​的电平进行编码。PWM信号仍然是数字的,因为在给定的任何时刻,满幅值的直流供电要么完全有(ON),要么完全无(OFF)。电压或电流源是以一种通(ON)或断(OFF)的重复脉冲序列被加到模拟负载上去的。通的时候即是直流供电被加到负载上的时候,断的时候即是供电被断开的时候。只要带宽足够,任何模拟值都可以使用PWM进行编码。

weixin_44453694的博客 2万+

STM32F0x高级定时器之PWM模式

详细介绍了STM32高级定时器PWM的用法

易得者易失 2311

STM32定时器配置、PWM输出比较详解、电机PWM输出配置

STM32定时器配置详解 STM32拥有三种定时器 基本功能 其通用定时器可以被用于:测量输入信号的脉冲长度(输入捕获)或者产生输出波形(输出比较和 PWM)、定时、计数等。 其通用定时器(TIM2、TIM3、TIM4、TIM5)的功能包括: 1)16 位向上、向下、向上/向下自动装载计数器(TIMx_CNT),F7的TIM2和TIM5有32位。 2)16 位可编程(可以实时修改)预分频器(TIMx_PSC),计数器时钟频率的分频系数为 1~65535 之间的任意数值。 3) 4 个独立通道(TIMx_C

w1050321758的博客 6011

STM32定时器输出比较:PWM模式

使用标准库,配置STM32F103C8T6定时器1输出比较通道1和通道4,PWM模式的驱动。现象就是定时器1输出两路相同频率的PWM驱动LED呼吸灯。

m0_73101636的博客 1385

关于stm32输出比较不同模式的分析

关于stm32输出比较不同模式的分析 输出比较模式总共有6种。分别是: TIM_OCMode_Timing 输出比较时间模式 (输出引脚冻结无效) TIM_OCMode_Active 输出比较主动模式 (匹配时设置输出引脚为有效电平,当计数值为比较/捕获寄存器值相同时,强制输出为高电平 TIM_OCMode_Inactive 输出比较非主动模式 (匹配时设置输出引脚为无...

nick_young_qu的博客 2万+

STM32-定时器与PWM

PWM 即脉冲宽度调制(Pulse - Width Modulation),是一种对模拟信号电平进行数字编码的方法。它通过调节脉冲信号的占空比(Duty Cycle)来控制输出信号的平均功率或平均电压等,占空比是指脉冲信号中高电平持续时间与整个周期的比值。例如,一个周期为 10ms 的脉冲信号,高电平持续时间为 6ms,那么占空比就是 6ms/10ms = 60%。选择PA1作为LED灯的输出,将其选为GPIO-OUT定时器在 STM32 中犹如一个精准的时钟管理者。

gqiaos524的博客 2167

【STM32】HAL库——定时器PWM输出

本文介绍了使用STM32CubeMX和Keil MDK-ARM开发环境配置STM32F103RCT6的PWM输出功能。主要内容包括:1) 在STM32CubeMX中配置时钟至72MHz;2) 详细讲解PWM工作原理,包括定时器选择、计数模式、输出模式和工作频率计算;3) 具体演示如何配置TIM1_CH1通道的PWM参数;4) 在Keil中实现PWM占空比动态调节的代码实现。文章提供了完整的配置流程和关键代码片段,适合初学者快速掌握STM32的PWM功能开发。

Q大帅 4万+

基于STM32_HAL库定时器输出PWM实现呼吸灯

基于STM32_HAL库定时器输出PWM实现呼吸灯

weixin_54859557的博客 2446

跨境电商ERP开发之Shopee开发者账号申请

引言:由于电子信息技术和经济全球化的进一步发展,电子商务在国际贸易中的影响力和关键作用日渐突显,已变成中国出口贸易的市场趋势。跨境电商未来的发展前景必定是有助于减少经济成本、推动全球贸易便利化,有助于提高国内群众福祉,有助于打造良好的营商环境,从而推动经济长期健康发展。 gitee仓库地址: https://gitee.com/naturalwish/SSERP/tree/master 以下授权教学同ShopeeOpen Platform - Developer Guide 申请流程 ..

naturalwish的专栏 3641

STM32 PWM输出

目录 01、PWM介绍 02、STM32的管脚复用 03、STM32输出PWM原理 04、STM32输出PWM配置 文将介绍通过STM32的定时器输出PWM,如果对定时器不太熟悉的同学可以看下之前的文章《STM32基础定时器详解》,关于定时器的基础功能不再详解。 01、PWM介绍 PWM定义:脉冲宽度调制(PulseWidthModulation,PWM)简称脉宽调制。通俗讲,PWM是一种对模拟信号电平进行数字编码的方法。通过高分辨率计数器的使用,方波的占空比被调制用来对一个具体模拟信号的电平

人生一路,点滴记录 3万+

GX Works2系统启动失败排查指南:从环境配置到修复方案

在工业自动化与PLC编程调试中,软件启动异常是常见的工程痛点。当开发工具因系统环境配置不当而频繁报错时,往往不是简单的重启能解决的。运行库缺失、区域设置错误、临时目录失效或系统服务被禁用,都可能导致编程软件无法完成初始化流程。掌握从基础环境检查到系统组件修复的系统性排查思路,是提升工控开发效率的关键能力。本文从软件初始化原理出发,结合Windows系统维护实践,梳理一套适用于工业软件启动故障的通用诊断方法,并自然聚焦到三菱GX Works2常见启动失败问题的实际处理,帮助工程师快速定位并解决环境性故障,保障

weixin_42567046的博客 474

STM32用一个定时器输出多路不同频率及占空比的PWM(输出比较模式)

我们使用STM32输出PWM时会使用定时器的PWM输出模式来进行生成,但是这样子生成PWM是有局限的,它只能生成四路频率相同的PWM,当你设定了TIMx_PSC(预分频寄存器)和TIMx_ARR(自动重装载寄存器),这时PWM的频率就被定下来了,为系统的时钟/TIMx_PSC+1/TIMx_ARR+1,你可以通过改变各个通道的CCR寄存器来改变占空比。但是如果我们想生成多路不同频率的PWM...

a568713197的博客 5万+

ADF4002分频器避坑指南:常见配置错误及解决方案

本文深入解析了ADF4002分频器在实战应用中的常见陷阱与解决方案。内容涵盖寄存器配置逻辑、硬件PCB布局要点、软件驱动时序细节及系统化调试方法,重点阐述了如何避免因配置错误导致芯片无法正常工作的问题,帮助工程师高效完成高精度频率合成系统设计。

weixin_29192141的博客 97

Look4sat蓝牙追星云台

//这是一个追星云台的小程序 //配合Look4sat蓝牙传输数据(W*** A***),并让电机做出动作 //app设置内填好ESP32的蓝牙MAC,数据格式:W$AZ A$EL //希望大家可以共同改进

HoyAnGx的博客 618

STM32定时器学习-PWM输出

基本定时器 最基础功能定时,两个基础定时器TM6和TM7,基本定时器时钟源只来自内部时钟。 如果我们想要一个1s的定时,那么我们应该怎么设置定时器呢? 首先了解定时器的基本初始化结构体 typedef struct { uint16_t Prescaler; // 预分频器 uint16_t CounterMode; // 计数模式 uint32_t Period; // 定时器周期 uint16_t ClockDi

weixin_43541510的博客 2万+

Win10局域网内文件共享+远程桌面控制保姆级教程(含常见问题解决)

本文提供Win10局域网内文件共享和远程桌面控制的详细教程,包括环境检查、共享文件夹设置、远程桌面连接步骤及常见问题解决方案。通过内置功能实现高效办公协作,提升多设备协同工作效率,特别适合需要频繁传输文件或远程控制场景的专业人士。

rose2的博客 779

STM32定时器—PWM 输出

26.1 关于 PWM 26.1.1 PWM 介绍 PWM(Pulse Width Modulation,脉冲宽度调制)。是一种利用微处理器的数字输出来对模拟电路进行控制的技术,广泛应用在测量、通信、功率控制等诸多领域。 举个最常见的例子,利用PWM控制显示屏亮度。屏幕背光可以看作是一个大灯,这个大灯只有亮、灭两种状态。如果把灯亮看作100%,灯灭看作0%,要实现50%的亮度,可以在某个单位时间里亮灯50%时间、灭灯50%时间,只要这个单位时间够小,由于人眼具有视觉暂留效应,就会从宏观的感觉整个灯是一直亮着

韦东山嵌入式专栏 1万+

优化NEXYS A7开发板(Xilinx Artix-7)Microblaze核的FLASH读写性能实战

本文针对NEXYS A7开发板(Xilinx Artix-7)上Microblaze核读写FLASH速度慢的问题,提供了系统性的优化实战指南。通过深入分析SPI控制器配置、Flash指令模式选择、Microblaze核的Cache与硬件加速器优化,以及程序运行位置(BRAM vs DDR)的调整,有效将FLASH读写性能从“龟速”提升至接近理论峰值。文章结合实测数据,为FPGA嵌入式开发者提供了清晰的性能瓶颈分析与解决方案。

carrot的博客 259

陀螺仪与加速度计的姿态融合——互补滤波

本篇文章我们来讲讲如何将陀螺仪和加速度计的数据结合起来,获取更准确的姿态数据,使用的是互补滤波的方法。

小白白学电子 2万+

STM32定时器PWM输出

STM32定时器PWM(脉冲宽度调制)输出原理,在使用固件库时,主要涉及定时器的配置以及PWM信号的生成。

2302_81386929的博客 7638

假人有限元模型

假人模型,车辆碰撞假人有限元模型,适合做乘员安全的研究者利用

STM32定时器单脉冲输出模式

本文整于https://www.sohu.com/a/292903672_807475 原文作者:茶话MCU STM32定时器单脉冲输出模式 单脉冲输出模式是定时器比较输出应用中的一种特殊情况或者特殊应用,是一种特殊的PWM输出模式。 1.比较输出【Compare Output】功能: 定时器通过对预设的比较值与计数器的值做匹配比较之后,依据比较结果结合相应的输出模式从而实现各类输出。如PWM输出、电平翻转、单脉冲输出、强制输出等。一般来讲,STM32的通用定时期和高级定时器都具...

weixin_42263208的博客 1万+

最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版

Part-E1-SDIO-Specification-Ver4.00-Final-120220.pdf:最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版,包括SDIO 接口的外设,SDIO 接口官方协议等。

IMSL CNL 7.0.0 (x86-64)Crack

IMSL CNL 7.0.0 (x86-64)Crack intel的算法库破解文件,这是C++版本的破解文件

STM32通用定时器之输出比较模式与PWM模式

@STM32通用定时器之输出比较与PWM 欢迎使用Markdown编辑器 你好! 这是你第一次使用 Markdown编辑器 所展示的欢迎页。如果你想学习如何使用Markdown编辑器, 可以仔细阅读这篇文章,了解一下Markdown的基本语法知识。 新的改变 我们对Markdown编辑器进行了一些功能拓展与语法支持,除了标准的Markdown编辑器功能,我们增加了如下几点新功能,帮助你用它写博客:...

weixin_42856903的博客 1万+

数学建模模型总结

这是本人在两年内准备参加数学建模竞赛搜集到的模型资料,已经经过了本人的筛选和整理,希望能够对准备参加数学建模竞赛的学弟学妹们提供一些帮助!

STM32定时器输出pwm波

Tout(溢出时间)=(ARR+1)(PSC+1)/Tclk

m0_51637032的博客 1万+
上一篇: 工具-- 通用--编码问题
下一篇: chat、kimi、claude使用
code_snow
博客等级 码龄8年 316粉丝 171原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值