2025_NIPS_Boundary to region supervision for offline safe reinforcement learning

在这里插入图片描述

文章核心内容与创新点总结

一、主要内容

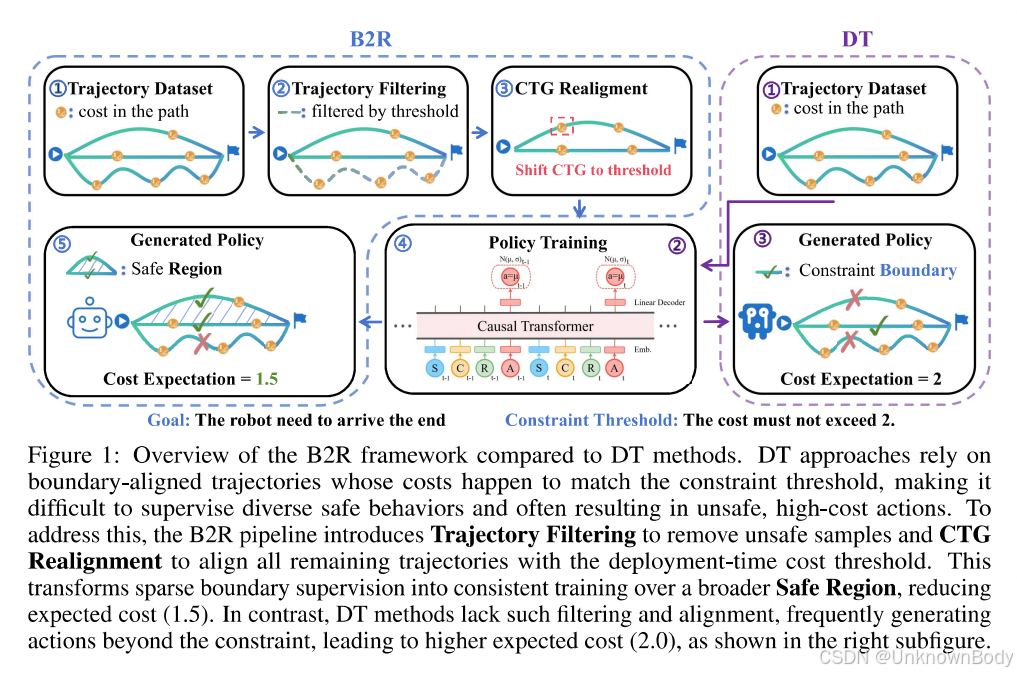
本文聚焦离线安全强化学习(Offline Safe RL) 问题,目标是从静态数据集学习满足预定义安全约束的策略,适用于自动驾驶、机器人等安全敏感场景。现有基于序列模型的方法(如决策Transformer)将“未来回报(RTG)”和“未来成本(CTG)”视为对称输入token,忽略了二者本质差异:RTG是灵活的性能目标,CTG是刚性的安全边界,这种对称处理导致策略在分布外成本轨迹下难以可靠满足安全约束。

为此,本文提出Boundary-to-Region(B2R)框架,通过三大核心组件解决该问题:

  1. 轨迹过滤(Trajectory Filtering):移除数据集中不满足安全阈值的轨迹,构建纯安全数据集;
  2. CTG重对齐(CTG Realignment):将所有安全轨迹的CTG统一校准到部署时的安全预算阈值,将稀疏的边界监督转化为密集的区域监督;
  3. 旋转位置编码(RoPE):增强对时间动态的建模,支持安全区域内的充分探索。

在38个安全关键任务(DSRL基准)的实验中,B2R在35个任务中满足安全约束,同时实现优于基线方法的回报性能,验证了其在平衡

「文智助手」全场景办公AI助理AI+OPC全流程实践方案(大赛作品) 阅读详情

相关推荐

船载 OpenHarmony AIS 航海工作台:告警与防碰撞预警系统

船载OpenHarmony AIS航海工作台的告警与防碰撞系统,集成十余类告警(超速、偏航、会遇、SOS等),通过网格空间索引实现高效邻近判定,保障实时性。告警管理器统一调度规则、去重、通知与日志,支持悬浮球、语音、跑马灯、弹窗多渠道触达,确保航行安全。SOS紧急通道独立运行,避免干扰。系统设计强调性能优化与多场景适配,为航海安全提供核心支撑。

专注于计算机研发知识和资讯分享 303

AI 应用开发:四维架构落地实战——以 HR Agent 为例拆解感知·推理·记忆·执行【意图路由、规划编排、长期记忆、工具执行、面试题】

本文基于四维架构(感知·推理·记忆·执行),以HR Agent为例,系统拆解大模型应用从“聊天”到“生产可用”的落地路径。通过Spring AI实现意图路由、规划编排、RAG检索与工具调用,结合真实踩坑复盘,揭示架构化设计对安全、成本与可维护性的关键价值,为AI Agent工程化提供可复用的实战框架。

王大师企业官方博客 1206

ncl泰勒图(均方根误差、标准差、相关系数)

ncl泰勒图(均方根误差、标准差、相关系数)

weixin_61281699的博客 8011

Comsol超声空化气泡仿真:从基础理论到工业应用实践

本文详细介绍了Comsol超声空化气泡仿真的基础理论及工业应用实践。通过解析超声空化现象、Comsol模型搭建流程及求解器优化技巧,帮助工程师掌握气泡仿真技术,提升超声波清洗和乳液制备等工业应用的效率与质量。

weixin_27966471的博客 253

Opencv学习-仿射变换与透视变换(几何变换)1

• 一、定义 变换是指对图像进行拉伸、收缩、扭曲和旋转等几何操作。对于平面区域有两种方式的几何转换:一种是基于23矩阵进行的变换,被称为仿射变换;一种是基于33矩阵进行的变换,被称为透视变换。也可被称为平面变换和空间变换。因为仿射变换需要找到3个映射点,三点确定一个平面。而透视变换需要确定四个映射点,四点确定一个三维空间。 • 二、Opencv中的函数定义 由于Opencv中都已封装好函数,变换的...

勉強 583

川崎机器人总线通信_三菱PLC和发那科机器人进行CCLINK总线通信

三菱CCLINK主站模块采用QJ61BT11N,该模块用在Q系列PLC上,如果是5U或3UPLC,可用FX5-CNV-BUS加FX3U-16CCL-M或FX5-CCL-M模块。本教程以Q系列为例CCLINK接线方法如下模块拨码含义如下接线和拨码设置好后,接着在编程软件上设置CCLINK通信参数打开编程软件,在工程导航栏打开参数——网络参数,选中CCLINK打开。打开如下画面起始IO为模块本体占用I...

weixin_42300398的博客 7554

YOLOv8自定义训练:车牌识别全流程(从标注到推理,附可视化代码)

车牌检测全流程实践指南 摘要:本文详细介绍了基于YOLOv8的车牌检测完整实现方案。针对车牌检测中的三大难点(小目标、多角度、光照变化),提供了从数据准备到模型部署的全流程解决方案。重点包括:1)数据采集与标注规范;2)针对小目标的YOLOv8模型优化配置;3)K-means锚框聚类方法;4)训练参数调优策略。通过实际验证,该方法可获得95%以上的检测准确率,并附有完整的代码实现和可视化工具,便于开发者快速复现应用。 (字数:149字)

专注于Python爬虫开发,分享爬虫技巧、项目实战与反爬经验,使用Scrapy、BeautifulSoup等工具,解决数据抓取难题。 851

微信小程序 - 最新详细实现调起手机摄像头拍摄身份证人像面和国徽面取景框功能,在拍照相机上增加身份证证件照的轮廓或自定义文字,支持替换扫描拍摄辅助线图片及文本,小程序实现拍照身份证时带取景轮廓框拍摄!

微信小程序,身份证,证件照,人像,证件照提示框模板,vue身份证拍照框,摄像机相机里有引导内容,取景框拍摄,微信小程序实现拍照界面自定义实现,自拍人相框拍摄,取景框,户口簿取景框,画布指定区域生成图片,微信小程序身份证正反面拍照如何加入辅助图片引导照片,身份证取景框拍摄,服务器,上传,正反面,调起手机摄像头: 拍摄身份证的正反面,自定义身份证取景框,在相机上绘制 “身份证轮廓“ 与提示文字,拍摄身份证时出现人像框怎么实现,在相机上增加图片和文字,微信小程序怎么给调起的相机加入自定义图片,小程序实现给相机上面

🏆 前端领域优质创作者 3406

驾驶行为检测数据集准备与处理详解

本文详细介绍了构建"未系安全带/打电话"检测模型的数据集准备流程。首先分析公开数据集(如StateFarm、AICityChallenge)的优缺点,并提供格式转换脚本。重点推荐自行采集+半自动标注方案:1)视频关键帧提取;2)使用预训练模型生成伪标签;3)人工修正标注;4)数据增强(光照变化、运动模糊等)。文章还包含数据配置文件编写指南,并针对类别不平衡、小目标检测等常见问题提出解决方案,如过采样、切片训练和负样本挖掘。通过这套流程可构建高质量数据集,为模型训练奠定基础。

u010117029的博客 356

Unity 佳能SDK 及数据获取

3. 把CameraControl 下面只要是绿色的 .cs 文件都复制到Unity 中。1. 填写信息跟官方申请SDK,大概1-2个工作日会邮件回复你。2. 将SDK这两个文件放到 Unity Plugins文件夹。

我知道你很急,但是路要一步步走 1479

文档:亲测可用解决vnc灰屏,黑屏,鼠标大黑叉情况

主要解决vnc-viewer灰屏,黑屏,鼠标大黑叉等现象,详细见文档。

IDEA的使用指南

IDEA基于java的使用手册,可以最快速的上手,在使用中不断的丰富自己的使用技巧.

精雕软件(JDpaint) 5.5 绿色版

精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版

LinePhone3.2.7(android端最新版本) sip客户端

SIP客户端For android:LinePhone3.2.7(最新版本),官网地址:http://www.linphone.org/

上一篇: 2025_NIPS_SAFEPATH: Preventing Harmful Reasoning in Chain-of-Thought via Early Alignment
下一篇: 2025_NIPS_C-LoRA: Contextual Low-Rank Adaptation for Uncertainty Estimation in Large Language Models
UnknownBody
博客等级 码龄16年 5601粉丝 4744原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

UnknownBody

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值



