ARM裸机开发-SPI

从零画F1C200S最小系统板:SPI Flash启动与裸机开发实战 嵌入式开发中,ARM9架构的裸机开发是进阶学习的重要环节。全志F1C200S内置DDR和SPI Flash启动支持,适合低成本方案评估。其原理基于BROM引导流程,通过SPI接口加载固件,技术价值在于简化硬件设计并提升启动可靠性。应用场景包括工业控制和消费电子。本文分享从硬件设计到固件烧录的完整链路,重点解析SPI Flash启动配置和GitHub工程获取策略,帮助开发者避开常见陷阱。 阅读详情

目录

一.背景

SPI四种工作模式

三种协议对比

ADXL345传感器

二.寄存器

con

config

start

三.实现

1.初始化

2.读写

原理

ADC调用


一.背景

         SPI 是英语 Serial Peripheral interface(串行外设接口) 的缩写,顾名思义就是串行外围设备接口。是 Motorola首先在其 MC68HCXX 系列处理器上定义的。SPI 接口主要应用在 EEPROM,FLASH,实时时钟,AD 转换器,还有数字信号处理器和数字信号解码器之间。
        SPI 是一种高速的,全双工,同步的串行通信总线,并且在芯片的管脚上只占用四根线,节约了芯片的管脚,同时为 PCB 的布局上节省空间,提供方便,正是出于这种简单易用的特性,现在越来越多的芯片集成了这种通信协议。
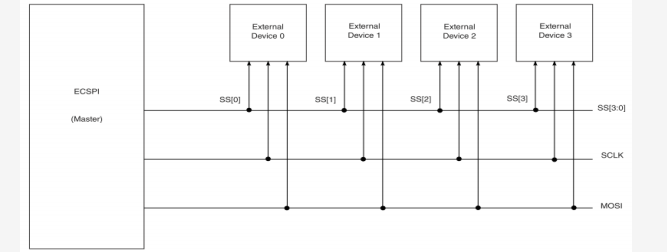
        标准SPI采用四线组网方式,如下图:
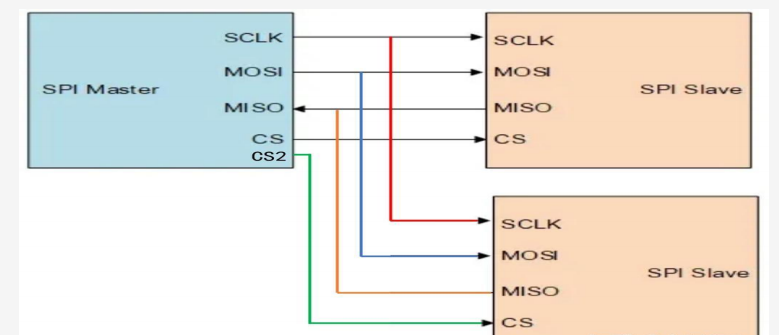
SCLK:时钟信号线。与I2C类似的,所有设备都都需要时钟信号线进行同步,该信号由主机负责提供;
➢ MOSI:主出从入,相当于主机的数据发送线;
➢ MISO:主入从出,相当于主机的数据接收线;
➢ CS:片选信号,与I2C不同,SPI设备没有所谓的从机地址,连接在总线上的设备通过CS片选信号选择。在同一时刻,总线上只有一个外设被选择,CS信号线通常是低电平有效的。
        以上的四线方式构成了SPI全双工串行同步通信方式。需要注意的是,对于MOSI和MISO来说不是必须存在的,可以只有MOSI或者只有MISO。当然这样的话就只能实现单工通信方式了,这样的SPI成为三线SPI。至于到底采用三线方式还是四线方式取决于外设本身。例如,OLCD只需要主机发送数据而不需要从机发送数据,就可以使用三线SPI的连接方式。
        SPI一主机多从机,通过拉低CS片选信号选择设备。
        
        SPI的数据传输的时序:要理解SPI的通信时序。需要搞清楚SPI的两个重要概念。时钟极性(Clock Polarity 简称CPOL)和时钟相位(Clock Phase简称CPHA)。注意这两个概念都是跟时钟信号线相关的。
  •  CPOL:规定了时钟信号线在空闲时的状态,CPOL=0表示时钟信号线在空闲时为低电平;CPOL=1表示时钟信号线在空闲是为高电平;
  •  CPHA:与I2C不同,SPI的数据接收方并不是在时钟高或者低电平时采样的,而是在时钟信号处于沿时,至于是在上升沿还是下降沿取决于CPHA。CPHA=0表示是在时钟信号变化的第一个沿时采样
        CPHA=1表示是在时钟信号变化的第二个沿时采样。
        因此不难理解,这样的排列组合总共能够组合 出四种方式,具体使用哪种方式是由外设厂家规定的,因此在使用SPI之前就不得不读懂外设的说明文档。一下就是四种方式的时序图,来自《IMX6ULL参考手册.pdf》P794页。

SPI四种工作模式
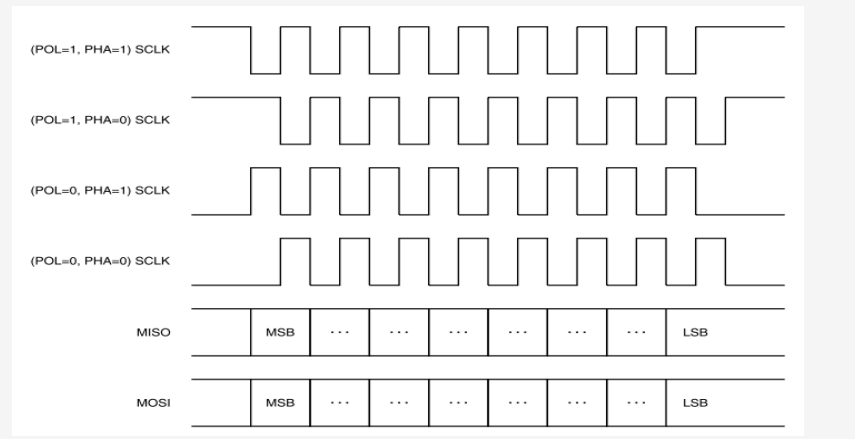
CPOL=1, CPHA=0:空闲时SCLK为高电平,SPI在下降沿采样
CPOL= 1,CPHA=1:空闲时SCLK为高电平,SPI在上升沿采样
CPOL=0, CPHA=0:空闲时SCLK为低电平,SPI在上升沿采样
CPOL=0, CPHA=1:空闲时SCLK为低电平,SPI在下降沿采样
无论哪种工作方式,SPI这种串行通信方式都是MSB先行的。

三种协议对比

UARTI2CSPI
全双工、异步、串行半双工、同步、串行全双工、同步、串行
两根线 TXD RXD两根线 SCL SDA四根线 SCLK MOSI MISO CS
< 5MHZ100KHZ - 3.4MHZ1M - 100MHZ
点对点多主多从一主多从
低位先行高位先行高位先行

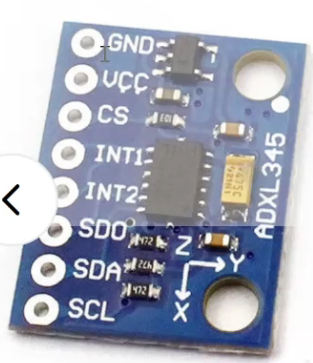
ADXL345传感器

测量X,Y,Z三轴的重力加速度

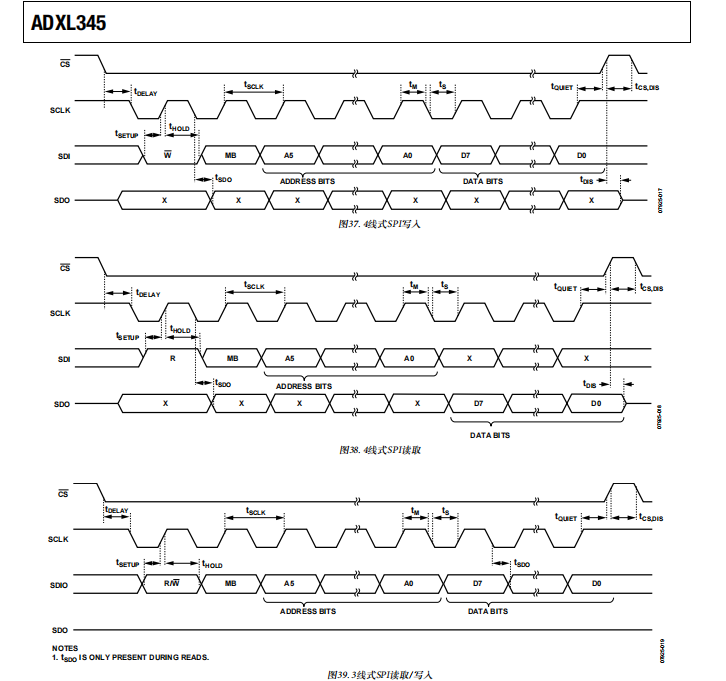
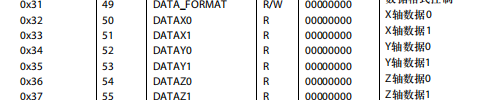
写时寄存器地址最高位为低电平,读时为高电平。

INT1/2中断引脚,里面有寄存器可以设置XYZ三轴的阈值,当超过阈值触发中断

SDO->MISO

SDA->MOSI

CS->片选
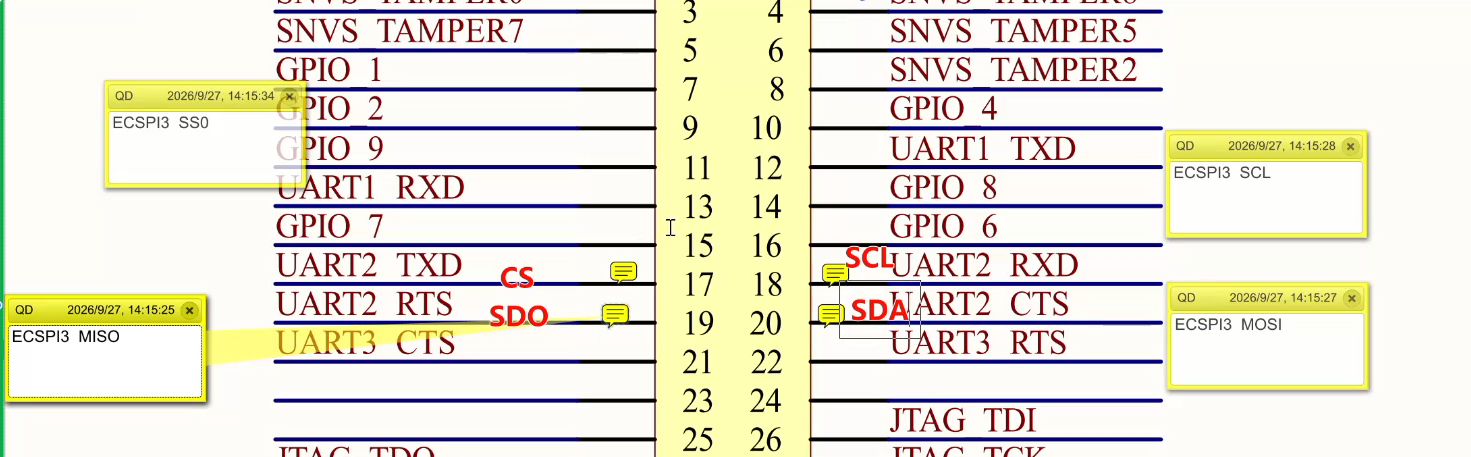
CS接17号,SCL接18号,MISO/SDO接19号,MOSI/SDA接20号引脚

二.寄存器

con
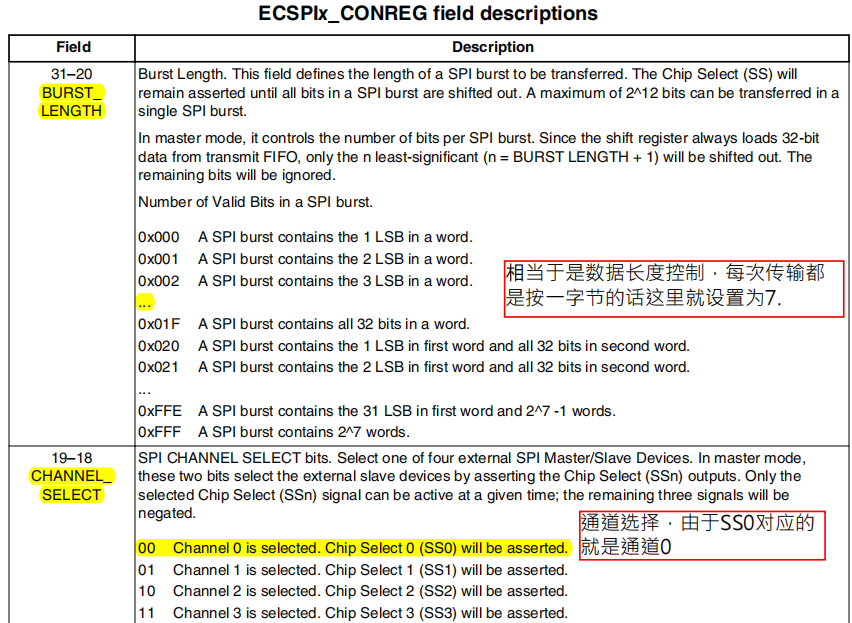
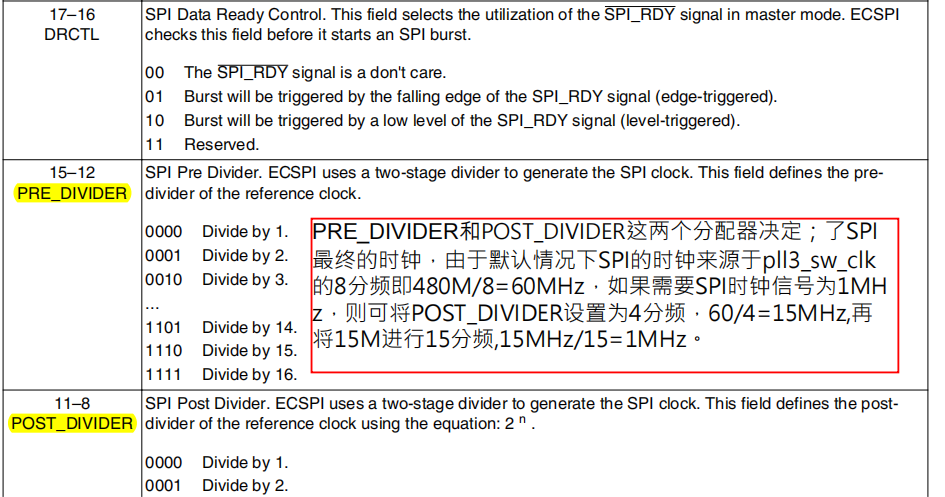
将60MHZ分频为1MHZ
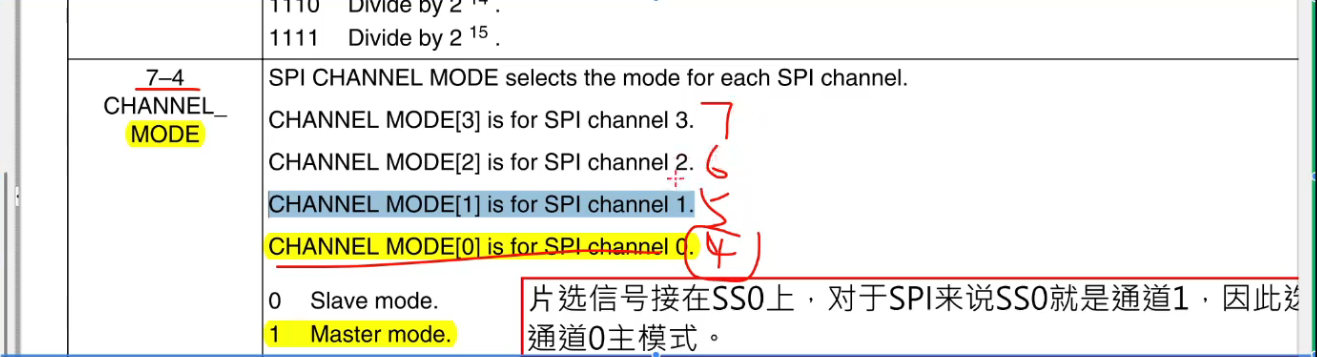
四位,将哪一位置1就是将该通道设置为主机模式
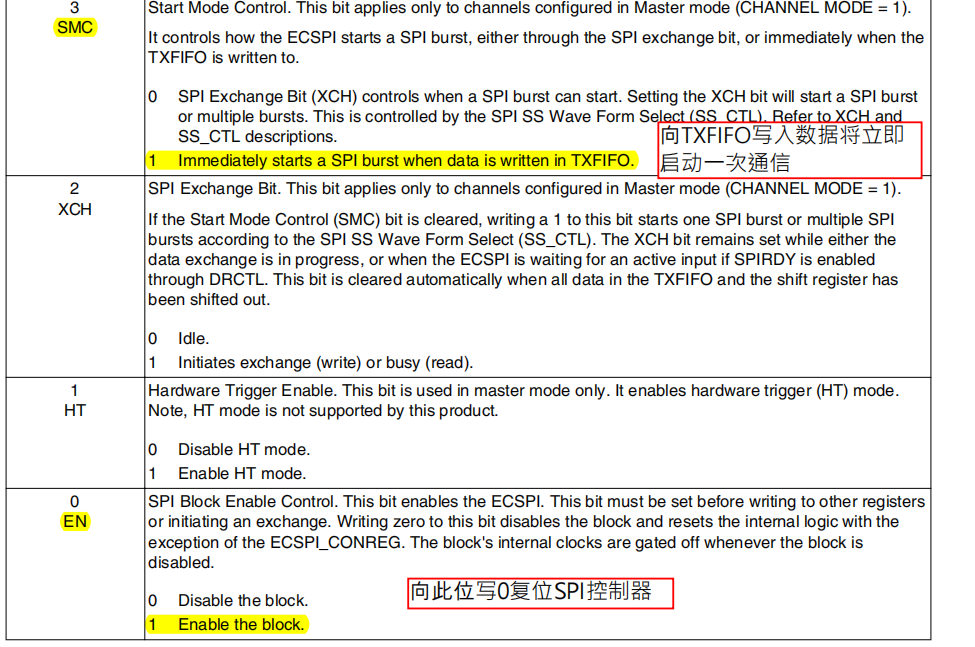
三种启动方式:

1.切换通道

2.片选线拉低

3.SMC位,向发送缓冲区写数据自动开启

EN:在配置其他寄存器之前,将此位置1

config
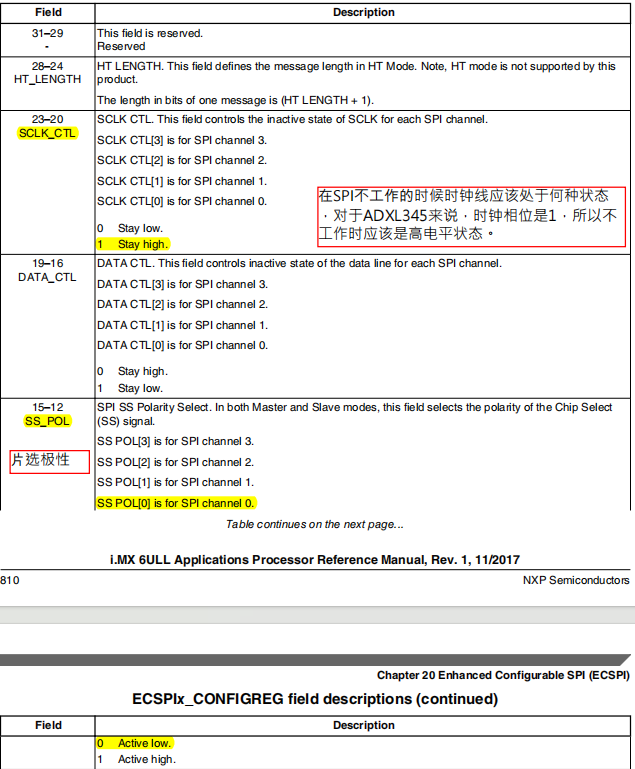
SCLK_CTL置1,默认高电平

SS_POL:片选极性,(极性即默认电平的高低),上面引脚接线图将CS接到GPIO引脚,所以可通过GPIO设置,此处默认即可。
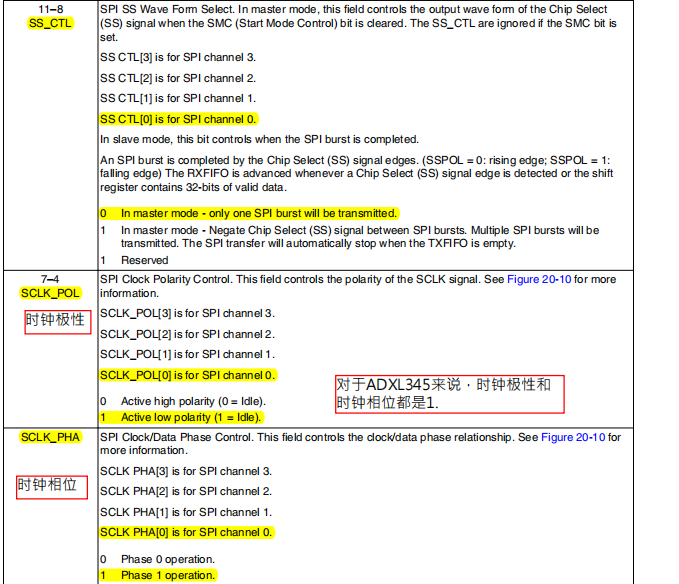
SS_CTL:置0对应上面reg寄存器的发送数据就开始通信,置1说明片选线拉低才通信。

SCLK_POL:表示空闲时为高还是低电平。

SCLK_PHA即CPHA,表示第几个沿发送数据,时钟极性和相位都应置1.

start
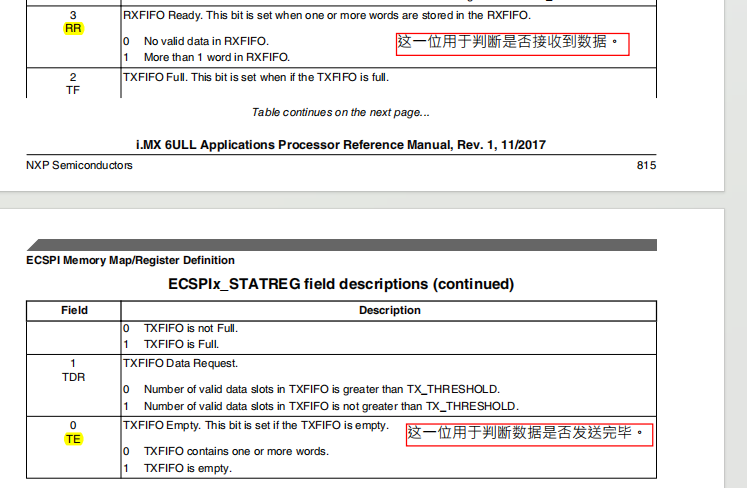
RR:置1表示超过一位字节数据在接收缓冲区

TE同理。

三.实现

1.初始化

// spi3_channel0初始化
void spi3_channel0_init(void)
{
    // 1. spi引脚复用功能
    IOMUXC_SetPinMux(IOMUXC_UART2_TX_DATA_GPIO1_IO20, 0);   // CS
    IOMUXC_SetPinMux(IOMUXC_UART2_RX_DATA_ECSPI3_SCLK, 0);  // SCLK
    IOMUXC_SetPinMux(IOMUXC_UART2_RTS_B_ECSPI3_MISO, 0);    // MISO
    IOMUXC_SetPinMux(IOMUXC_UART2_CTS_B_ECSPI3_MOSI, 0);    // MOSI

    // 2. spi引脚电气属性
    IOMUXC_SetPinConfig(IOMUXC_UART2_TX_DATA_GPIO1_IO20, 0x10B1);
    IOMUXC_SetPinConfig(IOMUXC_UART2_RX_DATA_ECSPI3_SCLK, 0x10B1);
    IOMUXC_SetPinConfig(IOMUXC_UART2_RTS_B_ECSPI3_MISO, 0x10B1);
    IOMUXC_SetPinConfig(IOMUXC_UART2_CTS_B_ECSPI3_MOSI, 0x10B1);

    // 3. 通信前,将CS拉高
    GPIO_Type_t t = 
    {
        .direction = gpio_output,
        .default_value = 1
    };
    gpio_init(GPIO1, 20, &t);

    // 4. SPI寄存器
    ECSPI3->CONREG = 0;
    ECSPI3->CONREG |= (7 << 20) | (0x0E << 12) | (2 << 8) | (1 << 4) | (1 << 3) | (1 << 0);

    ECSPI3->CONFIGREG = 0;
    ECSPI3->CONFIGREG |= (1 << 20) | (1 << 4) | (1 << 0);
};

电气属性更改高压摆率即可,其余和点灯功能相同。

2.读写

原理
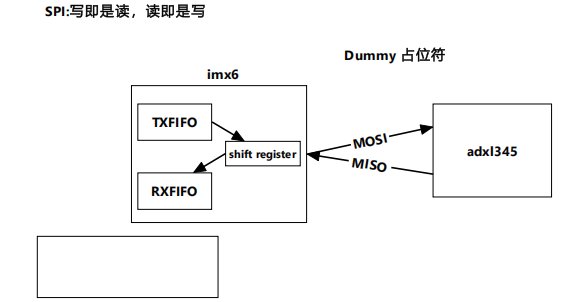
SPI是全双工移位通信:主从两侧各有一个移位寄存器。每个时钟沿到来时,主机通过 MOSI 往外“移出”1位,同时从 MISO “移入”1位。也就是——每“写”一位的同时必然“读”到一位。

写即是读:你往总线“写”一个字节(移出8位),同一过程里也会“读”回从机在MISO上的8(可能是无效/占位字节)。

读即是写:你想从从机“读”数据,必须提供时钟,所以主机必须同时“写”出一个占位字节(通常是0xFF或0x00),用这些时钟把从机的数据“移入”。

// spi读写
unsigned char spi3_read_write(unsigned char data)
{
    while ((ECSPI3->STATREG & (1 << 0)) == 0);
    ECSPI3->TXDATA = data;

    while ((ECSPI3->STATREG & (1 << 3)) == 0);
    return ECSPI3->RXDATA;
}
ADC调用
spi 写:
主机发送寄存器地址 -> 主机发送要写入的数据
spi 读:
主机发送寄存器地址 -> 发送占位字节 Dummy(0xFF 0x00) -> 从机回复数据
// adxl345写
void adxl345_write(unsigned char reg_addr, unsigned char data)
{
    // 拉低CS
    gpio_set_value(GPIO1, 20, 0);
    // 发送寄存器地址
    spi3_read_write(reg_addr);//发完会回复一个字节,无用不管
    // 发送数据
    spi3_read_write(data);
    // 拉高CS
    gpio_set_value(GPIO1, 20, 1);   
}

// adxl345读
unsigned char adxl345_read(unsigned char reg_addr) 
{
    unsigned char ret = 0;

    // 拉低CS
    gpio_set_value(GPIO1, 20, 0);
    // 发送寄存器地址
    spi3_read_write(reg_addr | 0x80);   
    // 发送Dummy
    ret = spi3_read_write(0xFF);    
    // 拉高CS
    gpio_set_value(GPIO1, 20, 1);    

    return ret;
}
struct ADXL345_Data
{
    short x;
    short y;
    short z;
    float xg;
    float yg;
    float zg;
};
// adxl345初始化
void adxl345_init(void)
{
    // 关闭中断
    adxl345_write(0x2E, 0x08);
    // 设置满分辨率 + 设置满量程
    adxl345_write(0x31, 0x0B);
    // 低功耗模式 + 速率
    adxl345_write(0x2C, 0x08);
    // 配置测量模式 + 唤醒模式
    adxl345_write(0x2D, 0x0B);
}

// 获得adxl345三轴加速度
struct ADXL345_Data adxl345_collect(void)
{
    struct ADXL345_Data ret;

    // 读取x轴数据 
    ret.x = adxl345_read(0x32);
    ret.x |= adxl345_read(0x33) << 8;  
    // 读取y轴数据    
    ret.y = adxl345_read(0x34);
    ret.y |= adxl345_read(0x35) << 8;
    // 读取z轴数据    
    ret.z = adxl345_read(0x36);
    ret.z |= adxl345_read(0x37) << 8;    

    // 获得x y z三轴加速度
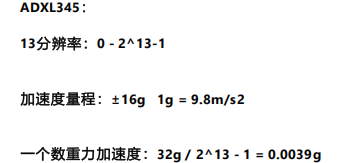
    ret.xg = ret.x * 0.0039;
    ret.yg = ret.y * 0.0039;
    ret.zg = ret.z * 0.0039;

    return ret;
}

全志F1C200S核心板裸机开发实战:从零搭建Demo板与GitHub工程解析 本文详细介绍了基于全志F1C200S核心板的裸机开发实战,涵盖从零搭建Demo板的硬件设计到GitHub开源工程的软件解析。通过最小系统搭建、GPIO驱动编写、串口调试等核心步骤,手把手指导开发者完成LED点亮与程序烧录,为学习ARM9架构提供高性价比的入门方案。 阅读详情

相关推荐

BabyOS:MCU裸机开发的轻量级框架解析

嵌入式开发中,MCU裸机编程是基础且广泛使用的技术,尤其适合资源受限的场景。其核心在于直接操作硬件寄存器,通过模块化设计提升代码复用率。BabyOS作为专为裸机开发设计的轻量级框架,采用C99标准编写,通过标准化接口和事件机制实现功能模块的松耦合。该框架集成了常用外设驱动和功能模块,如SPI Flash操作和微型Shell,显著降低基础功能开发时间。在消费电子、工业控制等场景中,BabyOS能帮助开发者快速构建稳定可靠的嵌入式系统,特别适合需要快速迭代的项目。

weixin_28888459的博客 423

ARM裸机开发(五)SPI

        以下裸机程序基于GT2440,编译器为arm-linux-gcc-4.4.3。        程序结构:本程序只有一个spi.S文件。        程序流程:首先上电复位进入复位异常,在复位异常里依次调用子程序关闭看门狗、初始化系统时钟、初始化串口,最后调用spi发送数据,spi发送的数据在程序里指定,对于本程序发送数据为一个字节的字符‘A’,最后spi将接收到的数据发送到串...

weixin_33802505的博客 248

NXP FRDM-KEXX驱动库源码解析与裸机开发实战

嵌入式外设驱动库是连接硬件寄存器与上层应用的关键中间层,其核心原理在于通过标准C接口封装CMSIS底层操作,实现对GPIO、UART、SPI等外设的可裁剪、可审计、可调试控制。这类驱动库不提供图形化配置或IDE绑定,技术价值在于满足功能安全认证(如ISO 26262)、实时性要求及资源受限场景下的确定性行为。典型应用场景包括裸机过渡开发、RTOS深度集成、车规/工控固件定制。本文以NXP FRDM-KEXX-Driver-Library-Package为实例,深入解析其源码结构、寄存器级调用逻辑与四大高频翻

weixin_29184075的博客 205

ARM裸机开发:SPI、ADXL345、串口通信对比

外设总线(接口)、增强型SPI(多根传输线(二)同步全双工(一)SLCK(二)mosi(三)miso(四)CS(片选、低电平有效):几个从机就得有几个控制输入,接reset低电平片选有效。因此,用例如38译码器可减少资源开销(五)对比IIC:IIC通过发送从机地址确定从机(六)SPI和IIC原理图1.SPI2.IIC。

2501_91498265的博客 902

全志F1C系列STM32风格裸机库:让ARM9开发像STM32一样简单

在嵌入式开发中,外设驱动库是连接硬件与应用的桥梁,它通过封装底层寄存器操作,提供标准化的API接口,极大降低了开发门槛。其核心原理在于抽象硬件差异,统一编程模型,从而提升代码的可移植性和开发效率。对于全志F1C100S/F1C200S这类高性价比的ARM9芯片,其官方裸机资源相对匮乏,为快速开发带来了挑战。为此,一个模仿经典STM32标准库风格的开源项目应运而生。该项目通过提供一致的**外设抽象层**和**初始化结构体模式**,将GPIO、UART、SPI等常用外设的操作方式与STM32对齐,使得数百万熟悉

weixin_42741930的博客 346

为全志F1C200S打造STM32风格裸机库:降低ARM9开发门槛

在嵌入式开发领域,外设驱动库是连接硬件与软件的关键桥梁,其设计直接影响开发效率和体验。经典的STM32标准外设库以其清晰的层次结构、直观的初始化模式与规范的函数命名,成为许多开发者入门与高效开发的基石。其原理在于通过结构体和函数对寄存器进行封装,将底层硬件操作抽象为统一的API,技术价值在于显著降低了底层硬件差异带来的学习成本,提升了代码的可读性与可移植性。这种开发模式尤其适用于需要直接硬件控制、对实时性有要求的场景,例如电机控制、传感器数据采集或轻量级设备驱动。本文聚焦于将这一成功模式迁移至资源更丰富的*

weixin_28733777的博客 327

arm学习stm32之spi总线数码管倒计时,裸机开发,soc

由于时间没有用时间计时器操作,有些误差,后续有空会翻新计时器版本。

tupkoo的博客 1189

从T型结到Wilkinson:5分钟搞懂功分器选型指南(附最新射频测试数据对比)

本文通过对比T型结、电阻型和Wilkinson三种功分器的核心原理与实测数据,提供了清晰的射频功分器选型指南。文章结合最新的2.4GHz ISM频段测试数据,分析了插入损耗、回波损耗和端口隔离度等关键指标,并针对窄带物联网、射频测试及合成系统等不同应用场景,给出了具体的选型建议和实战提醒,帮助工程师根据系统需求做出最优决策。

bush的博客 305

【ARM 裸机开发 (IMX6ULL-mini)】SPI 协议与ADXL345 三轴加速度传感器

本文在 IMX6ULL-mini 平台讲解 SPI 通信,介绍四线 SPI 引脚、CPOL/CPHA 时序模式,解析 ECSPI 的 FIFO 与关键寄存器。以 ADXL345 三轴加速度传感器为实战对象,该器件使用 SPI 模式 3,读寄存器地址最高位置 1。完成 SPI3 引脚复用与初始化,编写底层读写函数,实现 ADXL345 裸机驱动,读取三轴加速度原始数据并换算 g 值,为嵌入式 SPI 外设驱动开发提供实践参考。

2403_89702754的博客 595

别再乱删文件了!修复Print Spooler服务自动停止的3个关键检查点(附Win10/Win11实测)

本文深入解析Windows系统中Print Spooler服务自动停止的常见原因及修复方法。从第三方驱动冲突、权限与服务依赖关系到打印队列积压,提供3个关键检查点的详细排查步骤,帮助用户彻底解决打印服务异常问题,适用于Win10/Win11系统。

weixin_31569671的博客 675

IBIS模型中的Pullup和Pulldown曲线详解:如何避免信号完整性设计中的常见错误

本文深入解析IBIS模型中Pullup和Pulldown曲线的关键作用,揭示其在信号完整性设计中的黄金法则。通过详细分析曲线特性、常见误区及验证方法,帮助工程师避免设计错误,优化高速PCB设计。文章还展示了曲线数据在动态终端匹配、串扰预测和电源完整性分析中的高级应用,提升设计效率和可靠性。

weixin_30275415的博客 451

复习总结最终版:ARM裸机

②r14(lr):链接寄存器:调用子函数时,硬件会自动将下一条指令的地址(返回地址)存入lr。②数据传输(全双工):因为已提前设置好采样边沿,所以主设备和从设备采样边沿时会分别在两条数据线采样。⑦stop信号:主设备数据传输结束时,会在SCL高电平时,使SDA产生一个上升沿。①r13(sp):栈指针寄存器:嵌套函数需要压栈和弹栈,对局部变量和地址(因为两个函数可能有同一变量名,防止操作错误)11.str r1,[r0],#4 //先用再偏移,将值存储到r0原来地址,地址偏移4,r0指向偏移后的地址。

2501_91498265的博客 1092

告别命令行恐惧!用nTopology可视化工具5分钟搞定三维Voronoi泡沫建模

本文介绍如何利用nTopology可视化工具快速生成三维Voronoi泡沫结构,无需编程即可完成复杂建模。Voronoi结构在轻量化设计、能量吸收和生物医学等领域具有重要应用,传统命令行方法门槛较高。通过nTopology的四步流程,用户可在5分钟内创建仿真就绪模型,大幅提升设计效率。

weixin_30764771的博客 427

Eclipse开发调试ARM裸机程序(七)sd卡读写

Eclipse开发调试ARM裸机程序(七)sd卡读写          主要用到了sd card官网上的几个文档,《SD Specifications Part 1 Physical Layer Simplified Specification Version 4.10 January 22, 2013》里边讲了SD卡内部的寄存器,一般的时序。还有《SD Specifications

Android/Linux的专栏 3865

优化翼型形状的遗传算法实现

在每一代种群中,通过计算每个个体的适应度值,选择具有较高适应度值的个体,并使用交叉和变异算子对它们进行操作,从而生成新的个体。具体而言,我们将采用一个参数化的翼型模型,其中包括几何设计变量,如角度、弯曲和厚度等,以及性能指标,如升阻比和扭矩等。总之,本文提供了一个基于遗传算法的优化方法,用于寻找最优的翼型形状,并提供MATLAB源代码。需要注意的是,上述代码中的objFunc函数是一个示例性质的目标函数,实际应用中需要根据具体的问题进行修改。1.初始化一个随机的种群,其中每个个体代表一个参数化的翼型模型。

与其临渊羡鱼,不如退而结网 517

在anaconda环境中使用conda命令安装cuda、cudnn、tensorflow(-gpu)、pytorch

文章目录在anaconda环境中使用conda命令安装cuda、cudnn、tensorflow(-gpu)、pytorch结论参考资料解释相关命令版本关系版本选择总结:实验 在anaconda环境中使用conda命令安装cuda、cudnn、tensorflow(-gpu)、pytorch 结论 使用conda虚拟环境 使用conda命令安装 最重要的是版本关系(python、cuda、cudnn、pytor或者tensorflow框架)的对应。 参考资料 tensorflow2.x安装 理清GPU、

纸上得来终觉浅,绝知此事要躬行! 3万+

【ARM 裸机开发 (IMX6ULL-mini)】中断篇:代码解耦|GIC 控制器、GPIO 外部按键中断实现

本文基于 IMX6ULL-mini 开发板继续 ARM 裸机开发,遵循高内聚低耦合思想,封装通用 GPIO 驱动,实现按键 GPIO 输入读取。对比 51 单片机中断,讲解 Cortex‑A7 的 GIC V2 通用中断控制器,介绍 SPI/PPI/SGI 三类中断。阐述 CP15 协处理器、SCTLR/VBAR/CBAR 寄存器作用,完成向量表重定向。从 GPIO 中断寄存器配置、GIC 初始化、汇编异常入口到 C 语言中断服务函数,完整实现按键外部中断,讲解裸机 IRQ 中断整套开发流程。

2403_89702754的博客 533

【ACP】2025-最新-疑难题解析- 练习一汇总

他们对您的方案比较满意,作为一个特别看重用户体验的创业公司,他们有一个比较担心的问题:在后端云服务器 ECS 实例相对空闲时,可能会触发减少 ECS 实例的伸缩活动,这时候运行在即将移出伸缩组的 ECS 实例上的应用会被终止,那么发起这些应用的用户的体验会变差。:在使用阿里云的负载均衡 SLB 实例时,做了如下健康检查的配置:响应超时时间为 5 秒,健康检查间隔为 2 秒,不健康阈值为 3,健康阈值为 3,即对于确认一个后端服务器 ECS 实例是健康的,需要连续三次得到正常响应。以下说法哪一项是正确的?

jundao1997的专栏 326

Days 47 IMX6ULL 裸机开发:按键轮询实验 + 外部中断原理剖析(上)

一共 3 个按键:两个红色、一个黄色;中间按键:硬件复位按键;左侧:低功耗按键;右侧:本次实验使用的用户测试按键;按键断开时为高电平,按键按下时拉低为低电平。IMX6ULL_MINI_V2.2 (Mini 底板原理图).pdfIMX6ULL 参考手册.pdf中断:CPU 暂停当前正在执行的程序,跳转去处理紧急外设事件;中断服务函数处理完成后,返回原来被打断的代码继续执行。内核:被打断的主体外设:产生中断请求(GPIO 外部中断)

Q3365879的博客 285

SAP_MM模块-服务类采购详细讲解案例

SAP_MM模块服务类采购订单配置及业务测试案例详解,包括前台业务操作、后台配置以及使用过程中的问题处理

风沙的博客 5124

Outlook Express 6 (OE6) for Win7/Win8/Win10

英文版 Outlook Express6.0, 兼容Win7/Win10/WinXP,解压就可用。

300MHz ARM塞进Arduino Nano:交叉编译、电平转换与通信协议避坑指南

在嵌入式开发中,处理器性能与生态往往难以兼得。ARM核凭借高主频和强大算力成为复杂任务的首选,而Arduino Nano则因丰富的库和简易的IO控制深受开发者喜爱。将两者结合,并非硬件替换,而是通过串口或SPI等总线构建异构双处理器系统。实践中涉及交叉编译工具链、启动配置、电源供电、5V与3.3V电平转换及通信握手协议等关键环节。这类方案适用于机器人、仪器仪表等需要实时IO控制与更高算力协同的场景。理解通信链路、工具链一致性以及电源稳定性,是避免“翻车”的核心。本文总结了一套从最小系统验证到端到端调试的工程

weixin_34295316的博客 371

LinePhone3.2.7(android端最新版本) sip客户端

SIP客户端For android:LinePhone3.2.7(最新版本),官网地址:http://www.linphone.org/

ARM 裸机开发 DAY10 学习笔记

1.SCLK:时钟线2.MOSI:主发从收,主机输出、从机输入3.MISO:主收从发,主机输入、从机输出4.CS/SS:片选线,选中要通信的从机设备。

m0_69464963的博客 201

ssm框架搭建

这个是一个在idea上成功跑起来的ssm框架项目,保存在这里方便以后使用直接下载

数学建模模型总结

这是本人在两年内准备参加数学建模竞赛搜集到的模型资料,已经经过了本人的筛选和整理,希望能够对准备参加数学建模竞赛的学弟学妹们提供一些帮助!

10元级ARM+FPGA协同开发平台设计

ARM与FPGA异构协同是嵌入式系统实现实时控制与并行处理的关键技术路径。其核心原理在于ARM承担顺序逻辑调度与协议管理,FPGA执行确定性时序逻辑与硬件加速,二者通过SPI等片间总线完成数据握手与功能互补。该架构显著提升系统在PWM生成、频率测量等场景下的精度与响应性,同时降低对高端处理器的依赖。典型应用涵盖电机控制、传感器信号调理及教学实验平台构建。本文聚焦低成本国产芯片组合(STM32F103C6T6+AG1280),深入解析SPI主从通信、32位帧同步、裸机驱动与Verilog状态机实现等工程细节,

e4f5g6h的博客 901

TI AMIC110 EtherCAT从站裸机开发:从源码编译到TwinCAT测试全流程

工业以太网协议EtherCAT以其高实时性和分布式时钟同步机制,在运动控制、分布式IO等工业自动化场景中广泛应用。其核心原理基于主从架构和“飞读飞写”的数据帧处理方式,实现了微秒级的通信周期和极低的抖动。从技术价值看,EtherCAT协议栈的集成能显著提升设备响应速度和系统确定性,尤其适合对实时性要求苛刻的边缘设备。在应用层面,基于TI AMIC110这类集成PRU-ICSS(可编程实时单元和工业通信子系统)的芯片,开发者可以构建无需外部DDR内存和实时操作系统的低成本、轻量级从站节点。本文以AMIC110

weixin_30764771的博客 204

ARM Cortex-A7(IMX6ULL)嵌入式裸机开发指南:从点灯到中断

本文详细介绍了基于IMX6ULL处理器的嵌入式裸机开发全流程。主要内容包括:1)C语言点灯实现,重点讲解volatile关键字、寄存器操作及结构体封装;2)工程规范化管理,涉及SDK引入、BSP工程构建和链接脚本编写;3)中断系统实现,从轮询方式到事件驱动,详细解析GIC中断控制器配置及中断处理框架设计。通过实践案例展示了寄存器操作、Makefile使用等核心开发技能,为嵌入式开发者提供了完整的裸机开发指南。

YangXY66的博客 1216
上一篇: ARM裸机开发-ADC
下一篇: ARM裸机开发-LCD
剑指offer.
博客等级 码龄3年 15粉丝 38原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值