【SSL】1232 雷达覆盖

【信息科学与工程学】【通信工程】第八十六篇 通信网络设备及通信网络组网的所有学科知识01 编号001类型网络虚拟化与覆盖技术网络领域数据中心网络子领域大二层网络 / 网络虚拟化核心数学方程式/算法模型核心算法:VXLAN封装与解封装。关键在于24位VNI(虚拟网络标识符)到物理网络的三层IP地址的映射。封装:收到原始以太帧后,为其添加 VXLAN 头部(含 VNI)、外层 UDP 头(目的端口 4789)、外层 IP 头(源 IP 为本地 VTEP IP,目的 IP 为对端 VTEP IP)以及外层 MAC 头。解封装:对端 收到报文后,剥离外层头部,根据内层帧的目的 MAC 和 VNI 进行二 阅读详情

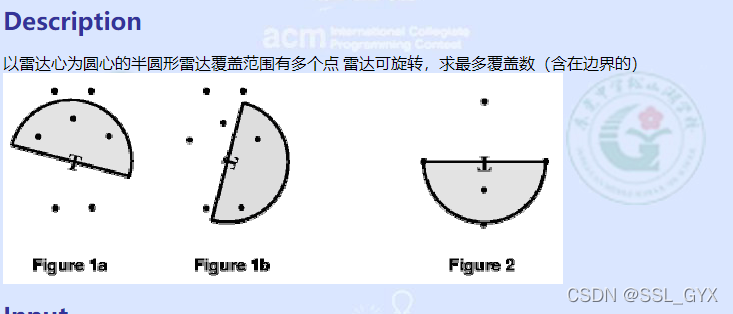
雷达覆盖

Link


在这里插入图片描述

解题思路

先排除不在半径范围内的点,枚举剩下的点作为直线,枚举另一个点,作叉积。

code

#include<iostream>
#include<cstring>
#include<cstdio>
#include<cmath>
#define dou double
using namespace std;

int n;
int xx,yy;
int x[1010];
int y[1010];
int v[1010];
double rr;

dou dis(dou x1,dou x2,dou y1,dou y2)
{
	return sqrt((x1-x2)*(x1-x2)+(y1-y2)*(y1-y2));
}

dou cj(dou x1,dou y1,dou x2,dou y2)
{
	return x1*y2-x2*y1;
}

int main()
{
	while(scanf("%d%d%lf",&xx,&yy,&rr))
	{
		if(rr<0) return 0;
		scanf("%d",&n);
		memset(v,0,sizeof(v));
		for(int i=1;i<=n;i++)
		{
			scanf("%d%d",&x[i],&y[i]);
			if(dis(xx,x[i],yy,y[i])<=rr)
				v[i]=1;
		}
		int ans=0;
		for(int i=1;i<=n;i++)
		{
			if(!v[i]) continue;
			int l=0,r=0;
			for(int j=1;j<=n;j++)
			{
				if(!v[i]||!v[j]) continue;
				int t=cj(xx-x[i],yy-y[i],x[j]-x[i],y[j]-y[i]);
				if(t>=0) l++;
				if(t<=0) r++;
			}
			ans=max(ans,max(l,r));
		}
		printf("%d\n",ans);
	}
}
【信息科学与工程学】【通信工程】第一百九十一篇 路由器体系结构03 编号类型领域问题详细的数学分析(逐步推理)参数列表(表达式 / 数值范围 / 边界 / 测量)关联知识839DCI演进 · 收敛DCI 2030 年三大技术收敛方向步骤1:方向一:IPoDWDM 成为绝对主流(Omdia 2027 59% → 2030 80%+),OTN 退化为 OLS 纯光层。步骤2:方向二:800ZR+ 取代 400ZR 成为主力速率,PCS 使 800G 达 600–1000km。步骤3:方向三:AI 集群 DCI 催生 1.6T/3.2T 超短距(<10km)相干模块(OSFP-X 阅读详情

相关推荐

VLOOKUP_fixed.py

VLOOKUP_fixed.py

SSL P1232 雷达覆盖【计算几何】

计算几何

JA_yichao欢迎你 cnblogs账号:https://www.cnblogs.com/mayichao/ 1690

YOLO26算法心电图十二导联目标检测+训练好的模型+368张数据集+pyqt可视化界面.zip

附训练好的 YOLO 权重与 PyQt 可视化检测界面,页面底部含可视化效果预览,毕设/课设开箱即用。 【数据集概况】 · 检测类别(中文):[导联I(I), 导联II(II), 导联III(III), 胸导联V1(V1), 胸导联V2(V2), 胸导联V3(V3), 胸导联V4(V4), 胸导联V5(V5), 胸导联V6(V6), 加压肢体导联aVF(aVF), 加压肢体导联aVL(aVL), 加压肢体导联aVR(aVR)] · 训练集:313 张 · 验证集:37 张 · 测试集:18 张 · 总计:368 张 该数据集聚焦于临床心电图信号的精准识别与定位,其核心检测目标为标准12导联心电图中的各个独立导联波形区域,涵盖肢体导联(I、II、III)与加压肢体导联(aVR、aVL、aVF),以及胸前导联(V1至V6),适用于心电图自动分析系统中对各导联位置的快速准确标注与分类。数据采集场景真实还原了医院心电图室或急诊监护环境下的标准心电图记录纸,波形清晰、基线稳定,具有高度临床参考价值。... 【训练曲线与评估图】 【模型训练配置】 参数 | 值 模型 | yolo26n 训练轮数 | 100 epochs 输入尺寸 | 640x640 批次大小 | 24 优化器 | auto 初始学习率 | 0.01 训练设备 【关键指标汇总】 训练了 57 个 epoch,最终轮指标: 指标 | 数值 mAP50 | **0.9708** mAP50-95 | 0.6344 Precision | 0.8990 Recall | 0.9191 train/box_loss | 1.2231 train/cls_loss | 0.9703 val/box_loss | 1.2779 val/cls_loss | 0.... 使用场景:毕业设计、课程设计、深度学习入门、工业场景落地验证。

#叉积#zoj 1041 poj 1106 ssl 1232 雷达覆盖问题 Transmitters

题目 以雷达心为圆心的半圆形雷达覆盖范围有多个点 雷达可旋转,求最多覆盖数(含在边界的) 分析 首先如果超过了范围,首先肯定是不可以的,再而可以枚举一个合法的点,那么这个点与雷达心所在的直线上正好把圆形分成两个半圆,那如何区分呢,就可以用叉积来区分对于该直线,每个点对于合法的点是处于顺时针还是逆时针,这样就可以求出答案 代码 #include &lt;cstdio&gt; #define rr...

lemondinosaur的博客 302

企业级AI助手平台 开箱即用的全栈AI平台,支持多智能体协同、Supervisor模式编排、多种决策模式、RAG技术和流程编排能力 支持多厂商大模型统一接入与管理,安全可控的企业知识库与高精度检索优化

企业级AI应用开发框架,支持多厂商大模型统一接入与管理,安全可控的企业知识库与高精度检索优化能力,提供可视化流程编排、自主决策智能体与多智能体协同调度,兼容主流 Agent Skill 协议,帮助企业与开发者零门槛快速构建安全、高效、可落地的AI智能体应用与行业解决方案。

CATIA P3 V5-6R2023在Windows 11 23H2上的稳定安装与系统级配置指南

CATIA是高端制造业核心的三维参数化设计平台,其运行依赖严格的系统底层支撑。理解CATIA的BRep几何内核原理与Windows子系统(如WSL、Hyper-V)的协同机制,是保障建模稳定性与计算精度的技术前提。CATIA Run-Time Library和OpenGL硬件加速能力共同决定了曲面重建、螺纹建模等关键操作的可靠性;而.NET Framework 3.5、VC++ 2022运行库及显卡Studio驱动的精准匹配,则构成工业软件在Win11环境落地的工程基础。本文聚焦于航空、轨交、能源等领域高频

weixin_30983353的博客 631

【ssl 1232】【叉积】雷达覆盖

【ssl 1232】【叉积】雷达覆盖 解题思路 确定了圆心以及半径,可以先排除掉在园外的点 然后灌输一个新的小知识叉积 叉积 |a× b| 可以解释成以 a和b 为边的平行四边形的面积。 叉积的一个重要性质是可以通过它的符号判断两矢量相互之间的顺逆时针关系 那么可以先确定一个点 枚举其它点,判断其在这个点的左还是右,累加进左半圆或右半圆的答案中 ans取最大值 代码 #include<iostream> #include<cstdio> using namespace std;

Y的博客 193

hcaptcha逆向实战:从API解析到参数构造的完整链路

本文详细拆解了hcaptcha验证码的逆向实战流程,从环境准备、捕获API与版本号,到解析核心加密逻辑hsw.js,再到构造getcaptcha请求参数,最后完成验证提交。文章重点剖析了motionData、n、c等关键参数的获取与构造方法,为开发者模拟浏览器行为、实现自动化验证提供了清晰的完整链路指南。

ik678901的博客 629

(ssl1232)雷达覆盖(normal)

雷达覆盖(normal) Description 以雷达心为圆心的半圆形雷达覆盖范围有多个点 雷达可旋转,求最多覆盖数(含在边界的) Sample Input 25 25 3.5------雷达坐标与半径 7----------点数 25 28-------点坐标 23 27 27 27 24 23 26 23 24 29 26 29 350 200 2.0

程序难民窟(公墓)(๑ŐдŐ)b 514

微带线,带状线和接地共面波导的区别

微带线,带状线和接地共面波导的区别

sky_ying的博客 3万+

InfiniBand(IB)实战指南:从硬件配置到性能优化

本文是一份详尽的InfiniBand实战指南,涵盖从硬件选型、部署到驱动配置、性能优化的全流程。重点解析了InfiniBand作为AI训练与高性能计算(HPC)核心网络的优势,特别是其支持的RDMA技术如何实现微秒级低延迟。文章提供了硬件匹配、NCCL压测、内核参数调优及在PyTorch分布式训练中启用IB的实操步骤,旨在帮助工程师构建和优化高性能计算集群。

mqtt6iot的博客 578

SSL1232雷达覆盖(normal)

题目描述以雷达心为圆心的半圆形雷达覆盖范围有多个点 雷达可旋转,求最多覆盖数(含在边界的) 样例输入25 25 3.5------雷达坐标与半径 7----------点数 25 28-------点坐标 23 27 27 27 24 23 26 23 24 29 26 29 350 200 2.0 5 350 202 350 199 350 198 348 200 3

qq_34593871的博客 330

【2024/3/12 更新】Windows Server 2019 服务配置与管理汇总

本栏目一共介绍了17种Windows Server 2019 的服务配置与管理,为了方便大家阅读理解,特意总结了17种服务的一些内容。具体说明如下所示

VMware, Windows, Linux, Cisco, Container, Kubernetes, Kali 2万+

雷达覆盖_ssl1232_计算几何

Description以雷达心为圆心的半圆形雷达覆盖范围有多个点 雷达可旋转,求最多覆盖数(含在边界的) 雷达半径≤0\leq0时退出程序 Analysis没有输入输出描述也是醉了 继续学习叉积的应用: 确定两条连续的有向线段p0p1和p0p2在pl点是向左转还是向右转 如图 1. 计算叉积m=(x1-x0)*(y2-y0)-(x2-x0)*(y1-y0) 2.

olahiuj的博客 724

在虚拟机中对阿克曼转向车进行导航及避障的仿真测试

一、    在我使用rosdep install teb_local_planner去安装teb_local_planner的时候,报错:Command ‘rosdep’ not found, but can be installed with:sudo apt install python3-rosdep2    我花大半个月好不容易建立起的一系列ROS环境,被python3-rosdep2这条万恶的语句连同ROS一起给我删了。。。悲伤来的那么猝不及防    随着ROS版本的迭代,相关资料很多都不再适用

慕羽★的博客 3806

SAP NetWeaver Business Client (NWBC) 的深入解析

SAP NetWeaver Business Client(NWBC)作为 SAP 提供的一种用户界面,旨在为终端用户提供无缝集成传统 SAP GUI 事务和新开发的基于 Web Dynpro ABAP 的应用程序的体验。SAP NetWeaver Business Client(NWBC)是 SAP 推出的用户界面,旨在为终端用户提供单一入口,集成传统的 SAP GUI 事务和新开发的基于 Web Dynpro ABAP 的应用程序。在实际业务场景中,NWBC 的应用提升了用户的工作效率和体验。

2007 年 ~ 2025 年,深耕 SAP 技术 18 年 1603

雷达覆盖(SSL_1232)

Time Limit:1000MS  Memory Limit:65536K Total Submit:129 Accepted:57 Description 以雷达心为圆心的半圆形雷达覆盖范围有多个点 雷达可旋转,求最多覆盖数(含在边界的) Input Output Sample Input 25 25 3.5------雷达坐标与半径 7---------

SSLGZ_CJX的博客 424

华为OD技术面真题 - JAVA开发 - 1

汇总华为OD技术面八股JAVA八股,高频技术真题并提供详细解答。

qq_45776114的博客 1200

【SSL_1232】雷达覆盖

思路: 以一个点作为平角,计算几何统计 codecodecode #include<iostream> #include<cstdio> #include<cmath> #include<cstring> using namespace std; long long n, ans; long long xx, yy; long long x[101010], y[101010]; bool v[101010]; double rr; double..

ha 1879

TMS_WebGMaps_1.9.8.0_Full_Source

TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

大中型超市收银系统(可直接运行)

光步前台收银系统系统功能:商品销售、商品退货、挂单、收银员权限、会员销售、单品取消、整单取消、商品查询、脱机销售、脱机数据上传,基本资料下载,开钱箱、小票打印、收款结算,支持多币种付款方式(现金、储值卡、礼券、微信等),支持多种促销。运行环境:.net 4.0登陆信息用户名:1001 密码:123456内置商品信息,商品编码可输入00001000 - 00010000,测试效果相关功能键F5 结算 F9挂单 F11商品查询 F8退货 Insert单品取消 Del整单取消 F12开钱箱F2 会员 Ctrl+Z退出系统 Home 锁屏 相关源码待公开

【SSL 1232】】【计算几何】(叉积)雷达覆盖

首先可以很容易将雷达不可能达到的点排出去,与雷达坐标距离超过半径。枚举雷达以哪个点为边,用叉积判断其它点方向,负的和正的分成两边,正负覆盖点取max

蒟蒻的OI路 1383

汉书HE8,好用的汇编代码编写工具

汉书HE8,好用的汇编代码编写工具早期编写汇编代码所用功能强大

雷达覆盖(normal)(SSL1232)

题目:Description 以雷达心为圆心的半圆形雷达覆盖范围有多个点 雷达可旋转,求最多覆盖数(含在边界的) Input Output Sample Input 25 25 3.5------雷达坐标与半径 7----------点数 25 28-------点坐标 23 27 27 27 24 23 26 23 24 29 26 29 350 200 2.0 5 350

Brute♂force 772

STM32F407中文手册

STM32f407中文手册 本参考手册面向应用开发人员,提供有关使用 STM32F405xx/07xx、STM32F415xx/17xx、 STM32F42xxx 和 STM32F43xxx 微控制器存储器与外设的完整信息。STM32F405xx/07xx、STM32F415xx/17xx、STM32F42xxx 和 STM32F43xxx 构成一个微 控制器系列,各产品具有不同的存储器大小、封装和外设。有关订购信息以及器件的机械与电气特性,请参见数据手册。有关 ARM Cortex™-M4F 内核的信息,请参见《Cortex™-M4F 技术参考手册》。

雷达覆盖 ssl 1232 计算几何

Description以雷达心为圆心的半圆形雷达覆盖范围有多个点 雷达可旋转,求最多覆盖数(含在边界的) 分析枚举点作为雷达的分界线,用叉积判断左右两边点数量的多少,找一个最优值。 可以先把在半径之外的点排除 代码var x,y:array[1..10000] of longint; sx,sy:longint; ans:longint; nm:longint; n:long

A_loud_name 595

【SSL.1232】雷达覆盖(计算几何)

雷达覆盖 以雷达心为圆心的半圆形雷达覆盖范围有多个点 雷达可旋转,求最多覆盖数(含在边界的) 输入样例 25 25 3.5------雷达坐标与半径 7----------点数 25 28-------点坐标 23 27 27 27 24 23 26 23 24 29 26 29 350 200 2.0 5 350 202 350 199 350 198 348 200 352 200 995 995 10.0 4 1000 1000 999 998 990 992 1000 999 100 100 -2

我很菜的好吧 650

【SSL1232】雷达覆盖【叉积】

分析 如果超出半径的点直接不要了。 然后枚举以某个点为平角的时候,求两侧的覆盖数,取max。(半圆) 判断两侧就用叉积 上代码 #include<iostream> #include<cstdio> #include<algorithm> #include<cstring> using namespace std; int xx,yy,n,x[1010],y[1010],v[1010],mx; double r; bool dis(int a,int ..

ssllyr 125

【SSL1232】雷达覆盖【计算几何】

分析: 把在半径内的点处理出来 计算叉积mmm 判断在左边 lll 或右边 rrr 并计数 ansansans即max(l,r)max(l,r)max(l,r) CODE: #include<iostream> #include<cstdio> #include<cstring> #include<algorithm> #include<cmath> #define reg register using namespace std; typed..

绫 194

【SSL 1232】雷达覆盖(normal)【计算几何】【叉积】

解题思路 题意大概就是一个可以旋转的半圆,停止时能覆盖最多多少点。 先把那些肯定无法被覆盖的排掉,然后每次以一个点与中点组成一个直线,再枚举其他点,用叉积判断在直线上方还是下方,在这条直线上边的m1++m1++m1++,在下边的m2++m2++m2++,在直线上的s++s++s++,完后比较m1+sm1+sm1+s与maxmaxmax的大小和b+m2b+m2b+m2与maxmaxmax的大小 。 代码 #include<iostream> #include<cstdio> #i..

在人间贩卖声音 1198
上一篇: 【51nod】1272 最大距离
下一篇: 【Luogu】P2785 物理1(phsic1)- 磁通量
SSL_GYX
博客等级 码龄7年 103粉丝 297原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值