
增量式(相对式)编码器与绝对式编码器工作原理

绝对式编码器编码方式整理 绝对式编码器编码方式整理绝对式角位移传感器可以对整个圆周任意位置的角度进行直接读取,由于每个位置都有唯一性并且相互独立,在数据的测量过程中不会因为前面的测量误差对后续的测量结果带来影响。目前,对于绝对式编码,现在主要可以将其分成四大类:二进制编码方式、游标编码方式、图像编码方式以及角位移编码方式。其中,二进制编码方式以及游标编码方式是目前最为主要流行的编码方式。在这里,将主要对二进制编码的编码方式加以详细说明,包括其发展历程、编码类别、码道产生原理、电子细分技术、优缺点等 阅读详情
AI摘要

本文详细阐述了增量式编码器利用光栅和时序信号确定角度变化,以及绝对编码器通过二进制编码反映绝对位置的差异。重点介绍了它们的构造、工作原理、优缺点,并列举了参数选择和应用实例。

增量式(相对式)编码器与绝对式编码器工作原理


根据检测原理,编码器可分为光学式、磁式、感应式和电容式。根据其刻度方法及信号输出形式,可分为增量式、绝对式以及混合式三种。

增量式编码器工作原理

增量式旋转编码器通过内部两个光敏接受管转化其角度码盘的时序和相位关系,得到其角度码盘角度位移量增加(正方向)或减少(负方向)。在接合数字电路特别是单片机后,增量式旋转编码器在角度测量和角速度测量较绝对式旋转编码器更具有廉价和简易的优势。
下面对增量式旋转编码器的内部工作原理
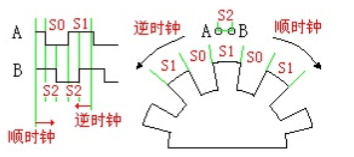
在这里插入图片描述

A,B两点对应两个光敏接受管, A,B两点间距为 S2 , 角度码盘的光栅间距分别为 S0和S1。当角度码盘以某个速度匀速转动时,那么可知输出波形图中的 S0:S1:S2比值与实际图的 S0:S1:S2比值相同。同理角度码盘以其他的速度匀速转动时,输出波形图中的 S0:S1:S2比值与实际图的 S0:S1:S2比值仍相同。如果角度码盘做变速运动,把它看成为多个运动周期(在下面定义)的组合,那么每个运动周期中输出波形图中的 S0:S1:S2比值与实际图的 S0:S1:S2比值仍相同。
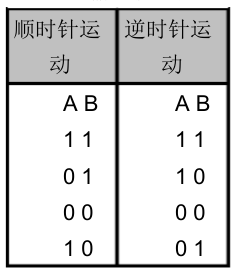
通过输出波形图可知每个运动周期的时序为
在这里插入图片描述

当前的 A,B输出值保存起来,与下一个 A,B输出值做比较,就可以轻易的得出角度码盘的运动方向,如果光栅格 S0等于S1时,也就是 S0和S1弧度夹角相同,且 S2等于S0的1/2 ,那么可得到此次角度码运动位移角度为 S0弧度夹角的 1/2 ,除以所消毫的时间,就得到此次角度码盘运动位移角速度。S0等于S1时,且S2等于S0的1/2 时,1/4 个运动周期就可以得到运动方向位和位移角度,如果 S0不等于S1,S2不等于S0的1/2 ,那么要 1个运动周期才可以得到运动方向位和位移角度了。我们常用的鼠标也是这个原理哦。

增量式编码器是直接利用光电转换原理输出三组方波脉冲 A、B和Z相;A、B两组脉冲相位差 90度,从可方便地判断出旋转方向,而 Z相为每转一个脉冲,用于基准点定位。它的优点是原理构造简单,机械平均寿命可在几万小时以上,抗干扰能力强,可靠性高,适合于长距离传输。其缺点是无法输出轴转动的绝对位置信息。
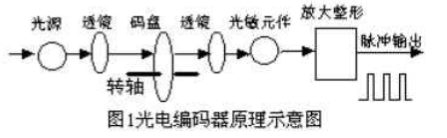
在这里插入图片描述

另外,三通道增量型旋转编码器每一圈产生一个称之为零位信号的脉冲(Z)

增量式编码器特点:
增量式编码器转轴旋转时,有相应的脉冲输出,其计数起点任意设定,可实现多圈无限累加和测量。编码器轴转一圈会输出固定的脉冲,脉冲数由编码器光栅的线数决定。需要提高分辩率时,可利用 90 度相位差的 A、B 两路信号进行倍频或更换高分辩率编码器。

绝对式编码器工作原理

利用自然二进制或循环二进制(葛莱码)方式进行光电转换绝,绝对式编码器与增量式编码器不同之处在于圆盘上透光、不透光的线条图形,绝对编码器可有若干编码,根据读出码盘上的编码,检测绝对位置。编码的设计可采用二进制码、循环码、二进制补码通常为二进制码或 BCD码。从代码数大小的变化可以判别正反方向和位移所处的位置,绝对零位代码还可以用于停电位置记忆。绝对式编码器的测量范围常规为 0—360 度。
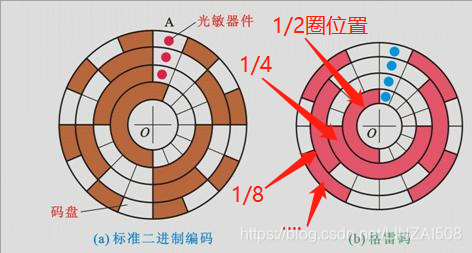
在这里插入图片描述

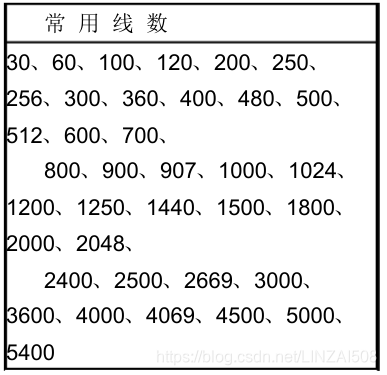
速度计与长度计一般采用增量式编码器,以下就其参数范围作简要的介绍,供选型参考。

(1)光栅线数:
在这里插入图片描述
(2)输出方式:
常规有五种输出方式:
一、集电极开路输出(通用型)
二、互补输出
三、电压输出
四、长线驱动器输出
五、UVW 输出
(3)工作电压:常规有以下几种:
5V、12V、24V、5-24V(通用型)、 5-30V
(4)防护性能:常规为防油、防尘、抗震型。
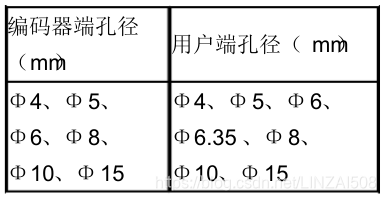
(5)弹性联接器:编码器轴与用户轴联接时,存在同轴误差,严重时将损坏编码器。要求采用弹性联接器(编码器厂家提供选件),解决偏心问题,一般可以做到允许扭矩 <1N.m, 不同轴度 <0.2mm,轴向偏角<1.5度。
弹性联轴器常用规格为:
在这里插入图片描述
绝对式编码器的特点是:
(1)可以直接读出角度坐标的绝对值;
(2)没有累积误差;
(3)电源切除后位置信息不会丢失。但是分辨率是由二进制的位数来决定的,也就是说精度取决于位数,目前有 10位、14位等多种。

运动控制:编码器的原理与应用 我们知道,如果只有一个感应器A,那么当触发零位后,感应器A就开始计数了,每经过一个黑线和一个透明线,波形就形成一个低电平和一个高电平,也就是一个周期,但是它并不知道码盘的旋转方向,可能是逆时针旋转,也可能是顺时针旋转。编码器输出的频率,需要比控制器或者计数器能够接受的最大输入频率低,否则需要重新选择编码器,重新匹配。第一种,就像上面那张图一样,在编码器内部,用机械齿轮耦合多个轴,用来计算总的圈数,这种方法,因为用到了机械齿轮,所以会带来磨损,使得精度降低,同时机械齿轮会占用很多空间,所以编码器尺寸偏大。 阅读详情

相关推荐

编码器知识汇总(增量式/绝对式/绝对值)

开环:没有检查 机制,走多少送出指令,没有任何对应回馈。 半闭环:有检测机制,但不是作用于最终实物,目前市面10多万的都是这种,他能检测电机的实际运动量但检测不了,机床实际机械运动体,的运动量。也就是说有一部分不在检测范围内。(所以有皮带断了,伺服电机能单独运行,这种情况。如果全闭环皮带断了,电机动,机械体不动,会出现位置超差报警。) 全闭环:就是检测实际运动机构是实际走量。我发出指令,到一个点,这个点实际运动多少,得到检测,高级的还能误差补偿。所有因素都在检测范围内。 ...

sinat_15677011的博客 5万+

增量式编码器和绝对式编码器区别

一、编码器的分类 根据检测原理,编码器可分为光学式、磁式、感应式和电容式,根据其刻度方法及信号输出形式,可分为增量式、绝对式以及混合式三种。 1、增量式编码器 增量式编码器是直接利用光电转换原理输出三组方波脉冲A、B和Z相;A、B两组脉冲相位差90。,从而可方便的判断出旋转方向,而Z相为每转一个脉冲,用于基准点定位。它的优点是原理构造简单,机械平均寿命可在几万小时以上,抗干扰能力强,可靠性高,...

蚂蚁取经 7万+

倍福位置记忆--TwinCAT对绝对值编码器溢出圈数的处理--以汇川IS620N为例

因此在实际对于多圈绝对值编码器中,若未超出圈数,则可以基于编码器反馈脉冲直接计算,若是超出了圈数则需要进行溢出圈数的计算,该数值需要在PLC中进行断电保持。共32位:其中精度站23位,圈数占9位,所以是8388608。反应到NC的为:即低32位为编码器的当前反馈。最小:-2149498568。编码器位数:8388608。最大:2149498568。推出最大圈数为256。

weixin_41883890的博客 7265

编码器类型原理知识汇总(增量式/绝对式/绝对值)

编码器以信号原理来分,有增量式编码器(SPC)和绝对式编码器(APC)。 绝对式编码器可以记录编码器在一个绝对坐标系上的位置,而增量式编码器可以输出编码器从预定义的起始位置发生的增量变化。 增量式编码器需要使用额外的电子设备(通常是PLC、计数器或变频器)以进行脉冲计数,并将脉冲数据转换为速度或运动数据, 而绝对式编码器可产生能够识别绝对位置的数字信号。 综上所述,增量式编码器通常更适用于低性能的简单应用,而绝对式编码器则是更为复杂的关键应用的最佳选择–这些应用具有更高的速度和位置控制要求。增量式编码器 增

weixin_41883890的博客 1万+

绝对编码器和相对编码器的区别

编码器如以信号原理来分,有增量型编码器,绝对型编码器。

VIL-SLAM论文翻译:Stereo Visual Inertial LiDAR Simultaneous Localization and Mapping

文章目录写在前面摘要1.引言2.相关工作3.系统概述4.视觉前端5.双目视觉惯性里程计A. IMU预积分因子B. 非结构化视觉因子C. 优化和边缘化6. 激光建图A. LiDAR扫描去畸变B. 帧到地图配准7. LiDAR增强的闭环A. 回环检测B. 回环约束C. 全局位姿图优化D. 重定位8. 实验结果A.平台和软件B.测试和结果C. EuRoCMAV数据集测试9.结论 写在前面 写作参考: robot L 开源代码: 开源代码链接 论文原文: 原文链接 摘要 SLAM是移动和空中机器人的一项基本任务

JaydenQ的博客 2321

旋转编码器详解(主要讨论增量式编码器与绝对式编码器)

参考资料:旋转编码器的原理是什么?增量式编码器和绝对式编码器有什么区别? 0. 前言 我们在选电机时,非常注重电机的扭矩和尺寸,因为这直接决定了电机是否能按规定的运动模式拖动负载,能不能很好地布置在有限的空间之中。 但在精密机械设计中,其实还有一个和扭矩及尺寸同等重要的参数,那就是分辨率。 说起分辨率,很多时候,在电机参数中,可以看到一组数据,例如2000Count/Turn=2000脉冲/圈,和17bit/33bit等。 对旋转电机有所了解的朋友都知道,2000C/T,这其实是说,这个电机带有一个增量式

sally的jerry 2万+

从Podfile到分享成功:ShareSDK小红书模块集成全流程实战(附视频分享代码)

本文详细介绍了iOS应用如何通过ShareSDK集成小红书分享功能的全流程,包括环境配置、SDK初始化、图片和视频分享实现,以及常见问题排查和性能优化策略。特别针对视频分享这一高频需求场景,提供了完整的代码示例和实战技巧,帮助开发者快速实现社交分享功能。

weixin_42540248的博客 226

11旋转编码器原理_旋转编码器的原理是什么?增量式编码器和绝对式编码器有什么区别?...

先给出结论,最重要的区别在于:增量式编码器没有记忆,断电重启必须回到参考零位,才能找到需要的位置,而绝对式编码器,有记忆,断电重启不用回到零位,即可知道目标所在的位置。接下来细说一下,主要包含如下的内容:1.增量式旋转编码器的工作原理是什么?2.绝对式旋转编码器的工作原理是什么?3.增量式和绝对式旋转编码器有哪些不同?4.单圈绝对式和多圈绝对式编码器有什么不同?5.选择编码器,需要考虑的...

weixin_32955207的博客 707

【翼型】基于Matlab的NACA翼型气动性能仿真与优化【附源码】

本文详细介绍了如何使用Matlab进行NACA翼型的气动性能仿真与优化。内容涵盖从生成NACA翼型坐标、利用面板法快速估算升阻力,到进阶的粘性流模拟与优化设计入门。通过清晰的代码示例和分步指南,帮助读者掌握基于Matlab的翼型分析与优化流程,为飞行器或叶片设计提供实用工具和方法。

weixin_29032489的博客 411

cognex读码器使用说明_旋转编码器原理是什么?增量式编码器和绝对式编码器有什么区别?...

先给出结论,最重要的区别在于:增量式编码器没有记忆,断电重启必须回到参考零位,才能找到需要的位置,而绝对式编码器,有记忆,断电重启不用回到零位,即可知道目标所在的位置。接下来细说一下,主要包含如下的内容:1.增量式旋转编码器的工作原理是什么?2.绝对式旋转编码器的工作原理是什么?3.增量式和绝对式旋转编码器有哪些不同?4.单圈绝对式和多圈绝对式编码器有什么不同?5.选择编码器,需要考虑的最重要的因...

weixin_34359680的博客 1304

【CTFSHOW】web入门 黑盒测试

文章目录写在前面web380web381web382web383web384web385web386web387web388web389web390web391web392web393web394web395参考资料 写在前面 一直没搞过渗透,先学学黑盒测试吧 web380 进入题目发现是一个关于灯泡的悲伤故事,点进去,看到跳转到page_1.php页面。 我们访问page.php试试: 发现报错:$id.php,可以猜想需要传名称为id的参数,来访问id.php。我们访问page.php?id=1试试

7ruth0hn的博客 1897

logisim优先编码器怎么用_旋转编码器的原理是什么?增量式编码器和绝对式编码器有什么区别?...

先给出结论,最重要的区别在于:增量式编码器没有记忆,断电重启必须回到参考零位,才能找到需要的位置,而绝对式编码器,有记忆,断电重启不用回到零位,即可知道目标所在的位置。接下来细说一下,主要包含如下的内容:1.增量式旋转编码器的工作原理是什么?2.绝对式旋转编码器的工作原理是什么?3.增量式和绝对式旋转编码器有哪些不同?4.单圈绝对式和多圈绝对式编码器有什么不同?5.选择编码器,需要考虑的...

weixin_39731623的博客 670

Android16 RK3576 Bluetooth source和sink模式切换

摘要:本文介绍了在RK3576平台上实现蓝牙A2DP模式动态切换的修改方案。通过在device配置文件中添加A2DP Sink相关属性,修改Bluetooth模块代码实现:1)在Config.java中增加persist.bluetooth.rka2dpsink属性控制模式切换;2)修改A2dpSinkStreamHandler.java取消音频焦点限制;3)调整btif_a2dp_sink.cc默认授予音频焦点。最终通过设置persist.bluetooth.rka2dpsink属性为true/false

tzj1058756809的博客 861

Jetson 平台编译安装 FFmpeg 7.1(支持 Nvmpi + SRT + x265)

摘要: 本文详细介绍了在NVIDIA Jetson平台上编译FFmpeg 7.1并集成关键功能的全过程。通过补丁方式加入Nvmpi实现硬件加速支持,同时编译集成x265编码器和SRT低延迟传输协议。步骤涵盖:1)安装x265编码器;2)配置SRT协议支持;3)编译jetson-ffmpeg的Nvmpi接口;4)定制化编译FFmpeg 7.1;5)验证模块集成情况。最终实现支持硬件编解码、高效HEVC压缩和可靠推流的增强版FFmpeg,为Jetson平台的音视频处理提供完整解决方案。

J。 345

在vs.net实现向导式窗口_旋转编码器原理是什么?增量式编码器和绝对式编码器有什么区别?...

先给出结论,最重要的区别在于:增量式编码器没有记忆,断电重启必须回到参考零位,才能找到需要的位置,而绝对式编码器,有记忆,断电重启不用回到零位,即可知道目标所在的位置。接下来细说一下,主要包含如下的内容:1.增量式旋转编码器的工作原理是什么?2.绝对式旋转编码器的工作原理是什么?3.增量式和绝对式旋转编码器有哪些不同?4.单圈绝对式和多圈绝对式编码器有什么不同?5.选择编码器,需要考虑的最重要的因...

weixin_39870664的博客 397

IEC61850规约客户端软件开发实战(第二章)

本文介绍了基于IEC61850规约的客户端软件开发过程,重点阐述功能界面设计和服务端连接功能的实现。界面采用Qt框架设计,包含功能按钮区、数据模型展示区(使用QTreeWidget)和状态显示区。连接功能通过libiec61850开源库实现,详细说明了连接流程、句柄创建及状态管理的代码实现。测试结果表明系统能正确识别连接状态,并通过界面直观显示。文章为IEC61850规约软件开发提供了实用参考,下期将分享规约模型数据加载的实现过程。

半青年的博客 2859

光电编码器的原理及应用场合_干货!!!带您初识光电编码器

大家期待的干货来了,今后的分享中我们会持续为大家分享电子技术的干货以及电子行业动态,大家如果有想了解的技术以及行业知识欢迎在评论区留言,我们会竭诚为您解答疑惑~什么是编码器简单的说,编码器是一种提供反馈的传感设备。编码器将运动转换为电信号,该信号可由运动控制系统中的某种类型的控制装置读取,例如PLC。当然,看过我们产品简介的朋友可能会知道了,我们的ECP也是完全支持这种控制采集的。编码器...

weixin_39599166的博客 2325

ET2012新版免狗免安装绿色软件

ET2012新版免狗免安祖昂绿色软件。,新界面,新视觉,

老版QQ原生表情gif动态

这是老版的QQ表情,不过全是动态的的,Windows照片查看器是不会动的,可以右击用浏览器打开查看,再说一遍是老版的,只是分享给宁愿用老版也要动态的人。

cognex读码器使用说明_电气篇丨你知道增量式编码器和绝对式编码器的区别吗?...

咱们做自动化的,跟伺服电机大多都脱不开关系,而提到伺服电机,当然又会牵扯到编码器的问题,其实对于编码器来说,听起来像是属于电气方面的,但其实对于机械设计来说,在考虑设备的使用工况时,有时也是必须要对它进行选型的,接下来我们就一起来看一下编码器的工作原理,同时也看一下增量式编码器和绝对式编码器的区别。先给出结论,最重要的区别在于:增量式编码器没有记忆,断电重启必须回到参考零位,才能找到需要...

weixin_29693211的博客 1618

锂电池充电器电路设计 里面有电路

锂电池充电器电路设计 里面有电路 3.7V升压到5V电路设计。

在vs.net实现向导式窗口_电气篇丨你知道增量式编码器和绝对式编码器的区别吗?...

咱们做自动化的,跟伺服电机大多都脱不开关系,而提到伺服电机,当然又会牵扯到编码器的问题,其实对于编码器来说,听起来像是属于电气方面的,但其实对于机械设计来说,在考虑设备的使用工况时,有时也是必须要对它进行选型的,接下来我们就一起来看一下编码器的工作原理,同时也看一下增量式编码器和绝对式编码器的区别。先给出结论,最重要的区别在于:增量式编码器没有记忆,断电重启必须回到参考零位,才能找到需要...

weixin_39703982的博客 229

Camera2Demo

在Camera2 的基础上进行封装,使得Camera2一堆初始化逻辑与Activity分离,降低耦合度,完成预览拍照并保存的操作

[STM32]手把手教你怎么用STM32让相对编码器说话

网上使用的4位数码管,需要8个pin作为段选或者位选,非常麻烦。需要一个相对的参考信号channel B,A和B相互呈一个角度,这样通过A和B的相对位置就能知道电机是顺时钟转还是逆时针转了。实际上每次只会有一个数码管亮,为了较好的视觉体验,将数码管进行千位百位十位个位循环显示,这样做的好处是4个数码管轮流显示,其亮度相同,避免出现一个数码管过亮的情形,影响视觉体验。若要对伺服系统中的电机进行高精度控制,需要准确的转子角度位置,这时候自然会想到,如果能张江转子每一圈进行细分,这样每次转多少角度便能精确知道。

ic2121的博客 521

增量式编码器和绝对式编码器,ABI信号和UVW信号、编码器PWM信号

一、编码器的分类 根据检测原理,编码器可分为光学式、磁式、感应式和电容式,根据其刻度方法及信号输出形式,可分为增量式、绝对式以及混合式三种。 1、增量式编码器 增量式编码器是直接利用光电转换原理输出三组方波脉冲A、B和Z相;A、B两组脉冲相位差90。,从而可方便的判断出旋转方向,而Z相为每转一个脉冲,用于基准点定位。它的优点是原理构造简单,机械平均寿命可在几万小时以上,抗干扰能力强,可靠性高,...

qlexcel的专栏 3万+

增量式编码器和绝对式编码器的区别

按照工作原理编码器可分为增量式和绝对式两类。对于两类进行介绍

qq_62557167的博客 1072
上一篇: I2C通讯
下一篇: 模拟电子技术基础学习笔记之PN结
尖枫508
博客等级 码龄8年 397粉丝 56原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

尖枫508

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值