控制算法简析1——PID和负反馈的数学原理

pid负反馈闭环控制程序 一. 什么是PID 比例-积分-微分(Proportion Integration Differentiation)的简称,PID是一个负反馈闭环控制系统。 二. PID应用场景 PID可以应用在对压力、温度、流量、液位等工艺变量要求维持在一定的数值上。 三. PID的代码以及控制逻辑 PID控制分两种,分别为位置式PID和增量式PID。 1. 位置式PID 位置式pid公式 ek:Sv -Pv (目标值与当当前值的误差) 2. 增量式PID 增量式pid公式 ek:Sv -Pv (目标值与当当前值的 阅读详情
AI摘要

本文深入探讨了控制理论中的核心概念,包括负反馈的作用、PID控制器的原理及其在工业界的广泛应用。通过数学方程和传递函数,解释了负反馈如何稳定系统并降低增益敏感度,以及PID如何通过调整系统的零点和极点来改善系统性能。此外,还简要介绍了前馈控制在实际场景中的应用,强调了前馈与反馈结合的重要性。

1. 概述

搞了一段时间电机控制和车辆横纵向控制,发现好多人包括开发和标定工程师都只知道PID反馈控制可以比较有效的调整被控系统(如动力电机,转向系统,制动和动力系统)的工作性能,但都不知道其中的本质机理。关于这块儿我大致整理了一下自己的理解写在本文中。水平有限,思路仅供参考。
本文要解决的问题主要有两个:

  1. 为何负反馈在工业界应用广泛,它到底起什么作用。
  2. PID为何能够调整被控系统的性能。

便于理解,我想先从现实物理切入到数学,然后再回到现实物理当中,的方式进行阐述。

2. 描述物理系统的数学方程

2.1 物理系统如何用数学方程表征
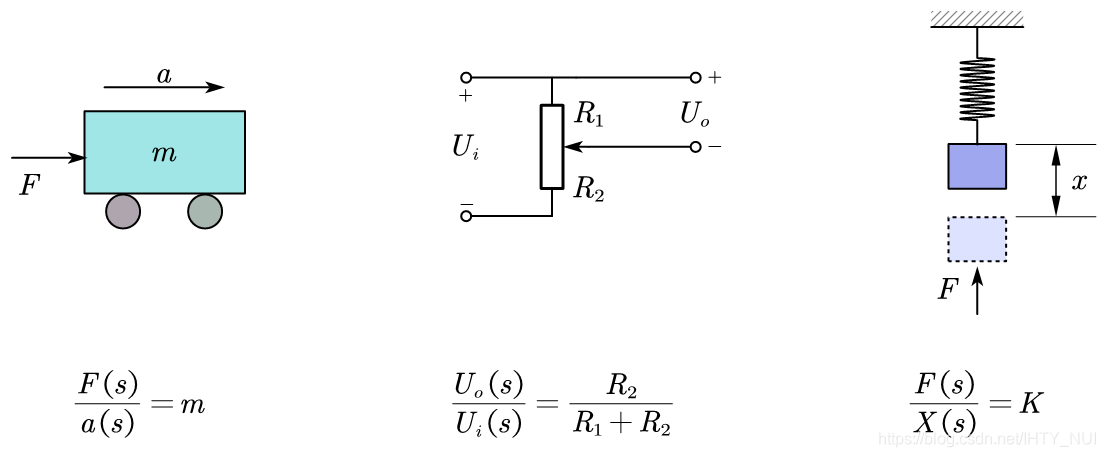
现实物理世界中,任何系统的性质都可用数学方程进行描述。这是本文最重要的一个概念,“任何系统”比如电路系统(电阻/电感/电容)和机械系统(刚体/弹簧/阻尼)等,而电路+机械是汽车的基本构成元素。举个些简单的例子:
示例1:
在这里插入图片描述
示例2:
在这里插入图片描述

上面这些系统的数学方程表征了系统的控制属性,即输入输出之间的关系。且上面5张图为电路系统和机械系统两类装置,其物理模型不同但其数学模型相同(输入输出均为比例关系或二阶微分关系),为“异构同功”。我们把这种具有相同数学模型的不同物理系统称为“相似系统”。
我们现在知道,现实物理系统可用数学方程(一般是微分方程、差分方程)进行描述,可根据数学方程对被控系统进行分析,并加以控制。但实际工程中被控系统可能非常复杂,求解这种复杂被控系统对应的微分方程、差分方程非常困难。因此引出了另一种分析控制系统微分方程的数学方法:传递函数。

2.2 物理系统的数学方程类型
在这里插入图片描述

控制理论中引入传递函数的最主要原因是:用另一种数学方法,以实现简便地分析物理系统的数学微分方程。因时域内的微分方程分析起来比较复杂,因此使用频域的方法进行分析,如上图:

  1. 拉氏变换是将时间函数f(t)变换为复变函数F(s),或作相反变换;
  2. 时域中t是实数。复域中s是复数,又称为“复频率”;
  3. 拉氏变换建立了时域和复域(s域)之间的联系。

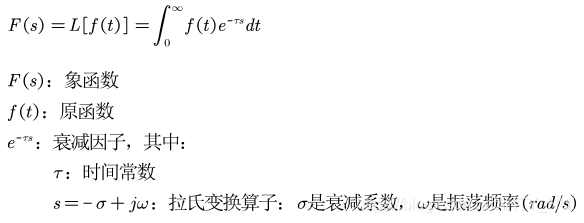
具体拉拉氏变换公式:在这里插入图片描述
拉氏变换的具体推理我这里就不写了,我们只需要知道这个概念。另外如何用拉氏变换分析呢?过程详见下图:
在这里插入图片描述

3. 传递函数与典型环节

传递函数是系统输出/输入的关系式,是系统微分方程拉氏变换后的代数方程,一般形式如下:
在这里插入图片描述
书上是这么说的:式中分子多项式的根为系统零点,分母多项式(也称特征多项式)的跟为系统的极点。极点决定了系统的自由运动模态,零点影响系统各模态在系统响应中所占的比重。

那么为何系统闭环传递函数的零点和极点可以表征系统的响应特征呢?详见下面公式推导:
在这里插入图片描述


闭环极点的分布对时域响应的影响

对于极点:

  1. 如果极点均在复平面左侧,也就是说极点实部均小于零,那就意味着系统最终稳定。反之,如果有正实部的极点,那么系统响应就会发散,系统不会稳定。
  2. 极点的增加,对应着振荡模态的增加。

对于零点:

  1. 如果零点和极点离得比较远,那么零点对系统的时域响应影响不明显,在频域响应会影响相位和幅值。如果零极点离得很近,那么零点就会明显抵消极点的作用。

传递函数的特性:

因此,我们对传特函数的特性总结一下:

  1. 传递函数描述了系统的外部特性,不反应系统的内部物理结构有关信息;
  2. 传递函数只取决于系统本身的结构参数,而与输入和初始条件等外部因素无关;
  3. 传递函数和微分方程一一对应;
  4. 传递函数一旦确定,系统在一定输入信号下的动态特性就确定了。

典型环节:

这里涉及到PID的物理意义和零点极点的初步分析。网上很多,这里多不累述了,如果后面有空再补。

  1. 比例环节

  2. 积分环节

  3. 微分环节

  4. 惯性关节

  5. 延迟环节

  6. 二阶振荡环节


传递函数的典型连接形式:

这里讲传递函数的典型连接形式,主要是为了引出反馈连接和闭环连接,并由此展开讨论闭环负反馈为何在工业界应用这么广泛。

  1. 串联连接
    在这里插入图片描述

  2. 并联连接
    在这里插入图片描述

  3. 反馈连接

反馈系统是自动控制中应用最广泛的系统。最常用的反馈连接是将系统G(s)的全部输出信号反馈作为另一个系统H(s)的输入,根据H(s)输出和G(s)输入信号之间是相加还是相减,系统可分为正反馈和负反馈。G(s)称为前向传递函数,H(s)称为反馈传递函数。
在这里插入图片描述
4. 闭环连接

这里的闭环指的是通常意义下的单位反馈连接,在实际应用中大量存在,时反馈传递函数H(s)=1的一个特例。
在这里插入图片描述

4. 论述负反馈

负反馈主要有以下作用,才使得它被广泛应用:
在这里插入图片描述

  1. 调整系统的增益

由负反馈的闭环传递函数可以看出,如果G(s)H(s)>0,则1+G(s)H(s)>1。则相对于开环,负反馈闭环使系统的传递函数增益变小了。一般情况下,这个增益变小会增大稳态误差(可和比例环节串联以中和该问题),但会提高系统的稳定性。

  1. 降低系统闭环增益敏感度

系统闭环增益敏感度指的是:系统开环增益G(s)的变化,导致闭环增益T(s)产生变化多少的衡量。可以简单的看作对系统健壮性的度量。具体公式如下:
在这里插入图片描述
开环增益为G(s),闭环增益为T(s)。由上式可以看出,如果G(s)H(s)>0,则1+G(s)H(s)>1,则系统的增益敏感度变小了。

  1. 减少外部干扰对系统的影响
    在这里插入图片描述

在闭环控制系统中,如果项1+GaGbH>1,则相对于开环,负反馈闭环使系统受外部干扰的影响变小了。

总的来讲,闭环系统相对于开环系统更加稳定更加健壮,反馈削弱了前向上元件变化对系统的影响,才使得它应用广泛。
还有另一个角度可以思考:对同一个系统进行闭环开环,零极点会互相转化,所以反馈的本质其实还是前文提到的零极点。

5. 论述PID

可以由下图看出,PID是反馈连接H(s)和串联连接Gc(s)的组合,那么PID有什么特殊的地方使它被广泛应用在工业界呐?
在这里插入图片描述
从PID的传递函数可以看出,当PID控制器和被控对象串联时,相当于在系统中增加了1个位于原点的开环极点(使系统的型别提高一级,可消除或减小系统稳态误差。注:常按开环传递函数中所含有的积分环节的个数n,称为n型别系统),并增加了2个位于S左半平面的开环零点(减小系统阻尼比,缓和极点对系统稳定性产生的不利影响)。

需要说明的时PID是线性控制器,在控制非线性、时变、耦合等复杂过程时,无论如何调参数效果都不好。下面这张图可大致表现处PID各参数对系统响应的影响:
在这里插入图片描述
这里补上一句,在实际的工程应用中,I项因为是累加项,因此有一些特殊的用法:比如I项初始化/冻结/饱和处理等。这块儿非常重要,要靠经验来取舍。

6. 前馈

这要从被控系统的校正说起,常用的校正装置有如下6类:P185

  1. 超前校正(PD)
  2. 滞后校正(PI)
  3. 滞后-超前校正(PID)
  4. 串联校正(前文已述)
  5. 反馈校正(前文已述)
  6. 前馈校正

这里主要讲的是前馈,通俗的讲一下前馈的场景:
就比如人开车,人就是控制器,车就是被控对象,进行转弯的时候,人刚开始肯定是先参照道路上的车道线打方向盘,这就是前馈控制。打完之后由于轮胎的回正力矩会使车辆没有按照期望的路径来跑,这个时候人就会继续打方向盘,这就是反馈控制。
被控对象偏离初始的前馈控制的期望目标之后,就会有一个反馈控制来进行修正,前馈相当于一个预测控制,而反馈应当于一个补偿控制,前馈加反馈控制是为了使被控对象能够按照预期的目标运动。
工程应用中,经常出现前馈和反馈配合使用的情况,比如LKA系统就是按照这个思路进行控制的。反过来讲,如果一个系统只用反馈PID控制而不配合使用前馈,即所有的误差都经过PID调控,有可能出现即便微小误差也会被P项放大并进行控制的情况,这时可能出现系统震荡无论如何调节PID参数都难以消除的情况。
在这里插入图片描述

PID控制原理 所谓积分饱和现象是指若系统存在一个方向的偏差,PID控制器的输出由于积分作用的不断累加而加大,从而导致执行机构达到极限位置Xmax(阀门开度达到最大),若控制器输出u(k)继续增大,阀门开度不可能再增大,此时就称计算机输出控制量超出了正常运行范围而进入饱和区。但过程的启动、结束或大幅度增减设定时,短时间内系统输出有很大的偏差,会造成PID运算的积分积累,致使控制量超过执行机构可能允许的最大动作范围对应的极限控制量,引起系统较大的超调,甚至引起系统较大的振荡。(积分时间常数的定义是,偏差引起输出增长的时间。 阅读详情

相关推荐

PID输出反馈回路调控算法原理

本文章学习研究PID闭环回路控制算法,介绍帮助大家理解这个算法,希望看后觉得有用就三连支持一下。

NULL指向我的博客 1815

负反馈学习笔记

引入环路增益T=afT = afT=af,当开环增益a产生Δa\Delta aΔa的波动时,闭环增益的变化量为: ΔA=dAdaΔa=Δa(1+T)2\Delta A = \frac{\mathrm{d} A}{\mathrm{d} a} \Delta a = \frac{\Delta a}{(1 + T)^2}ΔA=dadA​Δa=(1+T)2Δa​ 闭环增益的相对变化量为: ΔAA=11+TΔaa\frac{\Delta A}{A} = \frac{1}{1+T} \frac{\Delta a}{a}A

flzmiao的博客 1828

流式系统中反压(Backpressure)机制的实现原理与参数调优:Python大数据分析实战

本文从排队论出发,系统阐述了流式系统中反压机制的数学原理,并基于Python完整实现了一个包含多策略控制器、综合检测器和指标采集的生产级原型。通过对比实验验证了动态速率调节策略在吞吐量-延迟权衡中的优越性。反压的核心是负反馈闭环,需实时测量队列深度、延迟和吞吐量三个维度的指标。EWMA + 动态阈值是最实用的检测方案,而PID控制器在精确控制场景中表现最佳。参数调优需遵循"基线测试→检测层调优→控制层调优→压力测试"四步法,避免盲目设阈值。恢复速率慢于触发速率是防止系统震荡的关键设计原则。

2201_76125261的博客 19

基于matlab的控制系统与仿真-4

基于matlab的控制系统仿真及应用(第二版),张聚,习题4。

AXYZdong的博客 2592

【信息科学与工程学】信息工程领域——第三十六篇 电路电子05 高频电路/低频电路01

编号类型领域子领域问题问题的数学分析及组合数学分析参数列表及常量/参数的数值设计及数值范围关联知识1半导体物理微电子/电子工程半导体基础本征半导体载流子浓度如何计算?​数学分析:利用状态密度函数 N(E) 和费米-狄拉克分布函数 F(E) 在导带和价带积分。 公式:n=∫EC​∞​N(E)F(E)dE,p=∫−∞EV​​N(E)[1−F(E)]dE。 简化:对于非简并半导体,服从玻尔兹曼统计,n=NC​exp(−kTEC​−EF​​),p=NV​exp(−kTEF​−EV​​)。 质量作用

weixin_49199313的博客 386

MATLAB PID控制:从比例项到参数整定与嵌入式移植

控制系统的设计中,比例(P)控制是最基础也最关键的环节,它直接决定了系统的响应速度与稳态行为。理解P控制背后的数学原理,是掌握PID参数整定的前提。借助MATLAB这一工程仿真平台,工程师能够通过脚本、Simulink模型与离散循环等方式快速验证控制算法,直观分析稳态误差、积分饱和等现象,并利用临界比例度法或试凑法高效完成参数整定。进一步地,在从仿真走向实际嵌入式设备的过程中,MATLAB仿真结果与STM32等平台上的C代码移植逻辑需要严格对照,尤其要注意微分项滤波、积分限幅及内外环带宽匹配等问题。本文提供

weixin_32496547的博客 298

控制算法简析6——PID的控制工程原理

承接上一篇(控制算法简析5——被控系统分析),也和《控制算法简析1——PID和负反馈的数学原理》有呼应关系。 介绍完系统建模和基本的系统分析后,我们已经了解了被控对象的特性,这时,就需要用一个合理的控制器,让这个被控对象在该控制器下按照指定的给定来执行,最为广泛使用的那就是PID控制器了。 在本教程中,我们将介绍一个简单而通用的反馈补偿结构,比例积分微分(PID)控制器,PID控制器之所以被广泛采用,是因为它非常容易理解并且非常有效,工程师不需要太理解控制论,只需要理解积分和微分就可以实施控制系统。此外,即

IHTY_NUI的博客 9387

Flotherm XT新手必看:5分钟搞定自然对流热仿真(附案例文件)

本文为Flotherm XT新手提供了自然对流热仿真的快速入门指南,通过详细的步骤解析和实用技巧,帮助用户在5分钟内完成从建模到后处理的全流程。重点介绍了环境设置、几何建模、材料属性、网格划分等关键环节,并附有案例文件供参考学习,助力工程师快速掌握热仿真技术。

weixin_30839881的博客 624

Simulink基础模块手搭PID控制器:从原理到实践

PID控制器是自动控制领域的核心算法,通过比例、积分、微分环节对偏差进行调节,实现系统快速无差跟踪。在Simulink中,利用Sum、Gain、Integrator、Derivative等基础模块搭建PID,能深入理解信号流与积分饱和、微分冲击等工程问题。这种透明化实现方式不仅适用于教学演示,更在变参数控制、多环嵌套及代码生成等场景中展现优势。本文以Simulink为平台,详解基础模块搭建PID的全过程,涵盖参数整定、离散化及抗饱和策略,助你彻底掌握PID控制精髓。

weixin_34185512的博客 175

新手必看:四旋翼无人机PID调参实战指南(附常见问题排查)

本文为四旋翼无人机新手提供PID调参实战指南,详细解析Kp、Ki、Kd参数的实际意义及调参技巧,包含常见问题排查方法。通过系统化的调参流程和实用参考表,帮助用户快速掌握无人机飞行控制核心技能,避免常见错误,提升飞行稳定性与响应性能。

k0l1m2n3o的博客 600

计算机国际会议中的proceedings、conference、paper、workshop、demo:如何区分与选择?

本文详细解析了计算机国际会议中的核心概念:Conference(会议)是学术交流的主舞台,Paper(论文)是研究成果的书面呈现,被接收后收录于Proceedings(会议论文集)。Workshop(研讨会)聚焦前沿细分领域,Demo(演示)则侧重系统与工具的可交互展示。文章为研究者根据自身阶段与工作类型,如何区分与选择投稿目标提供了实用指南。

weixin_29269441的博客 562

平衡小车串级PID拆解:为什么速度环要用‘正反馈’?一个被很多人忽略的关键逻辑

本文深入解析平衡小车串级PID控制中速度环采用正反馈的关键逻辑,从动力学模型、数学原理到工程实践全面阐述其必要性。通过STM32F1实例展示参数整定技巧,揭示正反馈如何解决稳态误差累积问题,并提供编码器接线、抗干扰等实用避坑指南,帮助开发者掌握这一反直觉设计的底层原理。

weixin_30493401的博客 213

【ROS】ROS局域网下多机通讯方法

最近工作中需要用到多机通讯,这里稍微总结一下使用方法。一、网络配置ifconfig这里举个例子,主机的IP地址为192.168.1.127,从机的IP地址为192.168.1.126;之后可测试一下能否互相ping通,成功后进行下一步。

weixin_43326110的博客 3360

基于灰狼优化算法GWO的负荷频率控制LFC中PID参数整定与Simulink仿真实践

在电力系统负荷频率控制(LFC)中,PID控制器参数整定直接影响系统动态响应与稳定性。传统的试凑法与经典频域法在复杂非线性模型下难以获得全局最优,智能优化算法成为参数寻优的重要工具。灰狼优化算法(GWO)模拟狼群狩猎行为,通过α、β、δ三头狼引导搜索,具有参数少、收敛快、无需梯度信息的优势。本文工程实践聚焦于基于GWO的单区域LFC的PID参数整定,结合Matlab/Simulink搭建闭环仿真模型,以时间乘绝对误差积分(ITAE)为适应度函数,自动搜索最优Kp、Ki、Kd。仿真表明,优化后的PID控制器能

weixin_34034261的博客 397

AI 生成 CAN 通信测试用例实战

本文分享了AI辅助汽车电子测试用例编写的实战经验。通过某车企CAN网络测试项目案例,对比传统方式(需27天)与AI辅助方式(仅5天)的效率差异,展示81%的效率提升。文章详细介绍了从DBC文件提取信号信息的方法,包括DBC文件结构解析、信号定义说明,并提供了完整的Python解析脚本代码,可将信号信息导出为JSON或Excel格式,为后续AI批量生成测试用例奠定基础。

小明的博客 694

【AI智能体】Coze 数据库从使用到实战操作详解

Coze 数据库使用到实战详解

congge 5915

磁悬浮轴承稳定性控制:原理深度解析

磁悬浮轴承稳定性控制解析:算法设计与实现路径 摘要:磁悬浮轴承(AMB)凭借无接触、零摩擦等优势正逐步取代传统轴承,但其本质不稳定性成为核心挑战。本文系统阐述了AMB稳定性控制原理:(1)基于电磁力非线性模型建立单自由度动力学方程,揭示开环不稳定性根源;(2)对比分析PID控制、状态反馈、H∞控制等策略的适用场景与设计方法;(3)提出五步设计流程:从系统建模、控制器选型到离散化实现与实验验证。研究特别强调传感器精度、功率放大器带宽和计算延迟等工程因素对系统性能的影响,为高速旋转机械领域提供了一套兼顾理论深度

技术工作者 1711

自建 HTML获取腾讯六宫格点选图片验证码素材,实现刷新批量获取图片方便训练

通过自建 HTML 页面,可以方便地获取腾讯六宫格二维码素材,不仅过程简单,而且可以灵活配置各种参数。希望这篇文章能帮助到需要相关素材的小伙伴。如果你有其他问题或者更好的方法,欢迎留言交流!

代码简单说 Vue、JAVA、PHP、Node.js 熟练运用,接口、架构、性能全搞定。 489

跨界嵌入式别急着买开发板:三条真实迁移路线与避坑指南

嵌入式系统是软硬件深度耦合的工程领域,其核心价值在于理解数字世界与物理世界的交互。对于工作3~5年的转型者而言,STM32开发板只是入门工具,真正决定成败的是自身技术栈与嵌入式细分方向的匹配度。本文从嵌入式开发的底层原理出发,解析单片机驱动、Linux应用、电机控制等不同岗位对软件工程、硬件调试和数理基础的要求差异,并结合机电、纯软、传统工科三类背景给出可执行的迁移路径与自我评估清单。掌握能力迁移的底层逻辑,才能避免买板吃灰的陷阱,实现职业赛道的平稳切换。

weixin_34204722的博客 216

RK3588 部署 YOLOv5s 实战:多线程加速从 16FPS 飙升到 120FPS(含性能优化)

因为RK3588包含了3个NPU核心,支持3个核心同时工作、双核合作、以及单核工作。我们可以使用线程池来加速。线程池是一种长街的并发编程模型,它用于管理和复用线程,以提高多线程程序的性能和效率。线程池通常包含以下主要组件:1、任务队列:任务队列用于存储待执行的任务。这些任务可以是函数、方法或其他需要多线程环境中执行的操作。2、线程池管理:线程池管理器负责创建、销毁和管理线程。它会监视任务队列中的任务,根据需要创建线程,执行任务,并在任务完成后将线程放回池中以供重用。

FJN110的博客 99

温度PID控制PLC程序

温度PID稳定控制程序,适用于欧姆龙PLC,对其他PLC也具有很大参考价值

《自控》误差传递函数、稳态误差、0型、I型、II型系统

本文关键词:误差传递函数、laplace终值定理、稳态误差、系统型别(0型、I型、II型系统)

野生猿-群号1025127672 1万+

TMS_WebGMaps_1.9.8.0_Full_Source

TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

负反馈简要说明

反馈又称回馈,是控制论的基本概念,指将系统输出返回到输入端并以某种方式改变输入进而影响系统功能的过程。 反馈可分为负反馈和正反馈。 负反馈使输出起到与输入相反的作用,使系统输出与系统目标的误差减小,系统趋于稳定; 正反馈使输出起到与输入相似的作用,使系统偏差不断增大,使系统振荡,可以放大控制作用。 由于负反馈可以改善放大电路多方面的性能,因此在实际放大电路中几乎都是使用负反馈

虚拟旅行者的专栏 3943

jdk-8u144-linux-x64.tar.gz.

该资源为搭建Linux系统Java环境用,资源的后缀为tar.gz格式的压缩包

怀旧版电脑GBC模拟器

再现原版GBC掌机的界面,电脑运行连游戏界面都一样大小,很怀旧,很真实,(英文版)强烈推荐,很小的文件,很难才找到的。

PID自动(反馈)控制

自动控制(automatic control)是指在没有人直接参与的情况下,利用外加的设备或装置,使机器、设备或生产过程的某个工作状态或参数自动地按照预定的规律运行。

u014020707的博客 4918

PID控制知识总结1

前言 自己刚学习PID,下面写一些读书笔记,记录自己的学习过程,如果有写错的地方,希望大家批评指正。 模拟PID的原理图如下: PID是一种线性控制器,他是根据给定值yd(t)与y(t)构成控制偏差 error(t)=yd(t)-y(t) PID的控制规律为: 写成传递函数的形式为: 注:传递函数是输出的拉普拉斯与输入的拉普拉斯变换的比值 ...

wi8qfw08的博客 1940

PID负反馈纵向速度调节控制

上一篇使用DWA规划了最优路径,但是控制方式是开环的,当电机控制误差较大时,无法得到理想的跟踪效果,所以需要引入负反馈调节,这里使用一种常用的稳态控制器PID来调节小车的纵向速度。横向调节控制方法将在下篇文章介绍。

sinat_28683151的博客 1006
上一篇: Simulink自动代码生成5——控制函数原型(control function prototype)
下一篇: C++练手小游戏1——模拟物理小球的运动
IHTY_NUI
博客等级 码龄9年 606粉丝 37原创
评论 2
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值