基于YOLOv8道路汽车漆面缺陷(划痕)检测系统

深度学习框架目标检测算法使用Yolov8训练道路汽车漆面车漆缺陷数据集 建立基于深度学习卷积神经网络YOLOv8道路汽车漆面缺陷(划痕)检测系统 阅读详情

基于YOLOv8道路汽车漆面缺陷(划痕)检测系统

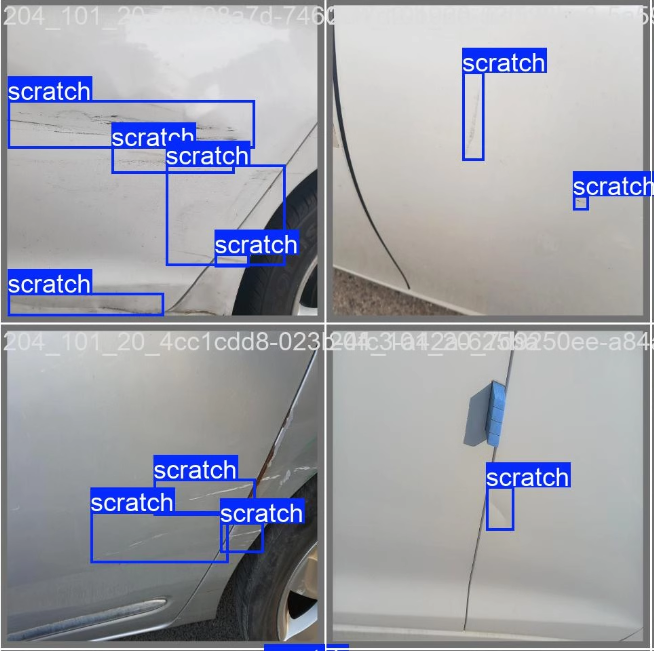
道路汽车漆面车漆缺陷检测数据集1221张 1类
在这里插入图片描述

汽车漆面缺陷检测YOLO数据集 1221张,
按照8比2划分为训练集和验证集,其中训练集976张,验证集245张,模型分为1类,
在这里插入图片描述

分类为:【‘scratch’】
图片数量和标注框数量:
scratch: 图片数【1221】,标注框数【1965】
在这里插入图片描述
基于YOLOv8的汽车漆面缺陷(划痕)检测系统,我们将从安装依赖、准备数据集、数据预处理、配置YOLOv8、训练和评估模型,到构建GUI应用程序进行详细的介绍。以下是具体步骤和代码示例。

1. 安装依赖

首先确保你已经安装了必要的Python包:

pip install ultralytics opencv-python-headless matplotlib PySide6

ultralytics包含了YOLOv8的所有实现,opencv-python-headless用于图像处理,matplotlib可以用来可视化结果,而PySide6将用于创建图形用户界面(GUI)。
在这里插入图片描述

2. 数据集准备与划分

假设同学你的,数据集已经按照YOLO格式准备好,并且需要按照8:2的比例划分为训练集和验证集。同学呀你需要创建一个data.yaml文件来描述数据集路径和类别信息:

train: /path/to/train/images/
val: /path/to/val/images/

nc: 1 # 类别数量
names: ['scratch']

请替换/path/to/train/images/和/path/to/val/images/为同学的实际数据集路径。

3. 数据预处理

使用的是YOLO格式的数据集,大部分预处理工作(如调整图片大小、归一化等)将由YOLOv8自动完成。因此,此步骤主要是指确保数据集正确地组织并符合要求。

4. 配置YOLOv8

加载YOLOv8n模型,开始配置:

from ultralytics import YOLO

# 加载YOLOv8n模型
model = YOLO('yolov8n.yaml')  

5. 训练和评估模型

加载数据集并开始训练:

# 开始训练
results = model.train(
    data='/path/to/data.yaml', 
    epochs=100, 
    imgsz=640, 
    batch=16,  # 根据你的GPU内存大小调整
    patience=50,  # 提前停止的耐心值
    lr0=0.01,  # 初始学习率
    lrf=0.1,  # 最终学习率
    optimizer='SGD',  # 可选:'Adam', 'RMSProp'
    device='0',  # 使用第0号GPU,'-1'表示使用CPU
    workers=8,  # 数据加载器的工作线程数
    verbose=True
)

# 模型评估
metrics = model.val()
print(f"Validation mAP: {metrics.box.map}")  # 打印mAP值以评估模型性能

6. 推理与可视化

完成训练后,您可以使用模型进行推理,并可视化结果:

def predict_image(model, img_path):
    results = model.predict(source=img_path, save=True)
    for r in results:
        im_array = r.plot()  # 绘制预测结果
        im = Image.fromarray(im_array[..., ::-1])  # 转换颜色通道顺序
        return im

img_path = '/path/to/test/image.jpg'
im = predict_image(model, img_path)
im.show()  # 显示图片

7. 构建GUI应用程序

那么呢?怎搞?接下来,我们使用PySide6构建一个简单的GUI应用程序,用于选择图片并显示预测结果:

import sys
from PySide6.QtWidgets import QApplication, QMainWindow, QPushButton, QVBoxLayout, QWidget, QLabel, QFileDialog
from PIL import Image
from ultralytics import YOLO

class ScratchDetectionApp(QMainWindow):
    def __init__(self):
        super().__init__()
        self.setWindowTitle("汽车漆面缺陷检测")
        self.setGeometry(100, 100, 800, 600)

        self.model = YOLO('yolov8n.yaml')
        
        self.initUI()

    def initUI(self):
        self.layout = QVBoxLayout()

        self.image_label = QLabel(self)
        self.image_label.setAlignment(Qt.AlignCenter)
        self.layout.addWidget(self.image_label)

        self.load_button = QPushButton("加载图片", self)
        self.load_button.clicked.connect(self.load_image)
        self.layout.addWidget(self.load_button)

        container = QWidget()
        container.setLayout(self.layout)
        self.setCentralWidget(container)

    def load_image(self):
        file_dialog = QFileDialog()
        file_dialog.setNameFilter("Images (*.png *.jpg *.jpeg)")
        if file_dialog.exec():
            file_name = file_dialog.selectedFiles()[0]
            self.predict_and_display(file_name)

    def predict_and_display(self, file_name):
        im = predict_image(self.model, file_name)
        pixmap = QPixmap.fromImage(ImageQt.ImageQt(im))
        self.image_label.setPixmap(pixmap)

if __name__ == "__main__":
    app = QApplication(sys.argv)
    window = ScratchDetectionApp()
    window.show()
    sys.exit(app.exec())

仅供参考的完整的框架,从数据集准备、模型训练、推理以及GUI界面构建。同学要,根据自己的需求进一步定制和优化各个部分。希望帮助你成功地实现基于YOLOv8的汽车漆面缺陷检测系统。

仅供参考哦,我的同学们。

一桶令牌的时间账本:四类限流算法的边界推演与Guava RateLimiter源码精读 限流的难点不在背出算法名,而在算清每一笔账:按哪一秒计数、超额请求排队还是拒绝、空闲后能否突发、集群总量如何约束。本文在可复现的虚拟时间实验台上对比固定窗口、滑动窗口、漏桶与令牌桶,实测边界双倍突发与分桶滑动的真实上界,拆解Nginx limit_req的千分位记账与延迟机制,纠正Resilience4j常被误称漏桶的说法,并逐行精读Guava SmoothRateLimiter的预消费、懒惰补账与预热积分,复刻迷你限流器与其完成七万次零差异对账,最后给出集群配额、分层防护与参数确定的方法。 阅读详情

相关推荐

一文读懂GPU通信互联技术:GPUDirect、NVLink与RDMA

GPUDirect是NVIDIA开发的一项技术,旨在实现GPU与其他设备(如网络接口卡NIC和存储设备)之间的直接通信和数据传输,而无需CPU的参与。传统上,数据在GPU和另一个设备之间传输时,必须通过CPU,这导致潜在的性能瓶颈和延迟增加。GPUDirect技术则通过绕过CPU,直接访问和传输数据,显著提高系统性能。NVLink是NVIDIA开发的一种高速、高带宽的互连技术,用于连接多个GPU之间或GPU与其他设备(如CPU、内存等)之间的通信。

异构算力老群群(在读985计算机博士生)的技术博客 7774

python如何在深度学习框架目标检测算法使用Yolov8训练道路汽车漆面车漆缺陷数据集 建立基于YOLOv8道路汽车漆面缺陷(划痕)检测系统

python如何在深度学习框架目标检测算法使用Yolov8训练道路汽车漆面车漆缺陷数据集 建立基于YOLOv8道路汽车漆面缺陷(划痕)检测系统

2401_88441190的博客 479

用Cadence IC618仿真双平衡吉尔伯特混频器:从原理图到后仿的完整避坑指南

本文详细介绍了在Cadence IC618环境中设计双平衡吉尔伯特混频器的全流程,包括原理图设计、仿真优化和版图实现。通过实战案例分享,重点解析了设计中的关键技巧和常见问题解决方案,帮助工程师高效完成高性能混频器设计,特别适合射频前端开发人员参考。

weixin_42656416的博客 162

汽车漆面车漆缺陷数据集 深度学习框架目标检测算法 Yolov8训练道路 建立基于YOLOv8道路汽车漆面缺陷(划痕)检测系统

汽车漆面车漆缺陷数据集 深度学习框架目标检测算法 Yolov8训练道路 建立基于YOLOv8道路汽车漆面缺陷(划痕)检测系统

QQ_1309399183的博客 178

均值回归 高频交易_基于布林带的均值回归交易策略

BOLL指标是美国股市分析家约翰·布林根据统计学中的标准差原理设计出来的一种非常简单实用的技术分析指标。一般而言,股价的运动总是围绕某一价值中枢(如均线、成本线等)在一定的范围内变动,布林线指标正是在上述条件的基础上,引进了“股价通道”的概念,其认为股价通道的宽窄随着股价波动幅度的大小而变化,而且股价通道又具有变异性,它会随着股价的变化而自动调整。由于之前大部分交易策略都是选股或者趋势追踪的择时,...

weixin_42528534的博客 1458

保姆级教程:用Smaart7和你的USB声卡搞定现场音响系统调试(附频谱与延时测试避坑指南)

本文提供Smaart7与USB声卡协同工作的现场音响系统调试指南,涵盖硬件连接、频谱分析、延时校准等关键步骤。通过详细的操作流程和常见问题解决方案,帮助音响工程师快速掌握专业测量技术,确保演出音质达到最佳状态。

weixin_29290259的博客 423

如何在深度学习框架目标检测算法使用Yolov8训练道路汽车漆面车漆缺陷数据集 从数据集准备、模型训练、推理等

如何在深度学习框架目标检测算法使用Yolov8训练道路汽车漆面车漆缺陷数据集 从数据集准备、模型训练、推理等

2401_86822270的博客 544

轴承故障诊断——领域知识

幅域分析、频域分析及轴承方面的领域知识

qq_58516607的博客 3533

使用yoloV8实现自动化脚本

移动端自动化脚本里的“找图”一直是个让人头疼的环节。OpenCV模板匹配要求目标和素材几乎像素级一致,界面稍微缩放、换个主题、加个滤镜,匹配率就断崖式下跌。找色方案更脆弱,系统亮度一变,整段逻辑就废了。无障碍控件看起来是最优解,但短视频和游戏类应用普遍对控件树做了限制,经常拿不到有效节点。冰狐平台把YOLOv8的推理能力直接封装进了JavaScript运行环境,在安卓本地完成目标检测,不走云端,模型文件和截图都不会离开手机。

jcgu的专栏 288

【UE5】【蓝图】 LevelSequence 动画播放与暂停

最近有些工作,在研究UE5 蓝图的LevelSequence,来制作一些简单动画。做个笔记,记录一下动画更换绑定actor的操作,以及动画播放后如何暂停和继续。

UE5开发备忘录 1万+

倍福CX9020(WINCE 7)控制器使用方法和操作

CX9020系列是倍福控制器中较为经济的,操作系统为Windows Embedded Compact 7(简称WINCE7或WINEC7),相对高端控制器(WINES7以上系统),操作系统古老而简洁,上位机软件的编写困难很多,本文是笔者在使用过程中摸索的流程,旨在为CX9020系列的新用户提供参考,也可供其他CE系统的控制器参考。本文中大部分截图采用倍福中国的培训文档,这是由于笔者是在流程走通后再写这篇文章,不想再恢复出厂设置走一遍截图。因笔者在写这篇文章时使用倍福控制器经验并不丰富,难免有纰漏,请读者批评

weixin_41883890的博客 4287

C#使用opencv和Yolo模型识别车牌号

本文基于OpenCVSharp与OnnxRuntime,结合YoloV8n-pose_plate模型(检测车牌位置)和OCR模型(识别车牌文字),实现高效车牌识别。通过预处理、目标检测、NMS筛选及文字识别流程,最终输出车牌框位置与识别文本。代码封装良好,支持自定义路径与置信度阈值,具备实际应用价值。

lweiyue的专栏 174

[系统安全] 三十二.恶意代码检测(2)常用技术详解及总结

前文从产业界和学术界分别详细讲解恶意代码攻击溯源的相关知识,在学术界方面,用类似于综述来介绍攻击追踪溯源的不同方法;在产业界方面,主要参考李东宏老师从企业恶意样本分析的角度介绍溯源工作。这篇文章将详细总结恶意代码检测技术,包括恶意代码检测的对象和策略、特征值检测技术、校验和检测技术、启发式扫描技术、虚拟机检测技术和主动防御技术。希望这篇文章对您有所帮助,如果文章中存在错误、理解不到位或侵权的地方,还请告知作者与海涵。且看且珍惜,加油~

杨秀璋的专栏 1万+

YOLO26最新创新改进:融合 WST:小波无损下采样主干,下采样是主干里唯一一次不可逆的信息丢弃,用小波把丢掉的高频收回来!

YOLO26融合小波无损下采样(WST)主干,针对原始结构中下采样导致的高频信息不可逆丢失问题,提出在保持原有拓扑不变的前提下,以正交小波变换替代传统卷积下采样。该方法实现无损特征分解与高频子带重构,有效保留边缘、纹理等关键细节,解决弱目标检测中因下采样失真带来的性能瓶颈。实验表明,该改进显著提升小目标与低对比度目标检测精度,且机制清晰、可解释性强,为轻量级检测器优化提供新范式。

B站 Ai学术叫叫兽的文案地 613

IMSL CNL 7.0.0 (x86-64)Crack

IMSL CNL 7.0.0 (x86-64)Crack intel的算法库破解文件,这是C++版本的破解文件

android 蓝牙通讯demo

android 下蓝牙通讯demo,实现了发现蓝牙,使能蓝牙,通过蓝牙发送消息。

高空作业栏杆检测数据集VOC+YOLO格式230张3类别

标注类别名称(注意yolo格式类别顺序不和这个对应,而以labels文件夹classes.txt为准):["langan","nverqiang","wu"]数据集格式:Pascal VOC格式+YOLO格式(不包含分割路径的txt文件,仅仅包含jpg图片以及对应的VOC格式xml文件和yolo格式txt文件)nverqiang女儿墙(屋顶边缘的矮墙) 框数=118,占有图片数=95。图片数量(jpg文件个数):230。标注数量(xml文件个数):230。标注数量(txt文件个数):230。

FL1623863129的博客 201

霍尼韦尔SoftMaster使用说明

霍尼韦尔SoftMaster使用说明

YOLO + SAM 3 混合自动标注:把数据集生产成本打下来的工程实践

YOLO + SAM 3 的混合方案之所以有效,不是因为它用了两个更强的模型,而是因为它把任务拆成了「召回—精修—仲裁」三段,每一段都交给了最擅长的那一方:YOLO 管快与类别,SAM 3 管准与开放概念,人管边界与例外,工程管闭环与可追溯。这篇文章讲一套已经跑在生产环境里的混合方案:让 YOLO 负责「快」和「认得类别」,让 SAM 3 负责「准」和「开放概念」,人工只负责最后一公里的仲裁与验收。给定「黄色安全帽」这样的名词短语,它返回所有符合该概念的实例掩膜与框,并给出存在性评分。

SaturnCloud的博客 758

精雕软件(JDpaint) 5.5 绿色版

精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版

基于 YOLOv8 的森林火灾检测系统(Web 版)

本项目面向林区早期火情识别场景,使用YOLOv8完成火焰(Fire)与烟雾(Smoke)两类目标的检测模型训练,并以FastAPI构建 Web 检测平台,把模型能力封装为可直接登录使用的系统。平台除常规的图片、批量、视频、摄像头检测外,还提供同图多权重对比、数据集浏览与标注核对、模型热切换,以及把训练搬到网页上的能力:可在浏览器配置超参数发起真实训练,训练中在线调整学习率、查看进度与动态曲线,训练完成后下载产物或直接应用到检测。

Michael_Jay的博客 64

YOLO26最新创新改进系列:融合 EMDD,细粒度边挖掘蒸馏检测头,检测头逐边衡量一致性来!

YOLO26 是一个被极致压缩过的一阶段检测器:C3k2 主干负责特征提取,C2PSA 做末端全局聚合,PAN-FPN 完成 P3/P4/P5 三尺度融合,检测头以解耦的分类/回归分支直接输出密集预测。整条链路的设计目标是速度优先、结构优先——用尽可能少的算子换取尽可能快的吞吐。这种极致压缩在通用自然图像上非常成功,但当检测目标不再是「通用物体」时,原始结构的5个缺陷会同时暴露。本节逐一指出这些缺陷,并说明融合EMDD之后它们如何被逐条解决——这正是本文这条改进线所要回应的核心痛点。

B站 Ai学术叫叫兽的文案地 602

基于深度学习的猫图像目标检测方法研究:YOLOv8s模型海选、多种子对比训练与Django+ONNX部署实现详解

本课题基于深度学习研究猫图像目标检测问题。数据集含1000张猫图像、1188个标注框,按固定比例划分并冻结清单;训练前在多个候选族中短训海选,确定YOLOv8s为主模型,经学习率搜索与显存标定后完成150轮训练,验证集mAP50达到0.92,并以7个随机种子的对比实验验证稳定性。最优权重导出为ONNX接入Django系统,提供图片、视频、摄像头三种识别方式,配套识别记录管理与统计大屏,形成从训练到应用的完整闭环。

WEIXIN_JSJBSZDS的博客 174

LocateAnything 模型:比 YOLO 快 10 倍?英伟达机器视觉新范式实测解读

步骤操作耗时1. 理解范式明白 PBD 是用原子框替代逐 token 解码2 分钟2. 跑通 demoHugging Face Spaces 在线试,或本地加载 3B 权重15 分钟3. 选型部署Hybrid Mode 作为生产默认,评估 BPS 是否满足场景需求按需核心价值:LocateAnything 不是 YOLO 的替代品——YOLO 在封闭词汇、ms 级延迟的工业场景无可撼动。

-- 294

无人机巡检道路路面异常检测数据集 深度学习 目标检测 无人机巡检 道路病害 路面异常 YOLO格式 数据集发布9028期

无人机巡检道路路面异常检测数据集 深度学习 目标检测 无人机巡检 道路病害 路面异常 YOLO格式 数据集发布9028期

qq_2529413168的博客 181
上一篇: python情感分析识别 基于Python的情感分析识别系统,用于网络舆情分析 积极消极文本分析
下一篇: 基于深度学习的行人车辆检测与计数系统
DeepLearningYolo
博客等级 码龄1年 94粉丝 261原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值