
Deepseek本地部署与离线部署(以及ollama模型拉取报错)

DeepSeek本地部署离线使用 需求更多的,电脑的配置很强的建议体验以下这个671b 404gb的,此次演示以7b为例。安装完成后找到对应的安装数据位置,如果你是c盘安装直接win+r快捷键cmd打开黑窗口。国外下载链接:https://ollama.com/download/windows。ollama run deepseek-r1:7b输入代码之后直接问。参考大佬文档 后续操作并未完成 大家可以试试。下载完成后傻瓜式安装即可(点点点)默认是C盘。点击进入后选择版本(正常使用选择7b)安装完之后直接黑窗口运行就可以。 阅读详情
AI摘要

本文介绍了Deepseek的本地部署与离线部署方案。本地部署需安装ollama、下载deepseek模型,并安装Chatbox或AnythingLLM前端平台。离线部署要准备安装包和模型文件,将其拷贝到不联网机器,安装ollama、拷贝模型文件,再安装Chatbox和AnythingLLM。还提及ollama拉取模型报错的解决办法。

  • 需求:在机器A联网下载模型及依赖环境,再拷到不联网机器B,实现离线部署。

  • 方案:ollama+Chatbox+AnythingLLM

  • 会遇到的报错:ollama拉取模型错误
    1.本地部署
    1.1 本地部署ollama
    在这里插入图片描述

  • 联网下载ollama安装包

    • 官网下载(慢)
    • Git上用迅雷下载(快)
    • 或自行解决网络问题
  • ollama默认安装在C盘,将安装包放到D盘。

    • 点击地址栏-清空-cmd-OllamaSetup.exe /DIR=D:\Ollama
    • 输入格式:安装软件包名.exe /DIR=安装包所在目录
    • 自动进入ollama安装步骤
  • 修改大模型存储目录

    • 在安装目录D:Ollama中,创建models文件夹。
    • 新建该文件夹的环境变量,变量名OLLAMA_MODELS,变量值:浏览目录-D盘-Ollama-models
    • 删除原C盘-用户文件夹中,.ollama文件夹里原先的models文件夹
  • 检查ollama安装情况

    • cmd——>Ollama --version
    • 若出现版本信息,则安装成功。
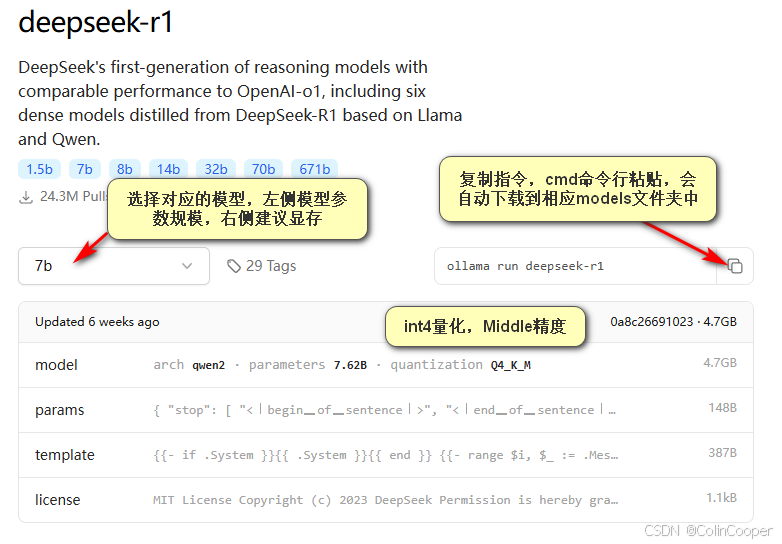
      1.2 下载deepseek
      [图片]
    • </
大模型学习-ollama常见命令 serve。 阅读详情

相关推荐

2分钟搞定DeepSeek离线安装部署

是由中国科技公司研发的AGI(通用人工智能)

傲视苍穹 1万+

DeepSeek本地部署实战:Ollama接入个人知识库与报错排查

大语言模型(LLM)在实际落地中,API调用虽便捷,却常面临数据隐私、长期成本和离线可用性等挑战。本地部署成为企业内网与敏感数据场景的重要选择。Ollama作为轻量级模型运行时,封装了模型下载、量化与OpenAI兼容API,降低了DeepSeek等模型的部署门槛。而RAG(检索增强生成)则让模型在不微调的情况下,直接基于私有文档回答问题。通过Ollama与Dify的组合,可以快速搭建本地知识库问答系统,实现数据不出局域网的同时获得可控的推理能力。本文记录了DeepSeek本地部署的完整流程,包括模型拉取、A

weixin_29046035的博客 303

DeepSeek本地部署与Ollama私有知识库搭建完整实操指南

大模型应用正从云端API走向本地化部署,核心诉求是数据隐私、离线可用与成本可控。Ollama作为轻量级推理运行时,通过封装底层引擎,让开发者以命令方式快速拉起DeepSeek等模型,并暴露OpenAI兼容接口,方便接入现有系统。而要让模型回答私域问题,则需要借助RAG(检索增强生成):先将文档切分、向量化,再在问答时检索相关片段交给模型生成,从而缓解知识陈旧与幻觉问题。该方案适用于企业内网知识库、敏感数据问答、边缘设备智能辅助等场景。本文基于实际部署经验,围绕Ollama跑通DeepSeek、构建私有知识库

weixin_29045585的博客 285

DeepSeek本地部署实战:Ollama+私有知识库搭建完全指南

大模型私有化部署已成为企业数据安全与降本增效的关键路径。以DeepSeek为代表的开源模型,配合Ollama这类轻量级推理调度工具,让普通显卡甚至纯CPU环境也能运行本地大模型。要让模型真正理解内部文档,还需引入RAG(检索增强生成)技术:先将文档切片向量化存入向量数据库,再在问答时检索相关片段拼入提示词,既规避上下文窗口限制,又显著提升回答准确率。本文从硬件选型、量化位宽与显存估算讲起,完整演示Ollama安装、DeepSeek模型拉取与导入、基于Chroma的私有知识库搭建,并复盘典型报错排查过程,帮助

weixin_29038303的博客 246

本地部署DeepSeek+Ollama+知识库:从安装到排错全流程实战

大模型本地部署与私有知识库结合,正成为开发者保障数据隐私与离线可用的主流方案。其核心原理是通过Ollama等工具在本地加载DeepSeek蒸馏模型,并利用向量化技术将文档切片嵌入,实现检索增强生成。这种架构的技术价值在于数据不出本机、断网可用且长期成本可控,尤其适合内网知识库搭建与个人笔记管理。在实际应用中,常需应对模型拉取中断、推理服务启动失败及检索空结果等工程问题。本文围绕DeepSeek与Ollama的本地知识库落地,拆解可复现步骤与典型报错排查方法。

weixin_29102619的博客 255

Ollama+DeepSeek本地知识库部署指南:从环境搭建到踩坑解决

大模型私有化部署正在成为企业数据安全与定制化服务的关键路径,而检索增强生成(RAG)则是让通用模型精准回答私有文档的核心技术。RAG通过文档切分、向量化、相似度检索与生成回答四步,将外部知识注入模型推理过程,有效缓解幻觉问题。在具体落地时,Ollama作为轻量级推理框架,凭借模型管理、OpenAI兼容API和显存优化机制,成为本地运行DeepSeek等开源模型的优选。本文基于真实部署经验,完整梳理从硬件选型、模型下载加速到向量知识库搭建的流程,重点复盘Ollama服务500报错、下载卡顿及知识库答非所问三大

weixin_29045001的博客 303

DeepSeek 多平台部署实战:Ollama、Open WebUI 与手机端全攻略

大模型本地化部署是当前 AI 工程实践中的热门话题,它让开发者能够在私有环境中运行对话模型,降低 API 成本并提升数据可控性。Ollama 作为轻量级模型管理工具,通过封装模型文件与运行参数,提供统一的本地 API 入口,大幅简化了 DeepSeek 等开源模型的拉取和推理流程。Docker 容器技术则进一步解决了跨环境依赖问题,让 Open WebUI 这类Web 界面能快速对接本地推理服务,实现聊天、多用户管理等功能。无论是个人开发者自建 AI 工具链,还是研究人员验证模型效果,亦或是在手机端通过 T

weixin_29042035的博客 203

STM32版CCD线性摄像头寻线寻迹小车_stm32接ccd

目前大多数的小车寻线寻迹都是用红外对管寻线,这是比较简单也比较成熟的技术方案,且成本也低。本文将介绍使用CCD线性摄像头寻线寻迹。TSL1401 线性传感器由一个 1x128 的光电二极管阵列、相关的电荷放大电路以及一个内部像素数据保功能组成。内部像素数据保功能可以为所有像素点提供同时积分的开始和停止时间。该阵列由 128 个像素组成,每个像素的感光面积为 3,524.3 平方微米。像素之间的间隔为 8μm。内部控制逻辑简化了操作,该模块需要串行输入(SI)信号和时钟信号(CLK)。

2401_87557129的博客 3229

计算机视觉之ResNet

RestNet是2015年由微软团队提出的,在当时获得分类任务,目标检测,图像分割第一名。该论文的四位作者何恺明、张祥雨、任少卿和孙剑如今在人工智能领域里都是响当当的名字,当时他们都是微软亚研的一员。实验结果显示,残差网络更容易优化,并且加深网络层数有助于提高正确率。在ImageNet上使用152层的残差网络(VGG net的8倍深度,但残差网络复杂度更低)。对这些网络使用集成方法实现了3.75%的错误率。获得了ILSVRC 2015竞赛的第一名。原文链接这是一篇计算机视觉领域的经典论文。

十年以上架构设计经验,专注于软件架构和人工智能领域,对机器视觉、NLP、音视频等领域都有涉猎 2万+

从 0 到 1 构建 Graph RAG 系统:本地图谱 + 通义千问落地实践

本文介绍了一个基于知识图谱的检索增强生成系统(Graph RAG),该系统结合领域知识图谱、语义检索和大模型问答,旨在提供结构化、精准的技术问答服务。文章详细说明了项目背景、目标、核心技术架构以及实现方法,包括本地图谱构建、Neo4j数据库接入、语义检索和大模型集成等关键环节。该系统支持混合检索、多轮问答和知识图谱关联理解,能够有效减少大模型幻觉,提升问答的准确性和可解释性。文中还展示了核心代码结构和流程图,呈现了从文档加载到图谱构建再到问答生成的完整流程。该系统适用于需要处理复杂领域知识的研发和数据分析场

m0_58378112的博客 1399

避坑指南:Zephyr RTOS与nRF Connect SDK环境搭建常见错误及解决方案

本文详细解析了Zephyr RTOS与nRF Connect SDK环境搭建过程中的常见错误及解决方案,涵盖网络问题、代理设置、SEGGER Embedded Studio配置、分支切换等关键环节。针对开发者实际遇到的痛点问题,提供了一系列实用技巧和深度排错方法,帮助高效完成NCS开发环境部署。

weixin_28685287的博客 172

倒立摆入门详解+pid调参

倒立摆制作全过程 最近在练习pid的控制算法,就选用了2013年的电子设计国赛题目:倒立摆 。 首先给你们看看我的成果 注意哦:倒立摆不是靠上面黄色的传感器保持平衡的,而是通过下面的电机左右扭动使得摆杆不掉下来,难度可不小了。 材料准备 1.机械部分 如图所示选好电机和角位移传感器进行组装就好了,这个部分是我直接网上购买的,如果要自己装也是可以的,不过会比较麻烦,结构差不多的。 2.主控部分 这个部分的话完全是我自己设计的,作用和网上买的一样,因为网上买的话太贵了,有需要的话可以联系我,有pcb文件

small_po_kid的博客 2万+

手把手教你用C语言实现GNSS卫星方位角计算(附RTKLIB风格代码解析)

本文详细介绍了如何使用C语言实现GNSS卫星方位角计算,包括从地固坐标系到站心坐标系的转换链条。通过RTKLIB风格的代码解析,展示了XYZ到ENU坐标转换的核心原理和C语言实现框架,帮助开发者掌握卫星方位角和高度角的计算技巧,适用于GNSS观测数据质量分析和精密定位算法开发。

weixin_30699915的博客 365

Open3D (C++) 点云边界提取【2025最新版】

Compute the boundary points of a point cloud.The implementation is inspired by the PCL implementation. Reference:https://pointclouds.org/documentation/classpcl_1_1_boundary_estimation.html

点云侠的博客 871

基于STM32的多传感器融合的设施农业小型搬运机器人避障控制系统设计

针对设施农业场景中狭窄通道、障碍物多样(如农机具、作物植株、水管)的特点,设计一款基于 STM32 的小型搬运机器人避障控制系统。系统通过多传感器融合实现 360° 环境感知,采用模糊 PID 控制算法实现平滑避障,满足温室、大棚等场景的搬运需求。通过在温室环境测试,系统可实现对直径≥5cm 障碍物的有效检测(检测距离误差≤5%),避障转向半径≤30cm,平均功耗≤15W。后续可通过增加激光雷达(如 TFmini)提升远距离障碍物检测能力,结合 SLAM 算法实现路径规划。

weixin_42300449的博客 860

假人有限元模型

假人模型,车辆碰撞假人有限元模型,适合做乘员安全的研究者利用

jre9下载 jdk9

(Java SE Runtime Environment 9.0) 9.0u175 官方最新版 【x86|x64】

lwip-2.0.3

lwip是瑞典计算机科学院(SICS)的Adam Dunkels 开发的一个小型开源的TCP/IP协议栈。实现的重点是在保持TCP协议主要功能的基础上减少对RAM 的占用。

精雕软件(JDpaint) 5.5 绿色版

精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版

上一篇: 【学习笔记】Transformer
ColinCooper
博客等级 码龄7年 29粉丝 8原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
