毕业设计:基于机器学习的指针仪表盘识别系统 人工智能 python 目标检测

基于深度学习的指针式仪表图像智能读数方法 变电站指针式仪表自动读数识别 阅读详情

目录

前言

项目背景

数据集

设计思路

更多帮助


前言

    📅大四是整个大学期间最忙碌的时光,一边要忙着备考或实习为毕业后面临的就业升学做准备,一边要为毕业设计耗费大量精力。近几年各个学校要求的毕设项目越来越难,有不少课题是研究生级别难度的,对本科同学来说是充满挑战。为帮助大家顺利通过和节省时间与精力投入到更重要的就业和考试中去,学长分享优质的选题经验和毕设项目与技术思路。

        🚀对毕设有任何疑问都可以问学长哦!

       大家好,这里是海浪学长计算机毕设专题,本次分享的课题是

       🎯基于机器学习的指针仪表盘识别系统

项目背景

       在工业和交通领域,指针仪表盘广泛应用于监测和控制系统,例如汽车仪表盘、工业仪表、航空仪表等。传统的指针仪表盘读数通常需要人工观察和解读,存在主观性和误读的可能性。基于机器学习的指针仪表盘识别系统可以通过分析仪表盘图像特征和使用训练好的模型,自动准确地读取指针位置和数值信息。这种系统可以提高工作效率、减少人为错误,并具有广泛的应用前景。因此,开发基于机器学习的指针仪表盘识别系统对于工业自动化和交通领域具有重要的实际意义和应用价值。

数据集

       由于网络上缺乏现有适用于基于机器学习的指针仪表盘识别系统的数据集,我决定利用网络爬虫技术进行数据采集,并创建了一个全新的数据集。通过爬取工业设备和交通工具相关网站的指针仪表盘图像,我收集了大量真实的仪表盘图像数据。这个数据集包含了不同类型和不同角度下的指针仪表盘图像,以及其相应的标签信息。通过网络爬取和数据清洗,我能够获取到真实的仪表盘样本,这将为我的研究提供更准确、可靠的数据基础。
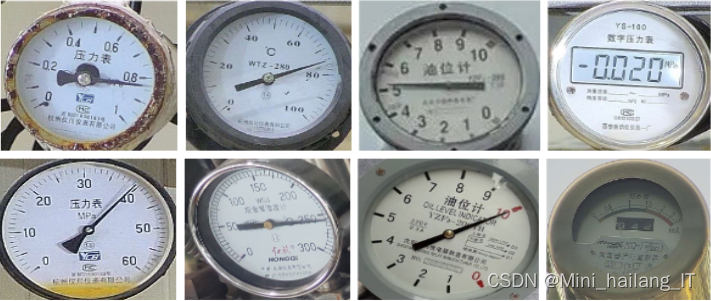
       通过图像处理和增强技术,我对原始数据集进行了多样性增强和扩充。具体而言,我应用了数据增强方法,如旋转、平移、缩放和镜像等,以生成更多的样本变体。此外,我还使用了噪声添加和模糊处理等技术来模拟不同环境下的图像变化和噪声干扰。通过数据扩充,我能够获得更丰富的样本集,从而提高了系统对于不同仪表盘类型和环境条件的适应能力。

设计思路

       卷积神经网络(CNN)是一种具有深度结构的前馈神经网络,其特点是包含卷积计算并以二维矩阵的形式处理数据。相比传统的全连接神经网络,CNN通过将图像转换为二维矩阵格式的数据输入,能够全面、立体、细致地提取图像数据中的特征值。CNN与普通神经网络的主要结构差异在于引入了卷积层和子采样层作为特征抽取器。在卷积层中,每个神经元只与部分邻层神经元连接。一个卷积层通常包含多个特征平面,每个特征平面由排列的神经元组成,同一特征平面的神经元共享权值,即共享卷积核。卷积核会在训练过程中通过学习得到合理的权值。共享卷积核和减少连接数量的优势使得网络各层之间的连接减少,降低过拟合的风险。池化操作(也称为子采样)是一种特殊的非线性卷积过程。卷积操作和池化操作在很大程度上简化了模型的复杂度和参数数量。池化操作通过进一步减少数据维度,提取主要特征并保留空间信息。
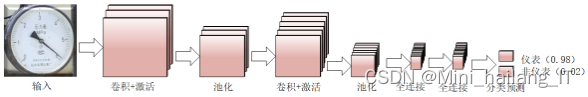
       卷积神经网络(CNN)包含了输入层、卷积层和池化层等组成部分。输入层接收图像的像素矩阵作为输入,矩阵的长、宽代表图像的大小,深度表示图像的色彩通道。卷积层通过局部连接和权值共享的方式,将上一层的多维矩阵转化为下一层的多维矩阵,以提取更深入、抽象的特征表达。池化层则用于缩小矩阵的大小,而不改变深度,通过降低分辨率来减少全连接层的输入数据量,从而减少训练参数。
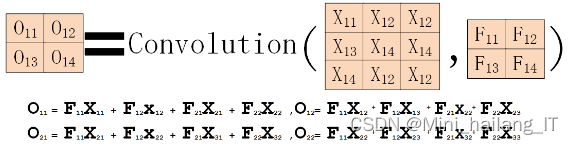
       残差网络基础模块是指ResNet中的残差块,它是ResNet网络结构的基本构建单元。残差块的设计旨在解决深度神经网络中的梯度消失和表达能力不足的问题。残差块通过引入跳跃连接来实现残差学习。跳跃连接将输入特征与输出特征直接相加,使得网络可以学习残差而不是直接学习映射。这样,网络可以轻松地学习到恒等映射,即将输入直接传递到下一层,或者学习到更复杂的映射,通过残差进行增量学习。通过堆叠多个残差块,可以构建深度的ResNet网络。在每个残差块中,输入特征沿着主路径(主要卷积分支)进行前向传播,同时通过跳跃连接直接传递到输出。这种设计使得网络可以轻松地学习到残差,有效解决了深度网络中的梯度消失问题,使得网络训练更加稳定和高效。

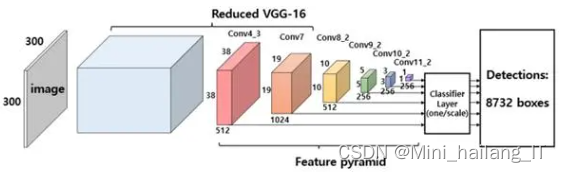
       基于回归的目标检测算法,如SSD和YOLO系列,利用特征提取器(如CNN、ResNet50)进行特征提取。通过深层网络中的卷积和池化操作,特征图的尺寸逐渐减小,特征也逐渐变得更加抽象。这使得小的特征图可以用于检测大的目标,而大的特征图则可以用于检测小的目标。SSD继承了YOLO的思路,将目标检测转换为回归问题。SSD在每个特征图上应用了3x3的卷积操作,然后进行目标检测。这样可以更好地适应不同尺寸的目标,并提高检测的准确性。
       语义分割是通过像素级别的分类将图像分割成具有语义含义的区域块,并识别每个区域块的语义类别。传统方法和基于卷积神经网络的方法是实现语义分割的两种主要方式。传统方法包括随机森林、条件随机场、灰度分割和SVM等,而基于卷积神经网络的方法如FCN、UNet和SegNet则利用深度学习模型自动学习图像特征,实现端到端的分类学习,提高语义分割的精确度和效率。
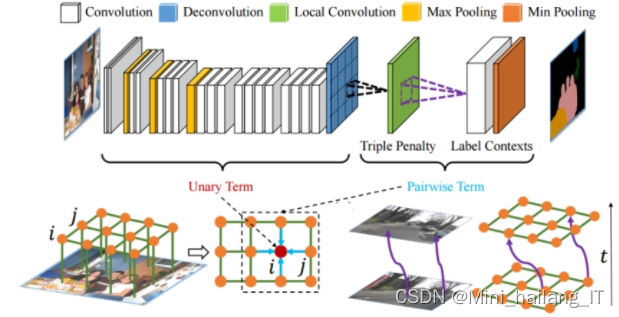
       特征的融合是语义分割中一个重要的手段,它通过将不同深度或同层次的网络输出特征图进行整合,提高分割性能。特征融合可以通过早融合或晚融合的方式实现。低层特征具有更高的分辨率和更多的细节信息,但语义表达不够精准,而高层特征则具有更强的语义信息但分辨率较低。因此,如何将两者融合,取得精华并去除糟粕,对于改善分割模型性能至关重要。

       几何校正是对失真的成像进行处理,以恢复图像到未成像前的理想状态。它主要应用于遥感图像和医学图像领域。在指针仪表读数识别中,几何校正也是必不可少的,因为仪表图像在采集过程中会产生几何失真,降低图像质量。几何校正的目的是消除这些失真对指针仪表读数识别的影响,以提高识别精度和难度。
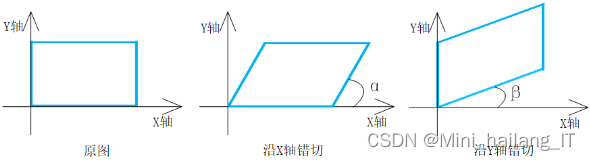
       常见的几何校正算法包括仿射变换、透视变换和特征配准算法(如SIFT)。仿射变换可以进行平移、旋转、缩放和错切等基本几何变换,透视变换则可以处理更复杂的透视畸变。这些变换会将图像中的每个像素位置映射到校正后的位置。

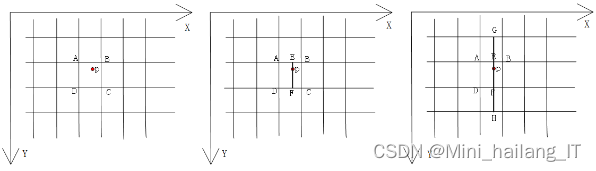
       几何校正算法可以概括为两个步骤:几何变换和灰度插值。几何变换是通过应用变换矩阵将图像进行形状和位置的调整。在变换后的图像中,每个像素的颜色值需要从原始图像中找到相应位置的颜色值进行填充。这涉及到灰度插值的技术,常见的方法有最近邻插值、双线性插值和三次线性插值,用于确定变换后像素的颜色值。
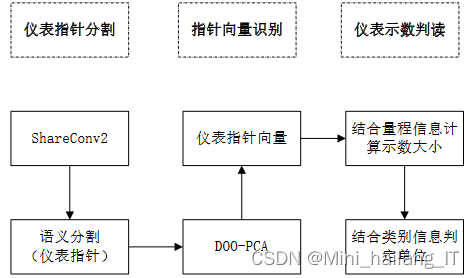
       在仪表指针的识别过程中,可以使用语义分割算法对仪表图像进行分割,以提取出指针的区域。语义分割算法可以将图像按照像素级别进行分类,将指针与其他区域进行区分。接下来,可以采用改进的PCA算法对提取的指针区域进行拟合。PCA(主成分分析)是一种常用的降维算法,但在这里被用于估计指针的方向。通过对指针区域进行PCA拟合,可以得到指针的主要方向向量。这个向量可以提供指针的斜率信息,指示指针在图像中的倾斜程度。此外,通过计算向量所在的象限,可以确定指针在仪表上的位置。
相关代码示例:

resnet = models.resnet50(pretrained=True)
num_classes = 2  # 仪表目标和背景两个类别
num_features = resnet.fc.in_features
resnet.fc = torch.nn.Linear(num_features, num_classes)

unet = YourUNetModel()

criterion_detection = CrossEntropyLoss()
criterion_segmentation = BCELoss()

optimizer_detection = Adam(resnet.parameters(), lr=0.001)
optimizer_segmentation = Adam(unet.parameters(), lr=0.001)

transform = transforms.Compose([
    transforms.ToTensor()
])
dataset = YourDataset(transform=transform)
dataloader = DataLoader(dataset, batch_size=32, shuffle=True)

for epoch in range(num_epochs):
    for images, targets, masks in dataloader:
        resnet.train()
        optimizer_detection.zero_grad()
        outputs_detection = resnet(images)
        loss_detection = criterion_detection(outputs_detection, targets)
        loss_detection.backward()
        optimizer_detection.step()

        unet.train()
        optimizer_segmentation.zero_grad()
        outputs_segmentation = unet(images)
        loss_segmentation = criterion_segmentation(outputs_segmentation, masks)
        loss_segmentation.backward()
        optimizer_segmentation.step()

海浪学长项目示例:

更多帮助

使用OpenCV实现指针仪表检测:基础与实战 指针仪表是一种通过指针指示数值的仪表,广泛应用于压力表、温度计、速度计等各种测量仪器中。通过图像处理技术自动检测和读取指针仪表的数据,可以大大提高数据采集的效率和准确性。OpenCV(Open Source Computer Vision Library)是一个开源的计算机视觉和机器学习软件库。它由一系列C++函数组成,能够进行实时的图像处理。OpenCV广泛应用于工业自动化、机器人、安防、医疗等多个领域。 阅读详情

相关推荐

基于TensorFlow目标检测算法SSD来定位圆形指针式仪表表盘

圆形指针式仪表自动识别 —— 圆形表盘定位 目的:检测出圆形表盘边框的所在矩形区域,排除无关背景干扰,提升后续算法计算速度和识别精度。 SSD目标检测算法: 采用基于深度学习的目标检测算法SSD(single shot multibox detector),相比Faster RCNN 有明显的速度优势,相比YOLO又有明显的mAP优势(不过已经被CVPR 2017的YOLO9000超越)。 参考TensorFlow官方开源的目标检测代码: https://github.com/tensorflow/mode

YZhang0108的博客 3885

13 - 深度学习识别仪表 (目标检测)

目标检测中的指针识别。

March_A的博客 2452

指针式仪表自动读数与识别(九):多仪表自动读数

前面的几篇文章是针对单个仪表的读数,本片文章是针对于多个仪表的读数。考虑到由于有些仪表并不止一个表盘,所以在摄像头采集到的图像中,一张图像会 包含多个表盘,若是用多个摄像头去拍摄则得不偿失,所以我们使用划分区域的方式进行一个简单的区分,对不同的区域进行独立的检测和识别。 最终结果如下: 每一个仪表使用一个单独的线程进行计算,每一个仪表都可以单独配置,互不影响 ...

哈哈哈哈哈哈哈 6288

指针式仪表的自动读数与识别

指针式仪表的自动读数与识别前言步骤概括1.仪表图像预处理2.刻度线提取2.1轮廓查找2.2面积筛选,长宽比,距离2.3刻度线轮廓拟合直线3.指针轮廓提取4.结果5.Pyqt55.1功能测试总结 前言 本文讲述了指针仪表示数读取的过程与方法,灵感来自实验室的长时间数据记录带来的枯燥,自学了python,Pyqt5,opencv的库,断断续续做了大半年,其实真正着手也没有那么困难,只不过在一些处理方法...

qq_27545821的博客 4万+

指针式仪表自动读数与识别(六):指针定位

序 指针定位作为仪表识别读数识别的重中之重,其定位是否准确直接决定了最终的读数,因此,需要重点分析一下。本文首先介绍一下Hough直线检测的原理及不足之处,然后使用两种新的方法来定位指针:一种是环向模板匹配法(CTM),另一种是径向灰度求和法(RGS),并通过测试来验证其准确性。 Hough直线检测原理 Hough直线检测的核心思想是:将在图像空间中的直线检测问题转换到参数空间中对点的检测问题,通...

哈哈哈哈哈哈哈 7211

基于vue2的echarts3D地球

采用vue2+js实现了echarts3D地球的放大、缩小和旋转

qq_44699269的博客 1132

人工智能专业本科毕业设计选题

本文汇总人工智能本科毕业设计精选选题,涵盖计算机视觉、自然语言处理等六大核心方向,共60个可落地项目。所有选题适配本科生能力,基于Python、PyTorch等主流技术,数据集公开、代码开源,支持从基础保底到高分创新的多层级难度选择,兼具可视化强、开题简单、论文素材丰富等特点,全面满足人工智能、计算机、软件工程等专业毕设需求。

yh1340327157yh的博客 209

遗传算法优化光学超表面:智能设计突破纳米结构瓶颈

光学超表面设计本质上是一个高维、非线性、离散每个结构单元(如纳米砖柱、孔洞、十字架)有多个参数(长、宽、高、旋转角、材料),整个阵列的参数组合数量随单元数指数级增长。性能指标(如聚焦效率、工作带宽、偏振转换率、特定角度响应)往往无法用简单解析式表达,需依赖计算密集型电磁仿真(如FDTD, FDFD, RCWA)来评估。结构参数微小变化可能引起光学响应的剧烈跃变,目标函数存在多个局部最优解。实际制造通常要求结构参数取自有限的离散值(如特定刻蚀深度、材料库)。

weixin_51101456的博客 1142

毕业设计:基于深度学习的仪表盘指针检测与读数系统 计算机视觉 OCR

毕业设计:基于深度学习的仪表盘指针检测与读数系统通过使用深度学习技术,结合计算机视觉算法,该系统可以自动检测仪表盘图像中的指针位置,并准确读取指针所指示的数值。我们将探索不同的深度学习模型和算法,优化模型的结构和参数,以提高系统的检测和识别精度。对于计算机专业、软件工程专业、人工智能专业、大数据专业的毕业生而言,提供了一个具有挑战性和创新性的研究课题。无论您对深度学习技术保持浓厚兴趣,还是希望探索机器学习、算法或人工智能的领域的同学,都能从这个课题中获得灵感和指导。

Hai_Lang_IT的博客 2454

基础篇.ARM架构介绍(1)

ARM公司主要向客户提供处理器IP。ARM体系结构是一种硬件规范,主要用来约定指令集、芯片内部体系结构等。以指令集为例,ARM体系结构并没规定每一条指令在硬件IP中如何实现,只是约定了每条指令的格式、行为规范、参数等。

heshuangzong的博客 7805

Qt5.15.2安卓开发环境配置保姆级教程(含JDK8、SDK33、NDK21.4及Gradle国内镜像避坑指南)

本文提供Qt5.15.2安卓开发环境配置的完整教程,涵盖JDK8、SDK33、NDK21.4及Gradle国内镜像设置,帮助开发者快速搭建开发环境并避免常见问题。通过详细步骤和实战技巧,解决依赖冲突、网络超时等难题,提升开发效率。

weixin_28730353的博客 203

仪表盘指针识别与刻度百分比估计

在工业监控、远程抄表、智能检测等领域,传统模拟仪表盘仍广泛使用。为实现自动读数,基于图像的仪表盘识别方法应运而生,主要包括数字识别(OCR)、指针角度与量程映射、刻度线检测与拟合分析三类。本项目采用第三种方法,通过YOLO-Segment模型进行图像分割,识别指针和刻度线,进而进行椭圆拟合,恢复刻度弧的几何结构,并计算指针在刻度范围内的位置百分比。该方法适用于单指针、单刻度盘的仪表识别,具有较高的通用性和鲁棒性,能够适应非标准、倾斜拍摄、部分刻度遮挡的场景。项目流程包括模型训练、模型推理和几何分析计算百分比

qq_43415026的博客 2159

【C语言】初识C语言(上篇)

初识C语言第一部分

StackFrame 4014

毕业设计-基于计算机视觉技术的指针式仪表智能识别系统

毕业设计-基于计算机视觉技术的指针式仪表智能识别系统:在变电站等有强磁干扰的环境中,数显式、电子式仪表 无法正常工作,因此指针式仪表在此类工作环境中发挥着重 要作用,但指针式仪表读数复杂且人工读数存在一定误差, 所以指针式仪表适用的工业场景并不适合人工读取仪表示 数。综上所述,研究指针式仪表的智能读数具有重要意义。 近年来,国内外研究者针对指针式仪表示数识别提出许 多方法,例如基于 ICM 的指针式仪表读数方 法,利用加权最大类间方差法提取指针表圆弧,最后通过 距离法对极坐标变换后的图像进行读数。利用 Ho

Hai_Lang_IT的博客 2344

[QMT量化交易小白入门]-八十九、深度学习训练多维特征进行金融价格行情预测

本专栏主要是介绍QMT的基础用法,常见函数,写策略的方法,也会分享一些量化交易的思路,大概会写100篇左右。QMT的相关资料较少,在使用过程中不断的摸索,遇到了一些问题,记录下来和大家一起沟通,共同进步。

木头大左的博客 218

一篇文章带你认识 SpringBoot

文章目录一、原有 Spring 优缺点分析二、SpringBoot 的概述 一、原有 Spring 优缺点分析 (1)Spring 的优点分析 Spring是Java企业版(Java Enterprise Edition,JEE,也称J2EE)的轻量级代替品。无需开发重量级的Enterprise JavaBean(EJB),Spring为企业级Java开发提供了一种相对简单的方法,通过依赖注入和面向切面编程,用简单的 Java 对象(Plain Old Java Object,POJO)实现了EJB的功能。

南淮北安的博客 766

指针式仪表识别技术的应用

指针式仪表图像,图像识别,自动读表

yuntin99的博客 2384

Dify与第三方平台(飞书、微信、钉钉)LangBot机器人对接实战

调用链路:飞书用户发消息 → 飞书开放平台事件回调 → LangBot 服务 → Dify 应用接口 → Dify 知识库 + 大模型生成答案 → 原路返回飞书聊天框Dify:承载知识库、提示词配置、大模型调用能力;LangBot:多 IM 渠道适配器,统一对接各大 IM 开放平台与 Dify API;飞书开放平台:提供机器人消息收发、事件推送能力。LangBot 作为中间转发服务,一端对接 Dify 应用 API,一端对接飞书开放平台机器人接口;

悦分享 269

基于YOLO v8 + OpenCV的指针仪表读数识别

通过计算指针与起始刻度、终止刻度之间的夹角,将夹角占比乘以仪表量程,从而得到指针指示的数值。对于 360 度仪表,因为只有一个“0 刻度线”,处理方式略有简化。:界面包含 “导入图片 / 开始检测 / 确认读数 / 修改读数 / 显示结果 / 清除数据” 等功能。:在裁剪出的表盘区域,采用高斯滤波 + 二值化 + 轮廓检测等方法,筛选出指针和刻度线的轮廓;:通过轮廓中心、刻度线拟合、延长线交点等方式优化表盘中心点位置。方法检测圆形,以识别和定位表盘的圆心和半径。:将处理后的图像灰度化,利用。

qq_63454802的博客 451

VB摄像头监控

该VB模块可对摄像头捕获的画面进行录像等,可在创建的窗口进行控制

lwip-2.0.3

lwip是瑞典计算机科学院(SICS)的Adam Dunkels 开发的一个小型开源的TCP/IP协议栈。实现的重点是在保持TCP协议主要功能的基础上减少对RAM 的占用。

YOLO-obb+PyQt实现指针式仪表读数识别(二)

在YOLO-obb+PyQt实现指针式仪表读数识别(一)中主要介绍YOLO-obb模型标注训练流程,在YOLO-obb+PyQt实现指针式仪表读数识别(二)中介绍读数原理和校正原理。

x0516weilan的博客 2234

廖雪峰Python教程[完整版]

廖雪峰的python教程整理的,已经排好版了,而且还是完整的,适合小白

利用语义分割算法做指针式仪表的读数识别

第一步先打标,打标之前先安装labelme,这里我用的labelme版本是3.16.7 pip install labelme==3.16.7 然后在终端桥labelme 打开labelme的界面 如下: 把表盘的部分和指针的部分分别用pan和zhen来表示,我标注了1700多张图片数据,然后需要把json文件和图片整理成voc的数据格式。这是一段 json_data_label.py的文件,在很多github仓库中都能找到,我用的代码地址是这个github 代码如下: import argparse

Enigma_tong的博客 3277

ssm框架搭建

这个是一个在idea上成功跑起来的ssm框架项目,保存在这里方便以后使用直接下载

仪表盘读数识别~1

最终,方案的成绩如下。1、目标检测算法和ocr识别算法均源自开源算法库中SOTA模型,实现简单高效,且具备丰富的工业部署落地支持。2、没有采用传统直线检测的方式检测关键点,通过类似姿态估计的方式提高了关键点检测精度。3、提出了一种基于查表的鲁棒仪表读数方法,对于遮挡严重的情况也能较好地处理。4、通过透视变换,将形变的仪表图像修正,使得读数更加准确。1、将模型文件转换为TensorRT格式,加速推理。2、更改ocr识别模型,提升效率。whaosoft aiot http://143ai.com

whaosoft143ai的博客 2377

Python-opencv的指针检测、表盘识别算法案例分析

Python-opencv的指针检测、表盘识别指针识别前的预处理部分去除表盘,保留指针(效果好可省略)表盘圆心检测主程序段(指针识别到输出)预处理直线检测主要问题/其他方案 指针识别前的预处理部分 主要使用大量灰度,二值化等进行预处理,以至于在后面检测达到好的效果 去除表盘,保留指针(效果好可省略) 首先创建了一个light.py文件,利用两个表盘一样指针不同的图片对应位置比较留下最亮的像素,得到没有指针的表盘。 需要表盘位置比较准确,两张图表盘位置相近,否则太大差异没有意义 不相同也可以通过模板匹配或者截

qq_44781688的博客 1万+

YOLOv8+PyQt+OpenCV实现数字式仪表读数和指针式仪表读数识别(二)

YOLOv8+PyQt+OpenCV+Python实现数字式仪表读数识别和两种指针式仪表读数识别,章(一)内容为不同种类仪表识别和数字式仪表读数识别,这一章介绍两种指针式仪表读数识别方法,一种为非360度指针式仪表,一种为360度指针式仪表。

x0516weilan的博客 1万+

PaddleOCR数字仪表识别——3.(New)PaddleOCR迁移学习

安装 参考百度PaddleOCR的快速安装,记得提前安装gcc就行。(参考PaddleOCR数字仪表识别——3.paddleocr迁移学习3.1部分) 1. 数据准备 1.1 数据集 参考PaddleOCR数字仪表识别——2(New). textrenderer使用及修改使之符合PaddleOCR数据标准 1.2 字典 PaddleOCR提供了一些默认的字典,位置(PaddleOCR/ppocr/utils/dict/)比如 ppocr/utils/ppocr_keys_v1.txt 是一个包含6623个字

啷个哩个啷 6523

毕业设计:基于机器学习的表盘指针数字识别系统 目标检测

毕业设计:基于机器学习的表盘指针数字识别系统通过采用深度学习和计算机视觉技术,系统能够从复杂的表盘图像中自动提取和识别数字。该系统结合了图像预处理、特征提取和模型训练等关键技术,通过构建适当的神经网络模型,实现了高效准确的表盘指针数字识别。对于计算机专业、软件工程专业、人工智能专业、大数据专业的毕业生而言,提供了一个具有挑战性和创新性的研究课题。无论您对深度学习技术保持浓厚兴趣,还是希望探索机器学习、算法或人工智能的领域的同学,本课题将为您提供灵感和指导。

Hai_Lang_IT的博客 1177
上一篇: 毕业设计:基于机器学习的草莓成熟度识别分类系统 人工智能 python 目标检测
下一篇: 毕业设计:基于机器学习的课堂学生表情识别系统 人工智能 python 目标检测
Mini_hailang_IT
博客等级 码龄9年 5936粉丝 640原创
评论 1
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
