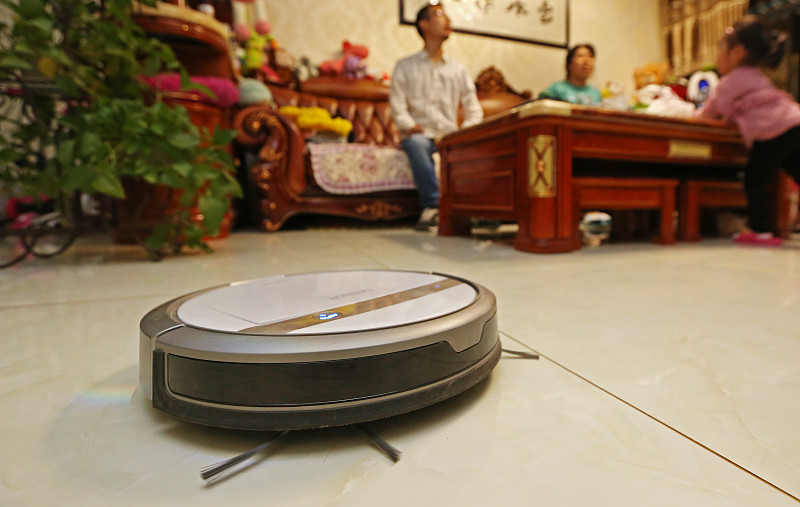
扫地机器人进步惊人,人形机器人离走进家庭还有多远?

人形机器人核心零部件供应商筛选指南 人形机器人作为机电软算深度融合的复杂系统,其产业化瓶颈不在概念构想,而在执行器、感知系统与运动控制三大技术模块的真实交付能力。理解无框力矩电机、谐波减速器、多模态传感器融合、边缘AI芯片及运动规划SDK等关键技术原理,是识别真实供应链价值的前提;其技术价值体现在高动态响应、宽温域稳定性与实时闭环控制能力;典型应用场景覆盖工厂巡检、康复辅助与家庭服务等非结构化环境;而当前阶段具备量产验证、BOM级供货和AVL名录准入能力的A股公司,才是真正穿越产业化死亡谷的‘隐形冠军’。 阅读详情

扫地机器人的早期体验与进步

2015 年购买的第一台扫地机器人 Neato Robotics XV Signature Pro,连鼠标和袜子都分不清。一次旅行回来,发现它碾过捕鼠胶板,吸进死老鼠后没电停在那散发腐臭味,让人恶心,随后将其扔进垃圾桶,多年不敢再买。2018 年尝试了科沃斯的 Deebot N795,它在 app 支持、清洁效果、自动回充等方面更好,且比 Neato 安静,Neato 工作起来像战斗机起飞。但它仍有识别和避障能力差的根本缺陷,会撞到家具等,清洁路线随意,效果不太好。不过,如今的扫地机器人配备了激光雷达(lidar)等导航技术,拥有先进传感器和经过 AI 训练的模型,能识别物体,还具备拖地、自动集尘和自清洁功能,有些甚至配备机械臂和升降系统,进步惊人。

人形机器人的现状与挑战

我们一直期待着终极的机器人伙伴,今年早些时候国际消费电子展(CES)上,人形机器人成热门话题,网上也有展示其潜力的视频。以 1X Technologies 公司的 Neo 为例,它外观像人类,预购价格 2 万美元,是最贵的机器人之一,演示视频显示可完成多种家务。但目前看到的多是早期原型产品和精心包装的“人形机器人秀”。

“立即预购”并不意味着产品即将上市

单任务机器人如扫地机器人等已高效,但人形机器人需将身体灵活性与情境智能结合。一些公司声称将交付人形机器人,如 Neo 去年底开始预购,今年发货,可能仍需大量人工远程操作;Weave Robotics 公司的洗衣折叠机器人 Isaac 1 可预购,今年秋季在加利福尼亚州交付,2027 年在美国更广泛地区发售;Hello Robot 公司的 Stretch 4 用于家庭老年人护理,售价 29950 美元,已在 300 多个场所使用,但只是基础款产品。还有其他一些人形机器人主要用于科研、工业和商业用途,Tau Robotics 计划推出人形机器人清洁服务,但处于早期推广阶段。

将身体与通用智能融合是最大的挑战

机器人需要接近真正的智能,能将执行任务的能力推广到其他任务。云鲸海外业务总裁孔云林表示,在机器人能全面理解地面环境并泛化处理前,加人形身体徒有其表。扫地机器人注重可靠性和重复性,无需先进机器学习或大型语言模型。而复杂机器人需基于视频数据的世界模型。麻省理工学院机器人学荣誉退休教授 Rodney Brooks 认为短期内家里不会有人形机器人,人形机器人概念是幻想。

机器人虽有进步,但并非完美无缺

工业机器人多固定在防护笼后,仓库移动机器人在结构化环境操作。但和人大小差不多的机器人在家中走动可能危险。史蒂文斯理工学院教授郭毅担忧初创公司将笨重机器人引入家庭或养老院,Onix 公司联合创始人 Nicholas Nadeau 指出使用机器人缺乏可预测性,数据工程公司 Innodata 副总裁 Franklin Tanner 认为物理威胁被低估。人形机器人有重量和扭矩,出问题动量和能量大,双足机器人保持平衡的安全响应也可能危险,机器人制造商处理故障的软件手段并非完美方案,带有重型轮式底座或单个伸缩臂的机器人可能更安全。

物理安全是一方面,隐私问题是另一方面

生活在智能设备世界,但能在卧室和浴室自由活动的机器人增加隐私风险。门铃摄像头固定监控指定范围,而移动机器人不同。个人网络安全服务公司 Solace 首席执行官 Paul Pioselli 表示家用机器人需银行级安全保障,因其更了解家庭。许多人形机器人需远程人工操作员,各公司承认风险并采取措施确保隐私,如 Isaac 1 有物理快门。

家不是工厂,这就是问题所在

机器人已以多种形式进入家庭,美国 22% 的家庭拥有扫地机器人。但从扫地机器人向人形机器人转变暴露家庭环境无标准化问题,纽约公寓和阳光地带住宅环境不同。波士顿动力 Atlas 产品总监 Aya Durbin 表示工业市场适合人形机器人,工业机器人在汽车装配线表现出色,而家庭环境布局、物品摆放差异大。家庭环境对机器人机械不利,真正瓶颈是物理耐久性,先进机器人需先进传感器,家庭灰尘对机器人处理器有威胁,初创公司需解决常见问题。

家用机器人是否应该设计成人类的模样?

乍看人形机器人设计合理,可在人类工作处发挥作用。但硬件方面挑战巨大,要将其推向市场需克服集成微型旋转部件、生产耐用关节和提高电池续航能力等挑战。iRobot 首席工程师 Adam Pope 认为未来家务机器人更像电器,让人形机器人做电器能完成的工作并非最佳用途,演示中人形机器人完成任务速度不快,虽可节省劳动力但不能节省时间。

机械手与夹爪的比较

制造人形机器人需选择夹爪还是类人手,两者各有优缺点,夹爪便宜易实现,完整人手适合精细操作。史蒂文斯理工学院助理教授王龙认为三指鸟爪式设计更好,Isaac 1 使用平行夹爪,其联合创始人 Evan Wineland 认为许多家务用夹爪即可。五指手可轻松转移人类技能,更适合家居环境,但增加成本和耐用性挑战。

双腿与轮子的比较

关于使用双腿还是轮子存在争论,Stretch 4 和 Isaac 1 采用轮式设计,好处是平衡稳定、易于实现。短期内轮式设计更安全、制造维护简单,但双足对通用机器人在杂乱家庭环境和无障碍设施无法覆盖空间中移动有用甚至必要。

人形机器人要拥有“大脑”,物理 AI 能力需大幅提升

人形机器人缺乏复杂的物理 AI 能力,大型语言模型让 AI 像看书学骑车,物理 AI 模型则教机器人真正骑车,学习和执行动作差距大,AI 模型缺乏泛化能力。史蒂文斯理工学院机器人实验室展示机器人在处理未训练物体时表现不佳。Apptronik 首席产品官 Daniel Chu 表示引入人形机器人的最大瓶颈是现实世界训练数据。训练 AI 执行物理任务有物理捕捉和使用世界模型两种方法,多家公司致力于解决这一问题。

没人能说清成本和制造复杂性的全貌

制造人形机器人昂贵,Nadeau 认为报价 5 万至 10 万美元更可信。价格高的人形机器人在消费者对高价扫地机器人望而却步的市场缺乏吸引力,且机器人可维修性几乎为零,多数公司缺乏维修人员。实现大规模生产还需几年,可能要到 2030 年左右才能看到大量机器人进入家庭。特朗普政府禁止进口新型机器人模型的政策发展未知,订阅模式或许是不错选择,Weave Robotics 和 Neo 已采用该模式。

人形机器人将首先占领商业空间

机器人管家到来取决于硬件和 AI 融合。机器人已在工厂和仓库广泛应用,许多公司将其设计用于商业等用途,Sunseeker 的 Ma 认为人形机器人短期内可应用于药店和便利店。行业发展将分阶段,不同专家预计时间不同。但最持怀疑态度的专家 Brooks 认为真正实用的家用人形机器人是“集体幻觉”,目前还处于漫长演示视频阶段,单任务机器人未普及,短期内不太可能在家中看到人形机器人。

能源管理基于MATLAB的企业最大需量预测模型:月内峰值追踪与超限风险模拟分析系统设计 项目介绍 MATLAB 企业最大需量预测|月内峰值追踪与超限场景模拟 内容概要:本文介绍了一个基于MATLAB R2025b的企业最大需量预测项目,旨在通过构建月内峰值追踪与超限风险识别模型,实现对企业电力负荷的精细化管理。项目综合考虑时间周期、环境温度、生产强度、特殊日期及随机扰动等因素,构建模拟数据集,并采用装袋回归树和岭回归等机器学习模型进行负荷预测。通过滚动峰值追踪机制,系统动态整合历史真实值与未来预测值,生成月内最大需量趋势曲线,并结合预设阈值实现超限预警。同时支持多场景模拟,如增产、高温、设备集中启动等,评估不同工况下的超限风险,为企业错峰生产、储能调度等决策提供量化支持。项目注重实用性与兼容性,输出形式包括可视化图表、风险等级标识和多格式数据文件,适用于能源管理教学、工业负荷研究及智能用电原型开发。; 适合人群:具备一定MATLAB编程基础,从事能源管理、电力系统分析、工业自动化或智能制造领域的科研人员、工程师及高校师生,尤其适合工作1-3年、希望深入理解负荷预测与企业用电成本控制的技术人员。; 使用场景及目标:①实现企业月内最大需量的动态预测与滚动追踪,提前识别超限风险;②通过多因素场景模拟评估不同生产与环境条件下对需量的影响;③为错峰生产、设备启停优化、储能调度等能源管理决策提供数据支撑;④构建可复现、可扩展的负荷预测分析框架,服务于实际电能管理系统开发。; 阅读建议:此资源以模拟数据为基础,重点在于模型架构设计与管理应用逻辑,建议读者结合提供的代码实例,在MATLAB环境中动手复现数据生成、模型训练、峰值追踪与可视化全过程,并尝试调整特征参数或引入真实数据以深化理解。 立即下载

相关推荐

Matlab实现使用遗传算法的混合能源系统优化.rar

Matlab实现使用遗传算法的混合能源系统优化.rar

如果人形机器人技术成熟了,普通家庭会花几十万,上百万买一个人形机器人做家务吗?

但现实大概率是:当你花50万抱回这个金属管家,会发现它的家务能力介于“人工智障”和“人工智熄”之间——擦桌子打翻82年拉菲,哄孩子播放《大悲咒》催眠,修电灯直接触发全楼跳闸。由于特斯拉在电池、电机和AI方面的积累,其技术路径强调将现有汽车自动驾驶的AI“大脑”和动力系统移植到有手有脚的机器人身上。的赛道上,20台人形机器人与人类选手同时起跑,开启了一场前所未有的竞赛。据预测,中国人形机器人市场规模有望从2024年的约27.6亿元增长至2030年的380亿元,销量也将从数千台跃升至数十万台。

这个时代,作为程序员可能要学习小程序 542

压液氧(LOX)火箭发动机涡轮泵级建立了一条自动化的基于模型的系统工程(MBSE)与多学科设计优化(MDO)流水线.rar

压液氧(LOX)火箭发动机涡轮泵级建立了一条自动化的基于模型的系统工程(MBSE)与多学科设计优化(MDO)流水线.rar

机器人在未来,能否走进千家万户?

我班上有个小朋友兴奋地跟我说,他家的小米扫地机器人已经“工作”三年了,虽然它不会打招呼,但每天默默把地板扫干净,这就是最朴实的家用机器人。它们不算传统意义上的“机器人”,但具备机器人的核心特征——感知、决策、执行。但没关系,现在的孩子们——也就是我的学生们——到时候正好是工程师的主力军。——也许有一天,我会收到一个学生发来的消息:“老师,这是我做的机器人,我家和邻居家都在用了。”那将是我作为老师最骄傲的时刻。——到那时,机器人不再是科幻电影里的梦想,而是像今天的手机一样,成为淮南每个家庭再普通不过的一员。

lustsure的博客 220

python 操作海康威视工业相机资源例子--ParametrizeCamera_LoadAndSave.zip

python 操作海康威视工业相机资源例子--ParametrizeCamera_LoadAndSave

基于斜坡补偿的Buck电路峰值电流+电压电流双闭环控制【附说明文档】(Simulink仿真实现)优快云首页发布文章优快云同步助手LLC谐振变换器开环+闭环软启动仿真设计(Simulink

内容概要:本文围绕三电平VIENNA整流器的双闭环控制与中点电位平衡问题展开仿真研究,提出了一种基于上下电容电压差值补偿的中点电位平衡策略。该策略在传统电压电流双闭环PI控制的基础上,引入电容电压差值作为反馈信号,通过SVPWM调制中冗余小矢量的时间分配实现中点电荷的定向调节,从而在不改变主控制结构的前提下有效抑制中点电位偏差。仿真结果表明,该方法不仅确保直流母线电压稳定跟踪800V给定值,还能显著提升上下电容电压的均衡度,同时保持输入电流低谐波水平,验证了控制策略的可行性和有效性。; 适合人群:电力电子、电气自动化及相关专业的研究生、科研人员及工程技术人员,具备一定的MATLAB/Simulink仿真基础和电力电子拓扑知识背景者更佳。; 使用场景及目标:①掌握三电平VIENNA整流器的工作原理与中点电位波动的成因;②理解电压电流双闭环PI控制的设计要点与参数整定原则;③学习基于差值补偿的中点电位平衡控制策略及其与SVPWM的协同机制;④应用于充电桩、航空电源、通信电源等中大功率单向整流场合的控制系统设计与优化。; 阅读建议:建议结合文中提供的仿真模型与参数设置进行动手实践,重点关注中点电位平衡投入前后电容电压波形的变化,对比分析不同工况下的系统动态响应,深入理解控制策略的作用机理。同时可进一步探索在电网不平衡、轻载等复杂工况下的控制性能,以拓展应用场景。

宇树科技联合创始人陈立预测:三十年后,结婚“三大件”是算力、算法、机器人

当机器人承担了大量家务劳动,算法优化了家庭资源管理,算力支撑了家庭成员的创作与工作,家庭生活的重心将转向更高层次的精神追求和创造力发挥。这一大胆预测出自一位身处人工智能前沿的从业者之口,不仅勾勒出技术发展的迅猛轨迹,更暗示了未来社会结构的深刻变革。从七十年代的“三转一响”到未来的“算力、算法、机器人”,结婚三大件的变迁,勾勒出中国社会从工业时代到智能时代的惊人跨越。从缝纫机到算力,从自行车到算法,从手表到机器人,婚姻的“三大件”正经历一场穿越时代的奇幻之旅。陈立的观点体现了科技从业者对技术普惠的期待。

LinkTime_Cloud的博客 1238

自适应多机器人编队规划,以包围和跟踪具有运动和可见性约束的目标(Matlab代码实现)

内容概要:本文针对“自适应多机器人编队规划,以包围和跟踪具有运动和可见性约束的目标”开展研究,提出一种基于Matlab的仿真方法,实现多机器人在动态环境中对移动目标的协同包围与持续跟踪。该方法综合考虑了机器人的运动学约束与传感器的视线(visibility)限制,设计了分布式控制策略与自适应编队算法,能够在复杂环境下有效维持编队结构的稳定性和任务执行的鲁棒性。研究详细阐述了系统建模过程、控制律设计原理、编队形成与保持机制,并通过Matlab代码实现了完整的仿真验证,展示了算法在不同动态场景下的适应能力与性能优势; 适合人群:具备机器人学、自动控制理论、多智能体系统等相关基础知识,熟悉Matlab编程语言,从事智能系统、协同控制、路径规划与自主导航等方向的研究生、科研人员及工程技术人员; 使用场景及目标:①应用于安防监控、环境探测、灾害救援等场景中的多机器人目标围捕与跟踪任务;②为多智能体协同控制、分布式编队保持、避障与可见性维护等关键技术提供可复现的算法框架与仿真平台;③辅助高校与科研机构在相关领域的教学演示与科研创新,深化对自适应控制与分布式协同机制的理解; 阅读建议:建议读者结合提供的Matlab代码逐模块分析其实现逻辑,重点关注控制律设计、约束处理与自适应机制部分,可通过调整机器人数量、目标轨迹、传感器参数等进行扩展性实验,以深入掌握多机器人协同系统的动态行为与优化方法。

当Optimus 2.0遇见真实家庭:我们实测了这些让人意外的场景(附避坑指南)

本文通过实测Optimus 2.0在真实家庭环境中的表现,揭示了多模态感知和强化学习技术在实际应用中的挑战与解决方案。从光线变化下的视觉系统崩溃到夜间导航的强化学习失效,文章提供了详细的调优参数和避坑指南,帮助用户更好地适应人形机器人的家庭应用。

weixin_30399821的博客 337

patch_1.23.0.2584_game_No6.android.pak

patch_1.23.0.2584_game_No6.android.pak

状态估计【卡尔曼滤波kalman】UKF、EKF、粒子滤波PF学习与研究(Matlab代码实现)

内容概要:本文系统地研究了无迹卡尔曼滤波(UKF)、扩展卡尔曼滤波(EKF)和粒子滤波(PF)在非线性系统状态估计中的理论基础与实际应用,并结合Matlab代码实现进行了深入剖析。内容涵盖三种滤波算法的核心原理、数学推导及其在轨迹估计等工程问题中的具体实施方法。通过详尽的Matlab编程实例,展示了如何利用这些先进滤波技术解决如目标跟踪、传感器融合等复杂问题,并特别探讨了BP神经网络与EKF结合的优化训练策略以及粒子滤波在提高状态跟踪精度方面的潜力。该资料为希望掌握现代状态估计算法的研究人员和技术爱好者提供了一套完整的理论与实践指南; 适合人群:具备一定编程基础,尤其是熟练使用Matlab工具,且对控制理论、信号处理或相关工程技术领域有初步了解的研发人员和高校学生; 使用场景及目标:① 深入理解UKF、EKF和PF的基本概念及其在非线性动态系统中进行状态变量估计的应用;② 通过Matlab代码实践加深对各滤波器工作机制的理解,能够独立开发相应的算法以应对诸如轨迹预测、多源信息融合等实际挑战;③ 探索将BP神经网络与EKF相结合的新途径,以期提升模型的学习效率和预测准确性; 阅读建议:此资源不仅提供了坚实的理论支撑,还包括丰富的代码示例,建议读者按照文档结构循序渐进地学习,同时动手实现每一个案例,以便更深刻地把握各种滤波技术的关键细节。对于致力于深入研究状态估计领域的专业人士而言,这是一份极具价值的学习材料。

机器人算法十年演进

摘要: 2015–2025年,机器人算法经历了从预设脚本到具身智能的跨越式发展。2015–2018年依赖高精度传感器与数学模型(如SLAM),但环境适应性差;2019–2022年深度学习主导,通过仿真训练实现柔性控制与视觉导航;2025年进入具身智能时代,多模态大模型(VLA)实现自然语言交互,eBPF内核技术保障物理级安全,触觉神经网络提升精细操作能力。核心跨越包括决策从数学方程转向意图理解,安全机制从急停开关升级为内核级审计。十年间,机器人从工业工具演变为具备常识与反射能力的“硅基伴侣”。

jzwspace的专栏 1649

DXF、DWG工程制图文件查看器

DXF、DWG工程制图文件查看器。 可以在界面中进行测量(包括距离、面积、角度等等) 无需版权,放心使用。

2026新年贺词:当代码有了温度,未来正在敲门

当这篇文字穿越网络抵达你的屏幕时,我们正一同站在2026年的门槛上。这不是一次简单的年份更迭,而是一个时代的加速转弯。请允许我用这一方数字空间,与你共同回望那个刚刚落幕的2025年——这一年,技术不再是遥远的预言,而是变成了我们呼吸的空气、思考的延伸、双手的延续。

2403_86822995的博客 943

含分布式电源的配电网可靠性评估研究(Matlab代码实现)

内容概要:本文围绕含分布式电源的配电网可靠性评估展开研究,基于Matlab代码实现相应的评估模型。研究内容涵盖分布式电源接入对配电网运行特性的影响,采用序贯蒙特卡洛模拟法等可靠性评估方法,对系统在不同运行场景下的供电可靠性指标进行量化分析。通过构建典型配电网模型,仿真分析分布式电源的位置、容量及出力特性对系统可靠性的影响机制,进而为提升配电网韧性与供电质量提供理论支撑和技术手段。研究不仅关注理论建模,还注重实际仿真流程的可操作性与结果的可视化呈现。; 适合人群:具备电力系统基础知识,从事配电网规划、运行与可靠性分析等相关领域的科研人员及工程技术人员,尤其适合研究生及从事新能源并网研究的1-3年工作经验的专业人员。; 使用场景及目标:①掌握含分布式电源的配电网可靠性评估基本理论与方法;②学习并复现主流可靠性评估算法(如蒙特卡洛模拟)的Matlab编程实现;③分析分布式电源接入对系统可靠性的影响规律,支撑配电网优化规划与运行决策。; 阅读建议:建议读者结合电力系统可靠性教材与本文Matlab代码同步学习,重点关注模型构建逻辑与算法实现细节,动手调试代码以加深对评估流程的理解,并尝试在不同网络结构和电源配置下进行仿真对比分析。

具有PWM控制VSC-HVDC链路的IEEE30总线传输系统(Simulink仿真实现)

内容概要:本文详细介绍了在Simulink环境中构建和仿真一个集成PWM控制的电压源换流器型高压直流输电(VSC-HVDC)链路的IEEE30节点电力传输系统的研究工作。该模型聚焦于利用PWM技术实现对VSC的高效、精确控制,以提升电力系统的传输效率、动态响应能力和运行稳定性。研究涵盖了系统整体建模、关键设备参数设计、PWM控制策略的实现、以及在标准IEEE30节点系统上的集成方法。通过一系列仿真测试,包括系统在正常运行、负载突变及故障条件下的动态响应,全面分析了VSC-HVDC链路对改善电网电压稳定性、优化潮流分布和增强系统可靠性的具体作用,充分验证了所提方案的有效性和工程应用价值。; 适合人群:具备电力系统分析、高压直流输电技术基础理论知识及Simulink/MATLAB仿真软件操作能力的高校研究生、科研机构研究人员和电力行业工程师。; 使用场景及目标:①作为教学案例,帮助学生深入理解VSC-HVDC的工作原理、控制策略及其在复杂电网中的集成应用;②为电力系统规划与运行人员提供一种可靠的仿真工具,用于评估新型输电技术对现有电网性能的影响,支持电网升级改造决策;③推动VSC-HVDC技术在远距离大容量输电、新能源并网和智能电网建设等领域的创新应用。; 阅读建议:建议读者在学习过程中,结合电力系统稳态与暂态分析的相关理论,重点关注PWM控制模块和VSC的建模细节,动手复现并调试所提供的Simulink模型,通过改变系统参数和运行工况来观察仿真结果的变化,从而深化对VSC-HVDC系统动态特性的理解。

国产机器人产业深度解析:从技术领先到商业落地的挑战与路径

机器人技术作为人工智能与机电一体化融合的典型代表,其核心在于通过传感器、控制器和执行器的协同工作,实现对物理世界的感知与交互。从技术原理上看,机器人运动控制依赖于状态估计、力矩控制等算法,而商业落地则需跨越从实验室演示到规模化应用的鸿沟。在工程实践中,机器人产业的价值不仅体现在炫技表演,更在于解决实际场景中的效率与成本问题。当前行业面临的核心挑战包括核心零部件依赖进口、应用场景不明确、商业化路径模糊等现实困境。以四足机器人为例,虽然运动控制算法已达到国际先进水平,但消费级市场尚未找到类似扫地机器人的刚需场景

weixin_30824479的博客 382

基于变频控制的多相交错LLC谐振变换器闭环仿真(Simulink仿真实现)

内容概要:本文详细介绍了基于变频控制的多相交错LLC谐振变换器的闭环仿真设计,重点阐述了其在Simulink环境下的建模与控制策略。通过多相交错技术有效降低输出纹波电流,提升系统效率与功率密度,并采用变频控制(PFM)实现对谐振变换器输出电压的精确调节。文中构建了完整的闭环控制系统,包含电压外环与电流内环,确保系统在负载变化或输入波动等扰动工况下仍能稳定运行。同时,配套提供了仿真模型、参数设计计算书及参考文献,帮助读者深入理解系统设计流程与关键技术细节,具有较强的工程复现价值。该资源适用于电力电子、新能源变换器等相关领域的仿真研究与教学实践。; 适合人群:具备电力电子基础知识,熟悉Simulink仿真工具,从事电源变换器设计、新能源系统研发或相关专业的研究生及工程技术人员。; 使用场景及目标:①掌握多相交错LLC谐振变换器的工作原理与变频控制机制;②学习并实现基于Simulink的闭环控制系统建模与仿真;③理解谐振参数设计、软开关实现及系统稳定性分析方法;④为科研项目、毕业设计或产品原型开发提供可复用的技术参考与仿真平台。; 阅读建议:建议读者结合提供的仿真模型与计算书,逐步完成系统搭建与参数整定,重点关注变频控制逻辑与闭环响应特性。在仿真过程中,可通过调整负载、输入电压等条件,观察系统的动态响应与稳态性能,加深对多相交错与谐振控制优势的理解。同时推荐参考相关文献,拓展对LLC变换器前沿控制策略的认识。

上一篇: 459天后小米再推自研芯片:玄戒O3、O100、D100能否打造AI算力底座?
下一篇: 腾讯、谷歌砸钱 AI 基建,资本市场态度转变,大厂如何平衡短期收益与长期布局?
IT界那些事儿
博客等级 码龄6年 2万+粉丝 22原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值