


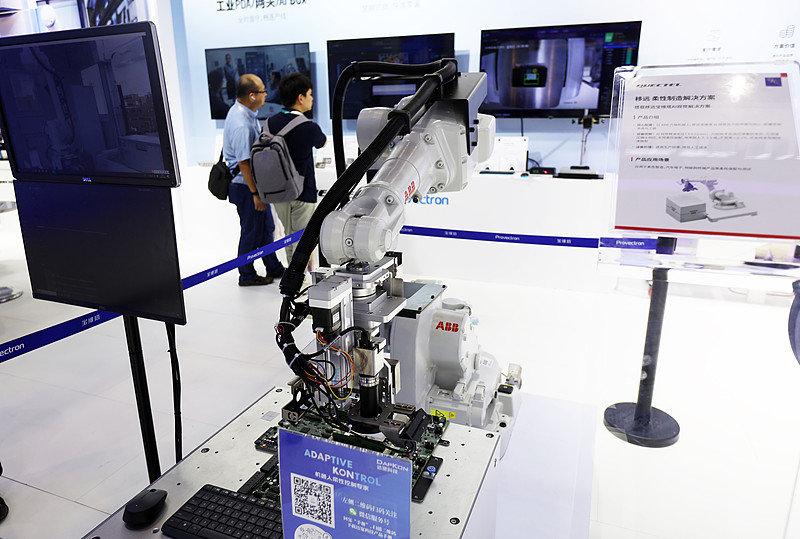
用一个自由度夹起银行卡,机器人的“本能驱动”行为涌现
用一只机械手拾起桌面上的银行卡,多数人认为需要多个自由度,最好再配上触觉、视觉、力控。但橡木果机器人公司却把方案砍到了一个自由度,用类似工业夹爪的模块,在端侧本地夹起了厚度不到1毫米、平贴台面的白色卡片。它不是“夹”起,而是“撬”起,过程并不优雅,但能一次次修正,找到合适着力点。橡木果机器人发起人姜峣称这是“惊喜”,将机器人“靠自己摸索出来的策略”称为“本能驱动下的行为涌现”,驱动它的是橡木果的端侧自主决策模型Natus。
执行侧:具身智能最沉默的困局
当前主流具身路线如VLA、世界模型、仿真学习,在操作执行的“最后一厘米”容易掉链子。操作的本质是物理接触,世界模型难以对其稳定建模;操作需通过具体本体执行,每台机器人的关节磨损、装配松紧有微小差异,导致数据驱动的路线是个填不满的无底洞。而且在按秒计费的产线上,VLA动辄数秒的延迟,连进场作业的资格都没有。姜峣坚信没有绝对通用的最好模型,只有最适配这台机器的模型,VLA采集成百上千小时的高质量遥操作数据,本身就需要极高的操作门槛。
跨界学科撞出的无人区
姜峣在清华机械工程系读博时,对物理交互有根深蒂固的直觉,认为操作的本质是力学行为,而非视觉问题。在哈佛做神经科学博士后时,他发现人类最基本的抓取动作始终不变,意识到操作的本质是力学规律,人类的通用操作能力源于本能,而非数据。2018年回国建实验室时,“具身智能”还没出圈,同行和投资人都不理解他的想法,但他审慎地培养同路人。2024年创业时,组里8位博士一致选择加入橡木果,他们达成共识,如果公司不坚守“本能驱动”,就不继续效力。
是规律,不是规则
姜峣认为必须放弃拟合轨迹的执念,VLA在学轨迹,橡木果在找规律。他将规律提炼为三类操作本能:定向本能解决“去哪”,探索本能解决“怎么碰”,执行交互本能解决“怎么抓”。要让这套本能真正闭环,必须跨过滑移感知这一关键技术门槛,团队花了7年,迭代十余版原型机,才把微米级滑移感知做到稳定可用。
Natus与Magis:从本能到技能
被Natus模型驱动的“行为涌现”,在端侧可实时控制,核心使命是解开“没能力就不能实践”的死结,让机器人“第一天上产线就能用”。但一直靠本能探索效率太低,第二层模型Magis应运而生。Natus探索产生的带有触觉语义的记录送入Magis训练,得到的技能模型对物理世界的理解远比纯视觉数据深得多。Magis成熟后,熟悉场景可直接调用技能,陌生场景则退回Natus探索,新数据再沉淀进Magis。
换产不停线:零数据的真实价码
橡木果选择了柔性制造,化妆品ODM行业是典型场景。该行业SKU超百种,几周一换,每次换产就要停线调参,痛点是机器认不出新物料。Natus换了SKU,只需自己探索,不停线、不调参、不叫工程师,这才是“零数据冷启动”对产线的真实价值。橡木果在国内头部化妆品企业完成POC,从启动到验证不到两个月,随即进入规模化部署,在手订单突破2000万元。
技术路线的长期判断
姜峣认为,Natus和大模型从来不是竞争,而是分工:大模型负责理解任务、规划步骤,Natus/Magis负责毫秒级的物理执行,一个做规划,一个做操作,接口协同,各司其职。这是回归操作本质的必然。


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


