


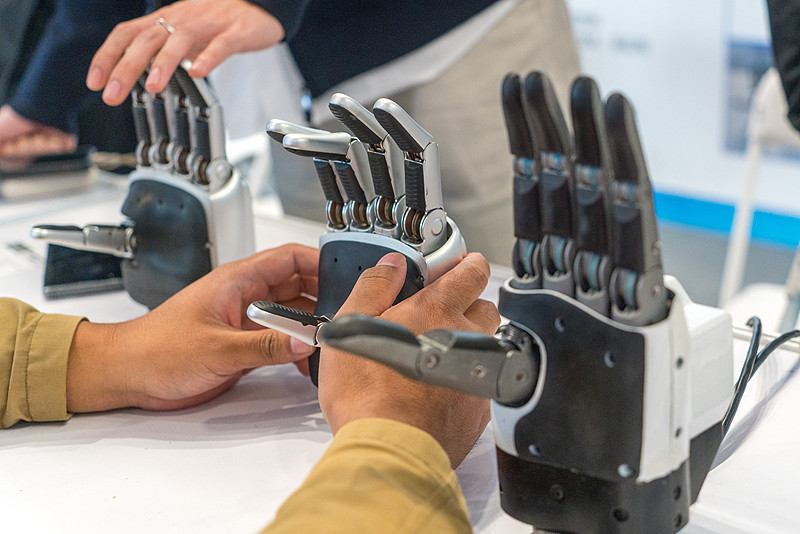
【导语:4月1日消息,高德正式全量开源全球首个基于统一架构的机器人具身操作基座模型ABot - M0,旨在解决行业碎片化难题。该模型在测试中表现优异,开源涵盖多维度,有望推动具身智能技术发展。】
高德近日全量开源的ABot - M0,是全球首个基于统一架构的机器人具身操作基座模型。它致力于通过一个“通用大脑”适配多种形态的具身机器人,有效解决了行业长期存在的碎片化难题。这一举措在具身智能领域具有开创性意义。
在Libero - Plus权威基准测试中,ABot - M0展现出卓越性能。其任务成功率达到了80.5%,相较于此前标杆方案Pi0提升了近30%,实现了当前的最优效果。这一数据充分证明了ABot - M0在具身操作任务中的强大能力。
此次开源涵盖了数据、算法与模型三个重要维度。在数据层面,发布的UniACT数据集整合了超600万条真实操作轨迹,通过统一动作表示与坐标系,大幅提升了预训练效率。算法层面,开源的训练框架包含动作流形学习(AML)与双流感知架构,前者能直接预测物理可行序列,提升了操作的稳定性;后者结合VLM与3D模块,增强了模型的空间理解能力。模型层面,ABot - M0提供端到端预训练模型与完整工具链,方便开发者快速适配工业与家庭场景。
高德技术负责人表示,开源ABot - M0的目的是连接学术与产业,推动具身智能技术标准的演进与落地。这一举措为具身智能领域的发展提供了新的动力和方向,有望促进整个行业的技术进步和应用拓展。
编辑观点:高德开源ABot - M0是具身智能领域的重大突破,其性能提升显著且开源维度全面。这不仅解决了行业痛点,还将加速技术标准落地,推动学术与产业融合,为具身智能发展注入强大活力。
 422


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


