基于贝叶斯估计的多传感器数据融合算法matlab仿真

基于贝叶斯融合理论的多源信号融合算法 融合中心的判决结果是 u0 ,每个传感器的判决结果统一由 u=(u1,u2,....,uN) 表示。求解最优贝叶斯融合检测准则,需要在给定CF和CD时,求解出P(u|H1)和P(u|H0)。以上一次计算的各个传感器的贝叶斯判决门限为基础,计算新的贝叶斯判决门限。已知各传感器的观测分布,以及假设各个传感器的贝叶斯判决门限,算出。而一般在传感器技术文档中,是不会给出似然函数概率的,通常以。,且彼此统计独立的条件下的贝叶斯融合检测准则。根据各个传感器新的门限计算对应传感器的。在多传感器环境下,各个传感器的。 阅读详情
AI摘要

本文介绍基于贝叶斯估计的多传感器数据融合算法的Matlab仿真。输入多传感器数据,经贝叶斯估计得到概率分布并输出融合数据。阐述了算法原理,包括贝叶斯估计和多传感器数据融合,还给出实现步骤,该算法处理不确定性信息优势明显,能提高估计准确性。

目录

1.程序功能描述

2.测试软件版本以及运行结果展示

3.核心程序

4.本算法原理

4.1 贝叶斯估计

4.2 多传感器数据融合

5.完整程序


1.程序功能描述

       基于贝叶斯估计的多传感器数据融合算法matlab仿真,输入多个传感器的数据,通过贝叶斯估计,得到对应的概率分布,然后 输出融合数据以及融合数据的概率分布。

2.测试软件版本以及运行结果展示

MATLAB2022A版本运行

3.核心程序

..................................................................
%3
%通过估计得到的均值和方差
[E1,D1] = parameter_estimate(z1);
[E2,D2] = parameter_estimate(z2);

%调用滤波器
[P12,x12]=ksdensity(z12);
 
figure(2);
subplot(122);
plot(x1,P1,'r','LineWidth',2);
hold on
plot(x2,P2,'b','LineWidth',2);
hold on
plot(x12,P12,'k','LineWidth',2);
legend('传感器1概率分布曲线','传感器2概率分布曲线','传感器12融合后的概率分布曲线');


figure(1);
subplot(122);
plot(data(:,1),'r','LineWidth',2);
hold on
plot(data(:,2),'b','LineWidth',2);
hold on
plot(z12,'k','LineWidth',2);
legend('传感器1','传感器2','传感器12融合');
016_093m

4.本算法原理

      在多传感器数据融合的诸多方法中,贝叶斯估计凭借其坚实的理论基础和强大的处理不确定性信息的能力,占据着举足轻重的地位。贝叶斯估计为数据融合提供了一种基于概率推理的有效手段,使得传感器信息能够依据概率原则进行合理组合。在实际应用场景中,传感器所采集的数据往往不可避免地带有噪声、干扰以及不确定性,而贝叶斯估计恰能巧妙地处理这些问题,通过对先验知识和观测数据的综合考量,给出对目标状态的最优估计。

4.1 贝叶斯估计
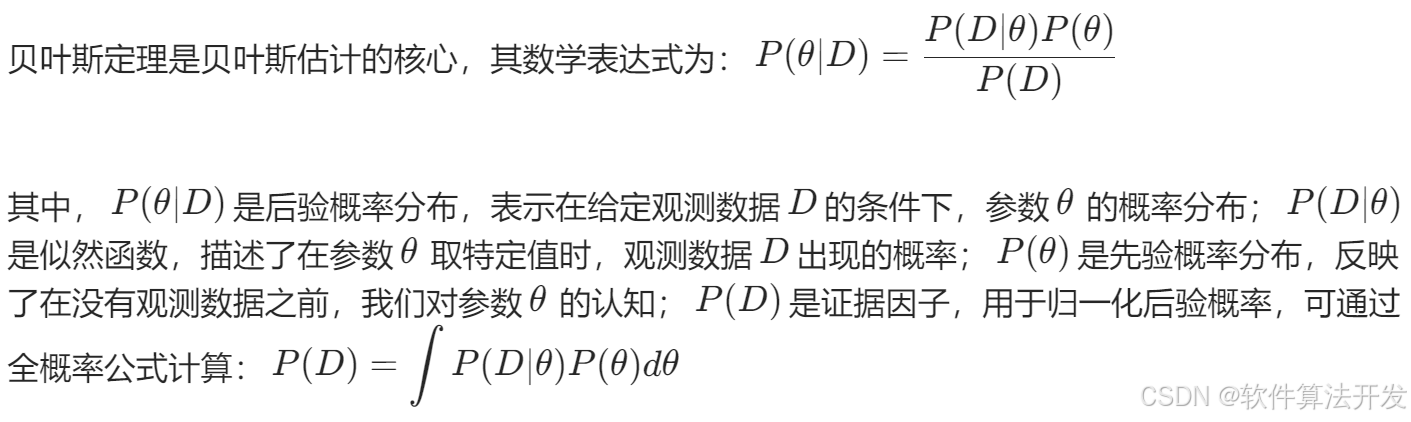
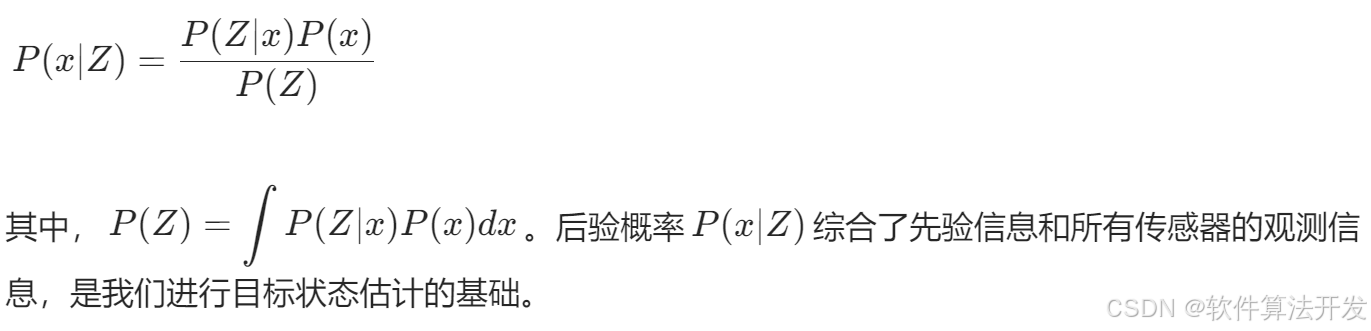
4.2 多传感器数据融合

      在没有任何观测数据之前,我们对目标状态​x有一个先验认知,用先验概率分布​P(x)表示。这个先验分布可以基于历史数据、专家知识或系统的初始假设来确定。对于每个传感器​i,其观测数据​zi​与目标状态​x之间的关系由似然函数​P(zi​∣x)描述。假设各传感器的观测噪声相互独立,那么所有传感器观测数据的联合似然函数为:
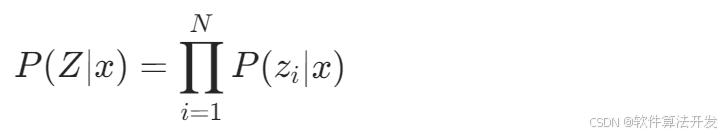
        根据贝叶斯定理,结合先验概率​P(x)和联合似然函数​P(Z∣x),可以得到目标状态​x的后验概率分布:

4.3 算法实现步骤

初始化:确定目标状态​x的先验概率分布​P(x),以及各传感器观测模型的似然函数​P(zi​∣x)。​

数据获取:从各个传感器获取观测数据​zi​,​i=1,2,⋯,N。​

计算联合似然函数:根据各传感器的似然函数,计算所有传感器观测数据的联合似然函数​

P(Z∣x)=i=1∏N​P(zi​∣x)。​

计算后验概率分布:利用贝叶斯定理,结合先验概率​P(x)和联合似然函数​P(Z∣x),计算目标状态​x的后验概率分布​P(x∣Z)。​

状态估计:根据选定的最优估计准则(如 MAP 或 MMSE),从后验概率分布​P(x∣Z)中计算目标状态​x的估计值​x^。

       基于贝叶斯估计的多传感器数据融合算法通过将先验知识与多个传感器的观测数据相结合,以概率的方式对目标状态进行估计。该算法在处理不确定性信息方面具有很强的优势,能够有效提高估计的准确性和可靠性。在实际应用中,需要根据具体的传感器特性和系统需求,合理确定先验概率和似然函数,以实现最优的数据融合效果。

5.完整程序

VVV

MATLAB实战:基于贝叶斯估计的多传感器数据融合算法仿真与性能分析 本文详细介绍了基于贝叶斯估计的多传感器数据融合算法在MATLAB中的实现与性能分析。通过构建概率模型和迭代更新方法,有效整合不同传感器的数据,提升测量精度和稳定性。文章包含完整的MATLAB代码示例和可视化分析,帮助读者掌握贝叶斯数据融合的核心技术。 阅读详情

相关推荐

智能驾驶领域的感知与传感器融合:基于Simulink的多传感器数据融合仿真建模示例

多传感器数据融合概述工作原理:通过整合来自不同传感器(如激光雷达、毫米波雷达、摄像头等)的数据,利用算法提取更准确的信息。应用领域:自动驾驶汽车、无人机导航、工业自动化、智能家居等。核心任务:包括数据同步、特征匹配、信息融合等。仿真目标模拟多个传感器的工作过程,生成虚拟环境中的数据。实现数据融合算法,完成对环境的综合感知。分析不同条件下的系统响应特性,并探讨优化数据融合的方法。定义每个传感器的基本参数以及虚拟环境中目标的位置和类型。使用Constant模块表示这些参数。matlab。

amy_mhd的博客 880

基于Bayes估计的数据融合一般步骤

上文带大家认识基于Bayes估计的数据融合一股步骤。后续会教大家更加奇特的操作,欢迎一键三连😂😂😂 在以后的博文中我们将分享更多生活技巧,美好生活每一天!好好学习天天向上,从而实现对外部世界进行感知,充分认识这个有机与无机的环境,科学地合理地进行创作和发挥效益,然后为人类社会发展贡献一点微薄之力。

vor234的博客 3599

贝叶斯理论(Bayes)---用于多传感器融合

贝叶斯理论

m0_52537264的博客 4912

多级式多传感器信息融合中的状态估计(Matlab代码实现)

信息融合作为一门新兴交叉学科,其研究目的是如何通过综合多信息源的信息获得比依靠任何单个信息源更加准确和更加确定的估计与推理。目标跟踪是信息融合的底层关键技术,是实现高层次融合的前提,并在国防、民用多个领域有广泛的应用,也是本文的研究主题。本文主要针对多传感器多时滞(包括状态之后和观测滞后)系统,基于Kalman滤波和现代时间序列分析方法,利用集中式融合估计、分布式融合估计(按矩阵加权、按对角阵加权、按标量加权)、协方差交叉融合等方法实现对状态的融合估计。

m0_73907476的博客 1960

多传感器航迹融合的matlab实现

在建立多传感器航迹融合系统时,传感器的数据需要进行协同处理,以提高目标跟踪的准确性和可靠性。本系统使用AIS和雷达两种传感器来收集数据,并通过均值滤波、卡尔曼滤波等算法进行数据融合处理。将AIS和雷达的目标数据进行匹配,通过计算其位置差异、速度差异等指标,判断AIS和雷达采集的数据是否是同一个目标。通过解析数据中的目标经纬度、速度和航向等信息,得到AIS和雷达的目标数据。本文介绍了基于AIS和雷达的多传感器航迹融合的matlab实现方法。通过采集、匹配和融合数据,能够有效提高目标跟踪的准确性和可靠性。

qq_39605374的博客 916

基于MATLAB的多传感器数据融合技术实战指南

回顾整条技术链路,你会发现多传感器融合并非追求极致精度的技术竞赛,而是一种在资源、实时性、可靠性之间寻找平衡的工程哲学。它教会我们几个重要道理:没有完美的传感器,只有合适的组合;90%的性能提升来自扎实的预处理,而不是复杂的算法;系统的 weakest link 决定了整体表现,必须全程监控健康状态;最终用户不在乎协方差矩阵长什么样,他们只关心‘车会不会撞上去’。

weixin_29476595的博客 1118

特征融合之基于贝叶斯理论的特征融合算法

参考文献: [1]刘渭滨, 邹智元, 邢薇薇. 模式分类中的特征融合方法[J]. 北京邮电大学学报, 2017(04):5-12. [2]Ma A J , Yuen P C , Lai J H . Linear Dependency Modeling for Classifier Fusion and Feature Combination[J]. IEEE Transactions ...

wk的博客 1万+

uniapp实战:mui-player插件如何完美适配m3u8/flv直播流(附完整代码)

本文详细介绍了如何在Uniapp中使用mui-player插件完美适配m3u8和flv直播流,提供从基础配置到高级优化的全流程解决方案。通过动态加载策略、响应式布局和内存管理,实现跨平台稳定播放,适用于企业级直播应用开发。

weixin_29001655的博客 237

【信息融合】IMM_MSPDA关联算法多传感器多目标数据融合【含Matlab源码 4520期】

IMM_MSPDA关联算法多传感器多目标数据融合 完整的代码,方可运行;可提供运行操作视频!适合小白!

订阅付费专栏Matlab(奶茶价版),可赠送奶茶价版付费专栏指定代码1份; 1220

【LaTeX】IEEE会议模板中使用BibTex插入文献(解决报错:Something‘s wrong--perhaps a missing \item. \end{thebibliography}

使用IEEE会议论文LaTeX模板时遇到的一个错误,问题描述为:使用Texstudio编译LaTeX模板报错,报错信息提示为。出现的原因为IEEE会议论文模板自带的参考文献引用方式为手动插入,即不使用格式的参考文献,手动将参考文献调整为合适格式,然后粘贴到文本中,我准备将其换成方法引用参考文献。我的替换步骤为删除原始参考文献对应内容,即模板中的: 将以下函数添加到原始参考文献对应位置,对应上文新建的文件。 再次编译出现报错 删除文件夹中的文件 修改模板中的引用名称 引用方法为: 将 替换为 再次编译——

TangPlusHPC的博客 9930

LVGL core group焦点分组管理(lv_group.c)

lv_group_t是用于焦点管理的,将需要获取焦点的对像加入到同一个分组内,再将其通过挂到指定的事件驱动中,就可以控制焦点了。而被加入的对象又可以通过焦点状态事件和事件来控制对象的焦点逻辑了。创建好的分组通过接口挂事件驱动中,这样就可以指定一个自定义的焦点分组了。;) {if(!} }友情提示:无论是接口还是都是单例的,即被设置后前一个被设置的值就失效了;此方案可以保证焦点的唯一 性,但也一定要记住要在适合的位置设置回来,以防丢失焦点。

Bigan(安)的博客 3910

从理论到实践:基于贝叶斯估计的多传感器数据融合MATLAB仿真指南

本文详细介绍了基于贝叶斯估计的多传感器数据融合MATLAB仿真方法,从理论到实践逐步解析。通过MATLAB代码示例,展示如何实现传感器数据生成、贝叶斯融合算法及性能优化,帮助工程师提升数据融合精度与系统鲁棒性。特别适合需要处理多源传感器数据的自动驾驶、工业监测等领域应用。

weixin_30872157的博客 241

广州吉欧电子科技有限公司安卓开发工程师岗位 - 技术核心、职责详解与面试指南

广州吉欧电子科技有限公司招聘安卓开发工程师,该岗位可接收优秀应届生。岗位职责包括:1)负责安卓应用架构设计与开发,确保稳定性和可扩展性;2)功能模块编码实现与测试;3)性能优化与用户体验提升;4)后端接口对接;5)系统版本适配;6)用户反馈处理迭代;7)特殊要求熟悉RTK高精度定位技术原理及使用。该岗位要求扎实的安卓开发技术、良好的架构设计能力、性能优化经验,以及特定领域的RTK专业知识,是一个技术全面且具有专业特色的开发岗位。

郑伟强dev的专栏 157

【信息融合】基于matlab IMM_MSPDA关联算法多传感器多目标数据融合【含Matlab源码 4520期】

IMM_MSPDA关联算法多传感器多目标数据融合 完整的代码,方可运行;可提供运行操作视频!适合小白!

订阅付费专栏Matlab(奶茶价版),可赠送奶茶价版付费专栏指定代码1份; 1056

Windows Docker + RK3588 部署 YOLO26-Pose 人体姿态检测

YOLO26-Pose 在 RK3588 上的部署流程是 Windows Docker 容器内 ONNX 导出 → RKNN 转换(INT8 量化)→ ADB 推送 → 板端 C++ 推理。YOLO26n-Pose 在 640 输入下全链路约 55 FPS,可以覆盖实时姿态检测需求。先在板端用单张图片验证关键点输出正确性,确认 C++ 后处理的解析逻辑无误后,再切换到摄像头实时推理。

m0_64661770的博客 100

20、Citrix 云桌面常见VDA注册问题汇总

本文总结了与 VDA 中出现的 VDA 会话断开连接、注册、会话卡住以及挂起/崩溃相关的主要支持文章。

我在Citrix、VMware、Veeam、微软和NVIDIA等领域拥有丰富经验的专业人士,专注于设计和维护虚拟化基础设施、实施备份与灾难恢复策略,致力于优化企业的IT环境。 947

【信息融合】 IMM_MSPDA关联算法多传感器多目标数据融合【含Matlab源码 4520期】

IMM_MSPDA关联算法多传感器多目标数据融合 完整的代码,方可运行;可提供运行操作视频!适合小白!

Matlab912100926的博客 1637

高通IPA硬件加速介绍

‌ 高通IPA (Internet Protocol Accelerator)模块是一种硬件加速模块,由高通公司(Qualcomm)提供,主要用于优化移动设备上的网络数据传输,特别是通过 LTE 、 5G 等移动网络的数据传输‌‌。IPA模块通过硬件加速,显著提高了数据传输的速度和效率,同时降低了设备的功耗,并提供了更稳定的网络连接,减少了数据传输中的丢包和延迟‌。

四儿家的小祖宗的博客 1627

【信息融合】基于多模型多传感器概率数据关联算法IMMMSPDA实现多传感器多目标数据融合

【信息融合】基于多模型多传感器概率数据关联算法IMMMSPDA实现多传感器多目标数据融合

算法如诗的博客 1616

Qt 调用YOLO模型(代码)

本文介绍了如何在 Qt C++ 环境中集成 YOLO 模型进行目标检测,包括模型封装、界面设计和实时处理等关键步骤。通过这种方法,你可以快速开发出具有目标检测功能的 Qt 应用程序,应用于监控系统、机器人视觉、图像分析等多个领域。

轩宇的博客 261

复分析 阿尔福斯(Ahlfors) 第三版答案 英文

答案分为十章,有部分习题没有答案,全英文复分析阿尔福斯(Ahlfors) 第三版答案

【滤波跟踪】基于卡尔曼滤波算法实现gps、里程计和电子罗盘多传感器数据融合,最终输出目标的滤波位置附matlab代码

随着自动驾驶、机器人导航等领域的快速发展,对目标位置的精确估计变得至关重要。单一传感器往往存在固有缺陷,例如GPS信号易受遮挡、里程计存在累计误差、电子罗盘易受磁场干扰等,导致位置估计精度下降。因此,利用多传感器融合技术,综合利用各传感器的优势,弥补彼此的不足,实现更准确、更鲁棒的目标位置估计成为必然趋势。本文将深入探讨基于卡尔曼滤波算法实现GPS、里程计和电子罗盘多传感器数据融合,最终输出目标滤波位置的原理和方法。一、多传感器数据融合的必要性与挑战。

matlab_dingdang的博客 1279

android 蓝牙通讯demo

android 下蓝牙通讯demo,实现了发现蓝牙,使能蓝牙,通过蓝牙发送消息。

【估计与数据融合】同步定位与地图构建 (SLAM)附Matlab代码

同步定位与地图构建(SLAM)是机器人和自动驾驶等领域的核心技术,它使智能体在未知环境中能够同时确定自身位置并构建环境地图。而估计与数据融合作为 SLAM 的关键支撑,通过整合多源信息、优化状态估计,直接影响着 SLAM 系统的精度和鲁棒性。估计与数据融合在 SLAM 中的基础作用在 SLAM 过程中,智能体通常搭载多种传感器,如相机、激光雷达、IMU(惯性测量单元)等,这些传感器各自存在优势与局限。例如,相机能提供丰富的视觉特征,但易受光照影响;激光雷达测量精度高,却数据量大、成本较高;

Matlab245的博客 567

霍尼韦尔SoftMaster使用说明

霍尼韦尔SoftMaster使用说明

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

【数据融合】EKF雷达与红外数据融合【含Matlab源码 3764期】

EKF雷达与红外数据融合 完整的代码,方可运行;可提供运行操作视频!适合小白!

订阅付费专栏Matlab(奶茶价版)或下载付费资源,可赠送奶茶价版付费专栏指定代码1份; 1079
上一篇: 基于HASM模型的高精度建模matlab仿真
下一篇: 基于WOA鲸鱼优化的NARMAX模型参数辨识算法MATLAB仿真,对比PSO优化算法
软件算法开发
博客等级 码龄3年 2138粉丝 246原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符  | 博主筛选后可见
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

软件算法开发

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值