具身指令跟随模型LACMA

2023年CCF会议最新截稿时间(偏计算机视觉CV和机器学习ML) CCF会议时间(实时更新) A类会议 会议简称 会议全称 截稿时间 会议时间 官方网址 CVPR2021 IEEE Conference on Computer Vision and Pattern Recognition END END http://cvpr2021.thecvf.com/ IJCAI2021 International Joint Conference on Artificial Intelligence END 2021.08.21 https://ijcai-2 阅读详情

一、研究背景

  这篇论文的背景主要集中在具身指令跟随(Embodied Instruction Following, EIF)领域,这是人工智能领域一个重要的研究方向,涉及到让AI代理在三维环境中根据自然语言指令执行任务。这类任务通常要求AI代理解析语言指令,并执行一系列的动作,如导航至特定位置、与对象交互等。这些任务对于实现高级机器人功能,如家庭助手、自动导购等应用场景有重要意义。

  然而,在实际应用中,虽然端到端的Transformer模型在训练环境中显示出良好的执行效果,但在未见过的新环境中,它们的表现通常会大幅下降。这一问题的根源在于现有模型在处理自然语言指令时缺乏泛化能力,即使在提供了明确指令的情况下,也往往不能正确执行任务。这主要是因为这些模型倾向于记住训练环境中的视觉观察,而不是学习如何根据指令动态调整其行为。

二、当前难点

  1. 环境泛化能力不足:
  • 指令依赖性低:现有的模型在测试时如果环境与训练时相同,即使不提供语言指令,也能达到较高的成功率。这说明模型主要是通过记忆训练环境中的视觉观察来预测动作序列,而非真正学习如何跟随指令。

  • 新环境表现差:当模型部署到未见过的环境中时,即便提供了指令,其性能也会显著下降。这表明模型对训练环境的视觉特征过度拟合,缺乏必要的泛化能力。

  1. 语义对齐问题:
  • 指令与动作的语义差距:自然语言指令通常描述的是较高层次的目标,而AI代理的动作空间则是具体的、低层次的,如左转、前进等。这种高层次指令与低层次动作之间的语义鸿沟,使得从指令中直接生成动作序列变得困难。

  • 状态表示与指令的对齐:即便是使用了高级的Transformer模型,AI代理的内部状态表示与语言指令之间仍然存在对齐问题。这种对齐不足导致代理不能准确理解和执行给定的指令。

  1. 动作序列的预测:
  • 动作预测的复杂性:在EIF任务中,代理必须根据指令连续执行多个子任务,这需要代理能够理解并预测一系列复杂的动作序列。然而,现有的模型往往难以有效处理长序列的动作预测,特别是在环境复杂或指令模糊的情况下。
  1. 训练数据的依赖:
  • 训练数据的局限性:大多数现有的EIF模型都依赖于大量的、特定环境下收集的训练数据。这种数据的局限性直接影响了模型的泛化能力,使得模型在面对新环境或新任务时性能不佳。

三、技术方案

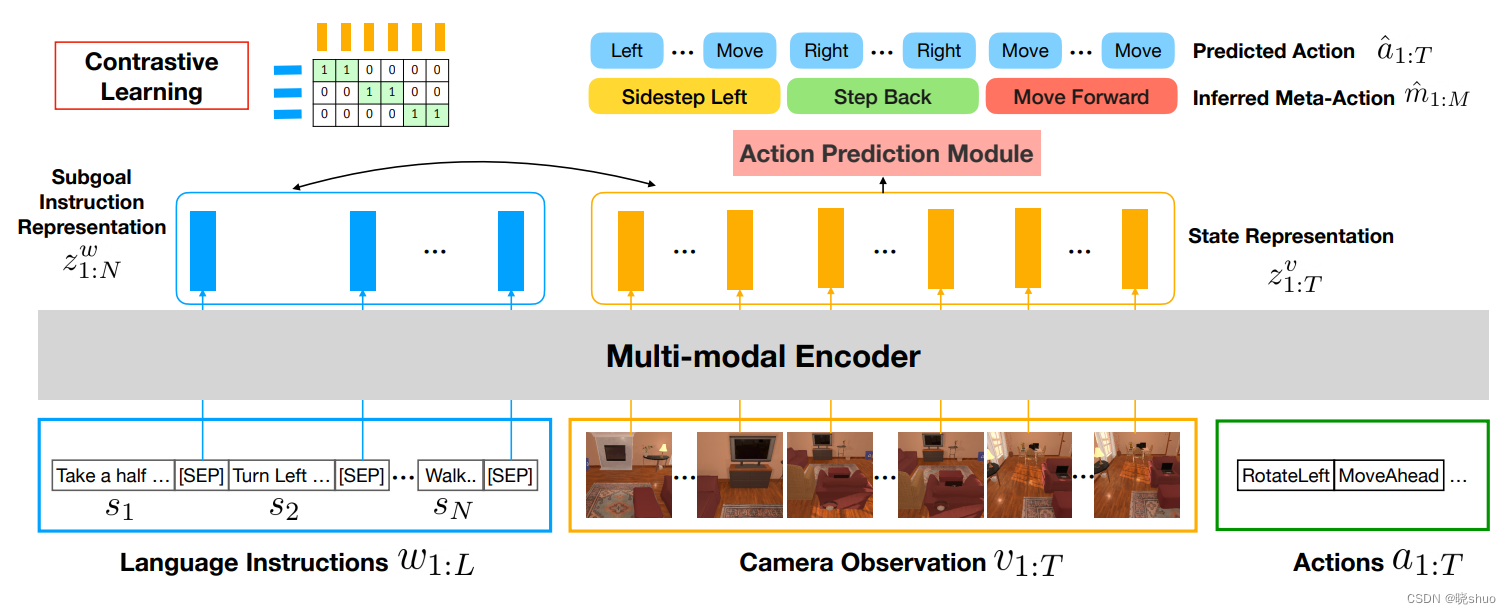
  这篇论文提出的技术路线是通过语言对齐对比学习与元动作(LACMA)来增强具身指令跟随(EIF)的效果。下面是详细介绍这篇论文中提出的方法和技术路线:
在这里插入图片描述

  1. 对比学习的语言对齐

  这一部分的核心是通过对比学习增强AI代理的状态表示与给定指令之间的对齐。具体来说,方法包括以下几个关键点:

  • 状态表示与指令表示:利用Transformer模型处理输入的语言指令、视觉观察和先前的动作,以生成代表当前环境状态的向量表示。

  • 对比目标:在训练中,构建正样本对(正确指令与相应的状态表示)和负样本对(相同任务中其他不相关指令或不同任务的指令与状态表示),通过对比损失函数优化模型,使得正样本对的表示更接近,负样本对的表示更远离。

  1. 元动作的定义和应用

  元动作(Meta-Actions)是解决语义差距的关键,具体实施步骤包括:

  • 元动作的定义:预定义一系列的元动作,每种元动作代表一组具体的动作序列模式,这些模式具有较高的语义层级,更接近自然语言的描述。

  • 从动作序列到元动作的解析:使用动态规划算法,根据最小描述长度原理解析出最优的元动作序列。这个过程涉及将低层次的动作序列转换成更高层次、更简洁的元动作序列,从而降低模型的复杂度和提高泛化能力。

  1. 训练策略

  为了有效地整合对比学习和元动作,采用了以下训练策略:

  • 预训练和微调:首先,在预训练阶段使用动态规划标注的元动作序列进行模型训练,结合对比学习目标来优化状态与指令的对齐;其次,在微调阶段使用真实的低层次动作(ground-truth actions)作为监督,进一步优化模型,确保在实际环境中的有效性。

  • 损失函数:在训练过程中,结合分类损失(针对元动作的识别)和对比损失(针对状态与指令的对齐),通过这种多任务学习方式,同时优化元动作的预测和状态-指令的对齐。

  这种结合了对比学习和元动作的方法,不仅改进了状态与指令的语义对齐,而且通过元动作简化了动作序列的处理,有效地提高了模型在未知环境中执行复杂指令的能力。这一方法的创新点在于通过显式地对语言指令和动作执行之间的语义桥梁进行建模,从而解决了EIF中的关键挑战。

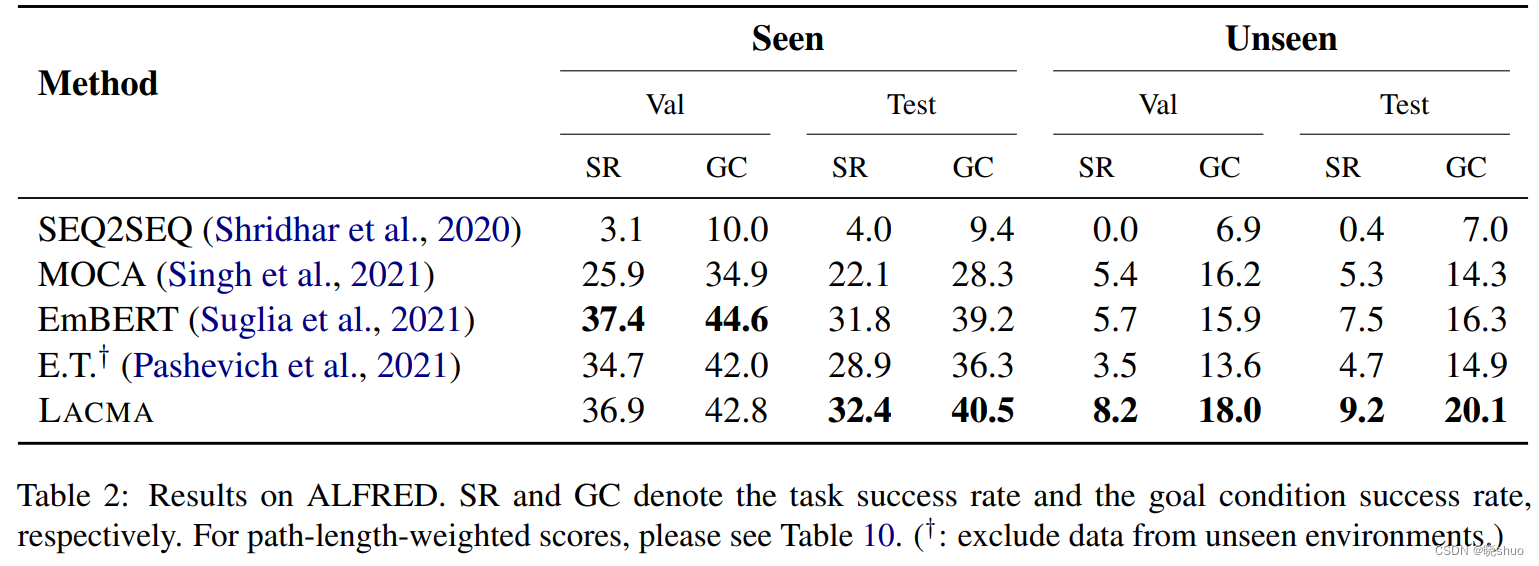
四、实验结果
在这里插入图片描述

在这里插入图片描述

在这里插入图片描述

在这里插入图片描述

在这里插入图片描述

在这里插入图片描述

在这里插入图片描述

参考文献

[1] Yang C F, Chen Y C, Yang J, et al. Lacma: Language-aligning contrastive learning with meta-actions for embodied instruction following[J]. arxiv preprint arxiv:2310.12344, 2023.

Plant simulation、Flexsim、Automod、Emulate3D、VisuaComponent仿真软件对比 E3D在行业内以展示效果好,入门阶段易学易用人机界面友好,电控仿真连接方便不需要借助其他第三方软件,E3D平台开放度较高用户DIY程度强,数据分析功能针对要评定对象的KPI的可根据项目或者使用者需求进行评定。3.支持导入导出多种格式的文件,比如dwg、dxf、fbx、obj、3ds、step、stp、iges、skp、stl、wrl、 bmp 等等。3.软件自带模型组件库程序代码开放,用户可以引用、修改、拷贝,按照自己的逻辑修改模型,或者创建模型并保存到组件库与别人共享。3. 支持导出布局图片。 阅读详情

相关推荐

基于ESP32的摩托车蓝牙对讲系统开发实践

蓝牙音频传输技术在现代通信中扮演着重要角色,其核心原理是通过无线射频实现数字音频信号的双向传输。在工程实践中,蓝牙HFP协议常用于语音通信场景,而ESP32等嵌入式平台因其低成本和高集成度成为DIY项目的理想选择。本项目通过ESP32-WROOM-32D开发板结合PCM5102 DAC和INMP441数字麦克风等模块,构建了一套摩托车骑行专用的蓝牙对讲系统。该系统特别针对高速移动环境下的风噪抑制和连接稳定性进行了优化,采用数字信号处理技术实现实时降噪,并通过I2S接口确保音频质量。这种方案不仅成本控制在30

weixin_33239721的博客 414

EMNLP -- Call for Main Conference Papers

论文标题、作者姓名、联系方式和简短摘要必须在摘要提交截止日期(6 月 16 日)之前通过 EMNLP 2023 论文提交网站以电子方式提交。在完整论文提交截止日期之前,可以对标题和摘要进行小幅修改,但您不能更改作者和主题领域。带有“占位符”摘要的提交将不加考虑地删除;重要提示:如果您错过了摘要提交截止日期,则无法提交全文。

qq_40671063的博客 4363

交流伺服电机绝对式位置控制实战指南

伺服电机控制是工业自动化的核心技术之一,其核心原理是通过闭环反馈实现精确位置控制。绝对值编码器作为关键传感器,能提供单圈内的绝对位置信息,避免了增量式编码器的累计误差问题。在工程实践中,电子齿轮比配置、位置环PID调节等技术直接影响系统动态性能。本文以包装机械为典型场景,详细解析了从硬件选型到参数整定的全流程实现方案,特别是针对单圈绝对值编码器初始化和限位保护等易错环节,给出了经过验证的解决方案。通过合理设置17位编码器的电子齿轮比和优化运动控制算法,最终实现了±0.05°的高精度定位。

weixin_42531588的博客 281

EMNLP 2023 征稿通知

来自:HFL实验室进NLP群—>加入NLP交流群(备注nips/emnlp/nlpcc进入对应投稿群)计算语言学顶级国际会议EMNLP 2023将于2023年12月6日至10日在新加坡召开。与ACL 2023相同,EMNLP 2023将同时开放ARR投稿和START(softconf)直接投稿通道。官方链接:https://2023.emnlp.org/calls/main_conferen...

zenRRan的博客 8782

麒麟操作系统Kylin如何从 2203 升级到 2403

fill:#333;important;important;fill:none;color:#333;color:#333;important;fill:none;fill:#333;height:1em;开始升级流程第一步:升级前准备1. 确认版本为 V10 SP1 22032. 备份全部重要数据3. 确保网络稳定4. 关闭应用第二步:选择升级方式方法一:图形界面升级方法二:命令行升级1. 更新现有系统至最新2. 启动“系统升级”工具3. 检测并开始下载2403。

让编程变的很简单!! 2663

Mplus—交叉滞后面板模型(Cross-Lagged Panel Model, CLPM)

本文介绍交叉滞后模型相关知识,以及显变量模型与潜变量模型在Mplus中的语法。

m0_54401011的博客 1万+

EMNLP 2023 亮点回顾:大模型时代下的 NLP 研究

EMNLP 2023 精华总结,Jina AI 带你走进前沿,全面回顾!

Jina AI 的博客 2388

Git GUI学习教程

学习宗旨:快速应用,不易忘记 很遗憾,申请Git的专栏未审批,那我就不再写专栏了,把最近的学习心得写一下,我也是在学习中进行,有任何问题直接留言,回复交流,我还采用思路+实践模式快速过。 目录 1、Git是什么 2、远程仓库 1)GitHub: 2)Gitee(码云): 3、安装Git(Windows) 1)下载 ...

Alexantao 的专栏 7252

2023下半年人工智能会议

序号 会议名 截稿日期 链接 会议级别 备注 1 AIID 2023: International Conference on Artificial Intelligence and Industrial Design 2023-08-17 http://www.icaiid.org/ EI 2 CSEC 2023: International Conference on Computer Science, Electronics and Communications 2023-08-

CCCCcc0504的博客 1242

【即插即用模块】Transformer篇 | CVPR 2025 | SADA:多尺度+可变形采样,完美替换自注意力实现涨点!

文章摘要 本文提出了一种尺度自适应可变形注意力模块(SADA),用于处理图像修复中的结构化伪影问题。SADA通过多尺度多头机制捕获远程依赖关系,并引入可变形采样偏移来有效处理非均匀空间分布的模式。该模块适用于底层视觉任务,可替代ViT自注意力,实验证明能显著提升性能。代码已开源,支持即插即用集成。 核心特点: 多尺度头适应不同大小的重复模式 可变形偏移优化非均匀分布采样 轻量级设计,易于集成到现有架构 适用场景:图像去噪、超分辨率等底层视觉任务。

主要更新底层视觉(去噪、超分等)相关的科研内容,形式为【论文精读】+【论文复现】 1431

利用 AI 自动生成 BDD(行为驱动开发)格式的 Gherkin 测试用例

文章摘要 当前BDD测试领域正经历AI驱动的变革浪潮。传统Gherkin用例编写面临四大痛点:语法负担重、场景发现成本高、一致性差和维护困难。2025-2026年,AI生成Gherkin的工具生态快速成熟,主要分为五类:测试管理平台内置AI(如TestRail 10.2)、Jira插件(如AssertThat BDD)、独立AI平台(如PrimeCompass)、CLI工具和研究原型。其中,TestRail实现生成-执行闭环,AssertThat采用多阶段Agent工作流提升质量,PrimeCompass则

ZXSXJ的博客 205

EMNLP 2023 | 小米AI实验室机器翻译论文入选解读

近日,自然语言处理领域的国际顶级会议EMNLP 2023录用结果出炉,小米AI实验室机器翻译团队2篇论文被录用,研究方向涉及机器翻译模型蒸馏和端到端图片翻译。EMNLP 全称为 Conference on Empirical Methods in Natural Language Processing,由国际计算语言学会(ACL)组织,每年举行一次,为自然语言处理和人工智能领域的最有影响力的国际会...

小米云技术 1354

免费教你快速学会分析运算放大器电路(保证学会)

本文旨在学习如何快速简单地对运算放大器进行分析

一名热爱技术的工程师的博客。分享技术干货,记录美好生活。永远相信美好的事情即将发生。 1万+

只剩3天!EMNLP 2023开幕倒计时:共绘自然语言处理的未来

随着EMNLP 2023 年度盛会即将开幕,期待的气氛越来越浓烈!这场全球性的会议是全球自然语言处理(NLP)领域顶尖学者的聚集地,为他们提供一个分享开创性研究成果和创新解决方案的平台。EMNLP(Empirical Methods in Natural Language Processing)作为NLP领域的顶级会议之一,每年都吸引了全球的学者、研究人员和行业专业人士。EMNLP2023将继续...

Paper weekly 581

VC中sqlite的使用

在VC中对sqlite的使用,实现数据库大批数据的快速插入,读取数据库中的数据在ListCtrl中显示

NTscan扫描工具

ntscan是一个扫描器,可以扫描没有密码和弱密码的共享,先到配置文件中填写猜测的用户名和密码,扫描过程中右侧出现的是扫描日志。

EMNLP2023 | 阅读顺序很重要:蚂蚁联合复旦提出全新多模态文档信息抽取模型

©作者 |蚂蚁安全天鉴实验室来源 |蚂蚁技术AntTech来自 | PaperWeekly近日,蚂蚁安全天鉴实验室与复旦大学合作,针对视觉富文档的实际应用场景,指出了应用场景下常见的阅读顺序错乱问题,并强调该问题会严重影响当前模型的效果。针对上述问题,天鉴实验室在《Reading Order Matters: Information Extraction from Visually-rich ...

zenRRan的博客 1095

SAP B1中文培訓教材_SDK

公司内部培训资料,对开发工具 ,DIAPI, UIAPI,Add-ON有详细解说

NIPS 和 EMNLP 2023交流群已建立,投稿者可加入

备注:昵称-学校(公司)-nips,或者昵称-学校(公司)-emnlp,稍后助手会邀请你进群为什么不直接发布群二维吗呢?因为发布乱七八糟消息的人每次都会进来,谅解。加人较多,请耐心等待~一定要备注呦,否则不予通过~进NLP群—>加入NLP交流群持续发布自然语言处理NLP每日优质论文解读、相关一手资料、AI算法岗位等最新信息。加入星球,你将获得:1.每日更新3-5篇最新最优质的的论文速读。用...

zenRRan的博客 787

visio安装包

Microsoft Office Visio 是一款专业的制图软件。利用经过更新的形状、协作工具和数据链接图表,创建专业级图表以简化复杂的信息。

【EMNLP 2023】基于知识迁移的跨语言机器阅读理解算法

近日,阿里云人工智能平台PAI与华南理工大学朱金辉教授团队、达摩院自然语言处理团队合作在自然语言处理顶级会议EMNLP2023上发表基于机器翻译增加的跨语言机器阅读理解算法X-STA。

科技很有意思 1657

EMNLP - EMNLP 2023 样式文件和格式

请使用以下模板提交论文:LATEXWordOverleaf。

qq_40671063的博客 2437

EMNLP2023 NER方向论文整理

虽然文本增强方法在改善低资源环境下的性能方面取得了成功,但它们在像NER这样的标记级任务中存在注释损坏的问题。此外,现有方法无法可靠地为数据集添加上下文多样性,而这对于低资源NER至关重要。在这项工作中,我们提出了一种名为Contextual and Semantic Structure-based Interpolation(CASSI)的新型增强方案,该方案通过结构化地组合一对语义相似的句子来生成新句子,从而生成高质量的上下文多样性增强,同时避免了注释损坏,同时保持语义正确性和流畅性。

weixin_43895699的博客 4014

EMNLP 2023 获奖论文公布,大模型、NLP等领域火爆

EMNLP是计算语言学和自然语言处理领域顶级国际会议之一,属于CCF B类,是由 ACL 下属的SIGDAT小组主办的NLP领域顶级国际会议,一年举办一次。相较于ACL,EMNLP更偏向于NLP在各个领域解决方案的学术探讨。今年的EMNLP 2023 已于2023年12 月 6 日 - 10 日在新加坡举行。本次大会公布了最佳长论文奖、最佳短论文奖、杰出论文奖、最佳Demo奖等奖项,包含了今年爆火的ChatGPT 大模型、NLP 概念领域。

学姐带你玩AI的博客 4116

EMNLP 2023 - Pathological Graph-driven Cross-modal Alignment for Brain CT Report Generation

EMNLP2023会议报告,题目是Granularity Matters: Pathological Graph-driven Cross-modal Alignment for Brain CT Report Generation。此外,通过学习交流,学习到了宝贵知识。以此博客记录这段经历。

qq_44837861的博客 1503

TrackVLA与其plus升级版——开放世界下的四足具身视觉跟踪EVT(智能跟随):集目标识别与轨迹规划为一体的VLA,不怕高动态与遮挡

TrackVLA是一种新型视觉-语言-动作模型,将目标识别与轨迹规划整合到统一框架,解决具身视觉跟踪(EVT)任务中的误差累积问题。该模型采用联合训练方式,利用85.5万条视频识别和机器人跟踪样本,通过语言建模头和扩散头分别处理识别与规划任务。相比传统将感知与规划解耦的方法,TrackVLA在高度动态环境中展现出更优性能,支持自然语言输入,并实现了识别与规划的协同优化,为机器人跟随等应用提供了新思路。

结构之法 算法之道 4449

具身智能论文(四)

具身智能最新论文,来源NeurIPS2023

python_plus的博客 2246

【全年汇总】2023年CCF人工智能会议截稿时间汇总(持续更新)

【Call for papers】2023年CCF人工智能会议信息汇总(持续更新)

AplusX 9217

最新CCF会议|2022-2023顶会会议时间+投稿时间+官网链接(视觉+多媒体+数据挖掘+数据库+通用人工智能)

最新CCF会议|2022-2023顶会会议时间+投稿时间+官网链接(视觉+多媒体+数据挖掘+数据库+通用人工智能)

ppgodcsy的博客 1万+

【论文速递】EMNLP2022-随机模态缺失情况下的多模态情感分析

论文速递-EMNLP2022-EMMR:Mitigating Inconsistencies in Multimodal Sentiment Analysis under Uncertain Missing Modalities

qq_41974375的博客 4301
上一篇: 多阶段任务自然语言指令执行方法GOALNET
下一篇: 自然语言指令执行机器人控制策略GRIF
晓shuo
晓shuo 优质创作者: 人工智能技术领域 优质创作者: 人工智能技术领域
博客等级 码龄6年 4万+粉丝 113原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

晓shuo

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值