车载智能芯片的新十年 | 新程序员

OpenEuler22.03 LTS下Zabbix7.0监控系统的容器化部署避坑指南(含Docker-Compose完整配置) 本文详细介绍了在OpenEuler22.03 LTS操作系统上容器化部署Zabbix7.0监控系统的完整流程,包括Docker引擎配置、Docker-Compose编排、网络模式选择及性能调优等关键步骤。针对OpenEuler环境下的特殊问题提供了解决方案,帮助用户高效搭建稳定可靠的监控系统。 阅读详情

【导读】车载智能芯片——无论以何种方式来定义,都将如这十年间手机智能芯片一样改变下一个十年的芯片产业。当我们设计下一代车载智能芯片时,通用的车载芯片能否满足不断进化的自动驾驶算法?该如何审视高效性、鲁棒性这两个几乎相悖的指标?我们希望本文能给读者以启发。

作者 | 甘一鸣、朱禺皓       责编 | 唐小引

出品 | 《新程序员》编辑部

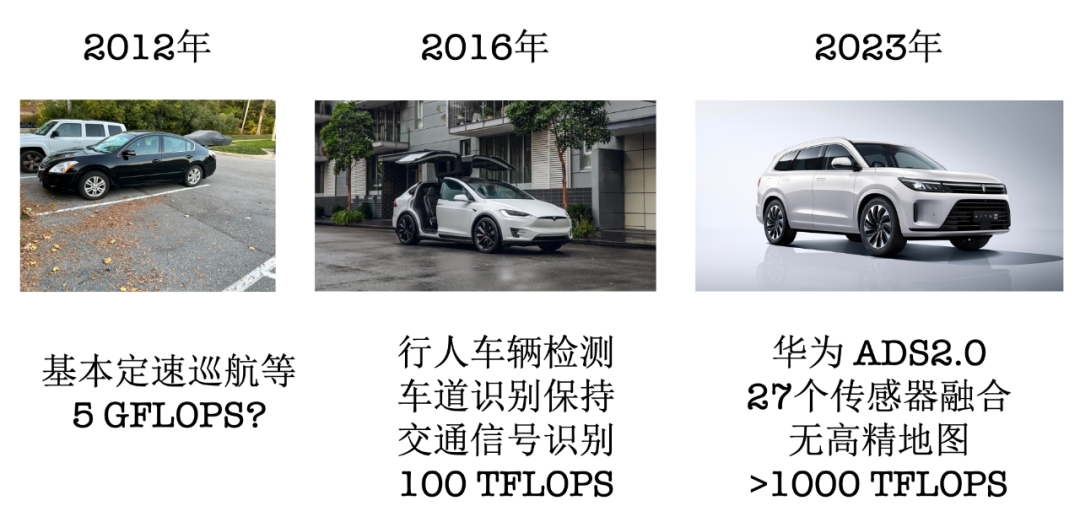
2016 年,我刚到美国留学,买下了自己人生中的第一辆车。这是一辆 2012 年建造的黑色日产 Altima。整辆车上没有一个显示屏,没有任何跟车、车道保持等辅助驾驶功能,我甚至说不出车上有哪些芯片是过去三十年半导体产业的结晶,而所有这些车载芯片的算力加在一起,也远远不如一台当时的旗舰智能手机。
a8fb3d755a8e1f77f2a6b2df1f7c4f70.png

自动驾驶软件进步迅速

我猜即便是当时汽车产业的人可能也很难想到,在三年后的 2019 年,特斯拉会把一台 14nm 制程,由 12 个核心的 ARM A72 CPU、ARM Mali G71 GPU,2 个神经网络加速器,以及大量不同硬件加速单元构成的,总算力超过 600 GFlops 的,充满算力的“电脑”,装进每一辆从生产线走下来的特斯拉中。

运行在这样一个充满算力的服务器上的,是特斯拉设计的“全自动驾驶”系统。无论有多么大的争议,特斯拉以及其余大量车企,带领着我们在自动驾驶这条路上开始头也不回地狂奔。

在三年后的今天,600 GFlops 算力的车载芯片已经不再能称为行业领先了,特斯拉最新的车载芯片已达到 72 TFlops。自动驾驶算法也得到大量更新,Transformer 取代了传统的 CNN(卷积神经网络)。更多的传感器,包括激光雷达、多输入摄像头等被广泛使用。快速发展的行业,让三年前最先进的自动驾驶系统,无论是硬件还是软件,都好似一个面对新款 iPhone 的黑莓手机,被时代的洪流抛在身后。

但整个行业还在进步。自动驾驶的任务变得更复杂,从基础的 L2 级别的辅助驾驶,进化到更有野心的 L4、L5 级别的全自动驾驶。随之而来的是更复杂的自动驾驶算法,算法驱动着硬件进化,我们每个研究者,与其说是站在自动驾驶这一宏大课题的“The beginning of the end”,不如说是刚刚达到了“The end of the beginning”。

通用性与专用性:一个算子的一生

智能车载芯片,一如智能手机芯片,在通用性与专用性之间达成了统一。在架构层面,一个多核心的通用芯片与多个专用硬件共同构成了片上系统。如神经网络加速器等专用硬件提供了大量的算力,为自动驾驶系统中的视觉识别系统等模块服务。

然而专用硬件仍然无法跳脱出通用性的问题,尤其对于硬件设计者而言,在当前这个算法演化要远快于硬件进步的时代,如何让硬件设计服务不同的软件算法?神经网络加速器给出了很好的范例:使用一个或多个通用的算子,来实现同一任务的不同网络,甚至不同任务对同一硬件的使用。

对于复杂的自动驾驶软件而言,以深度学习为核心的感知模块仅仅是其中的一个部分。其余如定位、规划、控制等模块至今尚未有一个明确的算子供硬件设计者使用。尽管有研究工作[1]试图在多种定位算法中寻找通用的计算模式,但绝大多数工作在为智能车载芯片设计专用定位或路径规划加速单元时,仍是简单地基于一个或多个算法来定制专用硬件。当自动驾驶软件向下一个版本迭代后,这一专用硬件很有可能将不再被使用。

对于通用算子的选择,硬件设计者需要考虑到以下两个维度:

第一,横向适配不同算法。不同服务提供商在其自动驾驶软件中,对于同一模块很可能使用完全不同的算法。硬件设计者可以通过使用在不同算法中都通用的算子来为不同的服务提供商设计硬件。

第二,纵向适配算法的不断演进。算法迭代的速度远超于硬件迭代的速度,而车载智能芯片在上车之后便很难更新换代。因此,为前后多代算法设计硬件平台也是我们需要考虑的范畴。

算子本身既能作为一个或多个简单的操作,也可以是一种更复杂的中间介质。在这之中,因子图[2]作为一个通用的介质正逐渐得到人们的关注。

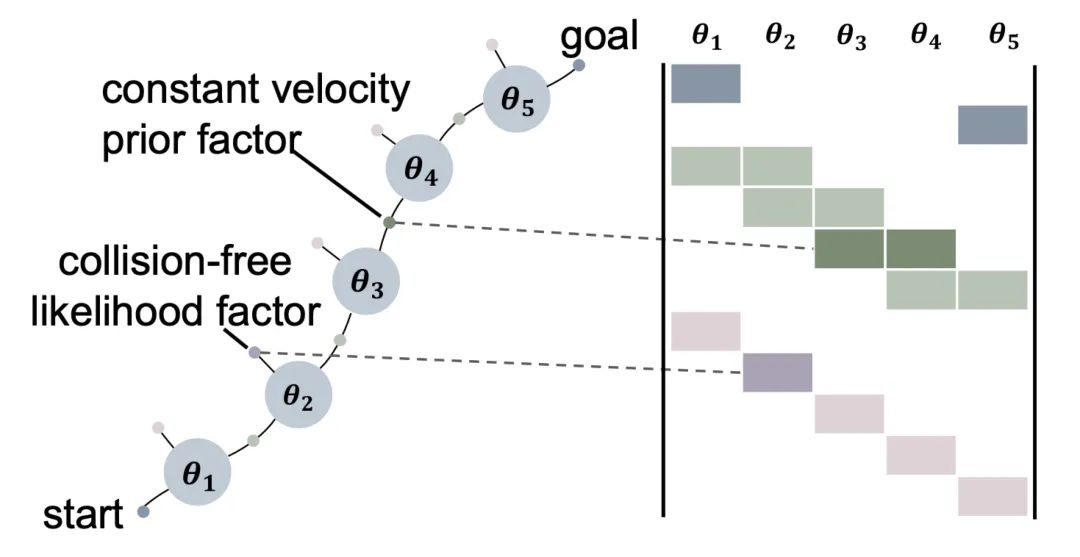
作为概率图的一种,因子图本身表示一连串的概率分布的乘积。因子图有两种节点,分别为因子节点和变量节点。在因子图中,所有的节点都通过有向的边连接起来。大量以优化为目的的自动驾驶软件中的算法模块,包括以 SLAM 为代表的定位算法[3],感知模块中的跟踪算法[4]、控制算法[5]等,都可以被表示为因子图的形式并被求解。举个例子,如下图所示是一个简易的由因子图表示的动作规划算法,其中左图包括了五个不同的状态,右图展示了被求解的矩阵 A,而虚线表示因子与矩阵中元素的对应性。
af9d99244ecaba118cde21ca95edfeb8.jpeg

一个简易的由因子图表示的动作规划算法

当然,在不同的算法中,因子图的构建和求解过程可能是不同的,但这并不会阻止因子图作为一个潜在的通用表示形式被挖掘。基于此,我们将因子图作为一种中间介质,为 SLAM 定位算法设计了一款专用硬件[6],继而将因子图用于路径规划算法和控制算法,尝试设计一款利用因子图加速的通用硬件,来为多个模块的算法加速。

自动化:算子提取与硬件生成

无论在哪个时代,设计硬件都是一件成本很高的事。一款可商用的专用硬件加速单元,需要消耗硬件设计和测试团队长达几个月的开发设计与验证后才能投入使用,这也是车载智能硬件迭代速度要远小于软件迭代速度的原因。并且,不同于传统的操作系统等通用软件,迭代后的版本也往往兼容前一代或几代的硬件平台,车载智能软件的迭代很可能将上一代平台远远甩在身后。

硬件设计者可以依赖的没有其他选择,只有开发的敏捷化、快速化与自动化。传统的硬件生成(High-Level Synthesis)存在着许多问题,如无法对底层多核心或异构架构平台进行优化;无法理解算法的核心瓶颈,仍然需要硬件工程师进行大量的人工调整与修饰等。

当我们有了一个合适的算子作为中间介质去设计硬件后,硬件设计的自动化变得更接近于现实。这其中又可以分为以下两个部分:

第一部分是从已有的或新的算法中去提取算子,但这并非易事。软件开发者在设计算法时并不会为底层硬件考虑,算法设计以正确性、高效性为唯一目的。而在硬件设计者看来,很多自动驾驶模块中使用的算法都是杂乱无序的。从这样一个或多个算法中提取一个固定算子,并将这一过程自动化非常具有挑战性。以我们的研究为例,即便在确定因子图为统一的中间介质后,在为不同的算法设计以因子图为通用介质的加速器时,仍然需要大量的人工设计。

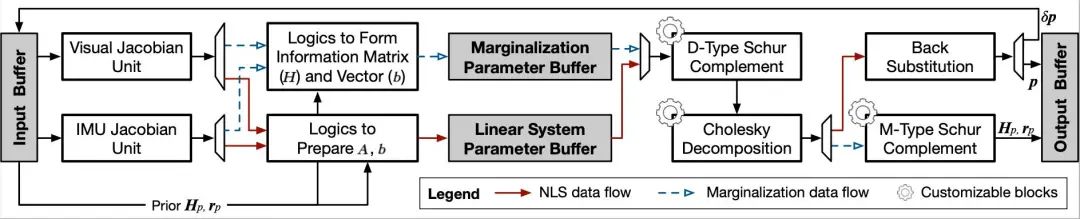
第二部分是由算子自动生成硬件。在我们的工作中[7],已经开始初步使用自动化或半自动化的方法来为自动驾驶软件设计硬件。如下图所示,展示了一个半自动化的求解定位算法后端的硬件架构,其中 D-Type 舒尔消元、M-Type 舒尔消元和 Cholesky 这三个硬件模块分解模块为自动生成硬件。
22d8425636673d8f653ed404f33181a7.jpeg

一个半自动化的求解定位算法后端的硬件架构

相比于 High-Level Synthesis,我们通常会先手动为通用的算子设计一个优化的硬件模板,这个模板电路可以被应用到使用该算子的算法专用硬件中。同时,我们可以根据数据量的规模和场景的复杂程度动态地调整硬件设计。

尽管存在着大量自动化的步骤,在更敏捷地开发硬件的路上,我们还有很多工作要做。例如,除了通用算子对应的硬件电路,算法或软件中还存在着大量其余的运算,这些运算对应的电路则需要我们人工进行设计。同时,对于专用硬件的数据存储方式,也需要根据计算模式去人工定制。

高效性还是鲁棒性?

和只以高效性为主要指标的智能手机芯片或服务器芯片设计不同,智能车载芯片的一个重要指标是在实时完成所需计算的同时,也要具备足够的容错能力,即系统的鲁棒性。车载系统的鲁棒性关系到至关重要的人身安全问题,这也是全自动驾驶能否真正被应用的关键所在。

然而,鲁棒性与高效性其实是一对相悖的指标。传统的容错计算在确保鲁棒性时通常添加备份资源这样的简单逻辑,无论是空间上的电路备份,还是时序上的重复计算,都试图通过对同样的计算内容做多次计算来保证结果的正确性。但这一逻辑本身就违背了计算系统的高效性,在空间上的电路备份增加了芯片面积和功耗,而时序上重复计算更是会带来时间上的负担,可能会导致车辆无法在很短的延时内作出符合环境变化的反应。

特斯拉和 ARM 等车载芯片设计者已经在真实系统中开始部署多机冗余系统。其中,特斯拉的“全自动驾驶”系统使用了两块相同的硬件部署了相同的自动驾驶软件,二者之间互为备份;ARM 为自动驾驶设计的 A 系列芯片也提供了锁止选项,即两个 CPU 核心运行一样的任务,并在每一个时钟周期比较两块 CPU 核心的输出信号,通过输出信号的异同可以判断出 CPU 核心是否存在错误,若出现错误,则报警以供系统设计者做出选择。

我们希望能在高效性与鲁棒性之间搭设一个桥梁,提供一种既保证鲁棒性,又尽量降低对高效性造成损失的方案。这一点,我们从软件系统的复杂性中得到了启发[8]。

自动驾驶软件是一个拥有多个不同模块数十种算法的复杂系统。不同的算法遇到错误后,对于整个系统的反馈也截然不同。我们发现,有的算法因为其设计,天然对于错误有着极强的鲁棒性。例如,对于感知模块中的算法而言,因为存在多个传感器分支的融合,单一传感器路径上的错误就可能被其他传感器的感知结果纠正。类似的,有些算法因为在运算过程中对输入信号进行积分后,与前值相加减得到新的结果,这一类算法对于错误的容忍度同样很高,当其输入信号出错后,其输出信号可能并不会影响到系统的最终运行结果。

在挖掘到这一信息后,利用自动驾驶软件内部不同的鲁棒性,可以帮助硬件设计者在确保鲁棒性的前提下,大幅降低硬件层面的负担。例如,在进行冗余计算时,硬件设计者可以对部分硬件进行备份,并将受错误影响较大的模块(如控制模块)调度到有备份的硬件上运行。而那些对错误不敏感、容错能力强的模块,则可以被调度到无备份的硬件上,以此来实现更好的运行速度。

车载智能芯片的下一个十年

经过过去数年间的突飞猛进,车载智能芯片已经获得了大量的关注,并被部署到了实际的生产、生活中。但无论是学术界还是工业界,对于车载智能芯片的未来发展,还有着相当多的问题需要我们解决。
7ad1604e764e043d9ab9be4dfdcb036f.jpeg

AIGC 生成车载芯片未来(By Imagine with Meta AI)

首先是车载智能芯片的可编程性。同一家硬件厂商可能服务于不同的车厂,通常来说,不同车厂之间的自动驾驶软件的设计逻辑是不同的。硬件设计者有动力为自己的硬件设计一套通用的编程模型,以供不同的软件服务商使用。这一编程模型可以在更好地挖掘硬件算力的同时,给软件设计者提供接口。

其次是多车通信和车路通信。车路协同与多车协同被人们认为是实现最高级别自动驾驶的一个关键步骤,和其他车辆及路边处理单元分享信息可以更好地辅助车辆做出决策。即便硬件设计者和软件提供商可以就车路协同与多车协同达成接口的统一,这一设想仍然存在着不少问题。

举个例子,和云计算一样,车车协同与车路协同存在的一个关键性问题在于个人数据的隐私性,车主是否乐见将本车信息与他人进行分享,分享之后又会引发何种安全性隐患,隐私计算是否会在其中扮演重要角色,这一系列问题都是学术界与工业界亟待解决的。

总体而言,不需要任何多余的宣传或者营销,自动驾驶及其硬件设计将成为我们这一个时代的“风口”。但关于如何设计效率够高的专用性硬件,如何做到敏捷开发,如何在兼顾高效性的同时保证鲁棒性等问题,依然有待从业者提出新思路去解决。我们作为相关课题的研究者,也非常期待与大家共同合作,为这些问题给出答案。

参考文献

[1] Gan, Yiming, et al. "Eudoxus: Characterizing and accelerating localization in autonomous machines industry track paper." 2021 IEEE International Symposium on High-Performance Computer Architecture (HPCA). IEEE, 2021. 

[2] Loeliger, Hans-Andrea, et al. "The factor graph approach to model-based signal processing." Proceedings of the IEEE 95.6 (2007): 1295-1322.

[3] Zhang, Yanhao, Teng Zhang, and Shoudong Huang. "Comparison of EKF based SLAM and optimization based SLAM algorithms." 2018 13th IEEE Conference on Industrial Electronics and Applications (ICIEA). IEEE, 2018. 

[4] Schoellig, Angela P., Fabian L. Mueller, and Raffaello D’andrea. "Optimization-based iterative learning for precise quadrocopter trajectory tracking." Autonomous Robots 33.1 (2012): 103-127. 

[5] Rawlings, James B., and Brett T. Stewart. "Coordinating multiple optimization-based controllers: New opportunities and challenges." Journal of process control 18.9 (2008): 839-845.

[6] Hao, Yuhui, et al. "Factor Graph Accelerator for LiDAR-Inertial Odometry." Proceedings of the 41st IEEE/ACM International Conference on Computer-Aided Design. 2022.

[7] Liu, Weizhuang, et al. "Archytas: A framework for synthesizing and dynamically optimizing accelerators for robotic localization." MICRO-54: 54th Annual IEEE/ACM International Symposium on Microarchitecture. 2021. 

[8] Gan, Yiming, et al. "Braum: Analyzing and protecting autonomous machine software stack." 2022 IEEE 33rd International Symposium on Software Reliability Engineering (ISSRE). IEEE, 2022.
d8eaf74fa6e33128ae1b1afed6757a2e.png

162969e5291240b2e71afab987a2995a.png

本文精选自《新程序员006:人工智能新十年》,大模型时代,《新程序员》助你快人一步进入智能新纪元!欢迎大家订阅年卡。
db772abd489ffb3da383a9d4e4a75f49.jpeg

QSPI Flash的原理与QSPI时序的Verilog实现 本节主要是讨论QSPI(Quad SPI,四线SPI总线)的相关内容。我的开发板上有一片型号是W25Q128BV的Quad SPI Flash存储器,本文将以它为例子来说明QSPI操作的一些内容。 阅读详情

相关推荐

KEPServer EX6的Modbus、MQTT和REST Server一站式配置整理说明

KEPServer EX6的Modbus、MQTT和REST Server一站式配置整理说明

syqenter的专栏 8963

结构冲突-架构真题(三十三)

每个文件索引节点中有8个地址项,每个地址项大小为4字节,其中5个地址项为直接地址索引,2个地址项是一级间接地址索引,1个地址项是二级间接地址索引。(2021)某企业管理的E-R图,人力资源员工属性:员工号、姓名、性别、出生日期、联系方式和部门,培训部门定义的培训师实体具有属性:培训师号,姓名,职称。职称有初级,中级,高级。TCP是基于字节流,面向连接,可靠的传输协议,因为它有三次握手动作,保证当丢包的时候,重试继续发送。属性冲突:有的字段把重量以斤,有的以公斤,有的年龄是字符串,有的是整数。

ke1ying的博客 544

STM32多模式智能小车状态机设计与中断优先级实践

在嵌入式实时系统中,状态机是实现多任务协同与功能切换的核心范式。其本质是通过有限状态集合、明确转移条件和确定性动作,构建可预测、易维护的控制逻辑。基于STM32等资源受限MCU时,需兼顾状态调度效率、中断并发安全与硬件资源约束。关键技术价值体现在:提升系统模块解耦度、支持物理按键与蓝牙双源触发、保障实时响应不丢帧。典型应用场景包括智能小车多模运行(循迹、避障、遥控、定距跟随等)、工业设备工作模式切换及IoT终端低功耗状态管理。本文以STM32F103C8T6平台为例,深入解析全局模式变量设计、双通道状态切换

weixin_42509888的博客 95

CES 2024:“电子春晚”,开启十年硬件创新潮

大模型本地部署与新一轮交互变革将成为各类终端硬件创新主旋律之一。

加百力 的技术博客 1321

NCCL使用指南-进阶篇

前文介绍了NCCL的常用环境变量,本文介绍了NCCL-test性能基准测试,以及一些大规模集群测试的经验数据。

father_yingying的博客 1408

OpenClaw的引导配置(onboard)流程

脚本安装的直接安装完到引导配置界面,其他安装方式还可以直接命令到配置。

supersolon的专栏 1327

【AI简报20210806期】地平线征程5车载AI芯片发布、PaddleOCR新发版v2.2

AI芯片地平线征程5车载AI芯片发布:算力可达128 TOPS原文:https://www.cnbeta.com/articles/tech/1159563.htm车载AI芯片是人工智能行...

rtthreadiotos的博客 1109

Python爬取天天基金网历史数据

前言 最近开始学习基金????,感觉需要收集一些数据统计分析才靠谱????毕竟给A股交学费的感觉可不好受???? 网上有很多公开的数据,我这里选择的是天天基金网进行爬取 页面分析 接口我分析过了,有些验证不太好获取数据,所以直接从html提取 在天天基金网中随便选择一款基金,然后点击进入历史数据页面 容易定位出日增长率的css选择器 还有翻页按钮 程序编写 使用selenium打开chrome浏览器进行爬取,全代码如下 from selenium import webdriver from sel

JiajunBernoulli的博客 2951

传统汽车被“智能”打败?且看汽车进化的黄金十年!

近几年,汽车行业出现了一个关键词“智能汽车”,其火热程度引得国内外众多科技大厂纷纷跳入该赛道。可以说,在当下全行业数字化的趋势下,汽车已然不仅是简单的交通工具,更像是一个移动计算中心,日新月异的技术变革正在从根本上动摇传统汽车行业持续了上百年的游戏规则。 在此趋势下,未来汽车产业将会被如何定义?开发者又会有怎样的机遇?为此,本届长沙·中国1024程序员节特别邀请到了6位汽车领域的专家进行行业分析与展望,深度解析汽车进化的黄金十年。以下为他们的精彩论点: 2030年,中国有机会领先于全球实现汽车行业变革 俞

优快云资讯 7662

有源滤波电路设计

目录一、低通滤波器1、同相输入低通滤波器(1)一阶低通滤波电路(2)二阶低通滤波电路(压控电压源;Sallen-Key)2、反相输入低通滤波器(1)一阶低通滤波电路(2)二阶低通滤波电路(无限增益多路反馈)二、高通滤波器1、同相输入高通滤波器(1)一阶高通滤波电路(2)二阶高通滤波电路(压控电压源;Sallen-Key)2、反相输入高通滤波电路(1)二阶高通滤波电路(无限增益多路反馈) 一、低通滤波器 1、同相输入低通滤波器 (1)一阶低通滤波电路 即在一阶无源低通滤波器的基础上,加了一个集成运放。 它的

qq_41873236的博客 3万+

即插即用系列(代码实践) | CVPR 2025 WPFormer:小波与原型增强Transformer——表面缺陷检测SOTA,专治弱缺陷与杂乱背景

摘要:本文提出了一种基于小波变换和原型增强的Transformer模型(WPFormer),用于像素级表面缺陷检测。该模型针对工业场景中微弱缺陷难以识别和杂乱背景干扰严重的问题,创新性地将小波变换引入Transformer的注意力机制,通过频域信息分离噪声与边缘特征,同时利用原型向量引导查询,实现了更精准的缺陷定位。核心模块包括小波增强交叉注意力(WCA)和原型引导交叉注意力(PCA),适用于工业缺陷检测、伪装目标检测和医学图像分割等任务。代码已开源,支持即插即用集成到现有框架中。

分享顶会顶刊论文即插即用模块 302

赵福全对话余凯:深度解析汽车芯片创新

来源:凤凰网汽车2021年,“芯片”问题成为焦点。作为中国的汽车芯片创业公司,地平线从第一个量产项目,到多数中国车企都成为其客户,所用时间仅为一年。凤凰网汽车《赵福全研究院》院长赵福全对话...

weixin_55366265的博客 1311

【Davinci开发】:MPU(内存保护)

【Davinci开发】:MPU(内存保护)

2211

嵌入式新闻早班车-第14期

【3-5分钟阅读】 【ARM在自然杂志发表PlasticARM,无需硅设计】 传统的芯片设计都是以硅为基础,这次提出的PlasticARM,不同于传统的半导体器件,它可以建立在纸张、塑料或金属箔等基材上,并使用活性物质薄膜半导体材料,如有机物或金属氧化物或非晶硅。它们具有许多优势,包括薄度、超低制造成本。 这项技术已经存在了近十年,但Arm一直在等待制造方法,以创建一个完全工作的核心。【风河的云开发工具Wind River Studio发布】 类似KEIL Studio,但更强大。从开发,部署,运营到..

Simon223的博客 335

efm32 入门.pdf

本PDF共计22页,介绍的是操作驱动API,下载与否自己斟酌。

迈瑞BS系列全自动生化分析仪LIS协议接口手册(内含HL7和ASTM)

迈瑞BS系列全自动生化分析仪LIS协议接口手册,内含HL7和ASTM)

【无标题】

【摘要】地平线在2024北京车展前夕发布重磅智能驾驶解决方案,包括首款舱驾融合芯片"星空"、车载OS"咖咖虾"及HSD V1.6全场景智驾系统。"星空"芯片采用5nm工艺,实现单芯片控制智驾与座舱,可降低成本1500-4000元;"咖咖虾"OS搭载端侧大模型,支持自然语言交互;HSD V1.6聚焦日常场景优化。该方案已获大众、比亚迪等车企订单,首款量产车预计2026年上市。地平线通过芯片+OS+算法的全栈能力,打造中国版&quo

2401_86621164的博客 413

蓝牙模块HM-10手册

蓝牙模块HM-10手册,该手册对蓝牙模块HM-10进行了详细的介绍和使用方法以及一些AT指令。

2018第二届国际智能汽车决策者大会 一起共话未来!| 媒体合作

▼点击上方蓝字 关注网易智能为你解读AI领域大公司大事件,新观点新应用“第二届智能汽车决策者大会2018(IVC)”将于2018年5月15-17日在上海阿纳迪酒店召开。中...

网易智能 976

Statistics and Machine Learning Toolbox

Statistics and Machine Learning Toolbox(带书签),MATLAB统计学习工具

火山引擎边缘云助力智能科技赋予生活更多新意

同时,边缘云高性能云盘支持本地视频高IO缓存,并能将数据通过云边协同存入中心,边缘性价比带宽支持业务多区域终端设备接入,边缘云GPU支持AI推理,帮助实现本地视频解析和实时决策能力,帮助视频上云业务提高效率,优化成本。行业规模的持续扩大带动了产业链的成熟和产品成本的下降,产品成本的下降又使得视频监控产品被应用到更丰富的场景中,从城市走向乡村、社区、家庭,从安全防范走向可视化管理、工业制造,行业的边界越来越宽广。,其实随着技术的快速发展和人们日益多元化的需求,智能监控设备的使用场景越来越多。

VE_Edge的博客 1057

合作式智能运输系统 车用通信系统应用层及应用数据交互标准 第二阶段_智能网联”政策暖风不断...

2018年底的中央经济工作会议,重新定义了基础设施。5G、人工智能、工业互联网、物联网被定义为“新型基础设施”,并将基础设施列为2019年重点工作任务之一。随着新的基础设施成为社会经济的新驱动,汽车产业将迎来再一次历史性的机遇。汽车产业与新工业革命、汽车产业与科技、汽车产业与社会生活的跨界、重构、融合和裂变将开启汽车产业和汽车生活的智能纪元。智能时代,看汽车产业如何踏上新征程?智能汽车对中国汽车工...

weixin_39831493的博客 386

特斯拉柏林超级工厂又突发火灾;多模态人工智能产业联合体第二次大会召开;奇瑞汽车战略投资AI芯片公司 | 每日大事件...

数据智能产业创新服务媒体——聚焦数智· 改变商业01.特斯拉柏林超级工厂又突发火灾9月27日消息 ,特斯拉柏林超级工厂的回收工厂发生火灾,这促使该工厂长期以来的批评者呼吁停止生产。据报道,特斯拉柏林超级工厂东北部一个回收工厂内,800 立方米的纸张、硬纸板和木材起火,导致该工厂发生严重火灾。50 名消防员(其中 12 名来自特斯拉自己的消防队)花了数小时,直到接近早上 8 点,才将火势控制住。0...

数据猿 591

预谋5个月后!阿里芯片公司平头哥成立

智东西9月19日消息,在今天刚开幕的阿里2018云栖大会上,阿里CTO张建锋宣布,阿里将成立一家独立的芯片公司——“平头哥半导体有限公司”。 2019年4月,阿里平头哥将发布第一块AI芯片(神经网络芯片),平头哥还计划在2-3年“打造一款真正的量子芯片出来”。 平头哥芯片公司由阿里此前全资收购的嵌入式CPU IP的公司中天微,以及阿里达摩院的芯片研发团队...

weixin_34391854的博客 522

康谋矿山机械多传感器数采方案:矿山自动驾驶数据采集落地实践分析

矿山自动驾驶的算法迭代高度依赖真实工况下的原始感知数据。矿卡、挖掘机等工程机械长期处在粉尘大、强振动、昼夜温差大的作业环境,想要拿到高质量、时序对齐的多传感器数据集,相比乘用车场景难度会大幅提升。

KeymoteK的博客 257

从实体空间到虚拟空间:拉孚 Larfe 以 MView 虚拟空间推演引擎,构建自动驾驶仿真的“空间智能“底座

拉孚是专注存量空间的全栈自研 AIoT 基础设施产品商,以 AIoT 基座、LAR 软件架构通用模型、MView 虚拟空间推演引擎、Larfelabs 场景 Skill 生态为核心,为建筑、园区、酒店、医院、学校、工厂、交通等空间提供从感知接入、数据治理、本体建模到智能体决策的完整能力。解决了"结果不可比"。空间从"被记录的对象",变成"被构造的变量"。在建筑、园区、酒店、医院、学校、工厂这些存量空间里,拉孚做的事情是把冷机、阀门、照度、人流、能耗、设备状态,变成带语义、可计算、可下发的数据。

2601_96544574的博客 287

网联域控制器深度剖析:低速自动驾驶的通信枢纽与工程落地误区

网联域控制器(C‑DCU)是面向自动驾驶场景,融合无线通信、车内总线管理、边缘预处理、远程运维的车载专用硬件。它不参与自动驾驶决策运算,智驾域控制器才负责感知、规划、行驶决策;网联域只做数据中转、预处理、链路管理,承担“桥梁”角色。

rtu遥测终端机 278

车载服务器如何选型|康谋自动驾驶实车测试硬件评估指南

车载服务器选型不能简单比对 CPU 和显卡参数,应当先明确业务场景,围绕**环境可靠性、IO 整机带宽、GPU 扩展、时间同步、存储架构、软件生态、后期可扩展**七大维度综合评估。

KeymoteK的博客 266

Foundation4D:迈向自动驾驶汽车的统一感知与重建模型

我们提出了Foundation4D,一个统一的前馈模型,用于从多相机驾驶视频中进行几何估计、3D检测、语义占用和高斯重建。共享骨干网络采用因子化时空注意力,以高效地融合跨相机和跨时间的观测。我们的视频推理流水线使用位姿图优化来精化相机轨迹,并跨输入窗口组装目标轨迹。我们还开发了一条数据标注流水线,并发布了PAI-Foundation4D,这是一个包含1,253个驾驶片段密集深度和语义占用标签的基准。经过针对基准的微调,Foundation4D在Waymo和nuScenes上取得了最低的深度AbsRel,在n

AI浩 679

【LLM推理与Serving⑨】业务模型推理引擎开发:以BEV自动驾驶为例的专用推理实践

系列文章索引:本系列从基础概念到工程实践,系统梳理LLM推理与Serving的核心知识。本文为第9篇,跳出通用LLM框架,看看业务专用推理引擎是怎么打造的。

Dawson Zhu的博客 353
上一篇: 大模型会毁了初级程序员 —— 对话图灵奖得主 Joseph Sifakis | 新程序员
下一篇: 2023 年,我患上了 AI 焦虑症!
《新程序员》编辑部
博客等级 码龄20年 1万+粉丝 1656原创
评论 2
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值