YOLOv11改进 | 主干/Backbone篇 | 轻量化目标检测网络MobileViTv1改进yolov11有效涨点

AI摘要

本文介绍了在YOLOv11中添加MobileViTv1的改进机制。MobileViT是为移动设备设计的轻量级视觉变换器,融合了CNN和ViT优势。文中阐述其原理特点,给出核心代码,并手把手教添加步骤,还提供yaml文件、训练代码及运行记录,最后推荐YOLOv11改进专栏。

一、本文介绍

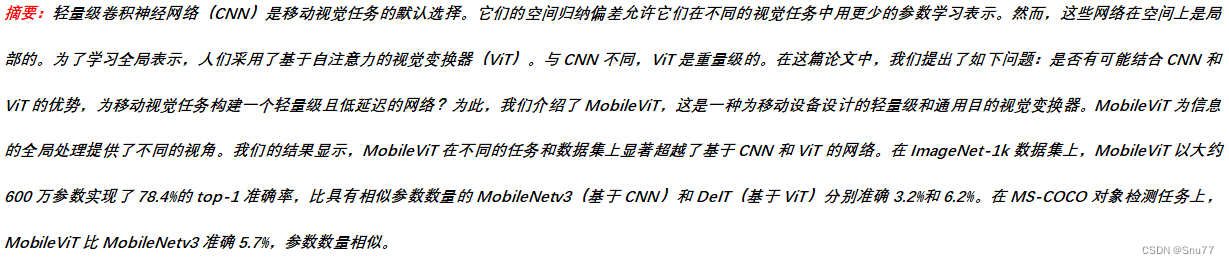
本文给大家带来的改进机制是MobileViT系列的V1版本,其作为MobileNet网络的挑战者,其效果自然不用多说,MobileViT模型是为移动设备设计的轻量级、通用目的视觉变换器。它融合了卷积神经网络(CNN)和视觉变换器(ViT)的优势,旨在在保持高效性能的同时减少模型参数和降低延迟。通过其创新的MobileViT Block和多尺度训练方法,MobileViT在多个视觉任务上取得了优异的结果,欢迎大家订阅本专栏,本专栏每周更新3-5篇最新机制,更有包含我所有改进的文件和交流群提供给大家。

欢迎大家订阅我的专栏一起学习YOLO!

    专栏回顾:YOLOv11改进系列专栏——本专栏持续复习各种顶会内容——科研必备


目录

 一、本文介绍

二、原理介绍

三、核心代码

四、手把手教你添加MobileViTv1

 4.1 修改一

4.2 修改二 

4.3 修改三 

4.4 修改四

4.5 修改五

4.6 修改六

4.7 修改七

4.8 修改八

注意!!! 额外的修改!

打印计算量问题解决方案

注意事项!!! 

五、MobileViTv1的yaml文件

5.1 MobileViTv1的yaml文件

5.2 训练文件的代码

六、成功运行记录 

七、本文总结


二、原理介绍

官方论文地址: 官方论文地址点击此处即可跳转

官方代码地址: 官方代码地址点击此处即可跳转
YOLOv8网络轻量化改进原创思路及代码,结合CVPR最新Idea 近年来,轻量化目标检测一直是计算机视觉领域的研究热点。在CVPR 2023会议上,许多研究者提出了一些有效的方法来改进YOLOv8目标检测的精度和效率。结合这些最新成果,我们可以从以下几个方面来进行改进。首先,我们可以考虑使用更紧凑的网络结构来减少模型的参数数量和计算量;其次,我们可以引入一些注意力机制来提升模型对重要区域的关注程度;最后,我们可以通过增强数据增强策略和使用更先进的训练技巧来提升模型的准确性。下面将详细介绍这些改进思路以及对应的网络修改代码。 阅读详情

相关推荐

YOLOv8改进实战 | 更换主干网络Backbone(五)之轻量化2023最新网络VanillaNet,深度学习中极简主义的力量

w94ghz的博客 3632

YOLOv8改进 更换轻量化模型MobileNetV3

本文在yolov8的结构中更换了轻量化模型MobileNetV3,可以在移动设备和资源受限的环境下进行实时图像分类和目标检测任务,助力涨点!!!

分享一些自己改进代码的实例 1万+

YOLOv8改进有效系列目录 | 包含卷积、主干、检测头、注意力机制、Neck上百种创新机制

Hello,各位读者们好,本专栏自开设两个月以来已经更新改进教程120+余篇其中包含C2f、主干、检测头、注意力机制、Neck多种结构上创新,也有损失函数和一些细节点上的创新,订阅本专栏以后你不仅可以收获跟专栏的阅读权限,同时可以进Qq群,里面包含集成我所有创新的YOLO最新目录,和我本人录制的视频讲解教程,如果你想要在YOLOv8系列收获一篇论文,我相信订阅本专栏后你一定会有所收获~YOLOv8改进有效系列目录。

Snu77的博客 18万+

YOLOv11改进有效涨点专栏目录 | 含卷积、主干、注意力机制、Neck、检测头、损失函数、二次创新C2PSA/C3k2等各种网络结构改进

Hello,各位读者们好.本文为最新YOLOv11有效涨点专栏目录,YOLOv11以及发布了一个月左右,这个过程中我也是给大家整理了许多的机制,其中包含了C3k2、主干(均支持根据yolov11训练的版本进行二次缩放,全系列都能轻量化)、检测头、注意力机制、Neck多种结构上创新,也有损失函数和一些细节点上的创新。

Snu77的博客 8万+

YOLOv11改进 | 主干/Backbone篇 | 轻量化目标检测网络MobileViTv2改进yolov11助力轻量化模型

本文给大家带来的改进机制是MobileViT系列的V2版本,其作为MobileNet网络的挑战者,其效果自然不用多说,MobileViT模型是为移动设备设计的轻量级、通用目的视觉变换器。它融合了卷积神经网络(CNN)和视觉变换器(ViT)的优势,旨在在保持高效性能的同时减少模型参数和降低延迟。通过其创新的MobileViT Block和多尺度训练方法,MobileViT在多个视觉任务上取得了优异的结果,欢迎大家订阅本专栏,本专栏每周更新3-5篇最新机制,更有包含我所有改进的文件和交流群提供给大家。

Snu77的博客 2532

YOLOv5改进系列(三) 更换backbone主干MobileNetV3,ShuffleNetV2,EfficientNetv2,GhostNet,SwinTransformer

文章目录MobileNetV3一、MobileNetV3原理**1.1 MobileNetV3简介**1.2 **MobileNetV3相关技术**二、YOLOv5结合MobileNetV3_small2.1 添加顺序2.2 具体添加步骤**第①步:在common.py中添加**MobileNetV3**模块****第②步:在yolo.py文件里的parse_model函数加入类名****第③步:创建自定义的yaml文件**第④步:验证是否加入成功**第⑤步:修改train.py中 ‘--cfg’默认参数*

专注于人工智能学习,总结 3620

YOLOv10改进目录一览 | 涉及卷积层、轻量化、注意力、损失函数、Backbone、SPPF、Neck、检测头等全方位改进

如何寻找创新点?为什么要使用这个模块?如何才能提升模型的精度?这是贯穿我们研究始终的问题。创新点在这个专栏中我已经整理好了,这已经省去了大部分时间,但是当我们使用这些新的模块去优化已有的模型,如何才能提升模型的精度,才是我们要达到的最终目标。当然我们可以使用传统的A+B+C的方法去堆积模块,然后是进行大量的实验去排列组合以实现最终的精度提升,这无可厚非。

Limiiiing的博客 1万+

yolov26改进 | 主干/Backbone篇 | 轻量化目标检测网络MobileViTv1改进yolov26有效涨点

摘要: 本文提出将MobileViTv1轻量化主干网络融入YOLOv26,适用于移动端实时检测等场景。MobileViT结合CNN局部特征提取与ViT全局建模能力,通过MobileViTBlock实现低参数量下的长距离依赖建模,提升小目标及复杂背景的检测性能。改进保留YOLOv26原有Neck和检测头结构,支持二次创新。文章详细解析了MobileViT核心原理、代码实现及YOLO集成方法,提供完整的yaml配置文件与训练指南,实验显示模型参数量仅286万,计算量7.8GFLOPs,适合轻量化部署。该工作为轻

Snu77的博客 250

YOLOv13改进目录一览 | 涉及卷积层、轻量化、注意力、损失函数、Backbone、SPPF、Neck、检测头等全方位改进

1️⃣ 已更新种不同的改进方案,专栏内的每篇文章皆,均可顺利运行。2️⃣ 订阅专栏即可进群获取以及从的各种答疑内容。3️⃣ 全新的YOLOv13改进专栏,,只为更好的满足论文发表的要求。专栏内容,专栏实时评分,全网最高,质量保证。🎫。。

Limiiiing的博客 9143

YOLOv5改进系列(三) 本文(7万字) | 更换主干backbone | MobileNetV3 | ShuffleNetV2 | EfficientNetv2 | GhostNet | 等 |

《人工智能专栏》 Python与Python | 机器学习 | 深度学习 | 目标检测 | YOLOv5及其改进 | YOLOv8及其改进 | 关键知识点 | 各种工具教程MobileNetV3,是谷歌在2019年3月21日提出的轻量化网络架构,在前两个版本的基础上,加入神经网络架构搜索(NAS)和h-swish激活函数,并引入SE通道注意力机制,性能和速度都表现优异,受到学术界和工业界的追捧。引用大佬的描述:MobileNet V3 = MobileNet v2 + SE结构 + hard

专注于人工智能学习,总结 4767

yolov26改进 | 主干/Backbone篇 | 轻量化目标检测网络MobileViTv2改进yolov26助力轻量化模型

本文介绍了一种将MobileViTV2作为YOLOv26主干网络的轻量化改进方法。MobileViTV2通过可分离自注意力机制和CNN-Transformer混合架构,在保持低计算复杂度的同时提升了模型性能。文章详细讲解了MobileViTV2的核心原理、代码实现步骤和YAML配置文件修改方法,并提供了完整的训练流程。实验结果表明,该方法在保持较高检测精度的同时显著降低了模型参数量(约293万参数)和计算量(9.2GFLOPs),特别适合移动端和边缘设备部署。本文还包含常见问题解决方案和成功训练验证截图,为

Snu77的博客 338

YOLOv5改进系列(22)——替换主干网络之MobileViTv1(一种轻量级的、通用的移动设备 ViT)

YOLOv5改进系列之替换主干网络MobileViTv1,一种轻量级的、通用的移动设备 ViT

路人贾的博客 3828

YOLO系列算法改进 | 主干改进篇 | 替换MobileViTv3移动视觉轻量化网络 | 解锁局部细节与全局语境,精度与效率的双线飙升 | ICLR 2022

YOLO系列算法改进 | 主干改进篇 | 替换MobileViTv3移动视觉轻量化网络 | 解锁局部细节与全局语境,精度与效率的双线飙升 | ICLR 2022 (以YOLO26最新目标检测模型为基础,利用MobileViTv3网络替换Backbone进行改进)

2502_91881744的博客 287

YOLOv13改进策略【Backbone/骨干网络】| 替换骨干网络为 MobileViTv1高效的信息编码与融合模块,获取局部和全局信息

本文记录的是。其中MobileViT块旨在以较少的参数对输入张量中的进行建模,结合卷积与 Transformer 的优势,并实现有效的信息编码与融合本文配置了原论文中和三种模型,以满足不同的需求。

Limiiiing的博客 282

YOLO系列算法改进 | 主干改进篇 | 替换MobileViTv2轻量化视觉网络 | 助力模型移动视觉检测性能,兼顾精度与速度 | ICLR 2022

YOLO系列算法改进 | 主干改进篇 | 替换MobileViTv2轻量化视觉网络 | 助力模型移动视觉检测性能,兼顾精度与速度 | ICLR 2022 (以YOLO26最新目标检测模型为基础,利用MobileViTv2视觉Transformer网络替换Backbone)

2502_91881744的博客 207

SPAD单光子雪崩二极管:从基础原理到前沿应用

本文深入解析SPAD单光子雪崩二极管的基础原理、硬件实现关键及核心性能参数,并探讨其在激光雷达、量子通信和生物医学成像等前沿领域的创新应用。SPAD凭借超高灵敏度和精确的时间分辨率,正在推动自动驾驶、量子技术和医学诊断等领域的革命性发展。

weixin_30335575的博客 661

树莓派与无人机协同实战:基于OpenCV的地标识别优化策略

本文深入探讨了基于树莓派与无人机的协同系统,重点分享了利用OpenCV优化地标识别以实现精准降落的实战策略。内容涵盖从应对复杂光照的图像预处理、鲁棒的轮廓几何过滤,到通过ROS进行稳定通信,以及实现分层控制与状态机设计,旨在提升系统在真实环境中的可靠性与性能。

y2z3a4b5c的博客 1085

手把手教你用运放和基准源,把±10V信号变成ADC能吃的0-4V(附完整计算过程)

本文详细介绍了如何利用OP07运放和REF5040基准源设计工业级信号调理电路,将±10V传感器信号转换为0-4V ADC可接受范围。通过七步流程,包括需求分析、元器件选型、电路设计、理论计算、PCB布局、实测验证与性能优化,帮助工程师解决信号不匹配问题,提升系统精度与稳定性。

weixin_28731223的博客 466

详细了解sklearn中的CountVectorizer

CountVectorizer 是 scikit-learn(一个流行的 Python 机器学习库)中的一个文本特征提取类,其核心功能是将一系列原始文本(如句子、文档)转换为基于词频(word count)的数值矩阵。它基于词袋模型(Bag of Words, BoW)思想,忽略文本的语法结构和词序,仅关注词汇在文本中出现的频率,从而将文本转化为机器可理解的数字形式。文本 1:"I love machine learning"

2302_76568160的博客 1118

NMOS管和PMOS管做开关控制电路

NMOS管和PMOS管做开关控制电路

while(1) 3万+

【C++】auto关键字(C++11,超详细解析,小白必看系列)

本文详细解析了C++中的“auto”关键字,介绍了其定义、基本用法、限制和高级用法,特别是与范围for循环和Lambda表达式结合的应用。

m0_73494049的博客 6万+

STM32入门教程:自动门控制

通过这个简单的示例,我们展示了如何使用STM32微控制器来实现一个简单的自动门控制系统。如果有物体靠近门口,我们会改变doorState的值,并使用controlServoMotor函数来控制舵机电机的转动。具体的引脚连接可以根据您的具体硬件来定,例如将红外传感器的输出引脚连接到GPIOA_PIN0引脚。同样,具体的引脚连接可以根据您的具体硬件来定,例如将舵机的控制引脚连接到GPIOA_PIN1引脚。首先,我们需要包含必要的库文件和引用。然后,我们需要定义一些函数来处理红外传感器的输入和舵机电机的输出。

m0_75244442的博客 577

SAP B1中文培訓教材_SDK

公司内部培训资料,对开发工具 ,DIAPI, UIAPI,Add-ON有详细解说

SIMATIC S7-1200, S7-1500 PID 控制[手册]

SIMATIC S7-1200, S7-1500 PID 控制[手册]

计算机控制技术及应用

《计算机控制技术及应用》通过总结作者的科研成果和吸收国内外的先进理论、方法和技术,以计算机控制系统的网络化、开放化、智能化和集成化发展趋势为主线索,主要介绍计算机控制系统的基本概念和计算机控制系统的典型形式,计算机控制系统的数学描述与基本分析方法,以及数字PID控制器、最少拍控制系统、达林算法、状态变量设计法等设计方法及其各种改进算法。重点突出计算机控制系统输入输出通道接口的设计方法和典型控制系统的设计案例与实现方法等。

大中型超市收银系统(可直接运行)

光步前台收银系统系统功能:商品销售、商品退货、挂单、收银员权限、会员销售、单品取消、整单取消、商品查询、脱机销售、脱机数据上传,基本资料下载,开钱箱、小票打印、收款结算,支持多币种付款方式(现金、储值卡、礼券、微信等),支持多种促销。运行环境:.net 4.0登陆信息用户名:1001 密码:123456内置商品信息,商品编码可输入00001000 - 00010000,测试效果相关功能键F5 结算 F9挂单 F11商品查询 F8退货 Insert单品取消 Del整单取消 F12开钱箱F2 会员 Ctrl+Z退出系统 Home 锁屏 相关源码待公开

上一篇: YOLOv11改进 | 主干/Backbone篇 | 利用RT-DETR主干网络PPHGNetV2助力yolov11有效涨点(轻量化目标检测网络)
下一篇: YOLOv11改进 | 主干/Backbone篇 | 轻量化目标检测网络MobileViTv2改进yolov11助力轻量化模型
Snu77
Snu77 优质创作者: 人工智能技术领域 优质创作者: 人工智能技术领域
博客等级 码龄5年 11万+粉丝 934原创
评论 1
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

Snu77

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值