YOLOv5训练损失、精度、mAP绘图功能 | 支持多结果对比,多结果绘在一个图片(消融实验、科研必备)

一、本文介绍

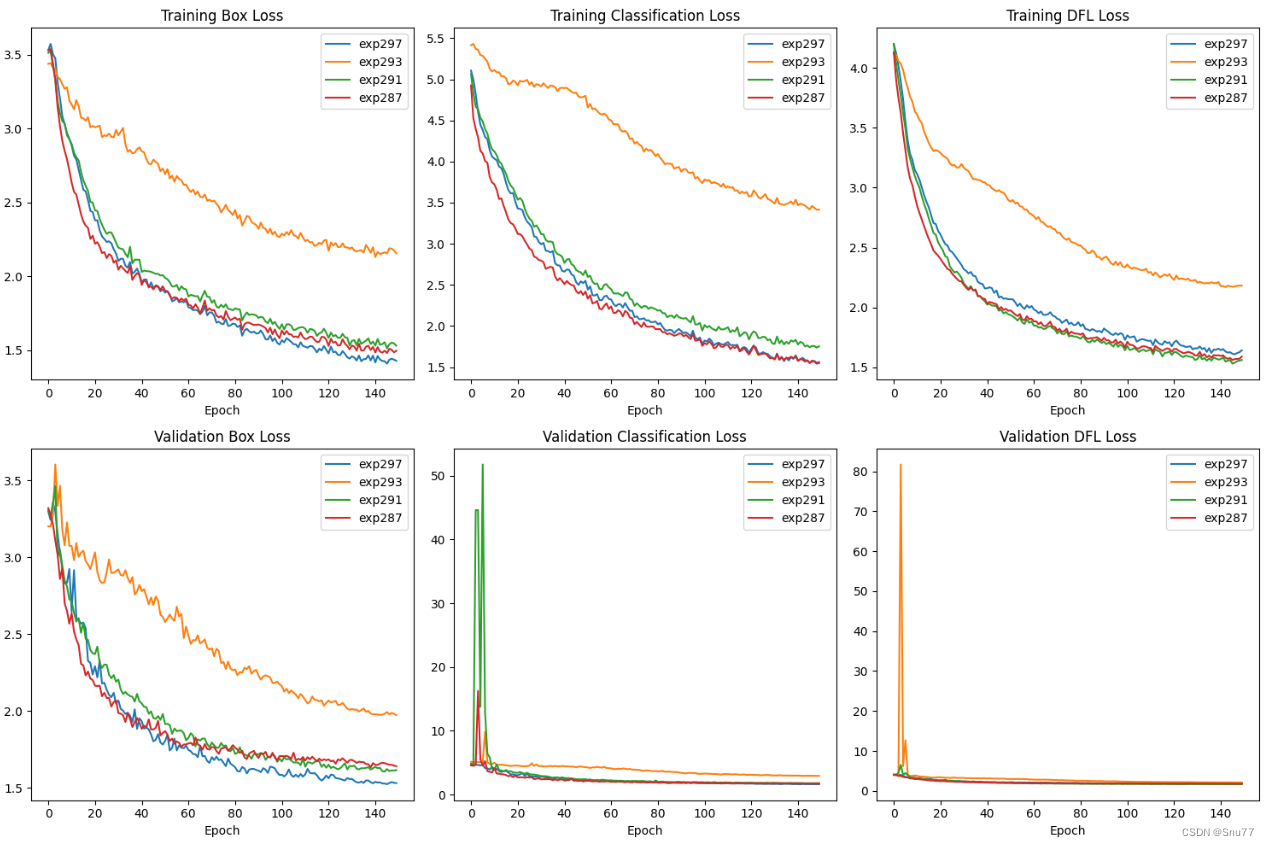
本文给大家带来的是YOLOv5系列的绘图功能,我将向大家介绍YOLO系列的绘图功能。我们在进行实验时,经常需要比较多个结果,针对这一问题,我写了点代码来解决这个问题,它可以根据训练结果绘制损失(loss)和mAP(平均精度均值)的对比图。这个工具不仅支持多个文件的对比分析,还允许大家在现有代码的基础上进行修,从而达到数据可视化的功能,大家也可以将对比图来放在论文中进行对比也是非常不错的选择。

先展示一下效果图-> 

专栏回顾:YOLOv5改进专栏——持续复现各种顶会内容——内含100+创新 

​

损失对比图片->

​

目录

一、本文介绍

二、绘图工具核心代码 

三、使用讲解 

四、本文总结


二、绘图工具核心代码 

import os
import pandas as pd
import matplotlib.pyplot as plt


def plot_metrics_and_loss(experiment_names, metrics_info, loss_info, metrics_subplot_layout, loss_subplot_layout,
                          metrics_figure_size=(15, 10), loss_figure_size=(15, 10), base_directory='runs/train'):
    # Plot metrics
    plt.figure(figsize=metrics_figure_size)
    for i, (metric_name, title) in enumerate(metrics_info):
        plt.subplot(*metrics_subplot_layout, i + 1)
        for name in experiment_names:
            file_path = os.path.join(base_directory, name, 'results.csv')
            data = pd.read_csv(file_path)
            column_name = [col f

学习经验分享【26】论文写作画图方法(持续更新) 可辅助科研绘图,关注私信获取模板。1215更新 阅读详情

相关推荐

【思路】绘制消融实现的损失值和准确率对比图

准去率消融图.png。

weixin_44943389的博客 2058

YOLO目标检测算法改进:从网络结构到训练策略的四大创新路径

目标检测是计算机视觉的核心任务之一,旨在识别和定位图像中的物体。其核心原理是通过深度学习模型,如卷积神经网络,从图像中提取特征并预测物体的类别与位置。YOLO系列算法因其在速度与精度上的平衡,成为该领域广泛应用的代表性框架。其技术价值在于为实时检测场景提供了高效的解决方案,广泛应用于自动驾驶、视频监控和工业质检等领域。本文聚焦于YOLO算法的系统性改进策略,深入探讨了网络结构轻量化与注意力机制增强、损失函数与训练策略优化、数据增强与半监督学习利用,以及面向小目标与旋转框等特定场景的任务扩展。这些策略为在有限

weixin_33933118的博客 571

基于YOLOv8的电动车车牌识别系统开发指南

目标检测技术在智能交通领域有着广泛应用,其中YOLOv8作为当前先进的实时检测框架,通过改进的骨干网络和注意力机制显著提升了检测精度。车牌识别系统作为典型应用场景,涉及检测定位、字符分割和OCR识别等关键技术环节。本项目基于YOLOv8框架,针对电动车车牌的特殊性进行优化,提供了包含70多种改进方案的完整实现,特别适合智慧停车、交通管理等场景的二次开发。系统采用模块化设计,支持从数据标注到模型部署的全流程,并提供了预标注数据集和详细部署教程,帮助开发者快速实现工程落地。

cqbh2011的博客 364

知识蒸馏实战:用教师模型高效训练轻量级学生模型

知识蒸馏(Knowledge Distillation)是一种将大模型(教师)的泛化能力迁移至小模型(学生)的核心模型压缩技术,其原理在于利用教师输出的软标签(soft targets)替代硬标签,通过KL散度等损失函数引导学生学习更丰富的决策分布与中间表征。该技术显著降低推理延迟、显存占用与功耗,是实现大模型落地边缘设备、移动端及高并发服务的关键路径。在工业实践中,它已深度融入课程学习、多层特征对齐、注意力迁移与可信度门控等工程机制,广泛应用于商品识别、语音唤醒、自动驾驶感知等对时延与能效敏感的场景。本文

congju3179的博客 444

YOLOv9训练损失、精度、mAP绘图功能 | 支持多结果对比,多结果绘在一个图片(消融实验、科研必备)

本文给大家带来的是YOLOv9系列的绘图功能,我将向大家介绍YOLO系列的绘图功能。我们在进行实验时,经常需要比较多个结果,针对这一问题,我写了点代码来解决这个问题,它可以根据训练结果绘制损失(loss)和mAP(平均精度均值)的对比图。这个工具不仅支持多个文件的对比分析,还允许大家在现有代码的基础上进行修,从而达到数据可视化的功能,大家也可以将对比图来放在论文中进行对比也是非常不错的选择。

Snu77的博客 2929

YOLOv11【第九章:可视化、论文复现与写作篇·第8节】Bad Case 可视化分析工具:自动保存并标注误检/漏检图片!

🏆 本文收录于专栏 《YOLOv11实战:从入门到深度优化》。本专栏围绕 YOLOv11 的改进、训练、部署与工程优化 展开,系统梳理并复现当前主流的 YOLOv11 实战案例与优化方案,内容目前已覆盖 分类、检测、分割、追踪、关键点、OBB 检测 等多个方向。

**My Coding Family** 393

置顶必读(1) | 《YOLOv26实战:从入门到深度优化》专栏导读与完整目录导航(持续更新中)

🏆 本文收录于 《YOLOv26实战:从入门到深度优化》 专栏。 本专栏系统梳理并持续复现 YOLOv26 官方特性、核心改进、多任务支持、部署优化与行业落地,内容坚持 持续更新 + 深度拆解 + 工程落地导向,不仅讲“怎么用”,更讲“为什么这样设计、如何真正落地到项目中”。

**My Coding Family** 9万+

YOLOv11【第八章:遥感与无人机航拍篇·第6节】SAHI(Slicing Aided Hyper Inference):切片辅助推理提升小目标召回率!

🏆 本文收录于专栏 《YOLOv11实战:从入门到深度优化》。本专栏围绕 YOLOv11 的改进、训练、部署与工程优化 展开,系统梳理并复现当前主流的 YOLOv11 实战案例与优化方案,内容目前已覆盖 分类、检测、分割、追踪、关键点、OBB 检测 等多个方向。

**My Coding Family** 122

yolov26改进 | Neck/颈部改进篇 | CVPR最新低照度图像增强模块HVI改进YOLOv26(有效涨点)

本文介绍了CVPR 2023中的一种新型颜色空间HVI机制,用于低照度图像增强任务。HVI通过极化映射重构色相表示,解决了HSV中红色区域断裂问题,并引入可学习的强度塌缩机制稳定暗区噪声。核心创新包括:1) 极坐标化HS平面消除红色不连续;2) 自适应暗区压缩抑制噪声。该方法可无缝集成到现有模型中,在YOLOv26的Neck部分实现有效性能提升。文章详细解析了HVI原理、代码实现及在YOLO中的集成方法,并提供了完整的训练配置方案。实验结果表明,HVI能显著改善低照度图像增强中的颜色自然性和暗区稳定性。

Snu77的博客 422

【YOLOv8/v9/v10 实战 06】YOLO发展简史:从v1到v10的演进与关键突破

YOLO从v1到v10历经十年迭代,始终引领实时目标检测技术。本文系统梳理了各版本的核心创新:v1开创单阶段回归范式;v2引入锚框与Darknet-19;v3实现多尺度预测;v4集成CSPDarknet与Mosaic等训练技巧;v5引爆PyTorch生态;v6采用重参数化;v7提出高效聚合。重点对比v8、v9、v10三大当代版本的架构差异:v8采用解耦头与TaskAlignedAssigner;v9通过可编程梯度信息解决信息瓶颈;v10实现一致双重分配彻底消除NMS。文章结合代码、性能基准与实战案例,帮助读

专注于人工智能、软件开发、工控自动化、工厂数字化及智能化等领域,希望和大家共同进步! 294

YOLOv8【第十六章:可视化、论文复现与写作篇·第15节】Introduction 写作逻辑:如何讲好“Motivation”故事!

🏆 本文收录于 《YOLOv8实战:从入门到深度优化》 专栏。该专栏系统复现并梳理全网各类 YOLOv8 改进与实战案例(当前已覆盖分类 / 检测 / 分割 / 追踪 / 关键点 / OBB 检测等方向),坚持持续更新 + 深度解析,质量分长期稳定在 97 分以上,可视为当前市面上 覆盖较全、更新较快、实战导向极强 的 YOLO 改进系列内容之一。

**My Coding Family** 3445

对比消融实验绘图代码的

对比消融实验绘图代码的

ABB机器人ModbusTCP通信实战:如何高效传输Float数据到PLC(附完整代码)

本文详细介绍了ABB机器人通过ModbusTCP协议高效传输Float数据到PLC的实战方法,包括底层逻辑解析、RAPID程序架构设计、PLC服务器配置及现场调试技巧。特别针对浮点数据传输中的字节顺序问题提供了解决方案,并附有完整代码示例,助力工程师快速实现工业自动化设备间的高精度数据交互。

weixin_30836759的博客 481

多尺度变换(Multidimensional Scaling ,MDS)详解

介绍多尺度变换基本原理

5212

西门子RS485自由口通信Modbus RTU 通信协议

部分西门子的RS485模块不能使用西门子自带的Modbus RTU通信指令,需要通过自己拼接、发送、接收和解析报文完成Modbus RTU通信。通过多次尝试完成该功能: #R_TRIG_Instance(CLK := #触发, Q => #触发上升沿); IF #触发上升沿 THEN // 触发后先将读取完成复位 #读写完成 := 0; END_IF; CASE #功能码 OF 1: // 线圈状态读取 ; 2:

qq_20792765的博客 1万+

从数据到图片:手把手构建FMCW雷达人体行为识别数据集(行走、跌倒、喝水等6类动作)

本文详细解析了如何利用FMCW雷达构建人体行为识别数据集,涵盖行走、跌倒、喝水等6类动作。通过多普勒特征可视化、图像标准化处理和自动化流水线设计,将原始雷达信号转化为高质量时频图像数据集,为智能家居和健康监护等应用提供可靠数据支持。

weixin_30706691的博客 382

NL2SQL进阶系列(3):Data-Copilot、Chat2DB、Vanna Text2SQL优化框架开源应用实践详解[Text2SQL]

NL2SQL进阶系列(3):Data-Copilot、Chat2DB、Vanna Text2SQL优化框架开源应用实践详解[Text2SQL]

丨汀、的博客 5419

RK3399外设驱动之MIPI

RK3399外设驱动之MIPI 文章目录RK3399外设驱动之MIPIMIPI命令解析入口代码mipi显示配置实例rk3399mipi驱动rk mipi驱动注册过程rk32_mipi_dsi.c解析 内核版本 Linux4.4 平台 rk3399 作者 nineyole MIPI命令解析入口代码 MIPI的入口代码如下:kernel\drivers\video\rockchip\screen\lcd_mipi.c static int __init rk_mipi_screen_in

学无止境 2226

问题解答:如何不通过修改底层数据库表的方式,给数据库对应的数据结构,增添新的字段?

现在需要将这张表里的内容读取到 ABAP 内表里,并且针对每个行项目,增加一个新的列字段,我随便举个例子,这个列字段名称叫 LENGTH,值为 OBJ_NAME 字段的长度,使用。最笨的办法就是下面这样定义一个新的类型,这个类型的每个字段名称,都来自数据库表 TADIR 的同名字段,在末尾再增添自定义字段 length.其实我们是做 ALV 输出,只需要 ABAP 内表变量的类型,包含 TADIR 数据库表的全部字段,再加上新的 LENGTH 字段即可。这相当于多了一个中间层,没办法直接被 ALV 处理。

2007 年 ~ 2025 年,深耕 SAP 技术 18 年 471

OpenCV实战(1)——OpenCV与图像处理基础

OpenCV 是一个跨平台计算机视觉和机器学习库,实现了图像处理和计算机视觉方面的很多通用算法。本节将介绍 OpenCV 的基础知识,以及如何编译运行 OpenCV 程序,并介绍如何完成最基本的图像处理任务——读取、显示和保存图像。除此之外,鼠标事件和图形绘制也是 OpenCV 计算机视觉项目中常用的基本功能,本节介绍了如何使用这两个重要的 OpenCV 功能。

盼小辉丶的博客 12万+

华为的C语言编程规范.pdf

华为技术有限公司内部技术规范。本规范制定了编写C语言程序的基本原则、规则和建议。从代码的清晰、简洁、可测试、安全、程序效率、可移植各个方面对C语言编程作出了具体指导。

IEM模型,地表粗糙度模拟

利用微波反演土壤水分时候,利用IEM模型可以实现对随机地表的模拟

efm32 入门.pdf

本PDF共计22页,介绍的是操作驱动API,下载与否自己斟酌。

VC中sqlite的使用

在VC中对sqlite的使用,实现数据库大批数据的快速插入,读取数据库中的数据在ListCtrl中显示

上一篇: YOLOv5改进 | 损失篇 | VarifocalLoss密集检测专用损失函数 (VFLoss,论文一比一复现)
下一篇: YOLOv5改进有效涨点目录 | 包含卷积、主干、检测头、注意力机制、Neck上百种创新机制
Snu77
Snu77 优质创作者: 人工智能技术领域 优质创作者: 人工智能技术领域
博客等级 码龄5年 11万+粉丝 934原创
评论 1
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

Snu77

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值