POJ 1328 Radar Installation(预处理贪心)

TPM2-Startup-学习手册.docx 内容概要:本文深入解析了TPM 2.0中首个必要命令TPM2_Startup的工作机制,涵盖其在芯片初始化中的核心作用、启动类型决策逻辑、内部九个初始化阶段的详细流程,以及DRTM/H-CRTM安全机制的实现原理。文档结合源码(ibmswtpm2-tpm2)与实测报文,系统阐述了Startup如何通过状态校验、locality控制、PCR管理、密码学初始化、DA防护、ACT定时器、NV索引处理等环节,确保TPM在安全可信的状态下启动,并重点剖析了commitNonce重置、DA计时器跨重启续接、ACT减半防攻击等关键安全设计。; 适合人群:对TPM安全芯片感兴趣的零基础或初级开发者,以及从事可信计算、固件安全、系统启动安全相关工作的研发人员。; 使用场景及目标:①理解TPM为何必须以Startup作为第一条命令及其安全意义;②掌握SU_CLEAR、SU_STATE、SU_RESUME、SU_RESTART、SU_RESET等启动类型的决策逻辑与状态迁移;③深入学习DRTM与H-CRTM机制,理解动态信任根的建立过程;④分析DA防护、ACT定时器、有序NV索引等子系统的初始化行为与安全考量;⑤通过实验复现各类启动场景,提升对TPM底层机制的实战理解。; 阅读建议:建议结合文档提供的源码注释、实测报文和动手实验逐步验证,重点关注Startup与Shutdown的配对关系、状态持久化机制(NV)以及各类标志位(如g_DrtmPreStartup、g_StartupLocality3)的作用,注意区分规范定义与具体实现间的差异,并利用附录常量与术语表辅助理解。 立即下载

题目链接:http://poj.org/problem?id=1328

Radar Installation
Time Limit: 1000MS
Memory Limit: 10000K
Total Submissions: 74959
Accepted: 16771

Description

Assume the coasting is an infinite straight line. Land is in one side of coasting, sea in the other. Each small island is a point locating in the sea side. And any radar installation, locating on the coasting, can only cover d distance, so an island in the sea can be covered by a radius installation, if the distance between them is at most d.

We use Cartesian coordinate system, defining the coasting is the x-axis. The sea side is above x-axis, and the land side below. Given the position of each island in the sea, and given the distance of the coverage of the radar installation, your task is to write a program to find the minimal number of radar installations to cover all the islands. Note that the position of an island is represented by its x-y coordinates.
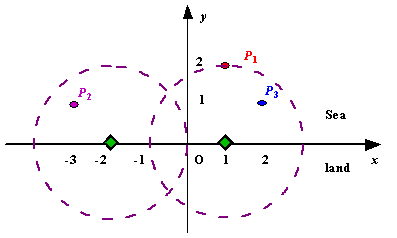
Figure A Sample Input of Radar Installations


Input

The input consists of several test cases. The first line of each case contains two integers n (1<=n<=1000) and d, where n is the number of islands in the sea and d is the distance of coverage of the radar installation. This is followed by n lines each containing two integers representing the coordinate of the position of each island. Then a blank line follows to separate the cases.

The input is terminated by a line containing pair of zeros

Output

For each test case output one line consisting of the test case number followed by the minimal number of radar installations needed. "-1" installation means no solution for that case.

Sample Input

3 2
1 2
-3 1
2 1

1 2
0 2

0 0

Sample Output

Case 1: 2
Case 2: 1


题意:有n个岛屿,用雷达半径为d的雷达进行全部覆盖扫描,问最少需要几个雷达,要是无法完成输出-1.

解题思路:这题困了我两天,最后写了一个下午才解决,被d可以为负数坑死,WA了十几发。
    这题实质上是个区间选点问题。1)问题转换,先计算出以每个岛屿为原点,d为半径做圆交与x轴的线段。
                                2)问题转化成,已知n个闭合区间,问至少需要几个点可以将其全部覆盖。
                                3)将线段以右端点right从小到大进行排序,每次选出排序后最靠前的线段,以该线段的右端点为雷达放置位置(end),
                                   一直向右扫描线段,如果找到线段的left大于end,就更新end(自己想想为何),end=新线段.right。
                                4)一直扫描知道结束
注意事项:d可以为负数。

附上AC代码
<span style="background-color: rgb(255, 255, 255);">#include<iostream>
#include<cstdio>
#include<cstring>
#include<cmath>
#include<queue>
#include<algorithm>
using namespace std;
const int maxn=1001;
struct node{
   double left,right;
}nod[maxn];
bool cmp(node a,node b)
{
   return a.right<b.right;
}
int main()
{
    int n,r,cas=0;
    while(~scanf("%d %d",&n,&r) &&n!=0 && r!=0)
    {
         double x,y,maxy;
         bool flag=false;
         for(int i=0;i<n;i++)
         {
             scanf("%lf %lf",&x,&y);
             if(y>r || r<0){
                flag=true;
             }
             else{
                nod[i].left=x-sqrt(r*r-y*y);
                nod[i].right=x+sqrt(r*r-y*y);
             }
         }
         if(flag){
            printf("Case %d: -1\n",++cas);
            continue;
         }
         sort(nod,nod+n,cmp);
         double end=nod[0].right;
         int ans=1;
         for(int i=1;i<n;i++)
         {
             if(end<nod[i].left){
                ans++;
                end=nod[i].right;
             }
         }
         printf("Case %d: %d\n",++cas,ans);
    }
    return 0;
}

</span>


检索后重排实战:BM25 + 轻量交叉编码器,零 Key 离线可跑(Python 源码) 检索后重排实战包。BM25 召回 + 轻量交叉打分精排,含 nDCG/MRR 评估;无 Key 离线可跑。含样例语料与 smoke。 立即下载

相关推荐

国央企创新负责人如何快速识别关键技术成果并推动落地?.docx

科易网基于AI模型+行业大数据,在技术转移、成果转化、技术经纪、知识产权、产业创新、科技招商等垂直领域的多样化应用场景,推出科技创新领域的AI+工具与数智化解决方案,推动科技创新与产业创新智能化发展。

POJ:1328 Radar Installation 思路以及测试数据

Radar Installation Time Limit: 1000MS   Memory Limit: 10000K Total Submissions: 76845   Accepted: 17213 Description Assume the coasting is an infinite straight line. Land

DeepMindMan的博客 8150

三相电压型PWM整流器PI双闭环控制Matlab仿真

内容概要:本文档系统介绍了三相电压型PWM整流器的PI双闭环控制技术及其在Matlab/Simulink环境下的仿真建模方法,重点阐述了电流内环与电压外环的协同控制机制,旨在实现高功率因数、低电流谐波畸变及稳定的直流母线电压输出。内容涵盖多种典型电力电子变换器的建模与控制策略,包括三相维也纳(Vienna)整流器、双有源桥(DAB)变换器、LLC谐振变换器等,并深入探讨SVPWM调制、滞环电流控制、中点电位平衡、软开关技术、畸变抑制等关键技术。文档提供丰富的仿真模型、Mathcad计算书及参考文献,支持从基础控制结构到高级优化算法(如基于KKT条件的协同最小应力控制)的多层次研究与复现。; 适合人群:电气工程、自动化、电力电子与电力传动等相关专业的高校本科生、研究生,以及从事新能源发电、电动汽车、轨道交通等领域电能变换系统研发的科研人员与工程技术人员;要求具备Matlab/Simulink仿真基础及电力电子、自动控制理论的相关知识背景。; 使用场景及目标:①作为高校课程设计与实验教学的辅助材料,帮助学生掌握PWM整流器双闭环控制系统的设计流程与仿真方法;②支撑科研项目中对高性能整流器控制策略的验证、优化与EI级论文复现;③为工业界在新能源并网、车载充电机、直流配电系统等应用场景中的控制器开发提供仿真依据与参数设计工具;④结合Mathcad计算书实现不同功率等级与电压等级系统的自主建模与参数匹配。; 阅读建议:建议读者按照资源目录顺序循序渐进地学习,先掌握PI双闭环控制的基本架构与仿真调试方法,再逐步拓展至中点平衡控制、电网不平衡工况下的功率调节、软开关优化等高级主题;重点关注“顶级EI复现”案例以提升学术研究深度;推荐结合提供的仿真模型、计算书与参考文献进行对照分析与代码调试,强化理论与实践的融合能力。

POJ 1328:Radar Installation 【贪心】

Radar Installation Time Limit : 2000/1000ms (Java/Other)   Memory Limit : 20000/10000K (Java/Other) Total Submission(s) : 69   Accepted Submission(s) : 35 Problem Description Assume the coasting

所谓梦想,就是永不停息的疯狂。。。。。 632

CentOS7.9 安装 ImageMagick,图片转换为HEIC图像格式

由于ImageMagick7以下不支持heic等图片格式,所以重新安装了ImageMagick7.1版本支持heic格式,在网上找了很多资料,归纳总结并写此文章记录一下。在Linux(CentOS7.9)上安装ImageMagick7.1.1-38。

shmily_i的博客 1940

电表协议避坑指南:DLT645-2007与Modbus RTU的5大核心差异对比

本文深入对比了DLT645-2007与Modbus RTU两大电表通讯协议的核心差异,涵盖协议定位、数据地址、报文结构及实测性能。DLT645-2007作为电力行业标准,数据定义统一但效率受限;Modbus RTU作为通用协议,灵活高效但需依赖厂家点表。文章结合实测数据与开发经验,为不同场景下的协议选型与编程实践提供了清晰的避坑指南。

weixin_29166013的博客 108

poj1328radar installation 【贪心】

Radar Installation Time Limit : 2000/1000ms (Java/Other)   Memory Limit : 20000/10000K (Java/Other) Total Submission(s) : 93   Accepted Submission(s) : 46 Problem Description Assume the coasting

qingkong5886的博客 346

LLC谐振电路增益公式推导

LLC谐振电路增益公式理解

金凯*博客 1万+

POJ 1328 Radar Installation(经典贪心)

Radar Installation Time Limit: 1000MS   Memory Limit: 10000K Total Submissions: 54143   Accepted: 12178 Description Assume the coasting is an infinite straight line. La

Walk the horizon 3154

【GameFramework框架内置模块】8、文件系统(File System)

最近好忙,鸽了好久。不能颓废了,继续发力。今天分享的是GF框架的文件系统。首先,引用比较官方的说法:GF的FileSystem虚拟文件系统,使用类似磁盘存储的感念对零散的文件进行集中管理,优化资源加载时产生的内存分配,也可以对资源进行局部片段加载,极大的提升了资源加载的性能。通俗点讲就是,我这个模块就是加载磁盘文件的,优化加载时产生的内存分配。那么,它是怎么优化的呢?

优快云博客专家,Unity3D高级软件工程师,《Unity 3D从入门到实战》作者。 2452

手把手保姆级|Python爬取微信公众号文章完整版,反反爬策略拉满,附可运行完整代码(永久可用)

做Python爬虫的朋友都知道,爬取微信公众号文章 绝对是爬虫领域的「香饽饽」也是「硬骨头」。一方面,微信公众号的文章是极具价值的数据源:不管是自媒体从业者做竞品分析、新媒体运营者整理干货、还是个人学习收集资料,都需要批量爬取公众号文章;另一方面,微信的反爬机制堪称全网最严苛之一 ——腾讯对微信生态的风控做到了极致,动态渲染页面、高频IP封禁、Cookie短时效失效、请求头严格校验、自动化工具秒识别、频繁请求直接拉黑,这些反爬手段让90%的爬虫新手望而却步:要么爬了几篇就被封IP,要么Cookie失效爬取中

专注于Python爬虫开发,分享爬虫技巧、项目实战与反爬经验,使用Scrapy、BeautifulSoup等工具,解决数据抓取难题。 2626

poj1328Radar Installation(贪心+区间选择)

Radar Installation Time Limit: 1000MS   Memory Limit: 10000K Total Submissions: 80210   Accepted: 17922 Description Assume the coasting is an infinite straight line. Land i

luckcircle的博客 4044

第16课:动手实战中文句法依存分析

句法分析是自然语言处理(NLP)中的关键技术之一,其基本任务是确定句子的句法结构或者句子中词汇之间的依存关系。主要包括两方面的内容:一是确定语言的语法体系,即对语言中合法句子的语法结构给予形式化的定义;另一方面是句法分析技术,即根据给定的语法体系,自动推导出句子的句法结构,分析句子所包含的句法单位和这些句法单位之间的关系。 句法分析被用在很多场景中,比如搜索引擎用户日志分析和关键词识别,比如信息抽...

春华秋实 2437

POJ 1328 Radar Installation (贪心)

Radar Installation Time Limit: 1000MS   Memory Limit: 10000K Total Submissions: 56811   Accepted: 12809 Description Assume the coasting is an infinite straight line. La

TaoSama's Microcosm 441

Python 爬虫教程:抓取视频平台数据(观看量、评论数、点赞数等)

爬虫(Crawler)是通过编写程序模拟浏览器行为,从互联网上抓取并提取信息的技术。爬虫的核心任务是模拟用户访问网页,获取网页内容并解析出我们需要的数据。爬虫技术被广泛应用于搜索引擎、数据分析、电商价格监控、内容抓取等领域。Bilibili和YouTube。这两个平台都提供丰富的用户生成内容(UGC),且在中国和全球范围内都非常流行。Bilibili:以二次元文化为主的视频平台,用户活跃,视频内容丰富。Bilibili的网页数据较为简单,可以通过传统的HTML解析抓取。YouTube。

2201_76125261的博客 1854

本地部署大模型:dgx-spark-ai项目硬件选型、部署与私有化AI构建指南

大语言模型(LLM)的本地部署是当前AI工程实践中的重要方向,其核心原理在于将模型权重与计算过程完全置于用户可控的硬件环境中。这项技术的核心价值在于实现了数据主权与隐私安全,避免了云端服务的延迟、持续订阅成本及数据外泄风险。从技术实现看,本地部署的关键在于硬件选型与软件环境适配,尤其是NVIDIA GPU的CUDA生态、显存容量与内存带宽的匹配。在应用场景上,本地化部署特别适合对数据敏感性要求高的领域,如企业内部代码助手、金融分析或医疗研究,能够支持私有化模型微调与定制化工作流构建。本文以dgx-spark

weixin_42531579的博客 503

[POJ 1328] Radar Installation (区间贪心)

POJ - 1328 给定若干个 x轴上方的点,要求最少的圆,使得每个点都被圆覆盖 其中圆心在 x轴上,半径为 D 有一个很直接的贪心思路,就是先考虑最左边未覆盖的点 在覆盖它的情况下,尽量把圆向左移。 这个做法是错误的,因为圆并不是矩形,例如以下数据 Input: 2 3 0 0 1 3 Output: 1 正确的做法是预处理出覆盖每个点的圆心的范围

MisDeer's blog 280

Statistics and Machine Learning Toolbox

Statistics and Machine Learning Toolbox(带书签),MATLAB统计学习工具

radar installation POJ1328

因为所有雷达的半径都一样,我们可以轻易求出对于每一个建筑物可以被覆盖到的雷达范围。于是就把题目转化成了给定一系列区间,要就每个区间里至少要有一个雷达,问至少要多少雷达。 这样的话直接从头到尾贪心就行了。pos表示最后一个雷达的位置。对于每一个区间,如果区间的左端在pos的后面,那么一定要新建一个雷达,并将他的位置制成此区间的右端点。若是区间的左端在pos的前面,那么新建一个雷达的位置在min(p...

Mmm040403的专栏 258

OV9734 DATASHEET,完整规格书

OV9734完整规格书,包括电气参数,尺寸规格,寄存器配置表等

SIMATIC S7-1200, S7-1500 PID 控制[手册]

SIMATIC S7-1200, S7-1500 PID 控制[手册]

贪心- Radar Installation POJ - 1328

贪心+预处理 有个点 就是写错了,找了半天哇。 R是double类型不是int类型! #include <iostream> #include <cstdio> #include <cstring> #include <limits> #include<cmath> #include <algorithm> #d...

天天向上 167

计算机控制技术及应用

《计算机控制技术及应用》通过总结作者的科研成果和吸收国内外的先进理论、方法和技术,以计算机控制系统的网络化、开放化、智能化和集成化发展趋势为主线索,主要介绍计算机控制系统的基本概念和计算机控制系统的典型形式,计算机控制系统的数学描述与基本分析方法,以及数字PID控制器、最少拍控制系统、达林算法、状态变量设计法等设计方法及其各种改进算法。重点突出计算机控制系统输入输出通道接口的设计方法和典型控制系统的设计案例与实现方法等。

poj 1328 Radar Installation (贪心)@

Assume the coasting is an infinite straight line. Land is in one side of coasting, sea in the other. Each small island is a point locating in the sea side. And any radar installation, locating on the

MR CODER 264

poj 1328 Radar Installation

/* 一般我们的做法都是正向思维,即先对横坐标排好序,再枚举横坐标的整点, 然后贪心做,其实这样做是很费力的。 可以逆向思维考虑一下: 最多只有1000的点,我们可以先预处理完以该点为圆心,半径为d的圆与横坐标的左右交点 (当然还可能只有1个,或者没有),然后分别储存到结构体的两个关键字中,然后尽量再枚举 后面的点的区间与前面的点的区间(两个关键字构成的区...

weixin_30289831的博客 94

POJ_1328_Radar Installation(greedy)

题意:二维坐标系中有n个点,现在要你用最少的圆(圆心在x轴,半径为d)覆盖所有的点。

一点也不二 646

Radar Installation(POJ1328转化为活动安排问题)

【题目链接】:点击打开链接   【解题思路】:刚开始没思路,但感觉是挺简单的动态问题,要么是贪心,要么动态,凭直觉认之为贪心(水平有限,暂时只能凭感觉)                   但如何贪心呢?无从下手啊,如果先按横坐标再按纵坐标排序,那最终距离X轴的距离并不是与之一样同序的,所以暂时                   没有想法。。。                   后来

初岁的专栏 566

POJ1328-Radar Installation

全解题报告索引目录 -> 【北大ACM – POJ试题分类】 转载请注明出处:http://exp-blog.com ------------------------------------------------------------------------- 转化问题,使用贪心算法求解 /* Author: Exp Date: ...

ζёСяêτ - 小優YoU 1万+
上一篇: POJ 1017 Packets(简单贪心)
下一篇: Codeforces 278C. Learning Languages
hellohelloC
博客等级 码龄12年 15粉丝 107原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值