论文学习笔记: Convolutional Neural Pyramid for Image Processing

【Paper Reading】 不过欧洲的会有一个不好,就是他们的人通常英语口音很重,有些人甚至不太会说英文,所以开会和交流的时候,稍微有些费劲。《International Comference on Computer Vision》,正如很多和他一样的名字的会议一行,这样最朴实的名字的会议,通常也是这方面最nb的会议。通常比较 junior 的审稿人会更严厉一些,发现一些小问题就会倾向于给低分,而 senior 的审稿人反倒宽松一些,如果觉得论文确有可取之处,通常不会太计较一些小问题。是一个关于机器学习和计算神经科学的国际会议。 阅读详情

论文学习笔记: Convolutional Neural Pyramid for Image Processing


原文链接:Convolutional Neural Pyramid for Image Processing


前言

今年刚出的文章,面对的是image restoration的问题。

既然是图像修复, 那么进行修复工作的依据,也就是信息来源,必然是图像的其他完好的区域。所能获取相关图像信息的范围越大,特征越丰富,进行修补工作显然是越容易的。

在卷积网络中,感受野这一概念被用来表示一个特征的信息来源在原图上的分布。其定义为 : 卷积神经网络每一层输出的特征图(feature map)上的像素点在原始图像上映射的区域大小。

关于感受野的概念和计算,可以参看这篇文档 : 卷积神经网络物体检测之感受野大小计算

按照原文摘要中的说法:

But corresponding neural networks for regression either stack many layers or apply large kernels to achieve it, which is computationally very costly.

为了获得更大的感受野,采用的方法往往是

  • 堆叠很多数量的网络层数
  • 采用大尺度的卷积模板

这就会消耗大量的计算资源。虽然还有像dilated convolution这样的稀疏的卷积模板,试图缓解计算量和感受野大小的矛盾,但其本质还是采用更大的卷积模板。

同时,原文也提到:

This analysis also reveals the fact that color and edge information vanishes in late hidden layers.

即采用更多的网络层数会使一些较小尺度的特征在逐层传播的过程中逐渐消失。

这篇文章提出的金字塔卷积网络, Convolutional Neural Pyramid(CNP),将CNN与图像处理中常用的尺度金字塔的概念结合了起来,能够在不显著增加计算量的情况下,扩大特征的感受野,同时保留不同尺度的特征,按照原文所给的实验结果,其图像修复、除噪、增强的效果和效率是明显优于其他的网络结构的。


论文概述

网络结构

先贴上最关键的网络结构图:
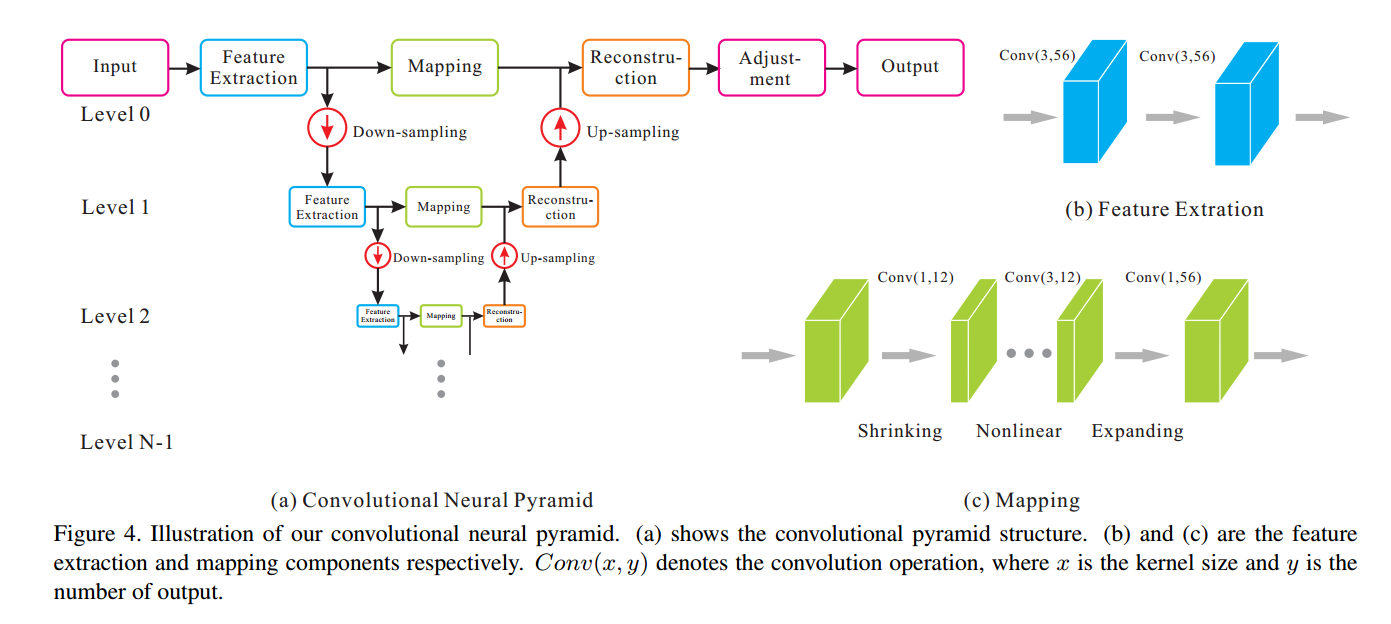
image_1bpu1vnkdmnj1p4v5e5tsb1b14t.png-159.7kB

可以看到,CNP将网络分成了许多级,各级之内进行的是一样的运算:提取特征(Feature Extraction)、映射(mapping)、重建(Reconstruction)。
各级的编号从0开始到N-1,编号越大,其代表的级内特征的尺度越大,也就是感受野越大。特征通过下采样(Down-sampling)的方法从低层传递到高层,通过上采样(Up-sampling)从高层回到低层。
由于原文应用的目标是图像的还原,所以输出的尺寸需要调整。故在用CNP网络得到了特征之后添加了一个调整尺度的网络结构(Adjustment)

特征提取 – Feature Extraction

和网络结构图中(b)图表现的一样,每一个特征提取模块由两个使用了PReLU作为激活函数的卷积层组成。关于PReLU的信息,可以参照:深度学习——PReLU激活

卷积层使用的是3×3的卷积模板,输出为56维。按照网络结构, i+1 级的输入来自于 i 级的特征提取模块的输出。也就是说,对于第 i 级,特征在到达mapping的时候,已经经过了 2

VLA-2025-03:GR00T N1【骨架:Eagle-2;端到端双系统VLA:S2 VLM+S1 DiT+FM;数据:单/双臂+人形,机器人+人类+仿真+神经共592.9M帧/8375.7小时】 通用机器人需要多功能的躯体和智能的头脑。近年来,人形机器人的发展在构建人类世界中通用自主性的硬件平台方面展现出巨大潜力。一个基于海量多样化数据源训练的机器人基础模型,对于使机器人能够推理新情况、稳健应对现实世界的多变性以及快速学习新任务至关重要。为此,我们推出了GR00T N1,一个面向人形机器人的开放基础模型。GR00T N1是一个具有双系统架构的视觉‑语言‑动作(VLA)模型。视觉语言模块(系统2)通过视觉和语言指令来解读环境。随后的扩散Transformer模块(系统1)实时生成流畅的电机动作。 阅读详情

相关推荐

视觉特征-自监督-掩码特征预测【2026-03】:V-JEPA2.1【2B】【全Token稠密预测损失】【多层深度自监督】【图像/视频多模态Tokenizer】【160万小时视频】【1.42亿张图像】

Lorenzo Mur-Labadia1,2,∗, Matthew Muckley1, Amir Bar1, Mido Assran1, Koustuv Sinha1, Mike Rabbat1, Yann LeCun1, Nicolas Ballas1,†, Adrien Bardes1,†1FAIR at Meta, 2Universidad de Zaragoza ∗Work done at Meta, †Joint last authorWe present V-JEPA 2.1, a family

u013250861的博客 355

【神经网络架构】Pyramid Convolution(金字塔卷积模块)论文笔记

文章来源 |极链AI云(性价比最高的共享算力平台,助力你的技术成长~首次注册可获免费100小时GPU使用时长!官网地址:https://cloud.videojj.com/) 作者 | 小仇【极链AI云技术原创奖励计划】 原文地址 |【神经网络架构】Pyramid Convolution(金字塔卷积模块)论文笔记(官网论坛) 今年论文提出很多是,在一般backbone上通过添加小模块用于提升分类分割目标检测等任务的精度。下面介绍DeepMind提出的Pyramidal Convolution...

weixin_47716911的博客 3227

IPG-Net: Image Pyramid Guidance Network for Object Detection论文笔记

前言 FPN虽然通过top-down特征融合为浅层特征提供了充足的语义信息,但深层特征可能会缺少位置或空间信息,而空间信息的损失会导致特征不对齐,即anchor和卷积特征之间存在一些偏移,也就是说anchor在经历多次卷积之后,在深层特征上的位置可能和初始位置不一致。除此之外,在较深的卷积层中很容易丢失小目标。 由此,本文提出了一种新的网络结构,称为图像金字塔引导网络(Image Pyramid ...

qq_30146937的博客 1205

CV-骨架02:Swin Transformer V2: Scaling Up Capacity and Resolution【2021-11】

Ze Liu* Han Hu*† Yutong Lin Zhuliang Yao Zhenda Xie Yixuan Wei Jia Ning Yue Cao Zheng Zhang Li Dong Furu Wei Baining Guo Microsoft Research Asia{v-zeliu1,hanhu,t-yutonglin,t-zhuyao,t-zhxie,t-yixuanwei,v-jianing}@microsoft.com {yuecao,zhez,lidong1,fuwei,bai

u013250861的博客 82

CV-骨干网络01:Swin Transformer(使用移位窗口的分层视觉Transformer)【通过patchmerging在不同stage逐步降低分辨率、提高通道数,输出一组“多尺度特征图”】

2.7+ 2 . 72.7box AP and2.6+ 2 . 62.63.2+ 3 . 23.2本文提出了一种名为Swin Transformer的新视觉Transformer,它能够作为计算机视觉的通用骨干网络。将Transformer从语言领域迁移到视觉领域所面临的挑战源于这两个领域的差异,例如视觉实体尺度的巨大变化以及图像中像素相对于文本中单词的高分辨率。为了解决这些差异,我们提出了一种分层Transformer,其表征通过Shiftedwindows(移位窗口)进行计算。

u013250861的博客 86

pyramid methods in image processing

金字塔方法在图像处理方面非常有用,这个是它的原理与应用

从零搭建AGV避障系统:我用激光雷达+树莓派视觉模块踩过的那些坑

本文分享了基于树莓派与国产激光雷达从零搭建低成本AGV避障系统的实战经验。针对复杂仓库环境,详细剖析了激光雷达数据噪声、视觉模块算力瓶颈、IMU漂移等核心挑战,并提供了多传感器融合、软件架构设计与避障决策的具体解决方案,为中小型自动化改造项目提供了宝贵参考。

git9versioner的博客 987

Python结合海康威视工业相机SDK实现高效图像采集与处理

本文详细介绍了如何使用Python结合海康威视工业相机SDK实现高效的图像采集与处理。内容涵盖从环境搭建、SDK核心模块理解,到完整的图像采集流程拆解,包括设备枚举、参数设置、主动取流以及关键的像素格式转换。同时,文章深入探讨了触发模式、参数控制等高级应用,并提供了性能优化建议和可复用的相机操作类封装,帮助开发者快速构建稳定的机器视觉应用。

weixin_29043895的博客 350

GD32H7 SPI驱动实战:手把手教你用SPI3连接外部Flash(W25Q128)并实现读写

本文详细介绍了基于GD32H7系列MCU的SPI3接口驱动W25Q128外部Flash的全流程开发指南。从硬件设计、引脚配置到SPI3外设深度配置,再到底层通信函数实现和高级功能优化,提供了完整的解决方案。特别针对高速读取、DMA传输和信号完整性等关键环节进行了优化,确保系统在-40℃~85℃范围内稳定工作。

weixin_28729205的博客 384

运维与软件实施课表

运维与软件实施课表 课程 章节编号 章节 课程地址 软件及操作系统基础 ch01 软件及操作系统基础01 实施、运维工程师基本技能:https://blog.youkuaiyun.com/qq_28189423/article/details/82700539 老毛桃制作winPE镜像:https://blog.youkuaiyun.com/qq_2818942...

Mr.O~的博客 1万+

告别臃肿VS!仅用Visual Studio 2022 Build Tools为Qt 5.12.12配置MSVC2017开发环境

本文详细介绍了如何仅使用Visual Studio 2022 Build Tools为Qt 5.12.12配置MSVC2017开发环境,避免安装臃肿的完整VS。通过精准选择组件、配置Qt Creator编译器和优化Kit设置,实现高效、精简的Windows平台Qt开发环境搭建,特别适合追求性能和资源优化的开发者。

weixin_30340617的博客 352

【实战】LLaMA-Factory 如何做 LLM 的多轮对话微调

LLaMA-Factory 作为一个广受欢迎、易于使用的 LLM 微调框架,为开发者提供了便捷的途径来针对特定任务(包括多轮对话)优化模型。本文将深入探讨 LLaMA-Factory 如何支持多轮对话微调,涵盖其基本概念、数据准备、核心机制、评估方法等。简单来说,多轮对话是指包含两个或更多轮次(Turn)的交互过程,其中每一轮通常包含用户的一个输入和模型的一个输出。后续轮次的回应通常依赖于前面轮次的对话内容。模型需要理解并记忆对话历史。

kakaZhui的博客 1311

使用openclaw出现blocked URL fetch (url-fetch) reason=Blocked: resolves to private/internal/special 解决方案

本文主要介绍了使用openclaw出现blocked URL fetch (url-fetch) target=https://news.google.com/search reason=Blocked: resolves to private/internal/special-use IP address 解决方案,希望能对使用xx的同学们有所帮助。 文章目录 1. 问题描述 2. 解决方案

weixin_43178406的博客 12万+

解锁RK3588:内核模块签名与安全启动配置全攻略

RK3588作为一款高性能嵌入式SoC芯片,其内核模块签名与安全启动配置是保障系统安全的核心机制。本文详细介绍了RK3588的芯片特性,重点阐述了安全启动的硬件信任链原理和内核模块签名的实现方法。通过具体步骤演示了从密钥生成、模块签名到验证加载的完整流程,并深入解析了安全启动配置的硬件连接、软件工具准备、密钥烧录等关键环节。此外,还提出了防御旁路攻击和动态信任链扩展等高级安全策略,为RK3588在工业控制、智能安防等高安全要求场景中的应用提供了全面的安全解决方案。

远程部署调试 运行安装 项目调试 二次开发 项目技术新 持续迭代 部分源码免费分享 351

锂电池充电器电路设计 里面有电路

锂电池充电器电路设计 里面有电路 3.7V升压到5V电路设计。

jre9下载 jdk9

(Java SE Runtime Environment 9.0) 9.0u175 官方最新版 【x86|x64】

精雕软件(JDpaint) 5.5 绿色版

精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版

ET2012新版免狗免安装绿色软件

ET2012新版免狗免安祖昂绿色软件。,新界面,新视觉,

上一篇: IoT: Win10+Tensorflow+OpenCV+IPCamera 实时视频物体检测
Nexusis
博客等级 码龄10年 41粉丝 11原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
