某公司领导:我不喜欢提拔老实人,因为老实人一般除了老实和干活踏实之外,在职场基本没其他优点...

数量1倍数特性.pdf 立即下载

👉 这是一个或许对你有用的社群

🐱 一对一交流/面试小册/简历优化/求职解惑,欢迎加入「芋道快速开发平台」知识星球。下面是星球提供的部分资料: 

beed12201f560bff59c765de031e77ed.gif

👉这是一个或许对你有用的开源项目

国产 Star 破 10w+ 的开源项目,前端包括管理后台 + 微信小程序,后端支持单体和微服务架构。

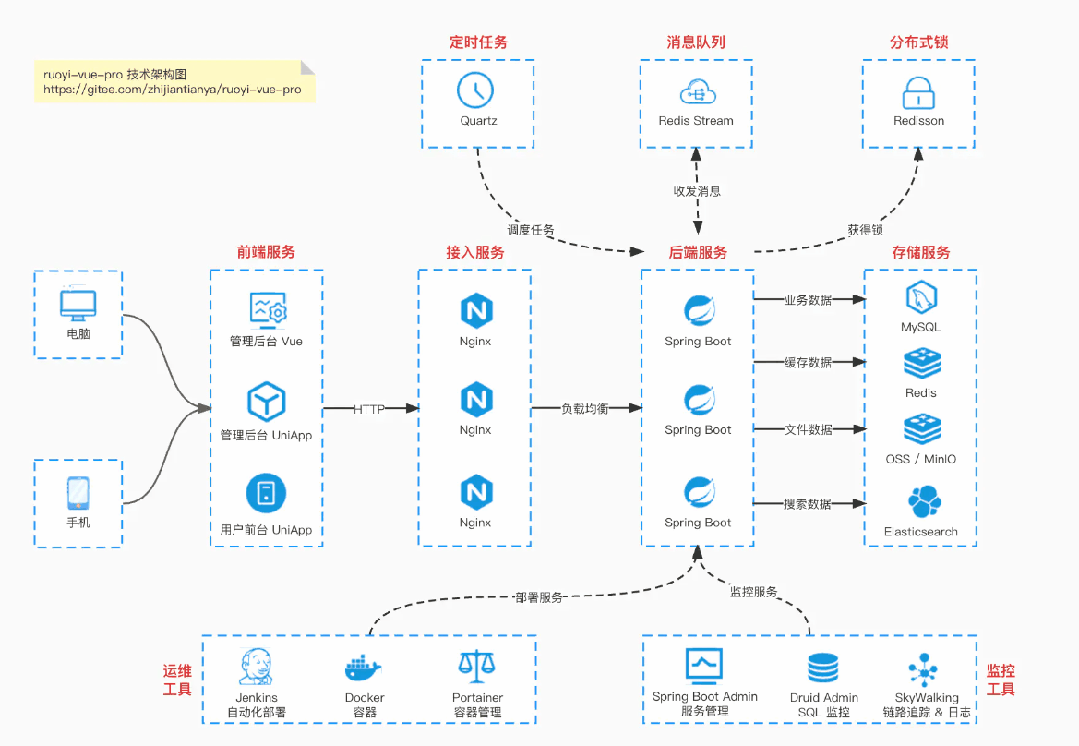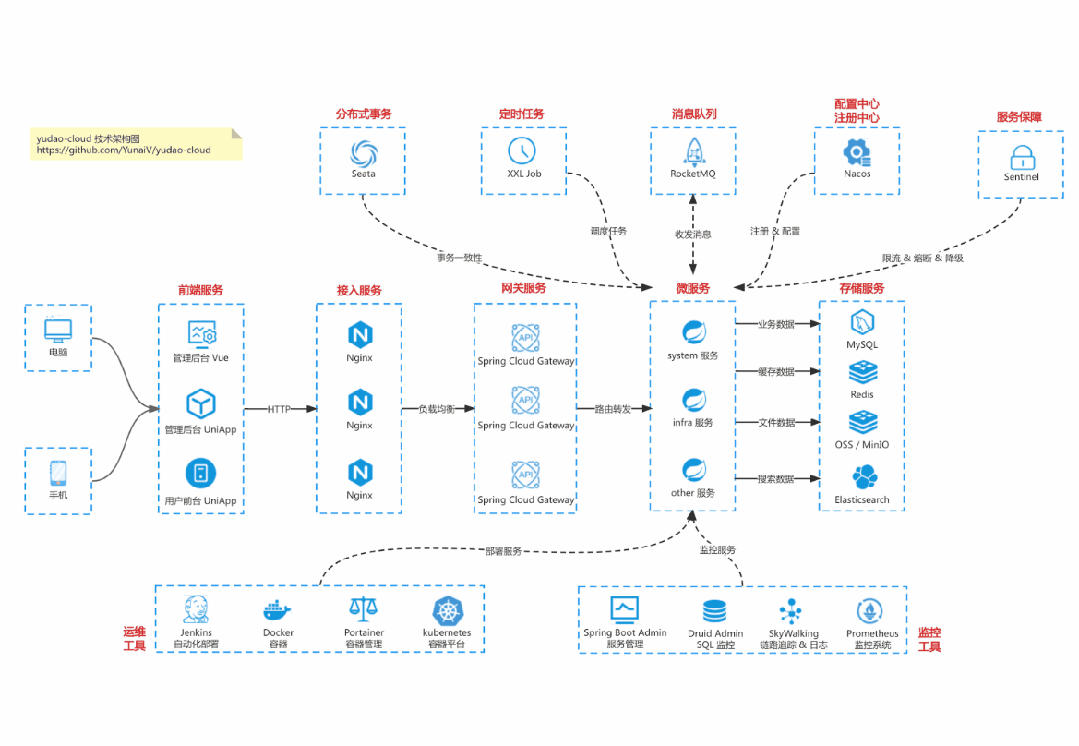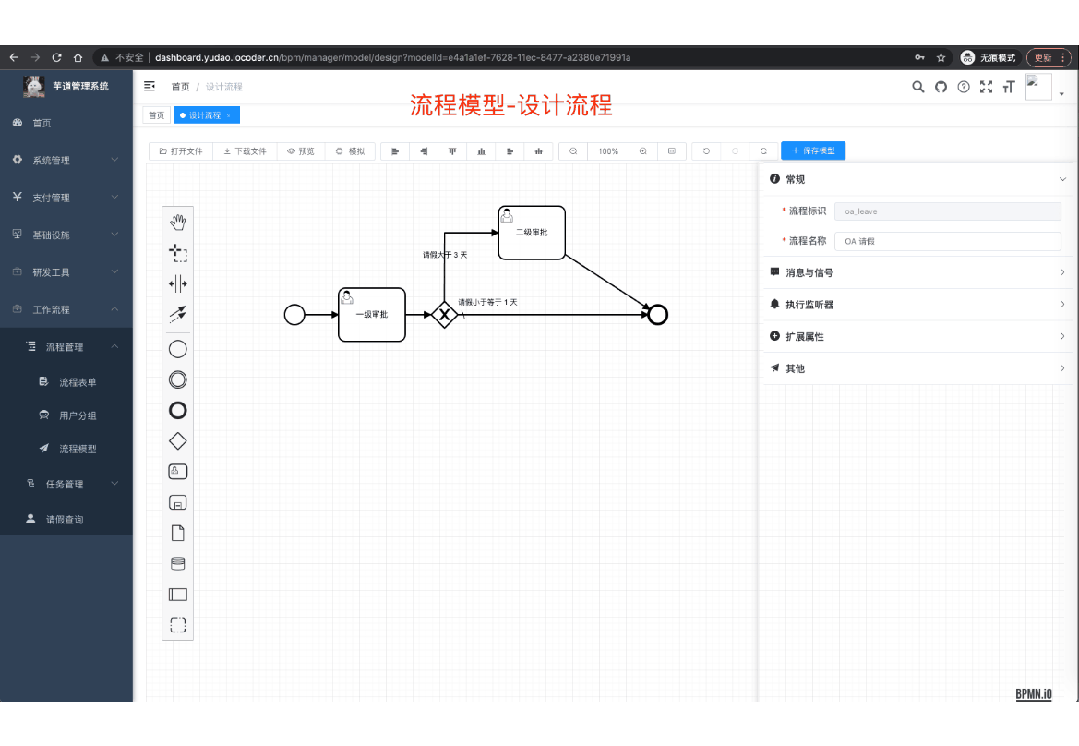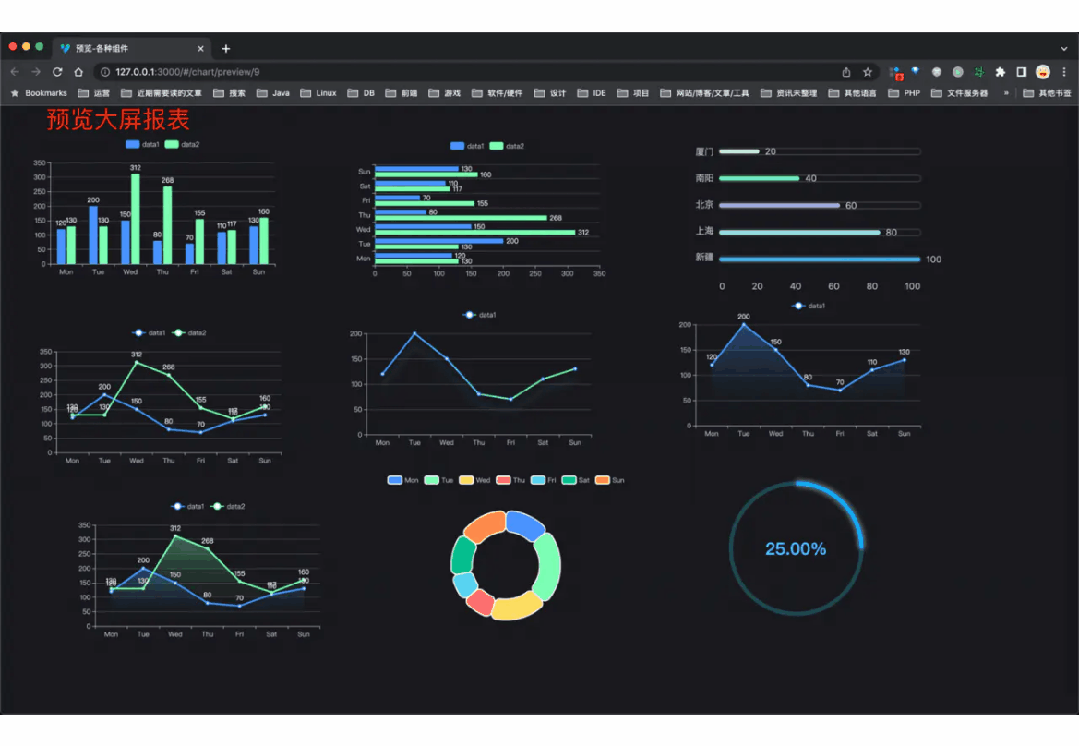
功能涵盖 RBAC 权限、SaaS 多租户、数据权限、商城、支付、工作流、大屏报表、微信公众号、CRM 等等功能:

  • Boot 仓库:https://gitee.com/zhijiantianya/ruoyi-vue-pro

  • Cloud 仓库:https://gitee.com/zhijiantianya/yudao-cloud

  • 视频教程:https://doc.iocoder.cn

【国内首批】支持 JDK 21 + SpringBoot 3.2.2、JDK 8 + Spring Boot 2.7.18 双版本 
来源:微观技术


b4a5df239679cf803e8d1753c4bac644.png

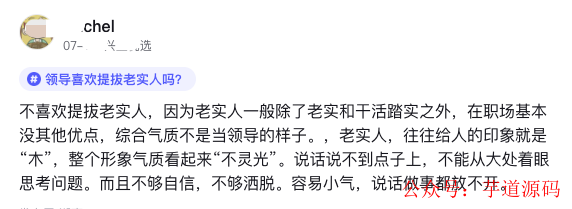
最近在朋友圈里看到一个热议的话题:领导喜欢提拔老实人吗?答案让我颇感意外——不喜欢。

理由是老实人除了老实和干活踏实之外,在职场基本没其他优点,综合素质不是当领导的料。这个观点一下子戳中了我的痛点,让我不禁陷入了深深的思考。

说实话,我自己就是个典型的"老实人"。入职场这些年,兢兢业业,任劳任怨,从不耍小聪明,更不会溜须拍马。

可结果呢?眼看着一个个同期入职的同事升职加薪,而我却始终原地踏步。我曾经天真地以为,只要自己踏实肯干,总有一天会被领导赏识。可现实给了我当头一棒 —— 原来在领导眼里,我们这些"老实人"根本就不是被提拔的好苗子。

细想想,确实如此。老实人给人的印象往往就是"木讷",整个人看起来"不灵光"。说话说不到点子上,不能从大处着眼思考问题。而且普遍不够自信,不善于在人前表现自己,更不用说谈笑风生、八面玲珑了。这样的人,怎么可能被当作领导的接班人来培养呢?

回想起前几天部门开会的场景,我就觉得特别尴尬。

当领导问有什么想法的时候,明明心里有很多建议,可就是张不开嘴。等到好不容易鼓起勇气要说,话到嘴边又觉得自己的想法可能太幼稚,于是又咽了回去。结果整个会议下来,我就像个透明人似的,毫无存在感。

其实,我们这些老实人也不是没有优点。我们做事认真负责,从不偷懒;为人诚实可靠,从不背后使绊子。

可问题在于,这些品质在职场中似乎越来越不被看重了。现在的职场,更青睐那些口才好、会来事、长袖善舞的人。相比之下,我们这些"老实人"就显得太过平庸了。

但是,难道我们就只能认命吗?

我不这么认为。我觉得我们在保持本心的同时,尝试着提升自己的职场竞争力。

首先,学会表达。把自己的想法清晰地传达给他人,这是一项非常重要的能力。可以通过多参与讨论、主动发言来锻炼自己。即使一开始会觉得紧张,但只要坚持下去,总会越来越自如的。

其次,培养战略思维。不要只把目光局限在自己的一亩三分地上,要学会从更高的层面去思考问题。平时多关注公司的整体发展战略,思考自己的工作如何与之匹配,这样在开会发言时就能说出更有深度的见解。

再者,主动承担责任。与其被动等待机会,不如主动请缨。多承担一些有挑战性的任务,既能锻炼自己的能力,也能展现自己的潜力。

最后,不断学习提升。无论是专业知识还是软实力,我们都要保持与时俱进。这个时代变化太快,不学习就意味着落后。

说到底,职场就像一场游戏,有它的规则。我们不能改变规则,但可以提升自己的"游戏水平"。保持诚实本分没有错,但同时也要学会在职场中展现自己的价值。

经历了这番思考,我突然觉得豁然开朗。是的,我还是那个"老实人",但我会是一个懂得表达、敢于担当、不断进步的"老实人"。我相信,只要我们愿意改变,终有一天会让领导刮目相看,在职场中找到属于自己的一席之地。

毕竟,这个世界终究还是需要我们这些靠谱的"老实人"的,不是吗?


欢迎加入我的知识星球,全面提升技术能力。

👉 加入方式,“长按”或“扫描”下方二维码噢:
6ce63af83aeab52a4fdc1113efb70590.png

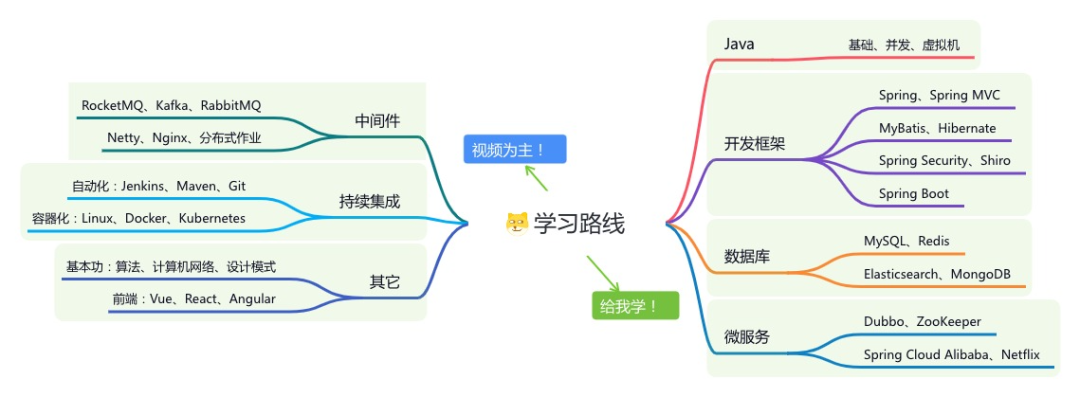
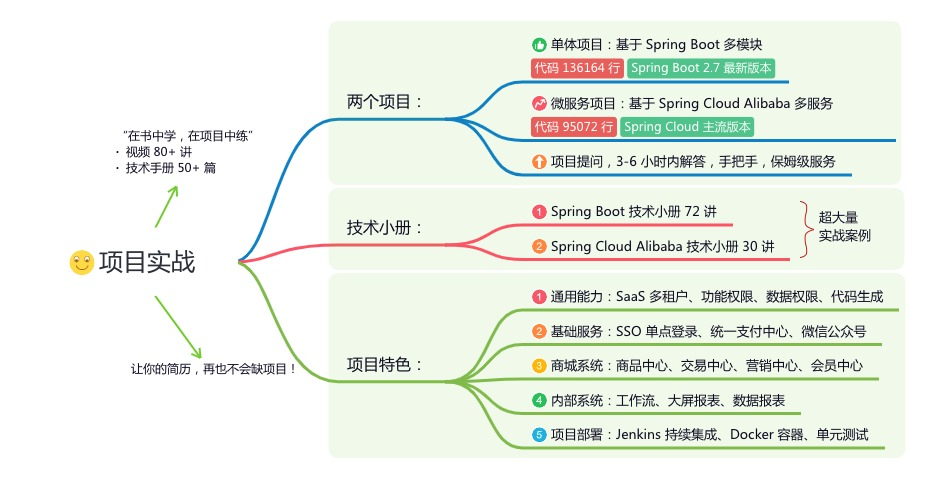
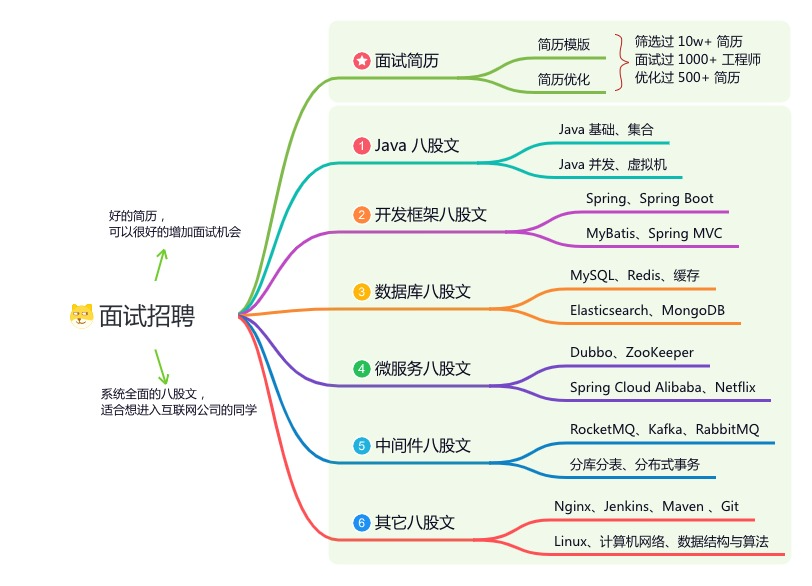
星球的内容包括:项目实战、面试招聘、源码解析、学习路线。

b12a44f70220d163efe7bdc427c7c93f.png

8da3fdd686ab95bbbef976c43a61b309.png7ab705c57682c4dde5ff7472f8a911de.png3b1049332ec96beccfe6cbc34bc8864c.png050a42ff714831edeabca8b684bef1bc.png

文章有帮助的话,在看,转发吧。
谢谢支持哟 (*^__^*)
__EF550.zip 立即下载

相关推荐

【高速互连技术】合规性测试规范:物理层信号完整性与链路均衡验证系统设计

内容概要:本文档介绍了分析工具进行实践对照,并关注后续规范版本更新以确保符合最终发布标准。

某公司领导:我不喜欢提拔老实人,因为老实人一般除了老实和干活踏实之外,在职场基本没其他优点。...

大家好,我是岳哥。最近在某职场社交网站看到一个帖子,应该是某公司的领导:说自己一般不喜欢提拔老实人,因为老实人一般除了老实外,在职场基本没其他优点。听到这话,你是不是也有点不服气?反正我是非常不服气的,因为岳哥刚进入职场就是这人口中的“老实人”。可在某些职场环境,上面那句话却让人无力反驳。老实人少表现自己,不争功劳,也不强调自己的贡献。于是,领导看到的只是他们的成果,却看不到他们的“存在感”。为什...

SQL数据库开发 541

万人睡眠健康与生活方式调查数据集

成年人群睡眠健康与生活方式研究数据集,合成模拟10000行20列单CSV文件,睡眠障碍标记人群占比约四分之一。设置双预测目标:睡眠障碍二分类字段与日间疲劳得分回归字段,可分别开展分类与回归建模。特征字段涵盖年龄、性别、十一种职业类别、每周工作时长、轮班工作标记、自我压力评分、身体质量指数BMI、吸烟状态、每周饮酒量、每日咖啡因摄入毫克数、睡前一小时屏幕使用时间、每周运动分钟数、日均步行数、静息心率、习惯就寝时间点、平均睡眠时长、睡眠质量自评等二十项。数据完整无缺失,结果列与特征列分离清晰,便于目标泄漏防范练习。适用场景:睡眠障碍预测建模、日间疲劳程度回归分析、咖啡因与睡前屏幕对睡眠时长的影响量化、不同职业群体睡眠质量对比研究、逻辑回归与梯度提升模型对比实战等。合成数据不含真实个人信息,适合健康数据分析教学、特征工程练习与机器学习课程实训项目使用。

考虑风光火储+需求响应+P2G多能源系统NSGA-II多目标优化调度(Matlab代码实现)

考虑风光火储+需求响应+P2G多能源系统NSGA-II多目标优化调度(Matlab代码实现)内容概要:本文介绍了基于NSGA-II多目标优化算法对包含风能、光伏、火电、储能系统、需求响应及电转气(P2G)等多种能源形式的综合能源系统进行优化调度的研究,采用Matlab进行代码实现。研究综合考虑了系统运行成本、碳排放、能源利用率等多个优化目标,通过建立精确的数学模型,结合可再生能源出力不确定性、负荷波动以及需求响应机制,实现多能源协同调度的帕累托最优解集求解,旨在提升能源系统的经济性与环保性,并验证所提方法的有效性和实用性。; 适合人群:具备一定电力系统、优化算法及Matlab编程基础的研究生、科研人员以及从事能源系统规划与运行相关工作的工程技术人员。; 使用场景及目标:①应用于多能源互补的综合能源系统优化调度研究;②为实现低碳、高效、可靠的能源供应提供决策支持;③学习和掌握NSGA-II算法在复杂多目标优化问题中的实际应用方法。; 阅读建议:建议读者结合Matlab代码与文中模型描述逐步理解算法实现流程,重点关注目标函数构建、约束处理及Pareto解集的生成与分析,有条件者可进一步修改参数或扩展模型以深化理解。

FANUC-R2000iC165F-六轴机械臂码垛仿真

FANUC_R2000iC165F_六轴机械臂码垛仿真

frontend-design skills

frontend-design skills

16周全【Harness&Hermes】多智能体开发特训营

2026年的AI开发者圈子里,几乎没有人再怀疑多智能体的价值。Gartner预测年底40%的企业应用将内置智能体,LangChain、AutoGen、CrewAI等框架轮番登场,演示视频里的AI团队分工明确、配合流畅。然而,一个尴尬的现实是:大多数开发者手里跑通的多智能体项目,停留在Jupyter Notebook的最后一行。一旦试图把它塞进真实业务环境,问题便如潮水般涌来——长任务跑到一半崩了要重来,智能体之间的消息黑盒般不可追溯,换个场景就得推倒重写,上线之后连“刚才那次调用为什么花了三倍的钱”都查不出来。 这正是【Harness&Hermes】多智能体开发特训营试图回应的命题。它的切入点不在“再教你写一个Demo”,而在于一个更朴素却更稀缺的能力:让多智能体系统从演示玩具变成可交付、可运维、可演进的生产资产。 要理解这门课的价值,得先看清多智能体开发当前的断层在哪里。单Agent时代,提示词写得好、API调得通,基本就能交差。但多Agent协作的本质是编排:谁负责拆解需求,谁负责执行,谁负责校验,上下文如何在角色之间传递而不丢失,某个环节出错时整条链路如何回退。这些问题的难度不在模型能力,而在工程控制。市面上不缺讲LangGraph节点怎么连、RAG检索怎么做的教程,缺的是把“多个智能体在真实业务压力下稳定协作”这件事讲透的人。 Harness与Hermes的分工,恰好对应了工程控制的左右手。根据课程的设计逻辑,Harness管“流程”,Hermes管“记忆与进化”。Harness 负责长任务的流程治理:一个面试模拟流程跑了二十分钟,中途用户关掉页面,下次打开能不能接着上次的进度继续?某个Agent调用工具超时了,整条链路是崩溃还是优雅降级?线上出了问题,日志能不能精确到“第几轮对话、哪个Agent、调了什么工具、花了多少token”。这些听起来不性感,但任何一

政府科技管理者在推动区域科技成果转化过程中,如何解决成果供需匹配效率低的问题?.docx

政府科技管理者在推动区域科技成果转化过程中,如何解决成果供需匹配效率低的问题?

产业园区运营负责人如何利用数据智能化提升科技资源配置效率?.docx

科易网基于行业知识库+行业大数据+科技资源要素+AI模型,以AI,赋能技术转移、成果转化、技术经理人培训、知识产权管理、区域产业分析与布局、地方科技招商、创新创业大赛等场景,推出科技创新领域的AI工具、场景化服务和数智化解决方案,推动科技创新与产业创新智能化发展。

国企央企如何实现技术成果的精准对接与快速落地?.docx

科易网基于行业知识库+行业大数据+科技资源要素+AI模型,以AI,赋能技术转移、成果转化、技术经理人培训、知识产权管理、区域产业分析与布局、地方科技招商、创新创业大赛等场景,推出科技创新领域的AI工具、场景化服务和数智化解决方案,推动科技创新与产业创新智能化发展。

用于计算系统状态的卡尔曼最优增益和最小均方误差(MMSE)估计研究(Matlab代码实现)

内容概要:本文围绕用于计算系统状态的卡尔曼最优增益和最小均方误差(MMSE)估计展开研究,深入探讨了卡尔曼滤波在动态系统状态估计中的核心作用。文章系统阐述了卡尔曼滤波的数学基础,包括状态空间模型的建立、先验与后验状态估计、协方差矩阵的递推更新,以及最优增益矩阵的推导过程,确保在高斯白噪声环境下实现对系统状态的最小均方误差估计。结合Matlab代码实现,完整展示了算法从理论建模到仿真实验的全流程,涵盖系统建模、噪声设置、滤波迭代、状态更新与误差分析等环节,并通过仿真实验验证了算法在噪声干扰下对系统真实状态的高精度跟踪能力。该研究为控制工程、导航系统、信号处理及自动化领域中的状态估计问题提供了坚实的理论依据与高效的数值实现方案。; 适合人群:具备一定控制理论、概率统计基础和Matlab编程能力,从事自动化、电子信息、航空航天、机器人、导航定位等相关领域的科研人员、工程技术人员及高校研究生。; 使用场景及目标:①掌握卡尔曼滤波的基本原理及其在状态估计中的数学推导过程;②学习如何利用Matlab实现卡尔曼滤波算法并进行系统仿真与性能评估;③应用于目标跟踪、传感器融合、惯性导航、故障诊断、时间序列预测等实际工程中的动态状态估计问题。; 阅读建议:建议读者结合文中提供的Matlab代码进行动手实践,通过调整系统模型参数、过程噪声与观测噪声强度,观察滤波效果的变化,深入理解卡尔曼增益的自适应调节机制与MMSE估计的收敛特性。同时可进一步拓展学习扩展卡尔曼滤波(EKF)、无迹卡尔曼滤波(UKF)等非线性滤波方法,以应对更复杂的非线性系统状态估计挑战。

一种具有实验验证的层级扰动抑制深度跟踪控制算法,适用于欠驱动型AUV(Simulink仿真、Matlab代码)

内容概要:本文详细介绍了一种专为欠驱动型自主水下航行器(AUV)设计的层级扰动抑制深度跟踪控制算法,该算法通过构建分层控制架构,有效应对海洋环境中复杂的外部扰动(如水流、波浪等)以及系统内部的非线性动态特性,显著提升了AUV在执行深度跟踪任务时的控制精度与系统鲁棒性。研究不仅涵盖了控制策略的理论设计与稳定性分析,还包括详细的Simulink仿真模型搭建、Matlab代码实现及参数设置,并通过对比实验验证了所提方法在抗干扰能力和跟踪性能方面相较于传统控制算法的优越性。资源包内含完整的可运行代码、仿真模型和详尽的文档说明,便于研究者复现结果并在此基础上进行二次开发与创新。; 适合人群:具备自动控制理论基础、海洋工程或机器人相关学科背景,且熟练掌握Matlab/Simulink仿真环境的科研人员、研究生及高年级本科生。; 使用场景及目标:① 深入学习和研究欠驱动AUV的先进运动控制技术,特别是深度跟踪控制策略;② 开展水下机器人抗外部扰动控制算法的设计、仿真与性能验证工作;③ 作为毕业设计、科研项目或学术论文的技术支撑与代码原型,加速研究进程。; 阅读建议:建议使用者结合提供的Matlab代码与Simulink模型,逐模块理解算法的实现逻辑与数据流,推荐从简单静态环境仿真入手,逐步过渡到复杂动态扰动工况,通过调整控制器参数与扰动强度,全面掌握算法的性能边界、鲁棒性特征及优化潜力。

高校技术转移办公室人员如何提升成果转化服务效率?.docx

科易网基于行业知识库+行业大数据+科技资源要素+AI模型,以AI,赋能技术转移、成果转化、技术经理人培训、知识产权管理、区域产业分析与布局、地方科技招商、创新创业大赛等场景,推出科技创新领域的AI工具、场景化服务和数智化解决方案,推动科技创新与产业创新智能化发展。

国央企如何构建高效的内部技术转移与创新协同机制?.docx

科易网基于行业知识库+行业大数据+科技资源要素+AI模型,以AI,赋能技术转移、成果转化、技术经理人培训、知识产权管理、区域产业分析与布局、地方科技招商、创新创业大赛等场景,推出科技创新领域的AI工具、场景化服务和数智化解决方案,推动科技创新与产业创新智能化发展。

国央企创新负责人如何利用平台实现技术需求的精准挖掘与匹配?.docx

科易网基于行业知识库+行业大数据+科技资源要素+AI模型,以AI,赋能技术转移、成果转化、技术经理人培训、知识产权管理、区域产业分析与布局、地方科技招商、创新创业大赛等场景,推出科技创新领域的AI工具、场景化服务和数智化解决方案,推动科技创新与产业创新智能化发展。

自适应多机器人编队规划,以包围和跟踪具有运动和可见性约束的目标(Matlab代码实现)

内容概要:本文提出了一种自适应多机器人编队规划方法,旨在实现对具有运动能力和可见性约束目标的高效包围与持续跟踪,采用Matlab进行算法实现与仿真验证。该方法综合考虑了多机器人系统在动态环境中的协同控制、编队形态生成与保持、障碍物规避以及目标可见性维护等关键问题,通过设计分布式控制律使编队能够根据目标行为和环境变化自适应调整队形与运动轨迹,确保稳定包围并最大化目标观测质量。文中详细阐述了系统的数学建模过程、控制策略设计原理及约束处理机制,并提供了多场景下的仿真实验结果,验证了所提方法在复杂条件下的鲁棒性、灵活性与有效性。; 适合人群:具备自动化、机器人学、控制理论或人工智能等相关领域基础知识的科研人员及研究生,熟悉Matlab编程环境并致力于多智能体系统、协同控制、路径规划或智能无人系统研究的专业人士。; 使用场景及目标:①应用于多机器人系统在监视、围捕、搜救等任务中对移动目标的协同包围与跟踪控制;②为研究分布式编队控制、可见性优化、动态避障与多智能体协同决策等核心技术提供可复现的算法实例与理论支撑; 阅读建议:建议读者结合提供的Matlab代码逐模块分析算法实现细节,重点关注控制律设计、约束建模与仿真结果对比部分,宜在仿真环境中调整参数配置以深入理解系统性能边界与优化潜力。

上一篇: RocketMQ 为什么性能不如 Kafka?
下一篇: 逻辑删除用户账号合规吗?
公众号-芋道源码
博客等级 码龄10年 1640粉丝 377原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值