


NKG2008 GPS测量活动——最终转换结果及一个新的共同北欧参考框架
1 引言
1.1 背景
现代社会依赖于精确的地面参考框架中的空间数据。卫星定位系统基于全球参考框架,其中国际陆地参考系统(ITRF)已成为事实上的标准。在这些全球参考框架中,由于地球的动力学变化(例如板块构造),物体的坐标是运动学的。在欧洲,欧亚构造板块在这些全球参考框架中以大约几厘米/年的速度向东北方向进行刚性运动。
然而,运动学坐标并不适用于许多实际应用,因此在地理参照中广泛使用具有静态或最小化变化坐标的参考框架。在欧洲,国际大地测量学协会(IAG)欧洲参考框架分委会(EUREF)定义了与欧亚板块共移动的欧洲地球参考系统1989(ETRS89),以避免由于板块运动引起的坐标时间变化[1]。ITRF参考框架与ETRS89实现之间的关系在EUREF备忘录[2]中以14参数转换给出。该转换通过使用欧亚板块的角速度来考虑刚性板块运动,从而能够在ETRS89中最小化站点速度。
在芬诺斯堪底亚地区,冰后回弹(PGR)现象导致欧亚板块产生内部变形,而[2]中给出的defacto EUREF转换并未考虑这一因素。PGR的量级在垂直方向上高达约1厘米/年,水平分量每年也有数毫米。北欧和波罗的海ETRS89实现主要建立于1990年代(表1),意味着与当前坐标相比,已有10至20年的形变。冰川均衡调整(PGR)的幅度和时间跨度表明,在大多数地理参照应用以及国家参考框架的维护中,必须考虑这些形变。
为了满足此类应用的需求,并便于北欧国家之间共享空间信息,北欧大地测量委员会(NKG)建立了一个与ITRF2000[12]对齐的共同北欧参考框架NKG RF03,该框架基于2003年进行的GPS测量活动(NKG2003)[13, 14]。与该共同框架同时,在[14]中提出了一种转换程序,作为NKGRF03与各国ETRS89实现之间的链接。该转换包含一个模型NKG RF03vel,用于修正芬诺斯坎底亚地区的板内变形。NKG RF03vel模型的水平部分源自[15]提出的冰川均衡调整(GIA)模型,该模型已根据ITRF2000-PMM[12, 16]在[17]中通过扣除刚性板块速度后的ITRF2000 GNSS站点速度进行了对齐。垂直部分采用NKG的NKG2005LU(ABS)模型,由验潮仪、水准测量和连续GPS数据构建[18, 19]。NKGRF03vel模型预测的板内速度最高可达水平方向2–3毫米/年,垂直方向约10毫米/年。多项研究表明,采用NKG2003转换方法考虑这些板内变形后,可从当前ITRF坐标获得厘米级精度的北欧ETRS89实现坐标,参见例如[20, 21]。
1.2 动机
作为NKG2003测量活动的延续,第二次北欧大地测量委员会(NKG)GPS测量活动NKG2008于2008年9月28日至10月4日(历元2008.75)[22]进行。本次测量活动的目标之一是建立一个新的公共参考框架,并将其扩展至整个北欧-波罗的海-北极地区。事实上,所得到的一组坐标是所选参考框架的一个实现(即与该框架对齐的坐标列表或一次观测活动的解算结果),而不是由原点、定向和尺度定义的新参考框架。但为了简便起见,我们将最终得到的坐标列表称为共同的北欧-波罗的海参考框架。其次,需要更新到国家ETRS89实现的转换,并将波罗的海国家也包括在内(NKG2003转换仅涵盖丹麦、芬兰、挪威和瑞典)。
最初,NKG2008项目是在ITRF2005[23]中进行处理的,但在项目期间ITRF2008[24]也变得可用。因此,该项目解算结果在两个参考框架[22]中均可用。初步的转换测试和评估已在[25]中提出。本文的目的是继续此项工作:定义共同NKG参考框架,并为北欧和波罗的海国家提供新的转换参数。我们选择使用NKG2008项目在ITRF2008中的解算结果作为转换项目的最终坐标。
之前的北欧大地测量委员会(NKG)公共参考框架(NKGRF03)在NKG2003观测活动的历元2003.75时刻与ITRF2000对齐。按照此原则,显而易见的选择是采用在NKG2008观测活动历元2008.75时刻与ITRF2008对齐的NKG2008活动解作为公共框架。然而,当前工作还密切关联于大地水准面确定方面的最新进展及正在进行的发展。在有利条件下,重力大地水准面模型的不确定性水平可达到厘米级甚至亚厘米级。北欧-波罗的海合作中的一项当前任务是开发一个新的统一大地水准面模型[26]。
为了成功完成此项任务,需要一套一致的GPS-水准测量信息,以验证新的大地水准面模型与高程系统中的水准高程以及椭球高相符合。NKG2008转换项目的一个重要任务是为GPS水准点提供一个一致的椭球高参考框架。该框架应位于陆地抬升历元2000.0(与芬兰、挪威和瑞典的新高程系统以及欧洲垂直参考系统(EVRS)的最新实现EVRF2007[27]相同)。如果该框架与EUREF技术工作组(EUREF TWG)推荐的ETRS89常规框架ETRF2000保持良好一致,将具有优势。通过这一选择,公共框架与北欧和波罗的海地区的ETRS89实现之间的差异也将较小。这些考虑因素支持选用历元2000.0的ETRF2000作为新的NKG公共参考框架。
以历元2000.0与ETRF2000对齐的公共框架的缺点是,公共框架与其他历元(例如国家ETRS89实现的参考历元或GNSS观测的历元)之间的任何(板内)运动都需要被考虑,且很可能(取决于转换方法)无法避免在ETRS89中应用板内改正。此外,在GPS测量活动的背景下,这将违背EUREF工作组[2]的建议。而且,在GPS测量活动的情况下,由于缺乏观测速度,这些运动必须依赖某种模型获取。另一方面,如研究[20, 21]所示,为了能够从非国家ETRS89实现参考历元的全球ITRF坐标准确获取北欧/波罗的海ETRS89实现,必须对板内变形进行改正。NKG RF03vel模型已被证明适用于此目的。此外,为支持NKG大地水准面项目,公共历元2000.0是必要前提。因此显然,我们无法完全遵循建议来满足所有预设要求。为此,我们在各项要求之间进行了权衡,最终选择历元2000.0的ETRF2000作为新的NKG公共参考框架和历元,并将其命名为NKG ETRF00。
2 方法
2.1 转换方案
所开发的转换应具备多个特性:它应至少包含一条路径,连接在历元2008.75与ITRF2008对齐的NKG2008解算结果和北欧/波罗的海ETRS89实现,最好还包含共同NKG参考框架以及任意历元下的任何ITRFxx实现,均在同一转换过程中。
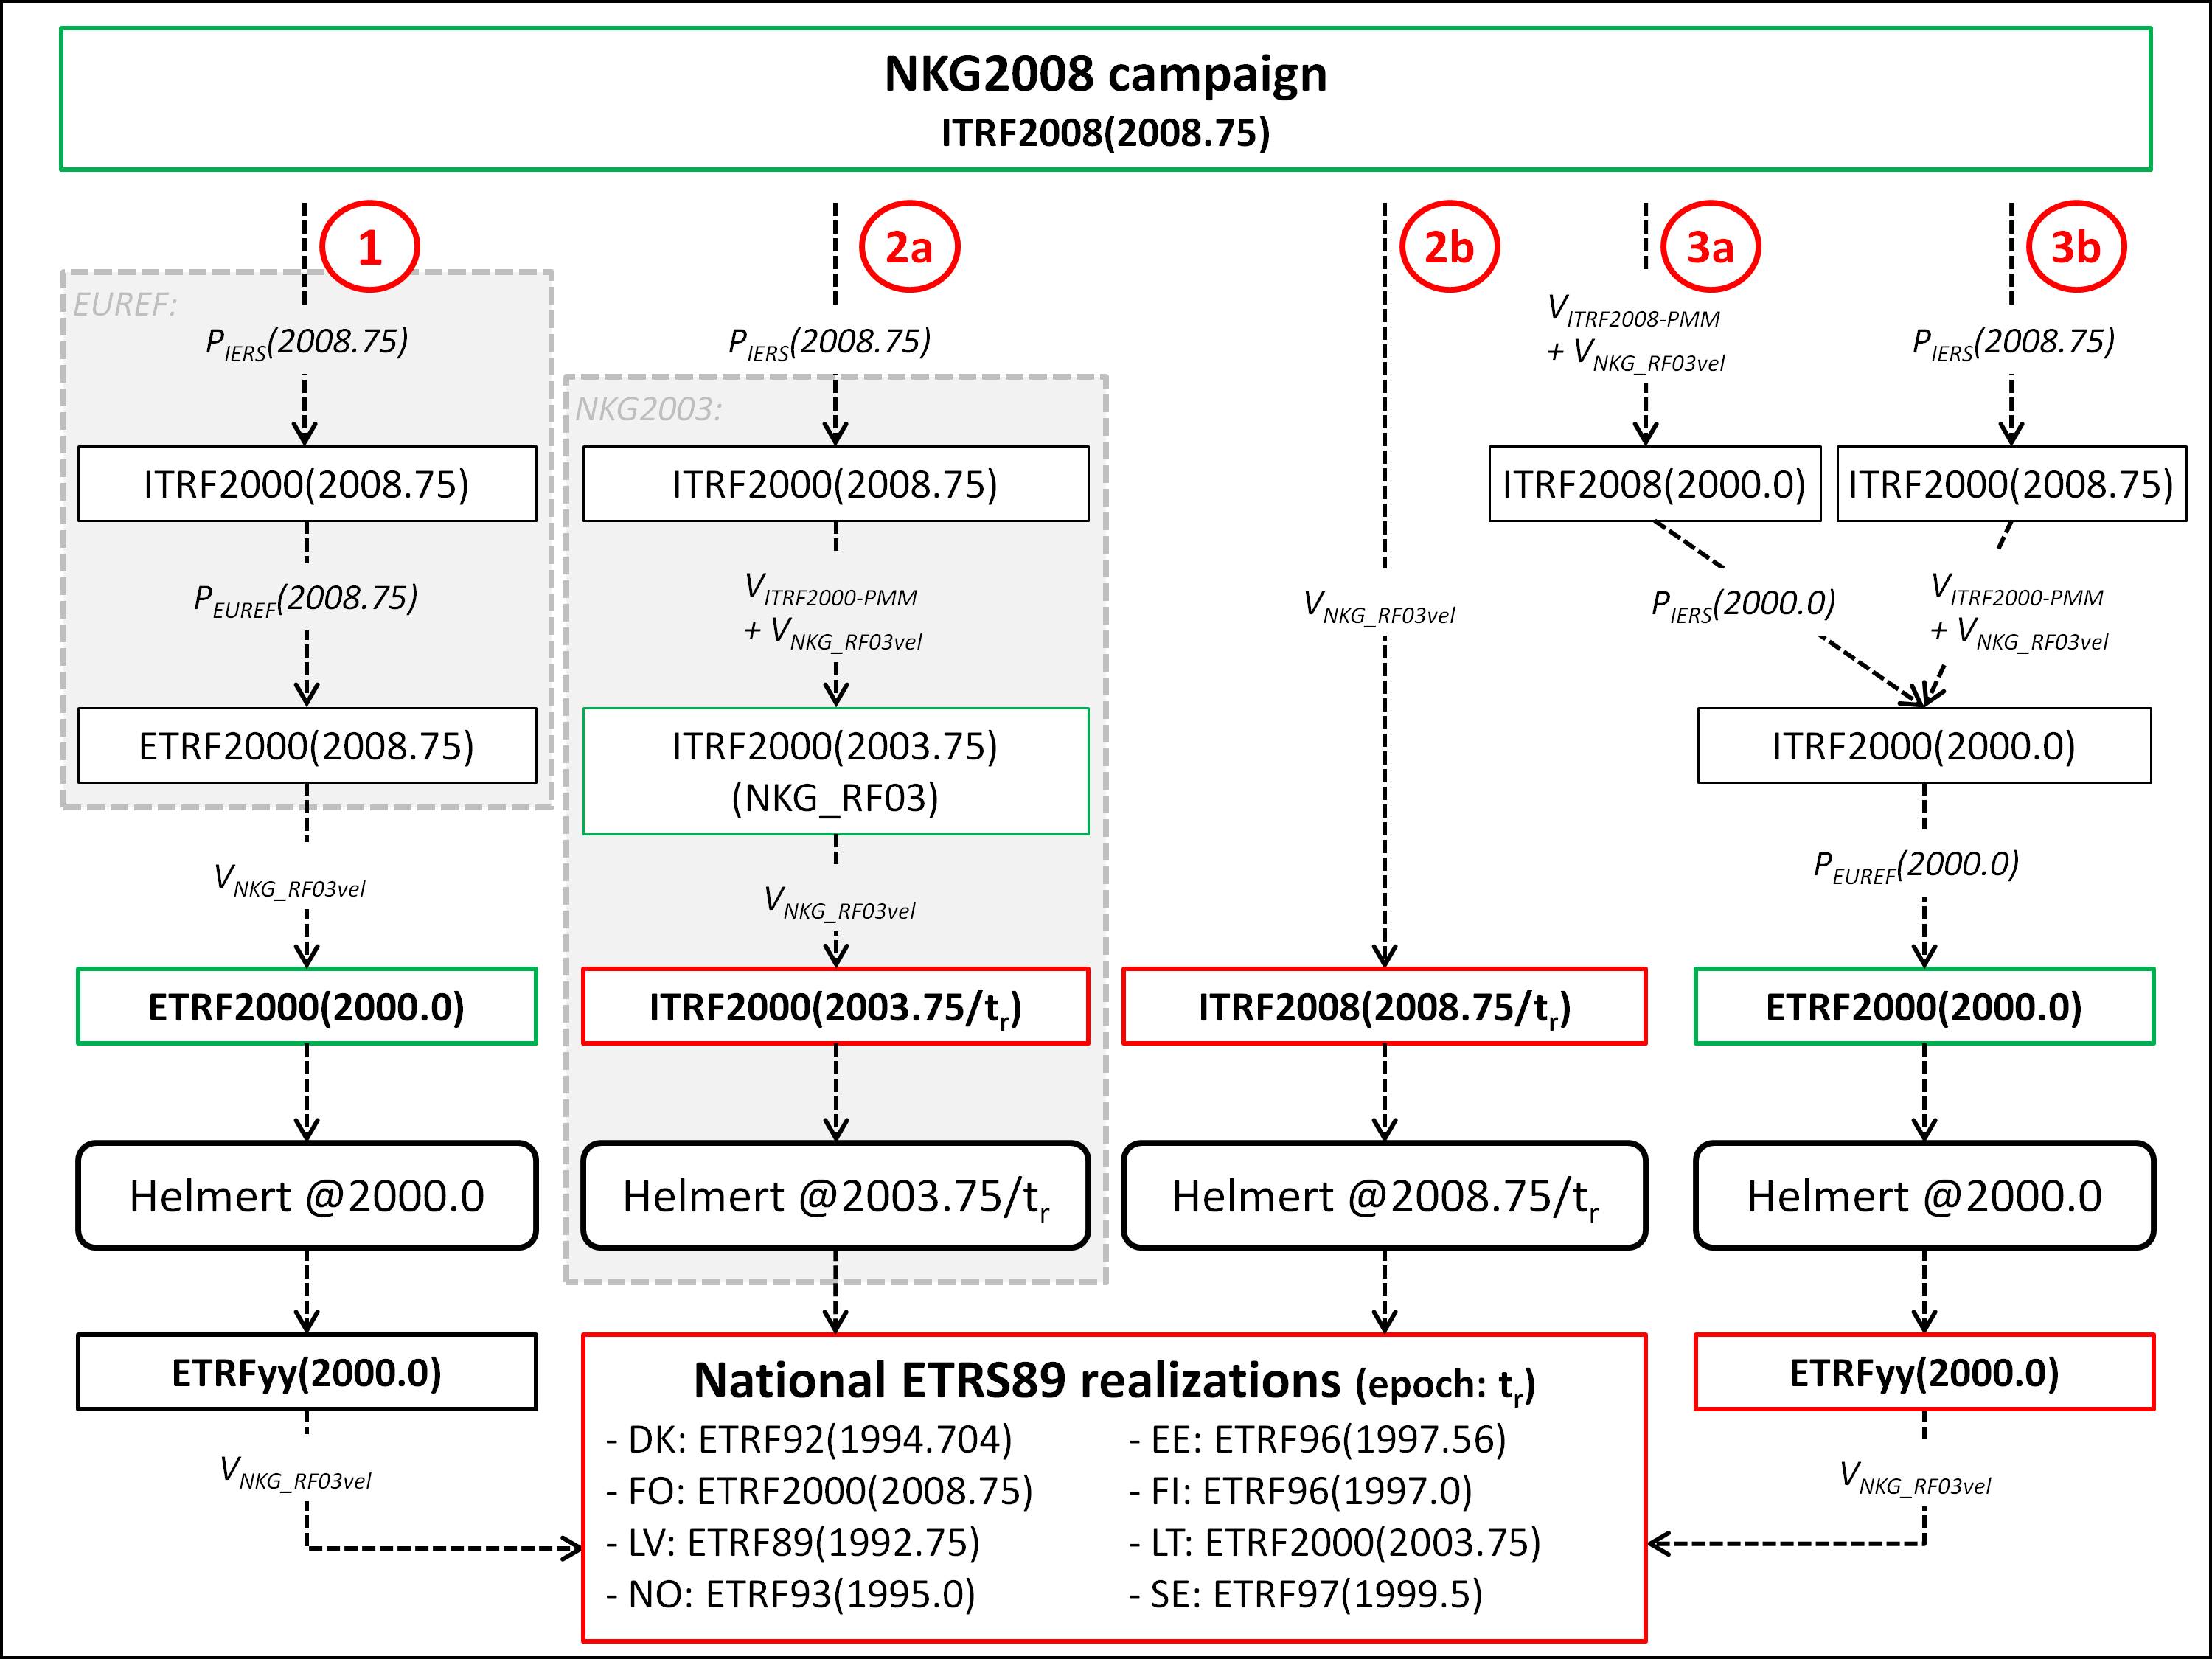 或PEUREF(t)指在历元t时由IERS或EUREF推荐的转换(参数)。)
首选方案是使用欧洲参考框架(EUREF)推荐的事实上的转换[2],但它未包含板内变形改正,因此不能直接适用。我们已添加了历元2008.75和历元2000.0之间的后续板内改正,以获得在历元2000.0与ETRF2000对齐的坐标,参见图1中的方法1。类似地,在定义转换参数之前,国家ETRS89实现中的坐标也需要改正至相同的陆地抬升历元2000.0。图1中灰色阴影框内显示了方法1中与EUREF转换相关的步骤。
另一种选择是使用现有的NKG2003转换方法[14](参见图1中方法2a的灰色阴影框)。该方法是为ITRF2000坐标开发的,因此不支持其他ITRF解。因此,必须先将ITRF2008坐标转换为ITRF2000坐标。这可以通过国际地球自转与参考系统服务(IERS)定义的de facto转换来实现[28]。在NKG2003转换的第一步中,利用ITRF2000-PMM和NKGRF03vel的速度,将历元2008.75的ITRF2000坐标回推至公共参考框架NKG RF03的历元2003.75。这些速度共同模拟了ITRF2000的速度。然后,将NKG RF03坐标进行板块内校正,调整至国家ETRS89实现的参考历元。这可以校正GNSS解的内部几何结构,使其与国家ETRS89实现历元时的情况一致,并在校正后的赫尔默特变换中考虑任何其他系统性差异。
根据此流程,NKG2003方法可用于将ITRF2008坐标转换为国家ETRS89实现,但它不支持推导在公共历元2000.0与ETRF2000对齐的公共框架。另一个缺点是,NKG2003转换参数仅针对丹麦、芬兰、挪威和瑞典估算。因此,它未覆盖整个北欧-波罗的海地区,至少需要为波罗的海国家定义国家转换参数。此外,NKG2003参数可能需要更新。
定义新转换参数的一种方法是遵循NKG2003转换的主要原则(使用模拟/建模速度进行历元归算),并将其适配到ITRF2008坐标。类似于NKG2003的方法,可以对NKG2008坐标应用板内改正,并从改正后的ITRF2008坐标到国家ETRS89实现定义新的转换参数,参见图1中的方法2b。但这种方法仍然无法支持与ETRF2000(2000.0)对齐的公共参考框架,因此在本例中不可行。
利用NKG2003方法原理以及来自defacto IERS或EUREF转换的参数来实现公共参考框架的两种可能性,在图1中被指定为方法3a和3b。在这两种方法中,2008.75至2000.0历元之间的转换包括刚性板块和板内运动改正。前一种方法采用从ITRF2008板块运动模型ITRF2008-PMM[29]提取的欧亚板块角速度,而后一种方法则采用ITRF2000-PMM相应的速度。在这两种方法中均考虑了板内运动。将使用NKG RF03vel模型估算。目标是这些运动共同模拟ITRF2008或ITRF2000的站点速度。另一个区别是,利用IERS参数从ITRF2008到ITRF2000的转换在不同的历元进行。经过这些步骤后,可在历元2000.0将得到的ITRF2000坐标通过EUREF转换变换至ETRF2000。方法3a和3b的一个问题是,IERS、EUREF或两者转换将在与推荐观测中心历元不同的历元进行,见[2]。
另一个问题涉及将NKG RF03vel模型的改正应用于坐标时所采用的参考框架。NKG RF03vel最初是与ITRF2000 GNSS站速度对齐的,这些GNSS站速度已减去来自ITRF2000-PMM的刚性板块速度。严格来说,因此,NKG RF03vel应仅用于模拟ETRF2000速度,或与ITRF2000-PMM结合使用以模拟ITRF2000速度。在其他情况下,该模型应转换至待修正坐标的参考框架。
更灵活的做法是忽略该模型的参考框架,将其视为一个无需严格对齐坐标参考框架的地壳变形模型来使用。在这种情况下,必须通过其他方式验证其一致性,例如通过与该特定参考框架下观测到的站点速度进行比较。
在图1中,除了方法2a之外的所有方法都包含了来自NKGRF03vel的板内改正,这些改正在某些非ETRF2000或ITRF2000的参考框架中进行。在方法1、3a和3b中,板内改正应用于与国家ETRS89实现相关的ETRFyy参考框架。然而,在这些方法中,NKGRF03vel的速度与ETRFyy之间的任何可能偏差都会被纳入所定义的转换参数中予以考虑。在方法2b和3a中,板内改正被应用于ITRF2008坐标。在方法2b中,可能存在的偏差也由所定义的参数吸收;而在方法3a中,当NKGRF03vel与ITRF2008-PMM结合用于模拟ITRF2008速度时,任何偏差都将传播到最终的坐标结果中。然而,将此类模拟速度与ITRF2008中的观测站点速度进行比较实际上会表现出相当良好的一致性。但更重要的是,根据EUREF工作组的建议,在采用ETRF2000作为ETRS89的约定框架之后,不应在从ITRF2000之后的坐标实现ETRS89坐标时使用ITRF2000之后的地壳运动模型[2]。例如,在EUREF转换中使用ITRF2008-PMM提供的欧亚板块角速度,实际上将导致一个几乎等同于ETRF2008的结果,而ETRF2008并不存在(在此假设情况下忽略平移)。
因此,方法3a和3b也包含了一些非传统的选择,因而被拒绝。综合以上考虑,我们决定采用方法1,以尽可能与标准化的欧洲参考框架(EUREF)方法保持一致。所选方法将在下一节中详细说明。
2.2 选定的方法
所选的方法1包含了所有预设要求:可用于在任意历元的ITRF解、北欧/波罗的海ETRS89坐标以及通用的NKG参考框架之间进行转换,参见图2。
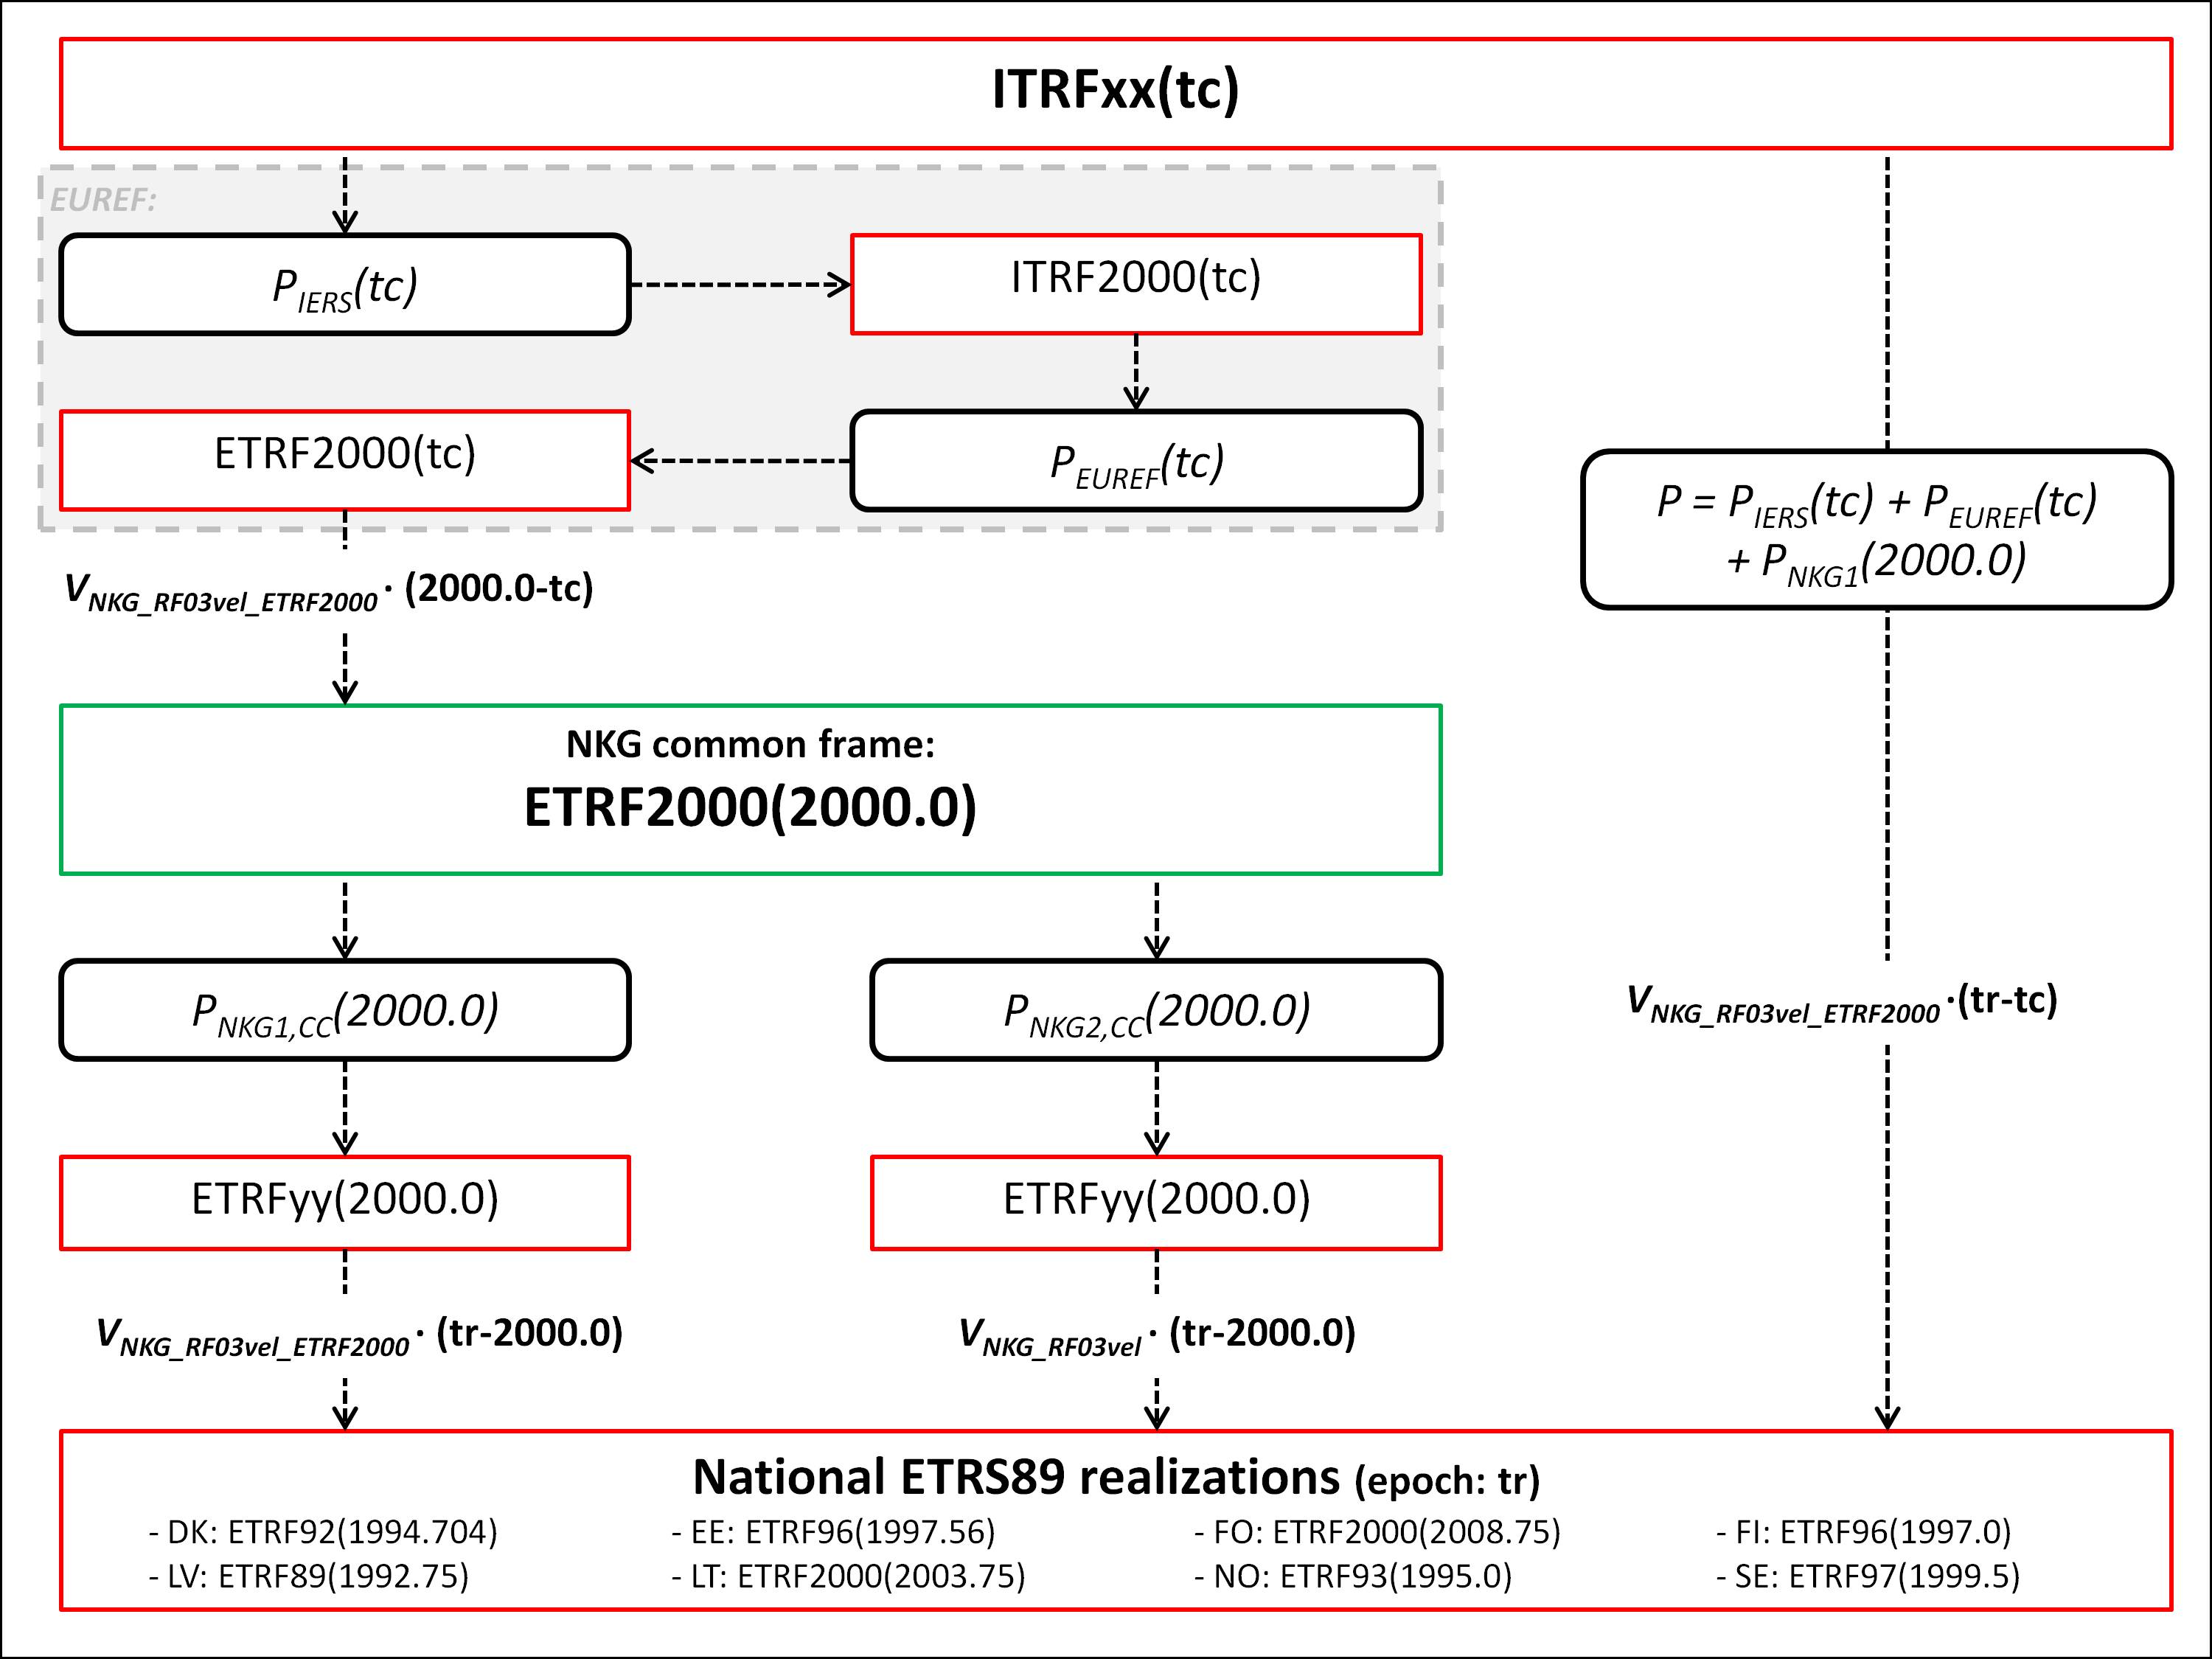
转换可能仅包含链的一部分或完整路径,具体取决于源坐标和目标坐标。从任意历元的ITRFxx坐标到国家ETRS89坐标的完整的逐步转换(图2中的左侧路径)可以通过合并(累加)转换参数和历元内插改正数来简化(右侧路径)。图中所示的转换是针对国家ETRS89实现中的坐标,但任何步骤均可逆向进行,以生成所需的目标坐标。
第一步是(如有必要)根据IERS[28]提供的参数和公式(1),将ITRFxx转换为任意历元tc的ITRF2000坐标。
$$
\begin{bmatrix}
X \
Y \
Z
\end{bmatrix}
{ITRF2000}^{tc}
=
\begin{bmatrix}
X \
Y \
Z
\end{bmatrix}
{ITRFxx}^{tc}
+
\begin{bmatrix}
T_1 \
T_2 \
T_3
\end{bmatrix}
+ D \cdot
\begin{bmatrix}
X \
Y \
Z
\end{bmatrix}
{ITRFxx}^{tc}
+
\begin{bmatrix}
0 & -R_3 & R_2 \
R_3 & 0 & -R_1 \
-R_2 & R_1 & 0
\end{bmatrix}
\cdot
\begin{bmatrix}
X \
Y \
Z
\end{bmatrix}
{ITRFxx}^{tc}
$$
接下来,根据欧洲参考框架(EUREF)的建议,使用公式(2)将坐标转换至ETRF2000。相关参数可在EUREF备忘录[2]中找到。
$$
\begin{bmatrix}
X \
Y \
Z
\end{bmatrix}
{ETRF2000}^{tc}
=
\begin{bmatrix}
X \
Y \
Z
\end{bmatrix}
{ITRF2000}^{tc}
+
\begin{bmatrix}
T_1 \
T_2 \
T_3
\end{bmatrix}
+
\begin{bmatrix}
0 & -\dot{R}
3 & \dot{R}_2 \
\dot{R}_3 & 0 & -\dot{R}_1 \
-\dot{R}_2 & \dot{R}_1 & 0
\end{bmatrix}
\cdot
\begin{bmatrix}
X \
Y \
Z
\end{bmatrix}
{ITRF2000}^{tc}
\cdot(tc - 1989.0)
$$
这两个步骤完全遵循EUREF的建议。第一个附加步骤是通过应用公式(3)中的板内改正,将ETRF2000坐标从历元tc归算至2000.0。应注意,此步骤中所用的改正值来自一个重新对齐的NKG RF03vel模型。原始的北欧变形模型NKGRF03vel被发现与ETRF2000未达到最优对齐,因此在本研究中将其重新对齐至ETRF2000速度;详见第2.3和3.1节。重新对齐后的速度在图2中表示为V NKG RF03vel ETRF2000,以确保所得坐标在历元2000.0时准确对齐于ETRF2000。北欧大地测量委员会(NKG)公共参考框架NKG ETRF00是通过从NKG2008解实施第1–3步转换实现的,详见第3.2节。
$$
\begin{bmatrix}
X \
Y \
Z
\end{bmatrix}
{ETRF2000}^{2000.0}
=
\begin{bmatrix}
X \
Y \
Z
\end{bmatrix}
{ETRF2000}^{tc}
+(2000.0 - tc) \cdot
\begin{bmatrix}
V_{X,intra} \
V_{Y,intra} \
V_{Z,intra}
\end{bmatrix}_{ETRF2000}^{NKG RF03vel}
$$
然后,NKG ETRF00坐标通过使用公式(4)的七参数赫尔默特变换,转换为对应于历元2000.0时国家ETRS89实现的ETRFyy坐标。从图2可以看出,NKG2008转换为每个国家分别包含两组独立的转换参数,表示为PNKG1,CC和PNKG2,CC(适用国家:= DK, EE, FI, FO, LT, LV, NO, SE)。原因是下一步中可以使用重新对齐的或原始的NKG RF03vel模型,参见公式(5)。在此步骤中,公共历元2000.0处的ETRFyy坐标经过板块内校正,转换至国家ETRS89实现的参考历元 $t_r$。参数
NKG1与公式(5)中的重新对齐速度 NKG 03 <2000>相关联。原则上,应在公式(4–5)中使用重新对齐的速度 NKG 03 <2000>及参数
NKG1。然而,在某些情况下,在公式(5)中使用原始的 03 模型(速度在图2中标记为 NKG 03 )可能是必要且合理的。在这种情况下,应选择相应的转换参数
NKG2用于公式(4)。读者应注意,原始 03 模型的使用仅限于公共框架与国家ETRS89实现之间的转换,即公式(5)。读者还应注意,我们在公式(4)中采用IERS规范中的旋转定义。某些大地测量软件可能对旋转使用相反的符号。
$$
\begin{bmatrix}
X \
Y \
Z
\end{bmatrix}
{ETRFyy}^{2000.0}
=
\begin{bmatrix}
X \
Y \
Z
\end{bmatrix}
{ETRF2000}^{2000.0}
+
\begin{bmatrix}
T_X \
T_Y \
T_Z
\end{bmatrix}
+ D \cdot
\begin{bmatrix}
X \
Y \
Z
\end{bmatrix}
{ETRF2000}^{2000.0}
+
\begin{bmatrix}
0 & -R_Z & R_Y \
R_Z & 0 & -R_X \
-R_Y & R_X & 0
\end{bmatrix}
\cdot
\begin{bmatrix}
X \
Y \
Z
\end{bmatrix}
{ETRF2000}^{2000.0}
$$
$$
\begin{bmatrix}
X \
Y \
Z
\end{bmatrix}
{ETRFyy}^{t_r}
=
\begin{bmatrix}
X \
Y \
Z
\end{bmatrix}
{ETRFyy}^{2000.0}
+(t_r - 2000.0) \cdot
\begin{bmatrix}
V_{X,intra} \
V_{Y,intra} \
V_{Z,intra}
\end{bmatrix}_{ETRF2000}^{NKG RF03vel}
$$
如果在任何步骤中需要进行逆变换,可以交换相应方程中的源坐标和目标坐标的位置,并根据步骤的不同,交换两个历元和/或对转换参数取相反符号。
2.3 北欧大地测量委员会(NKG)RF03vel模型的重新对齐
在所选转换中,NKGRF03vel模型的目的是修正ETRF2000中的板块内部变形。另一方面,其目的也是表示ETRF2000速度。为了评估NKG RF03vel模型在ETRF2000中的质量,我们利用欧洲参考框架永久网络(EPN)最新的累积解,结合实测的GNSS站速度对其进行检验。EPN累积解每15周更新一次,可在最新的ITRF(或相应的IGS)实现和ETRF2000中获取。我们仅使用了被归类为A类站点的测站,这意味着它们具有高精度的坐标和速度[30, 31]。在本研究进行时,最新的解覆盖至GPS周1785[32],下文中将其记为EPNC1785。
正如前一节已经指出的,本研究发现NKG RF03vel模型与ETRF2000并未达到最优对齐。NKG RF03vel的垂直速度相对于EPNC1785的ETRF2000速度存在偏差;更多细节见第3.1节。在共同参考框架实现的背景下,此类偏差是不可接受的。因此,我们在本项目中将NKG RF03vel模型的板内速度重新对齐至EPNC1785解的ETRF2000速度。速度可以通过通用公式进行转换或重新对齐,参见e.g.[28],该公式已针对下方的NKGRF03vel调整为公式(6)。
$$
\begin{bmatrix}
V_X \
V_Y \
V_Z
\end{bmatrix}
{NKG RF03vel ETRF2000}^{X,Y,Z}
=
\begin{bmatrix}
V_X \
V_Y \
V_Z
\end{bmatrix}
{NKG RF03vel}^{X,Y,Z}
+
\left(
\begin{bmatrix}
\dot{T}_X \
\dot{T}_Y \
\dot{T}_Z
\end{bmatrix}
+ \dot{D} \cdot
\begin{bmatrix}
X \
Y \
Z
\end{bmatrix}
+
\begin{bmatrix}
0 & -\dot{R}_Z & \dot{R}_Y \
\dot{R}_Z & 0 & -\dot{R}_X \
-\dot{R}_Y & \dot{R}_X & 0
\end{bmatrix}
\cdot
\begin{bmatrix}
X \
Y \
Z
\end{bmatrix}
\right)
$$
一个关键问题是如何选择转换中所包含的参数。通常不应使用尺度变化率,以避免对最终速度引入人为畸变。此外,在较小地理区域内通常应避免使用平移速率,因为它们与旋转速率高度相关。这样的转换将等同于欧拉极确定。然而,考虑到原始NKGRF03vel模型的实现和对齐方式,上述关于转换参数选择的一般性陈述可能并不完全适用或充分。此外,我们并不旨在对速度进行地球物理分析或解释,而是希望我们的板内速度尽可能好地表达在ETRF2000中。因此,基于我们的评估,我们选择使用七个参数来重新对齐NKG RF03vel模型。
3 结果
3.1 北欧大地测量委员会(NKG)RF03vel模型的速度
原始NKGRF03vel模型的主要目的是估算内部变形,而不是严格对齐到任何参考框架。然而,当该模型用于定义最终坐标而无需进一步转换时(如NKGETRF00以及第2.2节中描述的方法),确保该模型与相应的参考框架良好对齐至关重要。在这种情况下,任何偏差都会传播到最终的坐标中。在所选方法中,该参考框架为ETRF2000。在公共框架与国家ETRS89实现之间进行转换时,还会对与国家ETRS89实现相关的ETRFyy坐标应用板内改正,但在此情况下,ETRFyy与NKG RF03vel速度之间的可能偏差将被吸收在所定义的转换中。赫尔默特参数以及偏差不会传播到坐标中。
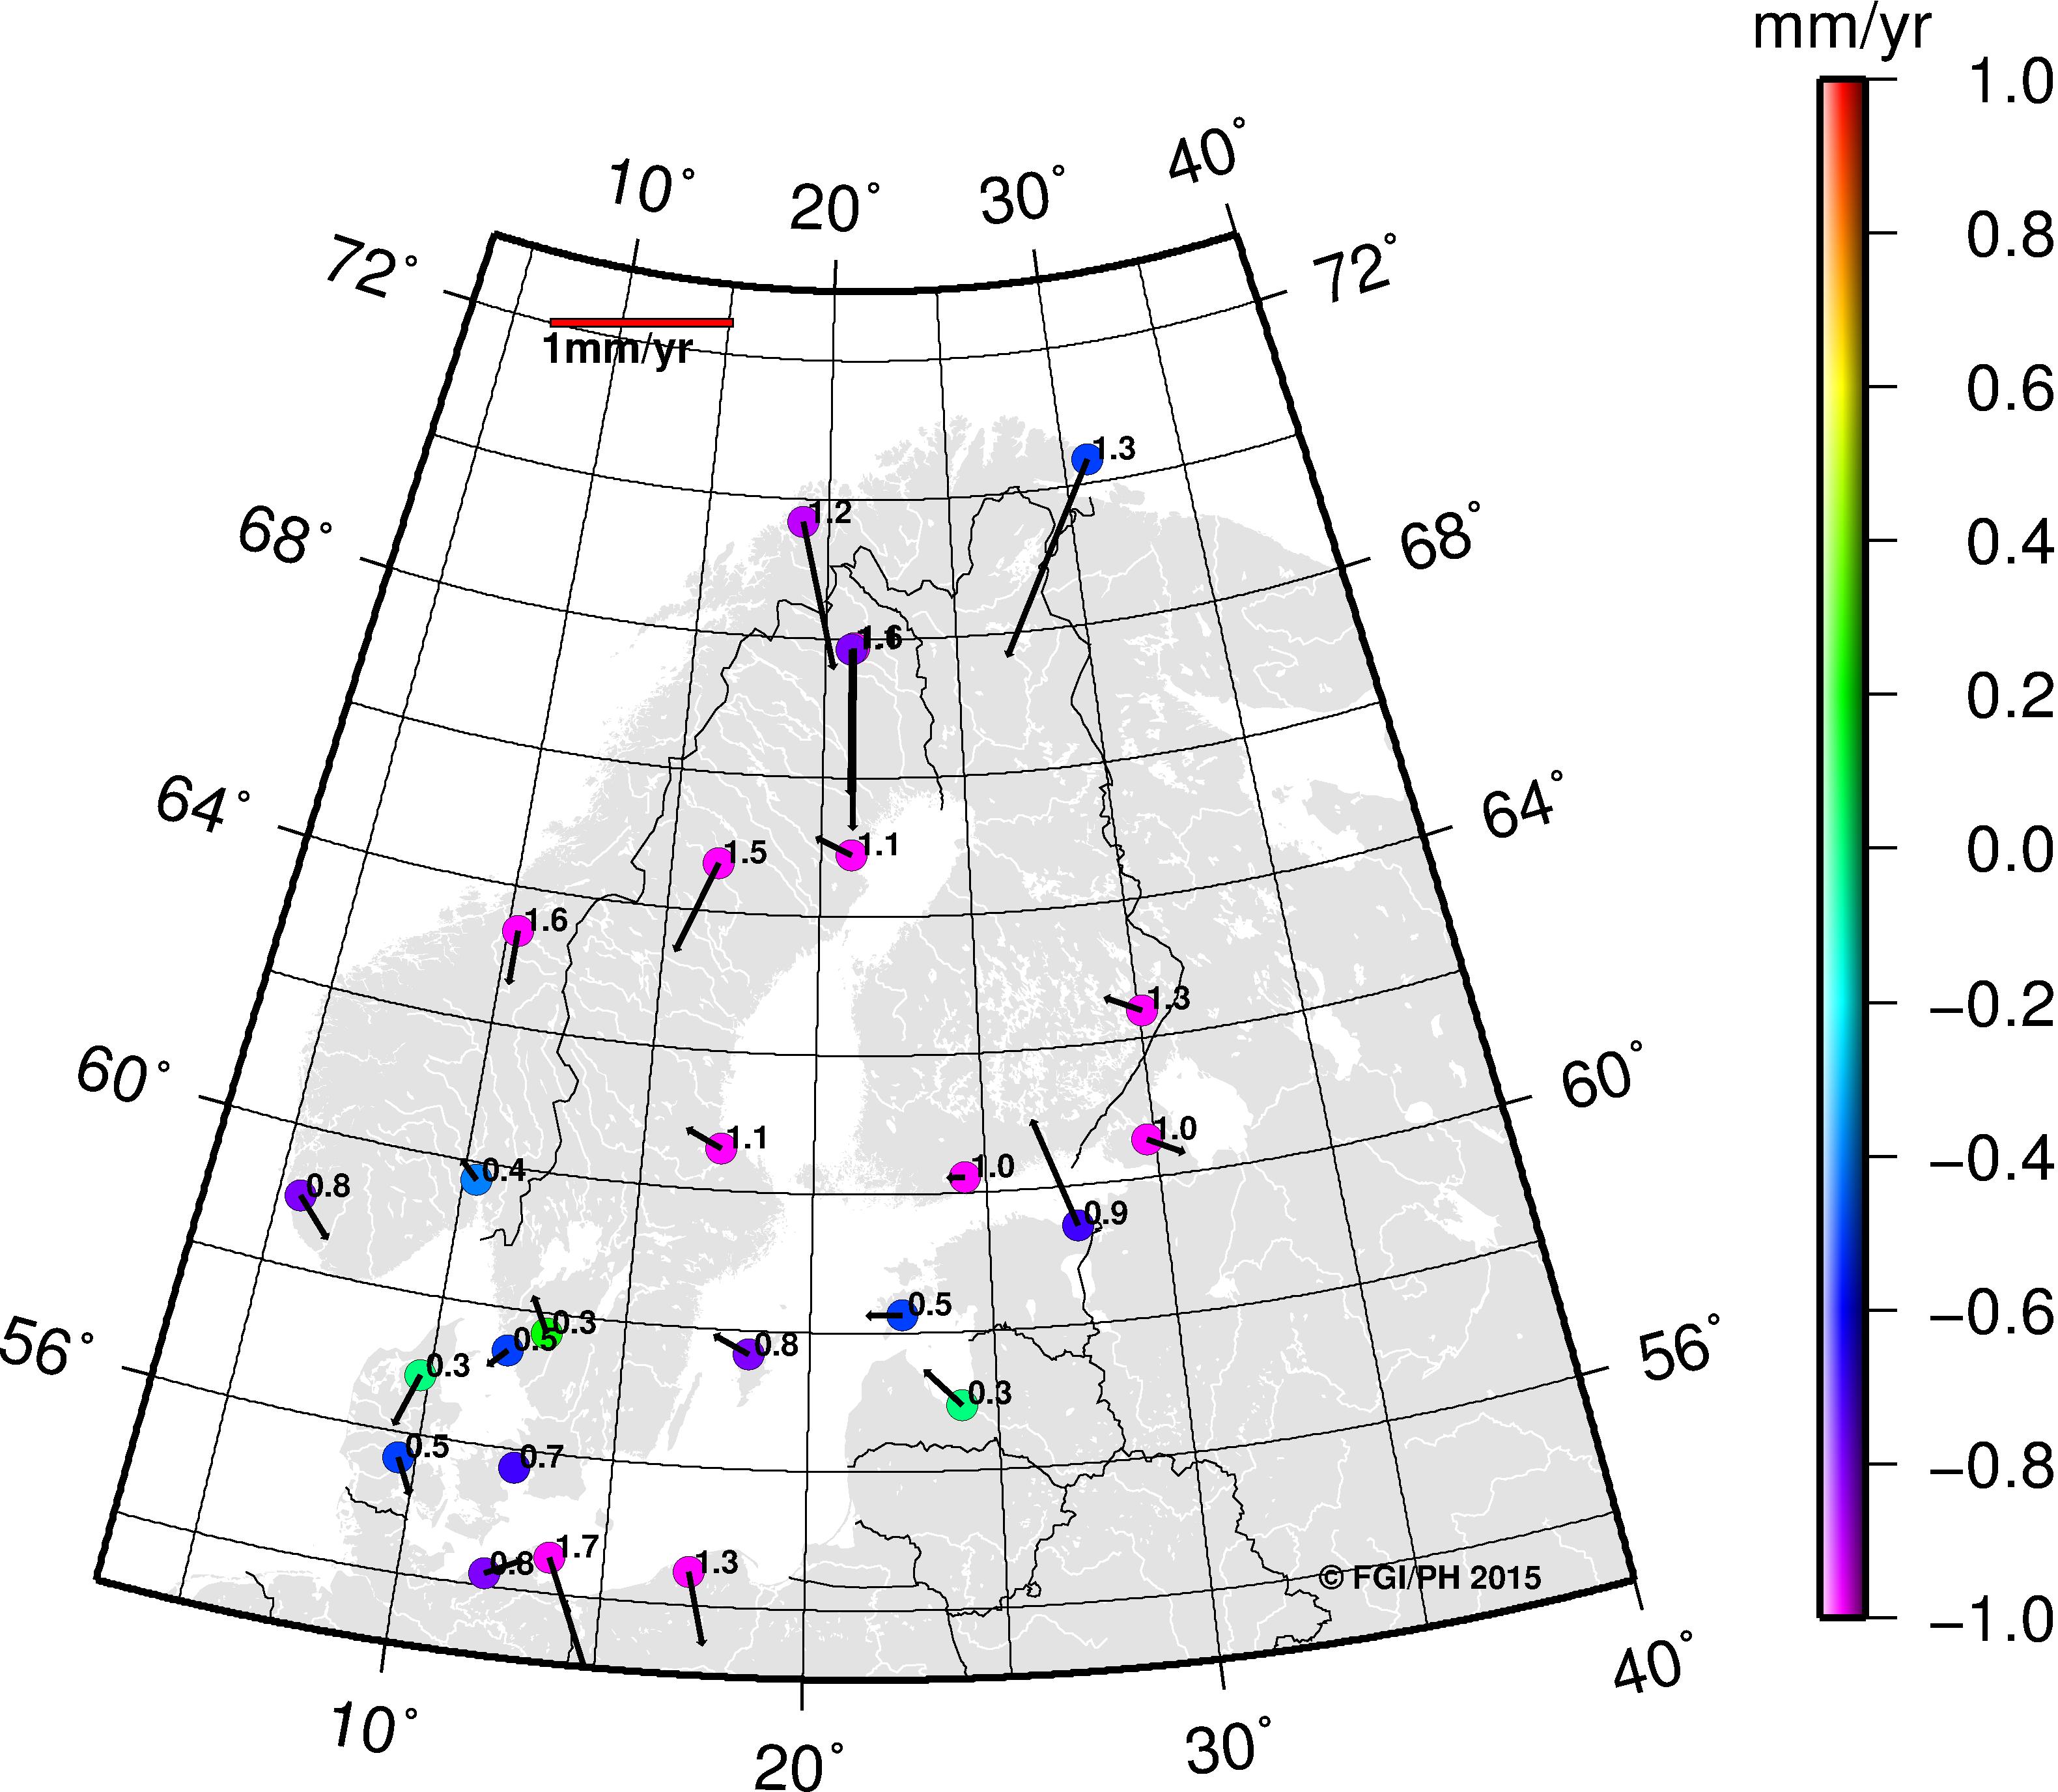
我们将NKG RF03vel模型的速度与EPNC1785解的ETRF2000测站速度进行了比较。差异总结见表2。在统计中,仅考虑了地壳抬升区域内的测站(即来自NKG RF03vel的向上正速度)。NKGRF03vel模型的有效范围未明确给出,因此施加此约束以从该模型的主要使用区域获得更真实的统计结果。在地壳抬升区域之外,该模型可能缺乏大地测量数据,或经历无物理意义的远场外推或可视化相关问题。
标准差表明,NKG RF03vel速度在每个速度分量上的精度远低于0.5 mm/yr水平(1σ)。与EPNC1785的ETRF2000速度相比,模型速度的准确性(差异的均方根)在北、东和垂直分量上分别为0.45/0.20/0.91 mm/yr。就模型速度而言,这可以被认为是一个相当好的结果。这也满足了[33]中给出的3 mm/yr速度质量标准,但在我们的情况下该标准过于宽松。
然而,很明显,NKG RF03vel模型在垂直速度上存在偏差,而在水平方向上与ETRF2000速度吻合良好。水平方向的一致性在0.1–0.2毫米/年之间,但垂直速度存在约0.8毫米/年的偏差。图3所示的速度差异中也可明显看出垂直向上分量的偏差。
可以预见到存在一些偏差,因为NKG RF03vel模型实际上是一个2D+1D模型,由多种大地测量技术的观测数据构建而成,包含了GIA模型,并通过一个用于约束该模型的GPS解算实现了全球对齐。此外,该解算的GPS时间序列相比最新的EPNC1785解要短得多。显然,这些正是 03 模型的速度与最新的GNSS导出的ETRF2000速度(基于EPNC1785解)不完全一致的主要原因。然而,考虑到该模型过去的方式,必须指出的是,这种偏差或不准确性至今并未产生负面影响。该模型一直被认为可用于校正北欧地区的内部形变,而无需严格对齐到任何参考框架。任何可能存在系统性差异均已在后续的赫尔默特变换中予以描述。
结果表明,通过进一步拟合速度场可以提高一致性。然而,人们预计北欧大地测量委员会(NKG)模型在不久的将来会有新的进展。
因此,使用旧数据生成新模型并无意义。我们选择仅引入转换参数,将NKGRF03vel模型重新对齐到ETRF2000,而不是发布一个新模型(如网格文件、etc 等)。
一个简单的单参数垂直拟合将显著改善NKG RF03vel速度,但在这种情况下转换应在局部系统中进行。转换参数最好以地心直角坐标系给出。否则,重新对齐可能难以在用户应用中实现。参数可以从局部系统转换为地心系统,但并没有真正理由限制为垂直拟合。因此,我们定义了地心系统中的全部七个转换参数,以描述速度场之间的差异。重新对齐的NKGRF03vel速度可通过公式(6)和表3中给出的参数计算得出。这些转换参数定义了对NKG RF03vel速度的修正,使其更好地与EPNC1785的ETRF2000速度一致。
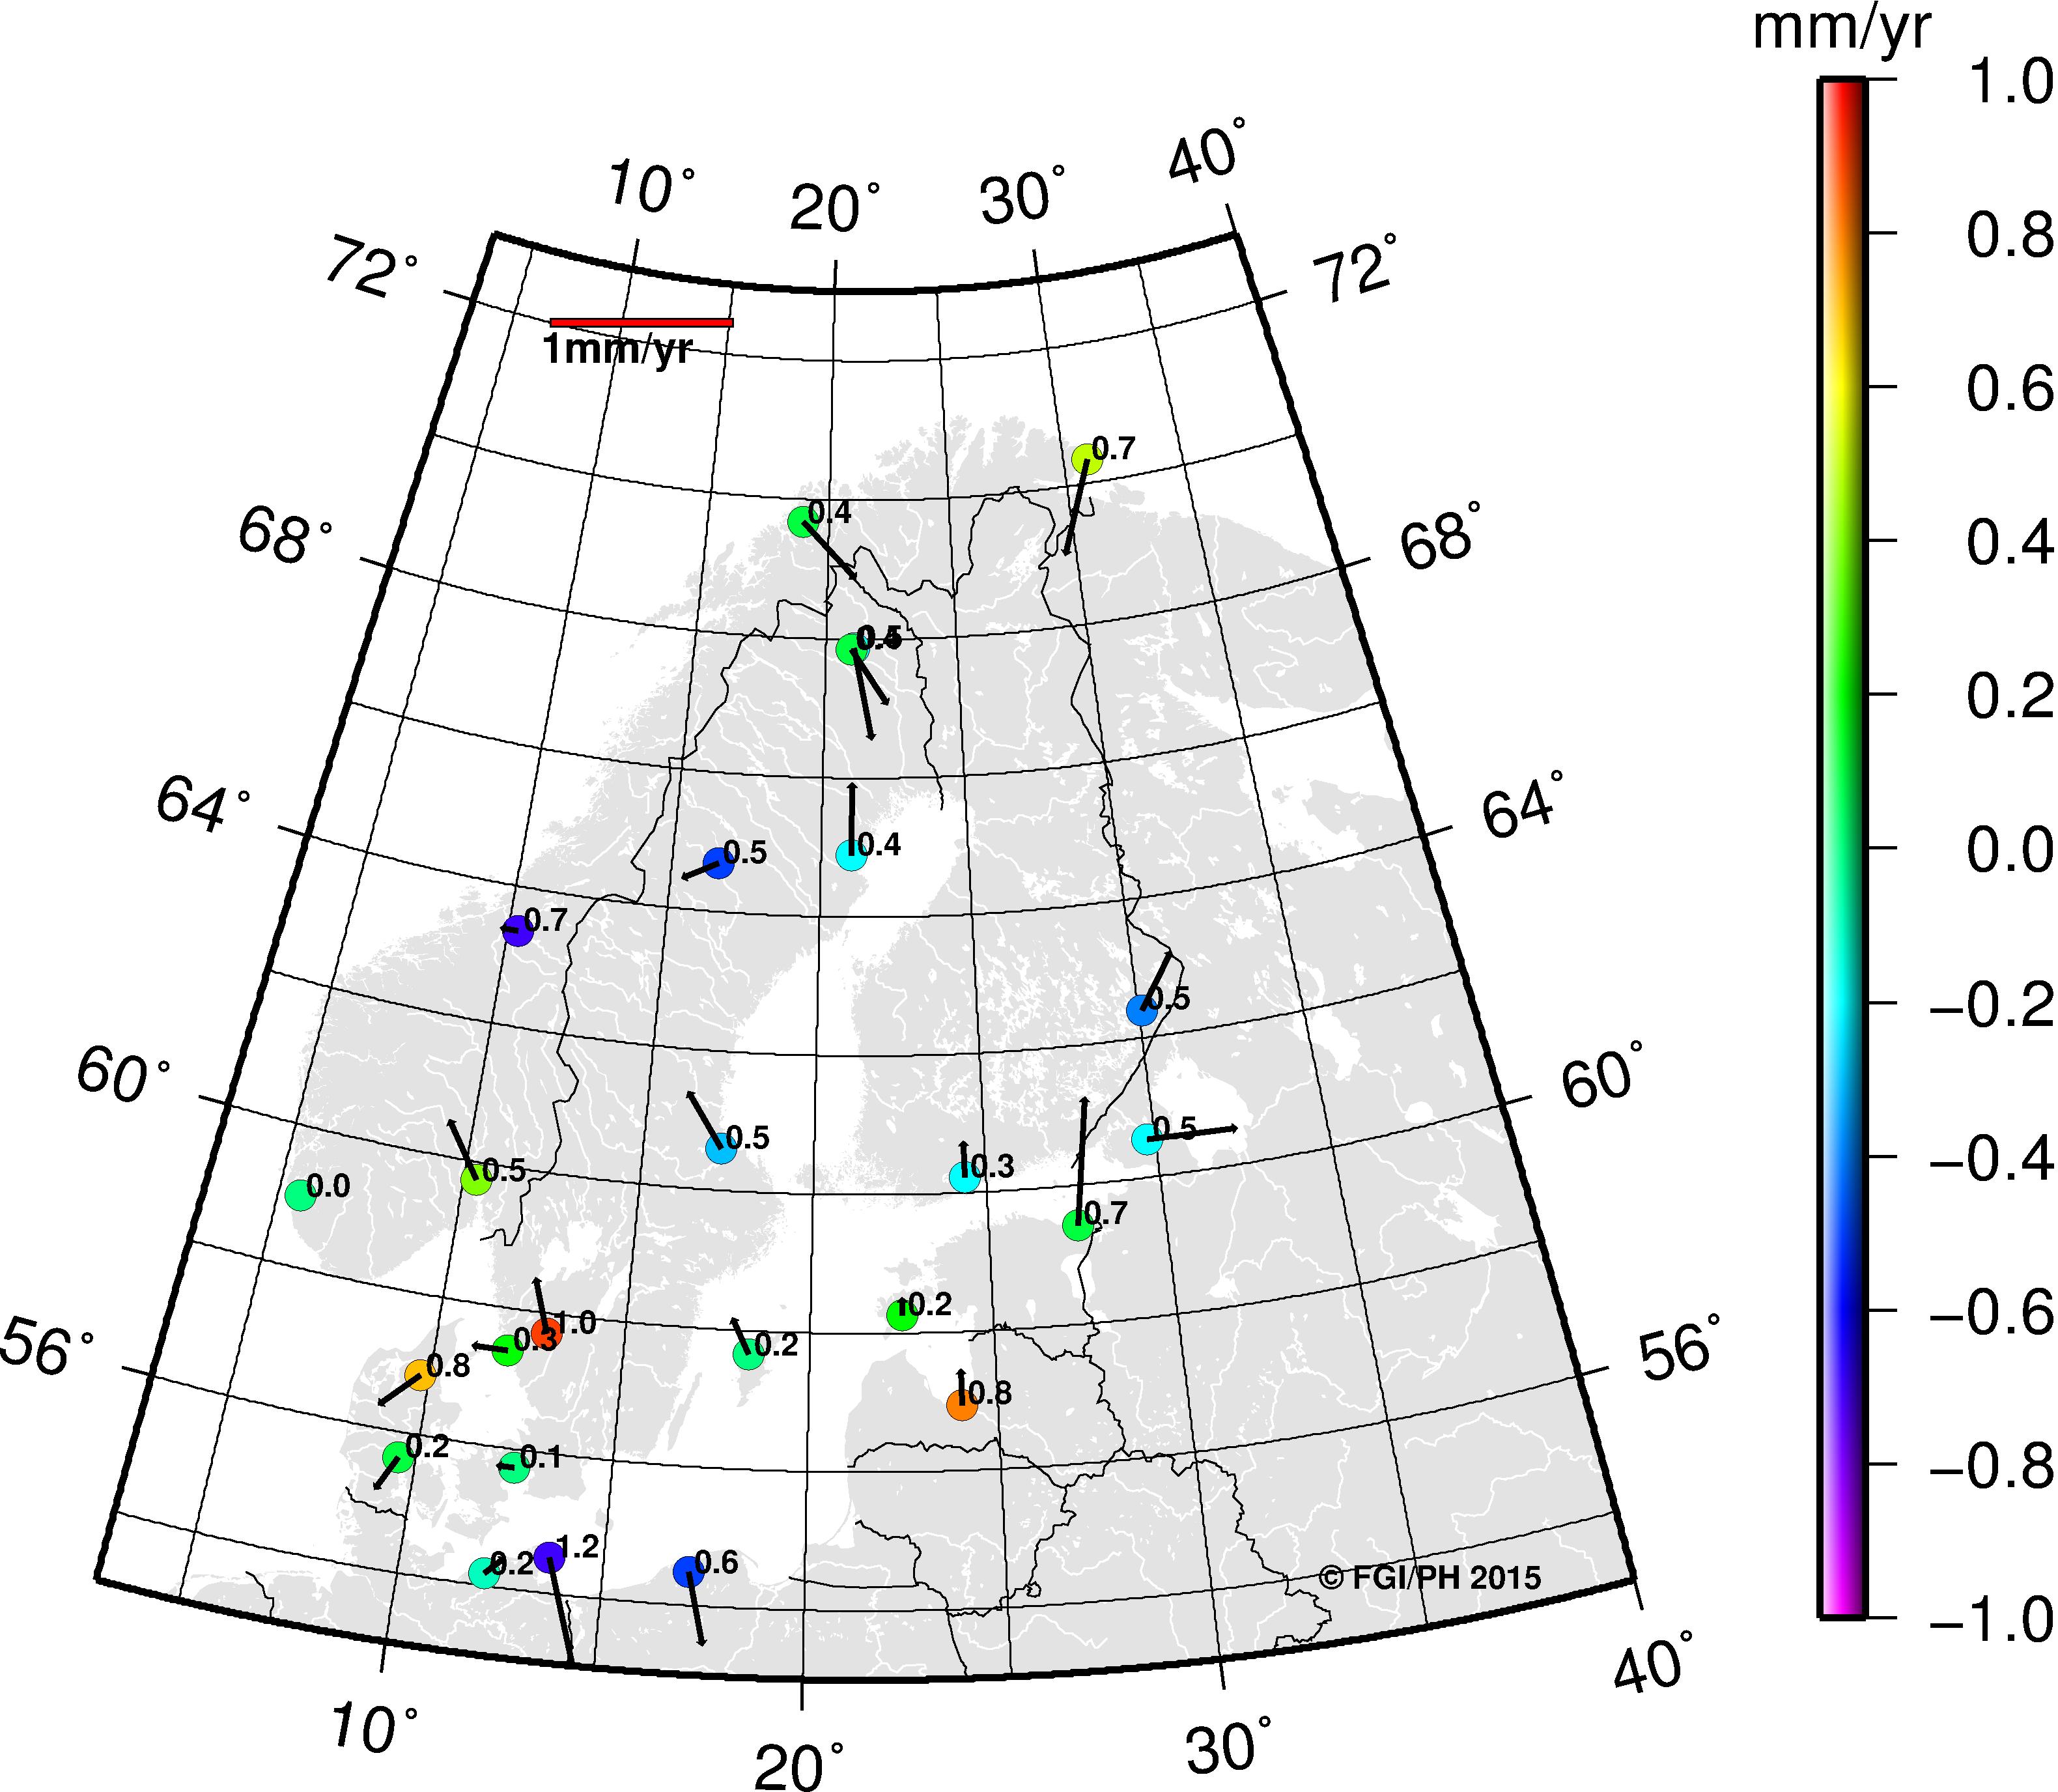
利用现有的25个基准(EPN)站进行七参数拟合,得到北、东和垂直方向差异的均方根分别为0.34/0.18/0.42毫米/年。NKGRF03vel与ETRF2000(EPNC1785)速度之间差异的统计结果总结于表2,并在图4中展示。根据精度(标准差)和准确性(均方根)指标,该模型现已与ETRF2000速度良好对齐,可能存在缺陷主要源于原始模型本身。NKGRF03vel模型中已识别出的一些局限性包括例如丹麦和波罗的海国家水准数据的缺失以及所依据的GIA模型的不足之处以及某些GPS站较短的时间序列。一些较大的速度差异可能归因于这些原因。然而,模型速度的不确定性水平低于0.5毫米/年是一个非常好的结果,证明了NKG RF03vel模型仍然表现良好。
| 表2:速度差异统计:EPNC1785的ETRF2000速度减去NKGRF03vel和NKGRF03vel ETRF2000(仅考虑地壳抬升区域内的测站)。 |
|---|
| Min |
| Max |
| Mean |
| Std |
| Rms |
| 95% |
| 表3:用于估算对NKGRF03vel模型速度进行修正的转换参数,以将速度重新对齐至ETRF2000。 |
|---|
| Par. |
| T˙X |
| T˙Y |
| T˙Z |
| D˙ |
| R˙X |
| R˙Y |
| R˙Z |
3.2 共同NKG参考框架NKG ETRF00
NKG2008解通过四参数赫尔默特拟合(平移和尺度)在历元2008.75与ITRF2008对齐。该解的准确性通过基准站点的拟合后均方根评估,北向、东向和垂直分量分别为1毫米、1毫米和3毫米。由此得到的NKG2008观测坐标通过三步变换(图2左上角所示公式(1–3))转换,以实现与ETRF2000在历元2000.0对齐的共同NKG参考框架,NKGETRF00。在该变换中,我们使用了重新对齐的来自NKGRF03vel模型(VNKG RF03vel ETRF2000)的速度来归算坐标的历元。我们通过将所得坐标与EPNC1785解进行比较,估算了NKG ETRF00的准确性。我们将此作为已实现的NKG ETRF00参考框架准确性的衡量标准。重要的是,所实现的参考框架必须与官方解良好对齐,因为这是数据访问和共享的关键因素,i.e.在此框架内坐标的可重复性。如果参考框架实现与官方解之间的差异较大,则所实现的坐标仅大致对齐到目标参考框架,这可能意味着未来的坐标无法在特定准确性范围内被复现,从而导致所实现的框架变得无用。
表4总结了北欧大地测量委员会(NKG)ETRF00与EPNC1785解之间差异的统计信息。通过共点站的均方根(rms)评估,NKGETRF00的精度为mm量级。
| 表4:公共参考框架实现的统计(相对于EPNC1785解的坐标差异)。仅统计地壳抬升区域内的测站。 |
|---|
| Min |
| Max |
| Mean |
| Std |
| Rms |
| 95% |
坐标差异在北向、东向和垂直分量分别为3.5/2.4/5.4毫米。因此,该解在转换过程中准确性并未显著降低,结果可以认为非常好。目前尚无适用于我们公共参考框架实现的合适现有标准,但为了评估我们的结果,我们采用了EPN指南[33]作为比较依据。EPN指南规定,在最小约束条件下将参考测站坐标与IGb08中的EPN累积解对齐后,其位置应与EPN累积解的值相差小于10毫米。这一指标不能直接与我们的情况进行比较,因为它对应的是NKG2008解与ITRF2008解之间的初始对齐,而该对齐已满足此标准。由于我们的公共框架是进一步转换至ETRF2000以及进行了额外历元改正的结果,并且大约95%的坐标满足该标准,因此可以认为我们的方法适用于该目的。图5展示了公共参考框架实现的坐标差异。
我们的目标是使公共参考框架尽可能接近各国的ETRS89实现。表5显示了NKG ETRF00与国家ETRS89坐标之间的差异,各坐标分量的平均差异最大达4厘米。这种差异通常在每个国家具有很强的系统性。造成这种差异的原因之一是公共历元与各国ETRS89实现的参考历元之间的板内变形;另一个原因是不同ETRFyy实现之间存在的微小差异。图6展示了坐标差异,虽然差异很小,但表明北欧/波罗的海地区ETRS89实现之间的一致性在几厘米的量级。在需要更高一致性的场合,应将国家坐标转换至公共参考框架NKG ETRF00。
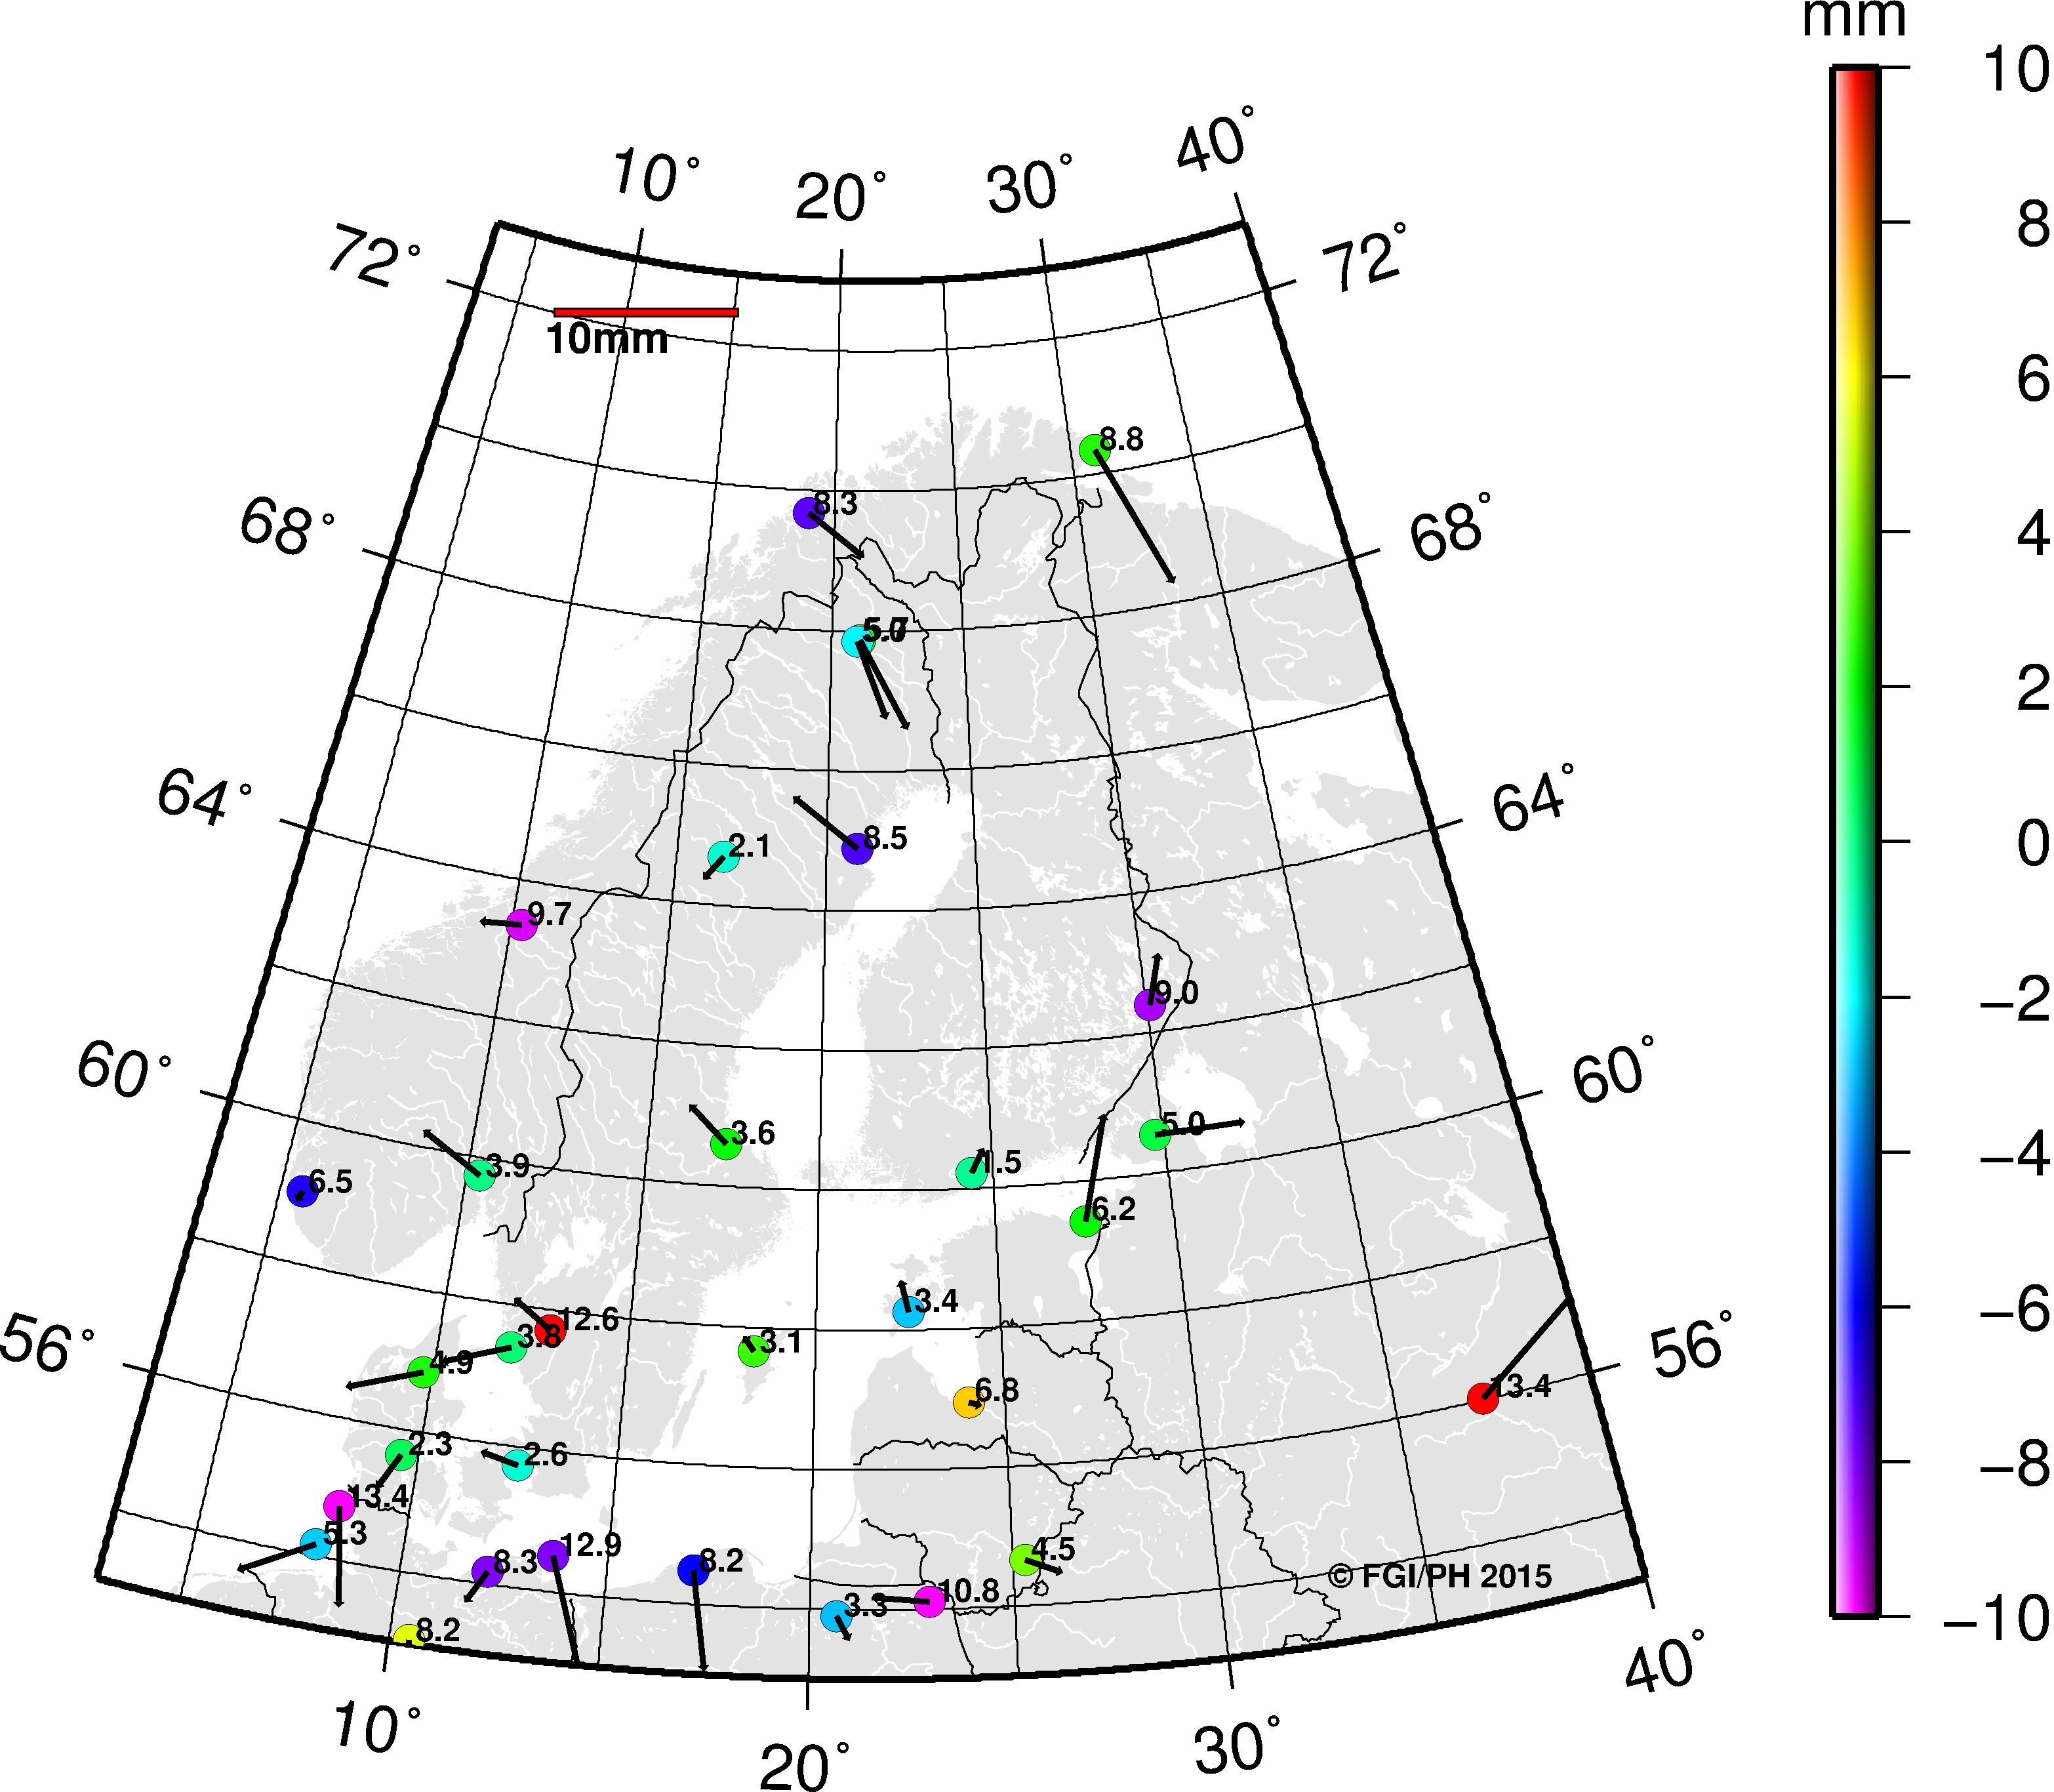
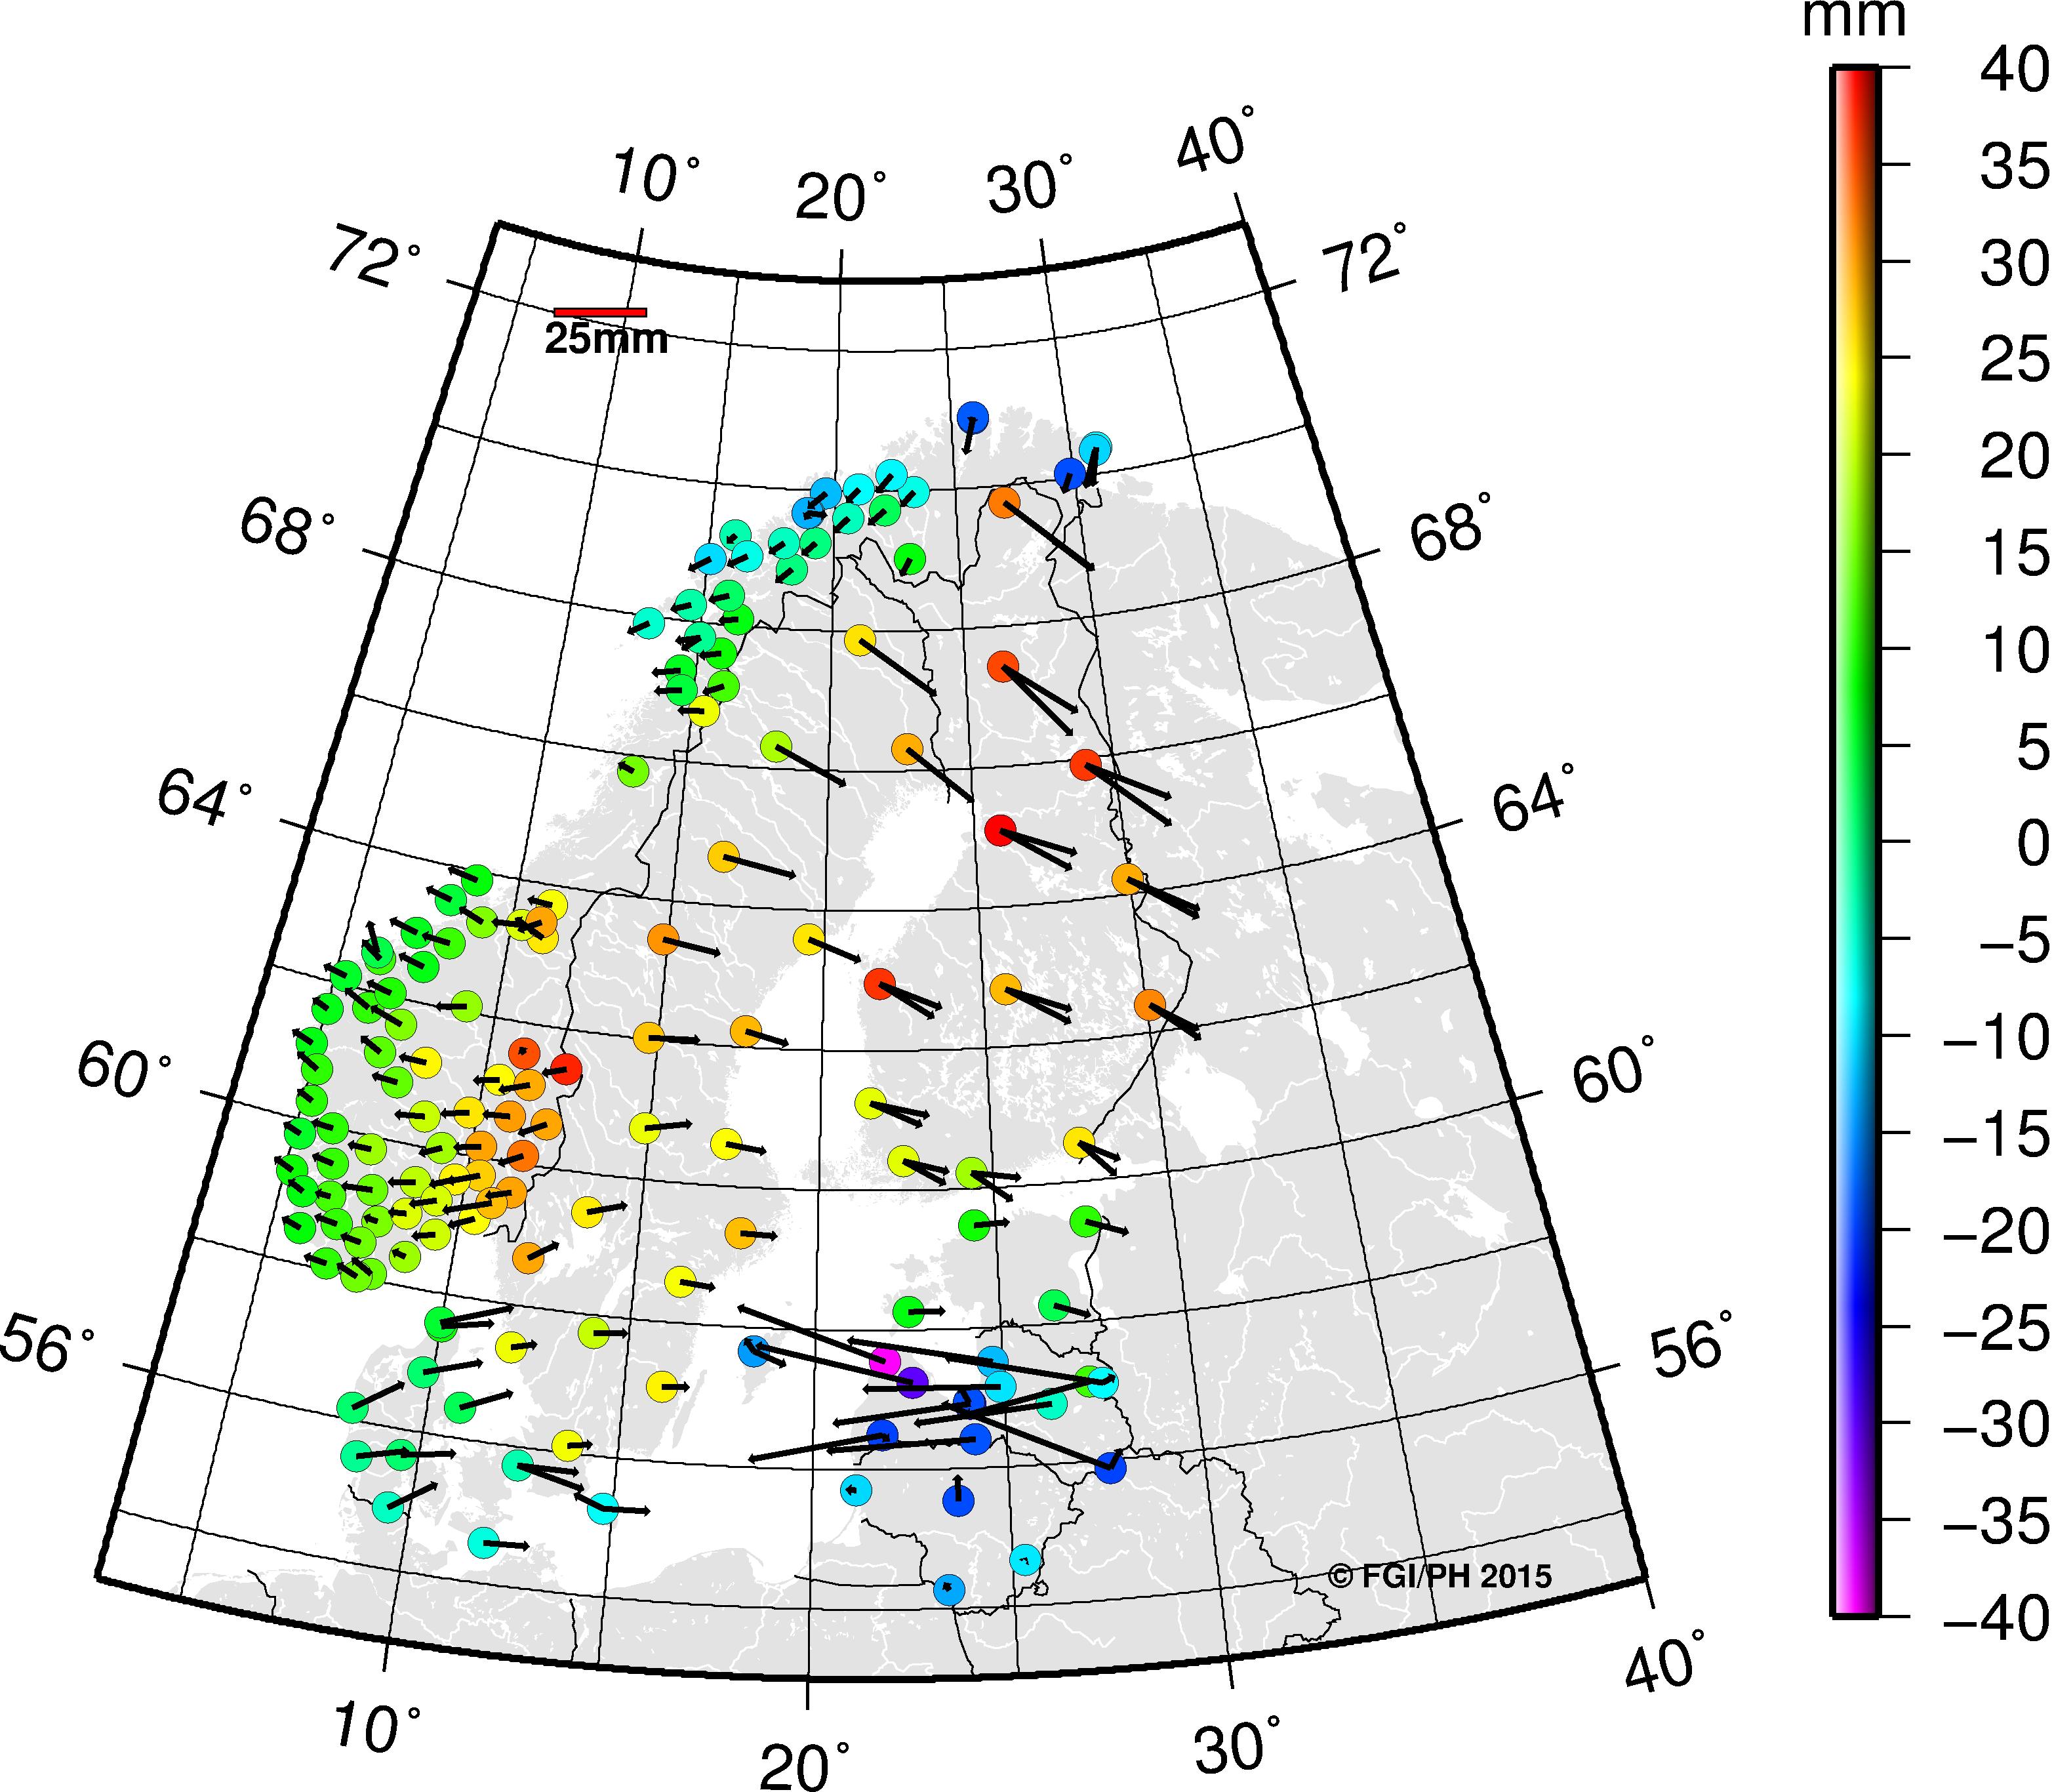
我们还通过不同历元下ITRF2008坐标的共同框架实现,评估了NKG2008转换的长期质量。为此,我们再次使用了EPNC1785解算结果。我们将EPNC1785的IGb08(ITRF2008)坐标传播至1990、2000、2010、2020、2030和2040历元,然后将这些坐标转换为NKG ETRF00(步骤1‐3)。将得到的坐标与EPNC1785在历元2000.0的ETRF2000坐标进行比较。差异的均方根(表6)表明,所选转换在整个50年期间能够生成优于约2厘米级精度的坐标(均方根)。一些最大的差异出现在地壳抬升区域之外,在这些区域NKG RF03vel模型存在一定的局限性(例如SASS站),或由于时间序列较短导致速度精度较差(例如PULK),见图7。
作为对比,我们进行了相同的测试,但现在使用标准的EUREF转换(步骤1–2,即不使用板内改正)。差异的均方根值汇总于表6。结果非常清楚地显示了与NKG2008转换的结果相比,冰川均衡调整(PGR)的均方根值显著更大。在北欧-波罗的海地区,结果也存在很大差异,见图8。此例再次说明了在芬诺斯堪底亚地区校正板块内部变形的必要性。
| 表5:坐标差异的平均值,即NKGETRF00 减去国家ETRS89坐标。 |
|---|
| 丹麦 |
| 爱沙尼亚 |
| 法罗群岛 |
| 芬兰 |
| 拉脱维亚 |
| 立陶宛 |
| 挪威 |
| 瑞典 |
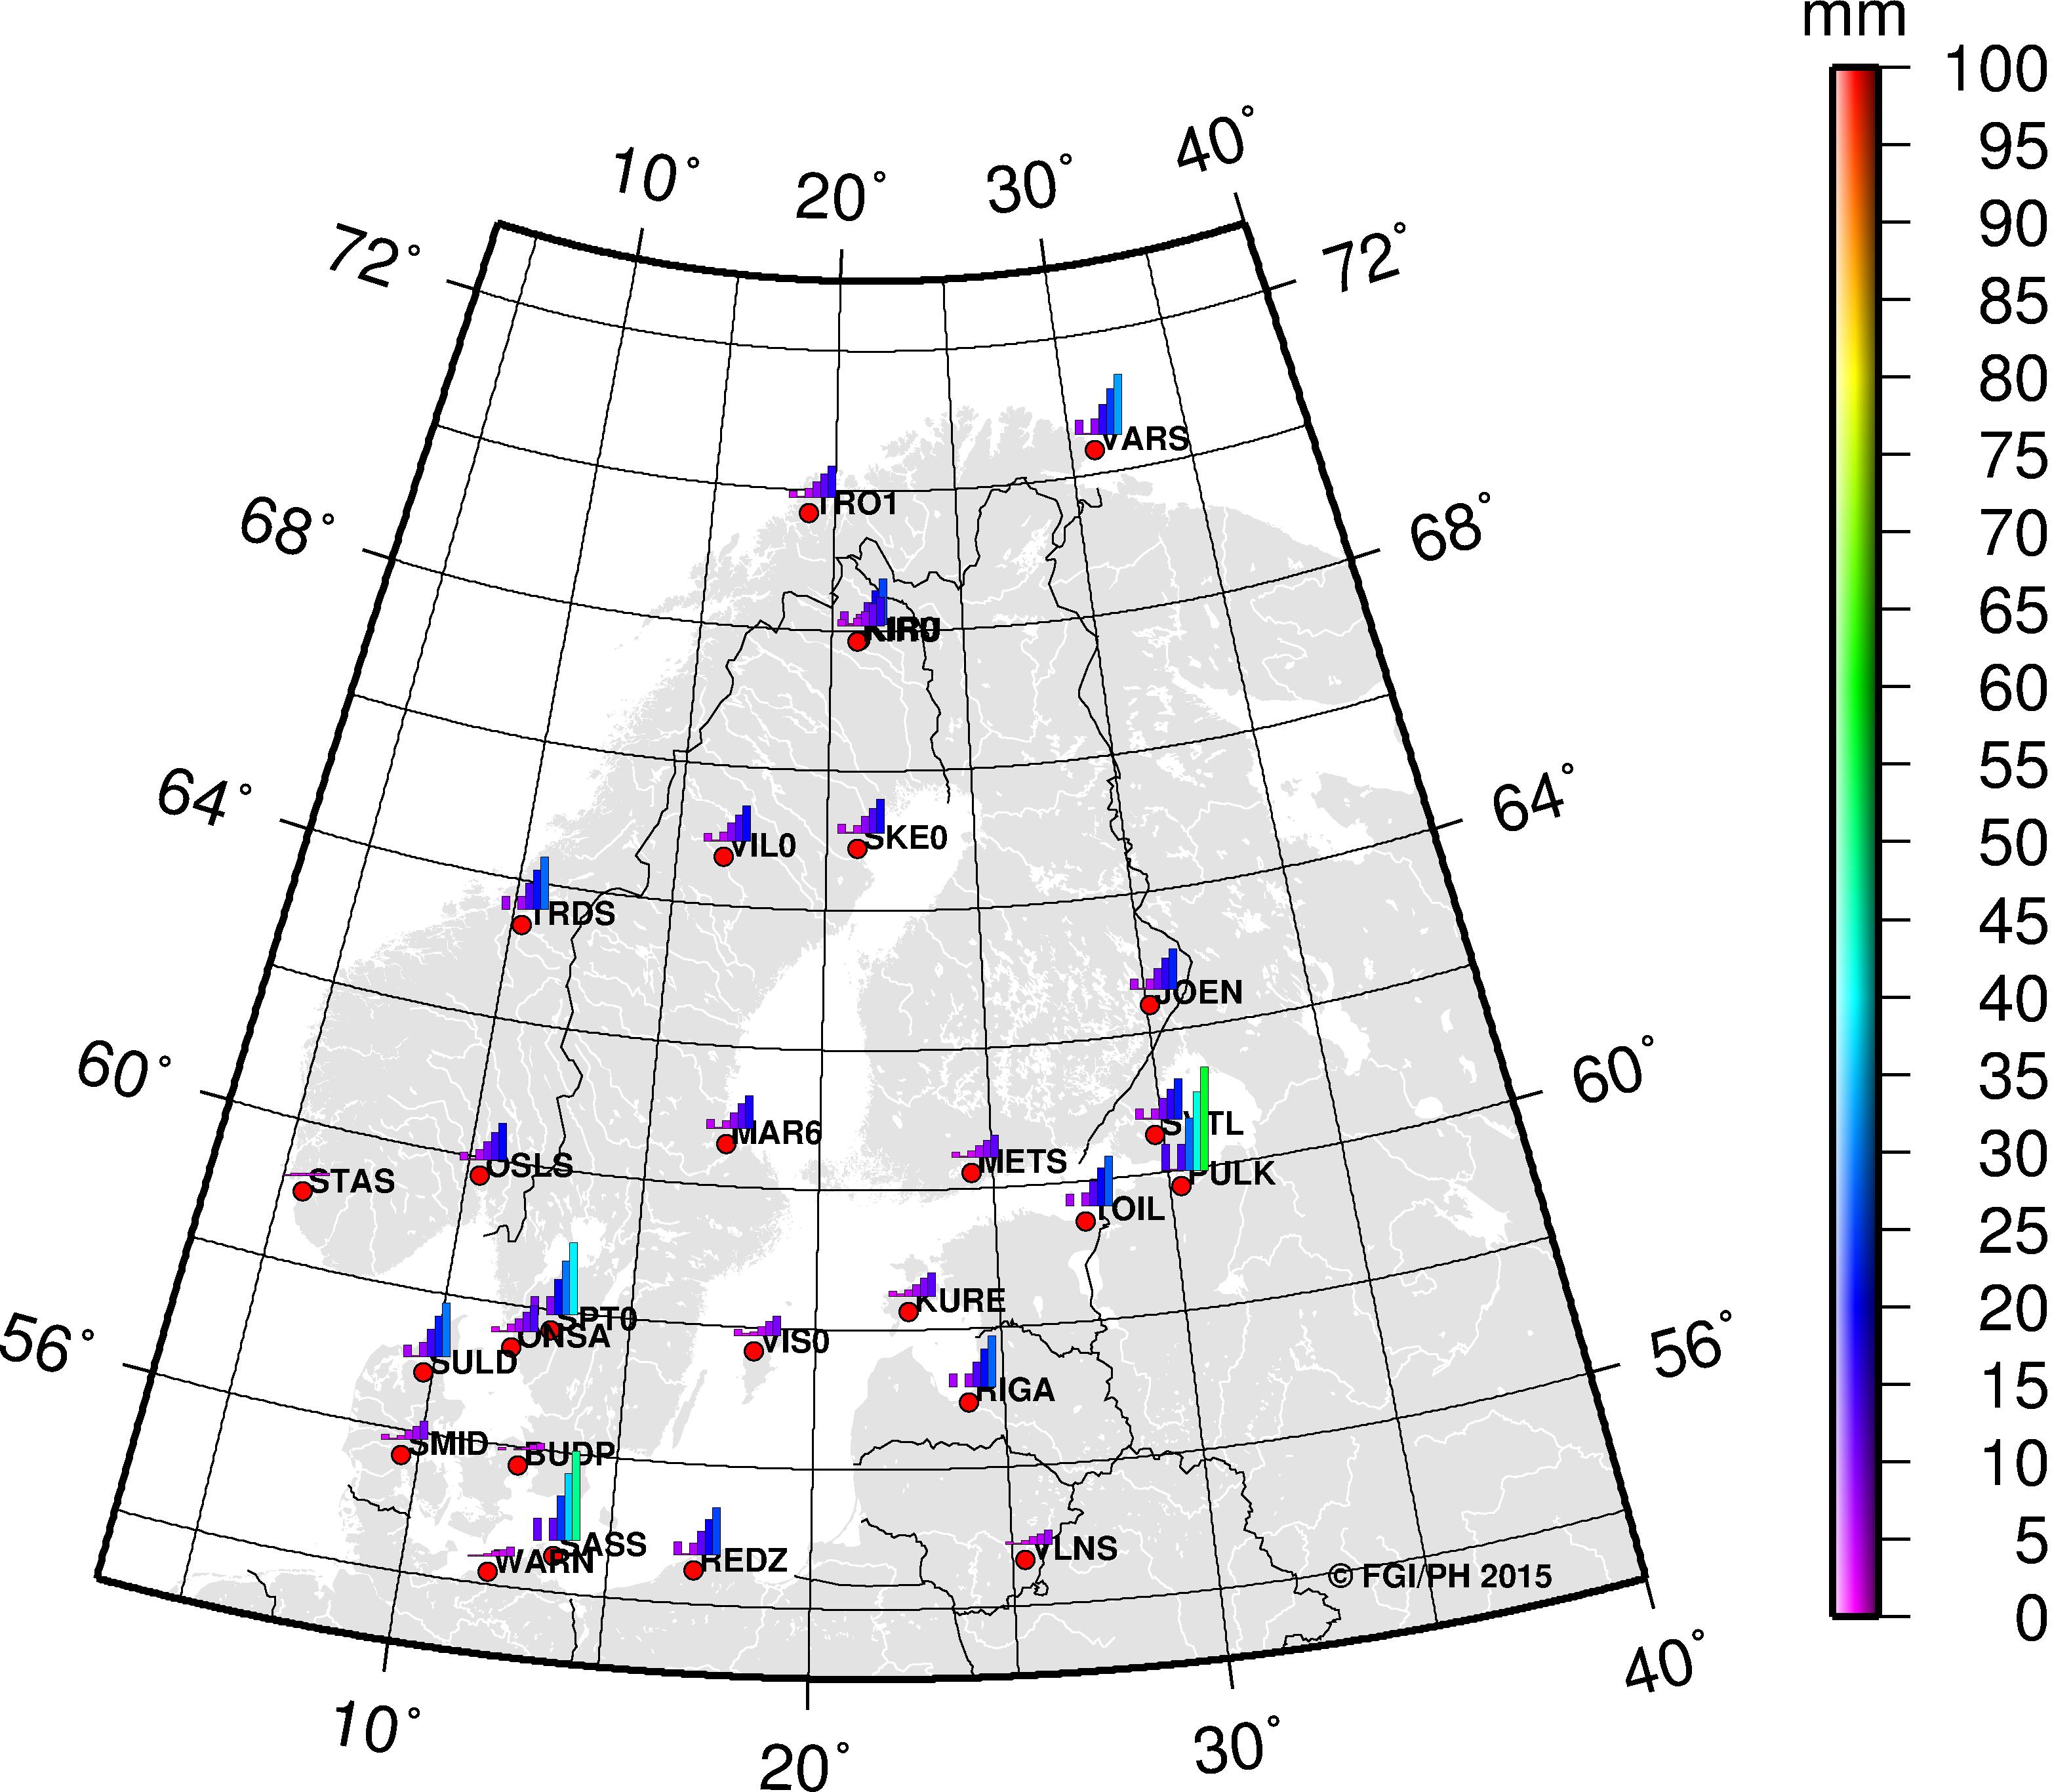
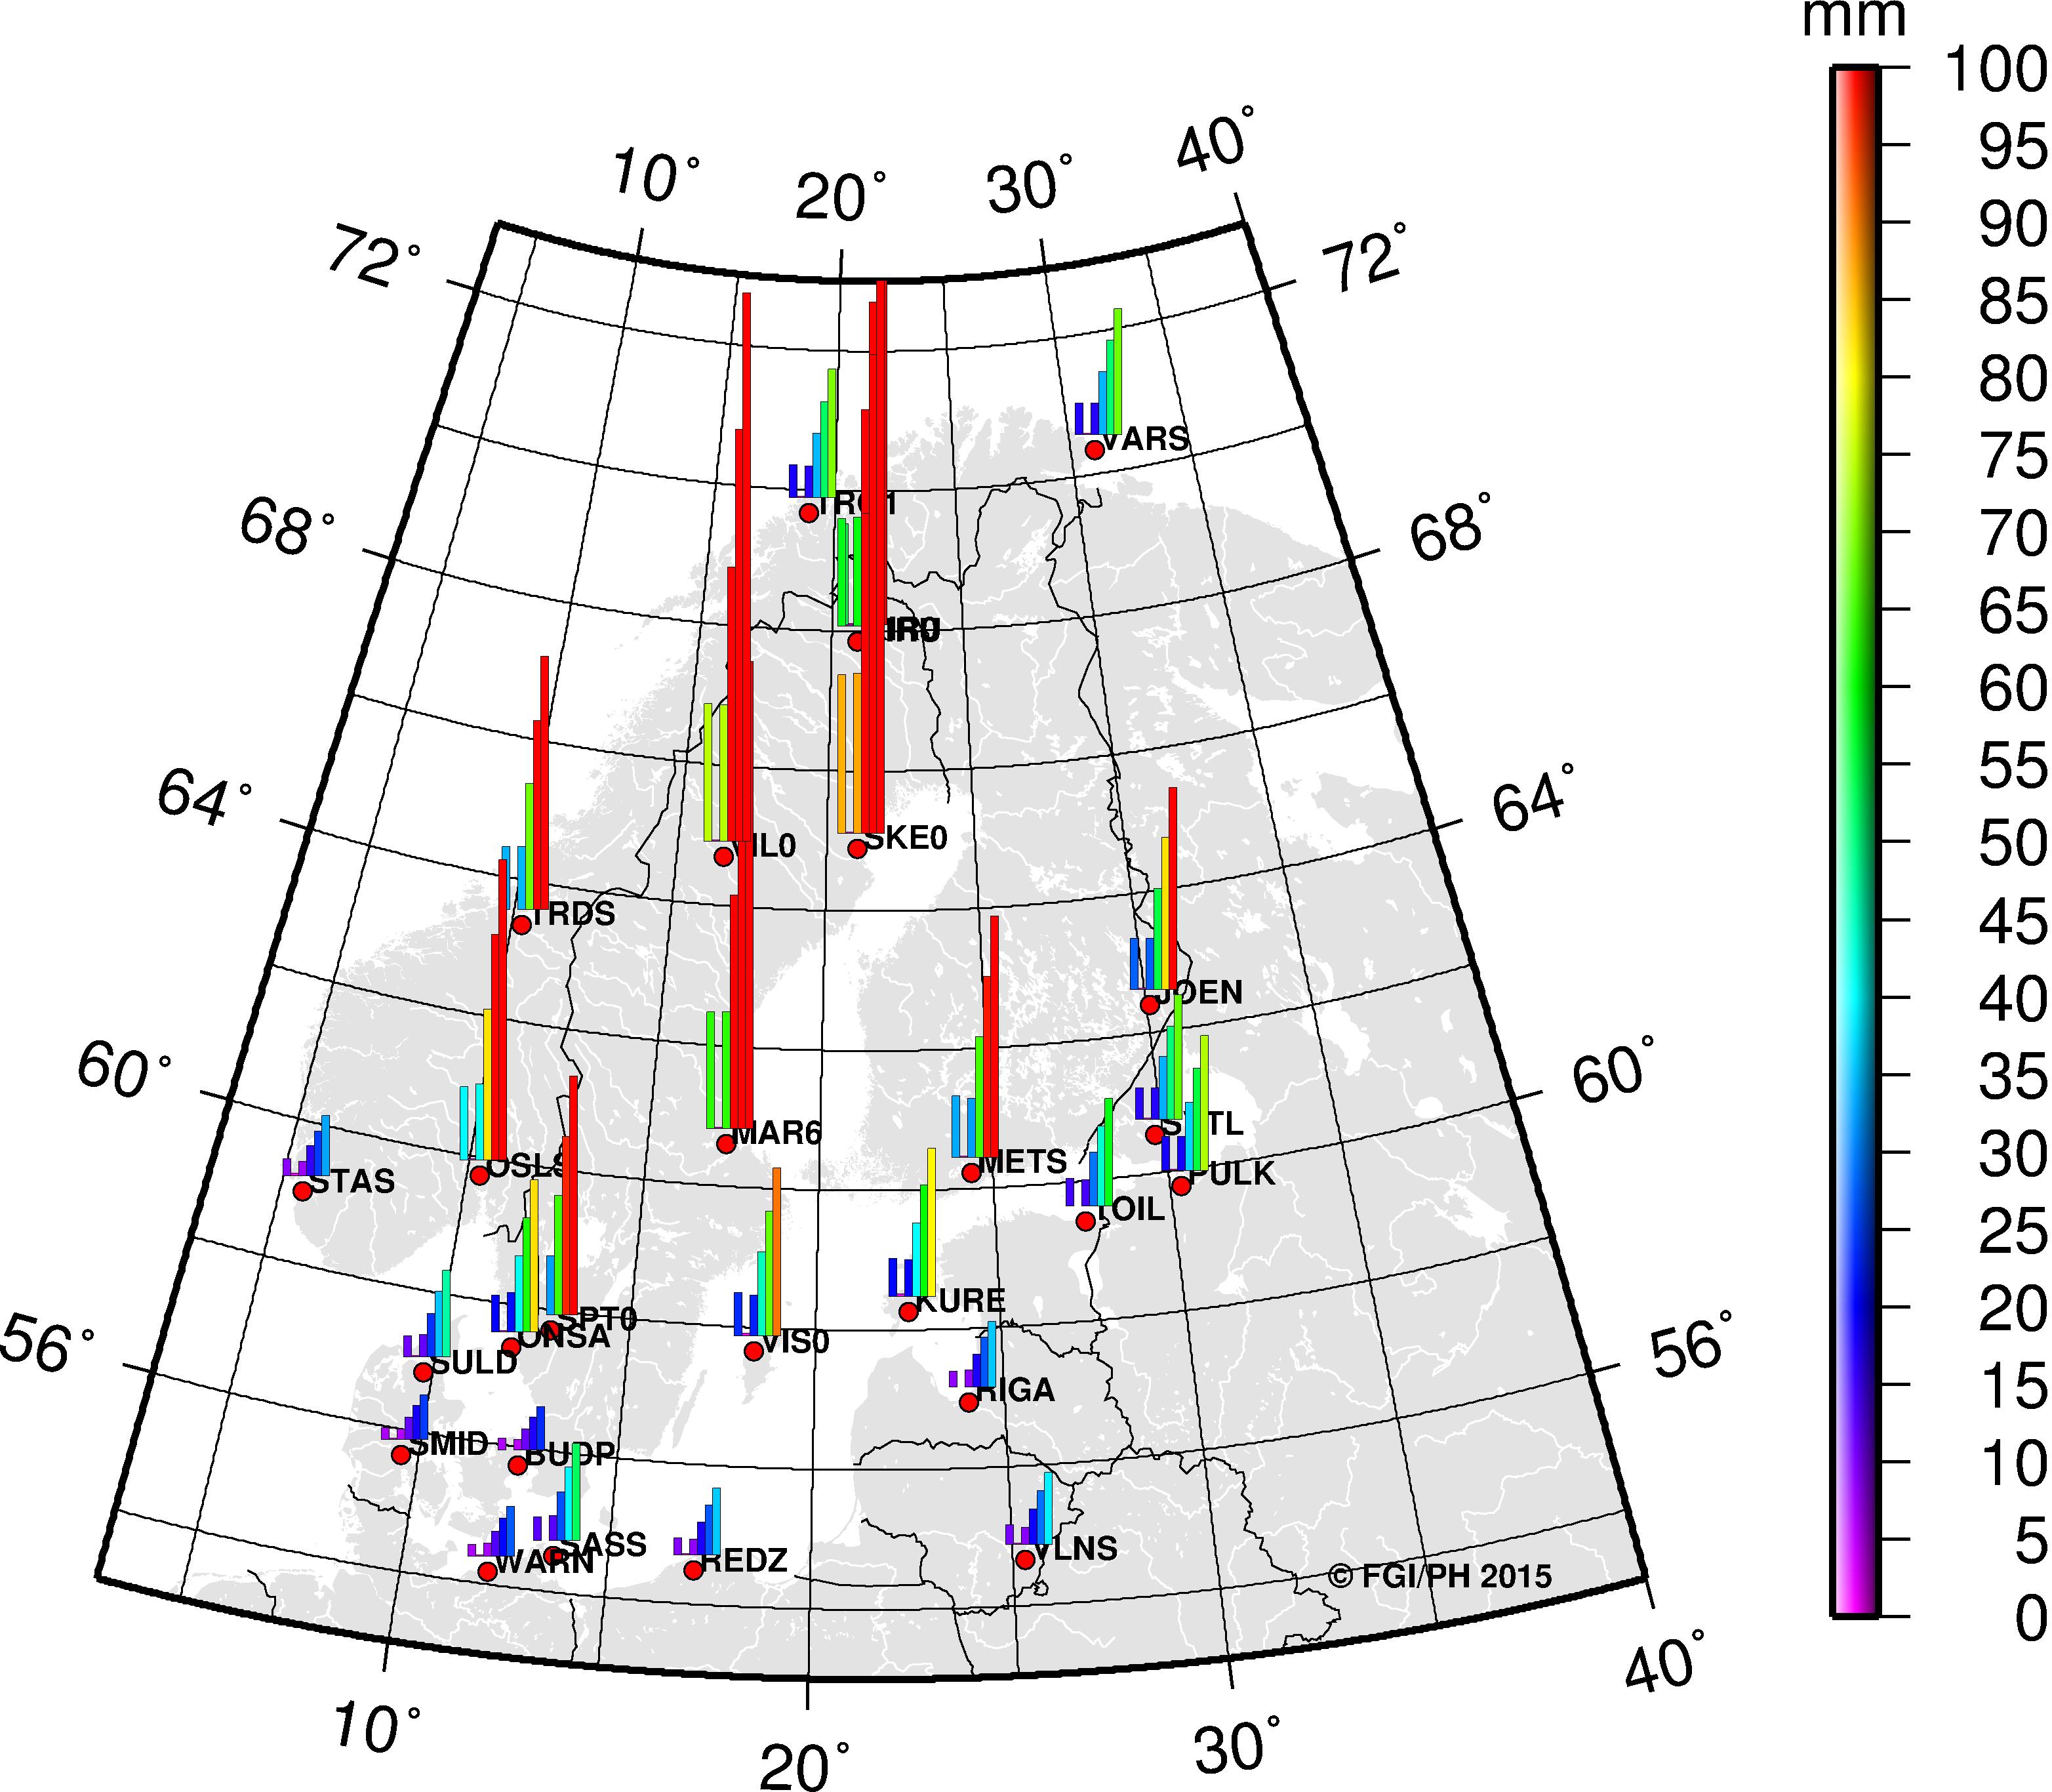 减去EPNC1785的坐标差值。误差棒从左到右显示了历元1990至2040的差异。)
3.3 转换至国家ETRS89实现
NKG2008转换按国家进行,因此转换残差可用于作为从ITRF坐标获取国家ETRS89实现的准确性度量,即国家转换。对于NKG2008转换而言,残差反映了输入坐标(包括NKG2008解和国家ETRS89坐标)之间的一致性以及用于处理内部变形的板块内模型(法罗群岛除外,因其位于NKGRF03vel模型的有效范围之外,因此在转换中未应用板块内改正)。尽管板块内模型NKG RF03vel已被证明整体具有精度0.5毫米/年的水平,但大多数较大的残差应表明输入坐标之间存在不一致。
转换残差在表7中进行了汇总,所有残差按站点列于附录1中。
| 表6:坐标差异的均方根:NKGETRF00(对齐至ETRF2000@2000.0)和ETRF2000(t)(无板块内改正,公式1‐2)减去EPNC1785在历元2000.0的ETRF2000坐标。首先利用IGb08站点速度将EPNC1785的IGb08坐标转换至历元1990‐2040,然后转换为NKGETRF00或ETRF2000(t),并与EPNC1785解的ETRF2000坐标进行比较。 |
|---|
| 历元 (t) |
| 1990 |
| 2000 |
| 2010 |
| 2020 |
| 2030 |
| 2040 |
| 表7: 北欧-波罗的海国家转换残差的均方根。 |
|---|
| 国家 |
| 丹麦 (DK) |
| 爱沙尼亚 (EE) |
| 法罗群岛 (FO) |
| 芬兰 (FI) |
| 拉脱维亚 (LV) |
| 立陶宛 (LT) |
| 挪威 (NO) |
| 瑞典 (SE) |
对于大多数国家而言,转换残差的均方根为几毫米。这再次证明了NKG RF03vel模型足以用于校正所选转换方法中的板内变形。拉脱维亚的残差略大于其他国家,这主要归因于其国家ETRS89坐标。拉脱维亚ETRS89坐标基于EUREF.BAL’92测量活动,其估计准确性为+/−2厘米[8]。事实上,如果立陶宛使用基于相同EUREF.BAL’92测量活动的较早国家实现的坐标作为输入坐标,则也会得到类似的残差。然而,在本项目中,我们使用的是更新的立陶宛ETRS89实现EUREF-NKG-2003的坐标[9]。
北欧/波罗的海国家的国家转换参数 PNKG1,CC 见表8,参数 PNKG2,CC 见表9。
| 表8:从共同NKG参考框架NKG ETRF00到历元2000.0(ETRFyy(2000.0))的国家ETRS89实现的转换参数PNKG1,CC。转换定义及参数均在历元2000.0给出。参数PNKG1,CC是相关联的,且仅应与重新对齐的NKGRF03vel模型(NKGRF03vel ETRF2000)的板内改正一起使用,更多细节见图2。 |
|---|
| 国家 |
| 丹麦 |
| 爱沙尼亚 |
| 法罗群岛 |
| 芬兰 |
| 拉脱维亚 |
| 立陶宛 |
| 挪威 |
| 瑞典 |
| 表9:从共同NKG参考框架 NKGETRF00 到历元2000.0(ETRFyy(2000.0))的国家ETRS89实现的转换参数 PNKG2,CC。转换定义及参数均在历元2000.0给出。参数 PNKG2,CC与原始NKGRF03vel模型的板内改正相关联,仅应与其一同使用,更多细节见图2。 |
|---|
| 国家 |
| 丹麦 |
| 爱沙尼亚 |
| 法罗群岛 |
| 芬兰 |
| 拉脱维亚 |
| 立陶宛 |
| 挪威 |
| 瑞典 |
4 结论
我们开发了一种转换程序,可从任意历元的ITRF解算结果获取北欧/波罗的海ETRS89实现。该转换利用了欧洲参考框架(EUREF)的de facto转换方法,并增加了必要的附加步骤。该程序还包含一个新的公共NKG参考框架。该公共框架在历元2000.0与ETRF2000对齐,命名为NKG ETRF00。虽然作为ETRS89实现的NKG ETRF00固定于欧亚板块,但在北极地区(位于欧亚板块之外),可以使用与ITRF2008(2008.75)对齐的NKG2008解作为公共框架。我们将此NKG2008解命名为NKG RF08(类似于NKG2003观测活动解NKGRF03)。
选择ETRF2000作为NKG ETRF00的底层参考框架,遵循了EUREF工作组的建议,通过这一选择,所得到的公共框架也与国家ETRS89坐标非常接近。尽管北欧/波罗的海ETRS89实现与NKG ETRF00相比差异仅为1–4厘米,但某些应用可能需要更高的一致性。NKGETRF00在这些应用中非常有用。其次,历元2000.0与国家高程系统(大多数为EVRF2007的实现)一致,这意味着与大多数北欧/波罗的海国家的正高或正常高采用相同的“陆地抬升”历元。这些选择意味着该公共框架可用于e.g.北欧大地水准面项目。
在共同历元和选定的流程下,我们已达成一致,即板内改正为应用于ETRS89坐标。原则上,ETRS89固定于欧亚板块的稳定部分,其速度为零。然而在实践中,欧亚板块的不稳定性仍然存在,例如体现在EPN解算结果中的非零ETRF2000速度。板内变形目前正由EUREF变形模型工作组进行讨论,但目前尚无标准化的方法来修正这些变形。因此,官方建议目前暂不应用任何修正。通过北欧/波罗的海地区的这一示例,我们提出了在任意历元下的当前ITRF实现与国家层面ETRS89实现之间进行转换的方法,包括转换参数以及地壳形变模型。由于国家实现的坐标具有明确的适用历元,因此从定义上讲,它们随时间保持静态(国家实现在时间上无速度)。通过应用此类方法,我们认为可以在国家层面上显著延长ETRS89实现的可持续性,从而惠及最终用户。以及负责国家大地测量参考框架的主管部门。
我们已经定义并引入了转换参数,以将NKG RF03vel模型的速度精确对齐到ETRF2000速度。在该转换中应采用重新对齐的NKGRF03vel模型提供的板块内部校正。然而,由于北欧大地测量委员会计划在不久的将来发布一个基于修正后大地测量数据的新模型,因此我们尚未从旧的NKG RF03vel模型推出或发布相应的新模型(例如网格文件)。
该转换定义为通过公共框架(将其作为转换枢纽)到各国的ETRS89实现。这包括多个转换步骤,但可以通过合并不同步骤中的转换参数和板块内修正来简化该过程。
在大多数北欧/波罗的海国家,ITRF2008与国家ETRS89坐标之间的转换可以达到几毫米级精度(1σ)。该方案似乎在未来几十年内也能很好地发挥作用。


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


