关于SpringBoot中使用ShardingSphere(ShardingJdbc)+Hikari数据库连接池后Prometheus无法获取到hikaricp监控数据的解决方案

配置hikari数据库连接池时多数据源不生效 上述配置:hikari 与dynamic 对齐,处于同级。都位于spring.datasource下。如果是单数据源,这么配置生效,没问题,but 多数据源不生效。加载上述配置,此时发现默认配置生效。 阅读详情
AI摘要

本文介绍如何在使用ShardingSphere分库分表中间件时,通过自定义配置实现HikariCP连接池的Prometheus监控,提供详细的监控指标解释。

SpringBoot2.X版本后使用Hikari作为数据库的默认的连接池。

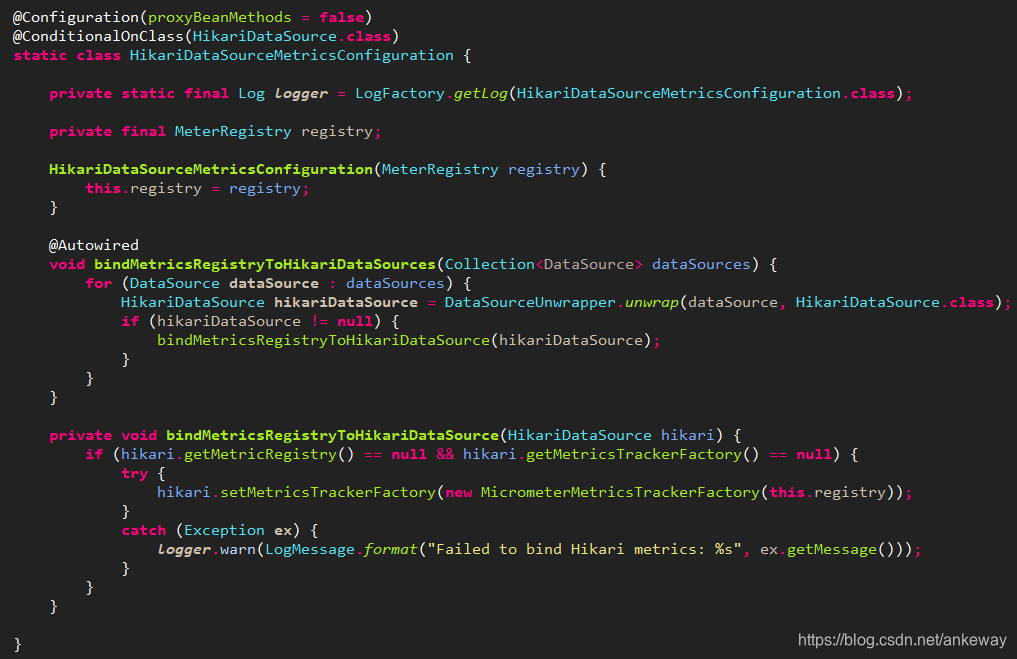
Spring.datasource的默认配置中使用了自动配置的方式来绑定MetricsRegistry,

在spring-boot-actuator-autoconfigure包中org.springframework.boot.actuate.autoconfigure.metrics.jdbc.DataSourcePoolMetricsAutoConfiguration类中默认包含了有关于HikariDataSoucre的Metrics监控的绑定逻辑
而HikariCP也提供了有关使用Prometheus监控的具体实现
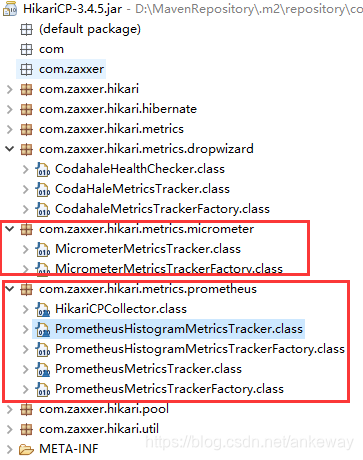
当使用使用spring.datasource的基本配置时,springboot的自动配置和hikari中的监控逻辑二者结合后,有关prometheus的metrice监控数据就会呈现出来

application.properties中配置

spring:
  datasource:
    driver-class-name: com.mysql.cj.jdbc.Driver
    type: com.zaxxer.hikari.HikariDataSource
    url: ${url}
    username: ${username}
    password: ${password}
    hikari:
      pool-name: HikariPool-1        
      minimum-idle: 10           
      maximum-pool-size: 20      
      idle-timeout: 500000        
      max-lifetime: 540000        
      connection-timeout: 60000   
      connection-test-query: SELECT 1

当我们开启了prometheus的端点监控后http://IP:PORT/actuator/prometheus便可以查看到关于hikaricp相关的监控数据,同时利用prometheus实时抓取监控数据用于图标呈现

# HELP hikaricp_connections_max Max connections
# TYPE hikaricp_connections_max gauge
hikaricp_connections_max{pool="HikariPool-1",} 50.0
# HELP hikaricp_connections_pending Pending threads
# TYPE hikaricp_connections_pending gauge
hikaricp_connections_pending{pool="HikariPool-1",} 0.0
# HELP hikaricp_connections_timeout_total Connection timeout total count
# TYPE hikaricp_connections_timeout_total counter
hikaricp_connections_timeout_total{pool="HikariPool-1",} 0.0
# HELP hikaricp_connections_acquire_seconds Connection acquire time
# TYPE hikaricp_connections_acquire_seconds summary
hikaricp_connections_acquire_seconds_count{pool="HikariPool-1",} 1.0
hikaricp_con

Grafana+Prometheus监控篇-SpringBoot服务 Promethesu+SpringBoot监控 阅读详情

相关推荐

SpringBoot中整合Sharding Sphere实现数据加解密/数据脱敏/数据库密文,查询明文

为防止数据泄露,需要在插入等操作时将某表的字段在数据库中加密存储,在需要查询使用时明文显示。

BADAO_LIUMANG_QIZHI的博客 3657

别只刷题了!我用834分经验告诉你,华为HCIP大数据考试(H13-723)这样准备更高效

本文分享了华为HCIP大数据认证(H13-723)834分通关的高效备考经验。通过分析考试动态、题库验证技巧和章节优先级策略,帮助考生超越单纯刷题,系统化掌握核心知识点。特别强调实时流处理和离线批处理等重点章节,提供黄金90分钟临场发挥策略,助力考生一次性通过考试。

weixin_38168786的博客 460

吉林大学2016级唐班c语言期末考试B卷

` #include<stdio.h> #include<stdlib.h> //双指针法,每次从a,b中选一个最大的数,从后向前一次放在数组a中 int merge(int *a,int m,int *b,int n){ int i=m-1,j=n-1,k=m+n-1; while(i>=0&&j>=0){ if(a[i]>b[j])a[...

weixin_42339173的博客 1195

Windows10完美驱动Apple Studio Display:从雷电接口到亮度调节全攻略

本文详细介绍了如何在Windows10系统上完美驱动Apple Studio Display,涵盖雷电接口兼容性、亮度调节及色彩管理等关键问题。通过实测对比不同转接方案和显卡兼容性,推荐使用贝尔金VR线和NVIDIA GTX-1660显卡,并提供了BootCamp驱动安装和亮度调节的终极解决方案,帮助用户实现最佳显示效果。

elastic6hunter的博客 1122

从零到一:Halcon手眼标定的实战避坑指南

本文详细解析了Halcon手眼标定的完整流程,重点介绍了Eye-in-Hand和Eye-to-Hand两种模式的实操技巧与常见陷阱。通过九点法、N点法等实战案例,提供硬件配置检查、数据采集策略及误差修正方案,帮助开发者提升机械臂与视觉系统的协同精度,适用于工业自动化领域的精准定位与抓取任务。

neovim7hacker的博客 235

立创EDA开源足轮机器人:基于STM32F407与ESP32的LQR自平衡与FOC驱动设计全解析

本文详细解析了基于立创EDA平台的开源足轮机器人项目。该项目采用STM32F407作为主控,ESP32负责无线通信,并应用LQR自平衡算法与FOC驱动技术,实现了机器人的稳定站立、移动转向及复杂地形适应能力。文章深入剖析了其硬件架构、软件设计及调试经验,为机器人运动控制学习提供了宝贵参考。

weixin_42608299的博客 232

智能化运维(AIOps)

• 调查显示,54.79%的企业当前着重关注智能运维的质量领域(包括异常检测、告警收敛、根因分析、 故障处置等)能力建设,其次45.77%的企业关注效率领域,45.49%的企业关注成本领域,30.82%的 企业关注安全领域。从目前的发展情况来看,现阶段AIOps能力大多集中在L2级别, 主要以系统辅助分析,帮助人工进行决策和操作为主,较为领先的 能力实践可以达到L3级别,而L4和L5级别随着AIOps的技术发展 和能力的逐步增强,将是未来智能运维能力建设的发展方向和目标。

追求更专业的设计 3105

企业网络架构设计:从内网到外网的无缝通信方案

本文详细解析了企业网络架构设计中的关键技术与实践方案,重点介绍了VLAN划分、OSPF路由优化、安全策略及无线网络集成等核心内容。通过OSPF多区域部署和链路聚合技术,实现内网到外网的无缝通信,提升企业网络性能与安全性。文章还提供了具体的配置示例和最佳实践,助力企业构建高效可靠的网络架构。

weixin_28331555的博客 624

代码复现5——VLMaps

报错“AttributeError: module 'clip' has no attribute 'load'”,运行下述命令解决。运行后接着报错:“ModuleNotFoundError: No module named 'pytorch_lightning'”运行后命令后会弹出一个RGB窗口,可以用键盘上的“W”“A”“D”键控制移动视角的变化,“空格”键开始记录,“q”键停止。并更改相关代码文件,vlmaps/vlmaps/lseg/modules/models/lseg_vit.py。

qq_44100524的博客 603

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

廖雪峰Python教程[完整版]

廖雪峰的python教程整理的,已经排好版了,而且还是完整的,适合小白

visio安装包

Microsoft Office Visio 是一款专业的制图软件。利用经过更新的形状、协作工具和数据链接图表,创建专业级图表以简化复杂的信息。

假人有限元模型

假人模型,车辆碰撞假人有限元模型,适合做乘员安全的研究者利用

上一篇: SpringBoot中使用Mongodb关于未使用从节点全部使用主节点的注意事项及解决方案
下一篇: 关于SpringBoot2.3.0版本开始Lettuce支持集群拓扑动态感应刷新的新特性说明
幕紫
博客等级 码龄16年 56粉丝 32原创
评论 4
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值