


文章目录
map、set 的封装可以说是很天才的底层结构了,本篇将对其结构进行详细的解析,虽然会很复杂且难以理解,但是学完成就感满满,而且对底层理解和面试很有帮助
1.map、set的基本结构
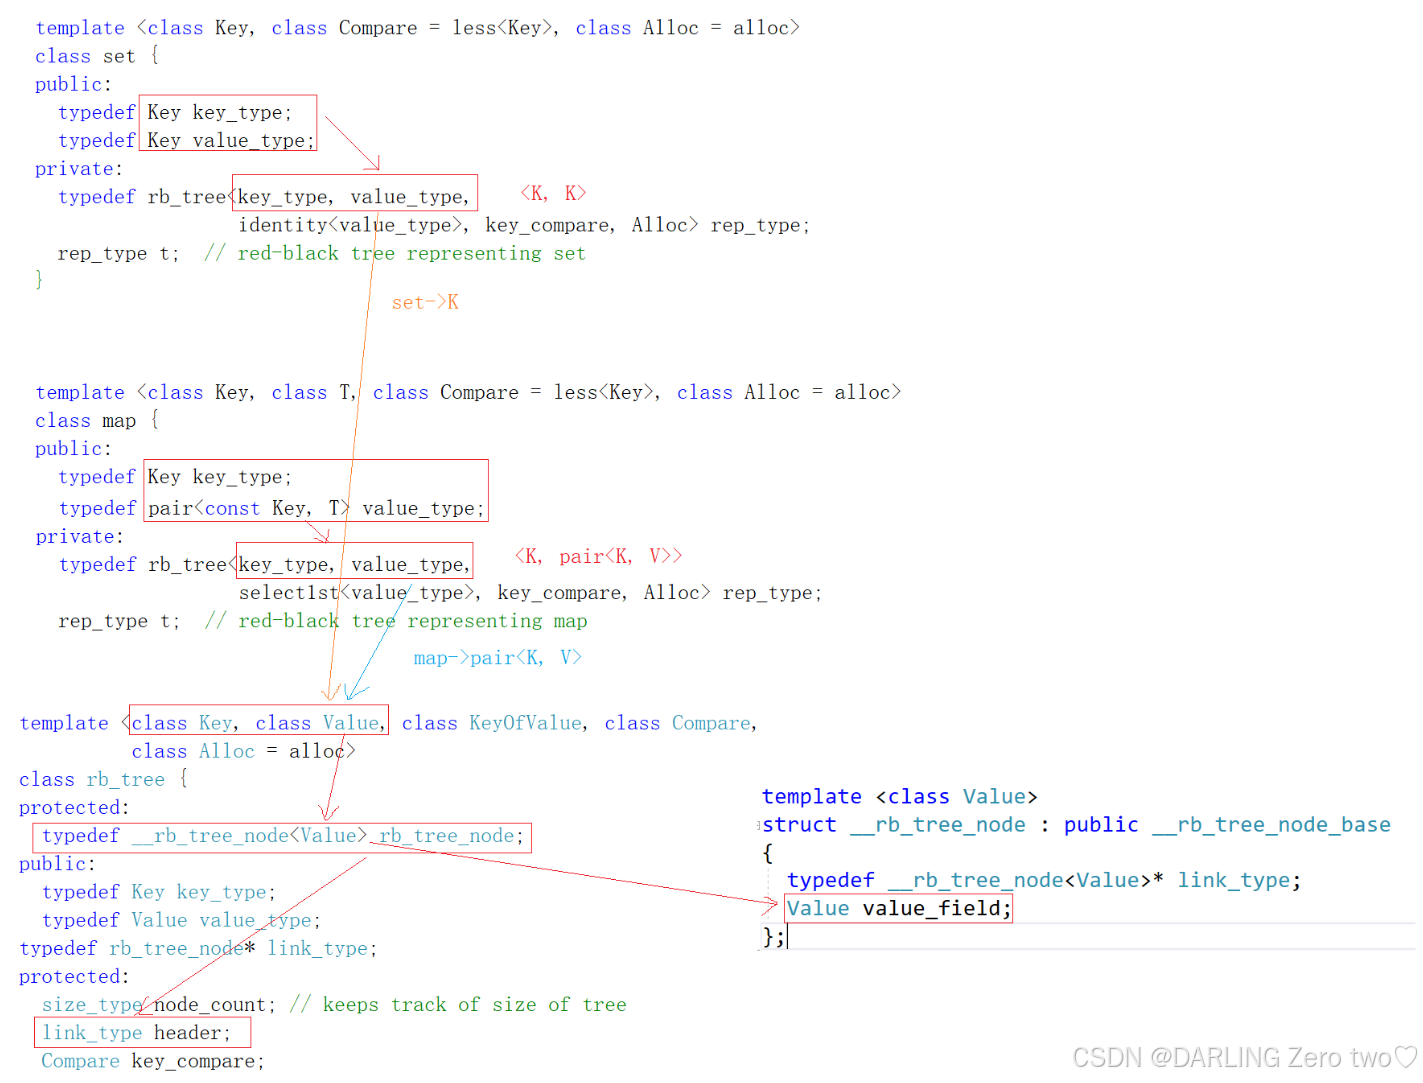
通过查看官方文档,截取部分关键代码,我们可以发现 set 虽然事 k-k 类型,map 是 k-v 类型,但是实际上这两个类共用一个红黑树,准确来说是共用同一个模板类型,set 是 <K,K>,map 是 <K,pair<K,V>>,下面会进行详细解析
size_type node_count:用于记录红黑树节点数量,跟踪树的大小link_type header:是指向红黑树头节点的指针Value value_field:存储节点的值
那么下面我们将自己实现简单的 set 和 map 类:
2.map、set模拟实现
2.1 初步定义
template<class K>
class set
{
private:
	RBTree<K, K> _t;
};

template<class K, class V>
class map
{
private:
	RBTree<K, pair<const K, V>, MapKeyOfT> _t;
};
平常我们认为键值对指的就是 K 和 V,但是在库里不是这样的,库里的 K 表示键值对的类型,V 表示插入红黑树的键值对,只不过对于 set 来说,K 和 V 是一样的
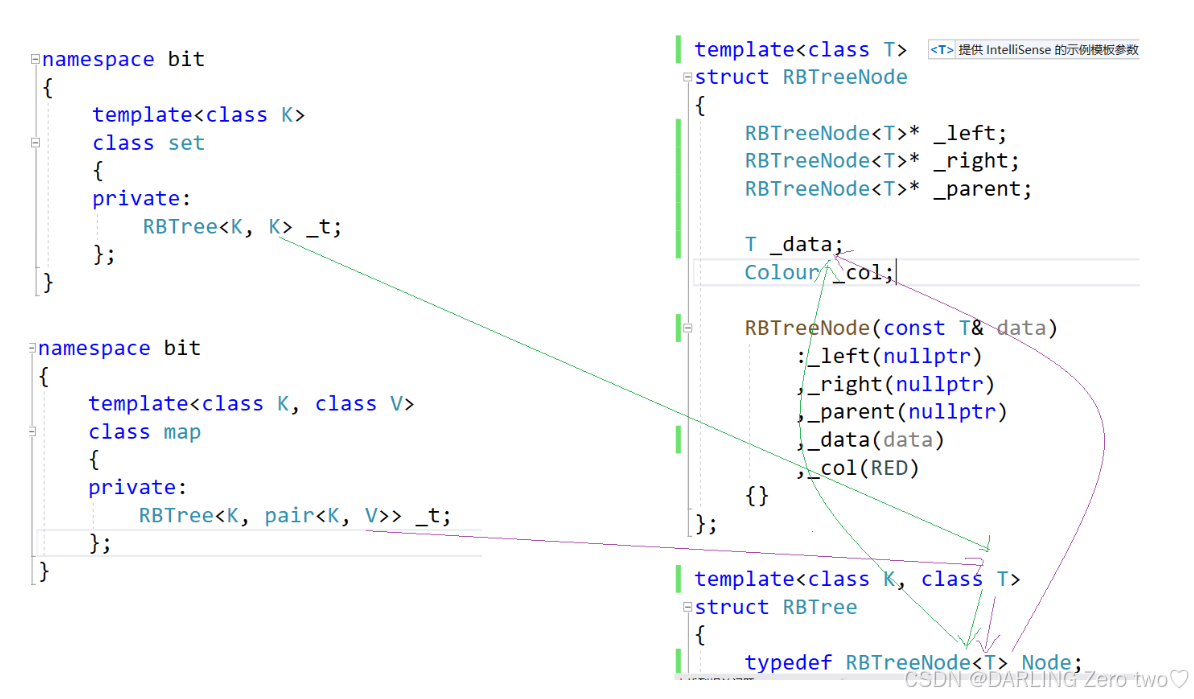
在红黑树中,定义的模板参数 T,而不是原先的 pair,这里的 T 表示插入的数据 _data 的类型,这种定义方法能够共同使用同一参数模板,避免额外的代码编写
2.2 仿函数实现
template<class K>
class set
{
	struct SetKeyOfT
	{
		const K& operator()(const K& key)
		{
			return key;
		}
	};
private:
	RBTree<K, K, SetKeyOfT> _t;
};

template<class K, class V>
class map
{
	struct MapKeyOfT
	{
		const K& operator()(const pair<K, V>& kv)
		{
			return kv.first;
		}
	};
private:
	RBTree<K, pair<const K, V>, MapKeyOfT> _t;
};
我们知道 set 和 map 是通过比较 key,在红黑树中来插入的,但是由于上述的定义,如果每次对于 map 都频繁取出 first 就太麻烦了,因此就定义了仿函数
🚩为什么使用仿函数而不是普通函数呢?
红黑树中只要涉及到数据
_data的地方,就需要使用到仿函数提取key,使用普通函数消耗太大,而仿函数带有inline的性质,降低消耗。同时官方文档中还对比较进行了实现,即Compare,模板要求参数必须是一个类型,而普通函数无法作为类型传递
🚩为什么要自己定义仿函数,pair自带的仿函数不行吗?
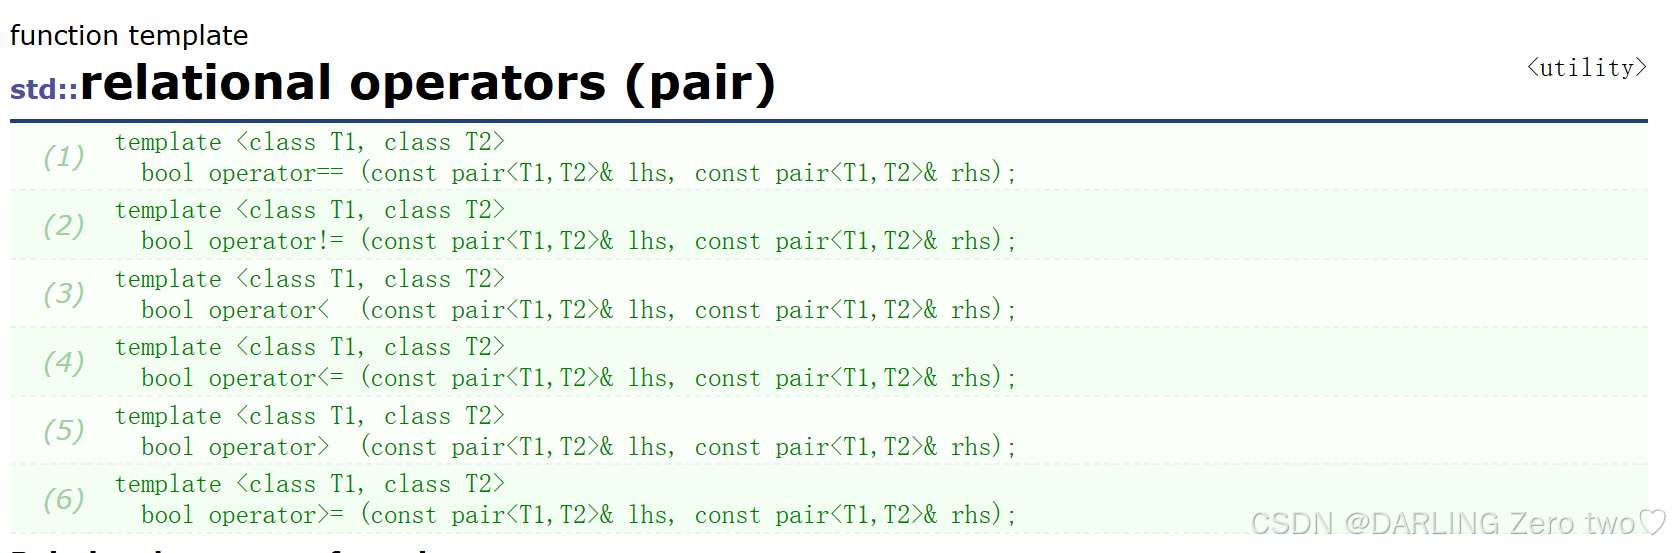
虽然 pair 确实有自己的仿函数比较,但是他是比较完 first 后不行,会接着比较 second,这不符合我们的设计思路
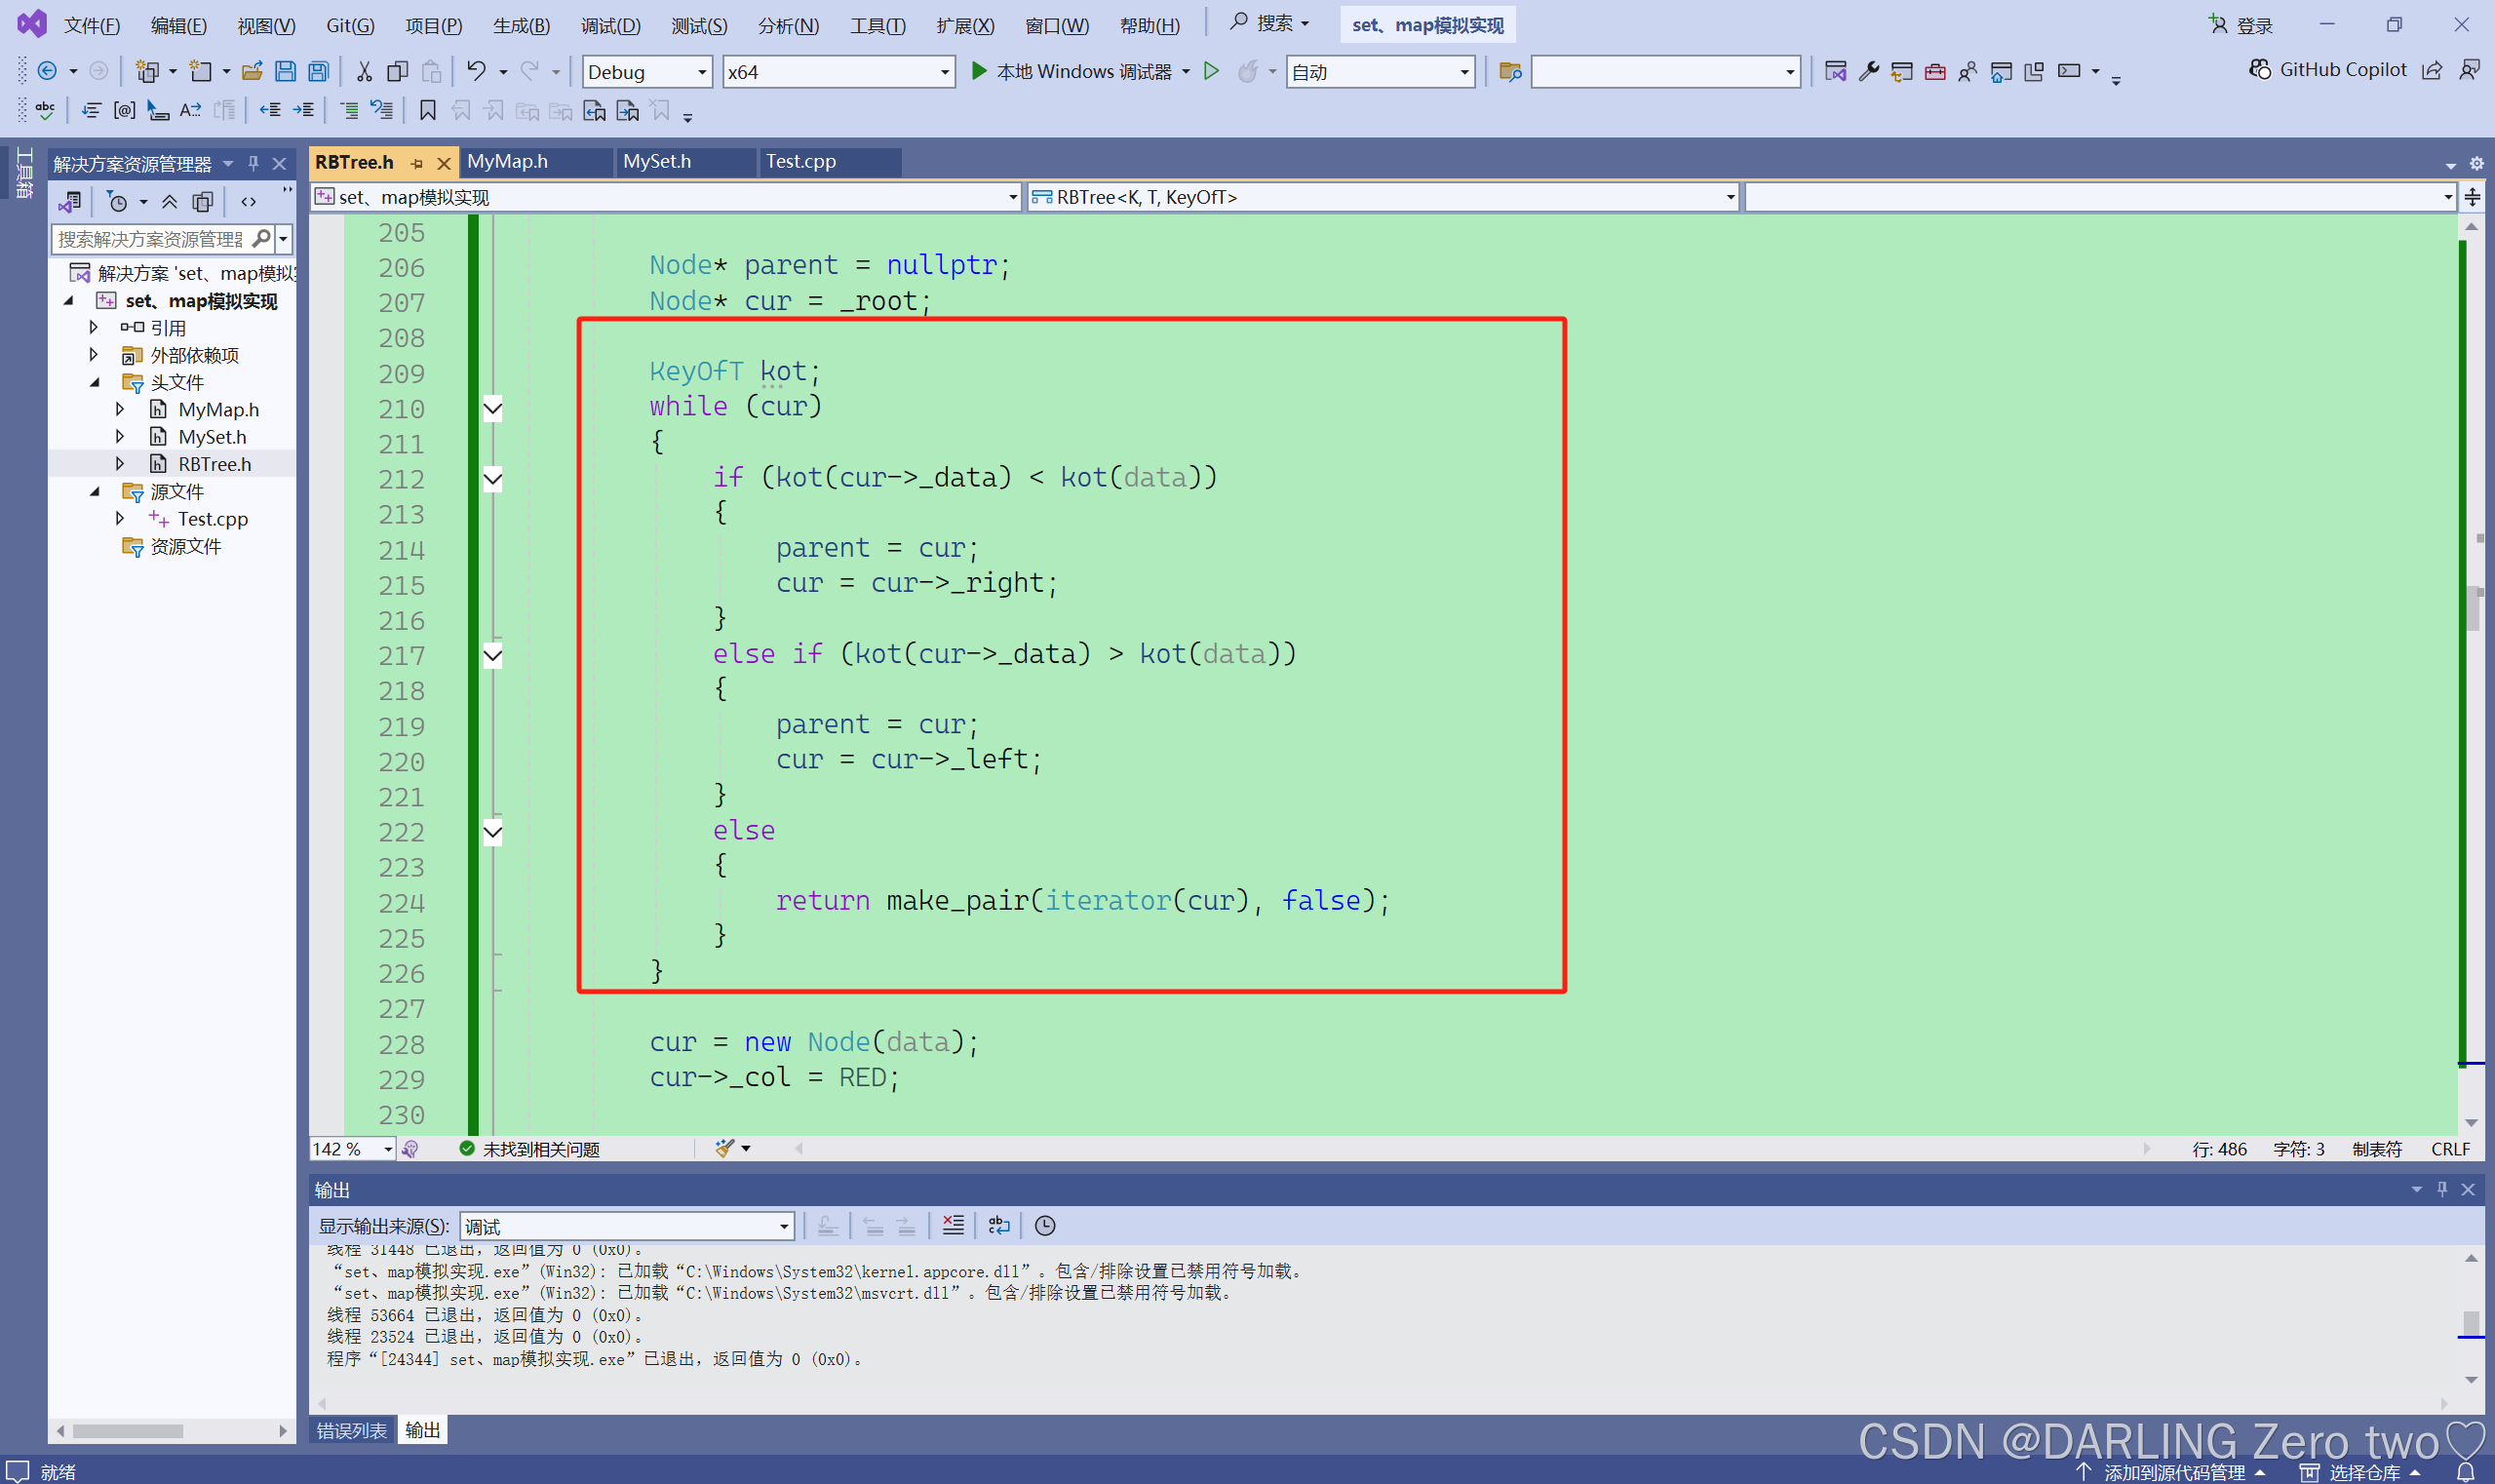
截取了部分 insert 中的代码,利用仿函数确实是能够简单的实现键值 first 的提取,我们再对整体的调用思路进行整理
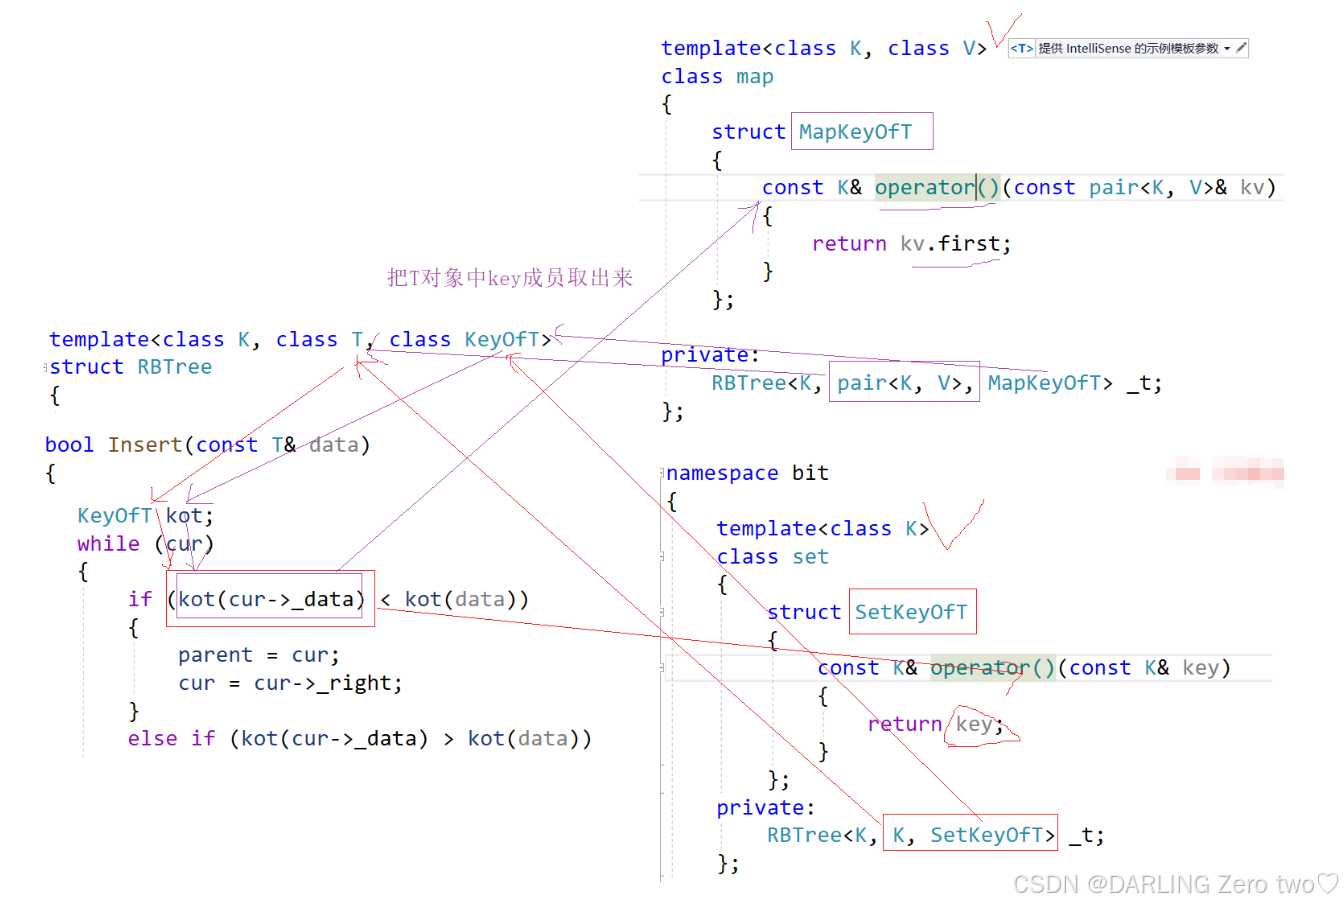
其实仿函数主要是为了 map 而设计的,为的就是提取 first,set 为了保持设计模式的一致,因而也设计了相同的仿函数,这样就不用关心是否需要调用这一点了,保持一致性
这里我们不对 Compare 进行实现,有兴趣的可以自己去看底层代码
🔥值得注意的是: 仿函数内不实现比较功能是因为,比较功能是一个外层调用功能,如果放在内部就不能操作者自行去调用了,况且 Compare 也是以仿函数的形式实现的,两个仿函数嵌套过于复杂,不好使用
2.3 Find功能实现
Node* Find(const K& key)
{
	Node* cur = _root;
	KeyOfT kot;
	while (cur)
	{
		if (kot(cur->_data) < key)
		{
			cur = cur->_right;
		}
		else if (kot(cur->_data) > key)
		{
			cur = cur->_left;
		}
		else
		{
			return cur;
		}
	}
	return nullptr;
}
2.4 迭代器初步功能实现
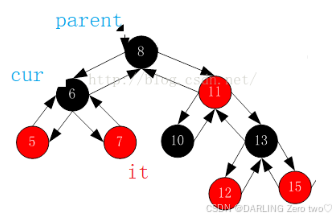
类似的迭代器分析我们在 list 部分有做过解析,确实大体上是相像的,但是结构并不一样,这里的树形结构需要以中序遍历:左-根-右的方式遍历
template<class T>
struct __TreeIterator
{
	typedef RBTreeNode<T> Node;
	typedef __TreeIterator<T> Self;
	Node* _node;

	__TreeIterator(Node* node)
		:_node(node)
	{}
};
库里的迭代器模式并不能满足我们的设计需要,所以这里自己构建一个 __TreeIterator 类
2.4.1 ++运算符重载
Self& operator++()
{
	if (_node->_right)
	{
		// 右树的最左节点(最小节点)
		Node* subLeft = _node->_right;
		while (subLeft->_left)
		{
			subLeft = subLeft->_left;
		}

		_node = subLeft;
	}
	else
	{
		Node* cur = _node;
		Node* parent = cur->_parent;
		// 找孩子是父亲左的那个祖先节点,就是下一个要访问的节点
		while (parent)
		{
			if (cur == parent->_left)
			{
				break;
			}
			else
			{
				cur = cur->_parent;
				parent = parent->_parent;
			}
		}
		_node = parent;
	}
	return *this;
}
中序遍历的方式是 左-根-右,因此可以总结为两种情况来遍历:
- 当前节点有右子树
处理方式: 找到右子树的最左节点(即右子树中的最小值)
原因: 在中序遍历中,当前节点的下一个节点是其右子树的最左节点
- 当前节点没有右子树
处理方式: 向上回溯,直到找到某个祖先节点,使得当前节点位于该祖先的左子树中
原因: 在中序遍历中,若无右子树,则下一个节点是第一个满足 “当前节点是其左子节点” 的祖先
🔥值得注意的是: 当前节点没有右子树的情况,是 左-根-右 的最后一步,无论是在根的左边还是右边,最终都会回到根节点,所以直接 _node = parent 即可
2.4.2 --运算符重载
Self& operator--()
{
	if (_node->_left)
	{
		Node* subRight = _node->_left;
		while (subRight->_right)
		{
			subRight = subRight->_right;
		}
		_node = subRight;
	}
	else
	{
		// 孩子是父亲的右的那个节点
		Node* cur = _node;
		Node* parent = cur->_parent;
		while (parent && cur == parent->_left)
		{
			cur = cur->_parent;
			parent = parent->_parent;
		}

		_node = parent;
	}
	return *this;
}
operator-- 的思路和 operator++ 是一样的,反过来遍历就行了
2.4.3 *运算符重载
T& operator*()
{
	return _node->_data;
}
2.4.4 ->运算符重载
T* operator->()
{
	return &_node->_data;
}
这里再提醒一下重载 -> 是因为用 * 的代码不够简洁,具体分析参考 list 部分的解析
2.4.5 !=运算符重载
bool operator!=(const Self& s) const
{
	return _node != s._node;
}
_node:当前迭代器指向的节点
s._node:另一个迭代器(作为参数传入)指向的节点
2.4.6 begin()
//RBTree.h
iterator begin()
{
	Node* leftMin = _root;
	while (leftMin && leftMin->_left)
	{
		leftMin = leftMin->_left;
	}

	return iterator(leftMin);
}

//Set.h Map.h
iterator begin()
{
	return _t.begin();
}
2.4.7 end()
//RBTree.h
iterator end()
{
	return iterator(nullptr);
}

//Set.h Map.h
iterator end()
{
	return _t.end();
}
现在已经可以基本实现遍历的功能了
2.5 迭代器进阶功能实现
2.5.1 set:const迭代器及insert的实现
typedef typename RBTree<K, K, SetKeyOfT>::const_iterator iterator;
typedef typename RBTree<K, K, SetKeyOfT>::const_iterator const_iterator;

const_iterator begin() const
{
	return _t.begin();
}

const_iterator end() const
{
	return _t.end();
}
由于 set 规定 key 是不可以被修改的,因此 iterator 和 const_iterator 本质上其实都是const_iterator
🔥值得注意的是: begin() 和 end() 的 const 迭代器函数被 const 修饰是为了满足常量容器对象或非常量容器对象都能调用
insert 的错误代码:
pair<iterator, bool> insert(const K& key)
{
	return _t.Insert(key);
}
这里是返回红黑树的插入,红黑树的插入详见下面的代码展示
从之前的学习我们知道 insert 返回的是 pair<iterator, bool>,那么是不是直接返回insert的结果就好了呢?看似确实是没问题,但是这里理了个巨大的坑,我们实际分析一波:
_t.Insert(key)返回的是RBTree::iterator,是一个普通迭代器pair<iterator, bool> insert(const K& key)返回的是set::iterator,是一个const迭代器
insert 的正确代码:
// iterator RBTree::const_iterator
pair<iterator, bool> insert(const K& key)
{
	// pair<RBTree::iterator, bool>
	pair<typename RBTree<K, K, SetKeyOfT>::iterator, bool> ret = _t.Insert(key);
	return pair<iterator, bool>(ret.first, ret.second);
}
正确的做法是先将 insert 返回的普通迭代器由变量 ret 存储,然后再用一个匿名对象进行构造,将 ret 的普通迭代器构造成 const 迭代器返回即可,下面将进行详细的构造原理解释:
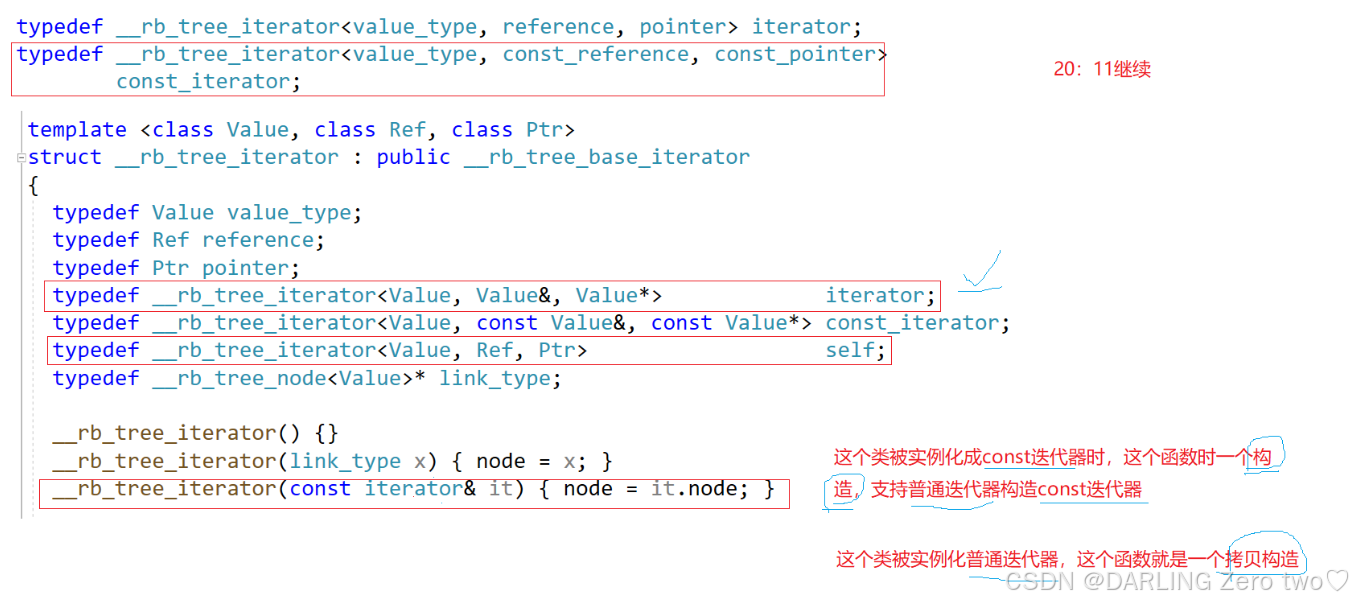
回看官方文档发现 iterator 和 const_iterator 都是被单独拿出来实例化的,并没有受到 Ref 和 Ptr 的影响,那么此时就分为两种情况:
- 普通迭代器的拷贝构造
当 __rb_tree_iterator 是普通迭代器时,iterator 就是自身类型,此时构造函数等价于:
__rb_tree_iterator(const __rb_tree_iterator<Value, Value&, Value*>& it)
    : node(it.node)
    {}
这是一个标准的拷贝构造函数,用于创建一个新的普通迭代器,指向相同的节点
- const迭代器的构造
当 __rb_tree_iterator 是 const 迭代器时, iterator 指的是普通迭代器类型,此时构造函数等价于:
__rb_tree_iterator(const __rb_tree_iterator<Value, Value&, Value*>& it)
    : node(it.node)
    {}
这变成了一个构造函数,允许从普通迭代器创建 const 迭代器
所以可以理解为单独拿出来实例化是为了不让 Ref 和 Ptr 影响参数,而外面的类型就会受 Ref 和 Ptr 影响,这样就能保证外面的类型是 const 迭代器,里面的参数是普通迭代器,成功构造出一个支持普通迭代器构造 const 迭代器的构造函数
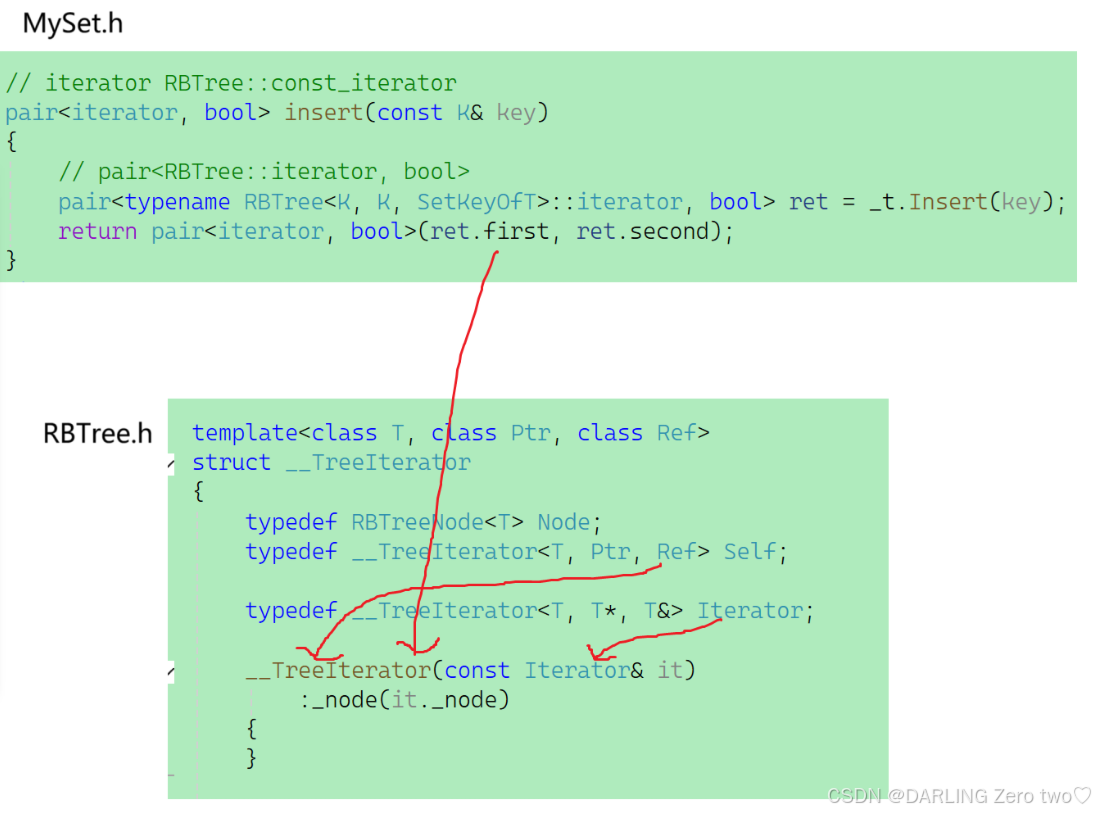
那再转到实际代码上,ret.first 的类型是 typename RBTree<K, K, SetKeyOfT>::iterator ,返回值 pair 的第一个元素类型是 set 类中定义的 iterator,实际上是 typename RBTree<K, K, SetKeyOfT>::const_iterator
ret.first 会调用自定义的迭代器类型的构造函数 __TreeIterator(const Iterator& it) 进行单参数转换,变成 const_iterator
2.5.2 map:const迭代器及insert、[ ]运算符重载的实现
typedef typename RBTree<K, pair<const K, V>, MapKeyOfT>::iterator iterator;
typedef typename RBTree<K, pair<const K, V>, MapKeyOfT>::const_iterator const_iterator;


iterator begin()
{
	return _t.begin();
}

iterator end()
{
	return _t.end();
}

const_iterator begin() const
{
	return _t.begin();
}

const_iterator end() const
{
	return _t.end();
}
对于 map 来说,key 是不允许改变的,value 是可以改变的,但是如果像 set 那样写的话 key 和 value 都不能修改了,所以直接在 pair 的 key 加 const ,控制 value 即可
–
insert 代码:
pair<iterator, bool> insert(const pair<K, V>& kv)
{
	return _t.Insert(kv);
}
map 就没有像 set 那么麻烦了,红黑树和 `map 的迭代器是一致的
[ ]运算符重载 代码:
V& operator[](const K& key)
{
	pair<iterator, bool> ret = insert(make_pair(key, V()));
	return ret.first->second;
}
之前详细解释过,可以看之前的博客
3.代码展示
🚩MySet.h
#pragma once
#include"RBTree.h"

namespace bit
{
	template<class K>
	class set
	{
		struct SetKeyOfT
		{
			const K& operator()(const K& key)
			{
				return key;
			}
		};
	public:
		typedef typename RBTree<K, K, SetKeyOfT>::const_iterator iterator;
		typedef typename RBTree<K, K, SetKeyOfT>::const_iterator const_iterator;

		const_iterator begin() const
		{
			return _t.begin();
		}

		const_iterator end() const
		{
			return _t.end();
		}

		// iterator RBTree::const_iterator
		pair<iterator, bool> insert(const K& key)
		{
			// pair<RBTree::iterator, bool>
			pair<typename RBTree<K, K, SetKeyOfT>::iterator, bool> ret = _t.Insert(key);
			return pair<iterator, bool>(ret.first, ret.second);
		}
	private:
		RBTree<K, K, SetKeyOfT> _t;
	};
}
🚩MyMap.h
#pragma once
#include"RBTree.h"

namespace bit
{
	template<class K, class V>
	class map
	{
		struct MapKeyOfT
		{
			const K& operator()(const pair<K, V>& kv)
			{
				return kv.first;
			}
		};
	public:
		typedef typename RBTree<K, pair<const K, V>, MapKeyOfT>::iterator iterator;
		typedef typename RBTree<K, pair<const K, V>, MapKeyOfT>::const_iterator const_iterator;


		iterator begin()
		{
			return _t.begin();
		}

		iterator end()
		{
			return _t.end();
		}

		const_iterator begin() const
		{
			return _t.begin();
		}

		const_iterator end() const
		{
			return _t.end();
		}

		V& operator[](const K& key)
		{
			pair<iterator, bool> ret = insert(make_pair(key, V()));
			return ret.first->second;
		}

		pair<iterator, bool> insert(const pair<K, V>& kv)
		{
			return _t.Insert(kv);
		}

	private:
		RBTree<K, pair<const K, V>, MapKeyOfT> _t;
	};
}
🚩RBTree.h
#pragma once
#include<iostream>
using namespace std;

enum Colour
{
	RED,
	BLACK
};

template<class T>
struct RBTreeNode
{
	RBTreeNode<T>* _left;
	RBTreeNode<T>* _right;
	RBTreeNode<T>* _parent;

	T _data;
	Colour _col;

	RBTreeNode(const T& data)
		:_left(nullptr)
		, _right(nullptr)
		, _parent(nullptr)
		, _data(data)
		, _col(RED)
	{
	}
};

template<class T, class Ptr, class Ref>
struct __TreeIterator
{
	typedef RBTreeNode<T> Node;
	typedef __TreeIterator<T, Ptr, Ref> Self;

	typedef __TreeIterator<T, T*, T&> Iterator;

	__TreeIterator(const Iterator& it)
		:_node(it._node)
	{
	}

	Node* _node;

	__TreeIterator(Node* node)
		:_node(node)
	{
	}

	Ref operator*()
	{
		return _node->_data;
	}

	Ptr operator->()
	{
		return &_node->_data;
	}

	bool operator!=(const Self& s) const
	{
		return _node != s._node;
	}

	bool operator==(const Self& s) const
	{
		return _node != s._node;
	}

	Self& operator--()
	{
		if (_node->_left)
		{
			Node* subRight = _node->_left;
			while (subRight->_right)
			{
				subRight = subRight->_right;
			}

			_node = subRight;
		}
		else
		{
			// 孩子是父亲的右的那个节点
			Node* cur = _node;
			Node* parent = cur->_parent;
			while (parent && cur == parent->_left)
			{
				cur = cur->_parent;
				parent = parent->_parent;
			}

			_node = parent;
		}

		return *this;
	}

	Self& operator++()
	{
		if (_node->_right)
		{
			// 右树的最左节点(最小节点)
			Node* subLeft = _node->_right;
			while (subLeft->_left)
			{
				subLeft = subLeft->_left;
			}

			_node = subLeft;
		}
		else
		{
			Node* cur = _node;
			Node* parent = cur->_parent;
			// 找孩子是父亲左的那个祖先节点,就是下一个要访问的节点
			while (parent && cur == parent->_right)
			{
				cur = cur->_parent;
				parent = parent->_parent;
			}

			_node = parent;
		}

		return *this;
	}
};

// set->RBTree<K, K, SetKeyOfT> _t;
// map->RBTree<K, pair<K, V>, MapKeyOfT> _t;
template<class K, class T, class KeyOfT>
struct RBTree
{
	typedef RBTreeNode<T> Node;
public:
	// 同一个类模板,传的不同的参数实例化出的不同类型
	typedef __TreeIterator<T, T*, T&> iterator;
	typedef __TreeIterator<T, const T*, const T&> const_iterator;

	iterator begin()
	{
		Node* leftMin = _root;
		while (leftMin && leftMin->_left)
		{
			leftMin = leftMin->_left;
		}

		return iterator(leftMin);
	}

	iterator end()
	{
		return iterator(nullptr);
	}

	const_iterator begin() const
	{
		Node* leftMin = _root;
		while (leftMin && leftMin->_left)
		{
			leftMin = leftMin->_left;
		}

		return const_iterator(leftMin);
	}

	const_iterator end() const
	{
		return const_iterator(nullptr);
	}

	Node* Find(const K& key)
	{
		Node* cur = _root;
		KeyOfT kot;
		while (cur)
		{
			if (kot(cur->_data) < key)
			{
				cur = cur->_right;
			}
			else if (kot(cur->_data) > key)
			{
				cur = cur->_left;
			}
			else
			{
				return cur;
			}
		}

		return nullptr;
	}

	pair<iterator, bool> Insert(const T& data)
	{
		if (_root == nullptr)
		{
			_root = new Node(data);
			_root->_col = BLACK;
			return make_pair(iterator(_root), true);
		}

		Node* parent = nullptr;
		Node* cur = _root;

		KeyOfT kot;
		while (cur)
		{
			if (kot(cur->_data) < kot(data))
			{
				parent = cur;
				cur = cur->_right;
			}
			else if (kot(cur->_data) > kot(data))
			{
				parent = cur;
				cur = cur->_left;
			}
			else
			{
				return make_pair(iterator(cur), false);
			}
		}

		cur = new Node(data);
		cur->_col = RED;

		Node* newnode = cur;

		if (kot(parent->_data) < kot(data))
		{
			parent->_right = cur;
		}
		else
		{
			parent->_left = cur;
		}

		cur->_parent = parent;

		while (parent && parent->_col == RED)
		{
			Node* grandfather = parent->_parent;
			if (parent == grandfather->_left)
			{
				Node* uncle = grandfather->_right;
				// u存在且为红
				if (uncle && uncle->_col == RED)
				{
					// 变色
					parent->_col = uncle->_col = BLACK;
					grandfather->_col = RED;

					// 继续向上处理
					cur = grandfather;
					parent = cur->_parent;
				}
				else // u不存在 或 存在且为黑
				{
					if (cur == parent->_left)
					{
						//     g
						//   p
						// c
						RotateR(grandfather);
						parent->_col = BLACK;
						grandfather->_col = RED;
					}
					else
					{
						//     g
						//   p
						//		c
						RotateL(parent);
						RotateR(grandfather);

						cur->_col = BLACK;
						grandfather->_col = RED;
					}

					break;
				}
			}
			else // parent == grandfather->_right
			{
				Node* uncle = grandfather->_left;
				// u存在且为红
				if (uncle && uncle->_col == RED)
				{
					// 变色
					parent->_col = uncle->_col = BLACK;
					grandfather->_col = RED;

					// 继续向上处理
					cur = grandfather;
					parent = cur->_parent;
				}
				else
				{
					if (cur == parent->_right)
					{
						// g
						//	  p
						//       c
						RotateL(grandfather);
						grandfather->_col = RED;
						parent->_col = BLACK;
					}
					else
					{
						// g
						//	  p
						// c
						RotateR(parent);
						RotateL(grandfather);
						cur->_col = BLACK;
						grandfather->_col = RED;
					}

					break;
				}
			}
		}

		_root->_col = BLACK;

		return make_pair(iterator(newnode), true);
	}

	void RotateL(Node* parent)
	{
		++_rotateCount;

		Node* cur = parent->_right;
		Node* curleft = cur->_left;

		parent->_right = curleft;
		if (curleft)
		{
			curleft->_parent = parent;
		}

		cur->_left = parent;

		Node* ppnode = parent->_parent;

		parent->_parent = cur;


		if (parent == _root)
		{
			_root = cur;
			cur->_parent = nullptr;
		}
		else
		{
			if (ppnode->_left == parent)
			{
				ppnode->_left = cur;
			}
			else
			{
				ppnode->_right = cur;

			}

			cur->_parent = ppnode;
		}
	}


	void RotateR(Node* parent)
	{
		++_rotateCount;

		Node* cur = parent->_left;
		Node* curright = cur->_right;

		parent->_left = curright;
		if (curright)
			curright->_parent = parent;

		Node* ppnode = parent->_parent;
		cur->_right = parent;
		parent->_parent = cur;

		if (ppnode == nullptr)
		{
			_root = cur;
			cur->_parent = nullptr;
		}
		else
		{
			if (ppnode->_left == parent)
			{
				ppnode->_left = cur;
			}
			else
			{
				ppnode->_right = cur;
			}

			cur->_parent = ppnode;
		}
	}

	// 17:20继续
	bool CheckColour(Node* root, int blacknum, int benchmark)
	{
		if (root == nullptr)
		{
			if (blacknum != benchmark)
				return false;

			return true;
		}

		if (root->_col == BLACK)
		{
			++blacknum;
		}

		if (root->_col == RED && root->_parent && root->_parent->_col == RED)
		{
			cout << root->_kv.first << "出现连续红色节点" << endl;
			return false;
		}

		return CheckColour(root->_left, blacknum, benchmark)
			&& CheckColour(root->_right, blacknum, benchmark);
	}

	bool IsBalance()
	{
		return IsBalance(_root);
	}

	bool IsBalance(Node* root)
	{
		if (root == nullptr)
			return true;

		if (root->_col != BLACK)
		{
			return false;
		}

		// 基准值
		int benchmark = 0;
		Node* cur = _root;
		while (cur)
		{
			if (cur->_col == BLACK)
				++benchmark;

			cur = cur->_left;
		}

		return CheckColour(root, 0, benchmark);
	}

	int Height()
	{
		return Height(_root);
	}

	int Height(Node* root)
	{
		if (root == nullptr)
			return 0;

		int leftHeight = Height(root->_left);
		int rightHeight = Height(root->_right);

		return leftHeight > rightHeight ? leftHeight + 1 : rightHeight + 1;
	}

private:
	Node* _root = nullptr;

public:
	int _rotateCount = 0;
};
希望读者们多多三连支持
小编会继续更新
你们的鼓励就是我前进的动力!
 8417


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


