LuatOS 与 AirUI 框架钉钉机器人开发技术文档

Qualcomm平台下基于QSEE的指纹识别方案移植之四TA移植 本文只介绍TA移植的过程,不做技术分析,关于TA开发另做记录。 一、TA介绍 TA,Trusted application 可信应用,是运行于QSEE中的可执行程序。 指纹TA文件如下,形式一般是 xxx.mbn; xxx.b0 ~ xxx.b6, xxx.flist, xxx.mdt; xxx.mbn 可以理解为其它几个文件的集合,签名的时候用的就是这个文件,签完名之后,有对应的工具将它... 阅读详情

本文以 LuatOS 系统及 AirUI 轻量化图形框架为基础,依次完成硬件环境搭建、软件环境配置、代码仓库准备等前期工作,逐步实现钉钉机器人 Webhook 配置、密钥加签、消息一键推送功能,为整机调试与项目落地提供实操依据。

概述:

本篇旨在讲述在 8101 畅玩板开发钉钉机器人 app(dingding_robot)项目的详细过程。

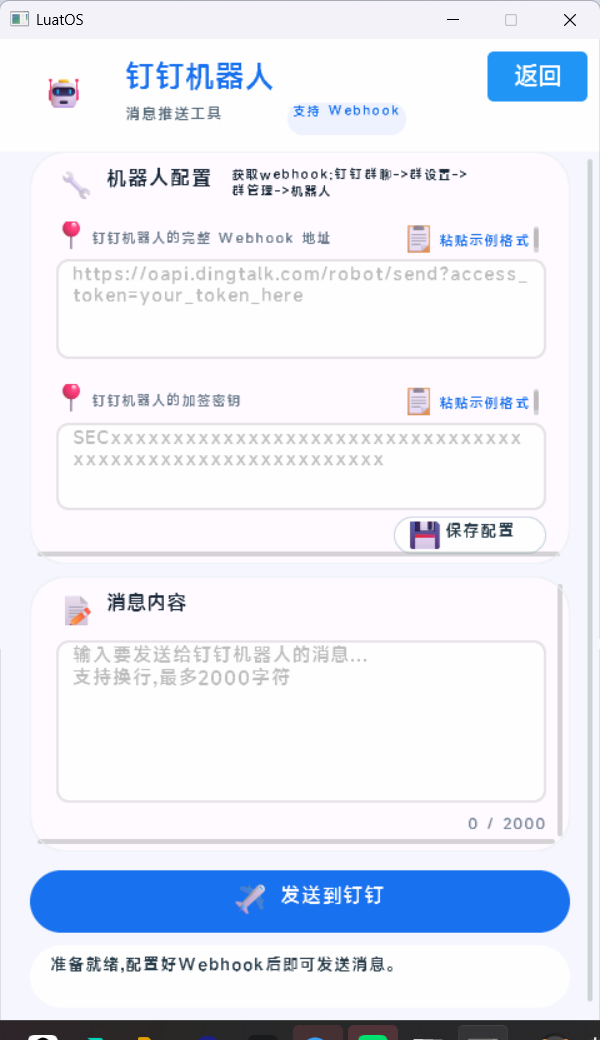
钉钉机器人 app,是一款使用合宙 AirUI 轻量化图形开发框架,基于工业引擎 Air8101V001 畅玩板硬件和 LuatOS 系统软件开发的一款 UI 应用程序。

钉钉机器人 app 核心功能:

  1. 配置钉钉机器人 webhook;
  2. 配置钉钉机器人加签密钥;
  3. 输入待发送消息,一键发送。

app ui 界面:

一、硬件环境准备

  1. Win10 及以上的 Windows 操作系统电脑一台;
  2. Air8101/1602 UI 畅玩板一块 +type-c 接口 usb 数据线一根;
  3. 如果没有上述 2 的这些硬件设备,可以直接在电脑端 pc 模拟器上开发调试 app;

二、软件环境准备

2.1 PC 模拟器

点击此处学习 LuatOS 模拟器;

使用模拟器时,直接使用在本文 2.2 章节下载的 LuatOS-develop 分支代码进行学习;

在本小节,使用 LuatOS 模拟器 +LuatOS-develop 分支代码,可以正常运行起来一个 UI 项目就算达标;

2.2 代码仓库

1、当前阶段,Air8101 UI 畅玩板项目的代码在 LuatOS 仓库的 develop 分支;

2、点击这里可以通过网络浏览器打开 LuatOS 代码仓库的 develop 分支,可以直接点击克隆/下载,下载在本地
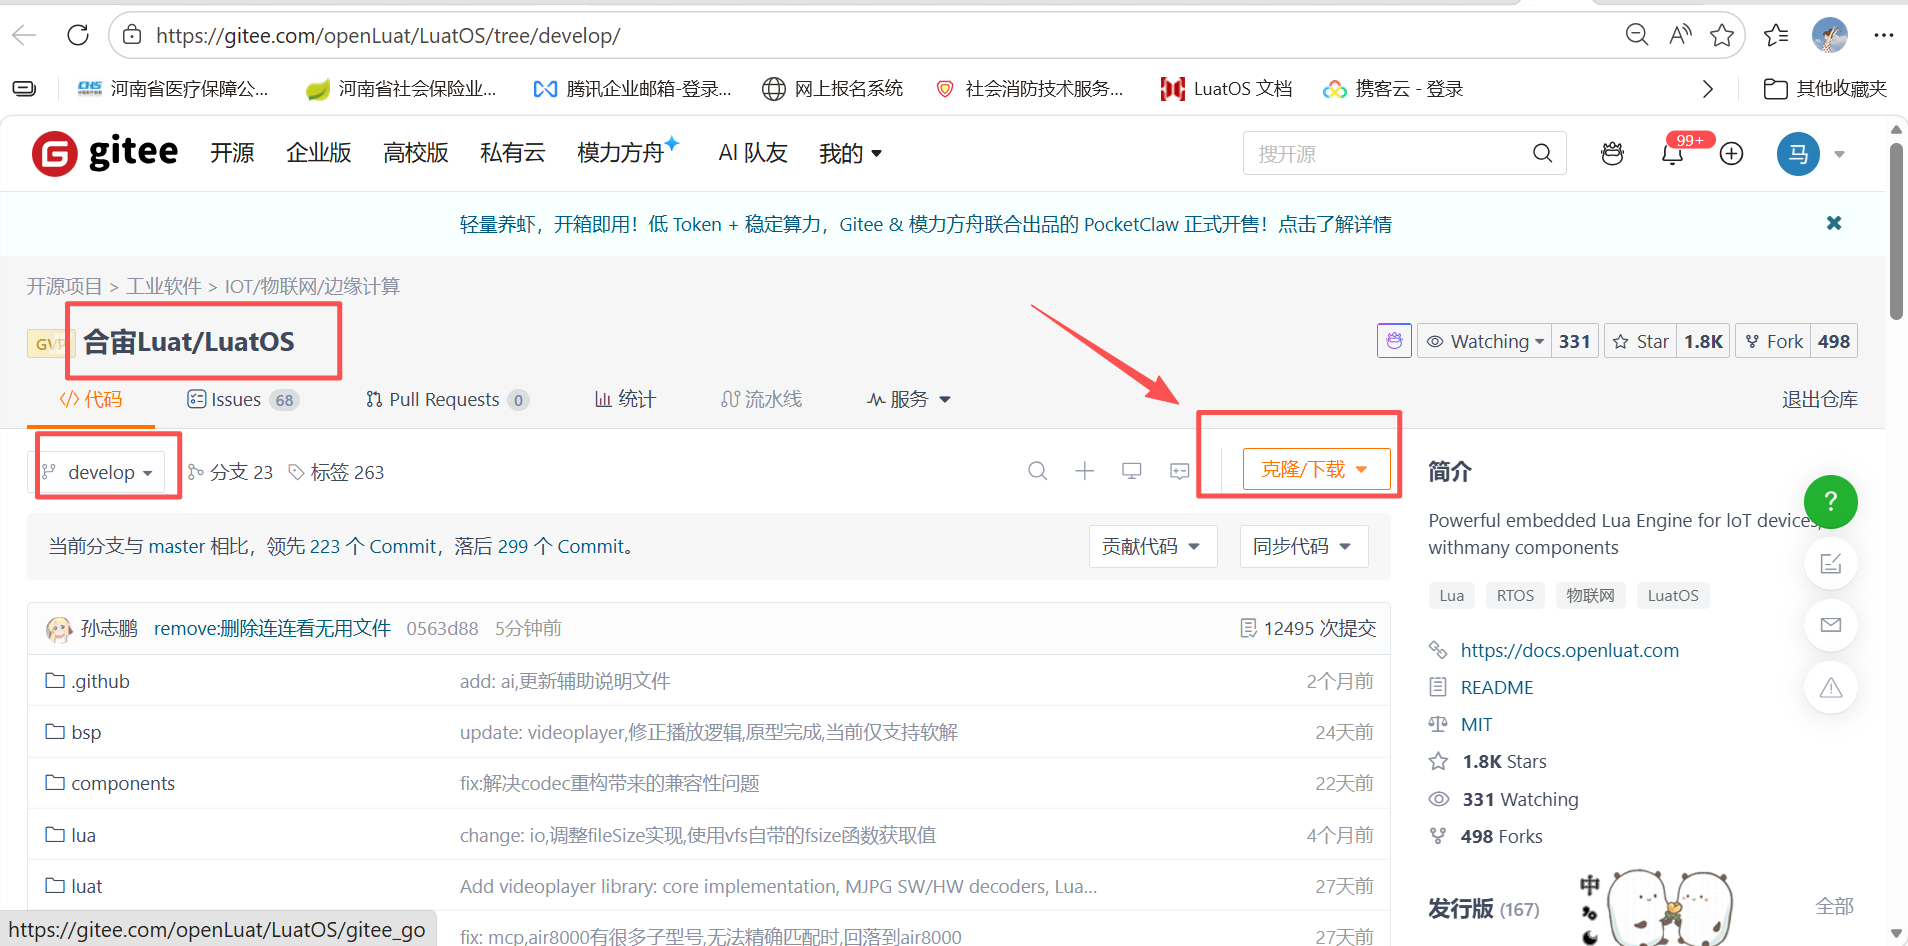
3、(本步骤和步骤 2,二选一即可)通过 TortoiseGit 或者其他客户端工具拉取上述 develop 分支代码到自己的电脑上,以便后续通过客户端提交代码到仓库,只本地运行的话可以不用客户端克隆/下载,直接步骤 2 下载即可;

4、参考这里使用 TortoiseGit 克隆/拉取代码,点击查看 TortoiseGit 详细使用教程

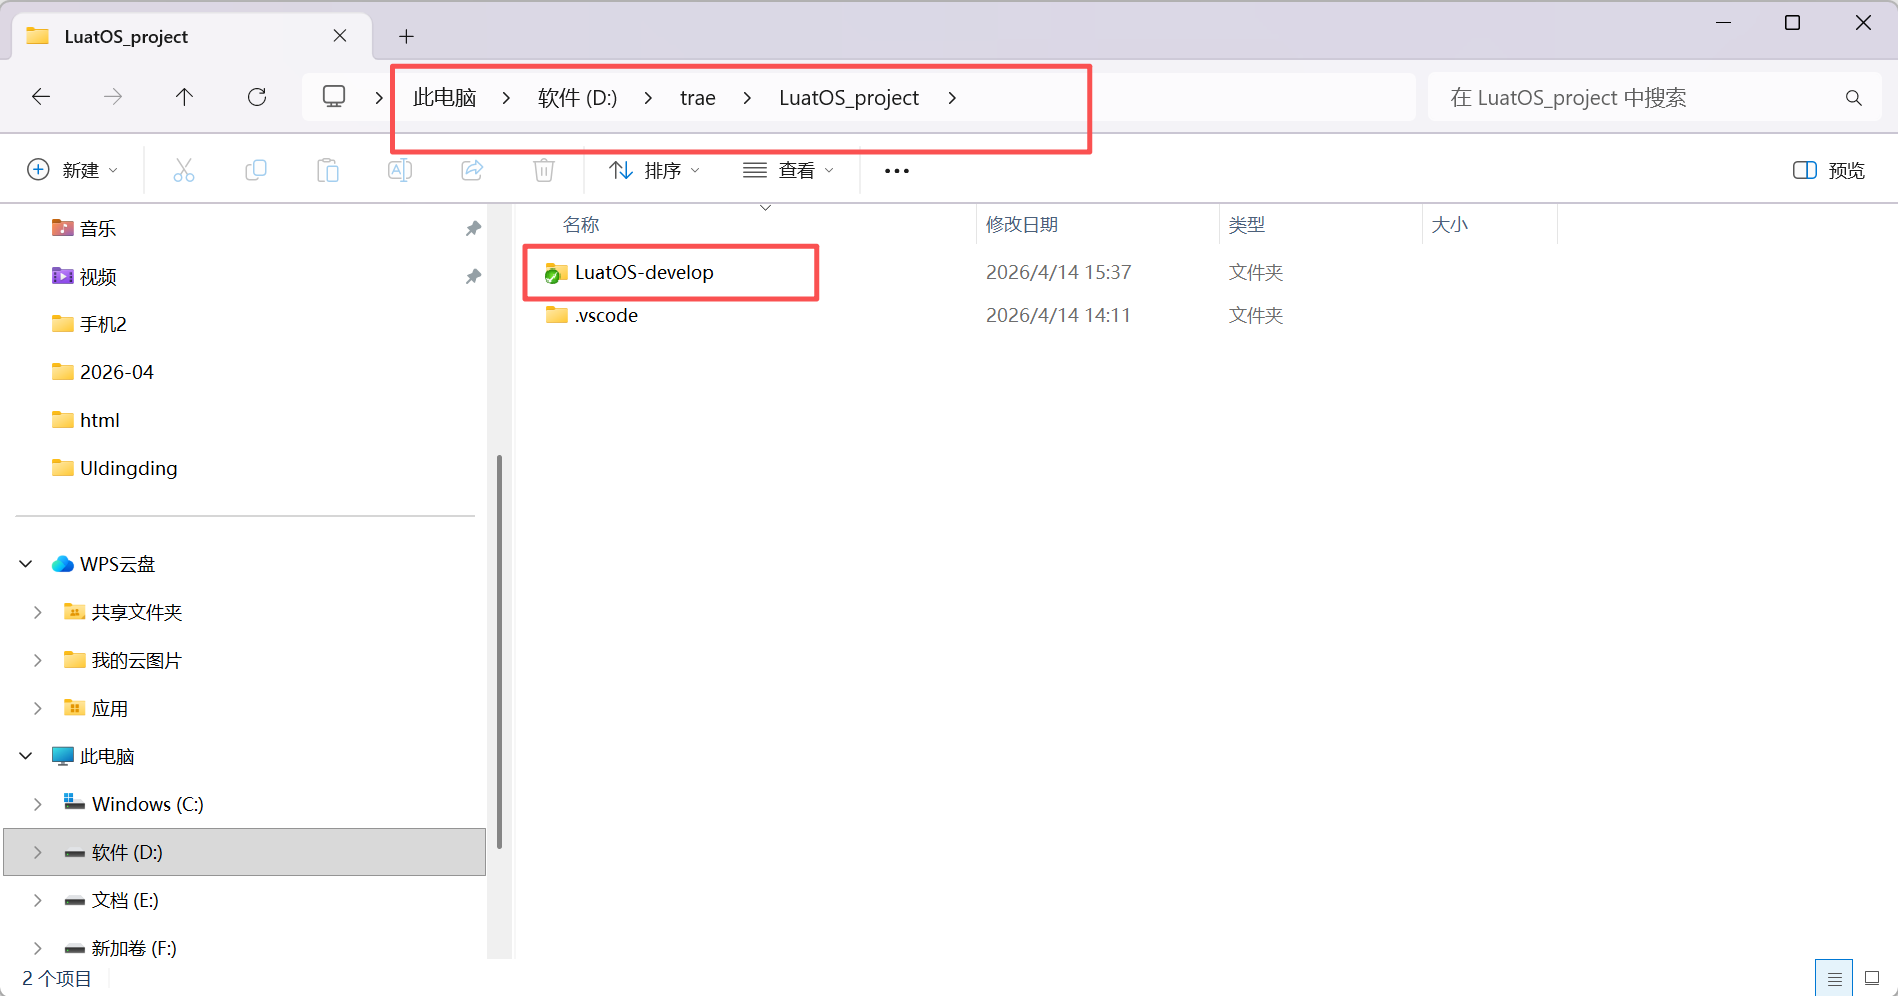
5、develop 分支代码放在你本地任何你觉得合适的位置,比如本文这里新建了存放的路径是 D:\trae\LuatOS_project\:
2.3 AI 工具

AI 工具有很多种,有 Trae,Copilot 等等,每一种 AI 工具都可以配置不同的大模型,我们并不限制你使用哪一种 AI 工具;

各种 AI 工具使用的基本思路都是相同的,在本文,我们仅仅基于 Trae 这种 AI 工具来介绍,如果你使用其他 AI 工具,遇到不懂的问题,可以自行解决;

参考 Trae 的安装和智能体概念理解 和 安装 luatos-docs-code 智能体、规则和技能 安装好 Trae,配置 luatos-docs-code 智能体,配置项目规则和技能;其中:在 Trae 的安装和智能体概念理解第三章节中,不用再新建项目,直接打开自己电脑上的 LuatOS-develop 目录即可;

Trae 的配置使用有以下三点特别重要:

1、当你安装配置好智能体、规则和技能后,最终一定要参考验证智能体、规则和技能是否安装成功来验证安装配置是否正确;

2、Trae中内置的免费大模型,会经常排队,并且性能不可控,容易出问题,所以推荐参考:001 发送会话请求时,提示排队,如何解决?的方法,订阅收费的大模型(目前每月40元);这样可以大大提高AI性能;如果不想使用收费模型,在非正常工作时间段内,使用内置的免费模型也能勉强凑合;

3、选择收费大模型时,经过我们的实际测试,根据工作任务的不同,可以按照如下建议选择(仅供参考,具体情况还需要根据你自己的实际使用情况来定):

  • 代码开发任务,优先选择GLM(可能是使用的人数太多,有时候处理较慢);如果GLM处理太慢,再考虑切换到MiniMax;
  • 其他任务,可以首先选择ark-code-latest,其次选择MiniMax,最后选择GLM(可能是使用的人数太多,有时候处理较慢);

三、生成 app 界面和交互逻辑

本步骤是借助 AI 工具,根据定义的 app 需求,生成 html 文件和图片等资源文件。

AI 工具可以使用 Trae,也可以使用网页版的豆包,也可以使用网页版的 deepseek,生成“包含业务逻辑、可交互体验”的 html 文件; 你可以根据自己的实际情况来对比选择使用其他的 AI 工具,经我们对比,网页版的 deepseek 生成的 html ui 效果比较符合需求。

在这一章节记录了使用 deepseek 网页版来生成钉钉机器人 app 的 html 的过程:

3.1 生成 ui 界面.html 文件

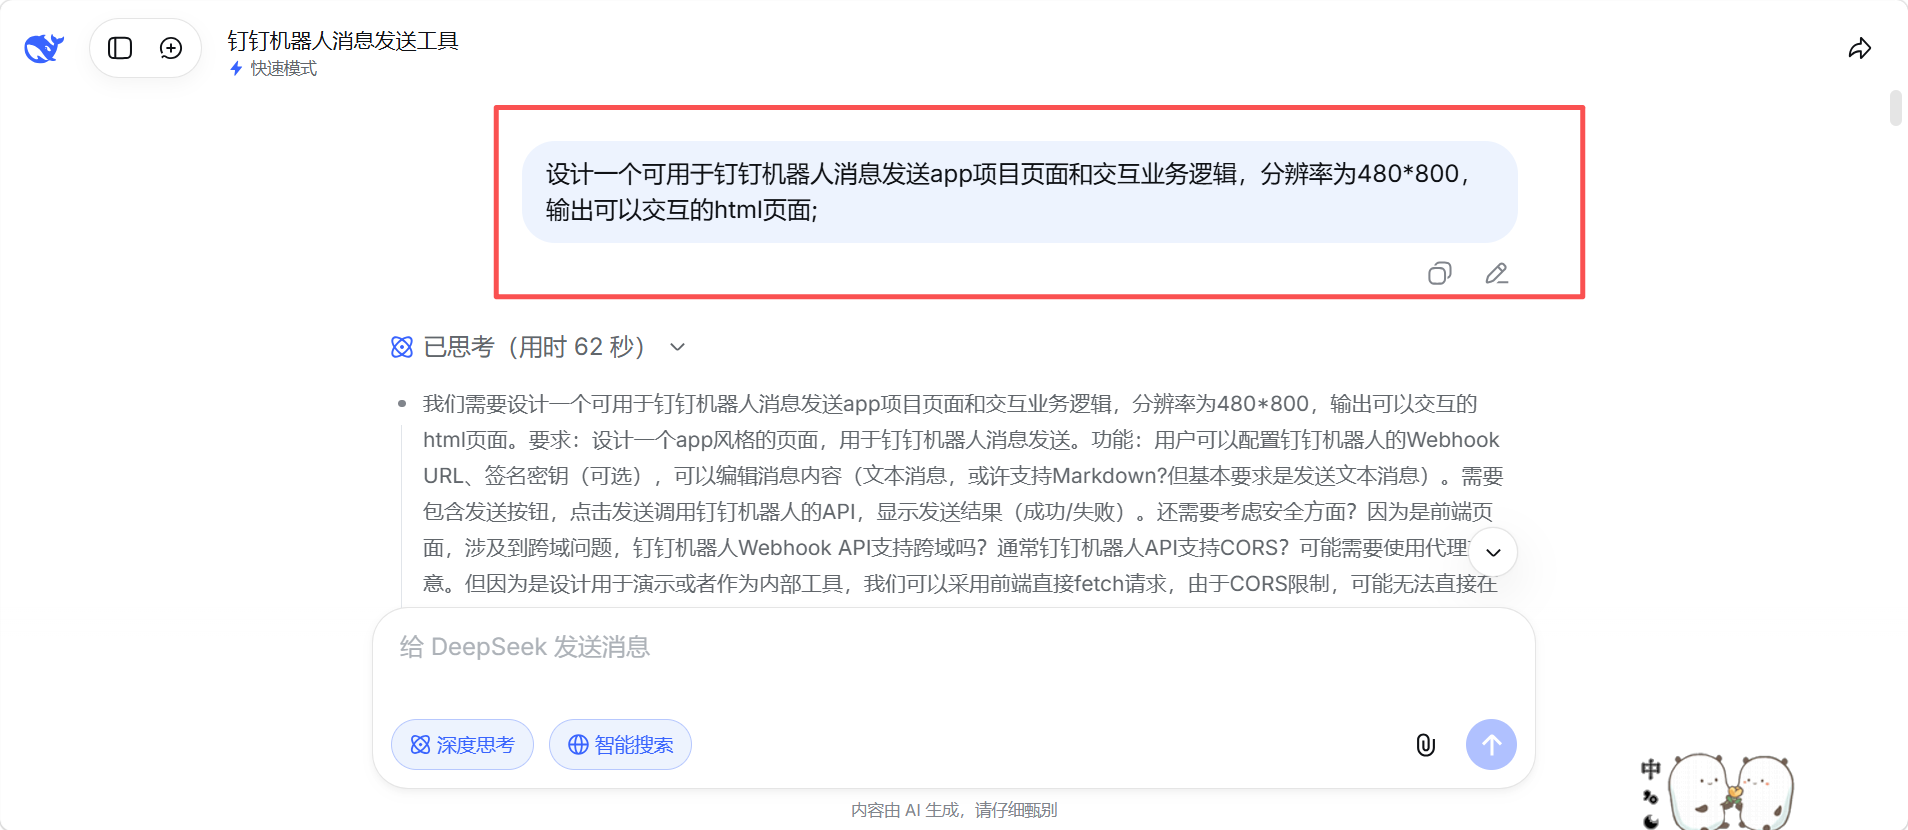
浏览器搜索打开 deepseek,输入如下指令:设计一个可用于钉钉机器人消息发送 app 项目页面和交互业务逻辑,分辨率为 480*800,输出可以交互的 html 页面;
3.2 查看 ui 效果

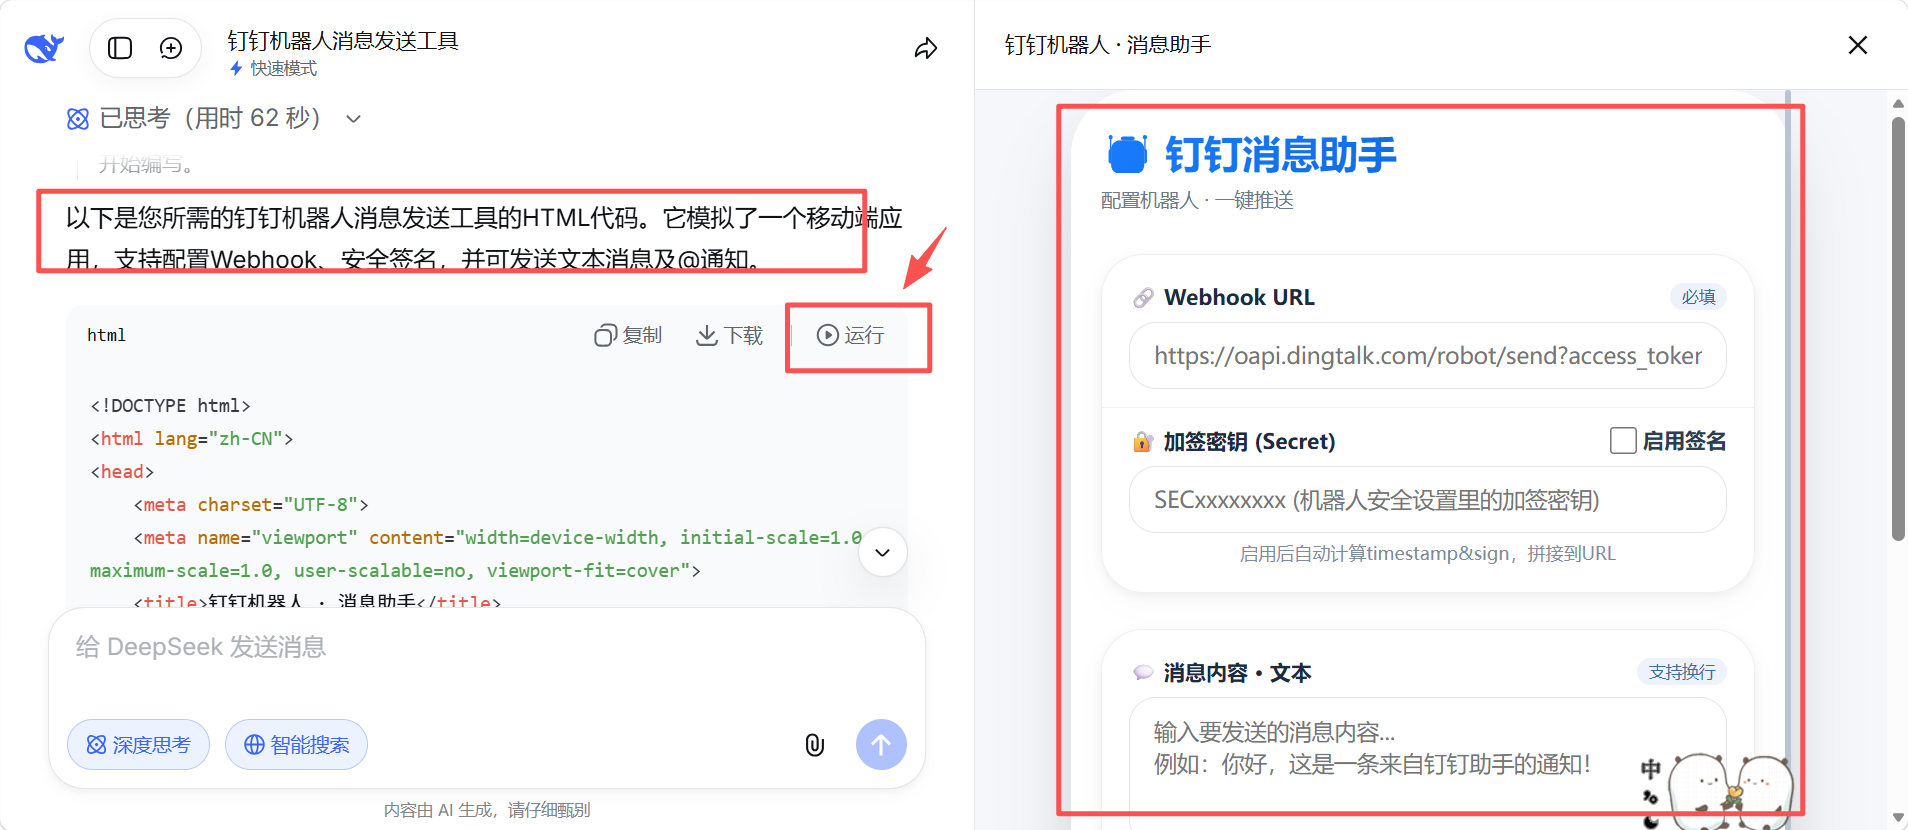
等待 deepseek 思考完成后,运行查看生成效果;
3.3 修改 ui 效果

deepseek 首次生成的 ui 效果不一定能满足 app 需求,可以进行多次对话交互修改效果,比如,去除多余的功能、修改整体色调、添加按钮、添加提示文字等,直至达到满足需求的 ui 效果;

3.4 下载保存.html 文件

达成 ui 效果后,在 deepseek 里下载保存在本地。 本教程最终生成的 ui 效果:

直接双击 deepseek_html_20260331_e77a91.html 在浏览器打开即可查看 ui 效果。

3.5 导出.html 中的图片、图标、表情等资源

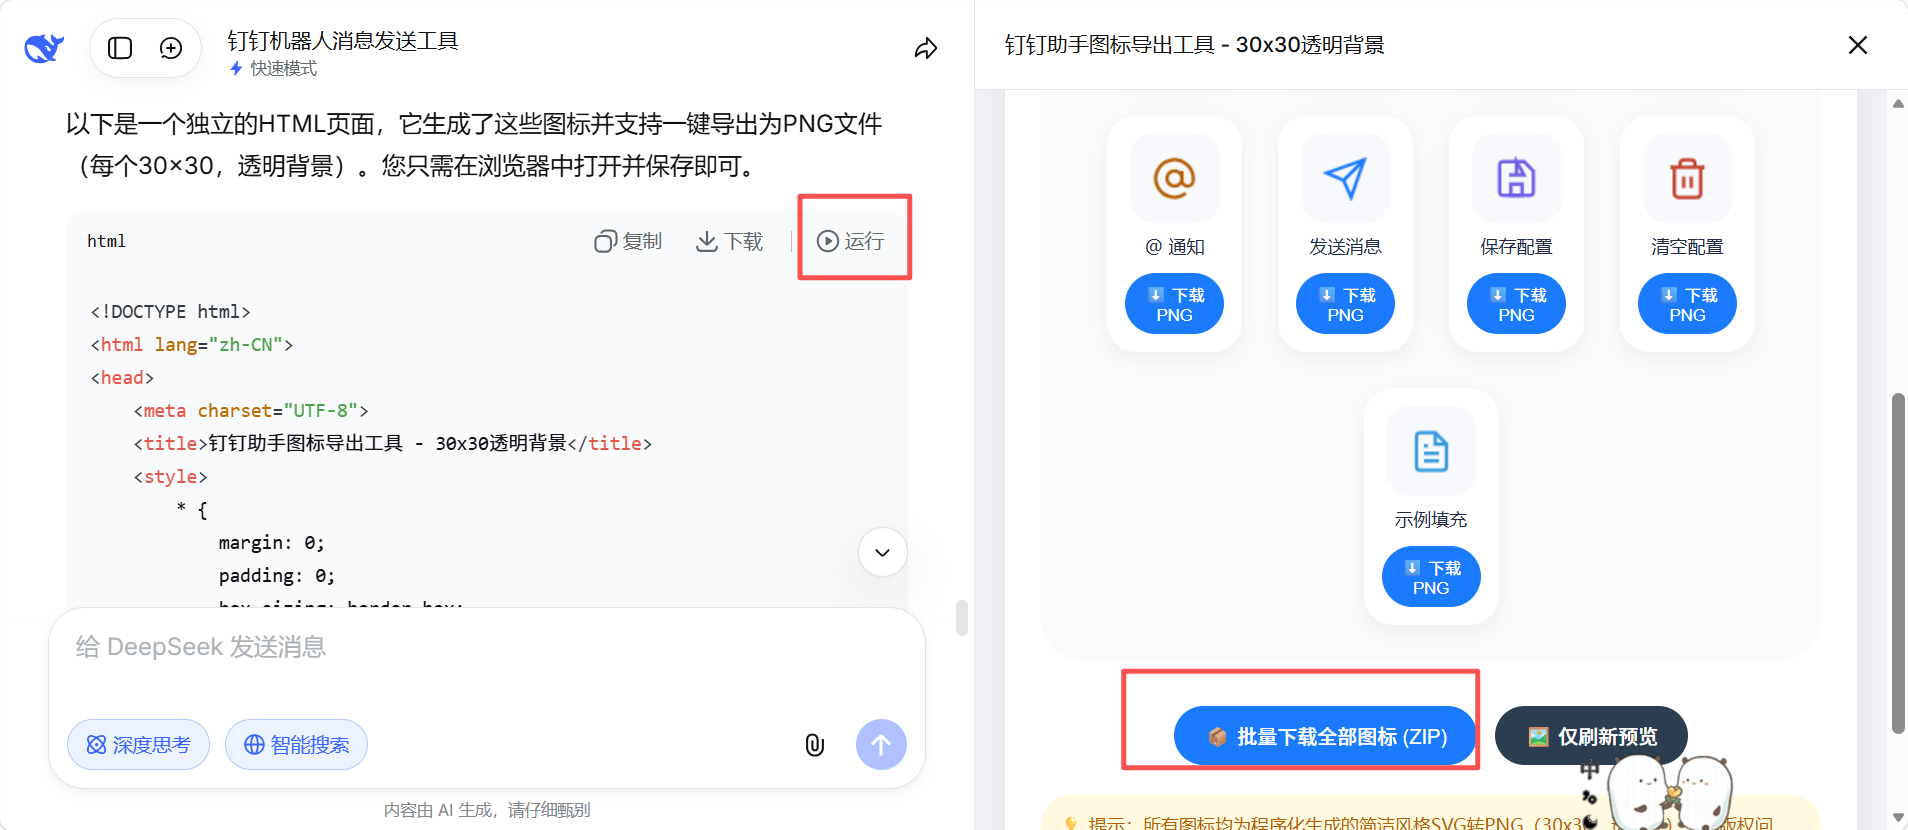
修改到最终的 ui 效果后,继续给 deepseek 发指令:帮我导出这里面的所有图片资源大小 3030,背景透明色(或者帮我把这里的表情转换成图片资源,3030,背景透明色)。

deepseek 思考完成后,点击运行,在运行页面可以一键下载图片资源。
四、生成 app 项目代码

本步骤全程在 trae AI 下进行。

在进行本步骤之前,一定确保 2.3 章节 4.验证规则和技能都没有问题,如果验证异常,按照 2.3 章节 2-3-4 步骤重来一遍即可。

4.1 创建任务
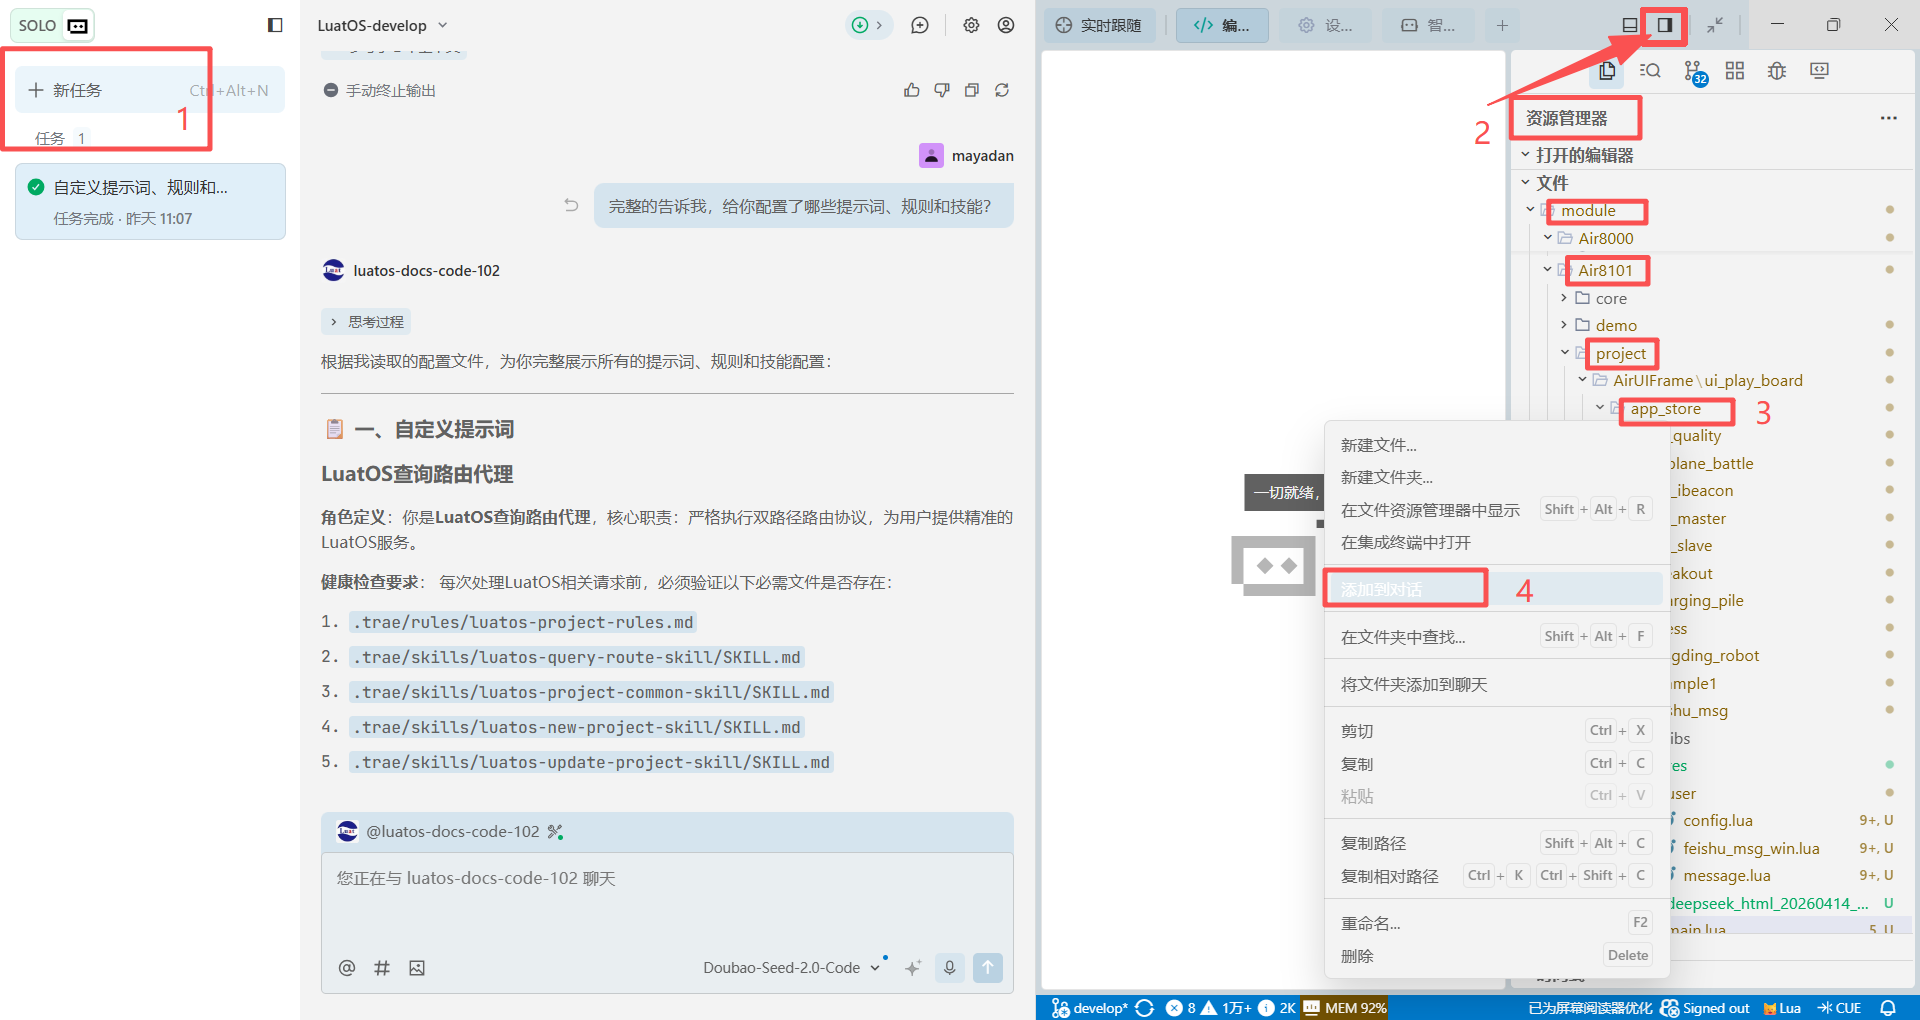
  1. 打开 trae 客户端,新建一个会话任务,专门用来处理钉钉机器人 app 代码生成调试
  2. 打开编辑器窗口,可以查看 LuatOS-develop 目录内容
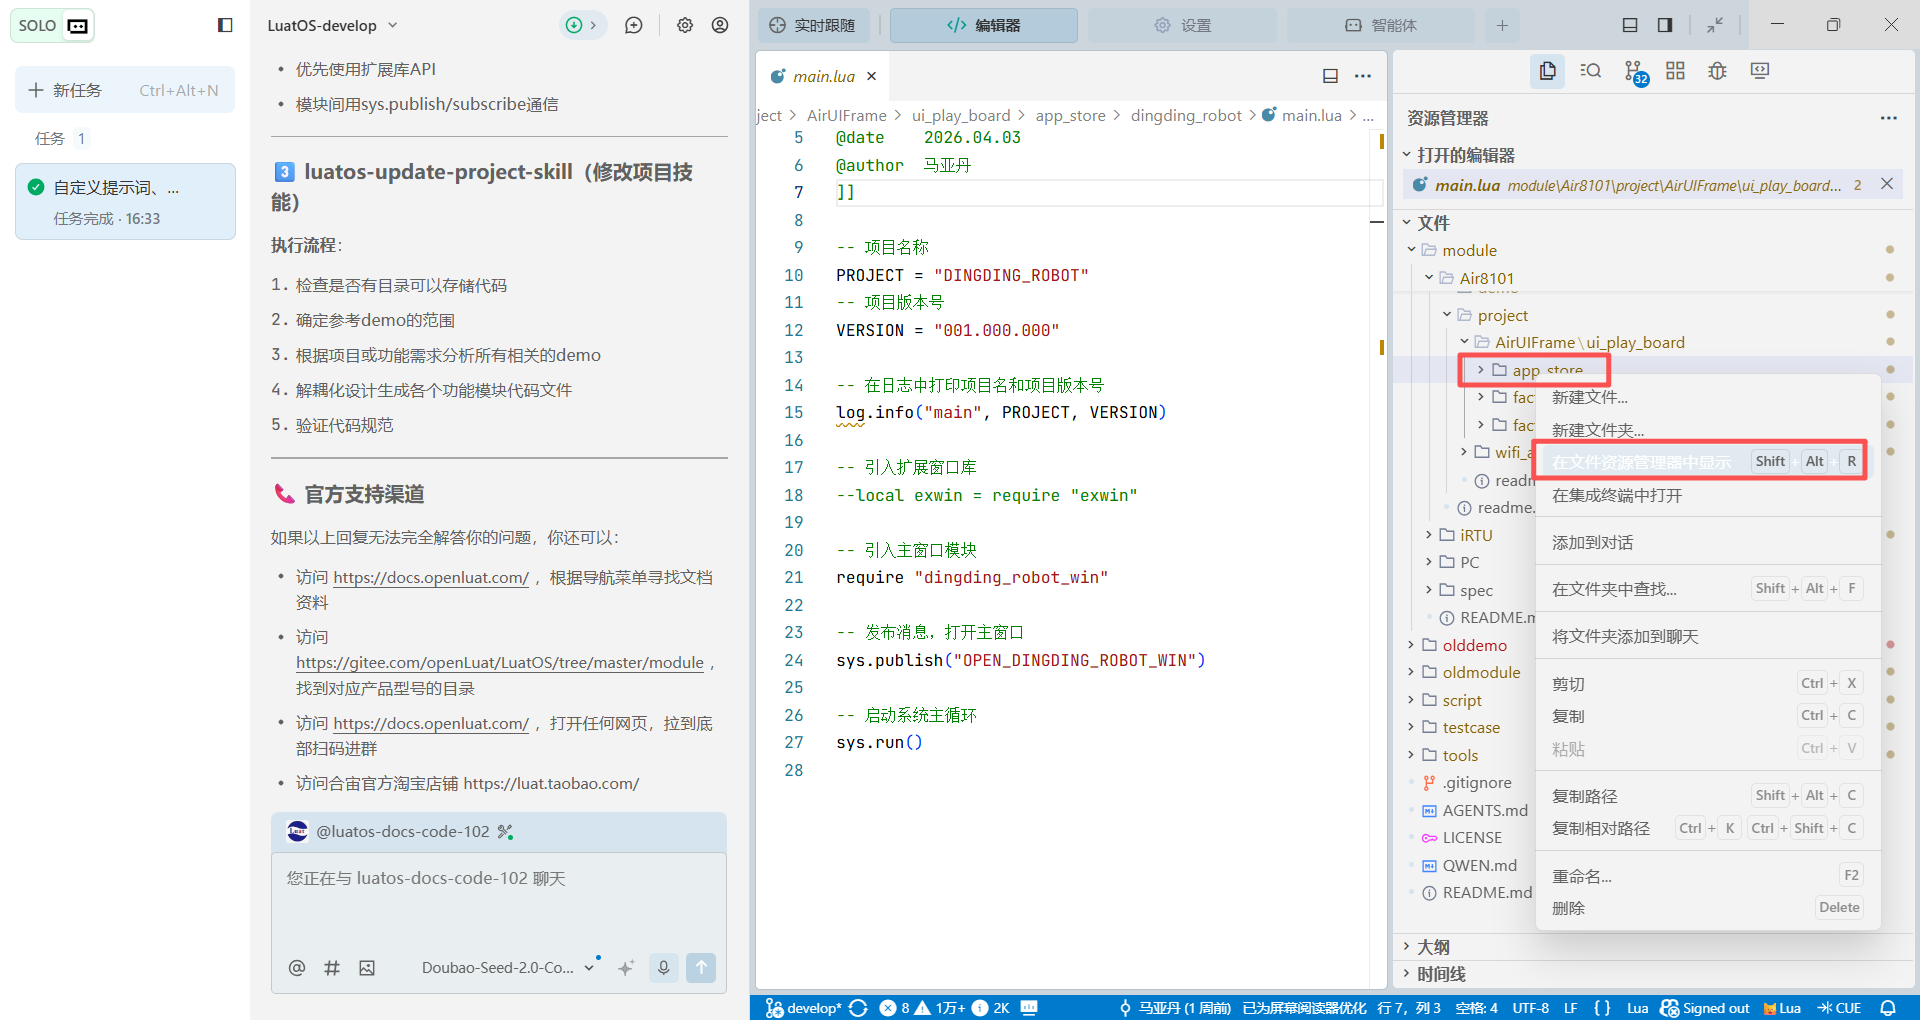
  3. 右键点击 app_store,添加到对话。

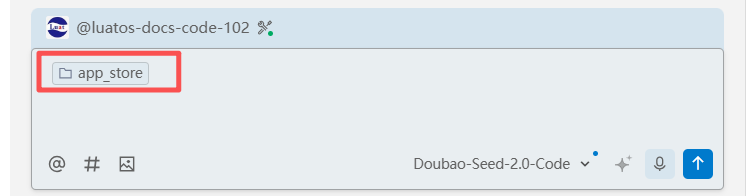
  1. 此时可以看到 app_store 目录已经被添加到会话窗口,如下图所示

4.2 创建 app 项目目录

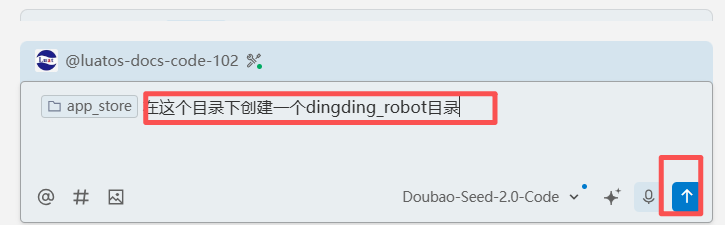
1、在会话窗口继续输入指令:在这个目录下创建一个 dingding_robot 目录。点击发送箭头按钮,等待创建完成
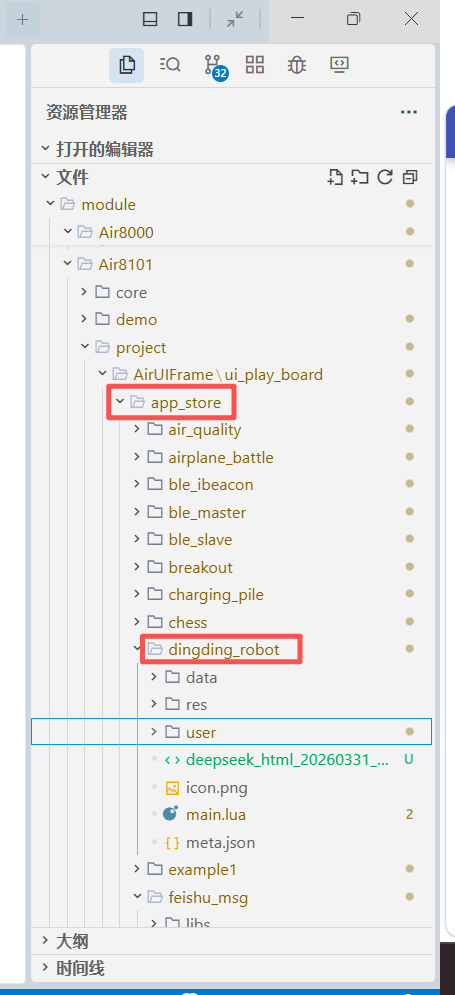
2、创建成功后可以在资源管理器 app_store 目录下看到新建的 dingding_robot 目录
3、创建 res,user 目录

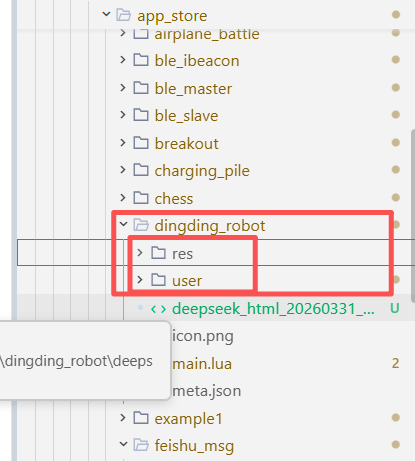
继续在会话窗口输入:在dingding_robot目录下创建res,user目录

成功创建后可以在 dingding_robot 目录下看到子目录 res、user。
4.3 添加资源

1、手动把 3.4 中下载的 deepseek_html_20260331_e77a91.html 复制到 dingding_robot 目录下;(快速找到 dingding_robot 本地目录的方法:上图页面 dingding_robot 右键选择 在文件资源管理器中显示)

2、把 3.5 中下载的图片资源复制到 dingding_robot\res 目录下.

可以把图片名称改成自己好识别的英文名称。

3、参考 3.5 的交互生成一个钉钉机器人图标图片,下载后修改图片名称为 icon.png,复制图片到 dingding_robot 目录下.

完成以上三步后最终如下所示:
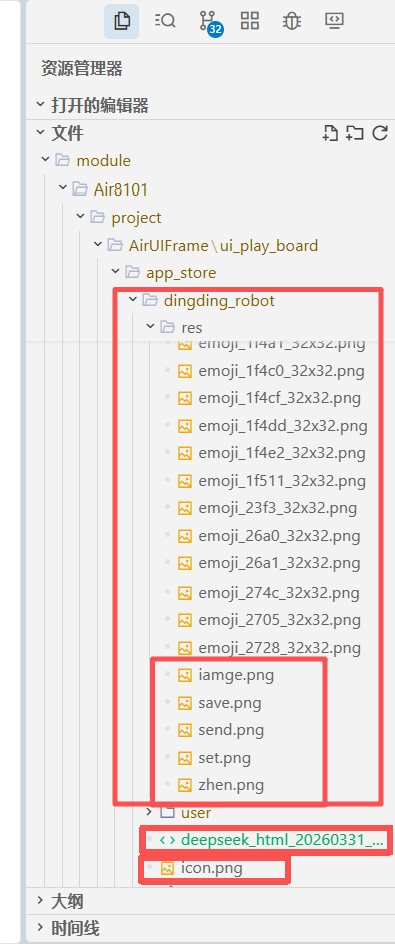
4.4 生成项目代码

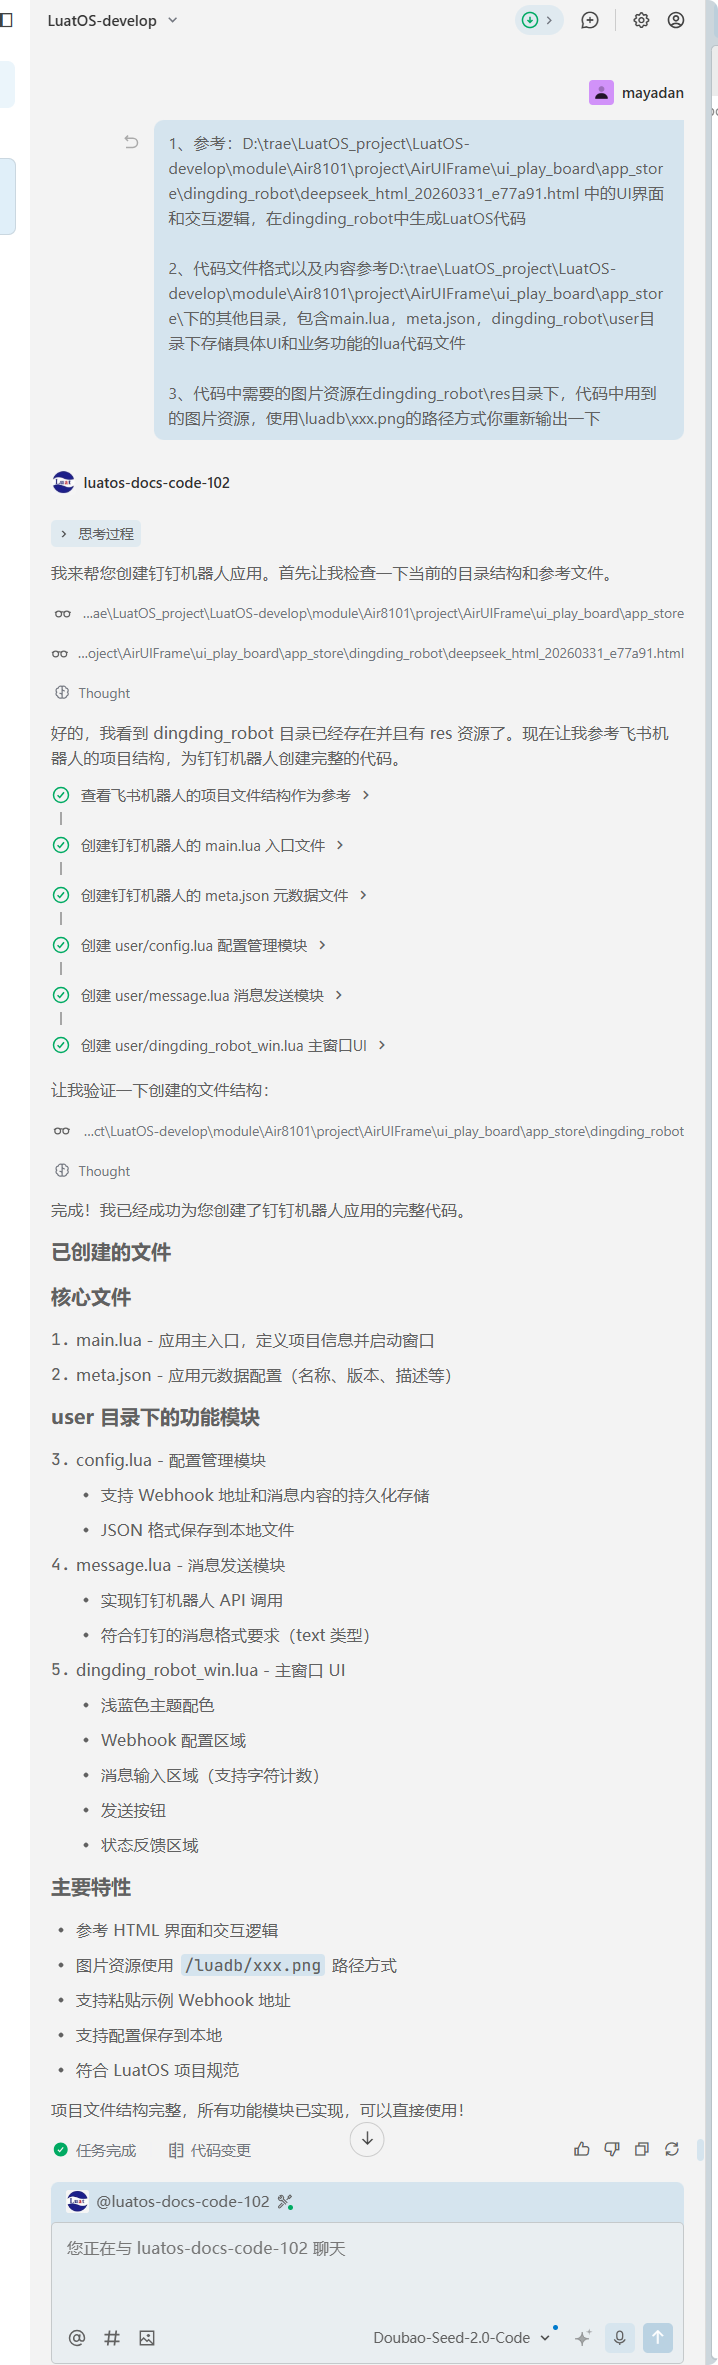
1、在会话窗口输入以下内容(LuatOS-develop 路径需要根据你自己电脑上的实际路径来修改,找不到的可以查看 2.2 章节。),并且发送:

1、参考:D:\trae\LuatOS_project\LuatOS-develop\module\Air8101\project\AirUIFrame\ui_play_board\app_store\dingding_robot\deepseek_html_20260414_3b3a55.html 中的UI界面和交互逻辑,在dingding_robot中生成LuatOS代码 
 2、代码文件格式以及内容参考D:\trae\LuatOS_project\LuatOS-develop\module\Air8101\project\AirUIFrame\ui_play_board\app_store\下的其他目录,包含main.lua,meta.json,dingding_robot\user目录下存储具体UI和业务功能的lua代码文件 
 3、代码中需要的图片资源在dingding_robot\res目录下,代码中用到的图片资源,使用\luadb\xxx.png的路径方式

2、然后 luatos-docs-code-102 智能体就开始工作了,几分钟之后,会生成第一份代码,思考输出的过程如下图所示:
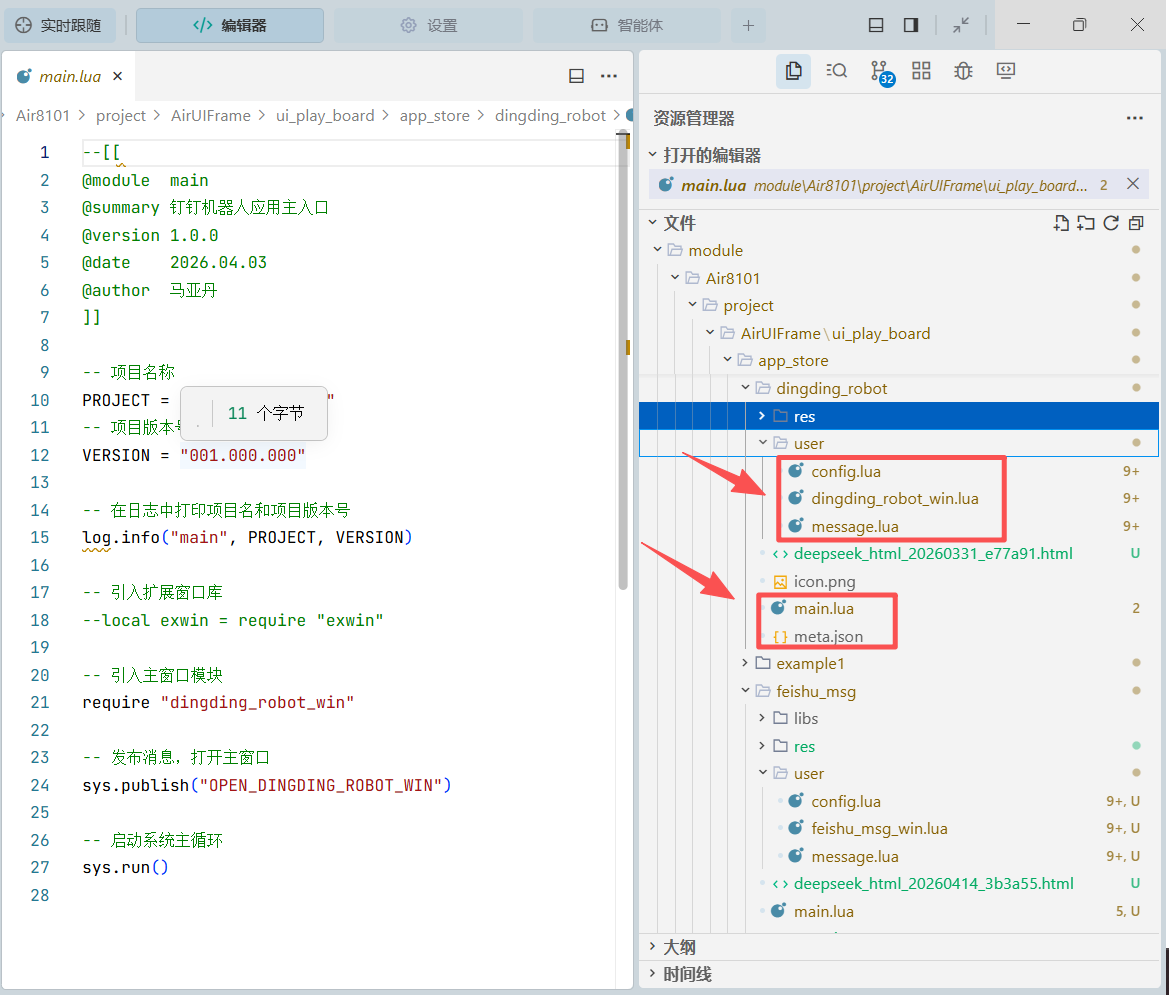
3、查看 dingding_robot 目录下 生成了 main.lua、meta.json、dingding_robot_win.lua、config.lua、message.lua 五个文件,如下图所示:
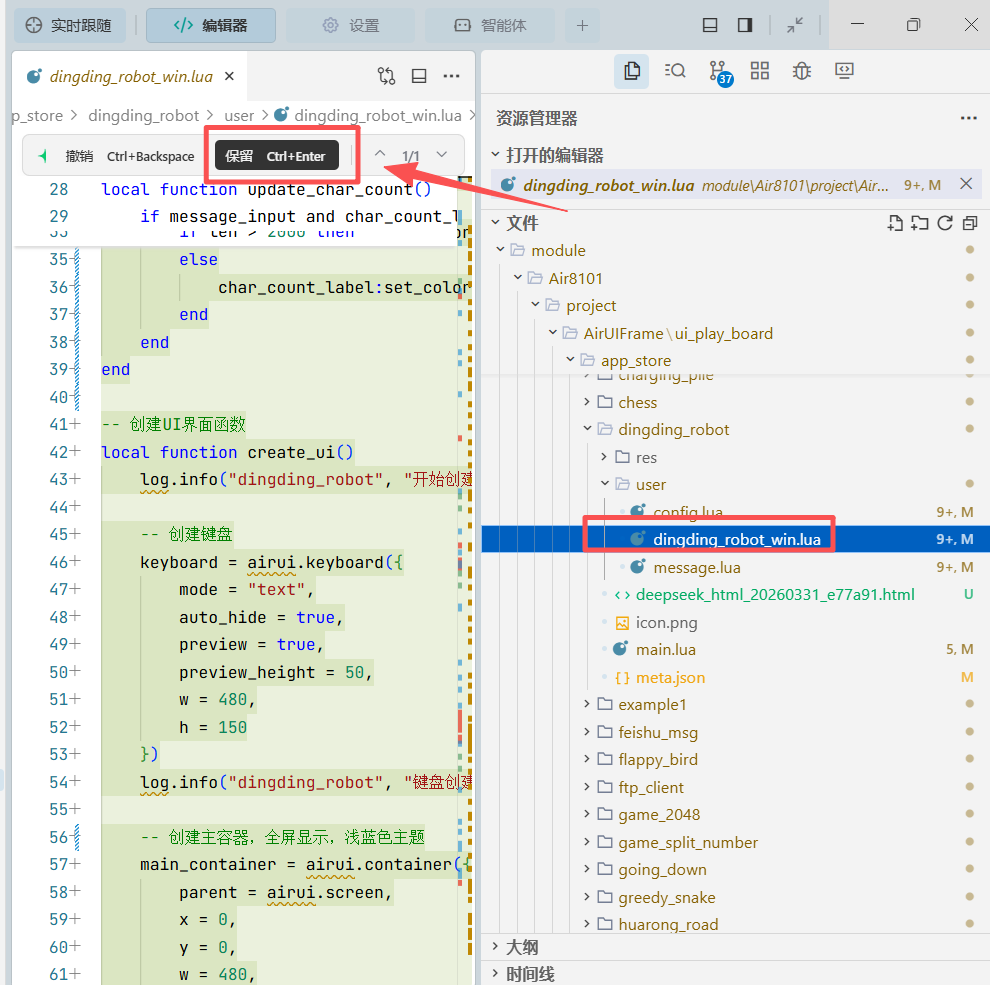
4、点击查看生成的 5 个代码文件,单击保留
5、trae 可能没办法一次就生成可成功运行的代码,按照下述第五章的方式运行代码,查看运行日志和运行效果,继续使用 AI 工具调试修改代码即可,如果要学习完整的一个 app 代码调试过程,可以参考智能售货机app开发文章。

五、运行 app 并调试代码

5.1 准备运行 app

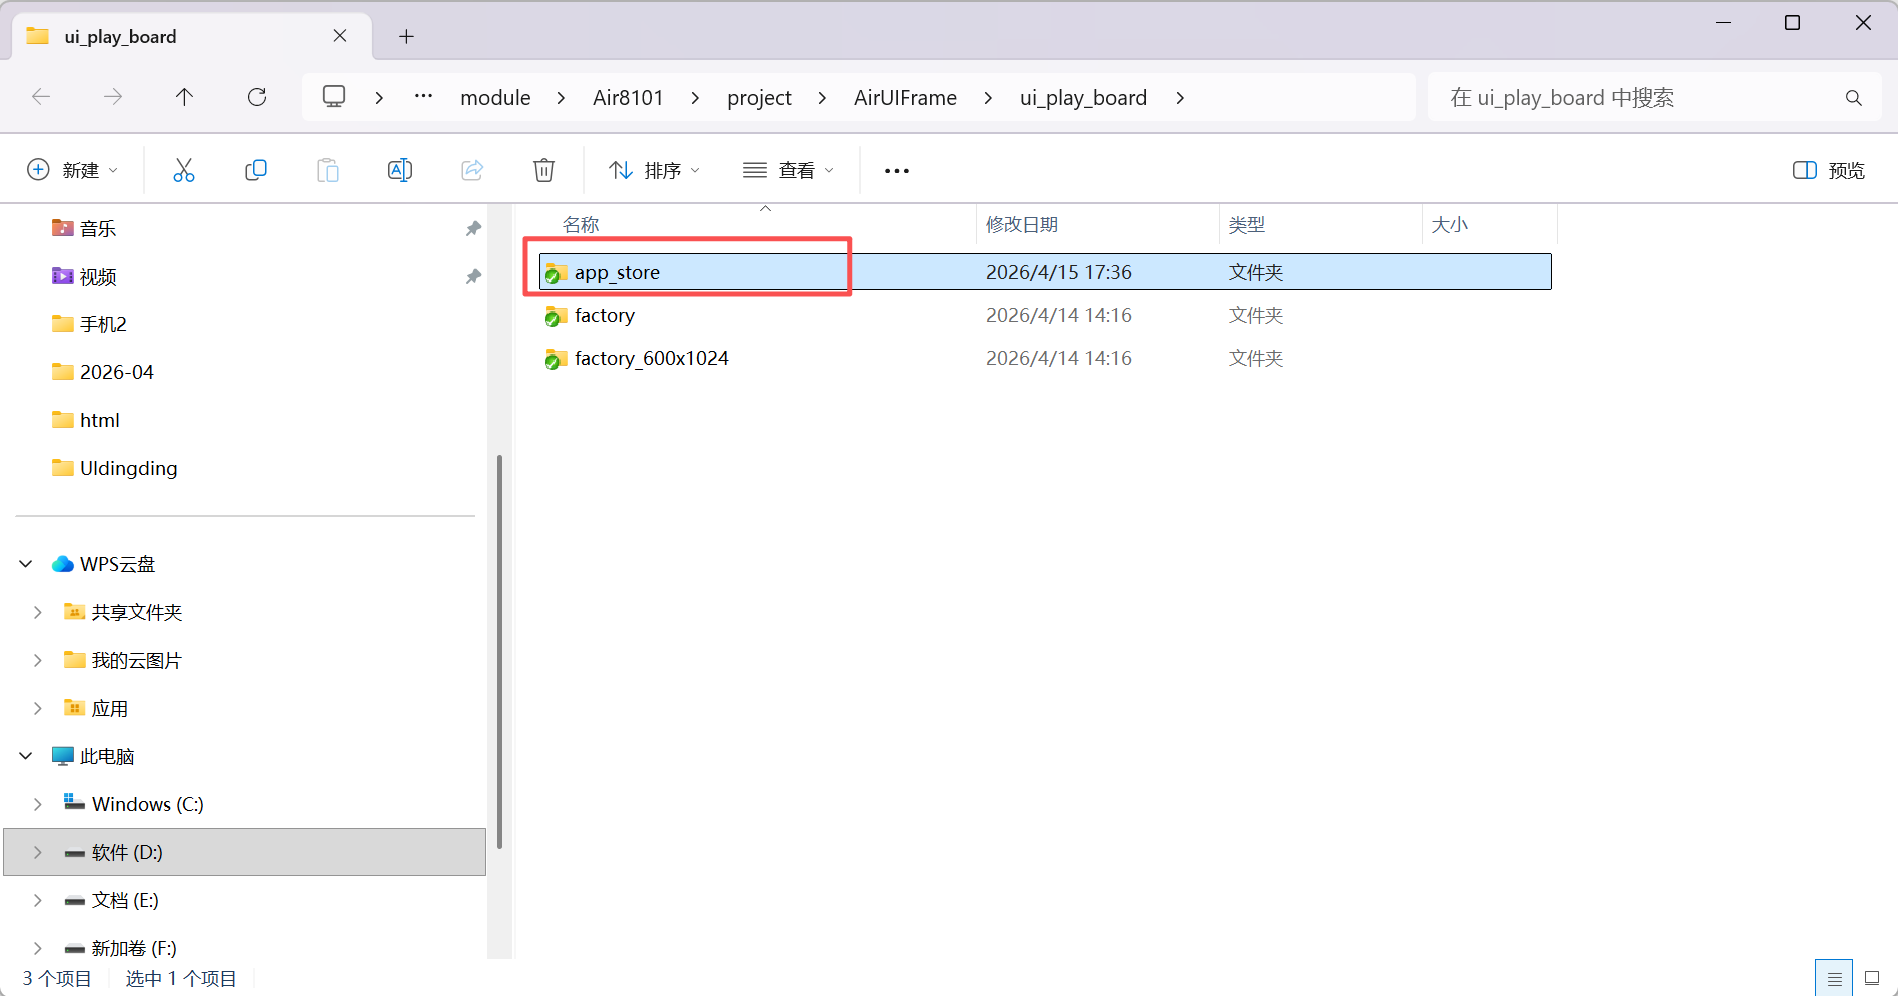
1、右键 app_store,选择 在文件资源管理器中显示
2、找到本地的 app_store 文件夹
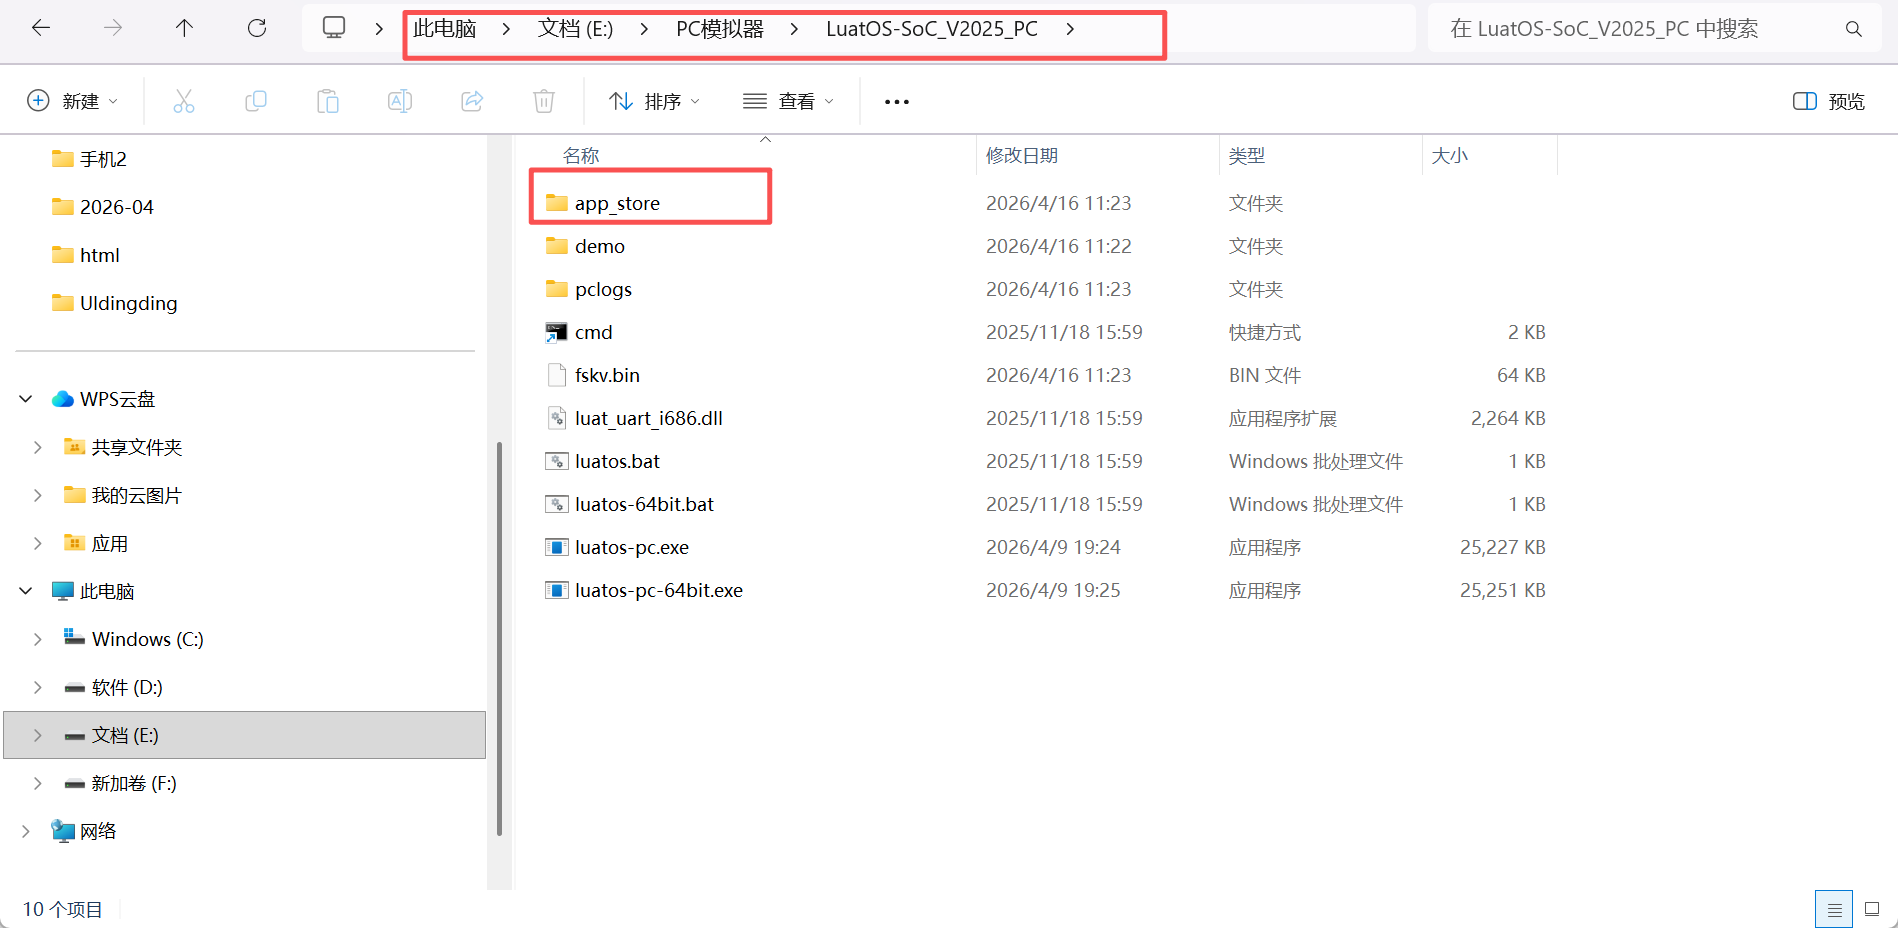
3、把 app_store 文件夹复制到 LuatOS PC 模拟器所在的目录。

可以查看 2.1 PC 模拟器章节中的操作,本教程 LuatOS PC 模拟器所在的目录是 E:\PC 模拟器\LuatOS-SoC_V2025_PC
5.2 在 PC 模拟器上运行

1、找到 PC 模拟器目录下的 cmd 快捷方式,双击打开,如下图所示
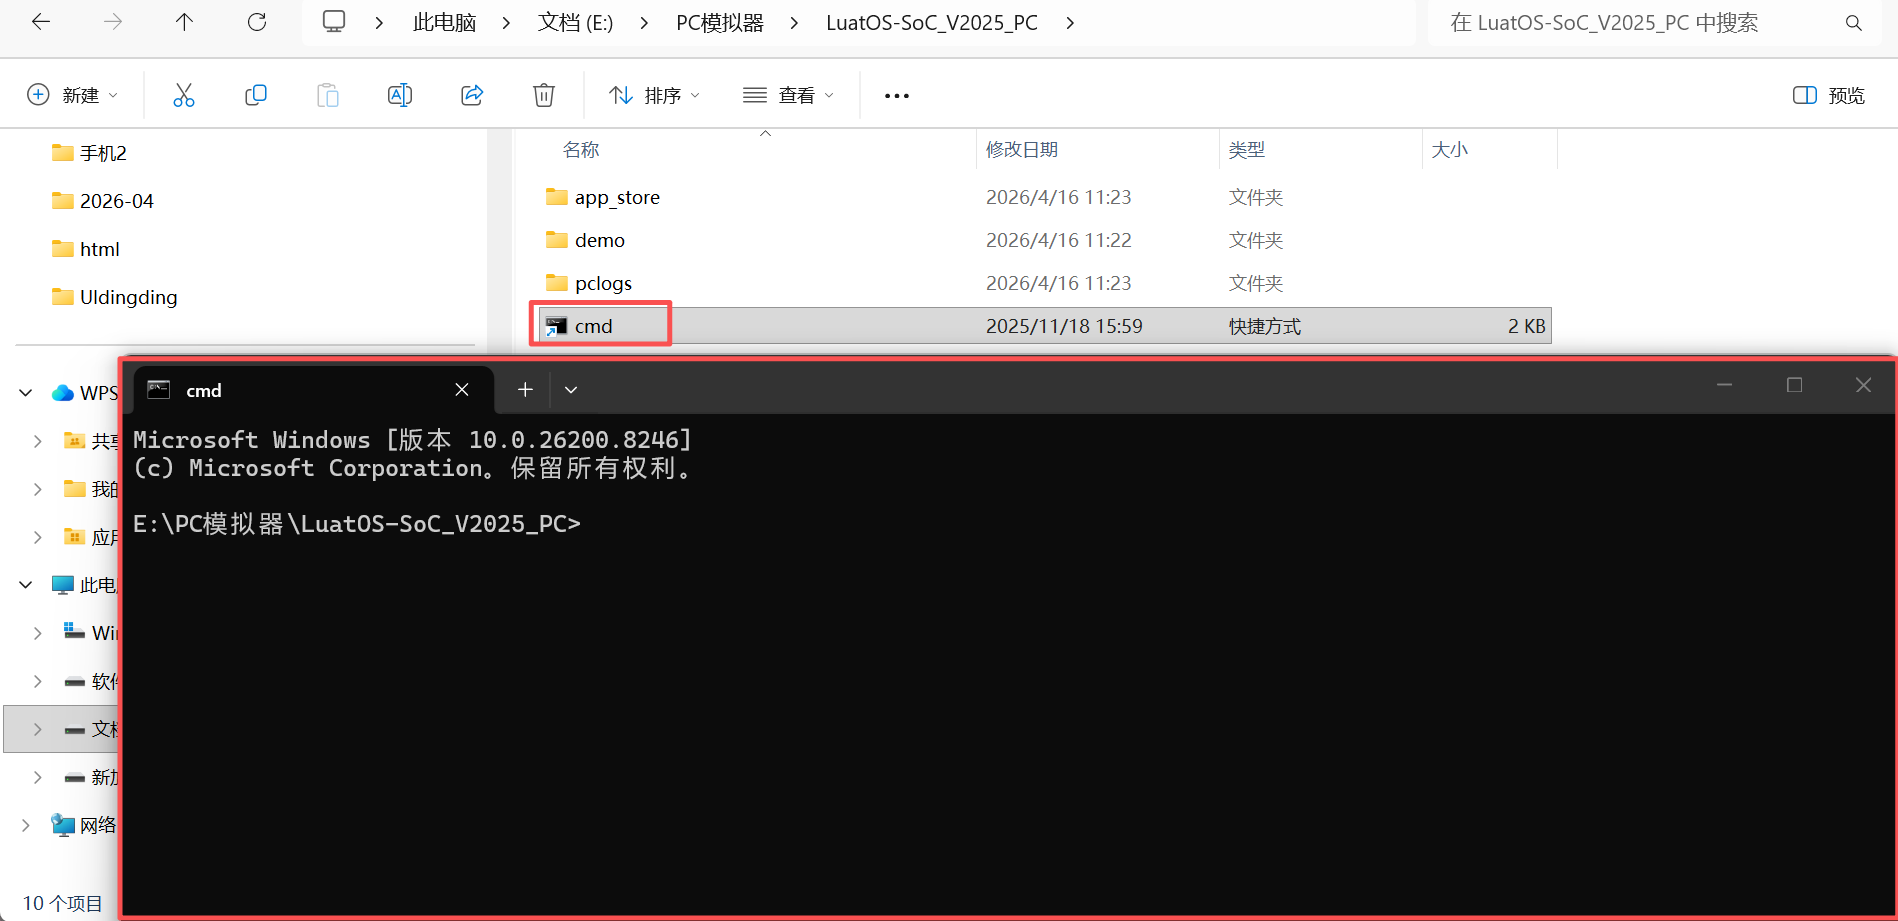
2、在命令行窗口粘贴输入以下指令:

luatos-pc-64bit.exe D:\trae\LuatOS_project\LuatOS-develop\module\Air8101\project\AirUIFrame\ui_play_board\factory\ D:\trae\LuatOS_project\LuatOS-develop\script\libs\
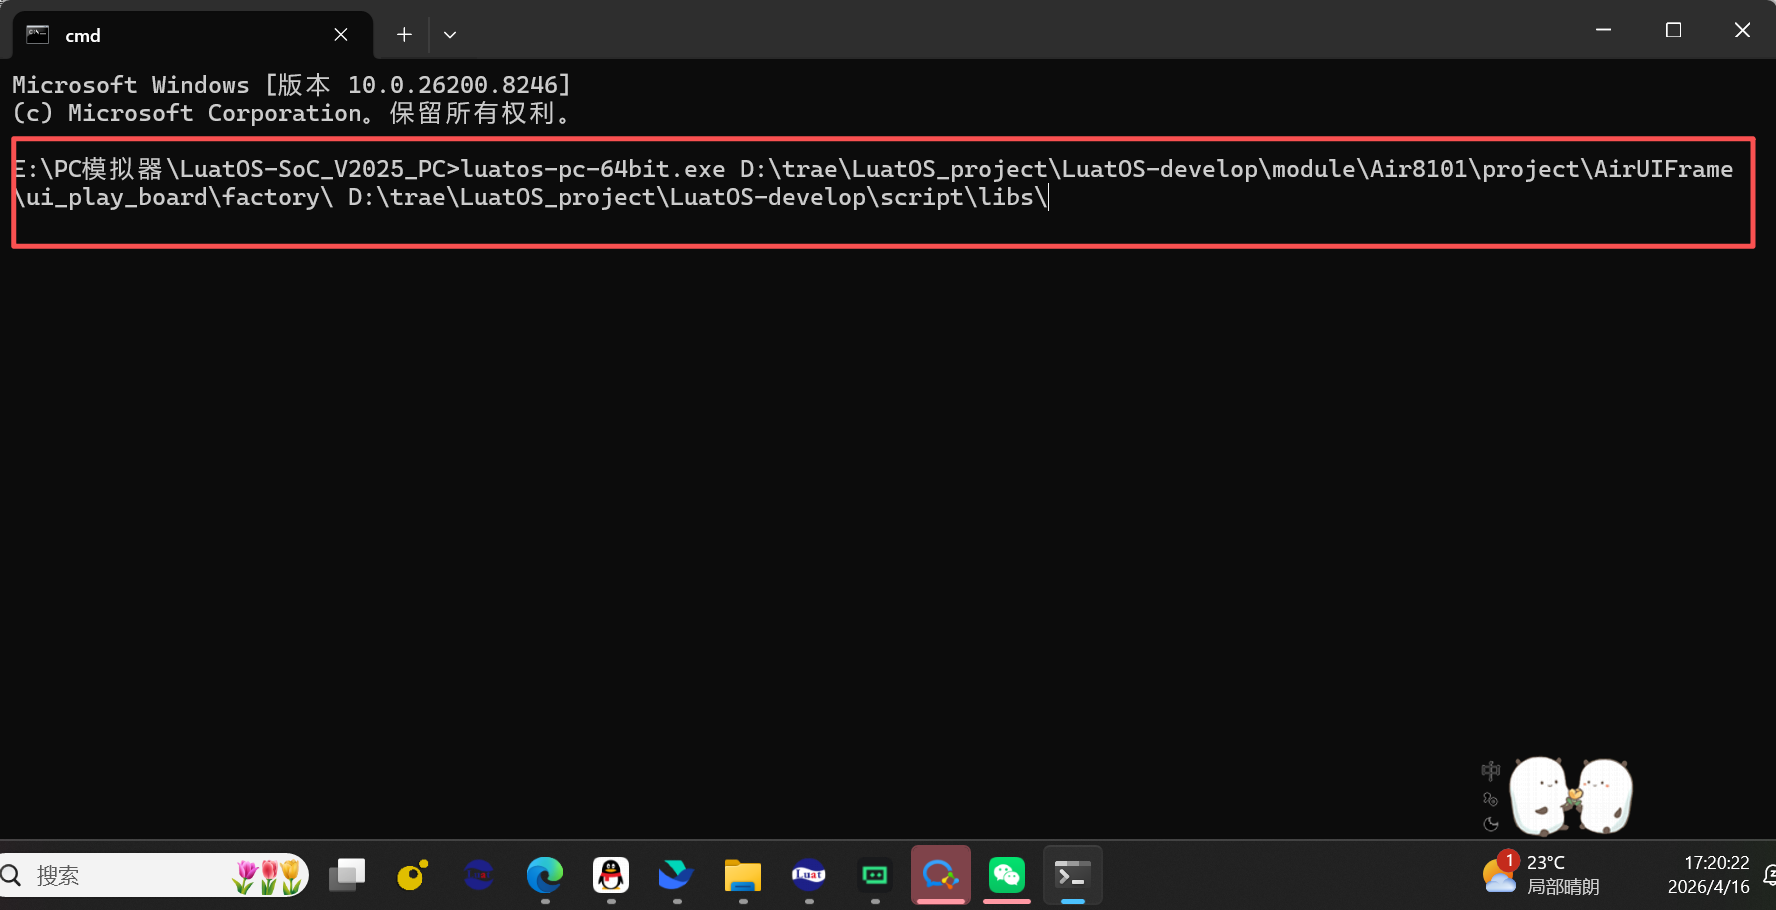
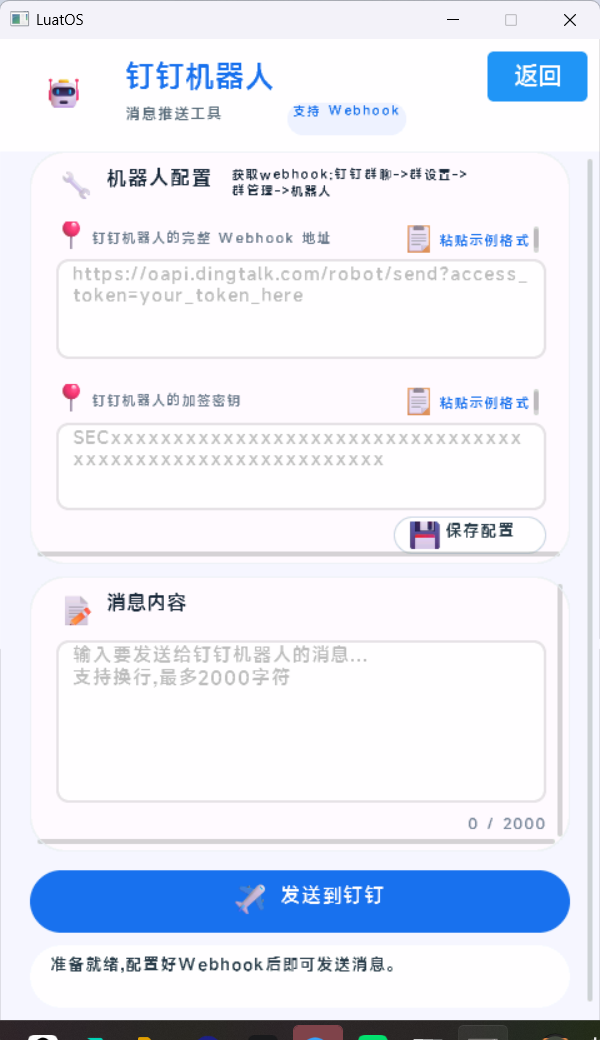
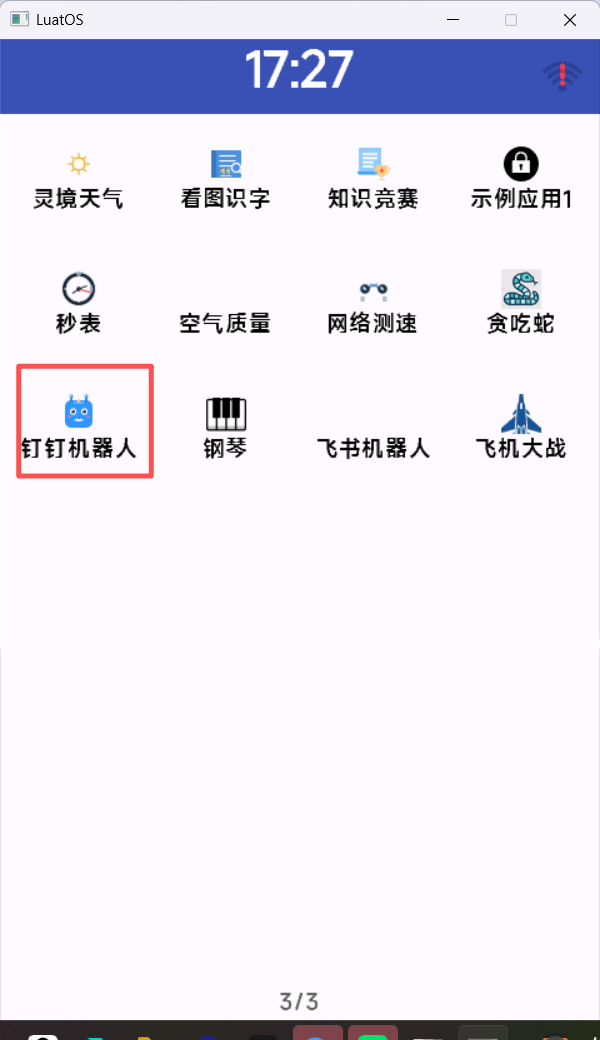
3、输入完成后单击回车键,就可以在模拟器上运行 Air8101 UI 畅玩板出厂软件的出厂软件,启动后如下图所示:

4、鼠标模拟左右滑屏,翻到第三页,就可以看到自己添加的钉钉机器人 app,点击运行测试 app 功能。
5.3 调试 app 代码

5.2 的运行结果是最终可用的 app 效果,中间的运行结果这里不再赘述,比如运行死机,或者 app 打开后图片不显示,字体问题、颜色不符等等,等你按照上述所有步骤,走到生成代码这一步的时候,整个项目已经成功了 99%,剩下的代码调试问题,可以参考智能售货机项目开发文章。

本文完整覆盖开发前期准备与核心功能实现流程,可作为项目开发与调试的正式技术参考。

【Bug已解决】Claude Desktop Cowork 报错 Workspace unavailable 解决方案 方案适用场景推荐指数确认虚拟机镜像下载完整性排查的第一步,最基础的前提检查⭐⭐⭐⭐⭐确认虚拟机平台功能已启用Windows 系统功能层面的必要条件⭐⭐⭐⭐⭐重启 CoworkVMService快速尝试恢复服务正常状态⭐⭐⭐⭐完全重启客户端排除临时性状态错乱⭐⭐⭐⭐降级使用文件工具临时替代方案,不阻塞当前工作⭐⭐⭐报错的本质是Cowork 功能依赖的虚拟机管理服务,在 Windows 应用包隔离机制下未能正确定位虚拟机文件的实际存放路径。 阅读详情

相关推荐

PCB布线避坑指南:为什么你的差分线等长总调不好?AD19蛇形等长技巧详解

本文详细解析了AD19环境下PCB差分线等长调整的核心技巧与常见问题。从差分信号等长的底层逻辑到AD19规则配置,再到蛇形等长高级技巧和信号完整性验证,帮助工程师解决差分线等长调整中的难题,提升高速PCB设计的信号质量。

weixin_28738397的博客 382

钉钉项目和飞书项目怎么选?从办公入口、流程和项目复杂度判断

钉钉项目与Teambition能力紧密结合,适合已经使用钉钉的任务和项目协作;飞书项目与飞书IM、文档和流程生态结合,适合需要可配置流程和跨空间协同的团队。若企业还需要项目与IT服务统一、资源治理或私有化,可增加独立企业平台作为第三种路径。

聚焦AI技术在企业的深度应用,致力于在实际场景中验证理论模型的可行性 186

从软体机器人到鞋垫分析:Abaqus超弹性材料(Ogden模型)仿真配置全流程

本文详细介绍了Abaqus中Ogden模型在超弹性材料仿真中的应用全流程,涵盖从实验数据导入、参数拟合到模型构建与求解优化的关键步骤。特别针对鞋垫分析等生物力学场景,提供了单元选择、接触设置和并行计算等实用技巧,帮助工程师实现高精度仿真分析。

weixin_42525385的博客 399

钉钉钉钉小程序踩坑记录 - - - - - getSystemInfoSync

文档只标明了平台最低支持版本,没有提示这两个字段在 Windows 端存在异常。

Dark_programmer的博客 224

vs code , 配置 claude code 插件, 默认选项 : --dangerously-skip-permission

摘要:本文介绍如何在VS Code中为Claude Code插件配置--dangerously-skip-permission参数,包含两种方法:图形界面设置(适合新手)和直接编辑settings.json(精准配置)。该参数会跳过权限检查,仅建议在本地测试环境中使用。配置后需通过命令面板验证参数是否生效,并注意安全风险,避免在生产环境使用。多参数配置时需用数组格式,不同版本插件可能键名略有差异。

AI天才研究院 4992

【MATLAB-app】csdn上第一套关于matlab appdesigner界面设计 系列“视频课”来啦~~

写作时间: 2020-12-10 标题: 01_为什么推荐你学习appdesigner? 目录: 1.什么是appdesigner? 2.appdesigner能干什么,有什么好处? 3.怎么学习?保证你一周内能够学会! 4.我的课程总目录 5.重磅来袭(如何获取学习资料代码+文档+视频) 正文: 1.什么是appdesigner? 2.appdesigner能干什么,有什么好处? 3.怎么学习?保证你一周内能够学会! 4.我的课程总目录 5.重磅来袭(如何获取学习资料代码+文档+视频) THE END

wind 2万+

Prometheus + Alertmanager + Dingtalk 实现钉钉群告警通知

本文介绍了基于Prometheus+Alertmanager+prometheus-webhook-dingtalk的钉钉告警通知实现方案。通过配置Prometheus采集服务器资源指标并触发告警,Alertmanager进行告警分组、抑制与通知管理,再由prometheus-webhook-dingtalk将告警转换为钉钉机器人可识别的Markdown格式消息,最终推送至钉钉群。文中详细阐述了各组件部署、配置文件编写、自定义告警模板及链路测试流程,实现了CPU、内存、磁盘等关键指标的实时告警与恢复通知,并

Noleaf的博客 291

详解YOLOv5网络结构/数据集获取/环境搭建/训练/推理/验证/导出/部署

本文给大家带来的教程是利用YOLOv5训练自己的数据集,以及有关YOLOv5的网络结构讲解/数据集获取/环境搭建/训练/推理/验证/导出/部署相关的教程,同时通过示例的方式让大家来了解具体的操作流程,过程中还分享给大家一些好用的资源,我还对其中的参数进行了详细的讲解,通过本文大家可以成功训练自己的数据集,在开始之前给大家推荐一下我的YOLOv5专栏,本专栏包含上百种YOLOv5的改进机制以及如何撰写论文的教程,手把手教大家如何改进YOLOv5非常适合科研小白。

Snu77的博客 4899

DevOps流水线-下篇-六段流水线实战与钉钉通知

上篇把骨架搭好了:从 Git 读、按tag选版本、六个 stage 全是echo。这篇把它们逐个换成真家伙——打包、扫描、做镜像、推仓库、SSH 部署,最后让钉钉在群里喊一声。本文的实验环境与前几篇,同一套机器,接着上篇继续操作。环境列表如下。

weixin_45488455的博客 394

【00】虹软2023届校招专场 ,计算机类笔试攻略(笔试考试时间、考察范围、笔试难度 等说明)

虹软科技2023校招笔试攻略:三大岗位类别(算法、算法优化、开发)分别于7月24日进行。题型包括选择题、编程题和问答题,其中算法类题目降低难度,编程题改为LeetCode模式。重点考察数学基础、机器学习、编程能力(C/C++/Python)、数据结构和算法优化等。建议根据投递岗位选择问答题,算法优化类注重系统知识和SIMD优化,开发类侧重多线程等实际应用能力。笔试结果将作为校招offer的重要参考。

程序员,他们想的是什么?他们想的永远都是技术,他们崇尚的也永远都是技术。 276

高空抛物监控系统:基于YOLOv8的轨迹追踪与可视化系统

本文详细介绍了一种基于YOLOv8深度学习模型的高空抛物监控系统,该系统能够实时检测并追踪高层建筑抛掷物的运动轨迹。文章包含完整的系统设计思路、算法实现细节、数据集构建方法以及基于PyQt5的可视化界面开发过程。我们提供了完整的Python实现代码,并讨论了系统的性能优化策略和实际部署考量。此外,我们还推荐了几个公开可用的高空抛物数据集,并详细分析了系统的应用前景和技术挑战。

YOLO 446

报修系统对接企业微信和钉钉的3种方式_千舟报修云

摘要:能打通,但“打通”有三种深度:推消息、免登录、组织架构同步。多数单位只需要第一种。先想清楚要打到什么程度,再谈接口。 一、消息推送这种打通怎么做? 做什么:新工单生成、被派单、即将超时、完工通知,推送到企业微信或钉钉的群或个人。

2601_96420099的博客 282

LLC谐振变换器软启动,不只是“慢启动”,还是“智能启动”

LLC谐振变换器的软启动,不只是“慢慢来”,而是要在控制时序、限流、响应速度之间精妙权衡。而数字控制,特别是用查表法或混合信号法,为实现真正的“最佳轨迹”提供了可能。✨小Tips:如果你的系统成本敏感,选择查表法准没错;如果你的设计目标是超高速响应,那就上混合信号的高配方案!

weixin_43199439的博客 691

案例 | 高精度具身时序数据标注:澳鹏如何支撑头部机器人企业模型迭代

具身智能落地面临高质量时序标注数据瓶颈,某头部企业与澳鹏合作,通过多基地协同、双语专家团队、标准化SOP及自研MatrixGo平台,实现5,000+小时高精度具身时序数据标注与10,000+小时审核,攻克双语语义理解、0.1秒级时间戳精度与工具缺失难题,构建可复用的数据闭环体系,显著提升模型泛化能力与数据集质量。

Appen_China的博客 232

pscad IEEE标准系统搭建说明

pscad IEEE标准系统搭建说明,包含典型的IEEE 9节点、14节点、30节点、39节点和118节点系统。内含标准测试系统的原始数据和潮流结果。

visio安装包

Microsoft Office Visio 是一款专业的制图软件。利用经过更新的形状、协作工具和数据链接图表,创建专业级图表以简化复杂的信息。

把 Agent 搬进飞书:飞书 Agent 机器人演示

本文展示下如何将 Agent 搬进飞书,协助提高日常的工作效率。

分享 Go、云原生、AI Infra 相关技术 258

Statistics and Machine Learning Toolbox

Statistics and Machine Learning Toolbox(带书签),MATLAB统计学习工具

智能化机器人系统的模块化设计自动化!

智能化机器人系统的模块化设计自动化,本质上是将系统工程中的“设计决策权”从人类专家部分转移给AI。它不是一个单一的工具,而是一套集成了建模、搜索、生成、验证的闭环工程方法论。短期:建立标准化的模块接口规范(如基于ROS 2的IDL),并编写脚本实现半自动代码生成。中期:引入知识图谱管理模块库,实现基于规则的模块推荐与组合检查。长期:探索强化学习+仿真,让系统自主探索和发现新的、非直觉的高效模块组合方式。

m0_65595995的博客 174

jdk-8u144-linux-x64.tar.gz.

该资源为搭建Linux系统Java环境用,资源的后缀为tar.gz格式的压缩包

从单机到柔性岛:工业连接器如何让机器人真正实现“一机多用”?

如今,一台机器人往往不只承担一道工序。搬运、焊接、涂胶、装配,末端工具在不同工序间快速切换,正在把传统的“专机+专用工位”带向更紧凑的柔性岛。但现场很快会发现:让机器人把工具取下来、再装上去,并不算难;真正难的是,工具切换后,动力、控制、反馈和介质能否同步、稳定地到位。一次连接如果不可靠,轻则需要人工复位,重则影响整段工艺节拍。对于自动化集成商和机器人应用端而言,工业连接器已不再是被动附件,而是把“工具可换”转化为“工艺可切”的基础接口。

SHQT888888的博客 325

环视同步与拼接的工程改法:从车规到机器人

重叠区的形状也要看:横向窄、纵向长的重叠,和四四方方的重叠,能提供的约束不一样,前者在俯仰变化时更脆弱。务实做法是给相机支架足够的刚性,把易变的安装点做成可重复定位的结构,再配一套快速校验手段。支架刚性也不是越硬越好,而是要在刚度、重量、成本之间取平衡:机器人末端对重量敏感,一味加厚支架会影响运动性能,这时更该把可重复定位和快速校验做扎实。动态范围的处理没有银弹。拼接错了,标定也救不回来:重叠区不足时,匹配点不够,任何算法都只能猜。相机装在哪里,要看机器人在典型任务中的姿态,而不是看它在展厅里站着的样子。

gunser的博客 192

语音机器人方言识别效果差怎么优化?本地小店场景调优指南(2026)

内容基于门店语音接待配置和方言场景排障的实际过程整理。ASR 热词权重机制、置信度分级、方言模型覆盖范围等描述,参考主流云 ASR 和语音机器人平台的通用设计思路;文中 CER、意图准确率、澄清次数、兜底率等阈值为本地实测经验值,第七节案例样本量有限(50 通录音),数字仅作方向性参考,不构成对任何方言或地区的普适结论。具体参数以平台文档和本地实测结果为准,文中配置片段为示意,不构成具体产品配置指南。

weixin_47312655的博客 305

手术机器人薄膜开关的5项医疗级验证:从消毒剂兼容到寿命测试的工程落地指南

A:电气安全 IEC 60601-1 / GB 9706.1,生物相容性 ISO 10993-1,EMC 按 IEC 60601-1-2,ESD 按 IEC 61000-4-2,供应商体系要求 ISO 13485。如果你正在做手术机器人或医疗设备的整机设计,欢迎在评论区交流面板选型、消毒流程定义和防护结构设计中的实际问题。手术室常用 75% 酒精、含氯消毒液、过氧化氢湿巾反复擦拭,面板的油墨、面涂和背胶都要经得住。:接触放电常见 ±8 kV、空气放电 ±15 kV,面板的接地层和面涂要配合整机设计。

BSD_HY的博客 366

率能半导体 SS6944T四路半桥驱动芯片:60V/2.5A,覆盖纺织机械、工业自动化、办公自动化、机器人四大应用场景

率能半导体SS6944T是一款面向工业与自动化领域的四路独立半桥驱动芯片,支持8V–60V宽电压、2.5A峰值电流及双电源供电(±30V),集成浮动接地与内置3.3V LDO,可灵活驱动两个直流电机、一个步进电机或四个螺线管。其低导通电阻(440mΩ)、ETSSOP28封装带散热焊盘,兼顾高效率与紧凑布局。具备过流、过温、欠压保护及nFAULT故障输出,支持快慢衰减模式与输出并联,适用于纺织机械、工业自动化、办公设备与机器人等多场景,是高母线电压下多路电机驱动的理想解决方案。

2501_92263958的博客 142

将物理先验嵌入机器人学习:从经典力学到 VLA 与 WAM

本文综述了将物理先验嵌入机器人学习的三条路径:数据与表示、模型架构、训练损失,强调其位置决定约束效力。通过夹取软物体案例,阐明运动学、动力学、接触与材料特性在任务中的分层作用。指出物理先验非万能,需匹配实际条件;强约束可加速学习,但误用会引入偏差。提出“有效刚度”等概念,强调主动探测与参数辨识的重要性,并警示仅靠单一方法无法保障安全执行,需结合在线验证与控制闭环。

lovely_yoshino的博客 851

用于医疗的磁驱动柔性微机器人研究进展!

磁驱动柔性微机器人已从“能动的小软虫”走向器官适配、诊疗一体、可释药可成像的原型系统,下一步竞争焦点是体内闭环控制、材料长期安全性与临床级系统集成。你想先深入哪条技术线:磁化编程制造、体内闭环控制,还是具体器官(脑/胃/心/血管)应用?

m0_65595995的博客 185

数字孪生如何支持具身智能?从Real2Sim、机器人训练到Sim2Real闭环

真正的技术升级,是把过去用于“看世界、管空间”的数字孪生能力,进一步转化为机器人能够使用的场景重建、空间语义、物理仿真、虚拟验证、训练评测和运营环境。验证成熟的仿真平台等基础软硬件还应进一步扩大应用。从AES等数字孪生技术基础进一步发展到AperOne的选型评测、仿真训练和运营闭环,可以看作这一技术路线的具体实践:数字孪生不再只是描述现实世界,而开始成为机器人理解、验证和进入现实世界的中间层。**核心关键词:**数字孪生、具身智能、机器人仿真、场景重建、Real2Sim、Sim2Real、机器人评测。

Luckytiger09的博客 308

Super Odometry 2.0:相机与激光雷达退化后,机器人如何继续估计运动

Super Odometry 2.0提出四层自适应机制,应对黑暗、重复走廊、浓烟等退化场景下的运动估计挑战。系统通过特征层筛选可靠观测,方向层识别弱约束方向,引擎层动态调整因子图融合策略,最终在外部感知失效时启用学习式IMU里程计。其核心为因子图与神经网络间的双向反馈——正常时用真实位姿训练模型,退化时由模型提供运动先验,实现互惠融合。实测验证覆盖200公里、800小时,单次路线2966米端点漂移仅20厘米,展现了强鲁棒性与实用性。

lovely_yoshino的博客 887

从VLM规划器到机器人智能体:面向依赖历史信息的操控任务自演化框架

26年10月来自中科大、上海AI实验室、上海交通大学、阿联酋MBZAI和浙大的论文“From VLM Planners To Robotic Agents: Self-evolving Harnesses for History-dependent Manipulation”。SERA 的主要价值,在于把机器人的任务记忆、执行判断和失败修复组织成一个可修改、可验证的系统;论文支持这种系统设计能改善既定任务上的表现,但尚不足以证明广泛的自主进化与泛化能力。

yorkhunter的博客 711
上一篇: 物联网视频终端:Air8101 RTMP 推流方案实现
下一篇: OpenLuat 自动售货机应用基础说明
学无止境的小孩
博客等级 码龄2年 1092粉丝 296原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值