AI招聘平台TaTiO获百万美元融资;Google数据科学系列课;批量图片转文字工具;无人驾驶4D雷达数据集;3D医学影像检测库 | ShowMeAI资讯日报

nnDetection安装到使用,包括环境搭建,数据预处理和训练(没有使用docker) nndetection在服务器上部署过程,包括环境搭建,依赖包下载,数据预处理,训练等 阅读详情

👀日报合辑 | 📆电子月刊 | 🔔公众号下载资料 | 🍩@韩信子

📢 TaTiO:人工智能招聘平台,获530万美元融资

https://www.calcalistech.com/ctechnews/article/bjhqxus7j

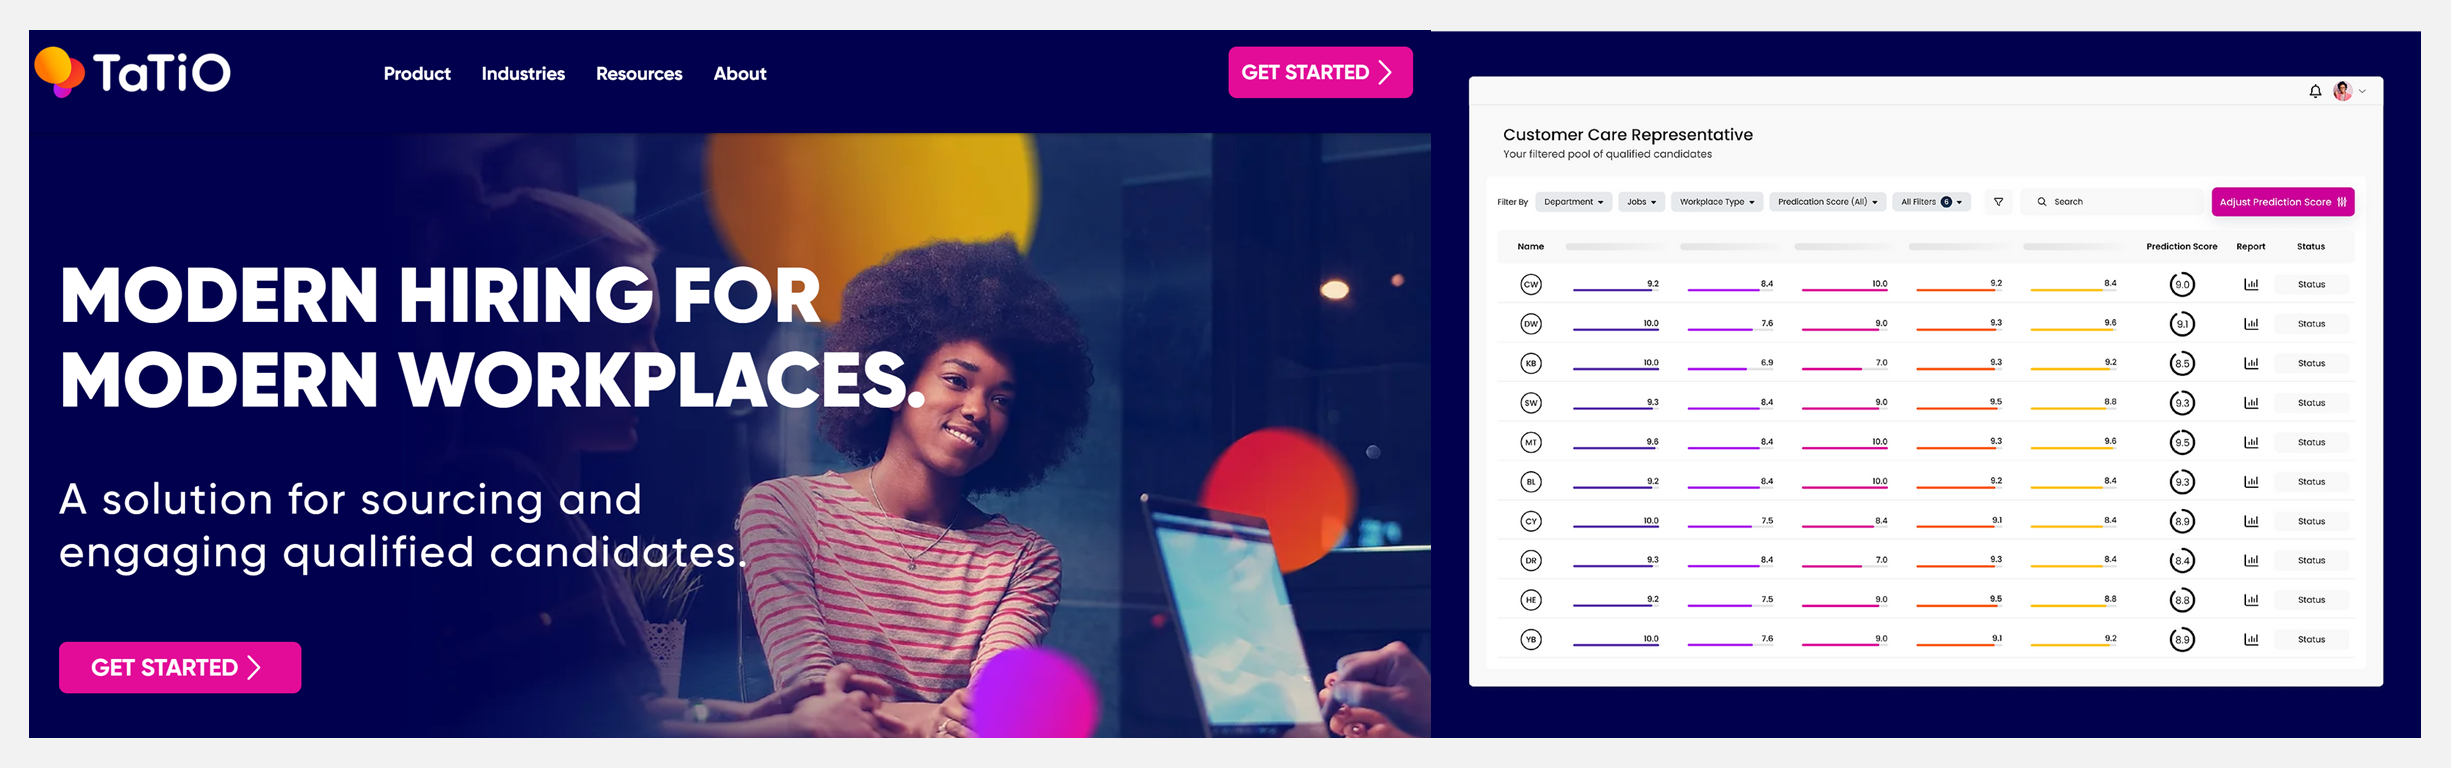
TaTiO 是一家人工智能招聘平台,利用其AI模型寻找和审核求职者,并向雇主提供预审合格的候选人进行面试,帮助公司选用合格的工人填补空缺职位,可以减少50%的雇佣时间和30%的雇佣成本。近日,TaTiO 宣布获得了530万美元的天使轮融资。

TaTiO 寻找潜在的候选人并模拟工作任务,使用AI跟踪并分析每位候选人的行为,生成一份包含岗位预测分数的报告,并在第一次面试之前提交给雇主作为评估参考。此外 TaTiO 还会不断了解雇主的偏好,提高他们的求职者与雇佣者的比例。
工具&框架

🚧 『Umi-OCR』批量图片转文字工具

https://github.com/hiroi-sora/Umi-OCR

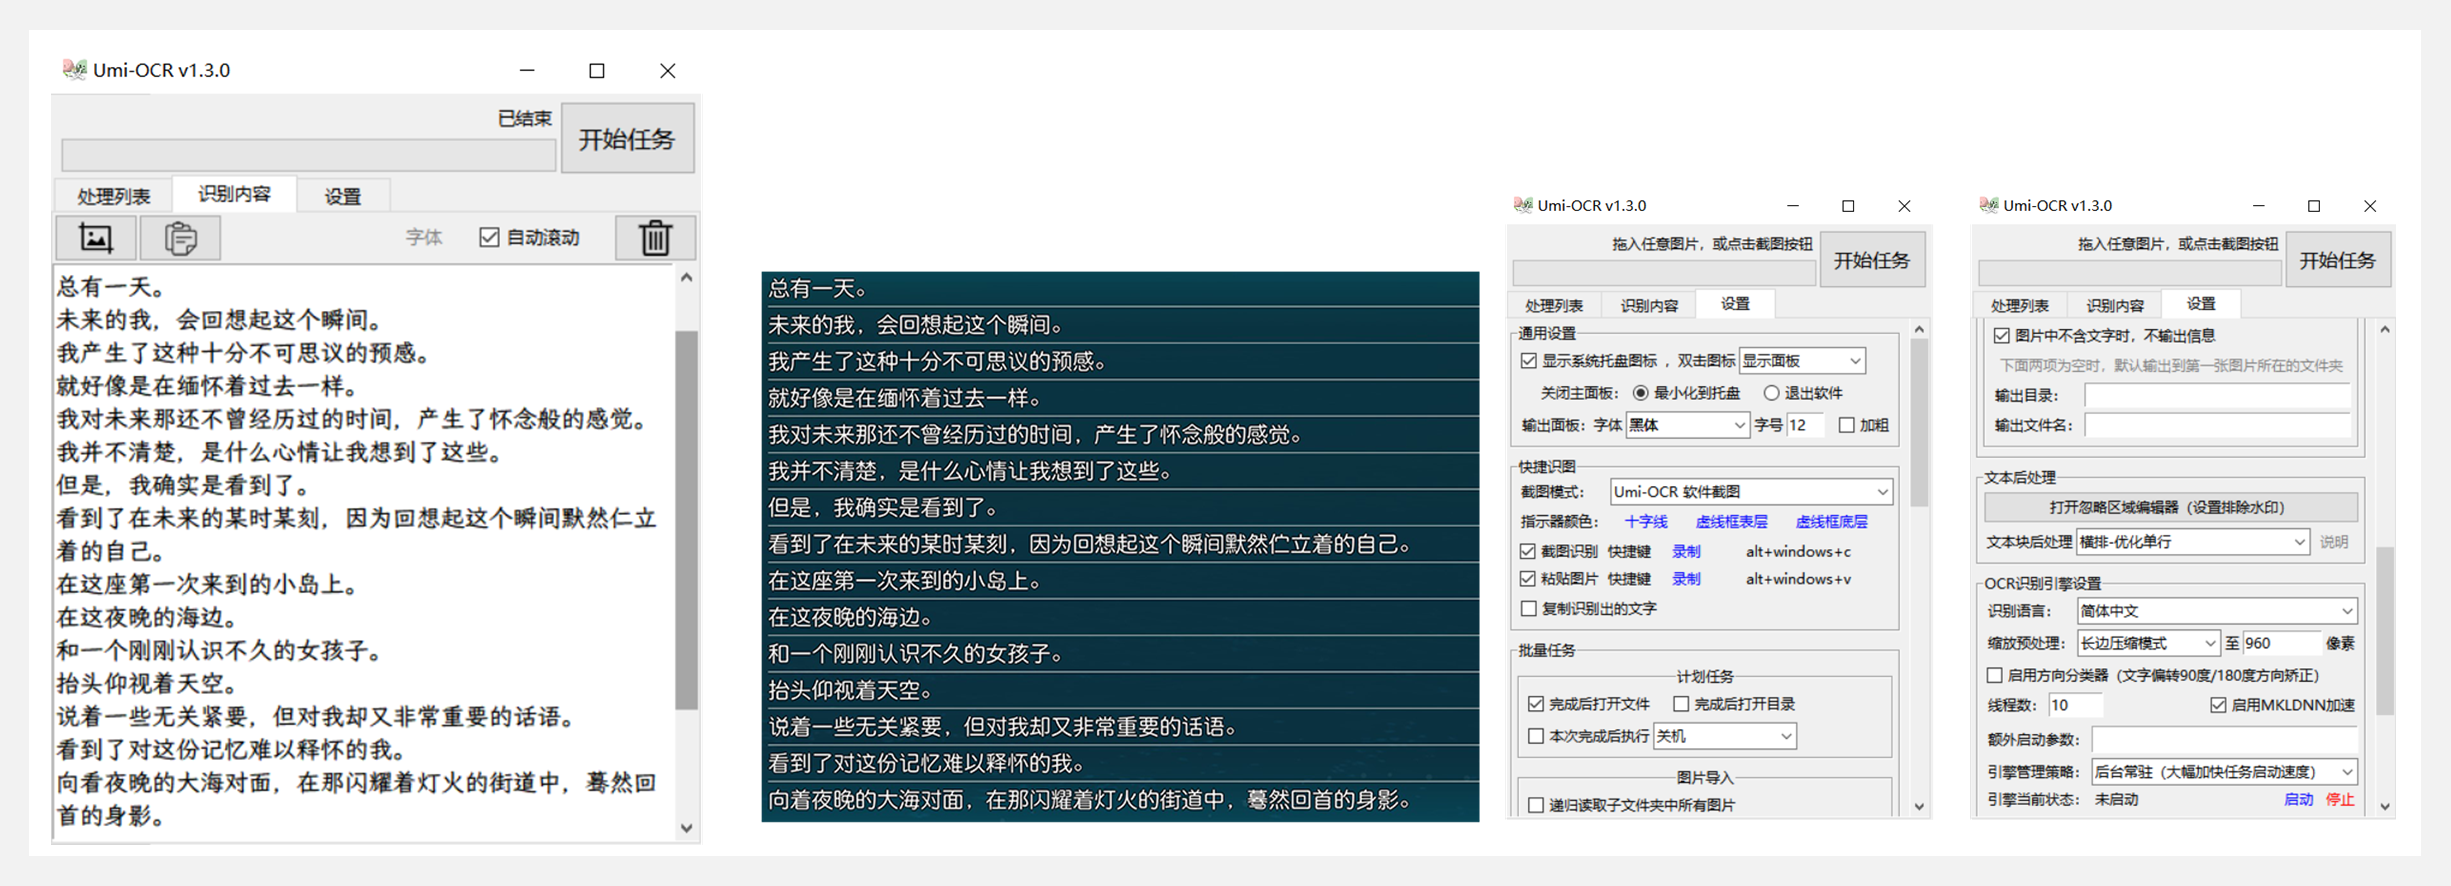
OCR批量图片转文字识别软件,带界面,离线运行。可排除图片中水印区域的干扰,提取干净的文本。基于PaddleOCR实现。
🚧 『TransOAR』3D医学影像检测Transformer库

https://github.com/bwittmann/transoar

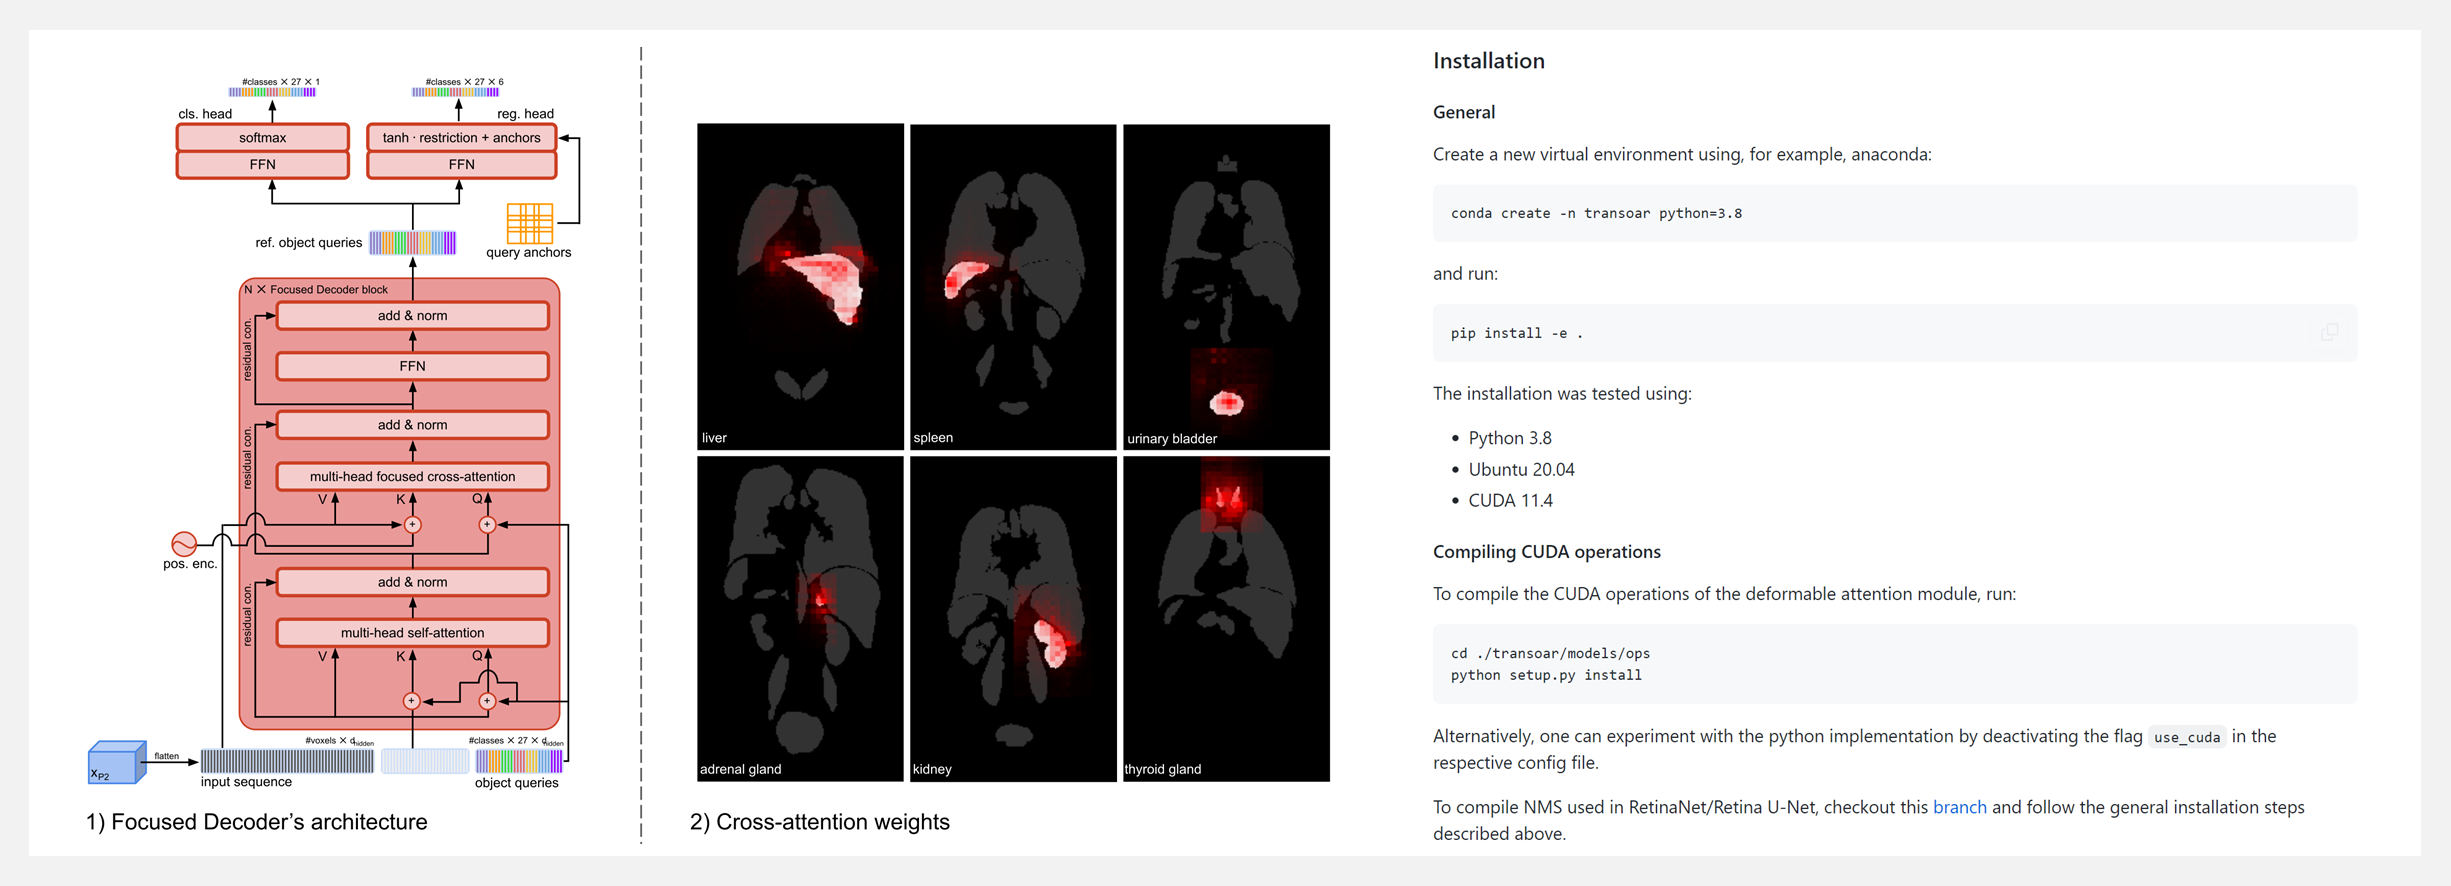
TransOAR 项目最初是为基于 Transformer 的医学影像问题器官检测而开发的,包含了三种三维检测 Transformer 的代码,即 Focused Decoder,DETR 和 Deformable DETR。
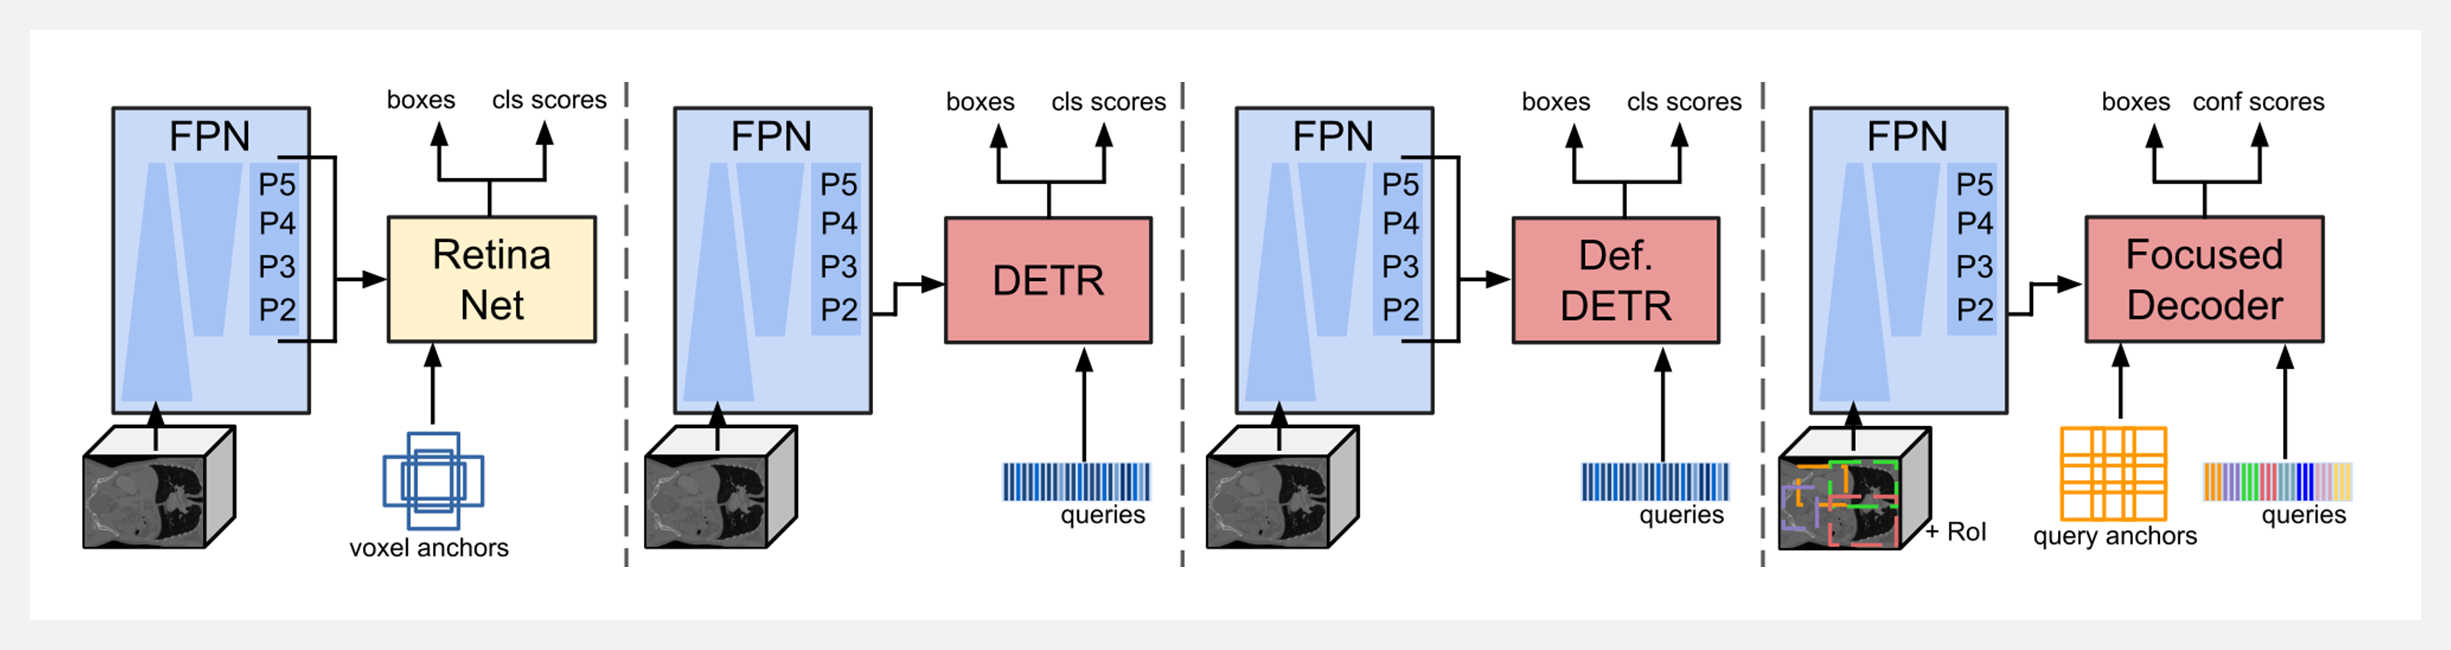
此外,工具在训练管道中采用了来自nnDetection的RetinaNet/Retina U-Net,以确保与传统的基于CNN的检测器的结果的可比性。
🚧 『EvilTree』经典tree命令的Python重制版

https://github.com/t3l3machus/eviltree

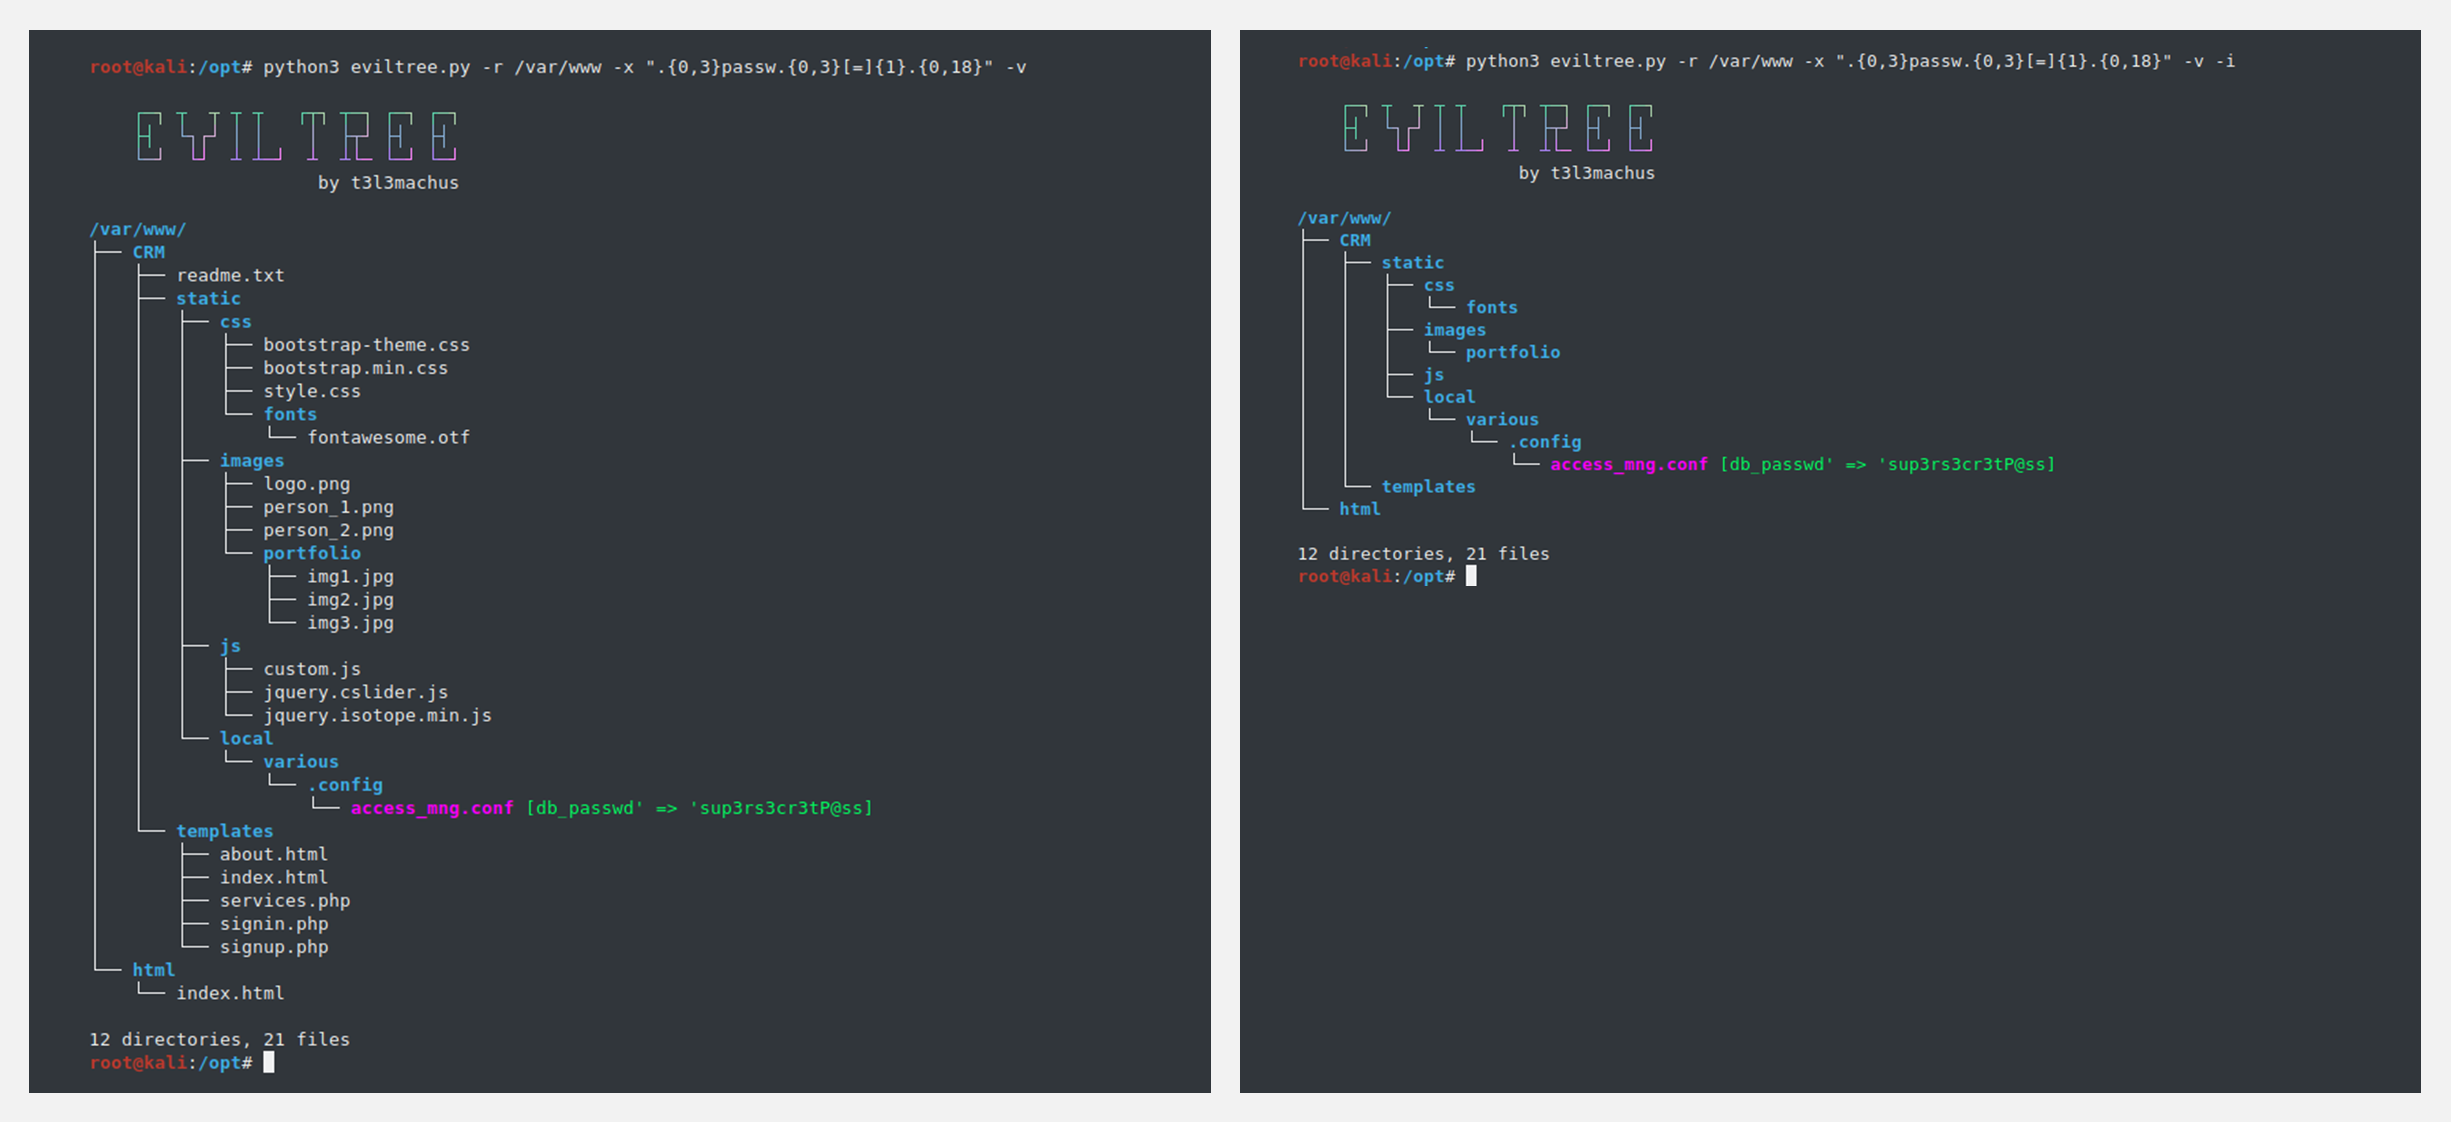
EvilTree 是一个独立的 Python3 的经典命令『tree』的翻版,具有在文件中搜索用户提供的关键字/regex的额外功能,突出显示那些包含匹配的文件,以及这些文件在文件夹的层次结构中的位置。
🚧 『Stanford Nimble』深度学习物理引擎

https://github.com/keenon/nimblephysics

https://nimblephysics.org/

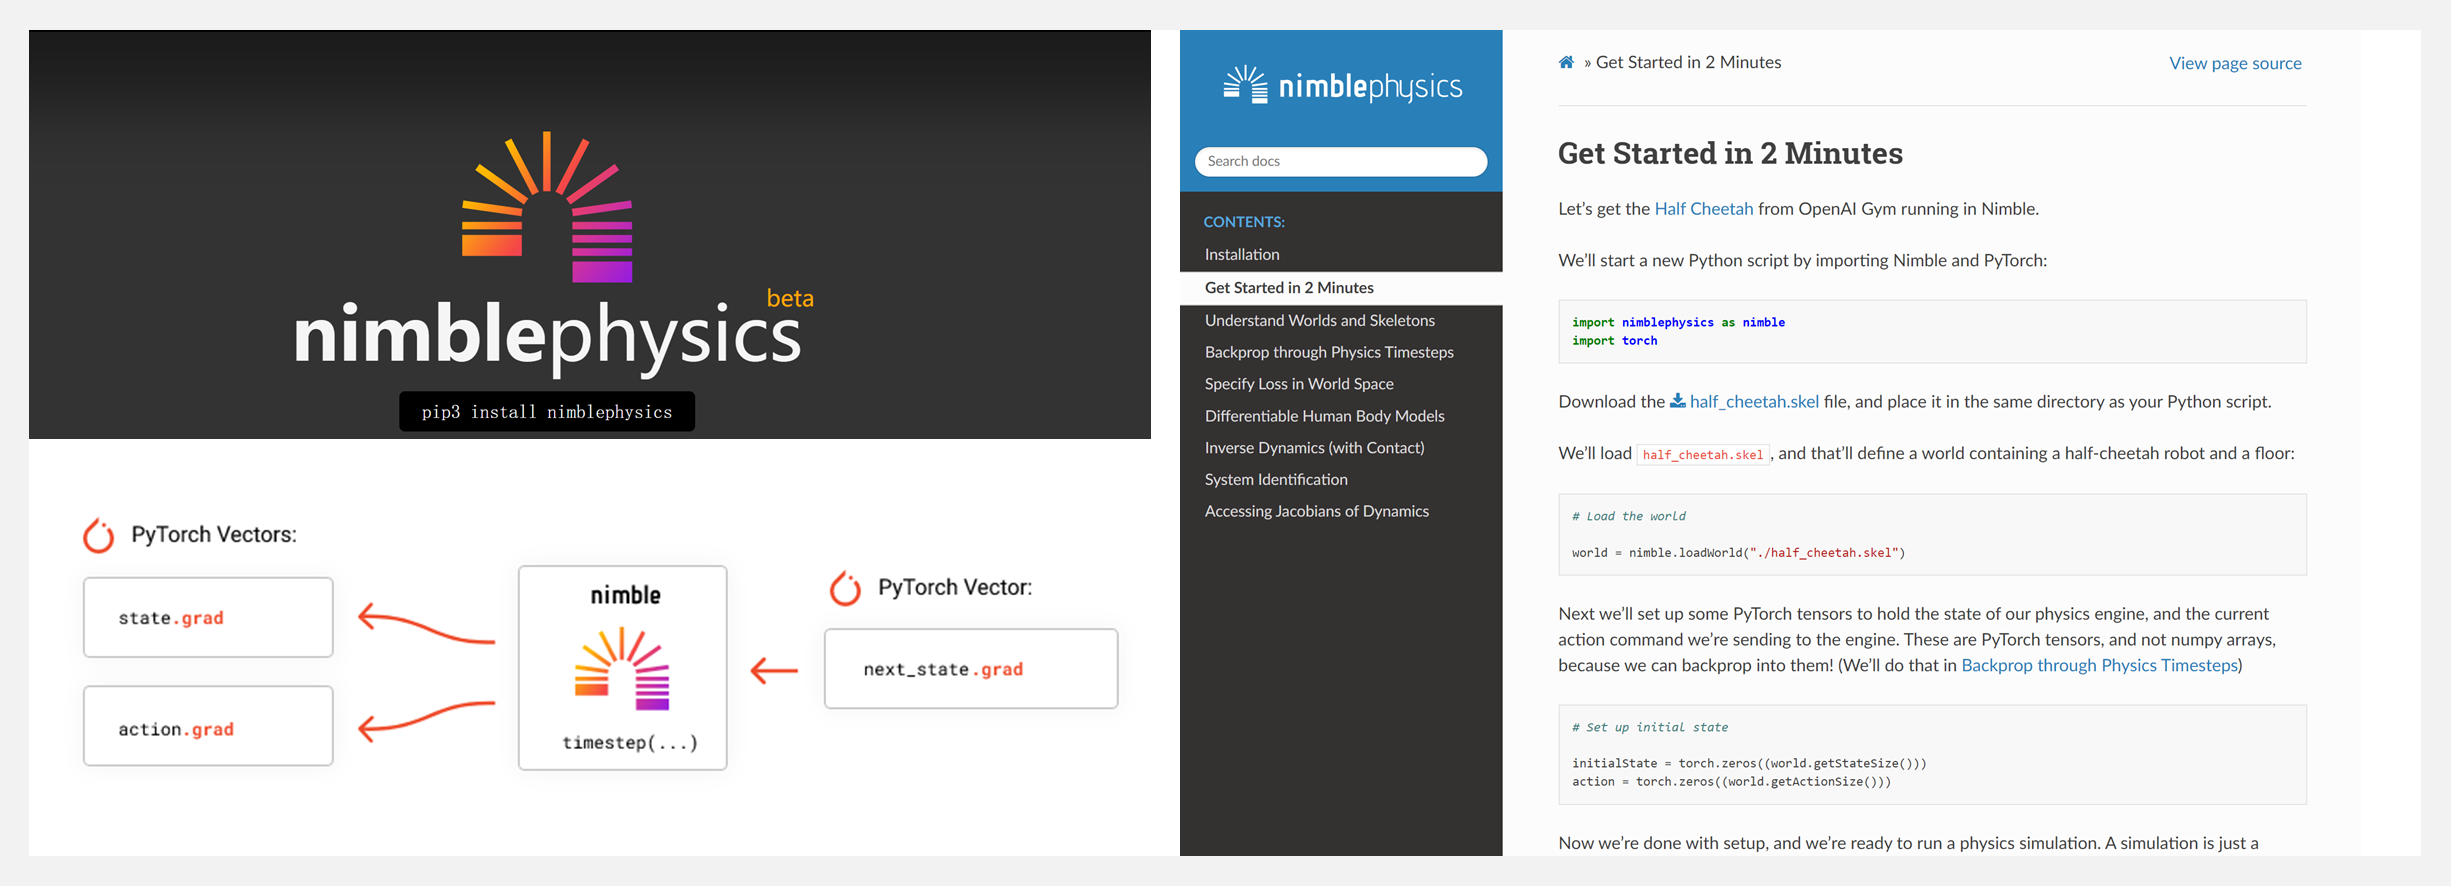
Nimble是斯坦福大学开发的工具库,是目前流行的物理引擎DART的一个可解析微分版本。借助于Nimble,你可以在PyTorch神经网络中,使用很多功能,包括动力学的快速雅各布运算,以及使用物理时间步长作为非线性计量。
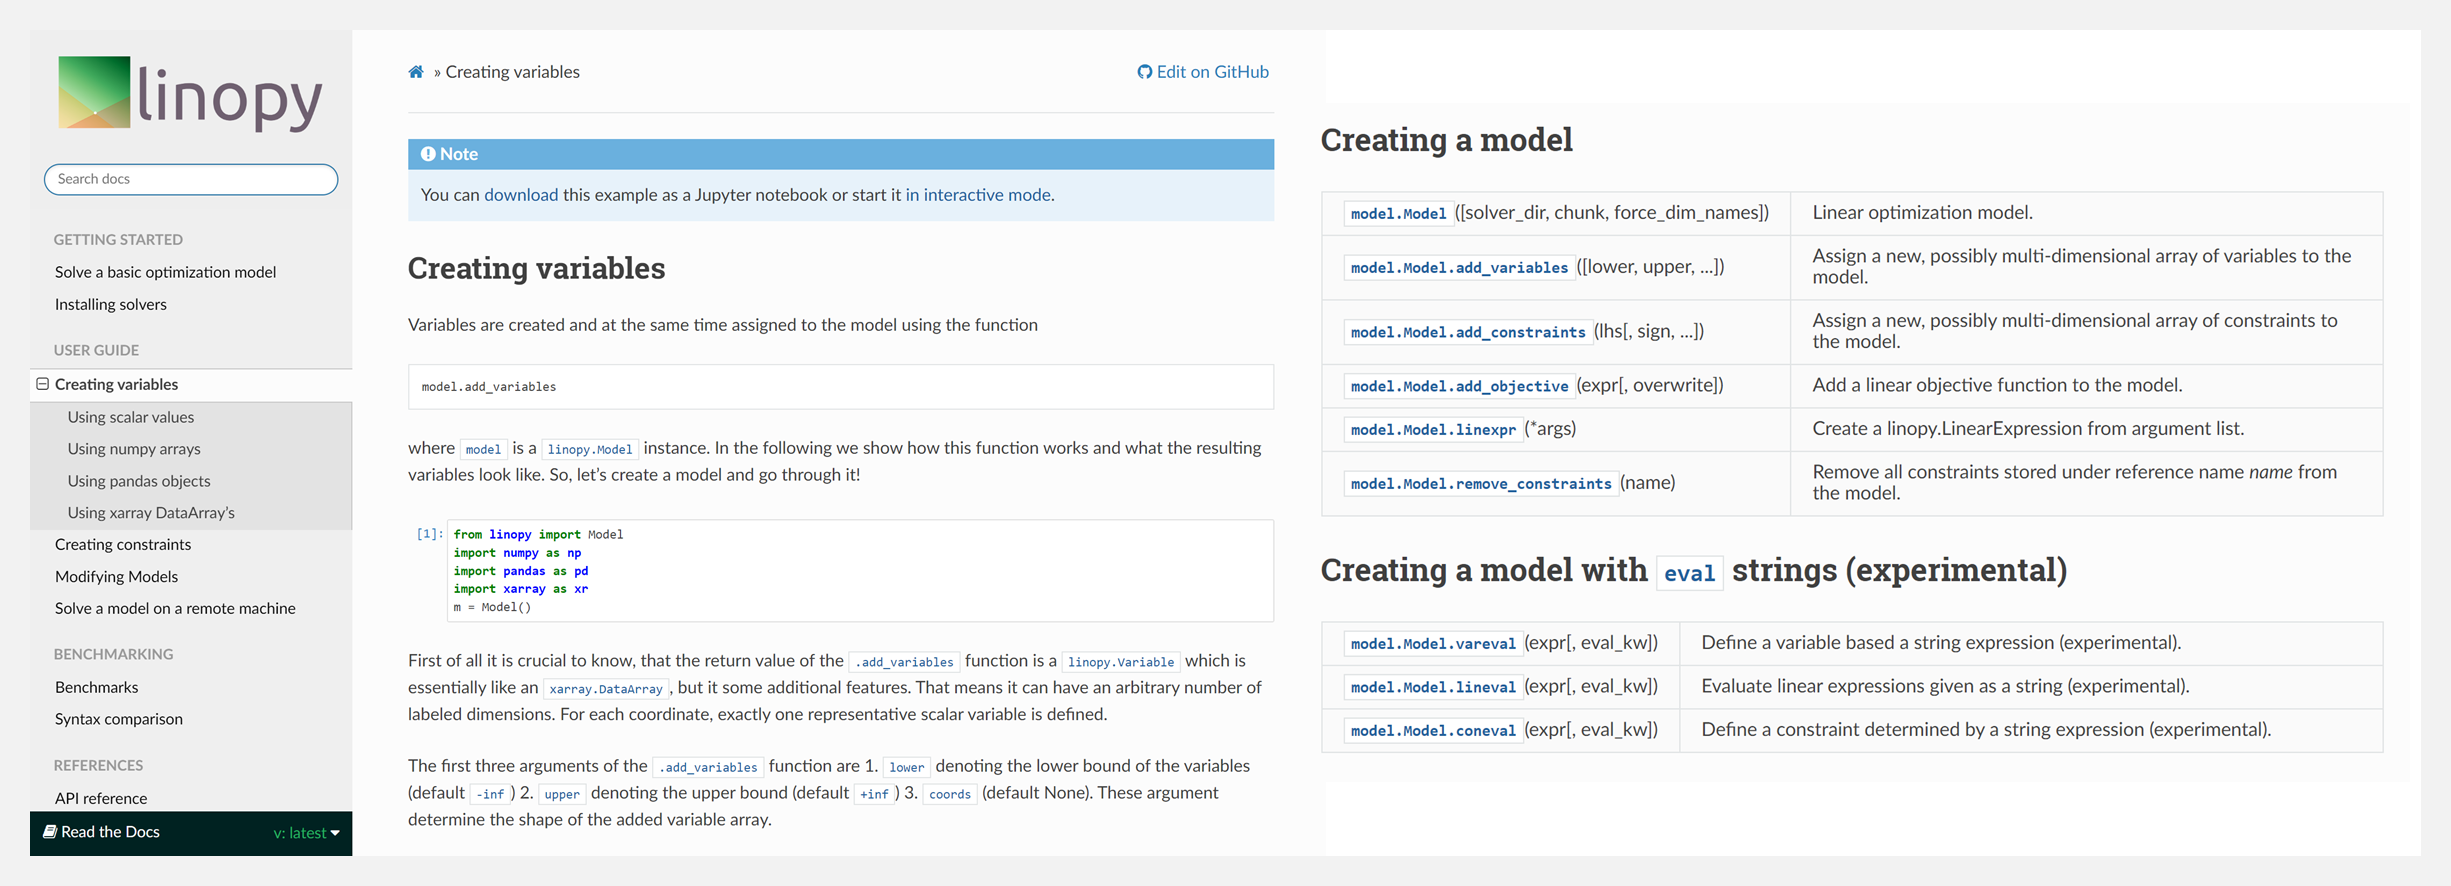
🚧 『linopy』使用现实世界的数据进行线性或混合整数优化

https://github.com/PyPSA/linopy

https://linopy.readthedocs.io/en/latest/

linopy 是一个开源的 Python 包,它实现了现实世界数据的线性或混合整数优化。它构建了 xarray 和 pandas 等数据分析工具库之间的桥梁。该项目旨在使python中的线性编程变得简单、高度灵活和高性能。
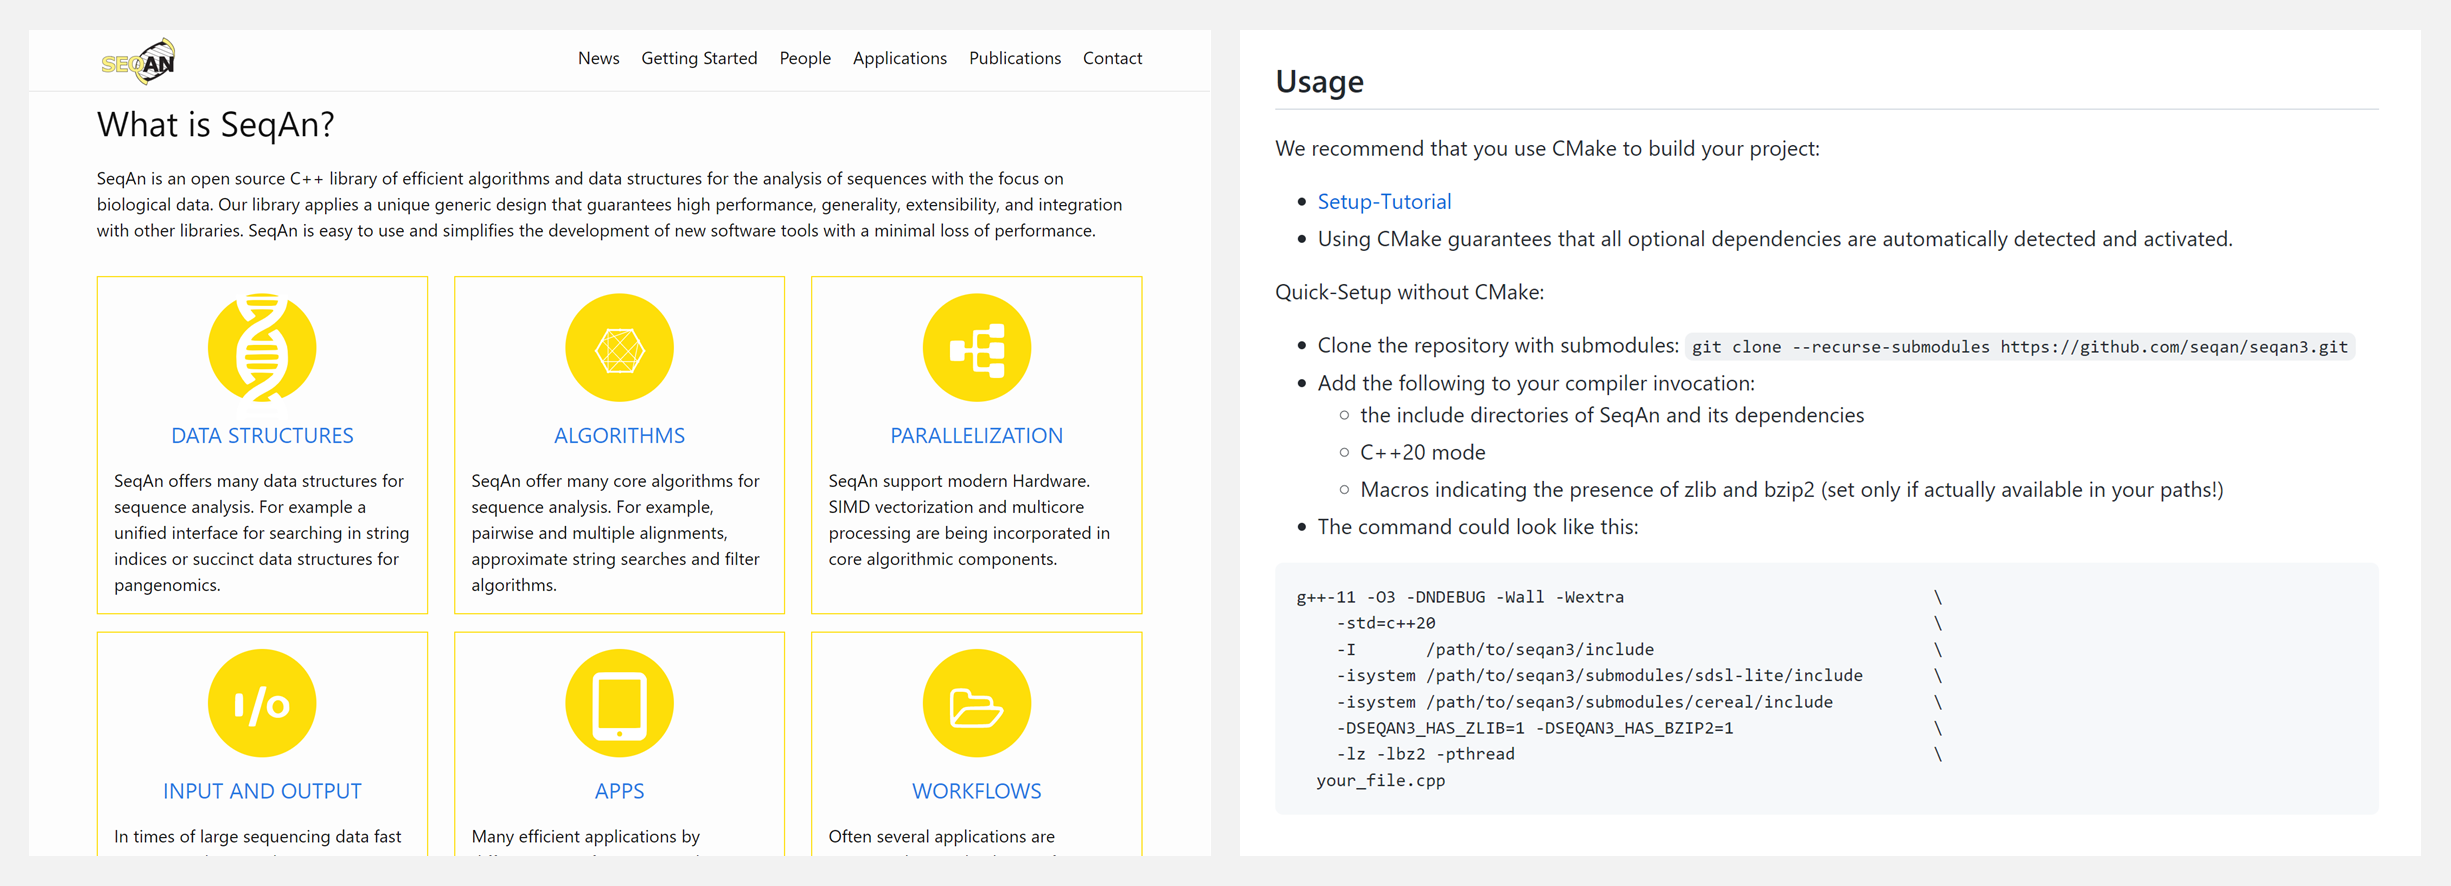
🚧 『SeqAn3』现代C++生物序列分析模板库

https://github.com/seqan/seqan3

https://www.seqan.de/

SeqAn3 用于分析生物序列的流行的 SeqAn 模板库的新版本。它通过提供通用的算法和数据结构来实现高性能解决方案的快速开发。SeqAn3 具备序列表示和转换、全文索引和高效搜索、序列比对、常用文件格式的输入/输出等特点。
博文&分享

👍 『Google数据科学课程』

🧭 Learn Python basics for data analysis / Python数据分析基础

https://learndigital.withgoogle.com/digitalunlocked/course/learn-python-basics-for-data-analysis

本课程旨在讲解 Python 编程语言的基础知识,尤其是如何用于数据分析。包含以下内容:

  • Set up Your Python Work Environment(设置Python工作环境)
  • Handle Fundamental Functions and Objects(基本函数和对象操作)
  • Organize Objects and Manage Program Flow Within a Project(在项目中组织对象并管理程序流)
  • Use Specialized Python Libraries(使用特殊Python库)
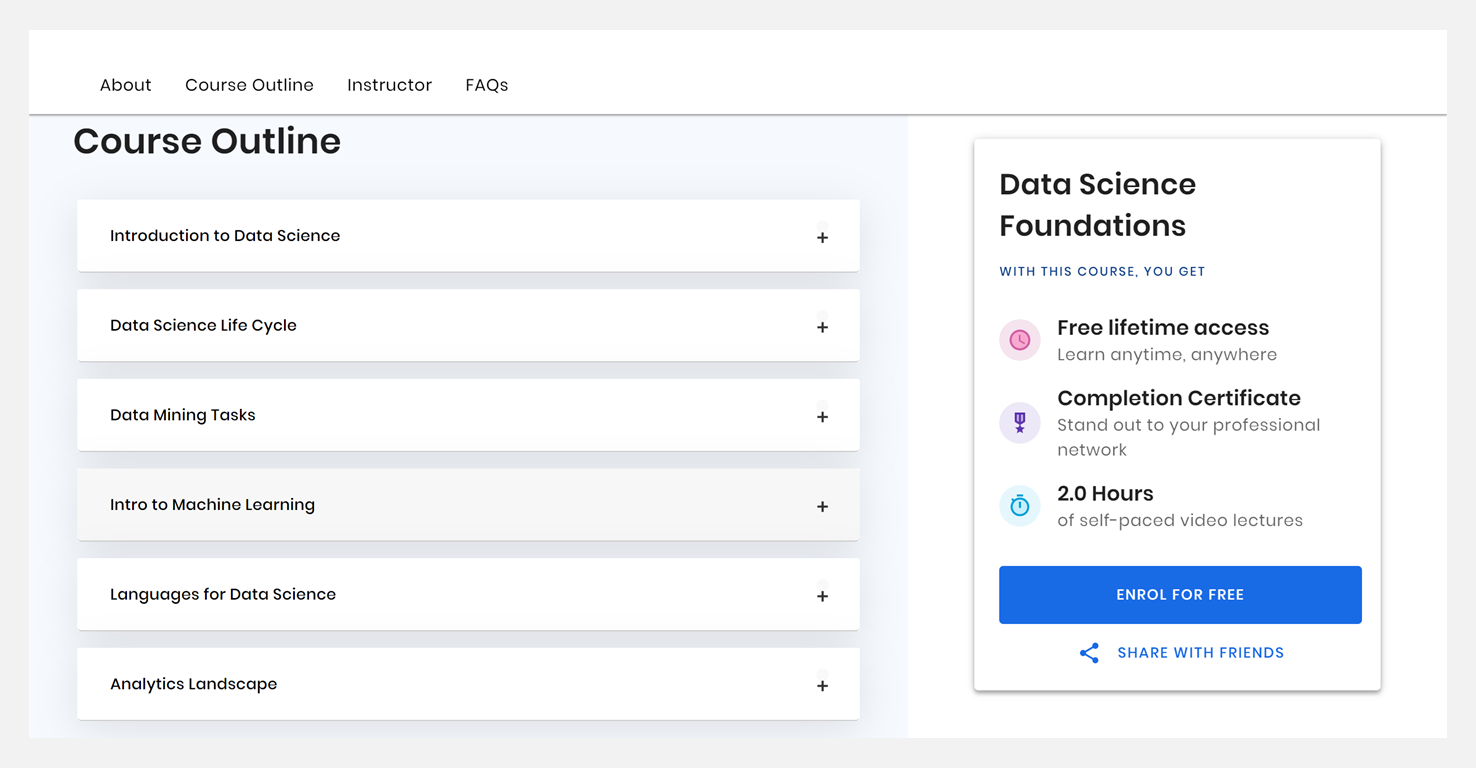
🧭 Data Science Foundations / 数据科学基础

https://learndigital.withgoogle.com/digitalunlocked/course/data-science-foundations

数据科学可以从结构化数据&非结构化数据中提取有效信息。由于数据的增长和技术的发展,数据科学领域出现了巨大的增长。本课程将全面介绍数据科学和数据分析的相关基础知识。

  • Introduction to Data Science(数据科学导论)
  • Data Science Life Cycle(数据科学生命周期)
  • Data Mining Tasks(数据挖掘任务)
  • Intro to Machine Learning(机器学习简介)
  • Languages for Data Science(数据科学语言)
  • Analytics Landscape(分析环境)

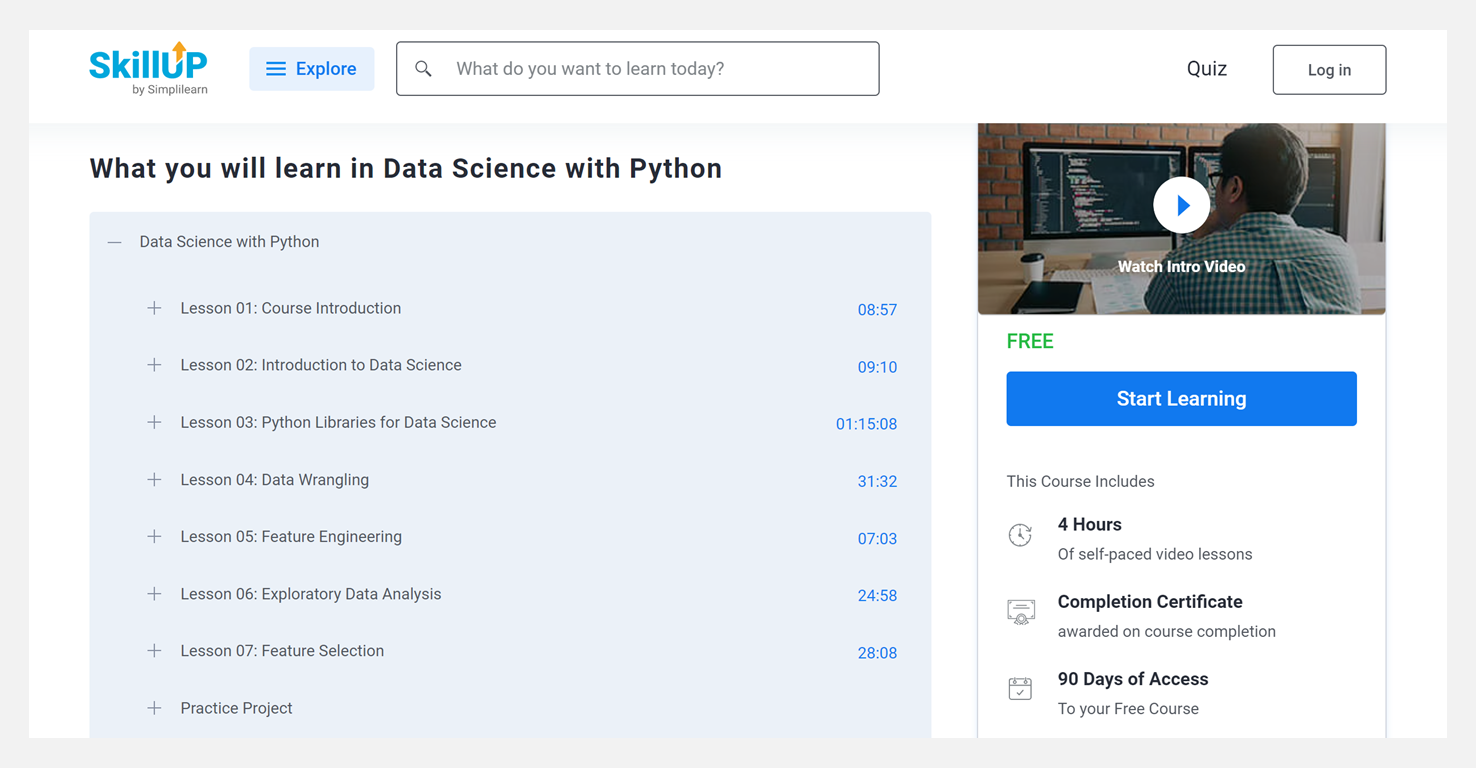
🧭 Data Science with Python / Python数据科学实战

https://learndigital.withgoogle.com/digitalunlocked/course/data-science-with-python

这个 Python 数据科学计划让学习者全面了解数据分析工具和技术,帮助学习者获得有关数据分析、可视化、NumPy、SciPy、网络抓取和自然语言处理的知识。如果你希望成为数据科学家,那从这里开始刚刚好:

  • Course Introduction(课程介绍)
  • Introduction to Data Science(数据科学概论)
  • Python Libraries for Data Science(用于数据科学的Python库)
  • Data Wrangling(数据整理)
  • Feature Engineering(特征工程)
  • Exploratory Data Analysis(探索性数据分析)
  • Feature Selection(特征选择)
  • Practice Project(实践项目)

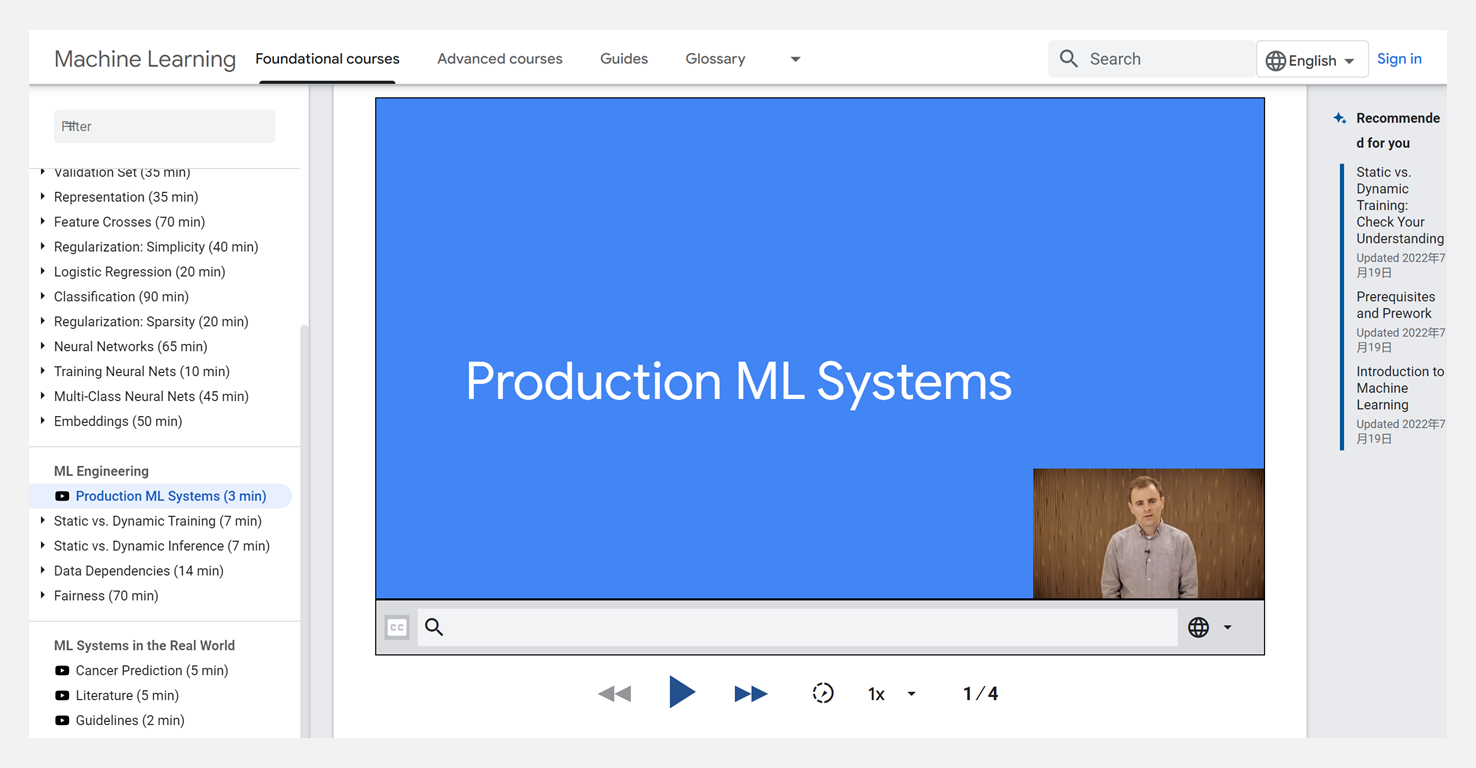
🧭 Machine Learning Crash Course / 机器学习快速入门

https://learndigital.withgoogle.com/digitalunlocked/course/machine-learning-crash-course

课程教授机器学习的基础知识,以及Google 研究人员的视频讲座、专为 ML 新手编写的文本、算法的交互式可视化和真实案例研究。课程设计通过大量编码练习将内容付诸实践。

  • ML Concepts(机器学习概念)
  • ML Engineering(机器学习工程)
  • ML Systems in the Real World(现实世界中的机器学习系统)
数据&资源

🔥 『ResourceBank CV NLP MLOPS 2022』计算机视觉,自然语言处理和机器学习运维学习资源库

https://github.com/ashishpatel26/ResourceBank_CV_NLP_MLOPS_2022

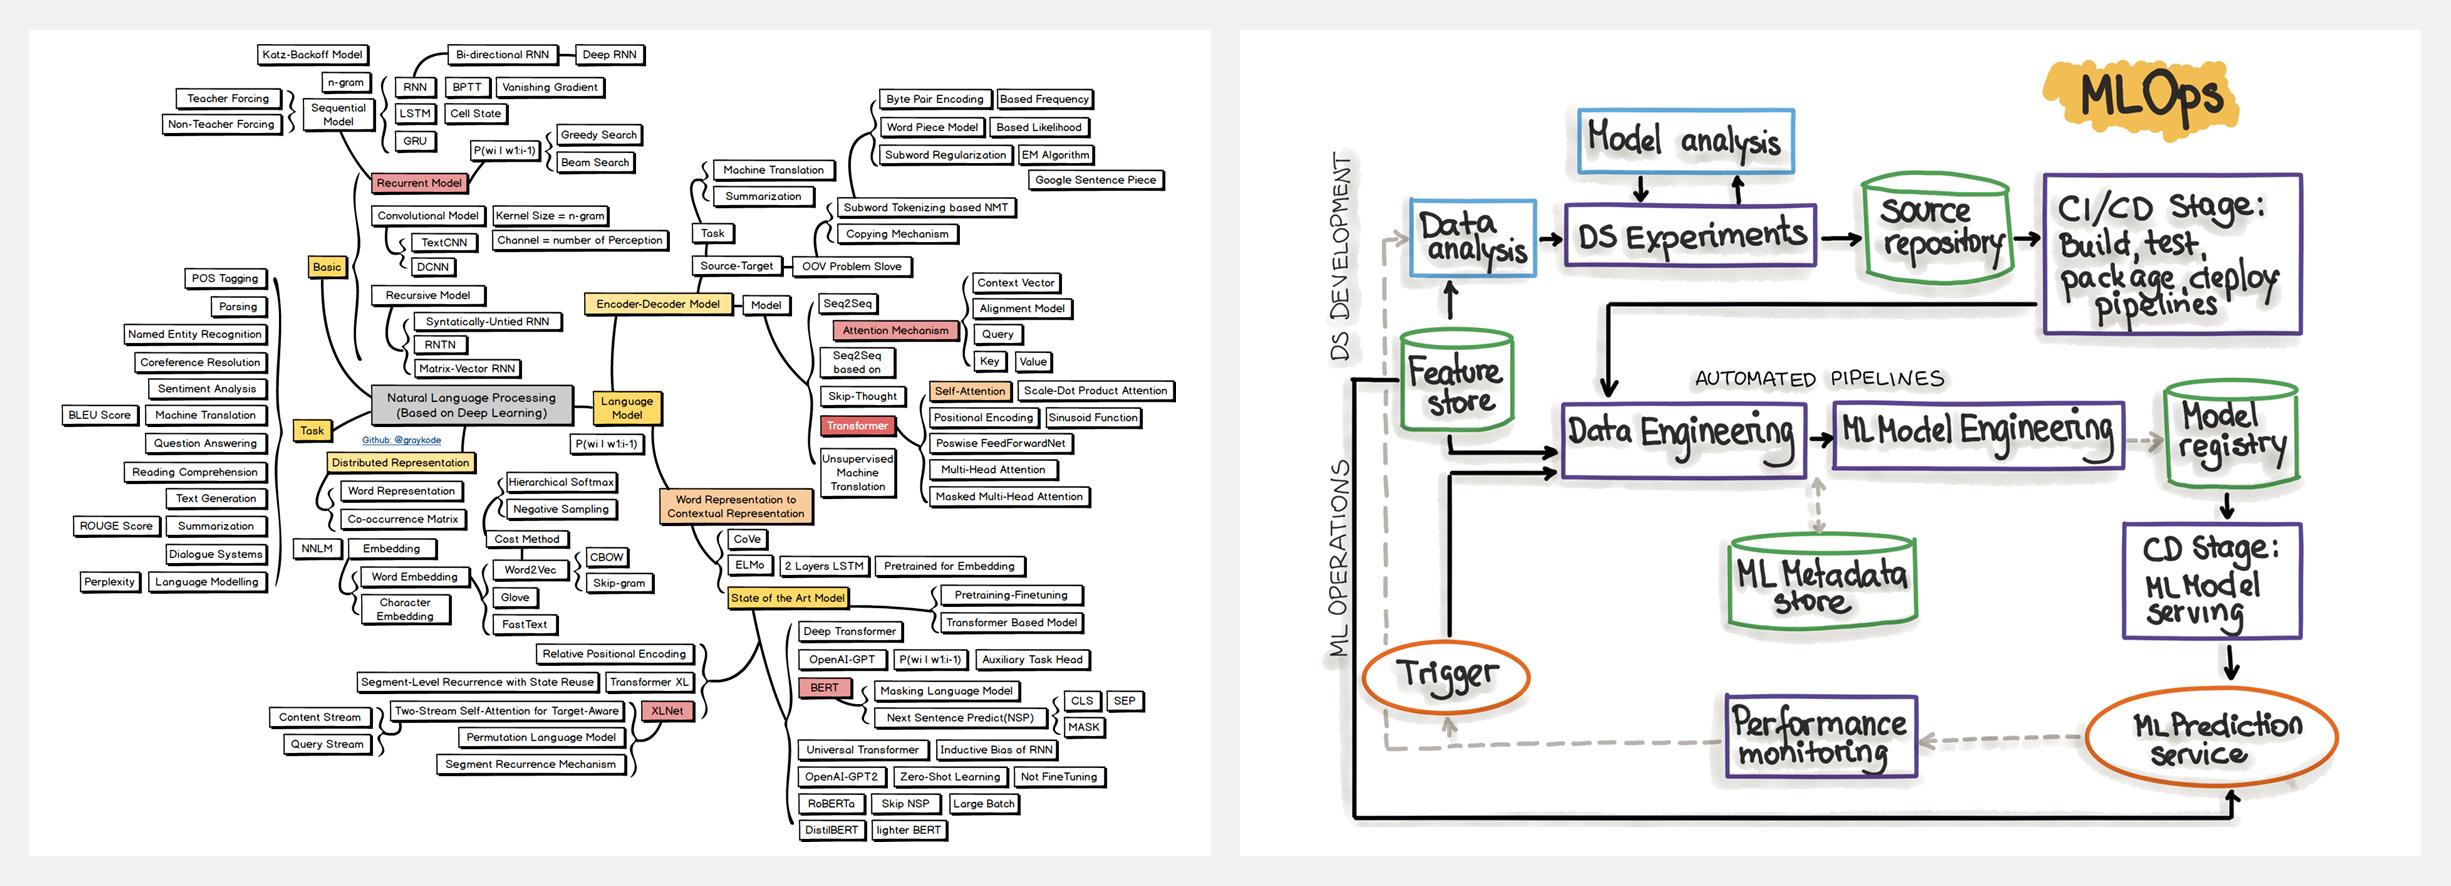
该计划每天汇总教育资源,使用户可以在一个地方获得他们想要的所有数据。以下选取了『自然语言处理学习路径』『机器学习应用学习路径』以及部分主题资源的截图,详细信息可以查看上方链接。
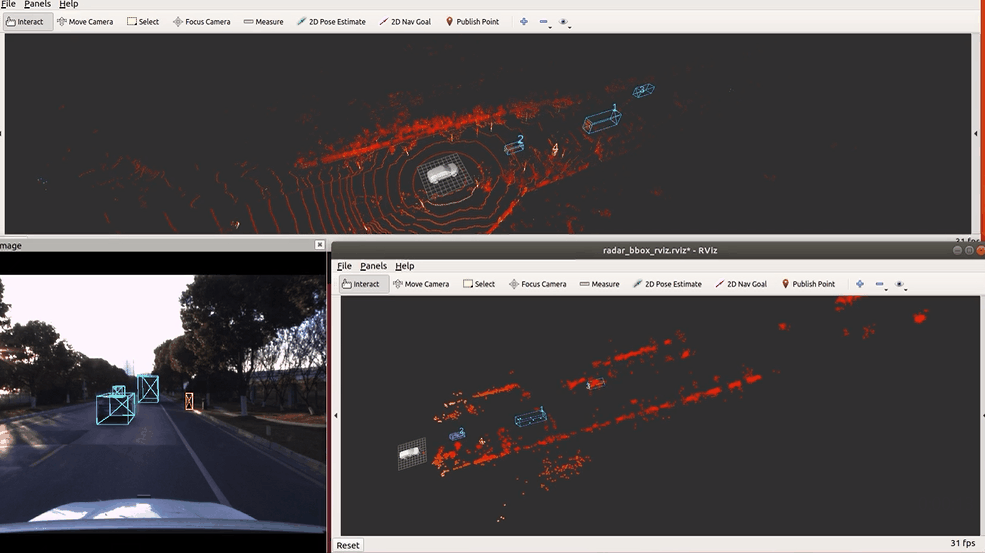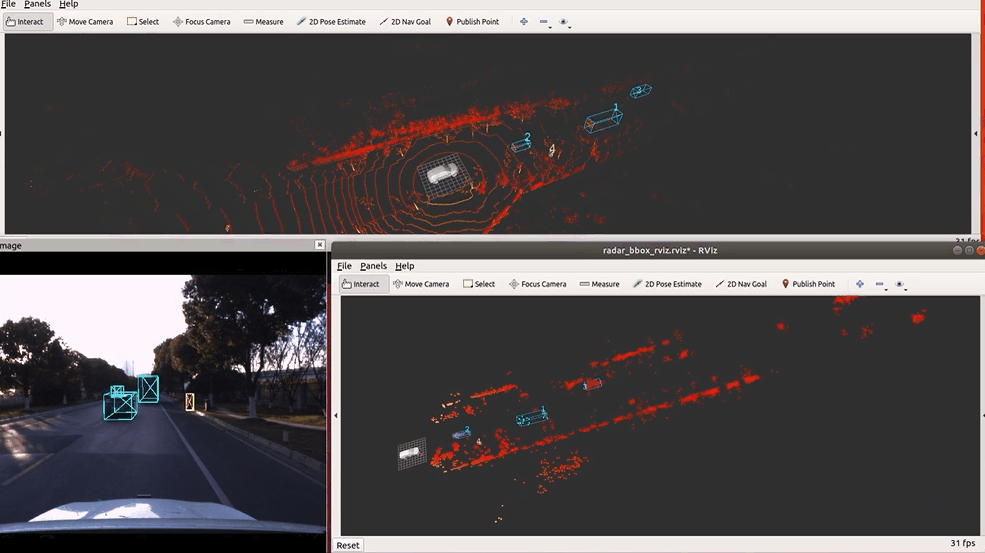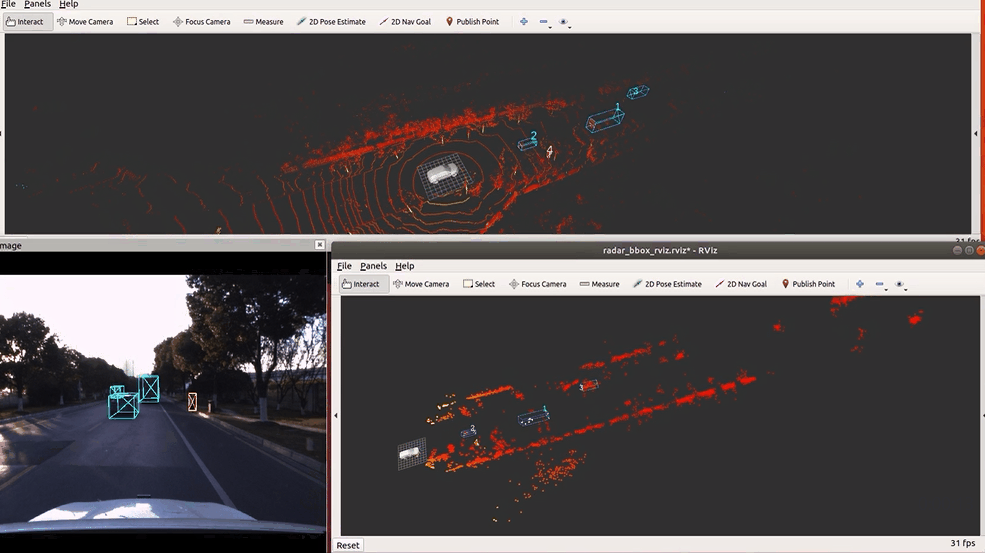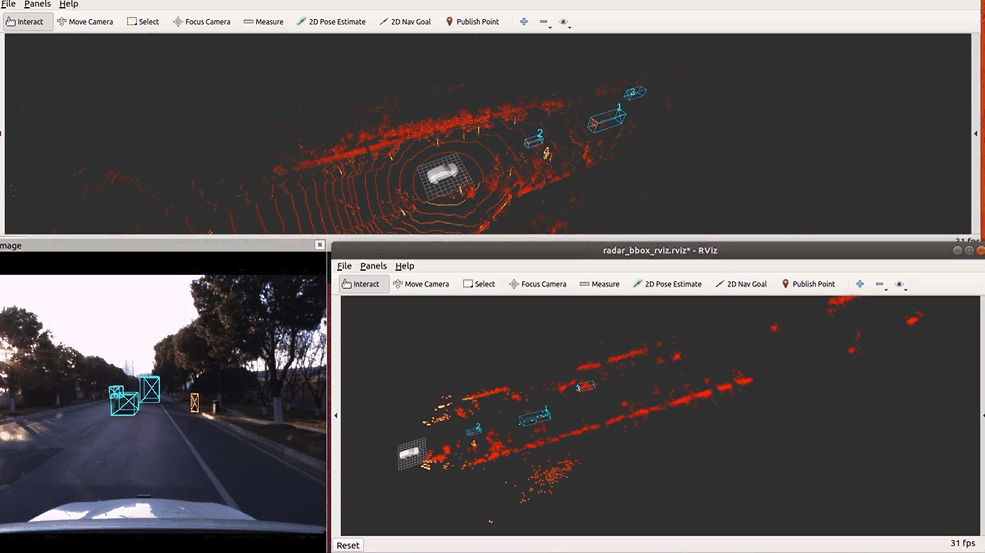
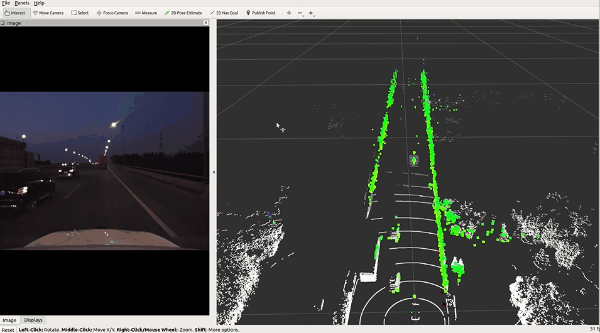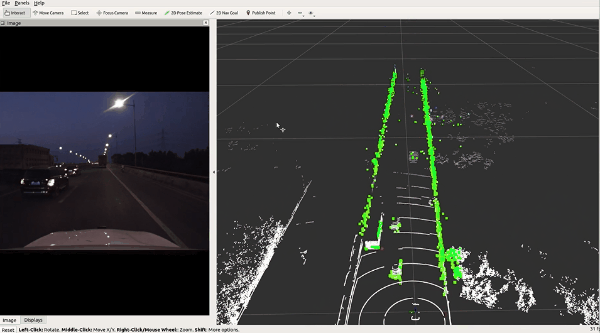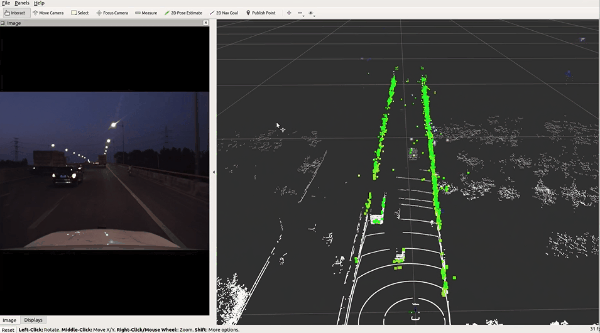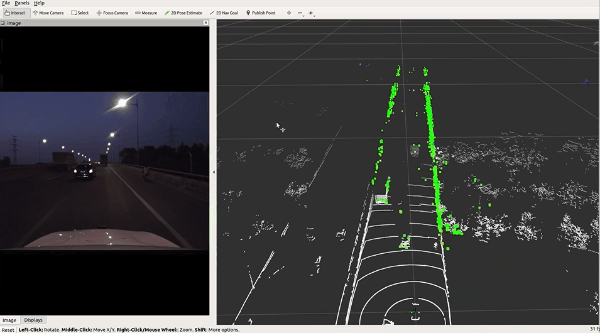
🔥 『TJ4DRadSet』 面向无人驾驶的4D雷达数据集

https://github.com/TJRadarLab/TJ4DRadSet

Repo 提供了 TJ4DRadSet 的描述和获取。论文已被 IEEE ITSC 2022 接受!数据集会后陆续发布。
研究&论文

可以点击 这里 回复关键字 日报,免费获取整理好的论文合辑。

科研进展

  • 2022.10.11 『深度估计』 Map-free Visual Relocalization: Metric Pose Relative to a Single Image
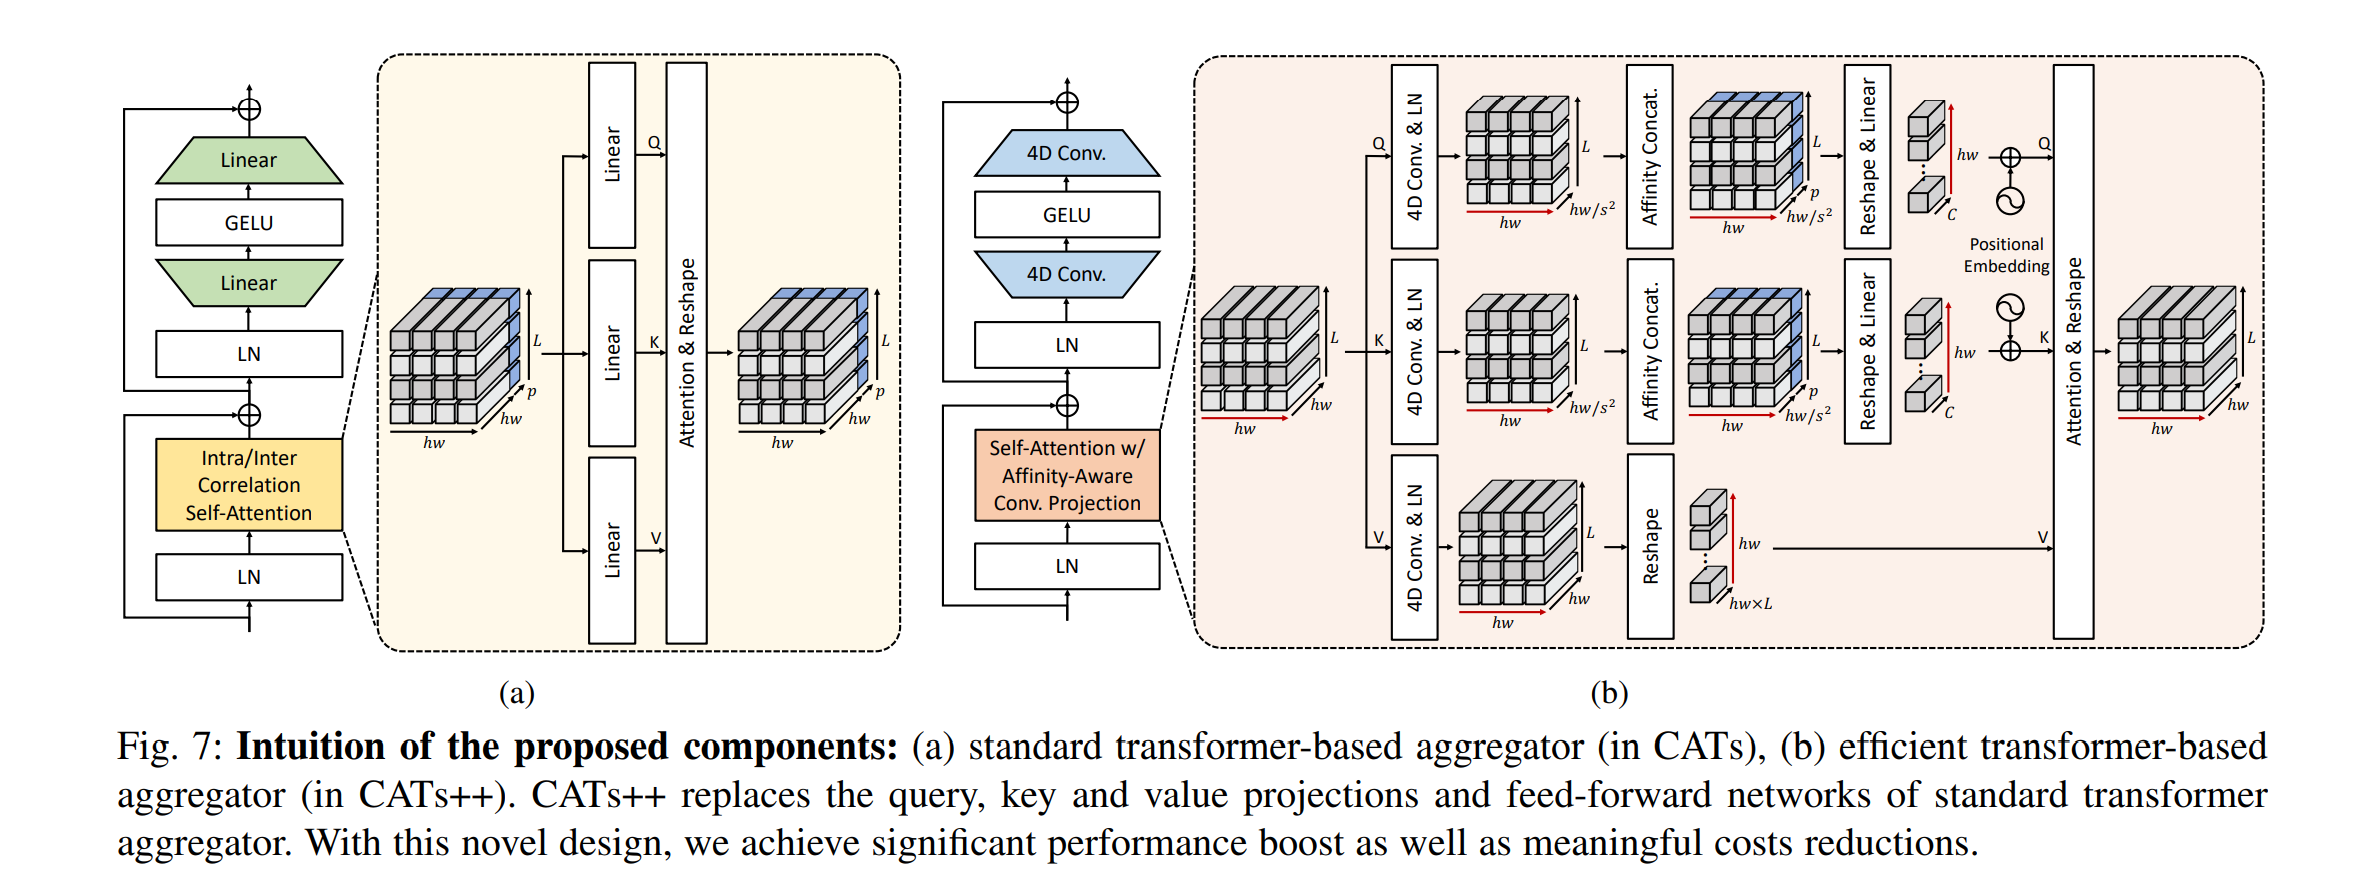
  • 2022.02.14 『语义对应』CATs++: Boosting Cost Aggregation with Convolutions and Transformers
  • 2022.08.31 『运动合成』 MotionDiffuse: Text-Driven Human Motion Generation with Diffusion Model

⚡ 论文:Map-free Visual Relocalization: Metric Pose Relative to a Single Image

论文时间:11 Oct 2022

领域任务:Depth Estimation, Depth Prediction, 深度估计,深度预测

论文地址:https://arxiv.org/abs/2210.05494

代码实现:https://github.com/nianticlabs/map-free-reloc

论文作者:Eduardo Arnold, Jamie Wynn, Sara Vicente, Guillermo Garcia-Hernando, Áron Monszpart, Victor Adrian Prisacariu, Daniyar Turmukhambetov, Eric Brachmann

论文简介:Can we relocalize in a scene represented by a single reference image?/我们能在一个由单一参考图像代表的场景中重新定位吗?

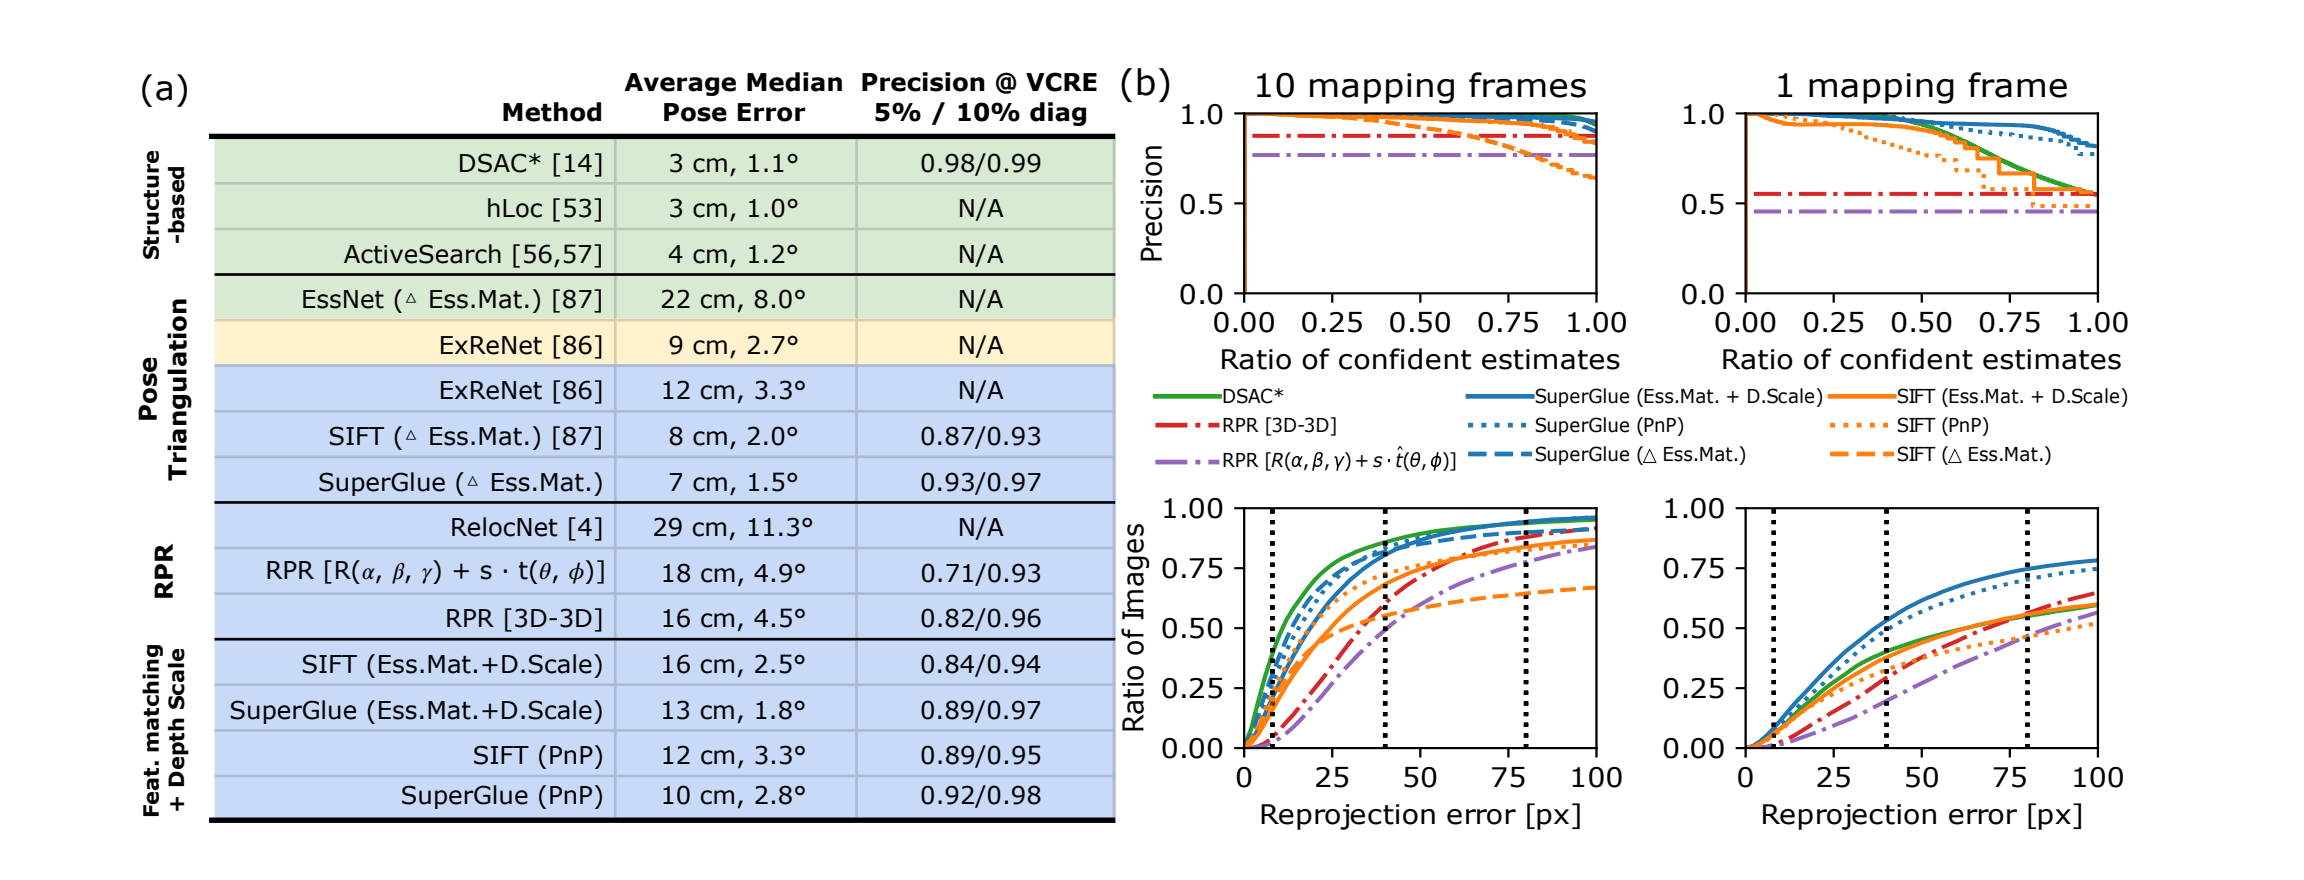
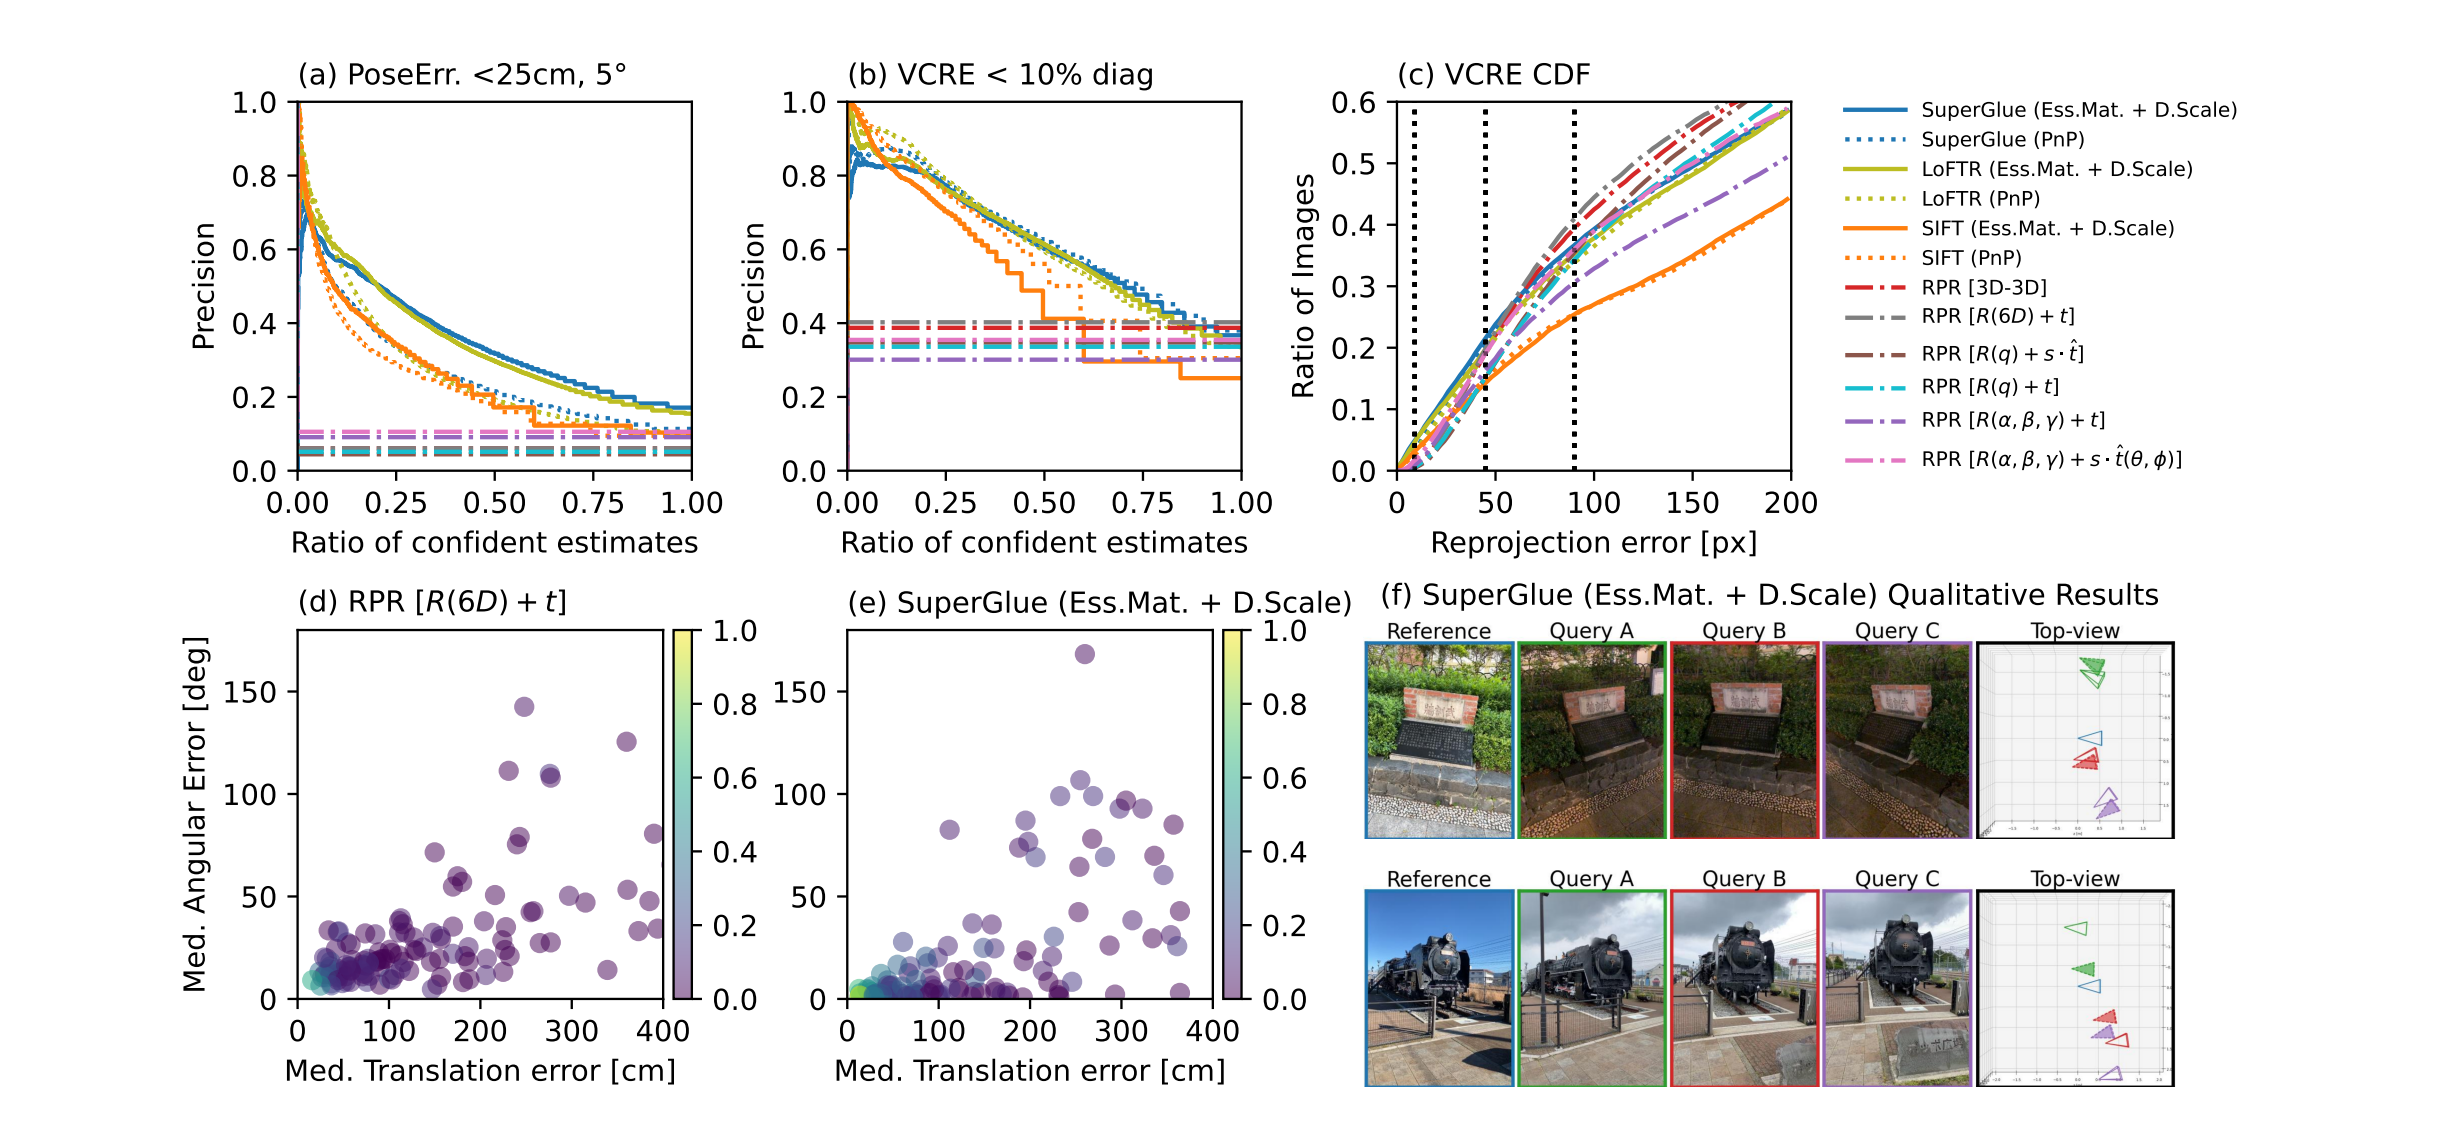
论文摘要:我们能在一个由单一参考图像代表的场景中重新定位吗?标准的视觉重定位需要数以百计的图像和比例校准来建立一个特定于场景的三维地图。相比之下,我们提出了无地图重定位,即只使用场景的一张照片来实现即时的、尺度化的重定位。现有的数据集不适合作为无地图重定位的基准,因为它们侧重于大场景或其有限的可变性。因此,我们构建了一个新的数据集,其中有655个小景点,如雕塑、壁画和喷泉,在全球范围内收集。每个地方都有一张作为重新定位锚的参考图像,以及几十张已知的、有度量的相机姿势的查询图像。该数据集的特点是不断变化的条件、鲜明的视角变化、不同地方的高差异性,以及与参考图像的视觉重合度较低或没有重合度的查询。我们确定了两个可行的现有方法系列,以提供基线结果:相对姿势回归,以及结合单幅图像深度预测的特征匹配。虽然这些方法在我们的数据集中的一些有利场景中表现出合理的性能,但无地图的重新定位被证明是一个挑战,需要新的、创新的解决方案。
⚡ 论文:CATs++: Boosting Cost Aggregation with Convolutions and Transformers

论文时间:14 Feb 2022

领域任务:Semantic correspondence,语义对应

论文地址:https://arxiv.org/abs/2202.06817

代码实现:https://github.com/KU-CVLAB/CATs-PlusPlus

论文作者:Seokju Cho, Sunghwan Hong, Seungryong Kim

论文简介:Cost aggregation is a highly important process in image matching tasks, which aims to disambiguate the noisy matching scores./成本汇总是图像匹配任务中的一个非常重要的过程,其目的是消除嘈杂的匹配分数。

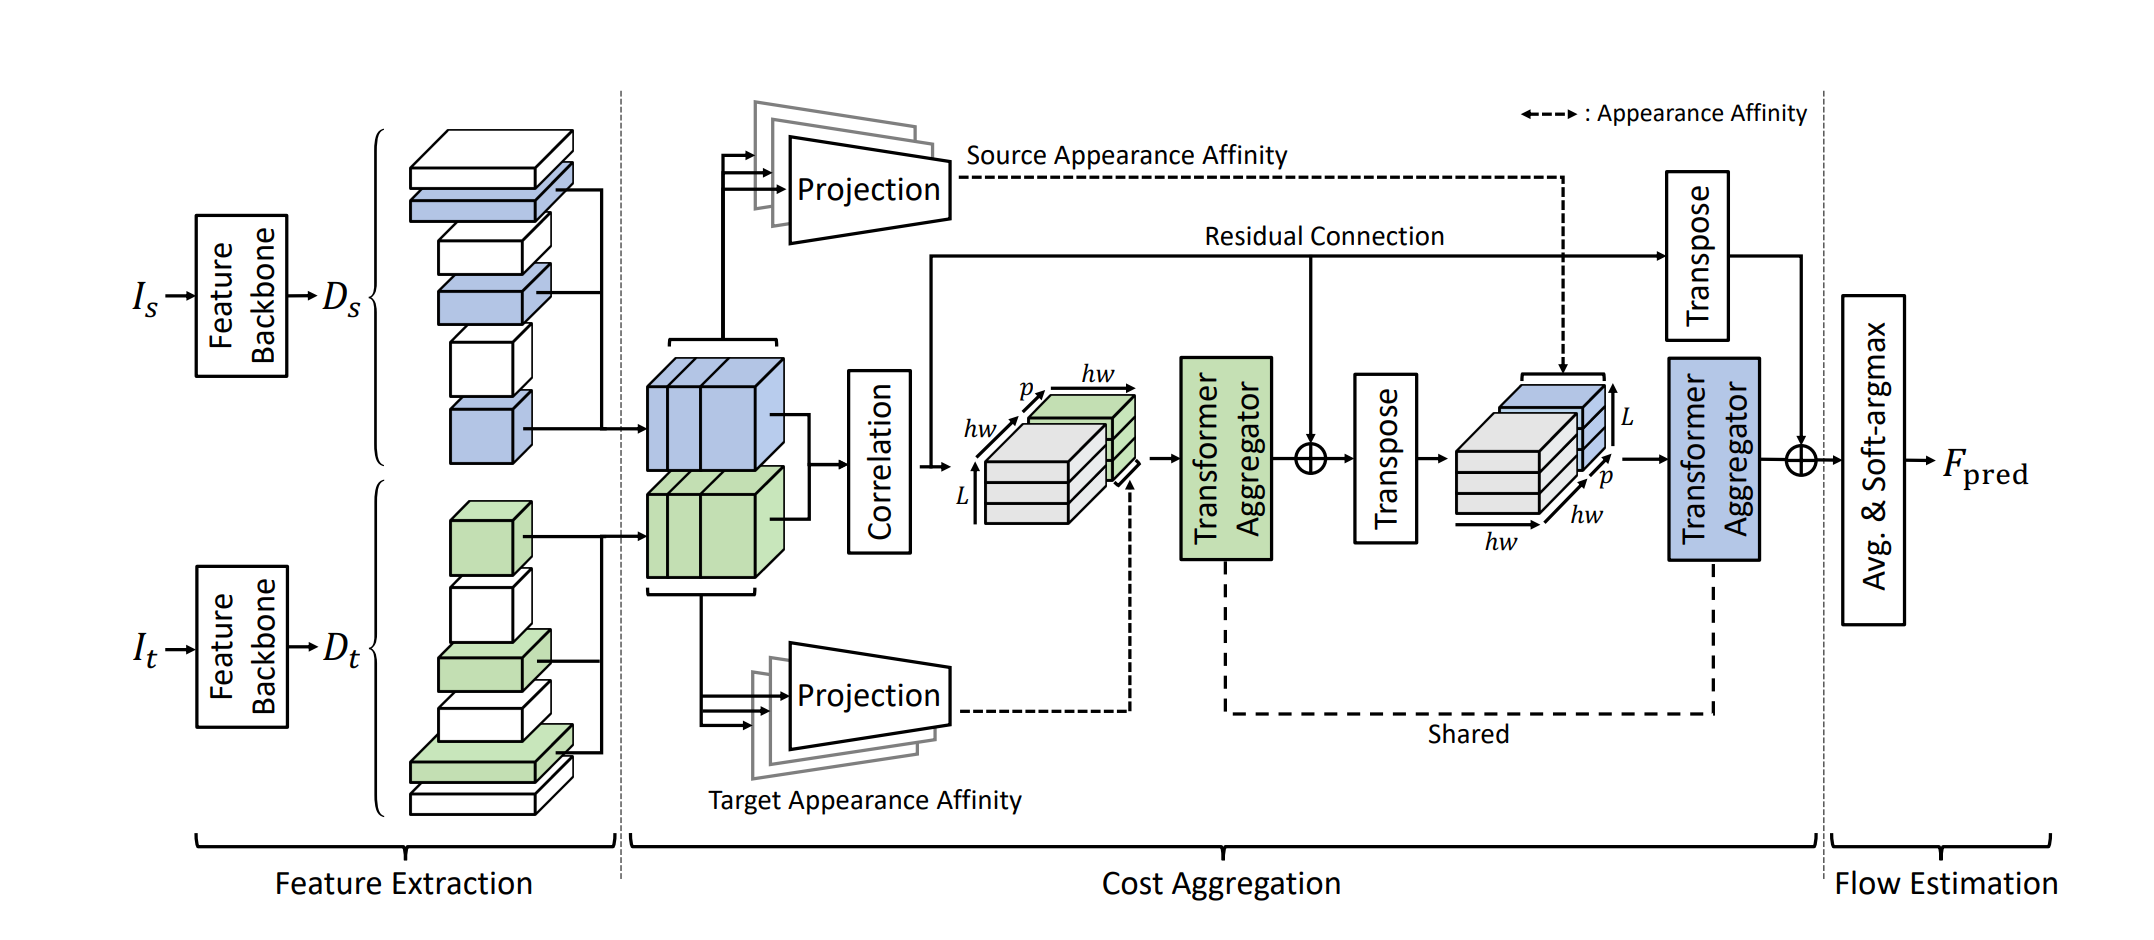
论文摘要:成本聚合是图像匹配任务中的一个非常重要的过程,其目的是消除嘈杂的匹配分数。现有的方法通常通过手工制作或基于CNN的方法来解决这个问题,这些方法要么对严重的变形缺乏鲁棒性,要么继承了CNN的局限性,即由于有限的感受野和不适应性而无法区分错误的匹配。在本文中,我们引入了带有变形器的成本聚合(CATs)来解决这个问题,在一些架构设计的帮助下,探索初始相关图之间的全局共识,使我们能够充分享受自我注意机制的全局接收域。同时,为了缓解CATs可能面临的一些限制,即使用标准变换器引起的高计算成本,其复杂性随着空间和特征维度的大小而增长,这限制了它只适用于有限的分辨率,并导致相当有限的性能,我们提出CATs++,一个CATs的扩展。我们提出的方法在很大程度上超过了以前最先进的方法,为所有的基准设定了新的先进性,包括PF-WILLOW、PF-PASCAL和SPair-71k。我们进一步提供了广泛的消融研究和分析。
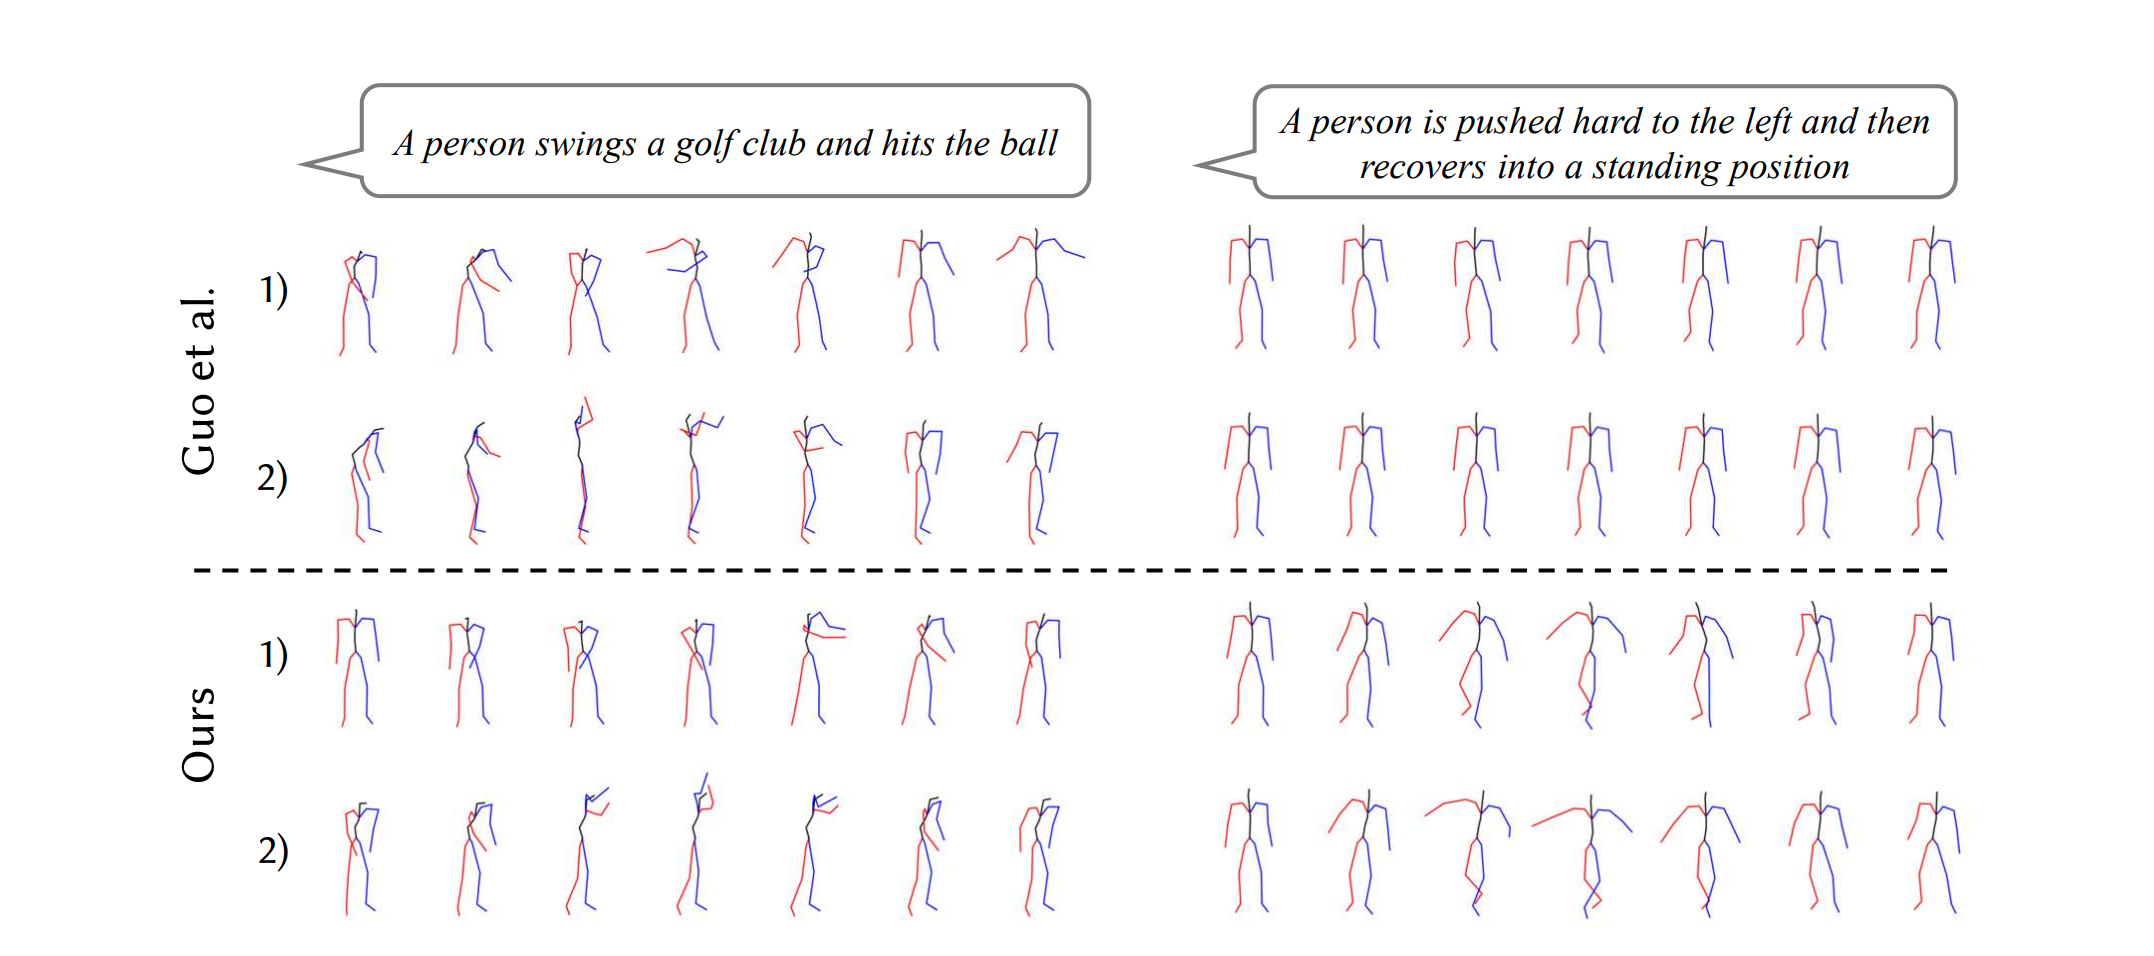
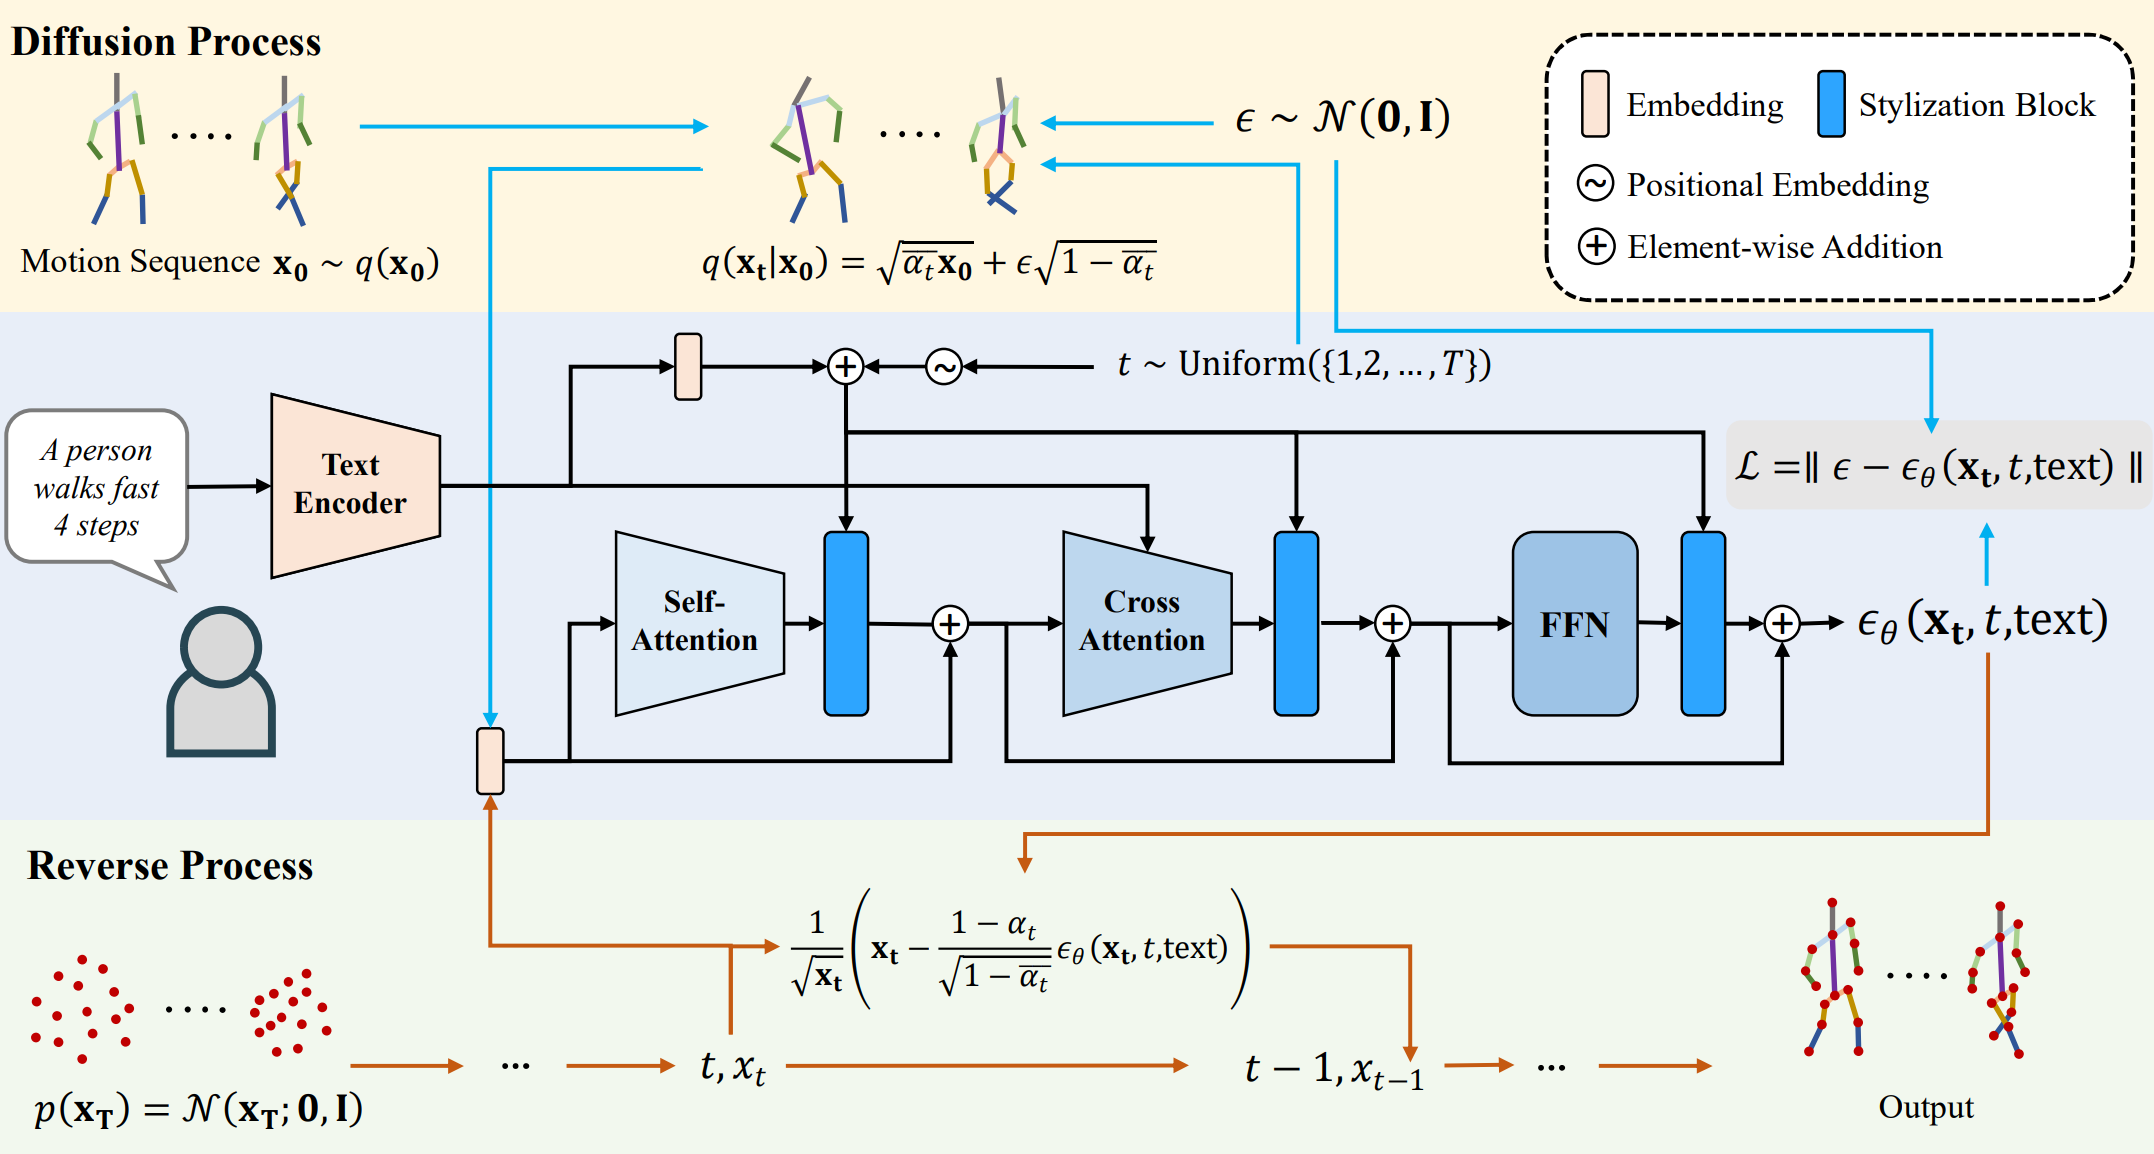
⚡ 论文:MotionDiffuse: Text-Driven Human Motion Generation with Diffusion Model

论文时间:31 Aug 2022

领域任务:Denoising, Motion Synthesis, 去噪,运动合成

论文地址:https://arxiv.org/abs/2208.15001

代码实现:https://github.com/mingyuan-zhang/MotionDiffuse

论文作者:Mingyuan Zhang, Zhongang Cai, Liang Pan, Fangzhou Hong, Xinying Guo, Lei Yang, Ziwei Liu

论文简介:Instead of a deterministic language-motion mapping, MotionDiffuse generates motions through a series of denoising steps in which variations are injected./MotionDiffuse通过一系列去噪步骤生成运动,而不是确定的语言–运动映射,在这些步骤中注入了变化。

论文摘要:人类运动建模对许多现代图形应用非常重要,这些应用通常需要专业技能。为了消除外行人的技能障碍,最近的运动生成方法可以直接生成以自然语言为条件的人类运动。然而,要在各种文本输入的情况下实现多样化和精细化的动作生成,仍然是一个挑战。为了解决这个问题,我们提出了MotionDiffuse,这是第一个基于扩散模型的文本驱动的动作生成框架,它比现有的方法展示了几个理想的特性。1)概率性映射。MotionDiffuse通过一系列的去噪步骤生成动作,而不是确定的语言-动作映射,在这些步骤中注入了变化。2)逼真的合成。MotionDiffuse善于对复杂的数据分布进行建模,并生成生动的运动序列。3) 多层次的操纵。MotionDiffuse对身体部位的精细指令和任意长度的运动合成做出反应,并有时间变化的文本提示。我们的实验表明,MotionDiffuse在文本驱动的运动生成和动作条件下的运动生成方面,以令人信服的优势胜过现有的SoTA方法。定性分析进一步证明了MotionDiffuse对综合运动生成的可控性。主页:https://mingyuan-zhang.github.io/projects/MotionDiffuse.html
我们是 ShowMeAI,致力于传播AI优质内容,分享行业解决方案,用知识加速每一次技术成长!

◉ 点击 日报合辑,在公众号内订阅话题 #ShowMeAI资讯日报,可接收每日最新推送。

◉ 点击 电子月刊,快速浏览月度合辑。

◉ 点击 这里 ,回复关键字 日报 免费获取AI电子月刊与论文 / 电子书等资料包。
nnDetection简明安装和训练流程(Windows环境) nnDetection使用及踩坑记录 阅读详情

相关推荐

nnDetection复现Luna16 附模型

淘论文发现nnDetection框架对肺结节的检测效果挺好,便跑了跑复现了下, 作者诚不欺人,确实挺好, 并附上我依据文档训练的模型。

HeavenWalker 2597

MotionDiffuse: Text-Driven Human Motion Generation withDiffusion Model # 论文阅读

主页:https://mingyuan-zhang.github.io/projects/MotionDiffuse.html。

qq_29679623的博客 1007

nndetection实践经验

nndetection对医学影像图像分类检测

weixin_44587522的博客 1120

ECCV2022论文列表(中英对照)

ECCV2022论文列表(中英对照)

dovings的博客 1万+

Windows下nnDetection安装避坑指南:从环境配置到成功运行的全流程记录

本文详细记录了在Windows系统下安装和配置nnDetection的全流程,特别针对CUDA 11.x和PyTorch 1.10的兼容性问题提供了解决方案。从环境准备、源码获取到训练流程和模型推理,涵盖了医学影像分析中3D目标检测的关键步骤,帮助用户避免常见陷阱并成功运行nnDetection。

weixin_33701251的博客 404

TPAMI 2024 | MotionDiffuse:基于文本驱动的人体运动生成扩散模型

人类动作建模是许多现代图形应用的重要组成部分,通常需要专业技能。为了消除普通人的专业技能障碍,最近的动作生成方法可以直接根据自然语言生成人体动作。然而,使用各种文本输入实现多样化和细粒度动作生成仍然具有挑战性。为了解决这个问题,我们提出了MotionDiffuse,这是最早的基于扩散模型的文本驱动动作生成框架之一,它展示了相对于现有方法的几个理想属性。1) 概率映射。与确定性的语言-动作映射不同,MotionDiffuse通过一系列去噪步骤生成动作,在这些步骤中注入变化。2) 现实合成。

小白学视觉 1007

【论文笔记】:Matching 2D Images in 3D:Metric Relative Pose from Metric Correspondences

【题目】【引用格式】:Barroso-Laguna, Axel, et al. Matching 2D Images in 3D: Metric Relative Pose from Metric Correspondences[C]. 2024 IEEE/CVF Conference on Computer Vision and Pattern Recognition (CVPR), 2024.

Word_And_Me_的博客 1304

nnDetection:nnDetection 是一种用于 3D(体积)医学对象检测的自配置框架,可应用于新数据集而无需人工干预。 它包括用于开发和评估所提出方法的性能的 12 个数据集的指南

什么是 nnDetection? 医学图像中对象的同时定位和分类,也称为医学对象检测,具有高度的临床相关性,因为诊断决策取决于对象的评级而不是例如像素。 对于这项任务,方法配置的繁琐和迭代过程构成了主要的研究瓶颈。 最近,nnU-Net 已经成功地解决了图像分割任务的这一挑战。 按照 nnU-Net 的议程,在这项工作中,我们将医疗对象检测的配置过程系统化和自动化。 由此产生的自配置方法 nnDetection 无需任何人工干预即可适应任意医学检测问题,同时实现与最先进技术相当或优于最先进技术的结果。 我们在两个公共基准 ADAM 和 LUNA16 上证明了 nnDetection 的有效性,并提出了 10 个进一步的公共数据集,用于全面评估医疗对象检测方法。 如果您使用 nnDetection,请引用我们的: Baumgartner, M., Jaeger, P. F., Ise

map-free-reloc:项目的核心功能/场景

map-free-reloc:项目的核心功能/场景 map-free-reloc 项目致力于实现无需构建场景特定3D地图的视觉重定位技术。仅需一张照片即可实现即时、度量的缩放重定位。 项目介绍 在传统的视觉重定位技术中,构建一个特定场景的3D地图需要成百上千张图像以及尺度校准。map-free-reloc 项目提出了一种创新的解决方案:map-free 视觉重定位。这种方法仅需一个场景的照片即可实...

gitblog_00596的博客 948

Matlab混凝土二维模型代码-NN_detection_location_shock:NN_detection_location_shock

Matlab混凝土二维模型代码使用神经网络检测二维网格上的不连续性方向和位置 Deep Ray和Jan S.Hesthaven在最近的论文中使用神经网络在二维非结构化网格上检测故障单元,该神经网络用于检测二维守恒律数值解中的不连续性。 基于此故障电池检测器,本工作旨在构建一个神经网络,以预测每个故障电池中电击的方向和位置。 技术细节: 该代码使用了一个使用tensorflow后端的keras实现。 所有笔记本均已运行。 代码中使用的路径必须稍作修改。 该项目中使用的数据太大(4.5 G),无法上传到Github。 因此,可以使用Matlab中的代码重新计算数据,也可以使用以下Wetransfer链接下载数据: 资料夹结构: \ Python代码 \方向检测包含用于计算和收集报告中显示的结果的代码的文件夹和笔记本。 \ data_prediction:它在.csv文件中包含循环预测 \ Experiment:包含用于尝试和测试新方法的笔记本。 \ Results:将结果包含在报告中显示的csv文件中。 circular_prediction.ipynb :笔记本,其中包含网格C的圆形不连

nnDetection复现luna16

包含 nnDetection使用luna16数据集训练的模型

nnDetection:做医学图像检测的任何人,都必须要会使用 nnDetection

调整数据预处理流程以适应视网膜图像的特点,如调整图像亮度和对比度,使病变特征更明显。

Debroon 3108

linux 驱动 - pinctrl子系统

分析总结 pinctrl 子系统框架结构,平台 mtk6771 内核版本 kernel-4.4 , 本文所有的分析均基于此版本。

sty01z的博客 1557

【亲测免费】 探索高效图像检测: nnDetection 深度学习框架解析

在人工智能领域,特别是计算机视觉中,图像检测是一项至关重要的任务。nnDetection是一个强大的、基于PyTorch的深度学习框架,专为多模态医学图像检测而设计。它提供了一个全面的工作流程,从数据预处理到模型训练和评估,极大地简化了开发过程,让研究者能够更专注于算法的创新。 ## 项目简介 nnDetection由德国癌症研究中心(DKFZ)与海德堡大学医学院的Medical Image

gitblog_00025的博客 998

3D视觉-激光三角测量法的概述和原理

激光三角法位移测量的原理是,用一束激光以某一角度聚焦在被测物体表面,然后从另一角度对物体表面上的激光光斑进行成像,物体表面激光照射点的位置高度不同,所接受散射或反射光线的角度也不同,用。激光三角测量法是一种通过图像采集系统采集被测物表面漫反射的激光轮廓,进而基于设备已知的相对位置通过算法处理,获得被测物表面的三维轮廓数据,进而还原目标物体三维空间信息的方法。采用激光三角原理和回波分析原理进行非接触位置、位移测量的精密传感器, 广泛应用于位置、位移 、厚度、半径、形状、振动、距离等几何量的工业测量。

qq_20660115的博客 3923

使用PackStack工具自动化部署OpenStack

搭建 OpenStack 环境,每个组件的安装和配置都需要熟悉其特定的依赖关系、参数设置等,对于初学者来说容易出错。PackStack 工具通过集成一系列脚本和配置文件,便于快速搭建OpenStack练习环境。CPU:支持 Intel VT - x 或 AMD - V 硬件虚拟化技术,并且要在 BIOS 里开启此功能。内存:16GB以上存储:200GB以上可用空间(2)VMware WorkStation16.0以上版本(3)远程连接工具(如Xshell、MobaXterm)

2301_80440447的博客 4094

nnDetection框架Mirror解析

框架源码中Mirror部分进行详细解析,其余部分详细解析请看博主其他文章内容,基本上每个用到的方法都进行了单独解析,请使用ctrl + f 搜索查看。进行同步镜像操作, 如下部分详细分析了镜像流程,作者利用矩阵乘法的形式快速将所有points进行镜像的思路很优雅,值得学习。进行镜像操作以及将预测。

HeavenWalker 647

RAG——RAG 索引(文档解析技术)

本文介绍了RAG系统中文档解析的关键技术,重点分析了如何通过LangChain的Document Loaders处理多种格式文档。文章指出高质量文档解析对RAG系统效果的决定性作用,并详细讲解了PDF、TXT、Word等常见格式的解析方法。作者提供了代码示例和Gitee开源项目链接,特别强调了PDF解析的深入方案,同时介绍了相关依赖库的安装配置。文章还展示了如何定义通用文档加载方法,为开发者提供了实用的技术参考。

小志的博客 754

nnDetection: A Self-configuring Method for Medical Object Detection

应用于医学影像领域的目标检测任务。

fanre的专栏 608

从原理到应用:深入解析双编码器在机器人关节力矩感知中的实现

本文深入解析了双编码器方案在机器人关节力矩感知中的实现原理与应用。该方案通过在电机侧和输出侧分别安装编码器,利用两者位置差异间接高精度计算外力,克服了传统电流环精度不足和扭矩传感器成本高昂的缺点。它为实现协作机器人的丝滑拖动示教、灵敏碰撞检测以及足式机器人的动态平衡与柔顺控制提供了关键技术支撑,是目前高性能机器人力控的主流选择。

t8u9v0w1x的博客 664

动态博弈、威胁与承诺(博弈论入门学习笔记四)

0 动态博弈 动态博弈:行动有先后顺序,不同的参与人在不同时点行动,先行动者的选择影响后行动者的选择空间,后行动者可以观察到先行动者做了什么选择。例如下棋、消费者和商家讨价还价、谈婚论嫁、企业之间的价格战等等。 因此,为了做出最优的行动选择,每个参与人都应该思考:如果我如此选择,对方将如何应对?如果我是他,我将会如何行动?给定他的应对,什么是我的最优选择? 动态博弈中的战略:在博弈开始之前就...

stepho的博客 1万+

nnDetection: 用于医疗对象检测的自配置框架

nnDetection 是一个开源项目,由 MIC-DKFZ 开发,旨在为医疗图像中的对象检测提供一个自配置的框架。该框架能够自动适应各种医疗检测问题,而无需人工干预。项目主要使用 Python 编程语言,依赖于 PyTorch 深度学习库,实现了高效且准确的对象检测功能。 ## 2. 核心功能 nnDetection 的核心功能是实现对医疗图像中对象的自动定位和分类。这一功能在临床诊断中至关

gitblog_00865的博客 1149

国科大学习资料--图像处理(彭思龙、杨戈)--2020年期末考试题解析(学长整理分析)

在对20年卷子分析前,先看看19年卷子的解析(后面有20年的变化,由于从核心课调整到了普及课,20年的卷子相对简单,但是还是有很多细节) 解析:(字写的不好别嫌弃!!!!) 20年的卷子 第一题:和19年基本一致,但是加了高斯核计算费用,要算一个节省计算成本比率,所以去多看看PPT 第二题:和19年基本一致,加了证明两个高斯卷积仍然是高斯卷积,相当于19年题2和3结合 第三题:采样定理,和19年基本一致,但要注意加了证明 第四题:考了形态学提取图像边界 第五题:直方图,和19年一

无名何许人的博客 4364

nnDetection网络结构分析

本文提出一种基于RetinaNet框架扩展的3D体积数据处理网络,采用"Encoder-Decoder-Head"架构实现多任务学习。模型总参数量18.9M,轻量级设计适合资源受限场景,输入为3D灰度体积数据(如CT/MRI影像)。核心模块包括3D特征提取编码器(InstanceNorm3d优化小批量训练)、改进型FPN解码器实现特征融合、3D目标检测头(27类别)和前景背景二分类分割器。技术特点包括全流程3D操作、多任务协同、轻量级设计及优化归一化策略,尤其适合医学影像分析任务。模型兼

fanhenghui的专栏 818

基于 C# 实现 RTSP 摄像头监控分屏系统:从流媒体获取到多画面显示

通过本文的讲解,我们介绍了如何在 C# 中实现 RTSP 摄像头监控分屏系统。我们使用了FFmpeg和VLC两种不同的方法来获取和解码 RTSP 流,并通过PictureBox控件和控件实现了分屏布局。两种解码方案都非常强大,可以根据实际需求选择最适合的方案。通过这种方式,您可以轻松地在 C# 中集成 RTSP 流,并将多个摄像头的视频流实时显示在同一屏幕上,进行监控和分析。

这里只有干货:从 Modbus 通信到 MES 对接,从 YOLO 训练到工控机部署,带你搞定工业软件开发全流程。 2309

华为的C语言编程规范.pdf

华为技术有限公司内部技术规范。本规范制定了编写C语言程序的基本原则、规则和建议。从代码的清晰、简洁、可测试、安全、程序效率、可移植各个方面对C语言编程作出了具体指导。

centos7 安装nnDetection环境

为了不返工,我这里就在本机安装cuda10.2版本(虚拟环境中cu102应该值局限与可执行调用,要现场编译就不行了)下子cuda10.2和对应cudnn库。如上所示可用,看来服务器没安装cuda可以在下载torch是可自带编译好的对应cuda版本来替代(不过可能还需要低于驱动显示的CUDA Version: 11.0 版本)这里进一步将pytorch版本要求提升到pytoch1.10以上,并且要匹配CUDA版本。其它安装库都没啥问题,但是在编译nms.cu时用到了安装在本地cuda版本。

qq_36401512的博客 1730

TMS_WebGMaps_1.9.8.0_Full_Source

TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

上一篇: 全球名校AI课程库(20)| Stanford斯坦福 · 图机器学习课程『Machine Learning with Graphs』
下一篇: 全球名校AI课程库(21)| Harvard哈佛 · Python人工智能入门课程『Introduction to Artificial Intelligence with Python』
ShowMeAI
博客等级 码龄5年 6514粉丝 672原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

ShowMeAI

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值