免费下载 | 百万机器人真机数据 AgiBot World 上架OpenDataLab

AgiBot World:智元机器人开源百万真机数据集,数据集涵盖了日常生活所需的绝大多数动作 AgiBot World 是智元机器人开源的百万真机数据集,旨在推动具身智能的发展,覆盖家居、餐饮、工业等五大核心场景。 阅读详情
AI摘要

2024年底,上海人工智能实验室等开源了AgiBot World,这是汇集百万真实机器人数据的开源数据集。它相比其他数据集有诸多优势,涵盖多样任务、全域场景,依托全能硬件,且质量把控严格。团队还透露2025年将有更多动作,有望推动具身智能发展。

本文已授权转载自:机器之心

2024年底,在具身智能方向,上海人工智能实验室携手等智元机器人、国家地方共建人形机器人创新中心、上海库帕思重磅开源了AgiBot World,具身智能领域也迎来了「ImageNet」时刻!

AgiBot World(智元世界)—— 一个汇集百万真实机器人数据的开源数据集。在这个具身数据的世界里,机器人不再只是进行简单的桌面任务,而是全方位融入我们的日常生活。机器人和人类和谐相处世界的大幕,正在徐徐拉开。

数据已授权上架OpenDataLab,国内小伙伴可以免费、高速下载,欢迎大家使用,AgiBot World 数据集下载地址:https://opendatalab.com/OpenDataLab/AgiBot-World


2024,哪个场景最符合你对未来机器人的想象?

作你的「家务管家」,洗衣、做饭都交给它?

还是化身「打工人」在超市拣货、收银、整理货架?

亦或是工厂里的「永动机」,搬运、打包,不断电不下班?

这些「科幻片」里的场景已经在路上了!

欢迎来到 AgiBot World,一个汇集百万真实机器人数据的开源数据集。具身应用,数据先行,作为具身领域的 ImageNet,智元世界有望成为引领我们进入具身智能新时代的「通关密码」,让机器人的世界更加真实,从此告别「NPC」人生!

● 项目 Github 开源地址:https://github.com/OpenDriveLab/agibot-world

● 数据集下载地址:(点击原文可查看):https://opendatalab.com/OpenDataLab/AgiBot-World

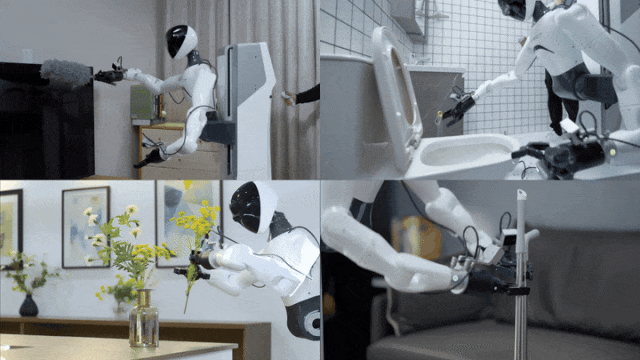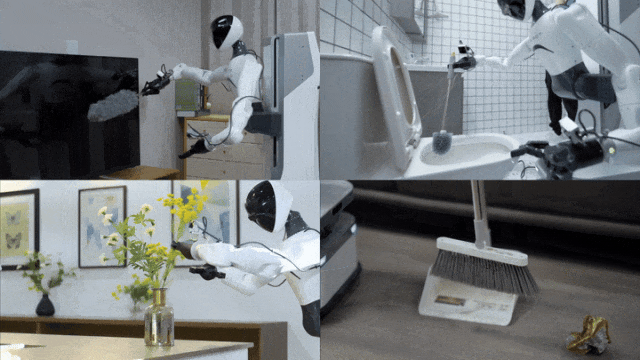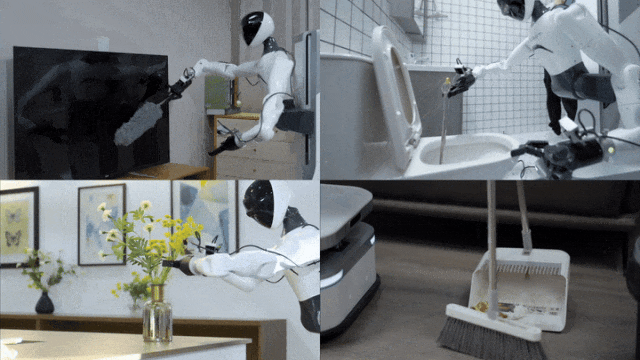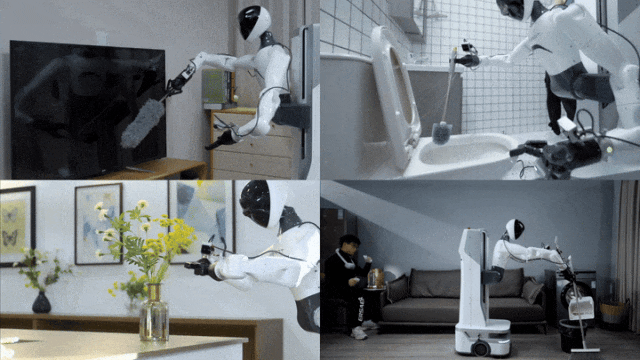
是的,你没看错,加持了AgiBot World的百万真机数据,机器人的控制已经如此精细。现在就能在你家客厅优雅地插花了。

整套动作行云流水,用金属制的机械手抓取,娇嫩的花材也完好无损。

图片

刷马桶这事,等到机器人「出师」后也能放心交给他,再也不用全家抽签确定谁去刷了。
图片

一、具身智能领域的 ImageNet 何时到来?

图片

Open X-Embodiment, ICRA 2024

谷歌 DeepMind 通过整合来自 22 种不同本体机器人的数据构建了 Open X-Embodiment数据集,但大部分数据缺乏统一标准化的采集流程,且许多机器人构型已经过时,数据质量格式参差不齐,在机器人策略学习的过程中甚至会带来副作用。

为实现规范化的数据采集,来自斯坦福、伯克利、谷歌等构建了 DROID 数据集,尽管涵盖了相对丰富的场景与技能,然而作者团队在后续研究中指出 DROID 存在大量低质量数据,从而给机器人的学习过程造成「困惑」。

一些具身大模型初创公司基于自采集的大规模高质量双臂机器人数据训练的模型展现出了整理、分拣、洗衣等执行复杂动作的能力,这进一步印证了高质量数据在当前具身智能领域研究阶段的重要性,但相关数据集目前仅在公司内部使用,并未开源。

二、AgiBot World让高质量机器人数据触手可及

为了进一步推动通用具身智能领域研究进展,让高质量机器人数据触手可及,作为上海模塑申城语料普惠计划中的一份子,智元机器人携手上海人工智能实验室、国家地方共建人形机器人创新中心以及上海库帕思,重磅发布全球首个基于全域真实场景、全能硬件平台、全程质量把控的百万真机数据集开源项目 AgiBot World。

这一里程碑式的开源项目,旨在构建国际领先的开源技术底座,标志着具身智能领域 「ImageNet 时刻」已到来。

通过汇聚顶尖资源与技术力量,各方将共同推动具身智能发展新范式,加速人类迈向通用人工智能的新时代,在全球范围内奠定中国在这一前沿领域的领导地位。

AgiBot World 是全球首个基于全域真实场景、全能硬件平台、全程质量把控的大规模机器人数据集。

相比于 Google 开源的 Open X-Embodiment 数据集,AgiBot World 的长程数据规模高出 10 倍,场景范围覆盖面扩大 100 倍,数据质量从实验室级上升到工业级标准。

 多样任务,十八般武艺样样精通

  • 插内存条的过程需要毫米级精细控制,稍有不慎可能导致设备损坏,如神经纤维般灵敏的末端触觉传感器助力机器人精准对接。

图片

  • 饭后勺筷碗盘层层堆叠在洗碗池中,在这条数据中,机器人将杂乱的餐具一一准确无误地整理至洗碗机相应卡槽中,整理洗碗机的操作流程长、动作繁琐。
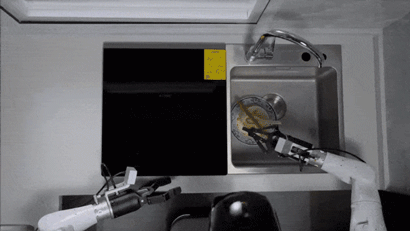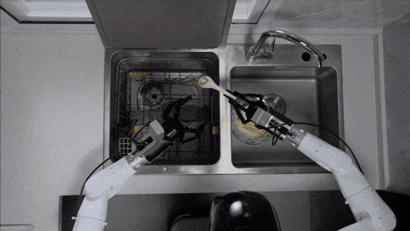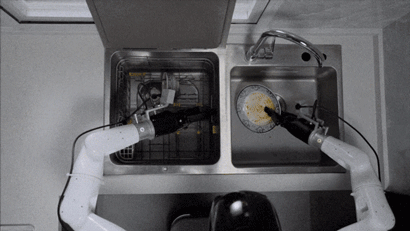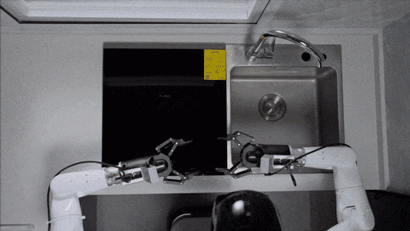
图片

  • 熨衣服是个「精细活儿」,只见机器人双手协作,一只手稳稳抓住衬衫的一角,另一只手精准控制挂烫机与衣物的距离,细致地熨烫每一道褶皱,让衣物焕发平整光泽。
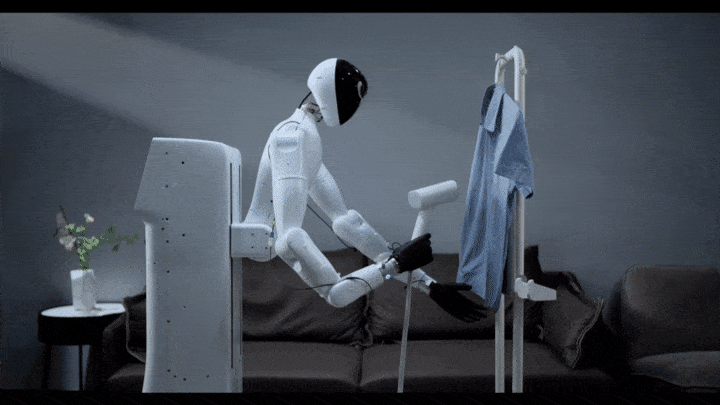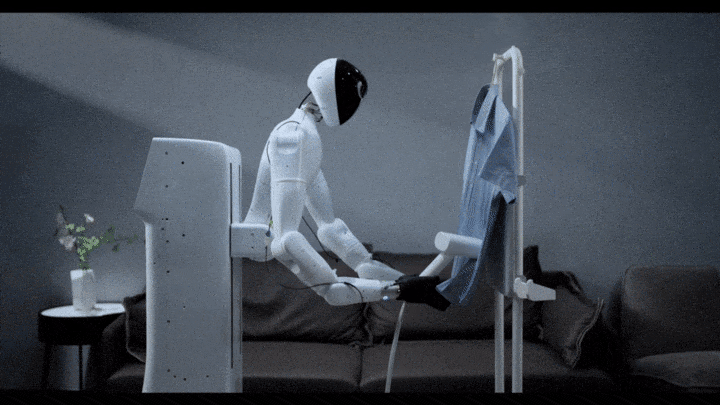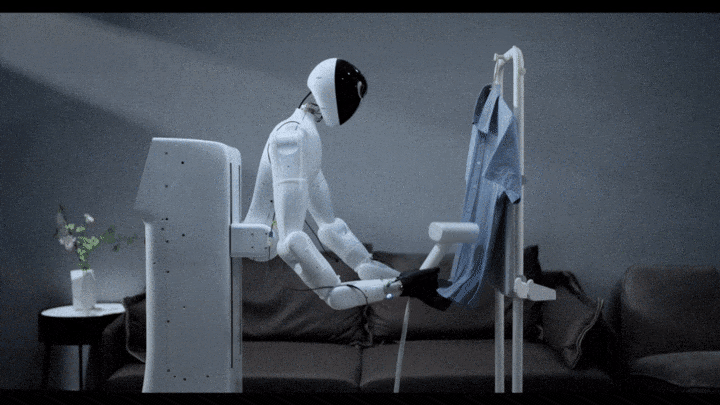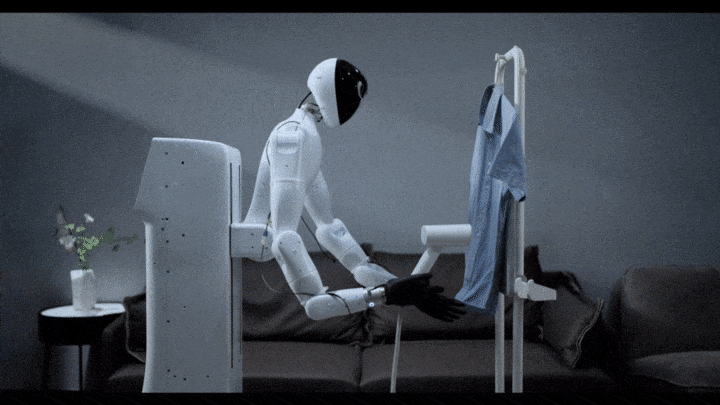
图片

  • 对于大件物体搬运,单机器人难以完成。两个机器人分工协作,可以分担重量,也能实时调整位置与角度,以确保物体搬运过程中稳定安全。
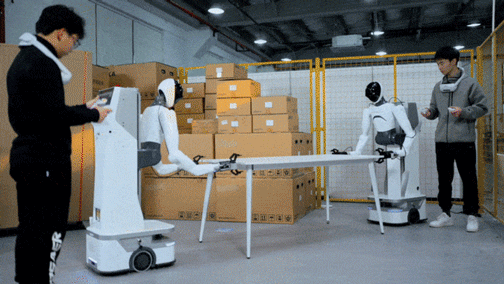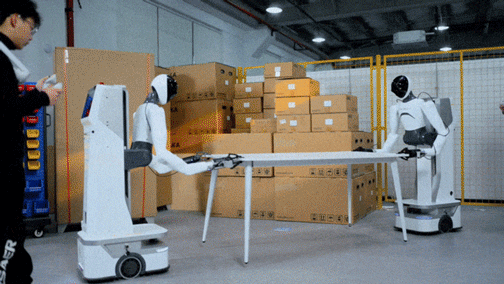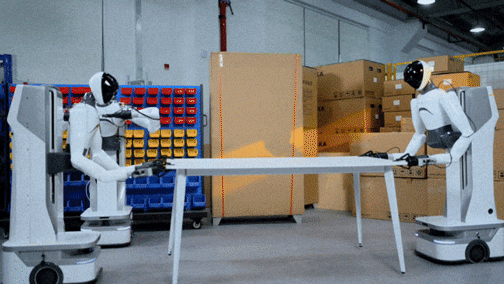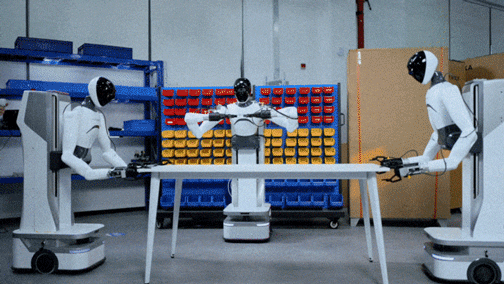
图片

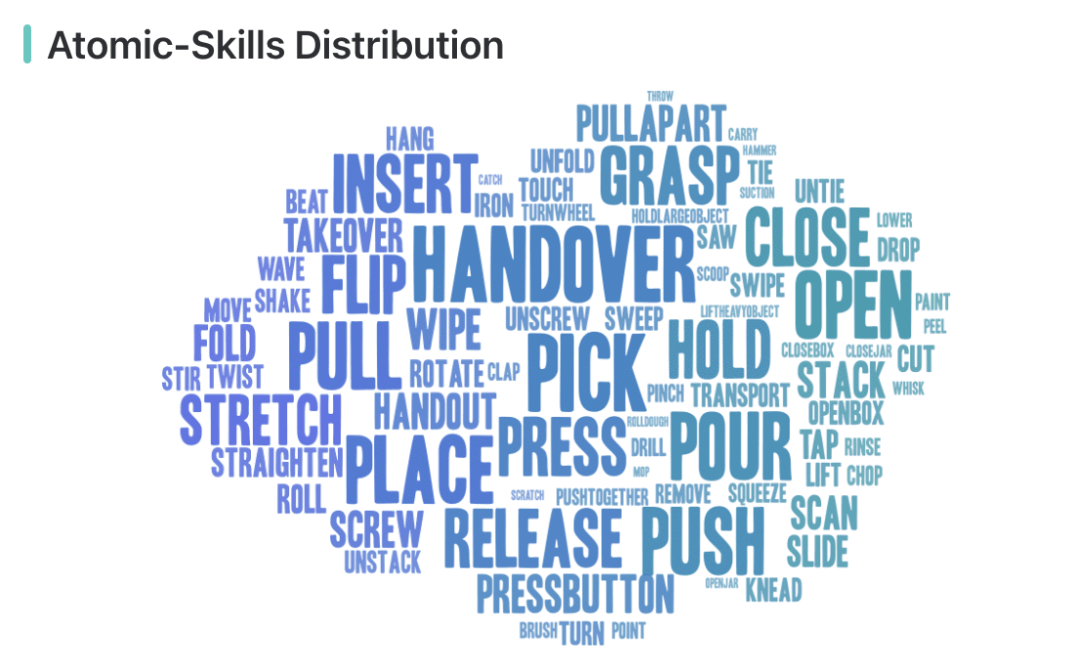
AgiBot World 数据集收录了八十余种日常生活中的多样化技能,从抓取、放置、推、拉等基础操作,到搅拌、折叠、熨烫等精细长程、双臂协同复杂交互,几乎涵盖了日常生活所需的绝大多数动作需求。
图片

全域场景,上得厅堂下得厨房

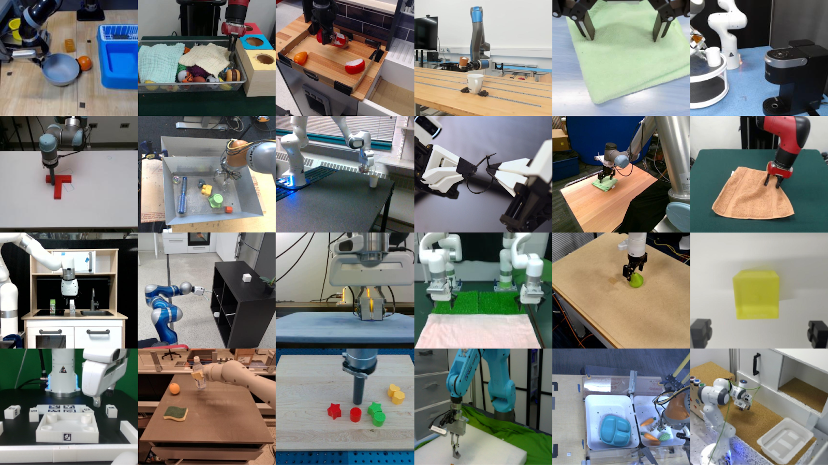
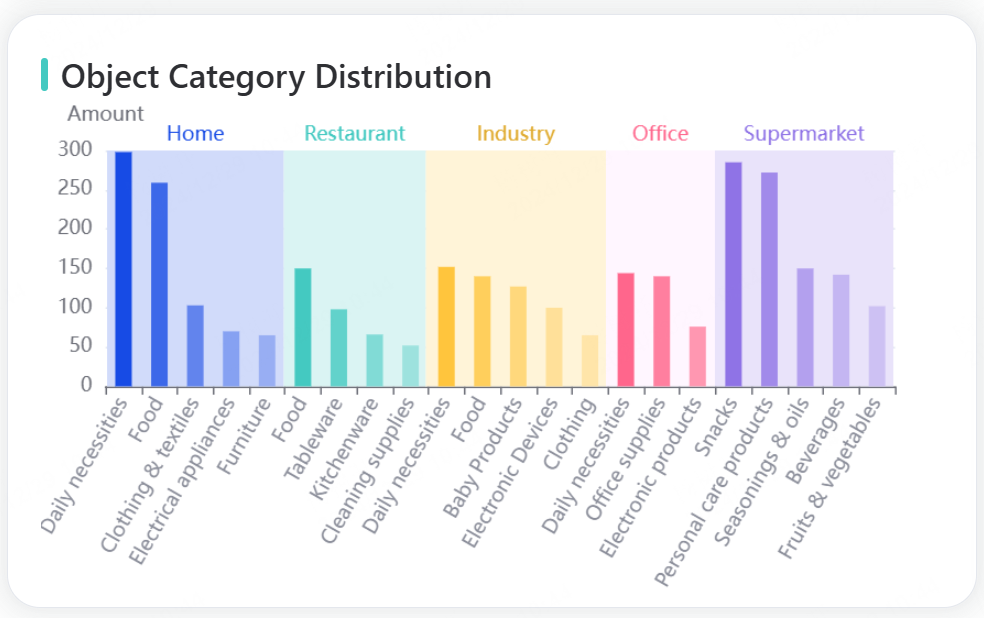
AgiBot World 诞生于智元自建的大规模数据采集工厂与应用实验基地,空间总面积超过 4000 平方米,包含 3000 多种真实物品,真实复刻了家居、餐饮、工业、商超和办公五大核心场景。

全面覆盖了机器人在生产、生活中的典型应用需求,为机器人提供了一个高度真实的生产生活环境。

图片

通过多场景的高度还原与任务设计,AgiBot World 为机器人研发和测试构建了实现具身智能的必要条件。

  • 家居场景再现真实住宅布局,包括卧室、客厅、厨房、卫生间等核心空间,可以实现家务清洁、物品整理和厨房任务等

  • 超市场景高度还原超市货架布局与收银区设计,包含生鲜、日用、冷冻等多个品类区域,可以模拟物品上架、货物盘点、顾客引导、无人结算等

  • 餐厅场景实现智能服务体验,模拟前厅、后厨与用餐区域,包括点餐台、备餐区、餐桌等,可以实现餐厅服务(点餐、上菜、清理餐桌)、食材传递、后厨协作等

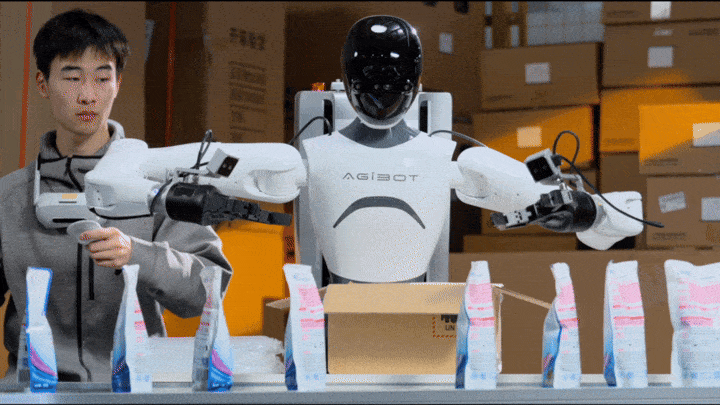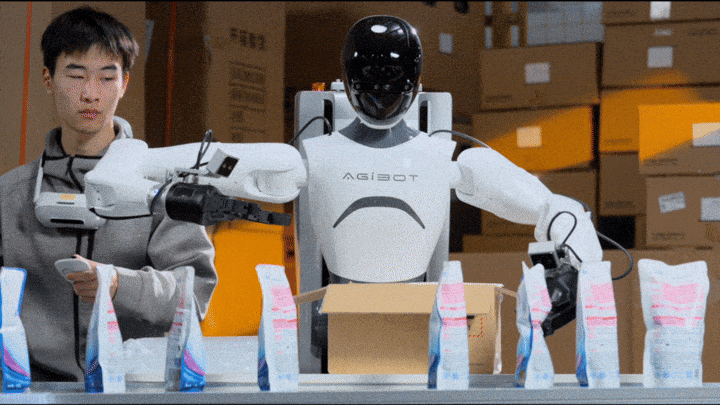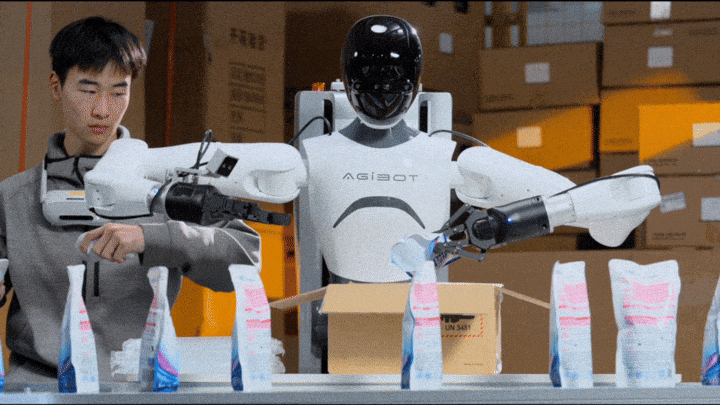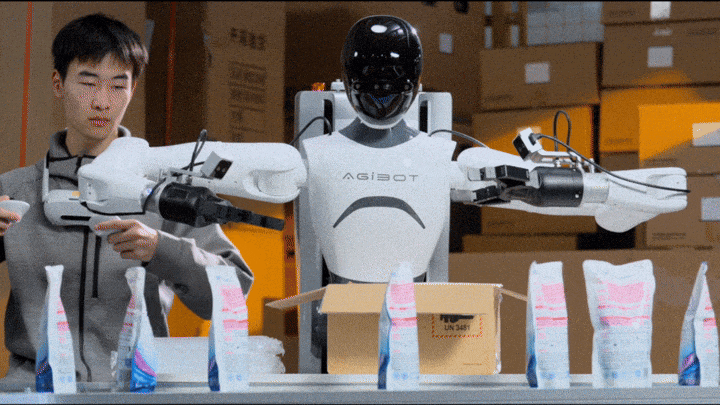
  • 工业场景模拟分拣与物流自动化,复刻工业仓库与生产线,包括分拣系统、打包设备、传输带等,可以实现物料分拣、包装打包、物流搬运等

客厅、书房、餐厅、卫生间、厨房和工厂等都是机器人大显身手的舞台。

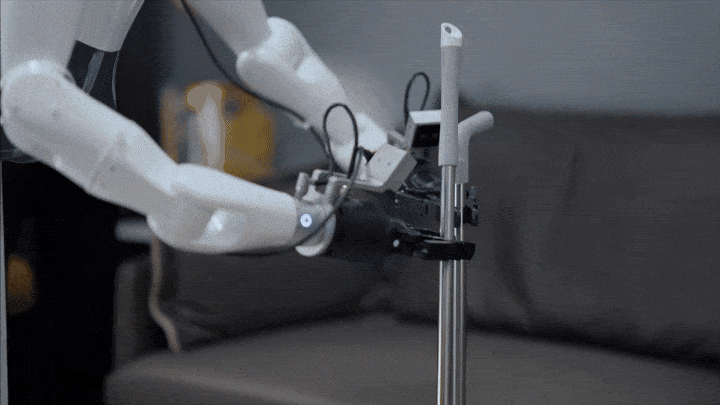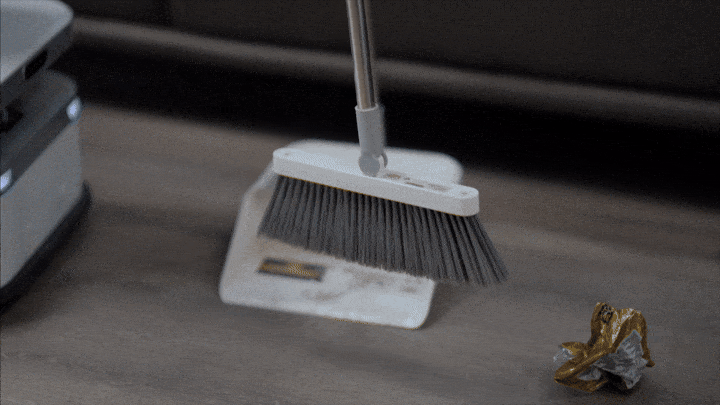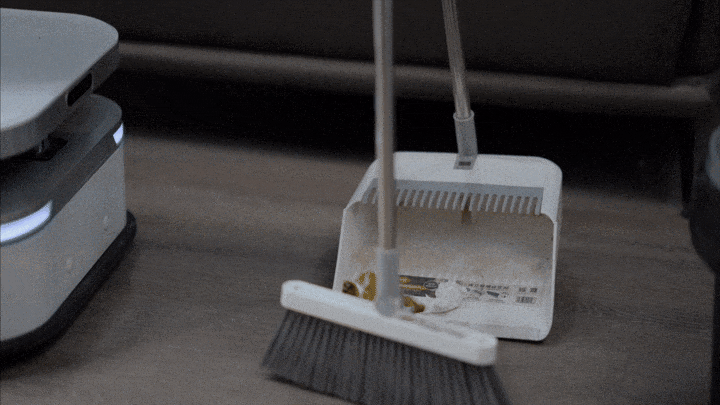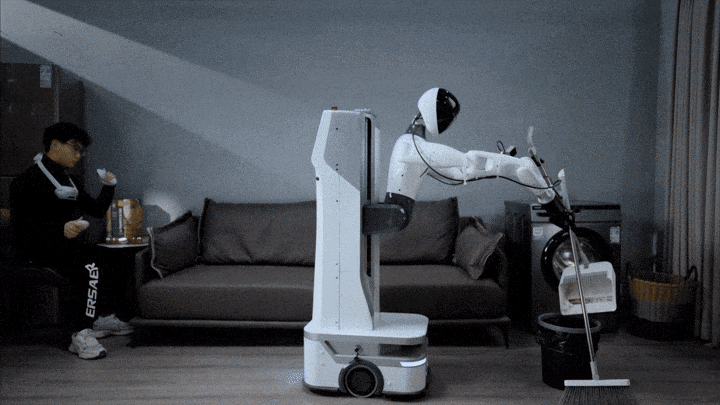
在客厅,它可以使用工具工具给地面来个全面大扫除,碎屑、灰尘和液体都「无处可逃」。
图片

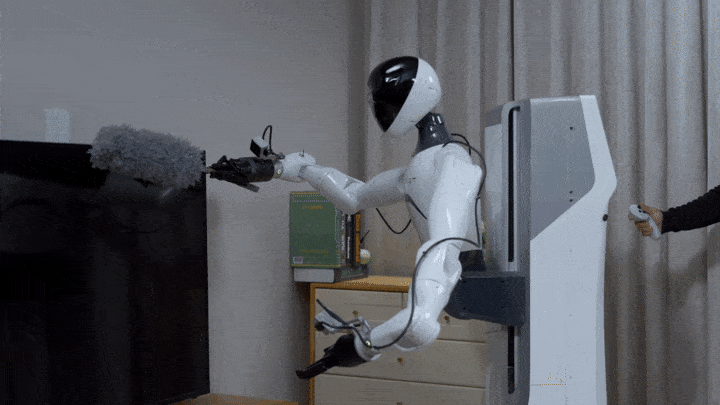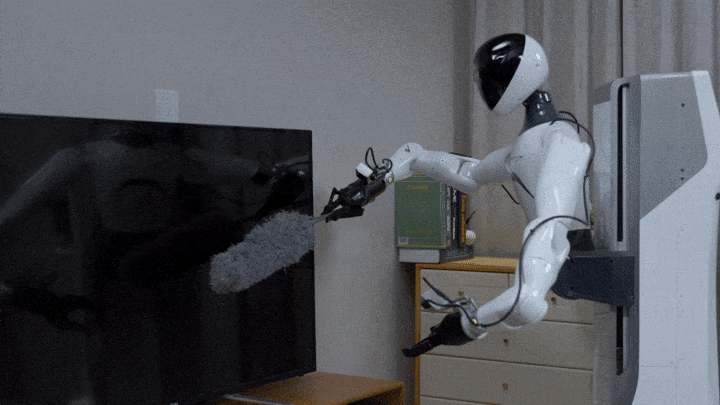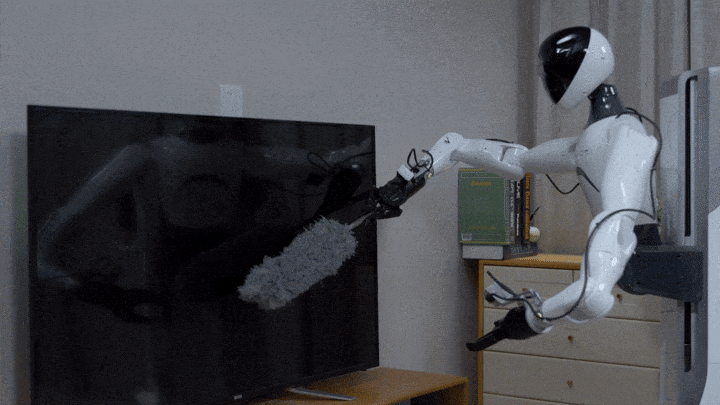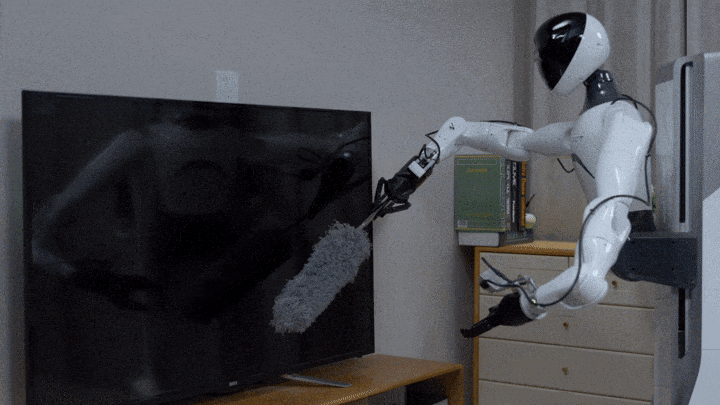
电视机表面容易积灰,交给机器人吧!它可以精确控制掸子掸灰,或者用软布来清理桌面的污垢,同时避免划伤表面。
图片

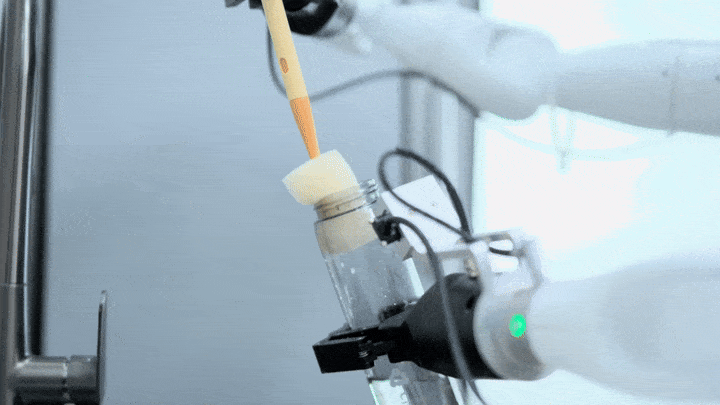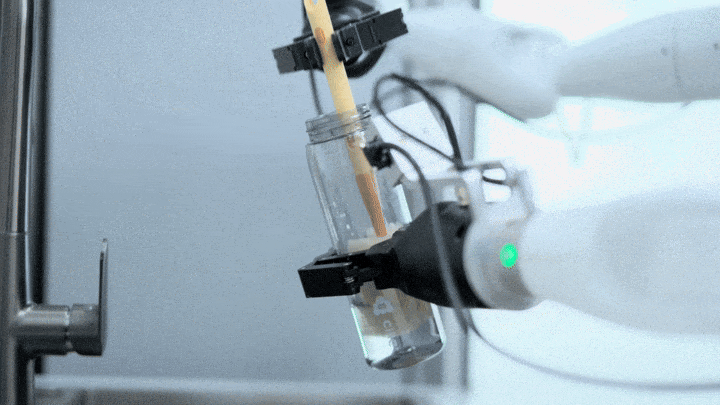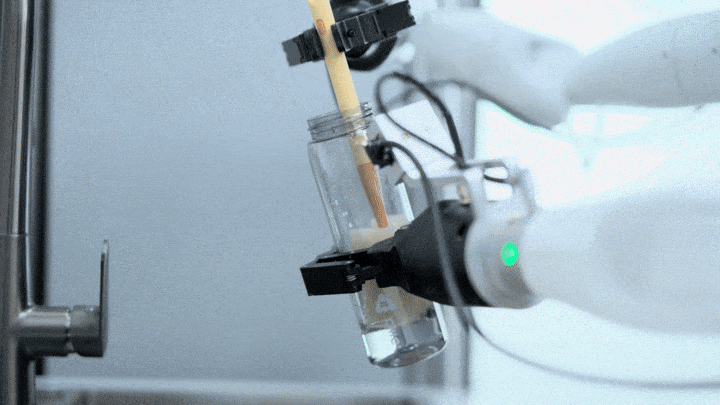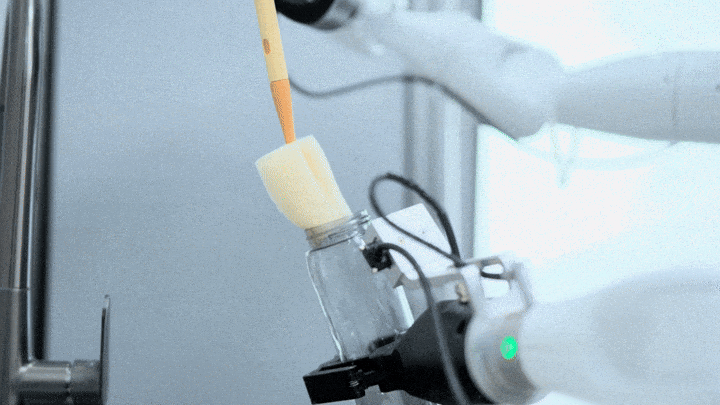
厨房也可以交给机器人承包了。给它食材和配方,分分钟就能给你变出一盘精致沙拉,切菜、拌料、装盘全都会,也可以控制清洁工具对瓶内外进行刷洗。

瓶子脏了?碗要洗?躺平吧,这些都交给它们!
图片

在超市,机器人可以精准控制扫码抢扫描、结算货物,还附赠装袋一条龙服务。

图片

在工厂,机器人在流水线上利用机械臂精准控制将物品放入指定的包装盒中,实现物品自动打包。
图片

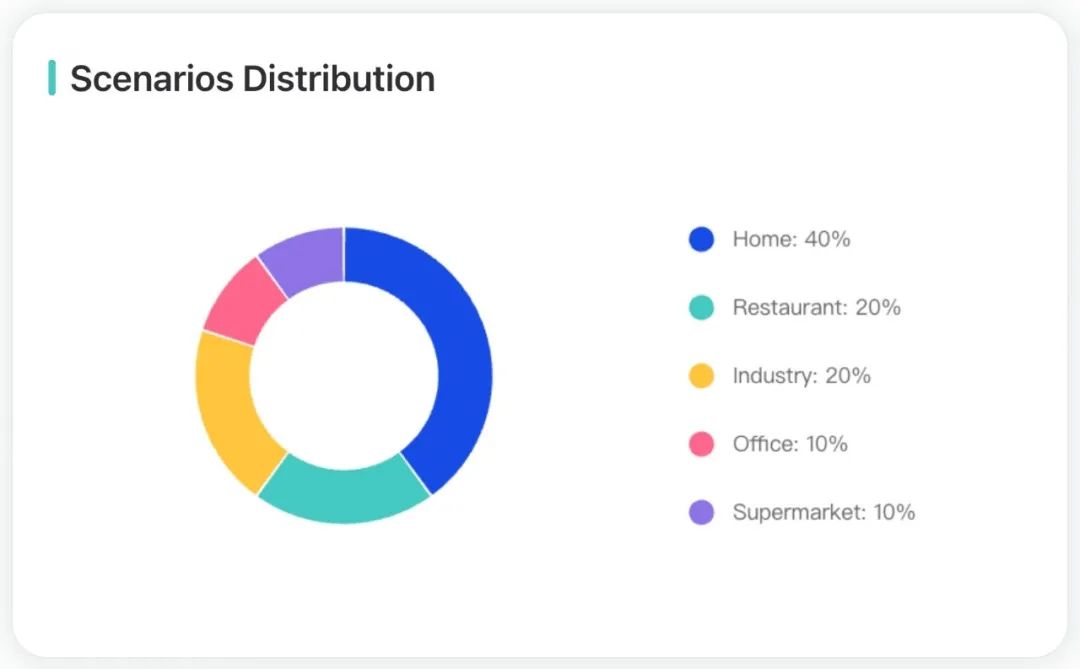
AgiBot World 包含超过 100 种真实场景,按家居(40%)、餐饮(20%)、工业(20%)、商超(10%)和办公(10%)进行分布。

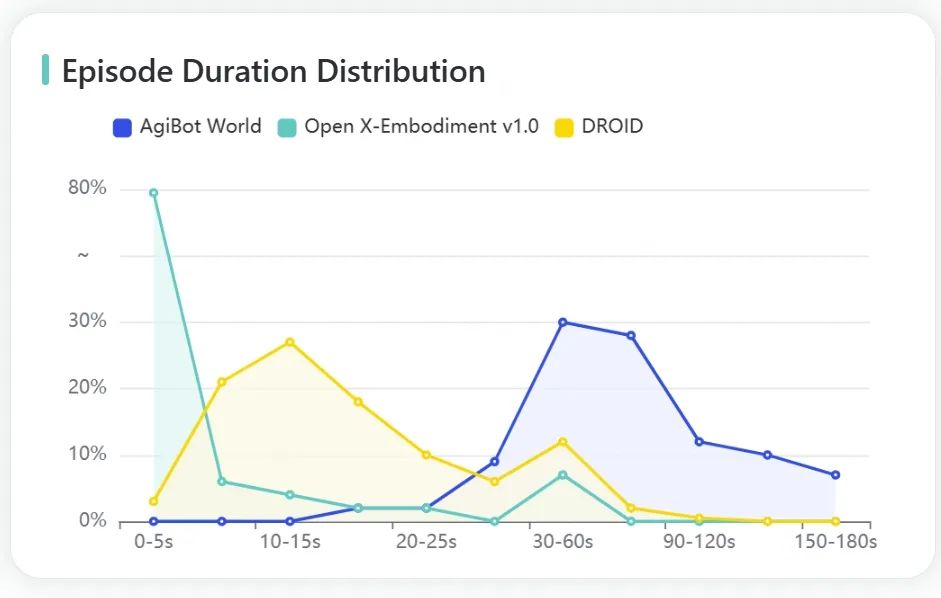
此外,80% 的任务为长程任务,时长集中在 60s-150s 之间,且涵盖多个原子技能,是 DROID 和 OpenX-Embodiment 工作的 5 倍。该数据集包含了 3000 多种物品,基本涵盖了这五大场景,并且仍在不断扩展和丰富中。
图片

场景和任务分布

图片

各个场景物品分类

图片

数据集时长分布

全能硬件,没有金刚钻难揽瓷器活

,时长00:20

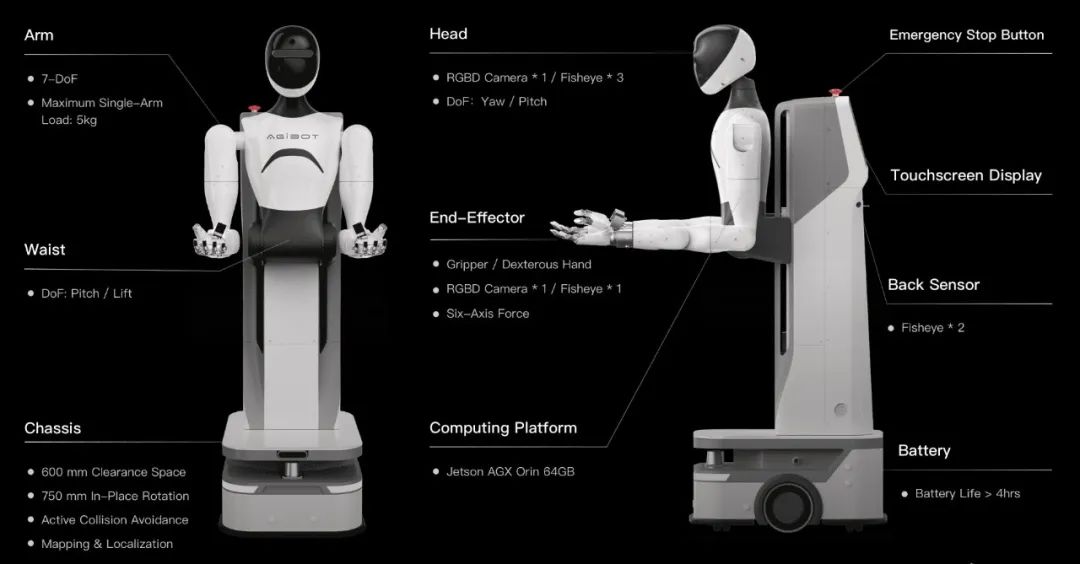
  • 360° 感知:8 个摄像头环绕式布局,能够实时全方位感知周围环境的动态变化。

  • 灵巧操作:可配备具有 6 个主动自由度的灵巧手,保障动作精准且灵活,能够完成熨衣服等多种复杂操作。

  • 末端精细感知:标配末端六维力传感器,并可配备高精度视触觉传感器,能够感知力的微小变化,做到「拿捏有度」,从容完成各种精细操作。

  • 高自由度:全身最高 32 个自由度,灵活应对洗衣、做饭、分拣、搬运等复杂任务。
图片

质量把控,严师出高徒

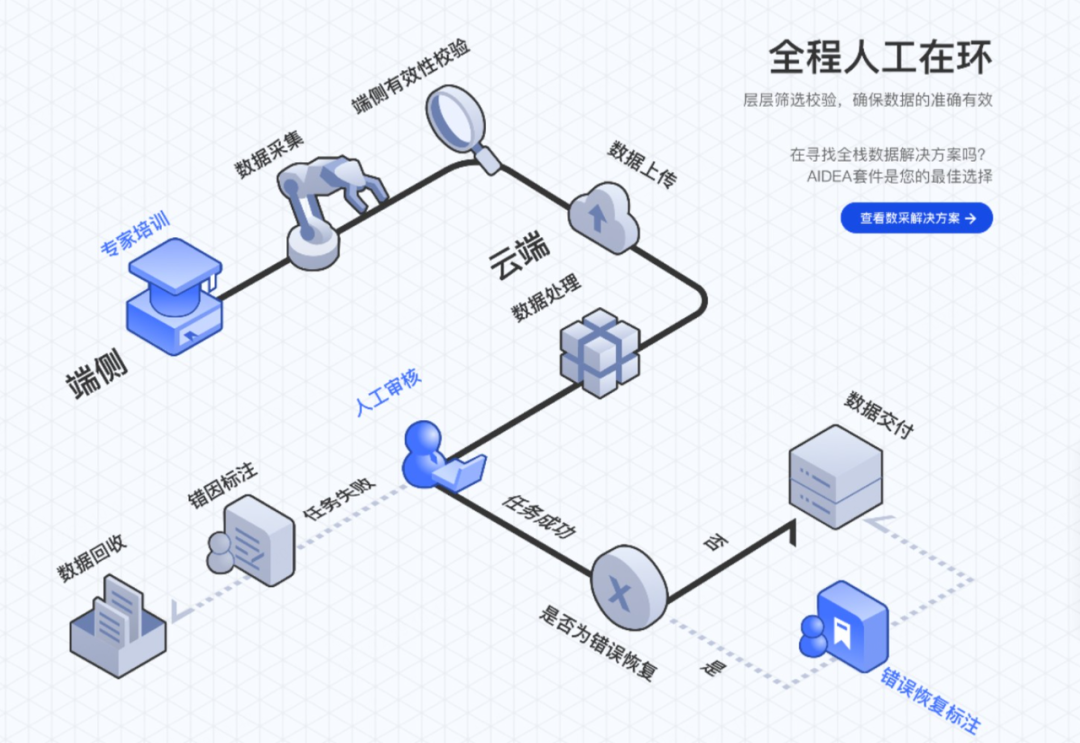
AgiBot World 对数据质量要求极高,通过专业培训、多级质量把控、全程人工在环,在做到超大规模真实数据采集的前提下,严格精细化控制数据质量。

  • 任务设计:从设计初稿和设计迭代流程中,邀请了学术界、工业界、消费者多视角进行任务把关。这样设计出的任务更加贴近真实的工作和生活场景。

  • 数据采集:从采集员培训到采集质量把控,由完善的管理体系和专业的管理团队进行全程保障。

  • 审核标注:对于采集的数据,首先会经过端云两侧的严格筛选,自动剔除不符合要求的数据。此外,专业的审核员会对全量数据进行逐帧审核,确保每一个动作都符合任务标准,并对关键帧和数据特性进行多维度标注。

  • 算法验证:通过人工审核的数据还会进一步通过算法进行验证。对于未能通过验证的数据,会重新设计任务进行数据补采,确保数据可用性。
图片

据作者团队透露,他们还为即将到来的 2025 年攒了一波「大招」,小小地剧透一下:

1. 百万真机全量数据将陆续开源

2. 千万仿真数据同步推送,支持更泛化和更通用的大模型训练

3. 发布具身基座大模型,支持模型微调,赋能千行百业

4. 发布全套工具链,实现采集、训练和评测完美闭环

5. 举办一系列 AgiBot World Challenge

……

那我们先一把期待住了,且看明年,他们又会带来哪些惊喜?

开源具身智能方案AgiBot World:从仿真到VLA的单卡部署全记录 具身智能正从实验室走向工程化,其技术栈涉及仿真环境、世界模型与VLA(视觉-语言-动作)模型。开源方案的出现,让原本依靠大厂内部资源才能完成的数据采集、模型训练和部署链路,具备了单机复现的可能。AgiBot World 正是这样一套集真机数据、仿真框架、世界模型和VLA基础模型于一体的开源体系。本文以单张192GB显存加速卡为例,完整记录了从环境搭建、推理服务部署到性能调优的实战过程,重点讲解了vLLM、FastAPI、Gradio、ONNX Runtime等组件的协作方式,并针对算子兼容、显存溢出、sim 阅读详情

相关推荐

具身智能 - 推动通用机器人智能的新里程碑:AgiBot World 平台与 GO-1 模型深度解析

AgiBot World 通过“数据规模+质量”与“分层策略模型”的双重创新,为机器人学习树立了新标杆。其开源属性将进一步降低研究门槛,加速社区协作。或许在不远的未来,我们能见证机器人从“工具”蜕变为真正适应复杂环境的“通用智能体”。相关资源论文与代码:GitHub 搜索 AgiBot World Colosseo。

377

详解AgiBot World数据集与GO-1模型中的Vision-Language-Latent-Action(ViLLA)架构 和传统VLA最大的异同和优劣是哪些思考了 27sAgiBot Worl

详解AgiBot World数据集与GO-1模型中的Vision-Language-Latent-Action(ViLLA)架构 和传统VLA最大的异同和优劣是哪些。

具身机器人和通用AI 1441

能搭载GPT-4o!李飞飞团队重磅开源万能具身机器人ReKep!

将机器人操作任务表示为将机器人与环境相关联的约束是一种很有前途的编码所需机器人行为的方法。然而,如何制定约束条件仍不清楚,以便它们 1)适用于各种任务,2) 无需手动标记,3) 可通过现成的求解器进行优化,以实时产生机器人动作。在这项工作中,我们引入了关系关键点约束 (ReKep),这是机器人操作约束的视觉表示。具体来说,ReKep 表示为 Python 函数,将环境中的一组3D 关键点映射到数值成本。我们证明,通过将操作任务。

具身机器人和通用AI 995

AgiBot World--智元机器人+Shanghai AI Lab--2025.3.9--开源

这是一个的,包含和。与以往类似平台相比,AgiBot World 在规模和多样性上无可比拟。部署了 100 台双臂仿人机器人。他们进一步提出了一个(GO‑1),并配备了潜在动作规划器。它在多样化的数据集上进行训练,与以往方法相比,实现了可扩展的 32% 性能提升。

2401_83634908的博客 1570

深入解析设计规则检查约束:set_max_transition与set_max_capacitance的实战应用

本文深入解析了芯片设计中的关键设计规则检查约束set_max_transition与set_max_capacitance。通过剖析信号转换时间与负载电容的原理,结合实战案例,阐述了如何设置约束以保障信号完整性、控制功耗与时序,并提供了在综合与布局布线阶段的应用策略与修复方法。

weixin_29233857的博客 175

trae使用playwright MCP方法流程

trae使用playwright MCP方法流程

MAILLIBIN的专栏 1677

【具身智能】AgiBotWorld数据集介绍——智元百万真实机器人数据集

AgiBotWorld是智元机器人开源的一个百万级真实场景数据集,旨在推动具身智能的发展。该数据集包含多种日常技能,如抓取、放置、搅拌、折叠等,几乎涵盖人类日常生活的绝大多数动作需求。数据采集依托于配备8个摄像头的机器人平台,结合高精度传感器,实现了全域真实场景的高质量数据采集。

qq_50001789的博客 4961

智能体在车联网中的应用:第9天 核心工具链与仿真世界:SUMO交通仿真入门——从安装到构建你的第一个虚拟十字路口

摘要 SUMO是一款开源微观交通仿真工具,为车联网和自动驾驶算法开发提供高效安全的测试环境。文章详细介绍了SUMO的核心概念、安装方法及实战应用。在Ubuntu或Windows系统安装SUMO后,可通过netedit工具构建十字路口路网,包括创建节点、连接边、设置交通信号灯等步骤。随后通过编写.rou.xml文件定义车辆类型、路线和车流,实现动态交通场景模拟。SUMO支持与外部程序交互,能复现真实场景、进行极端测试和算法验证,是车联网研究的理想数字沙盘。

IT深耕十余载,大道之简 1451

最全具身智能数据集分享系列 | 全球有哪些高质量具身智能数据集(附下载链接)

随着大模型和机器人技术的发展,具身智能(Embodied AI)赋予人工智能系统物理形态以实现与环境的互动和学习。从动作编程到人类遥操作,从机械臂到灵巧手,从硅谷到中国,具身智能在软硬件层面逐步建立起发展范式。

DataAnnotation的博客 6654

skywalking各项指标说明

skywalking各项指标说明

没有简介 2488

从数据到图片:手把手构建FMCW雷达人体行为识别数据集(行走、跌倒、喝水等6类动作)

本文详细解析了如何利用FMCW雷达构建人体行为识别数据集,涵盖行走、跌倒、喝水等6类动作。通过多普勒特征可视化、图像标准化处理和自动化流水线设计,将原始雷达信号转化为高质量时频图像数据集,为智能家居和健康监护等应用提供可靠数据支持。

weixin_30706691的博客 384

【GitHub开源项目实战】AgiBot World 开源数据集解析:面向通用机器人智能体训练的工业级大规模动作数据集

AgiBot World 是由智元机器人(AgiBot)与上海人工智能实验室联合开源的大规模通用机器人数据集,旨在推动通用多任务、多场景机器人智能体的能力发展。数据集覆盖家庭、工业、物流、商超、科研五大类场景,包含超过 80 种真实技能和百万级动作数据,支持多模态输入与长流程动作训练,是目前已知体量最大、真实交互最复杂的机器人任务数据集之一。该数据集强调从真实设备采集的高质量动作轨迹与传感器输入,专为推动具身智能研究、动作学习范式训练、技能迁移及基于 LLM 的 Agent 控制器构建设计。

努力分享一些人工智能、计算机视觉、影像等相关的知识干货! 2072

001、Zephyr RTOS简介与历史背景

本文介绍了Zephyr RTOS的特点及其在嵌入式开发中的应用。作者通过亲身经历比较了Zephyr与传统RTOS的差异,重点分析了Zephyr的设备树、统一驱动模型、基于CMake的构建系统、POSIX兼容层等核心特性。文章详细阐述了Zephyr在内核设计上的优势,如中断处理模型、内存管理等,并提供了社区生态和使用建议。作者建议开发者从简单项目入手逐步掌握Zephyr,同时指出了常见的使用问题和适用场景,认为Zephyr特别适合复杂软件架构的物联网和工业控制项目。

m0_50546716的博客 155

稚晖君再次官宣,王炸!!

提到稚晖君,毫无疑问,在科技圈一直是顶流的存在。上个星期,我们刚写文章聊了聊稚晖君在B站官宣智元开启通用机器人商用量产的事情。这才过去十来天,就在昨天,稚晖君在动态里又来了一波大更新,并且这次又双叒叕带来了一项硬干货,那就是官宣了:正式开源百万真机数据集 AgiBot World!相信不少同学也刷到了这条动态。这也是目前业界最大的真机数据集开源,至此,具身智能领域的 ImageNet 时刻也已经到...

码农code之路 352

云效 CI/CD + 阿里云 OSS 自动部署前端项目实战指南(2026)

前端项目部署到 OSS + CDN 是阿里云生态中最常见的静态站点托管方案。手动上传 OSS,容易遗漏文件或部署错版本权限配置不当,要么过宽(全桶读写)要么报 403CDN 缓存没刷新,用户看到的还是旧版本多环境(dev/test/pro)流水线重复配置本文基于实际生产环境经验,完整覆盖从 RAM 权限 → OSS 配置 → CDN 加速 → 云效流水线的全链路,含两种授权方案对比和踩坑记录。一套可直接复用的 RAM 最小权限策略两种云效授权方案的完整配置步骤。

探索云原生与智能化驱动下的安全运维新范式。关注DevSecOps、可观测性、AIOps等前沿领域,与您共赴技术前沿。 428

uniapp - 详细手机端h5网页调用手机摄像头进行二维码识别扫描,在uniapp的H5移动端微信网页平台中,在浏览器中调用手机扫码功能详细教程,识别二维码并获取扫描结果(完整示例源码,一键复制即用

uniapp,h5,手机端网页,H5手机网页,uniapp开发h5实现扫码功能,uniapp微信h5网页扫码sdk使用教程,uniapp h5网页如何实现浏览器扫码,uniapp扫码功能怎么兼容h5_uniapph5怎么做扫码功能,uniapp的手机网页如何实现扫二维码一维码,浏览器H5实现js扫码,H5调用摄像头和扫一扫功能,亲测可用,H5调用本地摄像头实现扫一扫,uni-h5项目解决扫码功能,uniapp实现微信H5扫码,解决uniapp在H5端使用不能扫码问题,uni-app的h5扫码(二维码、条形码

✅ 精选推荐文章 1万+

重磅!稚晖君开源百万机器人数据集,具身智能的ImageNet时刻来了

借助开源,机器人技术开发的门槛又被进一步拉低了。继开源自研轻量化、高性能通信架构AimRT以及智元机器人灵犀X1之后,就在今天,稚晖君及其背后的创业公司智元机器人(AgiBot)又重磅宣布自今年以来的第三次开源新动作,发布AgiBot World(https://github.com/OpenDriveLab/AgiBot-World),这是一个汇集百万真实机器人数据的开源数据集。依托这一数据集,...

优快云资讯 1万+

Camera2Demo

在Camera2 的基础上进行封装,使得Camera2一堆初始化逻辑与Activity分离,降低耦合度,完成预览拍照并保存的操作

GO1——继AgiBot World之后,智元发布GO1及其背后基于潜在动作的VLA架构ViLLA:利用海量的无标注视频做训练(含LAPA、Moto的详解)

AgiBot World Colosseo,这是一个全栈式大规模机器人学习平台,旨在推动可扩展和智能化的体感系统中的双手操作研究。他们建造了一个总面积达4000平方米的设施,涵盖五个主要领域——家庭、零售、工业、餐厅和办公室环境——专用于在真实的日常场景中进行高保真数据收集AgiBot World从100个真实机器人收集了超过100万条轨迹,提供了前所未有的多样性和复杂性。它涵盖了超过100个现实场景,解决了诸如细粒度操作、工具使用和多机器人协同合作等具有挑战性的任务。

结构之法 算法之道 1万+

RU DOS版、EFI版32bit/64bit BIOS常用工具

DOS版、EFI版的RU工具,可用来查看IO、MEM、PCI、SMBIOS等资源。亲测在EFI SHELL下可用。

ET2012新版免狗免安装绿色软件

ET2012新版免狗免安祖昂绿色软件。,新界面,新视觉,

AGIBOT-WORLD-具身智能数据集

具身智能、开源数据集、智元机器人、精灵G2、物理AI。

V:Q-M-Y-B 的博客 583

STM32F407中文手册

STM32f407中文手册 本参考手册面向应用开发人员,提供有关使用 STM32F405xx/07xx、STM32F415xx/17xx、 STM32F42xxx 和 STM32F43xxx 微控制器存储器与外设的完整信息。STM32F405xx/07xx、STM32F415xx/17xx、STM32F42xxx 和 STM32F43xxx 构成一个微 控制器系列,各产品具有不同的存储器大小、封装和外设。有关订购信息以及器件的机械与电气特性,请参见数据手册。有关 ARM Cortex™-M4F 内核的信息,请参见《Cortex™-M4F 技术参考手册》。

案例 | 高精度具身时序数据标注:澳鹏如何支撑头部机器人企业模型迭代

具身智能落地面临高质量时序标注数据瓶颈,某头部企业与澳鹏合作,通过多基地协同、双语专家团队、标准化SOP及自研MatrixGo平台,实现5,000+小时高精度具身时序数据标注与10,000+小时审核,攻克双语语义理解、0.1秒级时间戳精度与工具缺失难题,构建可复用的数据闭环体系,显著提升模型泛化能力与数据集质量。

Appen_China的博客 235

把 Agent 搬进飞书:飞书 Agent 机器人演示

本文展示下如何将 Agent 搬进飞书,协助提高日常的工作效率。

分享 Go、云原生、AI Infra 相关技术 266

智能化机器人系统的模块化设计自动化!

智能化机器人系统的模块化设计自动化,本质上是将系统工程中的“设计决策权”从人类专家部分转移给AI。它不是一个单一的工具,而是一套集成了建模、搜索、生成、验证的闭环工程方法论。短期:建立标准化的模块接口规范(如基于ROS 2的IDL),并编写脚本实现半自动代码生成。中期:引入知识图谱管理模块库,实现基于规则的模块推荐与组合检查。长期:探索强化学习+仿真,让系统自主探索和发现新的、非直觉的高效模块组合方式。

m0_65595995的博客 175

从单机到柔性岛:工业连接器如何让机器人真正实现“一机多用”?

如今,一台机器人往往不只承担一道工序。搬运、焊接、涂胶、装配,末端工具在不同工序间快速切换,正在把传统的“专机+专用工位”带向更紧凑的柔性岛。但现场很快会发现:让机器人把工具取下来、再装上去,并不算难;真正难的是,工具切换后,动力、控制、反馈和介质能否同步、稳定地到位。一次连接如果不可靠,轻则需要人工复位,重则影响整段工艺节拍。对于自动化集成商和机器人应用端而言,工业连接器已不再是被动附件,而是把“工具可换”转化为“工艺可切”的基础接口。

SHQT888888的博客 327

环视同步与拼接的工程改法:从车规到机器人

重叠区的形状也要看:横向窄、纵向长的重叠,和四四方方的重叠,能提供的约束不一样,前者在俯仰变化时更脆弱。务实做法是给相机支架足够的刚性,把易变的安装点做成可重复定位的结构,再配一套快速校验手段。支架刚性也不是越硬越好,而是要在刚度、重量、成本之间取平衡:机器人末端对重量敏感,一味加厚支架会影响运动性能,这时更该把可重复定位和快速校验做扎实。动态范围的处理没有银弹。拼接错了,标定也救不回来:重叠区不足时,匹配点不够,任何算法都只能猜。相机装在哪里,要看机器人在典型任务中的姿态,而不是看它在展厅里站着的样子。

gunser的博客 199

语音机器人方言识别效果差怎么优化?本地小店场景调优指南(2026)

内容基于门店语音接待配置和方言场景排障的实际过程整理。ASR 热词权重机制、置信度分级、方言模型覆盖范围等描述,参考主流云 ASR 和语音机器人平台的通用设计思路;文中 CER、意图准确率、澄清次数、兜底率等阈值为本地实测经验值,第七节案例样本量有限(50 通录音),数字仅作方向性参考,不构成对任何方言或地区的普适结论。具体参数以平台文档和本地实测结果为准,文中配置片段为示意,不构成具体产品配置指南。

weixin_47312655的博客 314

率能半导体 SS6944T四路半桥驱动芯片:60V/2.5A,覆盖纺织机械、工业自动化、办公自动化、机器人四大应用场景

率能半导体SS6944T是一款面向工业与自动化领域的四路独立半桥驱动芯片,支持8V–60V宽电压、2.5A峰值电流及双电源供电(±30V),集成浮动接地与内置3.3V LDO,可灵活驱动两个直流电机、一个步进电机或四个螺线管。其低导通电阻(440mΩ)、ETSSOP28封装带散热焊盘,兼顾高效率与紧凑布局。具备过流、过温、欠压保护及nFAULT故障输出,支持快慢衰减模式与输出并联,适用于纺织机械、工业自动化、办公设备与机器人等多场景,是高母线电压下多路电机驱动的理想解决方案。

2501_92263958的博客 146
上一篇: 多语言语料库“万卷·丝路”发布,AI赋能共建“一带一路”
下一篇: AAAI2025 |OpenDataLab三大成果:城市环境多模态大模型评测、创新遥感图-文分析、CRaFT优化LLM拒绝机制
OpenDataLab
博客等级 码龄4年 636粉丝 135原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值