机器学习20:自编码器(Auto-Encoder)与扩散模型综述学习

HCIP - Al Solution 华为认证—— 3、大模型基础 00:20核心目标: 与GPT类似,旨在学习一个通用的预训练模型,以便在大量不同任务上通过微调快速适配。与GPT的对比: BERT的效果在实验数据上优于GPT-1。模型特点: 采用双向的Transformer编码器结构,能够实现不同位置信息之间的互通,这与GPT的单向结构不同。06:3735:45核心思想: 尝试将标准的Transformer结构直接应用于图像,并对图像分类流程进行最少的修改。具体操作流程:图像分块: 将整幅图像拆分成多个小的图像块(Patch)。 阅读详情

摘要

        这次系统了解了自编码器的基本原理及其作为自监督学习经典方法的代表性,详细阐述了其通过编码器-解码器结构实现数据压缩与重构的核心机制,并分析了去噪自编码器等变体的工作原理。课程进一步深入综述了扩散模型的理论基础、主流改进方向及其与VAE、GAN等生成模型的广泛联系,全面梳理了扩散模型在计算机视觉、多模态生成及科学计算等领域的革命性应用,最后剖析了其在理论理解、潜空间语义性、基本假设与计算成本等方面面临的关键挑战,为理解生成式AI的前沿发展提供了系统性的知识框架。

Abstract

        This lecture systematically introduces the basic principles of the Auto-Encoder and its role as a classic method in self-supervised learning, detailing its core mechanism of data compression and reconstruction through an encoder-decoder structure, and analyzes the working principles of its variants such as the Denoising Auto-Encoder. The course further provides an in-depth review of the theoretical foundations of Diffusion Models, mainstream improvement directions, and their broad connections with other generative models like VAEs and GANs. It comprehensively outlines the revolutionary applications of diffusion models in fields such as computer vision, multimodal generation, and scientific computing. Finally, it examines the key challenges faced in terms of theoretical understanding, latent space semantics, fundamental assumptions, and computational cost, offering a systematic knowledge framework for understanding the cutting-edge developments in generative AI.

一.自编码器

        1.了解自编码器

        自编码器其实也可以算是自监督式学习的一环,所以再简单回顾下自监督式学习框架。自监督式学习先通过大量没有标注的资料训练一个模型,如完成“填空”或者预测下一个token的任务,训练完后就可以经过微调后将其用在其他下游任务中。
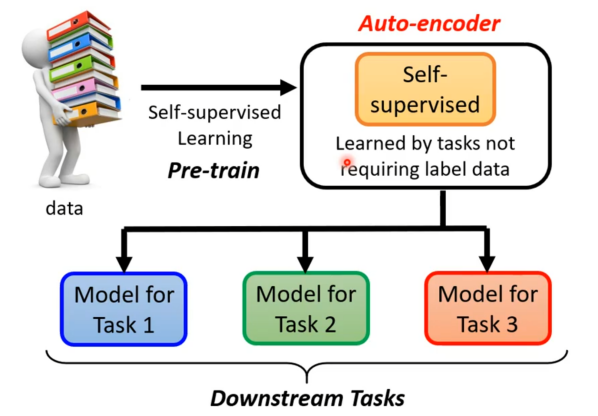
        但是在自监督式学习这种不用标注资料就可以学习的任务中,在BERT以及GPT之前就已经有个更古老的不用标注资料的任务就叫做自编码器。

        2.自编码器的运行

        前面自监督式学习都是在用文字做例子,这里就先换成影像,假设有非常大量的图片在自编码器任务中。而自编码器中有两个网络编码器(encoder)和解码器(decoder),其中编码器是将输入的图片转成一个向量,接着这个向量作为解码器的输入,通过解码器之后便得到一个图片,而自编码器训练的任务就是使解码器输出的图片与编码器输入的图片越接近越好,这个过程也可以


蓝牙6.0的‘新雷达’:Channel Sounding信道探测,真能比UWB更香吗? 本文探讨了蓝牙6.0的Channel Sounding信道探测技术在室内定位领域的应用潜力。通过与UWB技术的对比分析,揭示了其在成本、功耗和兼容性方面的优势,特别是在智能门锁、物品追踪等场景中的商业价值。Channel Sounding技术不仅具备亚米级精度,还能通过现有蓝牙设备实现零边际成本部署,为物联网应用提供了新的解决方案。 阅读详情

相关推荐

用Matlab机器人工具箱搞定六轴机械臂建模:从DH参数到3D可视化(附完整代码)

本文详细介绍了如何使用Matlab机器人工具箱进行六轴机械臂建模,从DH参数输入到3D可视化全流程解析。通过正运动学验证、逆运动学求解和交互控制等实战技巧,帮助工程师快速掌握机械臂建模核心方法,并提供完整代码示例解决常见问题。

weixin_27372101的博客 394

VMware 15 虚拟机安装Ubuntu 18.04

这几年在自动化、计算机之间游来游去,最近又要做机器学习相关的课题,14年做的虚拟机实在不堪重用了,OK,我们重新开始。 VMware的安装就不再赘述了,目前最新版本是15.0.2,官方下载地址: https://my.vmware.com/en/web/vmware/info/slug/desktop_end_user_computing/vmware_workstation_pro/15_0...

略懂 2万+

深度解读扫地机器人的导航原理

科技改变生活,不可否认科技的进步的确为我们的生活带来许多便捷,以智能家电为例,智能电饭煲、智能洗碗机、智能扫地机等产品已逐渐成为家庭的一分子,其中以扫地机表现最为抢眼。能做到智能规划清扫,收割了不少家庭主妇及科技爱好者的芳心。但扫地机并非一开始就这么智能,最初的扫地机只能做到随机式清扫,会频繁出现碰撞现象。 近年来,通过业界的不断努力,目前,扫地机器人已告别乱碰乱撞现象,能做到自主路径...

qq_38403231的博客 6503

从零到一:在Ubuntu 20.04上搭建ROS1与PX4无人机开发环境

本文详细指导如何在Ubuntu 20.04系统上搭建完整的ROS1与PX4无人机开发环境。内容涵盖ROS Noetic安装、PX4固件源码编译、MAVROS通信桥接以及QGroundControl地面站的配置,并通过Gazebo仿真完成全链路联调测试,为无人机算法开发与验证提供稳定可靠的基础平台。

weixin_29292431的博客 167

基于docker进行安装部署seata,解决Seata的版本与Nacos的版本不匹配

本文分享了在Docker环境下部署Seata时遇到Nacos 3.x API不兼容问题的解决方案。由于Seata 2.0.0内置的nacos-client 1.4.2无法调用Nacos 3.x重构后的接口,导致注册失败。通过下载Seata 2.6.0源码自行构建Docker镜像,并调整启动方式(直接执行Java命令绕过Shell脚本),最终成功实现与Nacos 3.x的集成。关键步骤包括:创建自定义Dockerfile、配置application.yml、处理启动脚本兼容性问题,最终采用java直接运行方案

Dd52698的博客 406

利用NLP技术分析爬取的文本数据:Python爬虫与自然语言处理实战

网页爬虫(Web Crawler)是一种自动化脚本,通过模拟人类浏览网页的方式,定期抓取网页内容并进行分析和存储。对于大规模的数据抓取任务,爬虫技术提供了极大的便利。常见的Python爬虫库有requestsSelenium等。在本篇博客中,我们从爬取网页文本数据开始,通过清洗和预处理,最终利用自然语言处理技术(包括情感分析、文本分类等)对数据进行了深度分析。通过该过程,我们展示了如何使用Python爬虫抓取文本数据,并利用NLP技术进行分析和建模。

2201_76125261的博客 627

手把手教你用LabelImg打造专属YOLO数据集:从标注到训练全攻略!

YOLO(You Only Look Once)是一种快速、高效的目标检测算法。它使用一种简洁的.txt文件格式来保存每张图片中的标注信息,适合构建自定义目标检测数据集。🔹 图像文件.jpg.png等;每张图片将对应一个同名的标签文件(.txtdog.jpg对应dog.txt;图像在训练前通常会被缩放成统一尺寸,例如 YOLOv3 默认输入为416x416。🔹 标签文件(.txt)是一个纯文本文件;每一行表示一个标注目标;字段说明类别编号,从0开始,例如:狗是0,猫是1x_center。

FJN110的博客 2464

Spring AI Alibaba 项目源码学习(九)-其他继承BaseAgent

本文分析了Spring AI Alibaba Agent Framework中的A2aRemoteAgent实现,主要特点包括: 实现了Agent间的远程调用能力,支持分布式部署 核心组件包括AgentCard封装元数据、A2aNodeActionWithConfig处理调用逻辑、AgentCardProvider提供卡片管理 支持流式调用和状态共享机制 采用Builder模式构建Agent实例 通过指令传递实现Agent间通信 关键流程包括状态提取、请求构建、远程调用和状态更新四个步骤,形成Agent

819

android 蓝牙通讯demo

android 下蓝牙通讯demo,实现了发现蓝牙,使能蓝牙,通过蓝牙发送消息。

霍尼韦尔SoftMaster使用说明

霍尼韦尔SoftMaster使用说明

迈瑞BS系列全自动生化分析仪LIS协议接口手册(内含HL7和ASTM)

迈瑞BS系列全自动生化分析仪LIS协议接口手册,内含HL7和ASTM)

Data-Structures-and-Algorithm-Analysis-in-Java.pdf

作者: Weiss, Mark A. 出版社: Addison Wesley Data Structures and Algorithm Analysis in Java is an “advanced algorithms” book that fits between traditional CS2 and Algorithms Analysis courses. In the old ACM Curriculum Guidelines, this course was known as CS7. This text is for readers who want to learn good programming and algorithm analysis skills simultaneously so that they can develop such programs with the maximum amo...

上一篇: 机器学习19:自监督式学习在语音和影像上的运用
下一篇: 机器学习21:可解释机器学习(Explainable Machine Learning)(上)
Master_oid
博客等级 码龄3年 64粉丝 48原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值