
理解字符设备、设备模型与子系统:以 i.MX8MP 平台为例

【感知模块算法】障碍物detect+trace+prediction方向介绍 系列文章目录 提示:这里可以添加系列文章的所有文章的目录,目录需要自己手动添加 TODO:写完再整理 文章目录系列文章目录前言一、多维度看感知问题,体会复杂性二、障碍物/环境目标detect方向1.视觉目标检测方向(1)图像处理认知(2)视觉基础理论部分1、获取数据集---python网页爬虫、买数据、自己录数据、使用开源比赛的数据集2、opencv库的学习3、深度学习框架学习(3)视觉目标检测理论(1)目标检测的概念(2)目标检测的应用场景(3)现有目标检测框架原理及论文【这仅仅是我当初入门学习的框架~ 阅读详情

视频教程请关注 B 站:“嵌入式 Jerry”


Linux 内核驱动开发中,很多人在接触字符设备(char device)、设备模型(device model)和各种子系统(subsystem)时,往往会感到概念混杂,边界模糊。本文将从 Linux 驱动体系架构的演化入手,结合 NXP 的 i.MX 8M Plus EVK 平台(下文简称 i.MX8MP-EVK),深入讲解这三者的关系、用途与实际代码的融合方式,帮助你彻底理解这些核心概念。
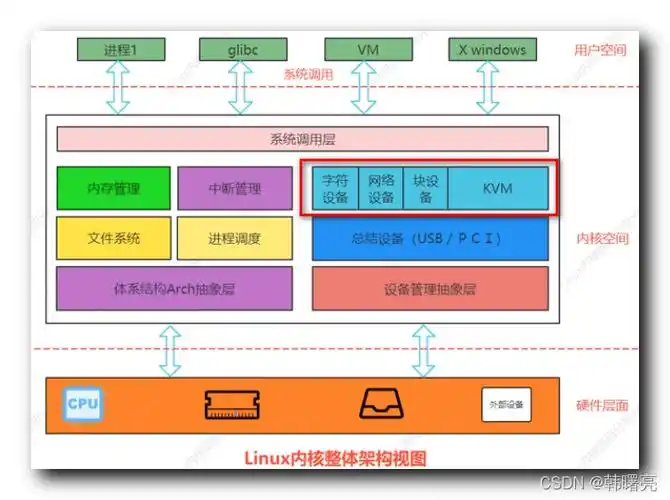

在这里插入图片描述

一、历史与基础概念

1.1 字符设备(Character Device)

字符设备是 Linux 设备类型之一,另一种是块设备(Block Device)。字符设备以字节为单位进行读写,接口类似于普通文件,通过 read()、write()、ioctl() 等系统调用进行操作。

  • 常见字符设备:串口(serial)、GPIO、I2C、PWM、Watchdog 等。
  • 管理结构:主要由 struct file_operations 和 struct cdev 控制,最终通过 register_chrdev_region() 和 cdev_add() 注册到系统。

1.2 设备模型(Device Model)

Linux 为了实现设备与驱动的自动匹配、热插拔管理、sysfs 显示,设计了一套统一的设备模型架构,包括以下关键结构:

  • struct device
  • struct driver
  • struct bus_type
  • struct class

这套模型抽象了“设备是如何插到系统里的、驱动如何找到设备、如何在用户空间体现出设备结构”等问题。

设备模型的意义在于:“它是一种运行时的驱动与设备匹配与管理框架”。

1.3 子系统(Subsystem)

“子系统”是指内核中具有统一接口规范的功能模块,例如:

  • I2C 子系统
  • SPI 子系统
  • PWM 子系统
  • regulator 子系统
  • input 子系统
  • sound 子系统

每个子系统背后都有一个核心的框架代码,并暴露出标准接口(如 struct pwm_chip、struct i2c_driver 等),驱动开发者按照接口标准进行设备适配即可。

子系统的意义在于:“统一了设备驱动的行为规范和上层调用方式,是设备模型的具体实现与应用场景”。


二、三者关系的准确理解

我们通过一个类比来帮助你理解三者关系:

类别类比解释实际作用
字符设备老式收音机,直接接电可用最基本的驱动编程方式
设备模型家庭电网管理系统让每台收音机能统一开关、统一命名、自动识别
子系统不同的电台频道系统(如 FM/AM)为收音机统一音频标准接口、设置方法等

正确理解:

  • 设备模型并不是“设备驱动的替代品”,而是驱动与设备的匹配系统。
  • 字符设备可裸用,也可嵌入子系统内部。
  • 子系统是专用领域的模型扩展,基于设备模型构建的统一抽象。

三、实战解析:以 i.MX8MP 的 PWM 驱动为例

NXP 的 pwm-imx27 驱动是一个非常典型的子系统 + 设备模型驱动的代表。下面我们从设备树、驱动代码到字符接口逐步解析。

3.1 设备树定义(设备描述)

在 arch/arm64/boot/dts/freescale/imx8mp-evk.dts 中:

&pwm1 {
    pinctrl-names = "default";
    pinctrl-0 = <&pinctrl_pwm1>;
    status = "okay";
};

说明:pwm1 控制器启用,绑定了特定管脚。

3.2 驱动注册过程(platform_device + pwm_chip)

驱动源码文件:drivers/pwm/pwm-imx27.c

注册入口:

static struct platform_driver imx_pwm_driver = {
    .driver = {
        .name = "pwm-imx27",
        .of_match_table = pwm_imx27_dt_ids,
    },
    .probe = pwm_imx27_probe,
};
module_platform_driver(imx_pwm_driver);

核心结构:

struct pwm_imx27_chip {
    struct pwm_chip chip; // 属于PWM子系统的驱动注册入口
    ...
};

pwm_chip 是子系统定义的结构体,其 ops 字段中定义了 .apply、.get_state 等操作接口。

然后调用:

return devm_pwmchip_add(&pdev->dev, &imx->chip);

此函数实际上完成了驱动注册到子系统 + 注册 sysfs 接口 + device model 挂载等多个功能。

3.3 sysfs 与字符设备的区别

尽管 pwm-imx27 没有 register_chrdev 或 cdev_add,但它通过子系统自动创建了 sysfs 接口,例如:

/sys/class/pwm/pwmchip0/

这意味着控制 PWM 不再依赖传统字符设备节点 /dev/pwm0,而是通过标准 pwm 子系统提供的统一 sysfs 文件操作。


四、对比分析:没有子系统的字符设备

若驱动不走子系统,例如传统的 LED 控制驱动,则需要手动注册字符设备:

register_chrdev_region();
cdev_init();
cdev_add();

并创建 /dev/xxx 节点,再通过 open/read/write/ioctl 实现访问。

优缺点对比

特性传统字符设备子系统驱动(如 PWM)
注册方式register_chrdev + cdevpwmchip_add 等
用户访问方式/dev/xxxsysfs + standard API
是否自动匹配设备否是
是否统一接口否是
开发复杂度中等略高(但标准)

五、设备模型:驱动背后的系统机制

Linux 驱动之所以能做到自动识别设备、按需加载驱动,靠的就是设备模型架构。

5.1 总线(bus_type)

  • platform 总线:用于板载设备(PWM、I2C、SPI)
  • usb 总线:用于外设热插拔设备
  • pci 总线:用于 PC 设备识别与枚举

所有子系统最终都依赖某种 bus 类型与设备模型框架。

5.2 匹配过程(match)

设备模型按照:

  • .of_match_table(设备树匹配)
  • .id_table(非设备树匹配)

来完成 device 与 driver 的自动匹配与调用 probe。


六、结语与建议

6.1 学习建议

  • 新手建议从字符设备入手,理解基础接口。
  • 进阶阶段要深入了解设备模型与 sysfs 接口。
  • 若目标是嵌入式设备驱动,应熟练掌握子系统开发接口(如 I2C/SPI/PWM 等子系统结构)。

6.2 总结结构图

           +------------------------+
           |     用户空间接口       |
           +------------------------+
                     ↑
          +-------------------------+
          |     sysfs / /dev 节点    |
          +-------------------------+
                     ↑
        +----------------------------+
        |  子系统接口(如 PWM/SPI)   |
        +----------------------------+
                     ↑
         +---------------------------+
         |  设备模型(device model) |
         +---------------------------+
                     ↑
         +--------------------------+
         |   platform/PCI/... bus   |
         +--------------------------+

附录:i.MX8MP 平台相关驱动推荐阅读

  • drivers/pwm/pwm-imx27.c:PWM 控制器驱动
  • drivers/regulator/pca9450-regulator.c:PMIC 驱动
  • drivers/i2c/busses/i2c-imx.c:I2C 控制器驱动

视频教程请关注 B 站:“嵌入式 Jerry”

YOLOv5源码逐行超详细注释与解读(1)——项目目录结构解析 全网最全YOLOv5项目目录结构超详细分析。逐个文件注释,小白上手必备 阅读详情

相关推荐

【Spreadsheet】香港规范结构设计电子表格库开发方案

深入理解香港本地规范特点和要求结合国际先进标准(Eurocode) 的技术内容考虑香港地理环境特殊性 (台风、地质等)建立完善的质量控制体系保持持续更新维护的能力。

hmywillstronger的博客 1364

Linux内核字符设备Character Device

上文中我们分析了虚拟文件系统的结构以及常见的文件操作从用户态到虚拟文件系统再到底层实际文件系统的过程。而实际上我们并没有说明实际的文件系统如ext4是如何和磁盘进行交互的,这就是本文和下篇文章的重点:I/O之块设备和字符设备。输入输出设备我们大致可以分为两类:块设备(Block Device)和字符设备(Character Device)。块设备将信息存储在固定大小的块中,每个块都有自己的地址。如硬盘就是常见的块设备。字符设备发送或接收的是字节流,而不用考虑任何块结构,没有办法寻址。

嵌入式Linux内核的博客 1228

家用电器维修必备:手把手教你用双向可控硅改造单相电机调速(附电路图)

本文提供了一份详细的家用电器维修指南,手把手教你如何利用双向可控硅为核心元件,为单相交流电机(如风扇、排气扇)实现平滑的无级调速改造。内容涵盖核心原理、安全须知、元件选型(如BT136、DB3)、电路图解析、分步搭建教程以及常见故障排查方法,旨在帮助维修爱好者和DIY用户安全、成功地完成这一实用且富有成就感的项目。

read5的博客 841

驱动开发硬核特训 · Day 30(上篇):深入理解 I2C 总线驱动模型(以 at24 EEPROM 为例)

* 驱动如何注册到 I2C 总线上? * I2C client 是如何匹配的? * at24 是如何成为标准驱动代表的? * 如何配置设备树节点? * 如何验证实际读写?

Interview_TC的博客 1572

基于h5端的视频录制和回溯功能的实现

整理了一套《前端大厂面试宝典》,包含了HTML、CSS、JavaScript、HTTP、TCP协议、浏览器、VUE、React、数据结构和算法,一共201道面试题,并对每个问题作出了回答和解析。

发果叁 3193

SAR成像系列:【3】合成孔径雷达(SAR)的二维回波信号与简单距离多普勒(RD)算法 (附matlab代码)

二维回波信号分析

zr2006_7的专栏 2万+

【操作系统-130】块设备(Block Device)和字符设备(Character Device)

(Block Device)和(Character Device)是计算机操作系统中两种不同类型的设备,按照设备的数据访问方式和管理方式进行分类。这两种设备的主要区别在于数据的读写方式、存储结构、访问模式等方面。

m0_69378371的博客 2112

内部威胁论文阅读笔记(CMU-CERT专场)

在网上看了很多介绍该数据集的博客,一直有个疑问,这个数据集的标注在哪,本着先入为主的想法结合现有的资料对这个数据集的结构做了一下猜测(可能还是不严谨和正确)1.标注在哪2.什么是密集针模型3.场景文章连接内部人员由于可以绕过安全检测发起攻击,通常最有害的攻击被认为是内部人员发起。通过分析用户行为来检测内部威胁,主要分析一些类时间和活动进行特征选择。选择特征向量用于训练。采用cmu-certr4.2用于训练。提出的算法与。

Jerry的博客 2805

Linux字符设备驱动实现详解

1. 简介字符设备(character device)是一种按字符方式进行数据传输的设备。与块设备不同,字符设备不以块为单位读写数据,而是以字符为单位进行操作。常见的字符设备包括串口、键盘、鼠标、以及一些传感器等。字符设备驱动(character device driver)是操作系统内核中用于管理和控制字符设备的软件组件。它提供了一组操作接口,使得用户空间的程序可以通过系统调用与字符设备进行交互。

dcq715的博客 1510

macOS安装Cplex+yalmip

macOS安装Cplex+yalmip

DS 4250

cut&tag学习笔记

上图是我得到的结果,下图是教程的结果,比对结果有一些差异,我也不知道具体原因是啥。谷歌了一下,发现原因可能是因为环境变量的问题,系统不知道picard的具体位置,需要设置全局环境变量,遂查了一下picard的位置。我发现我做出来的结果测序深度一致,但是比对的结果有一点差异,不知道是我的操作问题,还是参考基因组更新了导致比对结果出现了些许不同。上图是我得到的结果,下图是教程的结果,除了IgG_rep1外比对结果一致。上图是我的结果,下图是教程的结果,结果不太一致,不知道是具体的原因是什么。

weixin_52073820的博客 2425

第十三章 I_O系统

计算机的两个主要工作:I/O(输入/输出)处理对连接到计算机上的设备的控制是操作系统设计者关注的一个主要问题。 I/O设备技术出现两个相矛盾的趋势: 硬件和软件接口日益增长的标准化。 I/O设备日益增长的多样性。 操作系统内核设计成使用设备驱动程序模块的结构。 设备驱动程序为I/O子系统提供了统一接口。

weixin_53254469的博客 343

Allegro快速编辑丝印文字操作指导

选择setup-Application Mode-placement edit。Allegro支持丝印文字的编辑,下面介绍快速编辑丝印文字的两种方法如下。这个功能还支持拷贝粘贴,可以从其它地方拷贝过来,免去了书写的麻烦。出现text edit窗口,输入自己需要的文字,点击ok。鼠标移动到丝印文字位置,文字会被高亮起来。Allegro快速编辑丝印文字操作指导。点击丝印文字,丝印会被高亮起来。选择Text edit 命令。输入需要更改后的文字,如下。右击选择text edit。以编辑下方丝印文字为例。

weixin_54787054的博客 4194

驱动开发硬核特训 · Day 18:深入理解字符设备驱动与子系统的协作机制(以 i.MX8MP 为例)

在前面的内容中,我们系统掌握了设备模型的构成和原理,包括busdevicedriver之间的匹配与生命周期关系。这一模型为 Linux 驱动提供了统一的管理方式。但这只是驱动“框架”的一环,驱动真正提供“功能”的部分往往以“字符设备”的形式呈现。尤其是在嵌入式平台如 NXP i.MX8MP EVK 上,GPIO、I2C、PWM、摄像头等模块的访问大多通过/dev/下的字符设备进行,而这些字符设备的背后通常归属于某个子系统(例如:input、sound、misc、video、tty 等)。

Interview_TC的博客 1313

复分析 阿尔福斯(Ahlfors) 第三版答案 英文

答案分为十章,有部分习题没有答案,全英文复分析阿尔福斯(Ahlfors) 第三版答案

SAP B1中文培訓教材_SDK

公司内部培训资料,对开发工具 ,DIAPI, UIAPI,Add-ON有详细解说

驱动开发硬核特训 · Day 21(上篇加强版):深入理解子系统机制与实战初探

接口不统一:每类设备定义自己的操作方式用户访问混乱:无法通过统一路径管理设备内核膨胀严重:各种 if-else、switch-case 代码横行类型作用示例本质字符设备 (cdev)提供read/write/ioctl接口用来读写硬件子系统 (class)统一组织管理设备便于分类管理设备模型 (device model)内核统一抽象子系统基于它。

Interview_TC的博客 2424

efm32 入门.pdf

本PDF共计22页,介绍的是操作驱动API,下载与否自己斟酌。

嵌入式Linux+C语言进阶:从系统编程到驱动开发的硬核实战指南

在嵌入式系统开发领域,Linux操作系统与C语言构成了核心的技术基石。其原理在于,C语言凭借其直接操作硬件和内存的能力,为系统级编程提供了高效且可控的底层接口;而Linux内核则提供了强大的进程管理、内存管理、文件系统和设备驱动框架。这一组合的技术价值在于能够构建出稳定、高效且资源可控的嵌入式产品,广泛应用于智能硬件、工业控制、汽车电子等对实时性和可靠性要求极高的场景。要掌握这项硬核技能,开发者必须跨越从应用层到底层驱动的鸿沟,深入理解交叉编译、内核移植、驱动开发及多线程编程等关键技术。本指南聚焦于嵌入式L

weixin_33847182的博客 319

蓝牙模块HM-10手册

蓝牙模块HM-10手册,该手册对蓝牙模块HM-10进行了详细的介绍和使用方法以及一些AT指令。

块设备(BlockDeviceDriver)与字符设备(CharacterDeviceDrive)

设备文件分为BlockDeviceDriver和CharacterDeviceDrive两类。CharacterDeviceDrive又被称为字 符设备或裸设备rawdevices;BlockDeviceDriver通常成为块设备。而BlockDeviceDriver是以固定大小长度来传送 转移资料;CharacterDeviceDriver是以不定长度的字元传送资料。且所连接的Devic...

weixin_30421809的博客 309

pinctrl与gpio子系统下的字符设备驱动框架

设备树下的字符设备驱动框架

安迪西_嵌入式攻城狮 1305

Linux字符设备驱动-LED-pinctrl子系统和gpio子系统

概述 Linux驱动讲究驱动分离和分层,pinctrl和gpio子系统就是驱动分离和分层思想下的产物。驱动分离与分层是按照面向对象编程的设计思想设计的驱动框架。pinctrl和gpio子系统统一管理SOC引脚,避免了直接操作寄存器的驱动开发方式,提高了驱动的可移植性。 1.pinctrl子系统 大多数SOC的pin都支持引脚复用,需要配置复用功能,同时还要配置pin的电气特性等。传统配置pin的方式是直接操作寄存器,过程比较繁琐,而且容易出错。pinctrl子系统为了解决上述问题而引入,pinctrl子系统

非专业业余程序员 657

字符设备 Vs. 块设备 Character Device Vs. Block Device

字符设备是指驱动发送/接受单个字符(例如字节)的设备。 块设备是指驱动发送/接受整块数据(例如512个字节为一个块)的设备。 常见的字符设备:串口,并口,声卡。 常见的块设备:硬盘(最小读取单位为扇区,而这些个扇区就是块),USB摄像头,U盘。 对于用户而言,设备是字符设备还是块设备不重要,但是对于驱动编写者而言,这却是必要信息。 转载于:https://www.cnblogs.c...

a_18067的博客 426

字符设备VS块设备 Character Device Vs. Block Device

标题字符设备VS块设备 Character Device Vs. Block Device 字符设备是指驱动发送/接收单个字符(例如字节)的设备。 块设备是指驱动发送/接收整块数据(例如512个字节为块)的设备。 常见的字符设备:硬盘(最小读取单位为扇区,而这些个扇区就是块,USB摄像头,U盘) 对于用户而言,设备是字符设备还是块设备不重要,但是对于驱动编写者而言,这却是必要信息。 ...

XL__MAX的博客 925

Linux Character Device

介绍linux字符设备驱动框架

weixin_41028621的博客 1700

Linux Character Device Driver and RTC驱动来龙去脉浅析

通常LED Device Driver是一个比较简单的例子,但是麻雀虽小、五脏俱全。我们就从一个最简单的LED驱动的例子来认识如何设计一个Character Device Driver(以后我们简写为CDD),并真正搞清楚CDD其所以然。本文基于的Linux 版本为2.6.23 LED Device Driver的例子分析 限于篇幅,我将一些Hardware本身的处理、出错处理等全部删除了

LinuxInside的专栏 2036

芯参谋(100):RT-Thread_驱动开发指南

本文档为Microchip PIC/AVR/SAM三族MCU的全流程开发指南,覆盖从选型、MCC配置、代码生成到量产烧录的完整链路。针对三族工具链差异大、生态复杂的问题,按“选型→配置→应用→烧录→调试”顺序组织,明确各环节官方出处与可复现命令。重点解决跨族迁移中的共性难题:MCC生成边界、PPS引脚映射失效、UPDI连接失败、内存溢出及量产固件一次性烧录等。通过机制-配置-排查三段式结构,结合速查表与读者路径,实现工程问题快速定位,提升开发效率与产品可靠性。

qq520131714的专栏 610

基于PIC32CX1025SG41128 USB CDC Dual-Bank Bootloader设计

本项目基于PIC32CX1025SG41128实现支持USB CDC虚拟串口的双Bank安全Bootloader,替代传统UART升级方式。通过抽象通信接口,实现固件分块传输、CRC校验与安全切换,确保升级中断时系统可回退。采用双Bank布局,预留failsafe区域记录版本与重试信息,支持RAM触发重启进入升级模式。配套上位机工具btl_host.py与打包脚本make_merged_bin.py,完成镜像生成与下载。工程结构清晰,兼容MPLAB X/VSCode开发环境,适用于高可靠性嵌入式设备远程升级

lindd911911的博客 283

TMC2209步进电机驱动开发

TMC2209是两相步进电机驱动,最高峰值电流2A(有效值1.4A),供电电压4.75V~29V。开发时一定要注意电流的阈值,2A的电流可能不适配大扭矩的电机需求。通信接口:半双工UART(单数据线,共用一根线收发,必须控制收发方向)细分:最高 256 微步(UART 模式),引脚模式最高 16 细分控制方式:STEP + DIR 脉冲方向控制(主流用法,不是串口发脉冲)用法:引脚模式和UART配置模式,UART模式可实时改变寄存器状态MS1/MS2:引脚模式时用于改变细分;

weixin_44425713的博客 376
上一篇: Yocto项目实战教程-第7章定制镜像菜谱与内核菜谱-7.2小节-定制应用程序
下一篇: 驱动开发硬核特训 · Day 18:深入理解字符设备驱动与子系统的协作机制(以 i.MX8MP 为例)
嵌入式孙老师
博客等级 码龄7年 5688粉丝 903原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值