路径规划-bug算法

Bug 算法路径规划:原理、推导与实现 定义参考直线LL为从起点sxsy(s_x,s_y)sx​sy​到目标点gxgy(g_x, g_y)gx​gy​Lygy−sygx−sxx−sxsyLygx​−sx​gy​−sy​​x−sx​sy​这条参考直线为机器人在绕障碍物时提供了一个方向参考。例如,当机器人在绕障碍物时,它可以通过比较自己与参考直线的位置关系,来判断是否应该离开障碍物继续朝着目标点前进。 阅读详情

Bug1算法

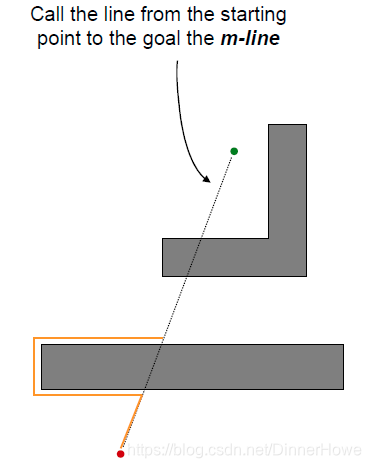
如图2.1所示,起始点和目标点分别为qstart 和qgoal. 初始时刻 i = 0,令qL0 = qstart ,并称连接qLi 和 qgoal的线段为m-line. 没有遇到障碍时,机器人沿着m-line朝目标qgoal直线移动. 如果遇到障碍,则称点qH1为第一次遇到障碍时的撞击点(hit point). 接着,机器人环绕障碍物移动直至返回 qH1点。然后判断出障碍物周边上离目标最近的点,并移到这个点上,该点称为离开点(leave point),由 qL1表示。从qL1开始机器人再次沿直线驶向目标,如果这条线与当前障碍物相交,则不存在到达目标的路径(如图2.2所示)。 Bug1算法的效率很低,但可以保证机器人能到达任何可达的目标。
在这里插入图片描述
在这里插入图片描述

Bug2算法

机器人先跟踪障碍物的轮廓,与Bug1不同的是,当它能直接移动到目标点时,就立即离开。如图2.3所示,Bug2算法中的m-line连接qstart和qgoal,为一条固定不变的直线。遇到障碍物时机器人会进入轮廓跟踪模式,当其到达m-line上一个接近目标点的位置后(而非初次遇到障碍物的撞击点),继续沿m-line驶向目标。如果机器人再次在m-line遇到上之前的撞击点,则到达目标的路径不存在(如图2.3中第二种情况所示)。
在这里插入图片描述

Bug0 vs Bug1 vs Bug2:三种路径规划算法对比与选型指南 本文深入对比了Bug0、Bug1和Bug2三种经典路径规划算法的核心原理、性能差异与适用场景。Bug0计算开销极低但易陷入局部陷阱;Bug1路径确定但耗时较长;Bug2则在路径效率与计算负担间取得平衡。文章提供了清晰的选型决策树与工程实践建议,帮助开发者在资源受限或环境未知的机器人及自主系统中做出合适选择。 阅读详情

相关推荐

Bug 算法路径规划实战:从数学建模到 Python 实现

本文深入解析了Bug算法在机器人路径规划中的实战应用,从直觉理解到数学建模,并提供了完整的Python实现。文章详细对比了Bug0、Bug1和Bug2三种核心变体的绕障策略、路径质量与计算复杂度,重点剖析了Bug2算法利用参考线寻找最优离开点的精妙原理。通过代码示例和可视化演示,帮助开发者掌握这一轻量、高效的局部规划方法,适用于未知环境探索与实时避障场景。

weixin_29044713的博客 1649

Bug 算法路径规划:从基础到实战的避障策略解析

本文深入解析Bug算法在路径规划中的应用,从基础的Bug0到优化的Bug1、Bug2,结合实战案例展示其在机器人避障中的高效表现。通过对比不同算法的优缺点,提供工业级避障方案设计指南,并探讨AI与传统算法的融合创新,为开发者提供全面的技术参考。

weixin_42548708的博客 367

Bug系列路径规划算法原理介绍(二)——BUG1 BUG2算法

本系列文章主要对Bug类路径规划算法的原理进行介绍,在本系列的第一篇文章中按照时间顺序梳理了自1986年至2018年Bug类路径规划算法的发展,整理了13种BUG系列中的典型算法,从本系列的第二篇文章开始依次详细介绍了其中具有代表性的BUG1、BUG2、Tangent BUG、I-BUG、RandomBug、BugFlood等算法。

慕羽★的博客 3851

Bug系列路径规划算法原理介绍(四)——I-BUG 算法

本系列文章主要对Bug类路径规划算法的原理进行介绍,在本系列的第一篇文章中按照时间顺序梳理了自1986年至2018年Bug类路径规划算法的发展,整理了13种BUG系列中的典型算法,从本系列的第二篇文章开始依次详细介绍了其中具有代表性的BUG1、BUG2、Tangent BUG、I-BUG、RandomBug、BugFlood等算法。

慕羽★的博客 1828

BUG系列路径规划算法原理介绍(一)——总结篇

本系列文章主要对Bug类路径规划算法的原理进行介绍,在本系列的第一篇文章中按照时间顺序梳理了自1986年至2018年Bug类路径规划算法的发展,整理了13种BUG系列中的典型算法,从本系列的第二篇文章开始依次详细介绍了其中具有代表性的BUG1、BUG2、Tangent BUG、I-BUG、RandomBug、BugFlood等算法。

慕羽★的博客 2537

Bug系列路径规划算法原理介绍(三)——Tangent BUG算法

本系列文章主要对Bug类路径规划算法的原理进行介绍,在本系列的第一篇文章中按照时间顺序梳理了自1986年至2018年Bug类路径规划算法的发展,整理了13种BUG系列中的典型算法,从本系列的第二篇文章开始依次详细介绍了其中具有代表性的BUG1、BUG2、Tangent BUG、I-BUG、RandomBug、BugFlood等算法。

慕羽★的博客 2932

BUG系列路径规划算法原理介绍(五)——RandomBug算法

本系列文章主要对Bug类路径规划算法的原理进行介绍,在本系列的第一篇文章中按照时间顺序梳理了自1986年至2018年Bug类路径规划算法的发展,整理了13种BUG系列中的典型算法,从本系列的第二篇文章开始依次详细介绍了其中具有代表性的BUG1、BUG2、Tangent BUG、I-BUG、RandomBug、BugFlood等算法。

慕羽★的博客 895

BUG系列路径规划算法原理介绍(六)——BugFlood算法

本系列文章主要对Bug类路径规划算法的原理进行介绍,在本系列的第一篇文章中按照时间顺序梳理了自1986年至2018年Bug类路径规划算法的发展,整理了13种BUG系列中的典型算法,从本系列的第二篇文章开始依次详细介绍了其中具有代表性的BUG1、BUG2、Tangent BUG、I-BUG、RandomBug、BugFlood等算法。

慕羽★的博客 1194

程序员实战:DINOv3 权重文件下载与本地化部署全流程指南

Meta开源的DINOv3视觉大模型凭借70亿参数和17亿图像训练,在语义分割、目标检测等任务表现优异。本文详解预训练权重的获取渠道、校验方法和加载实践。开发者可通过HuggingFace或GitHub获取不同版本权重,包括针对服务器端的ViT系列和边缘设备的ConvNeXt系列。文章提供MD5校验代码确保文件完整性,并给出PyTorch和Transformers两种加载方式。特别强调7B模型需16GB GPU内存,建议根据硬件条件选择合适版本,如边缘设备使用ConvNeXt-Tiny。最后指出DINOv3

xiugou3365的博客 5899

(最新更新!)2024全国大学生数学建模竞赛(国赛)B题决策优化+鲁棒模型完整建模全解全析

2024全国大学生数学建模竞赛(国赛)B题完整建模全解全析(已更新!)

Yilu264的博客 9417

【25届数字IC秋招总结】面试经验6——经纬恒润

25届数字ic面试记录——经纬恒润

lalala0635的博客 990

【蒸汽幻想台服新版商业端】2025最新整理单机一键即玩镜像端+WIN系半手工端+PC客户端+网页注册+网页管理后台+教程【站长亲测】

MMORPG端游【蒸汽幻想台服新版商业端】2025最新整理单机一键即玩镜像端+WIN系半手工端+PC客户端+网页注册+网页管理后台+教程。

百创科技 531

C#串口通信革命:RJCP.DLL.SerialPortStream实战全解析

本文介绍了如何通过RJCP.DLL.SerialPortStream库实现高性能串口通信解决方案。相比.NET自带的SerialPort类,该库提供了完全的异步非阻塞IO、动态缓冲区控制和多线程事件驱动等优势,特别适合工业自动化和物联网场景。文章详细讲解了环境搭建、核心功能对比,并通过代码示例展示了端口配置、异步通信管道搭建等关键技术。最后以Modbus RTU协议为例,演示了高级协议封装方法,为开发者提供了完整的工业级串口通信实现方案。

墨夶的博客 1867

如何实现在Go语言中替换程序自身

总结起来,我们可以通过将新的程序二进制文件写入磁盘,并在运行时启动这个新的程序来实现在Go语言中替换程序自身。在Go语言中,有时候我们需要在程序运行时替换程序自身,例如更新程序版本或者进行热重启。本文将介绍一种正确的方式来实现在Go语言中替换程序自身的方法,并提供相应的源代码示例。此外,替换程序自身可能会导致正在运行的程序产生意外行为或终止,请谨慎使用,并确保在合适的时机进行替换操作。实现替换程序自身的关键是将新的程序二进制文件写入到磁盘,并在运行时启动这个新的程序。函数启动新的可执行文件,并在后台运行。

HoUnix的博客 287

TC3XX - MCAL知识点(二十九):FLS MCAL配置及代码实战(英飞凌DFLASH)

FLS驱动程序为DFlash 0的初始化、读取、写入和擦除提供了定义良好的配置和标准服务。除此之外,我们还提供一些非autosar服务示例 Fls_17_Dmu_CompareWordsSync、Fls_17_Dmu_CancelNonEraseJobs、Fls_17_Dmu_VerifyErase,LFls_17_Dmu_VerifySectorErase、Fls_17_Dmu_GetNotifCaller等。用户通过FLS驱动程序获得对底层DFlash0的封装访问。

梦想技术家 2363

JNI的本质解析:Android Framework视角下的Java-Native衔接机制

本文基于Android 14源码深入分析JNI机制,从Android Framework视角解析Java-Native衔接原理。主要内容包括:JNI的双轨制注册机制(静态与动态注册),核心数据结构(JNIEnv与JavaVM)的实现原理,以及完整的调用链路剖析。文章通过MessageQueue的JNI实现案例,展示Android Framework如何利用JNI实现Java层与Native层的高效交互,并提供了性能优化建议。分析表明,JNI作为Android系统架构的关键桥梁,其设计充分考虑了性能、安全性

保持专注,保持热爱 1207

计算机控制技术及应用

《计算机控制技术及应用》通过总结作者的科研成果和吸收国内外的先进理论、方法和技术,以计算机控制系统的网络化、开放化、智能化和集成化发展趋势为主线索,主要介绍计算机控制系统的基本概念和计算机控制系统的典型形式,计算机控制系统的数学描述与基本分析方法,以及数字PID控制器、最少拍控制系统、达林算法、状态变量设计法等设计方法及其各种改进算法。重点突出计算机控制系统输入输出通道接口的设计方法和典型控制系统的设计案例与实现方法等。

华为的C语言编程规范.pdf

华为技术有限公司内部技术规范。本规范制定了编写C语言程序的基本原则、规则和建议。从代码的清晰、简洁、可测试、安全、程序效率、可移植各个方面对C语言编程作出了具体指导。

Camera2Demo

在Camera2 的基础上进行封装,使得Camera2一堆初始化逻辑与Activity分离,降低耦合度,完成预览拍照并保存的操作

lwip-2.0.3

lwip是瑞典计算机科学院(SICS)的Adam Dunkels 开发的一个小型开源的TCP/IP协议栈。实现的重点是在保持TCP协议主要功能的基础上减少对RAM 的占用。

上一篇: math: sigmoid 函数
下一篇: 【ubuntu】开机进入initramfs,无法开机
DinnerHowe
博客等级 码龄10年 309粉丝 75原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
