毕业设计:基于机器学习的车道线检测偏离预警系统 人工智能 python 目标检测

深度学习车道线检测之 LaneNet (使用tensorflow2.4.0跑通) 本文仅用来整理回顾所学知识。 参考链接:无人驾驶汽车系统入门(三十)——基于深度神经网络LaneNet的车道线检测及ROS实现_AdamShan的博客-优快云博客 阅读详情

目录

前言

项目背景

数据集

设计思路

更多帮助


前言

    📅大四是整个大学期间最忙碌的时光,一边要忙着备考或实习为毕业后面临的就业升学做准备,一边要为毕业设计耗费大量精力。近几年各个学校要求的毕设项目越来越难,有不少课题是研究生级别难度的,对本科同学来说是充满挑战。为帮助大家顺利通过和节省时间与精力投入到更重要的就业和考试中去,学长分享优质的选题经验和毕设项目与技术思路。

        🚀对毕设有任何疑问都可以问学长哦!

       大家好,这里是海浪学长计算机毕设专题,本次分享的课题是

       🎯基于机器学习的车道线检测偏离预警系统

项目背景

       随着交通流量的增加和道路安全的关注,车道线检测偏离预警系统在现代驾驶辅助系统中扮演着重要角色。该系统利用计算机视觉和机器学习技术,通过识别和分析车辆行驶过程中的车道线信息,实时监测车辆是否偏离车道,及时发出预警,提醒驾驶员采取措施。这种基于机器学习的车道线检测偏离预警系统具有重要意义,能够提高驾驶安全性,减少交通事故发生率。通过该课题的研究,可以推动自动驾驶技术的发展,为智能交通系统的建设和道路安全提供有效支持。

数据集

       由于网络上缺乏现有适用于基于机器学习的车道线检测偏离预警系统的数据集,我决定使用网络爬虫技术进行数据采集,并制作了一个全新的数据集。该数据集通过爬取各种道路场景的图像,包括城市道路、高速公路等,其中涵盖了不同天气、道路标志和车道线类型的情况。通过网络爬取和筛选,我获取了大量真实且多样化的图像数据,这将为我的研究提供更准确、可靠的数据基础。我相信这个自制的数据集将为基于机器学习的车道线检测偏离预警系统的研究提供有力的支持,并为该领域的发展做出积极贡献。
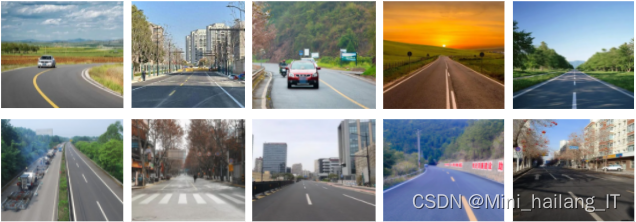
毕业设计:基于机器学习的车道线检测偏离预警系统 人工智能 python 目标检测

       为了提高基于机器学习的车道线检测偏离预警系统的性能和鲁棒性,我对自制数据集进行了扩充。除了网络爬取的图像数据外,我还利用图像处理技术对原始图像进行了增强和变换,包括亮度调整、模糊处理、旋转和缩放等操作。通过数据扩充,我增加了数据集的多样性和数量,使系统能够更好地适应各种复杂的道路场景和光照条件。这样的数据扩充方法提高了系统的鲁棒性,并使其更适用于不同的实际驾驶情况。
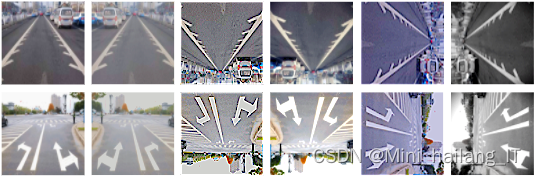
毕业设计:基于机器学习的车道线检测偏离预警系统 人工智能 python 目标检测

设计思路

       空间金字塔池化(SPP)模块通过设置不同大小的刻度,可以对输入图片进行多尺度特征提取,从而输出固定大小的特征向量,保证了图像的有效空间区域。相比于传统的裁剪或缩放方法,SPP模块可以在不丢失原始信息的情况下,获取更全局的感受野,提高了网络对于不同大小图片输入的适应能力。SPP模块的主要思想是将输入图片划分为多个不同大小的网格,并在每个网格内进行池化操作,最后将各个网格的池化结果拼接在一起形成固定长度的特征向量。这样可以保留不同尺度的空间信息,并且不受输入图片大小的限制。通过使用SPP模块,网络可以在提取特征时考虑到不同尺度的物体或特征,从而增强了模型的感知能力和表达能力。SPP模块的输出特征向量可以作为后续任务的输入,例如目标检测、图像分类等,能够有效地提高模型的性能和鲁棒性。
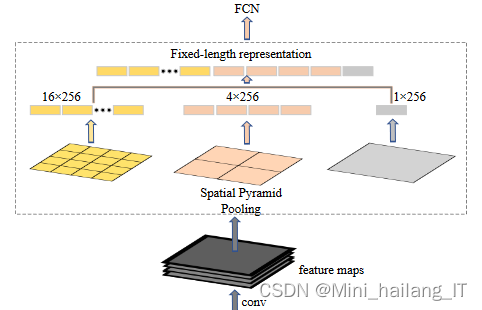
毕业设计:基于机器学习的车道线检测偏离预警系统 人工智能 python 目标检测

       空洞卷积(或称为膨胀卷积)是在标准卷积的基础上改进而来的技术,通过在卷积核元素之间填充零的方式来膨胀自身卷积核。在卷积神经网络中使用空洞卷积技术有以下三个好处:

  • 扩大感受野:空洞卷积可以在不丢失特征图分辨率且保持像素相对空间位置不变的条件下,扩大图像的感受野。传统的卷积操作只能感知局部信息,而通过调整空洞卷积的膨胀率,可以增加卷积核感受野的大小,从而获取更广阔的上下文信息,解决特征图细节信息丢失的问题。
  • 多尺度上下文信息提取:使用不同空洞卷积系数的卷积核叠加时,网络模型可以获得包含更多语义信息的特征图。通过使用不同膨胀率的空洞卷积核,可以提取多尺度的上下文信息,有利于模型对不同尺度物体或特征的建模与识别。
  • 计算效率高:空洞卷积技术不需要引入额外的参数,因此可以减少网络的计算量。相比于传统的卷积操作,在保持感受野扩大和特征图分辨率的同时,空洞卷积具有更高的计算效率,能够满足车道线检测等实时性要求,提高检测效率。
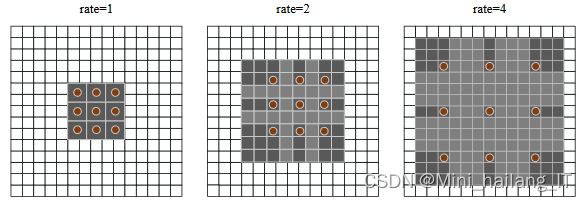
毕业设计:基于机器学习的车道线检测偏离预警系统 人工智能 python 目标检测

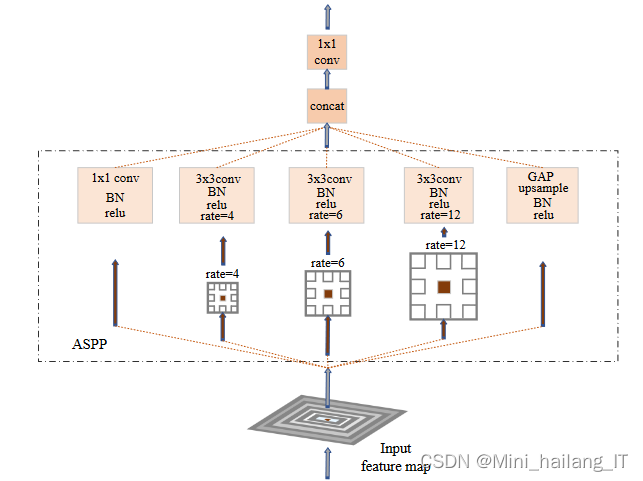
       在车道线特征提取任务中,由于车道线外表特征不明显且易受周围环境干扰,导致传统卷积神经网络得到的车道线特征图尺寸较小。这是因为在卷积神经网络中,神经元感受野内的像素对输出向量的影响呈高斯分布,并且随着距离中心的增加而快速衰减。为了解决这个问题,扩大车道线特征图的感受野,增强网络对车道线上下文信息的利用,本文引入了空洞空间金字塔池化模块(ASPP)并结合空洞卷积和空间金字塔池化技术进行设计。

       ASPP模块在不改变输入特征图尺寸的情况下,通过引入多个不同膨胀率的空洞卷积核,扩大了输入图像的感受野。通过空洞卷积的特性,ASPP模块可以获取不同尺度的上下文信息,并且在空间金字塔池化层中进行池化操作,进一步提取多尺度的特征。这种设计有效地增强了网络模型对车道线位置信息的重要性,提高了特征提取网络对车道线上下文信息的利用率。
毕业设计:基于机器学习的车道线检测偏离预警系统 人工智能 python 目标检测

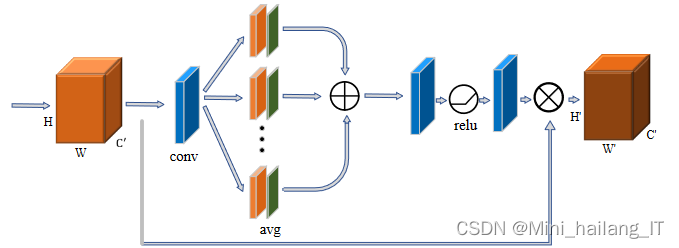
       为了获取更高层的车道线全局语义信息,研究中引入了改进的空间注意力模块,结合了通道注意力模块和空间注意力机制。该模块的目标是通过过滤图像背景干扰噪声,突出目标特征,并使不同通道上的每个像素点都能关注到图像的全局信息,从而增强网络对特征的提取能力。

       空间注意力模块首先接收通道注意力模块生成的加权特征图作为输入,然后利用卷积运算得到每个通道所对应的语义信息。随后,对各通道的语义特征进行平均池化操作,并将池化层输出的特征图与原始输入特征图进行进一步融合。接下来,通过两层卷积操作调整通道数,既匹配原始输入特征图的大小,也加深网络层次,有利于获取高层复杂抽象的语义信息。最后,利用sigmoid函数获得空间注意力的权重值,并将其与输入特征图相乘,从而生成具有车道线全局语义信息的特征图。
毕业设计:基于机器学习的车道线检测偏离预警系统 人工智能 python 目标检测

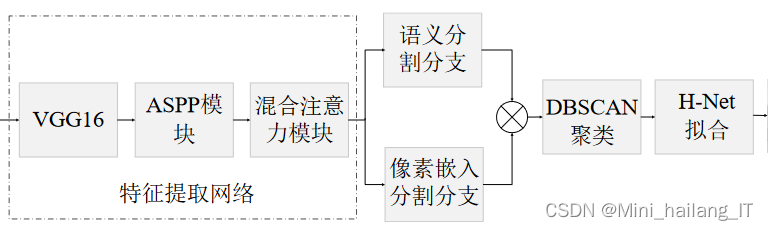
       在特征提取部分,引入了空洞空间金字塔池化模块(ASPP)和混合注意力模块。ASPP模块通过并行采样再融合的方式,扩大特征图感受野,提升网络获取多尺度上下文信息的能力。混合注意力模块在通道和空间两个主要维度上提取特征,通过捕获不同通道之间的相关信息和突出空间权重信息,增强网络对特征的提取能力,并细化车道线位置信息。特征提取网络获取的全局特征图被送入解码部分,解码部分包括语义分割分支和像素嵌入分割分支。语义分割分支用于将车道线像素与背景区分开,而像素嵌入分割分支用于输出车道线像素嵌入图,通过比较嵌入空间中车道线像素距离的远近,实现对像素点所属车道线的区分。在双分支车道线信息得到后,通过DBSCAN聚类算法进行后处理操作,以加快网络聚类速度,节省计算时间。使用H-Net网络对车道线进行拟合,从而得到最终的车道线检测结果。
       车道线检测算法在Ubuntu 18.04操作系统下进行开发,采用TensorFlow深度学习框架(版本1.15.5)进行模型训练和推理。算法使用NVIDIA TESLA P100显卡进行GPU加速,并且显存大小为16G。为了实现GPU加速,所使用的CUDA驱动版本为10.0。使用Python 3.7作为主要开发语言,借助Python的强大生态系统和深度学习库来实现算法的各个模块。同时,算法使用OpenCV库作为图像处理的基本框架,提供了丰富的图像处理和计算机视觉功能,方便对输入图像进行预处理和后处理操作。

       准确率(Accuracy)、误检率(FP)、漏检率(FN)、帧率(FPS)和平均聚类时间作为实验评价指标通过对这五个实验评价指标的分析,可以全面评估两种车道线检测模型的性能表现。准确率、误检率和漏检率反映了模型的检测准确性和鲁棒性,而帧率和平均聚类时间则关注算法的实时性能和效率。通过综合考虑这些指标,可以评估模型在不同方面的表现,并选择最适合实际应用场景的车道线检测算法。

相关代码示例:

def lane_departure_warning(image):

    processed_image = preprocess_image(image)
    predicted_mask = model.predict(np.expand_dims(processed_image, axis=0))[0]
    binary_mask = (predicted_mask > 0.5).astype(np.uint8)

    lane_pixels = extract_lane_pixels(binary_mask)
    lane_center = calculate_lane_center(lane_pixels)

    deviation = calculate_deviation(lane_center, image.shape[1])

    if deviation < -0.1:
        print("车辆偏离左侧车道!")
    elif deviation > 0.1:
        print("车辆偏离右侧车道!")
    else:
        print("车辆行驶正常。")

def preprocess_image(image):

    processed_image = image
    return processed_image

def extract_lane_pixels(binary_mask):

    lane_pixels = binary_mask 
    return lane_pixels

def calculate_lane_center(lane_pixels):

    lane_center = lane_pixels 
    return lane_center

def calculate_deviation(lane_center, image_width):

    deviation = lane_center - image_width / 2 
    return deviation

海浪学长项目示例:

更多帮助

水质监测与预警系统设计: 使用MATLAB对水体水质参数进行建模和分析,实现水质监测预警、污染源识别和水环境保护等功能 水质监测与预警系统(WQMS)是一种利用先进的信息和通信技术,对水体水质进行监测和预警的系统。WQMS可以帮助水环境管理者实时监测水质状况,及时发现水污染事件,并采取措施防范和治理水污染,保护水环境。MATLAB是一种功能强大的数学和科学计算软件,它提供了丰富的建模和分析工具,可以用于开发WQMS。基于MATLAB的WQMS可以帮助水环境管理者更有效地进行水质监测和预警,提高水环境管理水平。WQMS是水环境管理的重要工具,它可以帮助水环境管理者更有效地进行水质监测和预警,提高水环境管理水平,保护水环境。 阅读详情

相关推荐

自动驾驶中的车辆检测与车道偏离警报系统实战

车辆检测是计算机视觉领域的一项基础而重要的任务,它的目的是通过图像分析技术准确识别和跟踪道路上的车辆。这种技术广泛应用于交通流量监控、自动驾驶辅助系统、智能停车管理等场景。有效的车辆检测不仅可以提供实时的交通信息,还能显著提高交通管理效率,保障道路安全。Python语言在数据分析和机器学习领域已经成为主导工具。由于其简洁的语法和强大的社区支持,Python对于数据科学家和机器学习工程师来说是非常受欢迎的。

weixin_42577735的博客 737

轻量级车道线检测

一、前置知识 首先需要知道实例分割的任务主要有两种实现方式: 1、自上而下:先检测出框,再对框内的物体进行像素点分类,缺点在于对于一些目标检测框不完整,会影响精度; 2、自下而上,先对目标像素点进行分类,再通过聚类的方式将像素点归到各个目标上; 总结:对于车道线场景,采用自下而上的方式较多,因为车道线的场景复杂,不利于检测; 二、聚类算法 通过自下而上的方式分类点后,需要聚类,将各个像素点归到不同的目标上; 这里又称为度量学习距离度量学习相似度学习; 注意:在分割、关键点检测、人脸识别 任务中都涉及该概念

weixin_40620310的博客 6743

思科模拟器汉化教程(附带中文汉化包)

思科模拟器是一种模拟Cisco网络设备的软件工具。它可以模拟Cisco网络设备的所有功能,包括路由器、交换机、防火墙等,并提供了一个可视化的用户界面,让用户可以通过图形化的方式来管理网络设备。思科模拟器因其便捷、易用的特点被广泛应用于网络工程师的实验、测试和培训等方面思科模拟器的功能是强大的,但当我们在使用思科模拟器的时候就会有一些烦恼,由于思科是全球最大的企业级网络设备供应商之一。思科公司的产品和服务被广泛应用于各种领域和行业,所以思科模拟器默认是全英文的,但是在最新版本中是支持中文的。

2302_76908369的博客 4万+

基于Python的复杂环境中车道线自动检测系统

正常版:在马路上寻找车道线 在这个项目中,本文建立了一个计算机视觉算法,用于检测车道线并创建平均和外推的边界线。 流程如下: 1)将帧转换为灰度; 2)为黄色和白色像素创建蒙版; 3)应用高斯平滑; 4)应用Canny边缘检测; 5)创建一个额外的遮罩,以专注于车辆前方的&ldquo;感兴趣区域&rdquo;; 6)将XY空间中的点(即像素)转换为霍夫空间中的线; 7)霍夫空间中的线相交(即点)的地方,XY空间中存在一条线; 8)使用生成的线的极值,创建两条平均线s; 9

320科技工作室 5539

手把手教你用Ubuntu 22.04的附加驱动工具安装NVIDIA显卡驱动(含常见错误修复)

本文详细介绍了在Ubuntu 22.04系统上,如何通过图形化的“附加驱动”工具安全、便捷地安装NVIDIA显卡驱动。内容涵盖从准备工作、禁用默认的nouveau驱动、图形界面安装实操,到安装后的验证(如使用nvidia-smi命令),并提供了安装失败黑屏、亮度调节失效等常见问题的深度解决方案,帮助用户彻底搞定驱动安装难题。

weixin_29248653的博客 602

点云处理工具——pclpy安装

pclpy介绍及详细安装过程 文章目录pclpy简介下载:安装测试 pclpy简介 pclpy是点云库(PCL)的Python绑定。使用CppHeaderParser和pybind11从头文件生成。 这个库正在积极开发中,api可能会发生变化。所包含的模块确实可以工作,但测试还不完整。目前只支持Windows和python 3.6 x64。 许多其他python库尝试绑定PCL。最流行的是python-pcl,它使用Cython。虽然Cython非常强大,但绑定c++模板并不是它的强项(PCL大量使用模.

图像处理、SLAM、PCL、OpenCV爱好者 1万+

毕业设计:基于机器视觉的高精度自动驾驶实时道路车道线检测系统

毕业设计:基于机器视觉的高精度自动驾驶实时道路车道线检测系统提出了一种结合深度学习和计算机视觉技术的方法,能够实现高精度、实时的行人检测与跟踪。通过训练深度神经网络模型,我们能够准确地检测并跟踪道路上的行人,为自动驾驶系统提供可靠的环境感知能力。为计算机毕业设计提供了一个创新的方向,结合了深度学习和计算机视觉技术,为毕业生提供了一个有意义的研究课题。对于计算机专业、软件工程专业、人工智能专业、大数据专业的毕业生而言,提供了一个具有挑战性和创新性的研究课题。

Hai_Lang_IT的博客 1612

PLDM实战解析:传感器与效应器在智能监控系统中的应用

本文深入解析了PLDM(平台级数据模型)中传感器与效应器两大核心组件在智能监控系统中的应用。传感器负责感知硬件状态,分为数值型与状态型,提供精准的“体检报告”;效应器则负责执行控制指令,实现从监控到操作的闭环。文章通过实战案例,阐述了如何利用这些标准化组件构建高效、自动化的智能监控系统,并探讨了平台描述记录与事件机制等关键技术。

k6l7m8n9的博客 874

使用OpenCV进行实时车道检测

作者|ABHISHEK SHARMA 编译|VK 来源|Analytics Vidhya 大约十年前,当谷歌的人还在试验一辆原型车时,我预见了自己的第一辆自动驾驶汽车。当时我立刻被这个想法迷住了。不可否认,我不得不等待一段时间,直到这些概念向社区开放,现在看来等待确实是值得的! 我最近试验了一些与计算机视觉有关的自动驾驶汽车概念,里面包括车道检测。想想看,它实际上是设计任何一款自主汽车的核心概念。 以下是我们将在本视频中构建的车道检测系统:https://youtu.be/sYhZbhT-Smw 很酷,对吧

TensorFlowNews 2977

430单片机实现三人投票表决器_基于单片机的五人表决器的设计

姚海云+马野摘要:本设计利用51单片机,按键开关模块,数码管显示模块和LED模块来实现一个简单的五人表决器的功能。按键开关模块中的键2~键6表示五个人,由5个人来投票,当同意的票数大于或者等于3人时,数码管显示同意的人数,说明表决通过。当表决的人数小于3时,数码管显示同意的人数。关键词:表决器;单片机;流水灯;数码管;矩阵键盘;时钟中图分类号:TP391 文献标识码:A 文章编号:1009-304...

weixin_33277215的博客 2558

二十八.国民技术MCU开发之UID获取与应用

在国民NT MCU中均有一个96位和128位的唯一设备标识符,其中UCID128 位, UID 为 96 位。手册中描述的作用是:通常用来做为序列号或作为密码,在编写闪存时,将此唯一标识与软件加解密算法相结合,进一步提高代码在闪存存储器内的安全性,也可用于激活带安全功能的自举程序(SecureBootloader)。UCID 和 UID,遵守国民技术芯片序列号定义,它包含芯片生产及版本相关信息。

AIoT深度探索者 | 嵌入式系统架构师 深耕物联网(IoT)与人工智能(AI)融合技术,聚焦​​边缘计算、图像开发、低功耗通信协议​​,致力于智能硬件,关注我获取最新技术文章信息与海量资源~ 1677

用于自动驾驶的实时车道线检测和智能告警

点击上方“AI公园”,关注公众号,选择加“星标“或“置顶”作者:Priya Dwivedi编译:ronghuaiyang导读车道线检测 + 距离告警 + 转弯曲率半径计算。代码:https...

AI公园 1318

YOLOv11涨点改进| SCI一区2026 |独家创新首发、特征融合改进篇|引入FAFM特征对齐融合模块,通过特征对齐和融合两个阶段,助力多模态融合小目标检测,小目标检测,SAR图像目标检测高效涨点

🔥本文提出了一种改进YOLOv11网络模型的方法,通过引入FAFM(特征对齐融合模块)来解决多模态目标检测中的特征空间错位问题。FAFM模块采用可变形卷积和内容引导注意力机制,有效实现了跨模态特征对齐与融合,充分利用了不同模态间的互补信息。该方法在保持模型轻量化的同时,显著提升了目标检测精度和鲁棒性,特别是在复杂背景和模态差异较大的场景下表现突出。文章详细介绍了FAFM模块的结构、原理、优势,并提供了完整的代码实现和模型配置方案,为多模态目标检测任务提供了实用的技术参考。

Ai缝合怪、助力小伙伴高效发论文 268

基于Opencv和Python的车道线检测系统(带UI界面),附演示视频和下载链接

在自动驾驶中,让汽车保持在车道线内是非常重要的,所以这次我们来说说车道线的检测。我们主要用到的是openCV, numpy, matplotlib几个库。

智科帮AI的博客 2953

路径规划 | 图解RRT*算法(附ROS C++/Python/Matlab仿真)

RRT*算法针对传统RRT算法进行了渐进最优改进,在添加节点到搜索树的过程中进行重连选择。本文图解RRT*算法原理,并采用ROS C++、Python、Matlab三种语言实现算法,加深理解

FRIGIDWINTER的博客 9405

汉书HE8,好用的汇编代码编写工具

汉书HE8,好用的汇编代码编写工具早期编写汇编代码所用功能强大

【车道线检测】基于matlab Hough变换图片车道线检测 【含Matlab源码 276期】

Hough变换图片车道线检测 完整代码,直接运行,适合小白!可提供运行操作视频!

订阅付费专栏Matlab(奶茶价版),可赠送奶茶价版付费专栏指定代码1份; 6546

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

论文笔记:使用AI检测代码缺陷(Towards security defect prediction with AI)

Towards security defect prediction with AI   文章基本概况 作者:Carson D. Sestili,William S. Snavely, Nathan M. VanHoudnos。三位作者均来自卡内基梅隆大学。 时间:2018年8月提交到了arXiv。 原文链接:Towards security defect prediction with...

彩虹糖的博客 5752

怀旧版电脑GBC模拟器

再现原版GBC掌机的界面,电脑运行连游戏界面都一样大小,很怀旧,很真实,(英文版)强烈推荐,很小的文件,很难才找到的。

VB摄像头监控

该VB模块可对摄像头捕获的画面进行录像等,可在创建的窗口进行控制

可视化界面-车道偏离预警(LDW)、车道保持辅助(LKA)、车道线检测-OpenCV、Python-滑动窗口、透视变换、多项式拟合、车道线跟踪、曲率半径、偏移计算(原创算法)

本项目使用车载摄像头检测当前车道、判断车辆偏离情况并分析前方道路状况。可在界面中展示车道的状态、车辆的位置偏移、车道的曲率、车道线的鸟瞰图、车道线的二值图、以及系统的运行帧率等信息。可用于毕设、课设、工业实际项目,可提供整套代码、测试视频和详细说明文档。可以部署到树莓派、香橙派、Jetson Nano、瑞芯微RK3588等开发板上,也可调用摄像头输入视频流实时推理。

weixin_44944382的博客 3818

【毕业设计】基于深度学习的铁轨障碍物检测预警系统 人工智能 python 卷积神经网络

毕业设计:基于深度学习的铁路异物检测系统结合了深度学习和计算机视觉技术,旨在解决铁路场景中多尺度和遮挡问题对异物检测的挑战。通过在FLIR数据集和自制的夜间红外铁路数据集上进行迁移训练,提出的算法展现了对遮挡较严重和不同尺度大小的铁路异物的优越性。本毕业设计为计算机领域的毕业生提供了一个创新的研究方向。对于计算机专业、软件工程专业、人工智能专业、大数据专业的毕业生而言,提供了一个具有挑战性和创新性的研究课题。无论您对深度学习技术保持浓厚兴趣,还是希望探索机器学习、算法或人工智能的领域的同学,能为您提供灵感。

Hai_Lang_IT的博客 3541

助力突发异常事件预警保障公共安全基于YOLOv9全系列【gelan/gelan-c/gelan-e/yolov9/yolov9-c/yolov9-e】模型开发公共场景下持刀行凶异常突发事件检测预警系统

助力突发异常事件预警保障公共安全,基于YOLOv9全系列【gelan/gelan-c/gelan-e/yolov9/yolov9-c/yolov9-e】模型开发公共场景下危险人员持刀行凶异常突发事件检测预警系统

Together_CZ的博客 929

【灾害预警系统-1组】软件需求工程与UML建模-硬数据分析

灾害发生的时间、地点、范围、受灾人口、因灾死亡失踪人口、紧急转移安置人口、因灾伤病人口、需紧急生活救助人口等信息,以及居民房屋等财产、农林牧渔、交通运输、邮电通信、水利、水电气设施等方面的损失信息。各级防汛抗旱指挥机构应组织有关部门,研究绘制本地区的城市洪涝风险图、蓄滞洪区洪水风险图、流域洪水风险图、山洪灾害风险图、水库洪水风险图、干旱风险图、台风风暴潮风险图。根据《国家地震应急预案》(2012年8月28日修订),国家级响应机制,根据地震灾害分级情况,将地震灾害应急响应分为Ⅰ级、Ⅱ级、Ⅲ级和Ⅳ级。

m0_74353888的博客 1557

人工智能课程设计毕业设计——基于PSPNet的人体解析

PSPNet(Pyramid Scene Parsing Network)模型的提出是因为基于FCN的模型的主要问题是缺乏合适的策略来利用全局场景中的类别线索分割结果不够精细并且没有考虑上下文,即FCN模型注重的是图像的分辨率恢复问题,而PSPNet模型即是关注考虑上下文,获得图像的全局的视野。PSPNet模型主要是通过利用不同大小的池化来增大感受野的(Receptive Field),通过增大感受视野从而达到考虑上下文信息的目的。

weixin_47058355的博客 2649

机器学习之危险品车辆目标检测

危险品的运输涉及从离开仓库到由车辆运输到目的地的风险。监控事故、车辆运动动态以及车辆通过特定区域的频率对于监督车辆运输危险品的过程至关重要。危险品是指具有爆炸性、易燃性、中毒杀人、烧成放射性等特性,在运输、装卸与存放的保管过程中,容易造成人身伤害,需要特别保护的物品造成财产损失。随着社会经济的发展,危险品的生产和使用量呈逐年上升趋势,而中国是世界上仅次于美国的危险品生产第二大国,这恰恰使得危险品的监督管理需要人们高度重视。

ygtu2018的博客 1398

机器学习在数据安全感知系统的应用

我们生活在一个信息泛滥的世界,越来越难去跟踪信息,或者手动为他人策划信息;幸运的是,现代数据科学可以对大量的信息进行分类,并将与我们相关的信息呈现出来。 机器学习算法依靠在数据中观察到的用户知识和模式,对我们可能喜欢或感兴趣的内容做出推断和建议。随着机器学习技术越来越容易被开发人员使用,有一股力量促使公司利用这些算法来改进他们的产品和用户的体验。 作为流动数据资产智能可视的发起者和领航人,全息网御以独特的安全视角深入分析流动数据在各个行业的业务共性,抽象出以流动数据为核心的OnFire数据安全风险感知系统.

holonet的博客 870

TensorFlow2.0实战项目之车道偏离预警

1、项目介绍——什么是车道偏离预警? 在法国图卢兹曾经举行过一场智能车比赛,参赛者需要编写程序让自制的小车巡线跑圈。通常我们会想到识别车道线,然后用逻辑控制小车保持在线上,这种方法在一般速度时可行,但当车辆加速后,如果仅在应该大弯处转弯,则会因为车速过快而偏离车道。 能否用提前转弯的方式保证车辆不 “出轨” 呢?答案是肯定的,那么如何控制小车转弯的时机呢? ———— 机器学习! 2、项目实施框架 在这个项目中,我们需要经过三个阶段,分别是 视频处理、数据处理和模型训练。我们将收集小车...

闭关修炼——暂退 9038

气象站自动监测与预警系统 毕业设计论文 SpringBoot+Vue+Mysql

毕业设计论文-基于 SpringBoot+Vue 技术的气象站自动监测与预警系统设计

编程狐科技 1378
上一篇: 毕业设计:基于机器学习的地铁安检物品检测系统 人工智能 python
下一篇: 毕业设计:基于python的电商用户行为分析系统 大数据
Mini_hailang_IT
博客等级 码龄9年 5936粉丝 640原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
