毕业设计-基于深度学习的道路交通标志目标检测算法系统 YOLO python 卷积神经网络 人工智能

深度学习的交通标识智能识别系统的设计与维护 本文主要介绍了基于深度学习的交通标识智能识别系统的设计与维护。该系统采用了卷积神经网络(CNN)和循环神经网络(RNN)等深度学习算法,能够自动识别道路上的交通标志,包括警告标志、禁令标志、指示标志等,并给出相应的提示和建议。系统的设计包括数据预处理、模型训练和部署等步骤,同时也需要注意维护和更新,以确保系统的准确性和可靠性。本文还介绍了系统的维护方法,包括数据清洗、模型优化和硬件维护等。最后,本文总结了该系统的优点和不足之处,并展望了未来的发展方向。 阅读详情

目录

前言

设计思路

一、课题背景与意义

二、算法理论原理

2.1 注意力机制

2.2 YOLOv5算法

三、检测的实现

3.1 数据集

3.2 实验环境搭建

3.3 实验及结果分析

实现效果图样例

最后


前言

       📅大四是整个大学期间最忙碌的时光,一边要忙着备考或实习为毕业后面临的就业升学做准备,一边要为毕业设计耗费大量精力。近几年各个学校要求的毕设项目越来越难,有不少课题是研究生级别难度的,对本科同学来说是充满挑战。为帮助大家顺利通过和节省时间与精力投入到更重要的就业和考试中去,学长分享优质的选题经验和毕设项目与技术思路。

        🚀对毕设有任何疑问都可以问学长哦!

         选题指导:

        最新最全计算机专业毕设选题精选推荐汇总

        大家好,这里是海浪学长毕设专题,本次分享的课题是

        🎯基于深度学习的道路交通标志目标检测算法系统
设计思路

一、课题背景与意义

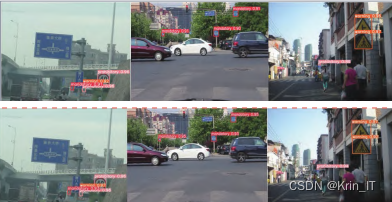
       随着深度学习和目标检测算法的兴起,自动驾驶技术和车载设备智能化得以快速发展.很多车载设备中的智能驾驶辅助系统依赖相机与目标检测算法相结合,通过识别交通标志、信号灯和周围车辆等路况关键信息,为车辆提供安全警示等功能,使得驾驶员的安全性得到极大保障“.交通标志目标检测算法更关注远处微小交通标志的识别准确率问题,以保证搭载此辅助系统的车辆在行驶中能够提前发现远处交通标志.及时做出警示,对保障交通安全有着重要意义.

二、算法理论原理

2.1 注意力机制

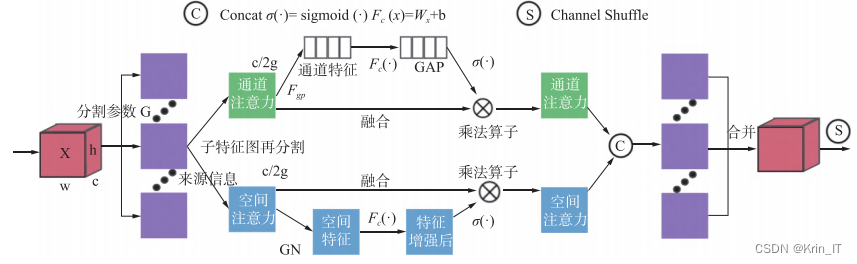
       SA 可有效将两者结合并避免计算负担",将特征图沿通道分割为多个子特征图分支,并行计算各分支,再通过 Shuffle 单元来提取各分支间的特征依赖关系.然后,对所有分支进行融合,通过通道Shuffle 算子使每个分支的特征信息沿通道跨分支流动与合并。
毕业设计-基于深度学习的道路交通标志目标检测算法系统 YOLO python 卷积神经网络 人工智能

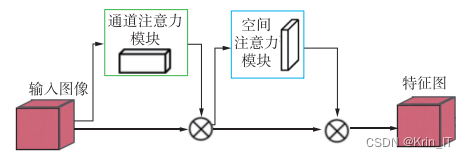
       CBAM能够沿通道和空间顺序生成注意力区域,两者同属于轻量级的注意力模块.而两者的区别在于,SA 是将通道注意力与空间注意力进行并行运算CBAM 是顺序运算,由于 SA 具有较快的计算速度更适合应用在特征提取更集中的 Backbone中,而 Neck 中主要进行上下采样和不同特征图间拼接,在此部分生成注意力区域时,更注重结构较为简单的注意力顺序运算。
毕业设计-基于深度学习的道路交通标志目标检测算法系统 YOLO python 卷积神经网络 人工智能

2.2 YOLOv5算法

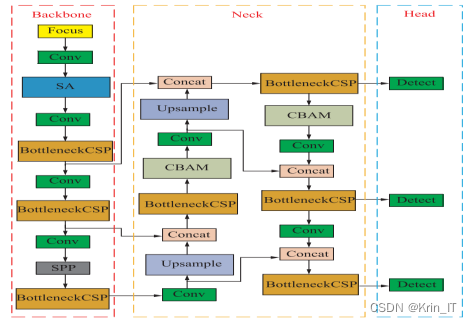
       对于远处交通标志被遮挡、距离过远像素不够清晰的情况对原网络结构中替换第一个 BottleneckCSP模块为 SA 模块,可以立即提取二倍下采样特征图中的特征信息,弱化原始输入图像中的干扰,CBAM 在Neck 中依据 Backbone 的特征图再次加强注意力区域.而对于 Head 的三个不同尺度的特征图,因为感受野的缘故,前两个 Head 对微小物体更敏感,因此放置两个CBAM在前两个Head 分支中。
毕业设计-基于深度学习的道路交通标志目标检测算法系统 YOLO python 卷积神经网络 人工智能

相关代码:

model = faster_rcnn.mobilenet_v2(pretrained=True)
model = model.cuda()  # 将模型移动到GPU(如果可用)

# 定义优化器和损失函数
optimizer = torch.optim.SGD(model.parameters(), lr=0.001, momentum=0.9)
criterion = YourCustomLossFunction()  # 自定义损失函数,需根据目标检测任务的特点进行实现

# 训练模型
num_epochs = 10

for epoch in range(num_epochs):
    for images, targets in dataloader:
        images = images.cuda()
        targets = [target.cuda() for target in targets]

        # 前向传播
        outputs = model(images, targets)
        loss = criterion(outputs, targets)

        # 反向传播和优化
        optimizer.zero_grad()
        loss.backward()
        optimizer.step()

    print(f"Epoch [{epoch+1}/{num_epochs}], Loss: {loss.item()}")

# 保存训练好的模型
torch.save(model.state_dict(), 'path_to_save_model.pth')

三、检测的实现

3.1 数据集

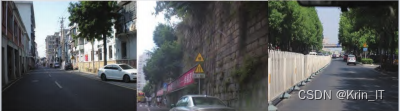
       禁止、警告标志,通过对数据清洗,剔除、修改有问题的图片或标注,确定最终的数据集中一共 13 829 张图片.对原数据集的标注信息进行处理生成PASCALVOC标准标注格式,并按照图片尺寸缩放坐标,使其归一化,对训练集中的图片随机划分,80% 作为训练集,20%作为验证集,送入网络中训练。
毕业设计-基于深度学习的道路交通标志目标检测算法系统 YOLO python 卷积神经网络 人工智能

3.2 实验环境搭建

       该实验软件环境包括 Pytorch1.10.0、CUDA11.3以及编程语言采用python3.8.硬件环境:CPU为AMD EPYC 7543,内存32 GB,GPU为NVIDIA RTX A5000,显存 24 GB。

3.3 实验及结果分析

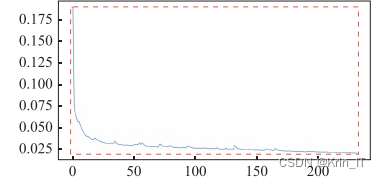
       训练时的总损失曲线.:
毕业设计-基于深度学习的道路交通标志目标检测算法系统 YOLO python 卷积神经网络 人工智能

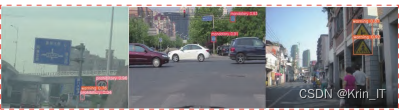
       在两种注意力模型的对比中速度有所减弱却依然能够满足相机 FPS实时检测的基本要求SA-YOLOv5 在 Backbone 中合理嵌人了 SA模块并结合 CBAM 在 Neck 中优异的性能,比只用CBAM一种注意力模块的 CBAM-YOLOv5 提高了1.7%的检测精度综合来看,SA-YOLOv5 可以完全胜任交通标志目标检测任务
毕业设计-基于深度学习的道路交通标志目标检测算法系统 YOLO python 卷积神经网络 人工智能

相关代码如下:

# 图像预处理
transform = transforms.Compose([
    transforms.ToTensor(),
])

# 加载图像
image_path = 'path_to_image.jpg'  # 输入图像路径
image = Image.open(image_path)
image_tensor = transform(image)

# 将图像转移到GPU(如果可用)
device = torch.device("cuda" if torch.cuda.is_available() else "cpu")
image_tensor = image_tensor.to(device)

# 运行图像通过模型
outputs = model([image_tensor])

# 解析输出
boxes = outputs[0]['boxes']
scores = outputs[0]['scores']
labels = outputs[0]['labels']

# 设置阈值来筛选道路交通标志
threshold = 0.5
traffic_sign_boxes = []

for box, score, label in zip(boxes, scores, labels):
    if score > threshold and label == 2:  # 假设道路交通标志的标签为2
        traffic_sign_boxes.append(box)

# 打印检测结果
for box in traffic_sign_boxes:
    print('Traffic sign box coordinates:', box.tolist())

实现效果图样例

创作不易,欢迎点赞、关注、收藏。

毕设帮助,疑难解答,欢迎打扰!

最后

助力交通出行,基于目标检测模型实现路面裂痕缺陷智能识别 交通出行,几乎是每个人每天必不可少的事情,无论是做公共交通还是开车、骑车,都难免跟公路打交道,很多时候因为路段的年久失修或者是缺乏保养,路面已经有相当一部分的坑洼和裂痕,给出现带来不好的体验,现在的马路上面基本上间隔一段距离就会有很多的用于抓拍各种违规的摄像头,如果说能够接入这些摄像头,智能地对所拍摄的路面进行识别检测,如果发现路面出现缺陷就几十上报给交管部门,就能够及时处理了。可以根据自己的需要修改训练次数,我这里只是作为简单的实践,并不是工程使用。一共有6000张图像可供使用。同样还是有两处需要修改。. 阅读详情

相关推荐

基于深度学习的交通标志识别系统:YOLOv5 + UI界面 + 数据集

本系统的核心功能是基于YOLOv5模型对交通标志进行识别和分类,并通过图形用户界面(UI)展示检测到的标志类别和相应的检测框。数据集准备与预处理YOLOv5模型的训练与优化交通标志检测与识别UI界面的设计与实现通过这些模块的结合,用户可以上传交通标志的图像或视频,模型会实时检测并分类标志,同时通过UI展示检测框及类别信息。本文详细介绍了基于YOLOv5的交通标志识别系统的实现过程。我们从数据集选择、YOLOv5训练、交通标志检测与识别到UI界面的设计与实现,逐步构建了一个完整的交通标志识别系统。

YOLO 873

人工智能专业-基于深度学习的交通标识识别-opencv

基于深度学习的交通标识识别-opencv:随着汽车的普及率的提高,公路路况也变得复杂。因疏忽交通标识和错判 交通信号等因素造成了社会上交通事故许多不可逆的重大的人身伤害和严重财 产损失,交通标识在道路秩序和安全中起着重要作用。交通标识的作用包含丰 富的道路信息,可以及时将重要的交通信息传达给驾驶员(例如,禁止超车,限 速,减少交通事故),指导驾驶员做出合理的反应,减少交通事故,有利于道路 交通安全。无人驾驶车辆的社会道路行驶试点已经展开,新基建的发展,带动着 无人驾驶迅速发展。城市道路的无人驾驶技

Hai_Lang_IT的博客 9618

基于深度学习的交通标志检测系统 —— 使用YOLOv5构建实时识别与UI界面

交通标志是道路交通管理的重要组成部分,清晰、快速地检测和识别交通标志对驾驶安全和智能驾驶系统的开发有着重要意义。传统的计算机视觉方法对光照变化、视角变化和遮挡等场景的适应性较弱,深度学习技术,尤其是基于 YOLO(You Only Look Once)系列的目标检测算法,能够快速、高效地完成复杂场景下的目标检测任务。目录项目背景1.1 背景介绍1.2 项目目标系统设计2.1 系统功能2.2 系统架构数据准备与处理3.1 数据集获取3.2 数据标注3.3 数据划分模型训练4.1 YOLOv5配置文件。

YOLO 891

基于深度学习,机器学习,卷积神经网络,OpenCV的交通标志识别交通标志检测

在本文中,使用Python编程语言和库Keras和OpenCV建立CNN模型,成功地对交通标志分类器进行分类,准确率达96%。开发了一款交通标志识别应用程序,该应用程序具有图片识别和网络摄像头实时识别两种工作方式。 写作目的 近年来,计算机视觉是现代技术发展的一个方向。这个方向的主要任务是对照片或摄像机中的物体进行分类。在通常的问题中,使用基于案例的机器学习方法来解决。本文介绍了利用机器学习算法进行计算机视觉在交通标志识别中的应用。路标是一种外形固定的扁平人造物体。道路标志识别算法应用于两个实际问题。第一个

9637

基于YOLOv5的交通标志识别:从数据集构建到模型部署全流程实践

目标检测是计算机视觉的核心任务之一,旨在从图像中定位并识别出感兴趣的物体。其原理通常基于深度学习模型,通过卷积神经网络提取特征,并预测物体的边界框和类别。这项技术在自动驾驶、智能监控、工业质检等领域具有重要价值。在实际应用中,面对复杂多变的真实场景,模型的鲁棒性和实时性尤为关键。本文聚焦于交通标志识别这一经典应用场景,详细阐述了如何利用YOLOv5这一高效的单阶段目标检测算法,构建一个完整的识别系统。内容涵盖从数据集准备、标注与增强,到模型训练、调优与评估,最后完成应用部署与推理程序开发的全过程,为相关领域

weixin_29044157的博客 343

[RK3588从入门到精通] 专栏目录及介绍

[RK3588从入门到精通] 专栏目录及介绍

nb124667390的博客 6499

毕业设计-基于计算机视觉的道路交通标志目标检测算法 YOLO python 卷积神经网络 人工智能

毕业设计-基于深度学习的道路交通标志目标检测算法系统的毕业设计。该系统旨在利用深度学习技术,自动化地检测和识别道路交通标志,提高交通安全和智能化交通管理水平。我们采用了预训练的 Faster R-CNN 模型作为基础,通过使用大规模的道路交通标志数据集进行模型训练和优化,实现了高准确性和高效率的目标检测。该系统能够快速准确地识别道路交通标志,并输出其位置和类别信息,为交通管理部门和驾驶员提供准确的道路指引和警示。还探讨了算法的性能评估和改进方法,为道路交通标志目标检测领域的研究人员和工程师提供了有价值的参考

2301_79555157的博客 2934

打造会自主学习的 AI 助手:OpenClaw 记忆系统完全指南

这不是科幻,这是我正在使用的系统。我的 AI 助手「小琳」已经运行了一段时间,积累了大量的知识和经验,而且还在不断学习成长。心跳(Heartbeat)是 OpenClaw 的定时轮询机制,可以让 AI 主动做一些事情。你有没有遇到过这样的困扰:每次和 AI 对话,它都像失忆了一样,之前聊过的内容完全不记得?设置定时任务:每天早上 8 点,查询天气和热点新闻,通过钉钉推送给我。让你的 AI 助手拥有持久记忆,能够自主学习、总结经验、不断成长。这不仅仅是一个「能记住事情的 AI」,而是一个。

Honmaple的博客 1633

AI 方向本科毕业设计选题

<think>我们根据用户要求,生成≤150字的文章摘要。用户提供了大量内容,但要求是“根据以下内容,生成≤150字的文章摘要”。所以需要提取核心信息,概括五大类、适用专业、技术、难度等。注意字数限制。输出为摘要。</think>本文提供200个AI毕业设计选题,覆盖传统机器学习、深度学习CV、NLP、推荐与时序预测、AI+Web/物联网五大类。适用计算机、软件、大数据等专业,技术栈含Python、Scikit-learn、TensorFlow、YOLO等,难度从数据分析到综合系统,兼顾落地性与展示效果。

yh1340327157yh的博客 242

基于STM32F407的摄像头(不带FIFO的OV7670)图像采集及LCD显示实验-笔记整理

硬件说明 STM32F4开发板 stm32f4系列的芯片处理的能力可以说非常强大了的,而且内部还自带有数字摄像头接口(DCMI),可以说stm32f407的核心板和不带FIFO的摄像头模块OV7670简直就是绝配! 我手上的这块张这个样子 (图片来源:某宝): F4系列的DCMI接口内部结构框图如下图3所示,具体的配置使用方式可以参考以下这篇博文:《stm32f4的数字摄像头接口(DCMI)使用》 这位博主大大已经很详细地介绍了DCMI接口的具体使用方法和原理,更重要的是里面还有接口的配置函数,虽然不完

LiangWF22的博客 2万+

从CCD数据上报看wxHOOK的封号风险与规避

本文深入分析了微信CCD数据上报机制对wxHOOK的检测逻辑与封号风险,揭示了调试器路径暴露、非白名单DLL加载和内存校验失败等关键风险点。通过实战案例和规避方案,帮助开发者理解如何安全使用wxHOOK技术,避免封号风险,包括内存镜像欺骗、内核级隐蔽和硬件辅助方案等高级技巧。

weixin_27875131的博客 629

AI 相关的本科毕业设计选题

<think>我们只需要根据给定内容生成≤150字的摘要。内容分5大类,共200题。摘要需概括主要类别、技术、目的。保留关键信息。字数限制。</think>该选题库提供200个毕业设计题目,涵盖传统机器学习预测、深度学习图像识别、自然语言处理、智能推荐与时序预测及AI+Web/物联网综合应用五大方向。适用计算机、软件、人工智能、大数据、物联网专业,涉及Python、Scikit-learn、TensorFlow、YOLO等技术,难度由基础数据分析到深度学习工程,满足不同层次需求。

JAVA编码选手的博客 15

扩增子分析|基于零模型的群落确定性和随机性构建过程——R实战

周集中教授团队多年在群落确定性和随机性过程深耕,于2017年总结出来下述图表中的计算路径,广受生态领域研究者的推崇。本文基于该计算路径,梳理了整理了邓晔老师组的代码,通过一个实例演示了计算过程和结果。

weixin_46814750的博客 4673

2027计算机毕设选题指南:网站AI化、大数据预测+算法(XGBoost/LightGBM)、深度学习三方向57题+选题方法论

又到一年选题季,今年老师和学校的要求明显更严:纯增删改查的管理系统难过开题,纯可视化大屏缺技术点。本文把网站、大数据、深度学习三个方向各 19 道题整理成清单,并给出改题规律与梯度选题法。 (中段)三大方向题单各 19 题(与视频画面一致,逐条列出)+每方向改题规律说明; (后段)十个选题场景自测表、梯度选题法详解(第一档网站 AI 化→第二档大数据预测+算法→第三档深度学习)、三步选题流程; 结尾:你在选题阶段遇到什么问题?欢迎评论区留言交流。本文配套视频已同步发布,欢迎点赞、收藏、关注本账号,主页持续更

WEIXIN_JSJBSZDS的博客 497

通信算法之249: DJI波形物理层

D-J-I的Lightbridge波形、Ocusync1波形、Ocusync2波形、Ocusync3波形,

leegang12的专栏 1440

74.9008深度刷机原理|高通QPST/Firehose底层刷写协议详解

移动设备刷机与底层维修技术指南 本文为移动设备维修人员和高级玩家提供全面的刷机与底层维修技术指南,涵盖高通、联发科和苹果A系列芯片的主要操作。 主要内容 核心操作:Bootloader解锁、Fastboot刷写、EDL深度修复、iTunes DFU模式恢复和分区表重建 适用场景:系统故障修复、底层损坏恢复、安全限制解除、系统降级和深度硬件维修 关键技术:详细解析刷机协议栈层级、关键分区作用和刷机安全机制 操作步骤: 环境搭建与驱动安装 Bootloader解锁(以小米为例) 高通机型系统刷写 苹果设备DFU

2601_95651806的博客 205

深度学习目标检测项目实战(一)—基于深度学习框架yolov的交通标志检测

目前目标检测算法有很多,流行的就有faster-rnn和yolov,本文使用了几年前的yolov3框架进行训练,效果还是很好,当然也可以使用更高版本的Yolov进行实战。跑工程的原理步骤都是一样的,都可以学习。

weixin_39735688的博客 3164

在时间轴上联动多张内表:ABAP 的 PROVIDE ... ENDPROVIDE 区间联动迭代实战

PROVIDE 是 ABAP 中处理有效期区间数据的强大工具,它能自动将多张内表按时间维度切片并联合处理。其核心功能包括:指定区间边界字段(BOUNDS),定义外部总区间(BETWEEN),并通过工作区和标志位(VALID)标识每张表在当前子区间是否生效。该语法特别适合 HR 信息类型等有效期数据,能避免手动处理区间重叠、排序和空档等问题。使用时需注意字段投影(FIELDS)限制、工作区只读原则,以及异常处理(如区间重叠或未排序)。典型应用场景包括员工调岗记录、价格有效期管理等需要时间轴联动的业务逻辑。

2007 年 ~ 2025 年,深耕 SAP 技术 18 年 1671

毕业设计-基于深度学习的电容表面缺陷检测算法系统 YOLO python 卷积神经网络 人工智能

毕业设计-基于深度学习的电容表面缺陷检测算法系统的毕业设计项目。电容是现代电子设备中常见的元件之一,而电容表面的缺陷可能会导致设备性能下降或故障。然而,传统的电容表面缺陷检测方法受制于人工判断和效率低下的问题。本设计项目利用深度学习技术,特别是卷积神经网络(CNN),开发了一种高效准确的电容表面缺陷检测算法系统。该系统能够自动识别和定位电容表面的缺陷,如裂纹、氧化和短路等。通过大量的训练数据和模型优化,我们证明了该系统在电容表面缺陷检测方面的出色性能和准确性。这项毕业设计项目对于电子制造业具有重要意义。

2301_79555157的博客 1628

TMS_WebGMaps_1.9.8.0_Full_Source

TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

SAP B1中文培訓教材_SDK

公司内部培训资料,对开发工具 ,DIAPI, UIAPI,Add-ON有详细解说

基于深度学习的交通标志图像分类识别系统

本文详细探讨了一基于深度学习的交通标志图像识别系统。采用TensorFlow和Keras框架,利用卷积神经网络(CNN)进行模型训练和预测,并引入VGG16迁移学习模型,取得96%的高准确率。通过搭建Web系统,用户能上传交通标志图片,系统实现了自动实时的交通标志分类识别。该系统不仅展示了深度学习在交通领域的实际应用,同时为用户提供了一种高效、准确的交通标志识别服务。

Python极客之家 6923

jdk-8u144-linux-x64.tar.gz.

该资源为搭建Linux系统Java环境用,资源的后缀为tar.gz格式的压缩包

【毕业设计】基于深度学习的路面交通标志检测识别系统

毕业设计:基于深度学习的路面交通标志检测识别系统结合了深度学习和计算机视觉技术,实现了路面交通标志的自动检测和识别。该系统利用深度神经网络模型,能够准确地定位和识别道路上的各类交通标志,包括限速标志、禁停标志、指示标志等。通过大规模数据集的训练和优化,该系统在复杂的交通场景下表现出了出色的性能和鲁棒性。本文研究为计算机毕业设计提供了一个创新的方向,结合了深度学习和计算机视觉技术,为毕业生提供了一个有意义的研究课题。对于计算机专业、软件工程专业、人工智能专业、大数据专业的毕业生而言,提供了创新型的课题。

2301_79555157的博客 2106

华为的C语言编程规范.pdf

华为技术有限公司内部技术规范。本规范制定了编写C语言程序的基本原则、规则和建议。从代码的清晰、简洁、可测试、安全、程序效率、可移植各个方面对C语言编程作出了具体指导。

目标检测-基于机器车辆行人闯红灯检测系统 -YOLO

目标检测-基于机器车辆行人闯红灯检测系统 -YOLO :深度学习技术凭借其卓越的特征提取能力,在目标检测、图像分类等领域取得了良好的表现,在很多情况下甚至超越了人类的判别能力,掀起了一波深度学习技术的浪潮。深度学习技术在目标检测领域的发展进一步推动了智能交通技术的发展,这些技术的应用给人们的生活带来很多的便利。目前应用最为广泛的闯红灯抓拍系统的主要原理是,电子眼采用感应线来感应路面上的汽车传来的压力,通过传感器将信号采集到中央处理器,送寄存器暂存(该数据在一个红灯周期内有效)。如果在同一个时间间隔内(红灯周

Hai_Lang_IT的博客 3226

毕业设计选题-基于深度学习的车辆目标跟踪算法系统 YOLO python 卷积神经网络 人工智能 机器学习

毕业设计-基于深度学习的车辆目标跟踪算法系统,作为计算机毕业设计的成果。车辆目标跟踪是计算机视觉领域的重要研究方向,传统的跟踪方法在复杂场景下常常面临挑战。为了解决这一问题,本系统采用了先进的深度学习技术,通过训练一个高效准确的模型来实现车辆目标的实时跟踪。我们采用了大规模的车辆目标数据集,并进行了标注和预处理,然后设计了一个深度学习模型,能够在不同场景下准确地检测和跟踪车辆目标。该系统具有较高的鲁棒性和准确性,能够应对光照变化、遮挡和快速运动等复杂情况。

2301_79555157的博客 1569

毕业设计-基于机器视觉的交通标志识别系统

毕业设计-基于机器视觉的交通标志识别系统:智能交通系统是一项基于通信传输、信息处 理、网络技术、物流管理等多门学科的综合管理系 统,对整个地面交通运输进行有效控制和指挥,体 现了“人-车-路-环境”的密切结合,极大地提高 了交通运输的安全性、系统的工作效率、环境质量 以及能源的利用率 。随着人们对智能交通的不 断研究,该系统也逐步完善,主要表现在:车辆本 身的智能化系统提升,车辆之间的智能通信,另外 还有交通设施的智能化和信息化。对车辆的智能 控制系统研究中,必须要把实时路况信息,行驶中 驾车人员的精神饱满

Hai_Lang_IT的博客 4081

深度学习之基于Inception_ResNet_V2和CNN实现交通标志识别

这次的结果是没有想到的,利用官方的Inception_ResNet_V2模型识别效果差到爆,应该是博主自己的问题,但是不知道哪儿出错了。 本次实验分别基于自己搭建的Inception_ResNet_V2和CNN网络实现交通标志识别,准确率很高。 1.导入库 import tensorflow as tf import matplotlib.pyplot as plt import os,PIL,pathlib import pandas as pd import numpy as np from tenso

starlet_kiss的博客 3838

python毕业设计 深度学习交通车辆目标检测与跟踪系统 - opencv

🔥 这两年开始毕业设计和毕业答辩的要求和难度不断提升,传统的毕设题目缺少创新和亮点,往往达不到毕业答辩的要求,这两年不断有学弟学妹告诉学长自己做的项目系统达不到老师的要求。为了大家能够顺利以及最少的精力通过毕设,学长分享优质毕业设计项目,今天要分享的是🚩 **基于深度学习得交通车辆流量分析 **🥇学长这里给一个题目综合评分(每项满分5分)难度系数:3分工作量:3分创新点:5分。

kooerr的博客 2031
上一篇: 毕业设计选题 - 人工智能专业毕设选题推荐
下一篇: 【毕业设计选题】大数据方向毕业设计选题 最新版
Mini_hailang_IT
博客等级 码龄9年 5936粉丝 640原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值